Cuatro indicadores luminosos pueden encenderse siguiendo órdenes independientes o recibir la misma orden de un controlador común. Si se registra solamente el número medio de indicadores encendidos, ambos dispositivos podrían parecer iguales. Sus conexiones internas, la distribución de los recuentos y las secuencias de encendido permitirían formular preguntas diferentes. Averiguar cómo está construido el dispositivo, por qué su media se aproxima a cierto valor y por qué algunas configuraciones aparecen con mayor frecuencia requiere argumentos relacionados, aunque cada uno tenga un alcance propio.
Las expresiones «explicación mecanística», «explicación dinámica» y «explicación estadística» destacan aspectos de esos argumentos. Una explicación mecanística identifica componentes, actividades y organización pertinentes para producir un fenómeno. Una explicación dinámica muestra cómo las relaciones entre variables generan trayectorias, estabilidad o transiciones. Una explicación estadística vincula una regularidad o un resultado con una estructura probabilística justificada. Estas caracterizaciones orientan la evaluación; no constituyen compartimentos exclusivos.
Un mecanismo puede operar de manera probabilística, y un modelo probabilístico puede describir la evolución temporal de sus estados. Una ecuación diferencial puede representar componentes de un mecanismo o expresar una relación agregada compatible con varios mecanismos. La forma matemática utilizada no decide por sí misma qué clase de conocimiento aporta. Es necesario examinar cómo se interpretan sus variables, qué dependencia se demuestra y qué evidencia vincula la representación con el sistema.
Componentes que hacen algo y están organizados
Machamer, Darden y Craver (2000) caracterizan los mecanismos mediante entidades y actividades organizadas que producen cambios regulares. La organización permite comprender por qué disponer de ciertos componentes no basta para producir un resultado: importan sus relaciones y las condiciones en que actúan. Los autores desarrollan su propuesta con casos de biología molecular y neurobiología y aclaran que no están afirmando que toda explicación científica describa un mecanismo.
En el dispositivo luminoso, una lista con cuatro lámparas, una batería y varios contactos ofrece información sobre sus partes. Para explicar un encendido se necesita establecer qué contactos conducen corriente, cómo se activan y qué conexión existe entre cada contacto y cada lámpara. La misma lista admite montajes que se comportan de manera diferente. También importa qué función desempeña cada elemento en el proceso estudiado: el soporte que mantiene las lámparas en su posición puede ser indispensable para el montaje sin determinar la sincronía de sus encendidos.
La explicación depende del fenómeno delimitado. Si interesa por qué se encienden juntas, el cableado de control puede ser relevante y el color de las carcasas puede omitirse. Si interesa por qué una lámpara se calienta más, habrá que representar propiedades que antes podían quedar fuera. Una descripción suficientemente detallada para un contraste puede ser insuficiente para otro. La suficiencia mecanística no consiste en agregar indefinidamente partes a un inventario.
Para sostener que un mecanismo propuesto es el mecanismo del dispositivo hace falta evidencia sobre su implementación. Un esquema capaz de producir el resultado establece una posibilidad. Examinar las conexiones, observar estados intermedios y modificar componentes pertinentes puede respaldar que esa posibilidad se realiza. Si varios montajes producen la misma salida, reproducir la salida mediante uno de ellos no identifica automáticamente el montaje existente.
Las intervenciones también necesitan interpretación. Desconectar la batería elimina todos los encendidos, pero esa observación no discrimina entre controles independientes y comunes: ambos necesitan energía. Un cambio informativo debe afectar de manera diferente a las alternativas relevantes o proporcionar acceso a una parte cuya función estaba en duda. La importancia causal general de un componente y su capacidad para distinguir explicaciones son cuestiones distintas.
Puede aceptarse una explicación parcial cuando se conoce cómo contribuye una organización de componentes y se mantienen explícitos los procesos pendientes. Por ejemplo, identificar el contacto que conecta una lámpara con la alimentación puede explicar por qué sigue una señal determinada, aunque todavía no se conozca cómo se genera esa señal. El alcance se expresa especificando las entradas que se toman como dadas y la transformación cuya producción se ha esclarecido.
Un dispositivo probabilístico completamente definido
Construyamos un modelo didáctico de cuatro unidades binarias, sin atribuirlo a un organismo ni a observaciones clínicas. Cada unidad puede estar apagada o encendida. Dispone de un actuador local que cambia su estado. Mientras está apagada, la intensidad de transición al encendido es un cuarto por minuto; mientras está encendida, la intensidad de apagado es tres cuartos por minuto. Los cuatro procesos son independientes y las intensidades permanecen constantes.
Una intensidad no es la probabilidad de cambiar durante un minuto completo. Significa que, en un intervalo muy pequeño de duración , la probabilidad de un encendido de una unidad apagada es , más un término despreciable respecto de . Aquí . Para una unidad encendida, el apagado tiene intensidad . Los tiempos de espera en cada estado son exponenciales bajo este modelo.
La independencia especificada concierne a los procesos completos de las unidades, no únicamente a una correlación calculada en una fotografía. También suponemos que el estado actual contiene la información necesaria para las probabilidades de transición futuras: no hay envejecimiento del contacto ni memoria adicional. Al inicio todas las unidades están apagadas. Estas condiciones completan una construcción concreta y permiten derivar sus consecuencias sin estimar parámetros a partir de datos.
El estado detallado es una secuencia de cuatro ceros y unos. Existen dieciséis configuraciones posibles. El número total de unidades encendidas, que denotaremos , toma valores entre cero y cuatro. Si hay unidades encendidas, quedan disponibles para encenderse. Por independencia, las intensidades de los cambios del recuento son
En los extremos se conserva la misma regla: desde cero no puede producirse un apagado y desde cuatro no puede producirse un encendido adicional. Las intensidades describen todos los estados permitidos. El modelo no cuenta con una reserva implícita de unidades nuevas ni con saltos que omitan estados intermedios.
Podemos entender por qué las intensidades se suman. Desde un estado con tres unidades apagadas existen tres maneras distintas de que ocurra el próximo encendido. Cada una aporta una intensidad de un cuarto. La coincidencia exacta de dos cambios independientes tiene probabilidad cero en tiempo continuo. En intervalos de observación finitos sí pueden ocurrir varios cambios, de modo que una diferencia grande entre fotografías no demostraría un salto simultáneo.
El formalismo de procesos de salto permite representar cambios discretos y probabilidades de espera. Gillespie (1977) desarrolló una formulación y un procedimiento de simulación para sistemas de reacciones químicas homogéneas que distinguen la dinámica estocástica de una trayectoria determinista. El dispositivo de cuatro unidades es una construcción propia con una estructura matemática de saltos comparable; la referencia no aporta evidencia de su existencia física ni valida una aplicación biológica.
Las reglas pueden verse como una especificación hipotética del funcionamiento del dispositivo. Convertirlas en una explicación mecanística de un aparato real requeriría justificar los actuadores locales, su independencia y sus tasas. La exactitud de los cálculos siguientes será exactitud respecto del modelo definido. Mantener ese alcance permite usar el ejemplo para comparar explicaciones sin presentar una deducción como descubrimiento experimental.
La estabilidad de una media
Sea el número esperado de unidades encendidas, con el tiempo expresado en minutos. Desde un estado con recuento , el cambio esperado por unidad de tiempo es la intensidad de encendido menos la de apagado. Con los valores elegidos resulta . Al promediar sobre los estados obtenemos
y, por tanto,
La ecuación es exacta para la media de este modelo. No se obtiene afirmando que el recuento individual cambia continuamente. Cada realización conserva valores enteros y cambia mediante saltos; la esperanza puede adoptar valores intermedios porque resume una distribución de realizaciones.
El valor estacionario de la media es uno. Si la media está por debajo, su derivada es positiva; si está por encima, es negativa. La desviación respecto de uno decae de forma exponencial. Esta relación explica, dentro del modelo, por qué las diferencias debidas al estado inicial se atenúan y a qué velocidad lo hacen. La estabilidad se demuestra mediante la ecuación, en lugar de inferirse de que una curva dibujada parezca aplanarse.
Con una condición inicial general , la solución es . Dos preparaciones con medias iniciales diferentes reducen su diferencia por el mismo factor exponencial. En un tiempo de aproximadamente 0,693 minutos, igual al logaritmo natural de dos, la diferencia se reduce a la mitad. Esta propiedad proporciona una predicción sobre la relajación que puede evaluarse mediante preparaciones distintas.
La aproximación de la media a uno no significa que cada dispositivo termine fijado en un encendido permanente. El sistema continúa cambiando. En particular, los estados cero y cuatro siguen siendo accesibles. Confundir la estabilidad de una esperanza con la inmovilidad de una realización cambiaría el fenómeno explicado y produciría una descripción falsa del modelo.
La forma general de la ecuación, para intensidades positivas y , es
De ella se obtienen una media estacionaria y un tiempo característico de relajación . Dos combinaciones de intensidades pueden compartir la misma proporción de encendidos y diferir en la rapidez con que se alcanza. Conocer únicamente la media estacionaria no identifica ambas intensidades.
Si se duplican a la vez las intensidades de encendido y apagado, la media estacionaria sigue siendo uno, mientras el tiempo característico se reduce de un minuto a medio minuto. El sistema recorre más rápidamente su dinámica sin cambiar esa propiedad de largo plazo. Si se duplica únicamente la intensidad de encendido, la media estacionaria pasa a 1,6 y el tiempo característico a 0,8 minutos. Son dos modificaciones con consecuencias distintas, derivadas de la misma ecuación.
Interpretar estas modificaciones como intervenciones físicas exige identificar procedimientos que cambien las intensidades de la manera indicada. Mover un parámetro en una ecuación define una comparación matemática; no garantiza que exista una operación experimental capaz de modificarlo dejando los demás constantes. La explicación dinámica proporciona consecuencias condicionales precisas que la investigación del mecanismo ayuda a relacionar con manipulaciones posibles.
También podemos invertir parcialmente el razonamiento. Si conocemos una media estacionaria igual a uno y aceptamos esta forma de modelo, sabemos que la intensidad de apagado debe triplicar la de encendido. Esa relación admite infinitos pares de intensidades. Un sistema lento y otro rápido pueden cumplirla, por lo que el nivel estacionario deja indeterminada la escala temporal de sus operaciones.
Si además conocemos el tiempo característico de relajación, obtenemos la suma de las intensidades. La proporción y la suma permiten recuperar ambos parámetros dentro del modelo. Con un tiempo característico de un minuto, la suma es uno por minuto; junto con la razón anterior, se recuperan un cuarto y tres cuartos. El conocimiento adicional elimina una indeterminación paramétrica concreta.
La identificación depende de la forma funcional aceptada. Un modelo con estados ocultos o tasas que cambian durante el ensayo podría generar curvas parecidas bajo parámetros distintos. Además, incluso conocer exactamente estas dos intensidades dejará abierta la organización de las unidades, como mostrará la construcción con control común. Identificar parámetros dentro de una familia y distinguir entre familias son tareas que requieren evidencias diferentes.
Distribuciones que una curva media no contiene
La probabilidad de que una unidad esté encendida en el instante , comenzando apagada, es
Como las unidades son independientes, el recuento tiene una distribución binomial con cuatro ensayos y probabilidad . Para cualquier recuento entre cero y cuatro,
El coeficiente combinatorio cuenta cuántas configuraciones detalladas producen el mismo recuento. Un único encendido puede corresponder a cualquiera de las cuatro unidades. Dos encendidos pueden distribuirse de seis maneras. La probabilidad de un recuento incorpora tanto las probabilidades de las configuraciones como su multiplicidad.
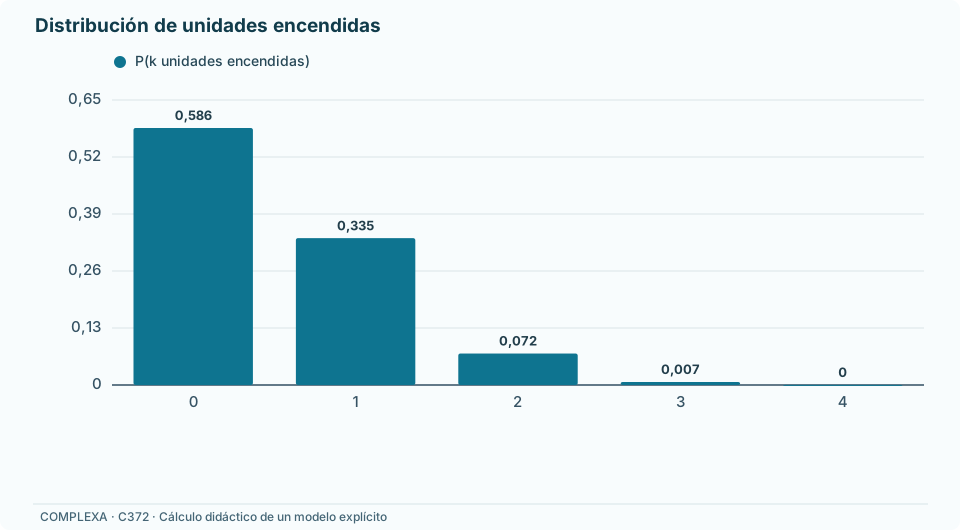
En el instante , la probabilidad individual de encendido es un octavo. La distribución completa queda expresada en la tabla. Su cálculo incluye las dieciséis configuraciones detalladas y las agrupa en los cinco recuentos posibles.
| Unidades encendidas | Probabilidad exacta |
|---|---|
| 0 | |
| 1 | |
| 2 | |
| 3 | |
| 4 |
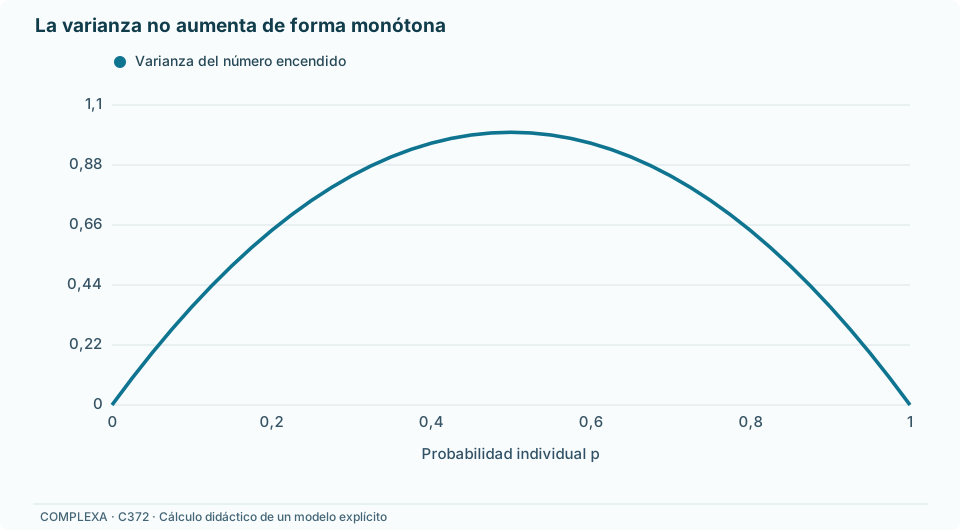
La suma de las probabilidades es uno. La media es medio encendido y la varianza es siete dieciseisavos, aproximadamente 0,438. Que la media valga medio no implica que la configuración más frecuente sea una configuración intermedia: más de la mitad de la probabilidad corresponde a ninguna unidad encendida. La expectativa y el valor más frecuente resumen propiedades distintas.
Esta distribución permite explicar por qué el encendido de las cuatro unidades es raro bajo las condiciones definidas. Cada unidad tiene una probabilidad pequeña de estar encendida y la independencia hace que las cuatro probabilidades se multipliquen. La conclusión depende de esas dos condiciones. Aumentar la probabilidad individual o introducir dependencia puede modificar radicalmente la frecuencia de la configuración conjunta.
Cuando el tiempo crece, la probabilidad individual se aproxima a un cuarto. La distribución estacionaria del recuento tiene probabilidades , , , y , en el orden de cero a cuatro. Su media es uno y su varianza es tres cuartos. La estabilidad dinámica se acompaña de una dispersión persistente cuya estructura la ecuación de la media no mostraba.
Una explicación de esa dispersión apela a oportunidades de cambio, independencia, número de unidades y probabilidades de ocupación. Para evaluar su suficiencia hay que comprobar si esas condiciones corresponden al fenómeno investigado. Ajustar una distribución binomial a un histograma puede ser compatible con el modelo, pero por sí mismo no justifica la independencia temporal de los actuadores ni identifica su organización.
Tampoco deben confundirse variabilidad del proceso e incertidumbre sobre los parámetros. En la construcción conocemos exactamente ambas intensidades y aun así existe dispersión entre realizaciones. En una investigación con intensidades estimadas se añade incertidumbre sobre qué distribución describe el proceso. Repetir observaciones puede mejorar la estimación de los parámetros sin eliminar las fluctuaciones que el modelo atribuye al funcionamiento del sistema.
Las frecuencias empíricas deben corresponder al esquema de observación. Repetir muchas veces la preparación con todas las unidades apagadas y observarlas en el mismo instante permite comparar el histograma con la tabla transitoria. Registrar muchas fotografías consecutivas de un único dispositivo en funcionamiento produce dependencia temporal y una preparación diferente. Utilizar todas esas fotografías como ensayos independientes daría una evaluación incorrecta de la incertidumbre, aunque su distribución marginal terminara aproximándose a la estacionaria.
La misma dinámica media bajo otra organización
Construyamos ahora un dispositivo con un solo controlador binario. Cuando está apagado, cambia al estado activo con intensidad de un cuarto por minuto; cuando está activo, se desactiva con intensidad de tres cuartos. Las cuatro unidades reproducen su estado al mismo tiempo. El controlador comienza apagado. Este dispositivo comparte las intensidades individuales aparentes del anterior, pero sus unidades están perfectamente sincronizadas.
Si representa el estado del controlador, el recuento es . La probabilidad de actividad del controlador sigue siendo , por lo que la media del recuento vuelve a ser . Los dos dispositivos tienen la misma curva media durante todo el experimento, no solamente la misma media estacionaria.
Las distribuciones difieren. En el dispositivo sincronizado únicamente pueden aparecer cero o cuatro unidades encendidas. En el instante del ejemplo, esas posibilidades tienen probabilidades siete octavos y un octavo. La media sigue siendo medio, pero la varianza es siete cuartos. Es cuatro veces la varianza del dispositivo con actuadores independientes.
La probabilidad de encontrar las cuatro unidades encendidas pasa de uno entre cuatro mil noventa y seis a uno entre ocho: resulta quinientas doce veces mayor. La diferencia proviene de la dependencia. Una probabilidad individual de un octavo puede acompañar a ambas distribuciones, pero en un caso se requieren cuatro estados independientes y en el otro basta la actividad de un controlador común.
A largo plazo, el dispositivo sincronizado tiene media uno y varianza tres. La igualdad de medias estacionarias se conserva mientras la diferencia de dispersión persiste. Una explicación centrada exclusivamente en el balance medio de encendido y apagado sería suficiente para derivar la curva compartida, pero no explicaría por qué un dispositivo permite recuentos intermedios y el otro no.
Este contraste también delimita lo que se ha identificado al medir cada lámpara por separado. Las distribuciones marginales de las unidades coinciden entre modelos. Para distinguir la organización hace falta información conjunta o evidencia sobre las conexiones. Medir cada unidad en ensayos separados y conservar solamente su probabilidad de encendido podría dejar intacta la ambigüedad.
Los dos modelos son hipotéticos y exhaustivos únicamente respecto de su propia definición. Un dispositivo real podría combinar señales comunes y locales, tener unidades con tasas diferentes o incorporar retrasos. Rechazar el modelo completamente independiente no demostraría por eliminación que existe un único controlador perfecto. El resultado orientaría una nueva descripción de las dependencias que necesita especificarse y evaluarse.
El papel de las probabilidades en una explicación
Antes de considerar un resultado particular, conviene examinar una propiedad de las trayectorias que la media compartida tampoco determina: el tiempo hasta el primer cambio. En el dispositivo independiente, las cuatro unidades comienzan apagadas y cada una puede encenderse con intensidad de un cuarto. La intensidad total del primer cambio es uno por minuto. Su tiempo de espera tiene media de un minuto.
En el dispositivo sincronizado hay una sola oportunidad de activación, la del controlador, con intensidad de un cuarto. El tiempo medio hasta el primer cambio es de cuatro minutos. Cuando ese cambio ocurre, el recuento aumenta en cuatro unidades. Así se entiende que los dos dispositivos tengan el mismo crecimiento medio inicial: uno combina cambios más frecuentes y pequeños; el otro, cambios menos frecuentes y grandes.
En el instante del ejemplo, la probabilidad de que todavía no haya ocurrido ningún cambio es un medio para el dispositivo independiente. Para el sincronizado es aproximadamente 0,841, obtenida al elevar dos a menos un cuarto. Estas probabilidades se calculan a partir del tiempo de espera del primer evento y difieren de las probabilidades de encontrar el dispositivo apagado en ese instante.
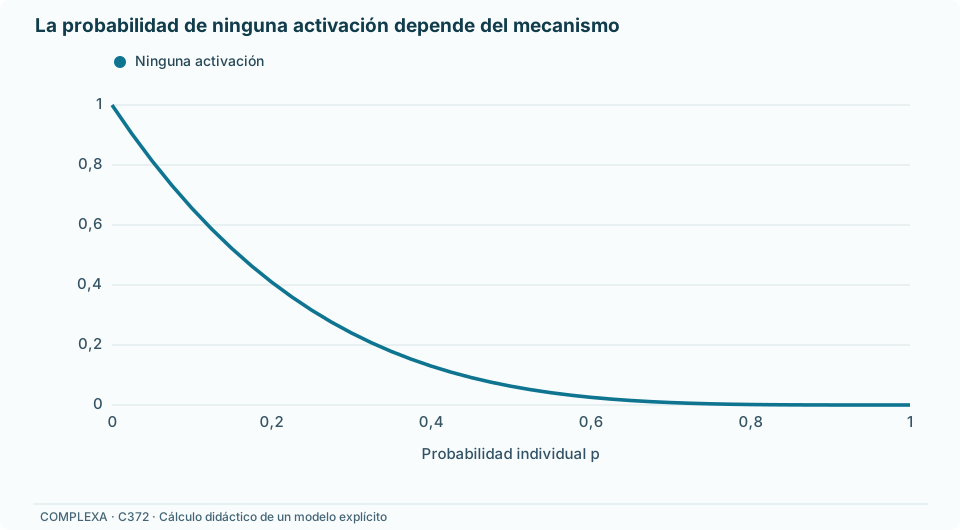
La diferencia tiene una interpretación concreta. En el dispositivo independiente, la probabilidad de cero encendidos al observar es aproximadamente 0,586, superior a la probabilidad de que ninguna unidad se haya encendido antes. Algunas trayectorias alcanzan un estado activo y regresan a cero antes de la observación. En el dispositivo sincronizado, encontrar todo apagado tiene probabilidad de siete octavos y también incluye posibles activaciones seguidas de una desactivación.
Una fotografía no distingue entre permanecer apagado y regresar al apagado. Para explicar tiempos de respuesta haría falta registrar el primer cambio o disponer de una observación temporal que lo identifique. Para explicar ocupación en un instante basta otra información. Las dos preguntas pueden utilizar los mismos estados y las mismas intensidades, pero requieren funciones distintas del proceso.
Este ejemplo vincula el análisis dinámico con el probabilístico sin convertirlos en una sola tarea. La organización de las oportunidades de cambio determina una distribución de esperas; la magnitud de cada salto determina su contribución al recuento; ambas intervienen en la evolución media. Explicar una coincidencia entre medias puede exigir mostrar cómo se compensan diferencias entre esos elementos.
La explicación estadística puede tener como objeto una distribución, una diferencia de frecuencias o la ocurrencia de un resultado particular. Esas preguntas no exigen la misma respuesta. La tabla anterior se deriva completamente de las condiciones del modelo; la aparición de un recuento concreto en un ensayo permanece contingente. Explicar la estructura probabilística no equivale a deducir cuál será el resultado de cada realización.
Railton (1978) desarrolla una concepción de explicación probabilística que dirige la atención hacia los mecanismos de azar responsables de un resultado, en lugar de exigir que el resultado sea muy probable. Su propuesta interpreta las probabilidades pertinentes como probabilidades objetivas o propensiones físicas. Se trata de una posición filosófica específica: aplicar una distribución estadística a datos no establece automáticamente esa interpretación.
En el ejemplo, la baja probabilidad de cuatro encendidos bajo independencia no convierte ese resultado en imposible ni lo deja fuera del modelo. Un único caso puede ocurrir dentro de las condiciones especificadas. Si la configuración aparece repetidamente con una frecuencia incompatible con lo que esas condiciones permiten esperar, cambia la evaluación del modelo. Ese juicio requiere indicar cuántos ensayos se realizaron y cómo se seleccionaron.
Buscar retrospectivamente la configuración más llamativa también modifica la pregunta estadística. Un resultado raro definido antes de observar puede tener una probabilidad pequeña, mientras que encontrar algún resultado llamativo entre muchas comparaciones puede ser mucho más frecuente. La explicación del patrón elegido debe distinguirse de la evaluación de la evidencia que llevó a seleccionarlo. Confundir ambos problemas favorece atribuir relevancia a fluctuaciones seleccionadas por su apariencia.
La suficiencia de una explicación probabilística incluye la pertinencia de la distribución de referencia. La probabilidad de cuatro encendidos en un instante fijado desde una preparación apagada difiere de la probabilidad de observarlos alguna vez durante un intervalo. La segunda pregunta depende de las trayectorias y del tiempo de observación. Una tabla de estados en un instante no contiene directamente una probabilidad de primera llegada.
La palabra «azar» tampoco sustituye la estructura que se pretende explicar. Decir que los indicadores cambian al azar deja abiertas las intensidades, las dependencias, la memoria y los estados permitidos. En nuestra construcción, son esas especificaciones las que permiten derivar diferencias entre dispositivos. La explicación gana contenido al mostrar qué probabilidades cambiarían si cambiara una condición identificada.
Qué exige una explicación dinámica
Una explicación dinámica puede establecer que un valor es estable, que una trayectoria es posible o que cierta modificación cambia el régimen de comportamiento. Para sostener esas afirmaciones se requieren variables interpretables, relaciones de evolución y condiciones iniciales o de contorno pertinentes. La representación del tiempo ayuda a formular la pregunta, pero una gráfica que reproduce observaciones no demuestra por sí sola la dependencia invocada.
En el modelo de cuatro unidades, el término negativo proporcional a la media permite demostrar la relajación exponencial. Esa propiedad resulta de un balance lineal. Si las intensidades dependieran del número de unidades activas de manera no lineal, el cambio esperado podría depender de momentos adicionales de la distribución. No sería legítimo conservar automáticamente la misma ecuación de la media sustituyendo las tasas por funciones del promedio.
Gillespie (1977) advierte precisamente que las ecuaciones deterministas de tasas no reproducen en general las medias de sistemas estocásticos no lineales. La coincidencia exacta de nuestro ejemplo depende de su estructura lineal. Esta condición permite relacionar dos descripciones sin tratarlas como intercambiables: una ecuación para una esperanza y un proceso de trayectorias discretas.
Bechtel y Abrahamsen (2010) analizan cómo los modelos computacionales pueden contribuir a comprender la coordinación temporal de partes y operaciones de un mecanismo. En su discusión de modelos circadianos, la dinámica complementa el conocimiento experimental sobre componentes y organización. Esa integración requiere vincular las variables del modelo con el proceso investigado; la presencia de ecuaciones o simulaciones no proporciona por sí sola esa vinculación.
Existe además un desacuerdo sobre qué vínculos son necesarios para toda explicación dinámica. Kaplan y Craver (2011) defienden, en el ámbito de la neurociencia, una condición de correspondencia plausible entre elementos del modelo y del mecanismo. Ross (2015) cuestiona que ese marco abarque todos los casos y analiza modelos canónicos que explican comportamientos compartidos mediante abstracciones de sistemas físicamente diferentes.
Estas posiciones establecen criterios distintos y no deben presentarse como una teoría única ya consensuada. La discusión de Ross requiere justificar qué propiedades conserva la abstracción y por qué sistemas diferentes pertenecen a la clase estudiada. La posición mecanística exige establecer correspondencias relevantes con la organización productora del fenómeno. Ninguna se satisface llamando «dinámico» a un ajuste flexible.
El ejemplo luminoso permite evaluar una cuestión más acotada. La relación lineal demuestra una propiedad compartida de dos organizaciones especificadas. Esa demostración explica por qué ambas medias tienen la misma forma bajo los supuestos del modelo. Si la pregunta es cuál organización existe en un aparato, la misma demostración deja abierta la respuesta. La limitación procede del objeto investigado y de la información disponible, sin restar validez al resultado matemático obtenido.
Pruebas distintas para preguntas distintas
La comparación entre explicaciones puede organizarse indicando qué tendría que observarse para respaldar cada afirmación. Para justificar el mecanismo independiente se necesitaría evidencia de actuadores locales y de que las dependencias omitidas no afectan al fenómeno de interés. Para justificar la relajación exponencial habría que examinar preparaciones y tiempos que informen sobre la evolución. Para justificar la distribución binomial habría que evaluar conjuntamente los recuentos y las condiciones que sostienen su cálculo.
Estas tareas pueden ayudarse mutuamente. Descubrir una conexión común motivaría analizar covariaciones que una media ocultaba. Detectar una dispersión excesiva frente al modelo independiente motivaría investigar entradas compartidas. Identificar un retraso en un actuador podría exigir ampliar las variables dinámicas. La relación entre formas de explicación se establece mediante preguntas y evidencias concretas.
El procedimiento de observación debe permitir la distinción buscada. Si las cuatro lámparas se fotografían en momentos sucesivos, un cambio del controlador común entre fotografías podría producir un registro aparentemente intermedio. Por eso, la prueba propuesta exige observación simultánea o una sincronización temporal cuya precisión sea adecuada. También debe distinguir un apagado real de un fallo de detección. Estas condiciones pertenecen al argumento que conecta el registro con los estados del modelo.
La resolución temporal importa por otra razón. Entre dos fotografías pueden haberse producido varios encendidos y apagados. Una secuencia de recuentos iguales no demuestra ausencia de actividad intermedia. Si se pretende evaluar tiempos de espera, el detector debe registrar los cambios pertinentes; si se pretende evaluar distribución de ocupación, hay que fijar cuándo se toma cada muestra. El mismo sistema puede exigir protocolos distintos según la propiedad que se intenta explicar.
También puede haber suficiencia limitada sin cierre completo. La ecuación de la media puede representar adecuadamente el comportamiento agregado aunque la organización interna permanezca indeterminada. Un mecanismo parcialmente identificado puede explicar una respuesta a una intervención aunque todavía no reproduzca toda la distribución de fluctuaciones. Una distribución validada puede caracterizar la variación y discriminar algunos modelos sin identificar todos sus componentes.
La ausencia de recuentos intermedios en una muestra finita admite una evaluación diferente. El modelo independiente también permite que una observación sea cero o cuatro, y esa posibilidad no desaparece al repetir un número finito de ensayos. Acumular únicamente esos extremos puede favorecer la sincronización, pero su fuerza depende del tamaño de la muestra y del esquema de selección. La asimetría entre observar un estado imposible para un modelo y dejar de observar estados posibles ayuda a precisar qué conclusión autoriza cada resultado.
Para escoger una prueba final, imaginemos que ya conocemos con precisión la curva media de un aparato y queremos distinguir los dos dispositivos construidos. Repetiremos la preparación apagada y registraremos simultáneamente las cuatro unidades en el instante fijado. El modelo independiente asigna probabilidad positiva a recuentos de uno, dos y tres; el modelo sincronizado ideal les asigna probabilidad cero. Una observación fiable de un recuento intermedio descarta esa sincronización perfecta dentro de las condiciones de la prueba. La curva media continuaría siendo compatible con ambas ecuaciones; la nueva información conjunta decide una diferencia que esa curva no podía resolver.
Referencias
Bechtel, W., & Abrahamsen, A. (2010). Dynamic mechanistic explanation: Computational modeling of circadian rhythms as an exemplar for cognitive science. Studies in History and Philosophy of Science Part A, 41(3), 321–333. https://doi.org/10.1016/j.shpsa.2010.07.003
Gillespie, D. T. (1977). Exact stochastic simulation of coupled chemical reactions. The Journal of Physical Chemistry, 81(25), 2340–2361. https://doi.org/10.1021/j100540a008
Kaplan, D. M., & Craver, C. F. (2011). The explanatory force of dynamical and mathematical models in neuroscience: A mechanistic perspective. Philosophy of Science, 78(4), 601–627. https://doi.org/10.1086/661755
Machamer, P., Darden, L., & Craver, C. F. (2000). Thinking about mechanisms. Philosophy of Science, 67(1), 1–25. https://doi.org/10.1086/392759
Railton, P. (1978). A deductive-nomological model of probabilistic explanation. Philosophy of Science, 45(2), 206–226. https://doi.org/10.1086/288797
Ross, L. N. (2015). Dynamical models and explanation in neuroscience. Philosophy of Science, 82(1), 32–54. https://doi.org/10.1086/679038