Año 2 · Módulo 11 · Nivel F
104.1. La estabilidad cuando el sistema no permanece quieto
La matriz jacobiana evaluada en un equilibrio da una primera respuesta sobre su estabilidad. Para una solución periódica hay que cambiar el procedimiento, porque el punto de referencia se mueve continuamente y la matriz linealizada cambia con él. Lo decisivo es el efecto acumulado después de una vuelta. Una perturbación puede crecer durante un tramo de la órbita y reducirse durante otro; ninguno de esos intervalos, considerado por separado, determina la estabilidad del ciclo completo.
Imaginemos un oscilador químico cuya concentración retorna aproximadamente al mismo valor cada veinte minutos. Una réplica del experimento, preparada con una desviación mínima, podría converger hacia la misma oscilación, alejarse de ella o conservar una diferencia de fase. La periodicidad observada de una señal no revela cuál de esas respuestas ocurre. La estabilidad se determina siguiendo perturbaciones pequeñas durante un período completo y separando sus componentes tangencial y transversal.
La teoría de Floquet reduce ese problema lineal periódico a una transformación entre el comienzo y el final de una vuelta. Sus autovalores, los multiplicadores de Floquet, cuantifican la amplificación o atenuación por período. La interpretación requiere distinguir un sistema autónomo, en el que aparece un modo tangente neutro, de uno forzado periódicamente. También requiere calcular con precisión la propia órbita de referencia, pues la matriz resultante depende de ella.
En el primer año estudiamos linealización, ciclos límite y bifurcaciones de Hopf. Ahora examinaremos el procedimiento formal que conecta esos conceptos. Distinguiremos órbitas autónomas de respuestas a un forzamiento periódico, derivaremos multiplicadores en un ejemplo soluble y mostraremos por qué un crecimiento transitorio durante la vuelta puede coexistir con estabilidad asintótica.
104.2. De la órbita periódica a la ecuación variacional
Consideremos un campo autónomo suave
que admite una solución periódica no constante de período mínimo :
Escribamos una trayectoria cercana como . Al desarrollar el campo en torno a la órbita se obtiene
La aproximación de primer orden es la ecuación variacional
Como es periódica, también lo es el jacobiano evaluado a lo largo de ella, de modo que . En consecuencia, la estabilidad local de la órbita se reduce inicialmente a estudiar un sistema lineal con coeficientes periódicos. La matriz puede cambiar de orientación y de magnitud a lo largo del ciclo; evaluarla en un solo punto suele dar información insuficiente.
La misma construcción se aplica a una solución de período de un sistema no autónomo , cuando y la solución tienen ese período. Sin embargo, el significado de algunos multiplicadores cambia. En el sistema autónomo, desplazar el instante de inicio genera otra solución sobre la misma órbita. En el sistema forzado, la fase externa queda fijada por la señal aplicada y esa libertad puede desaparecer en las variables de estado.
104.3. La matriz fundamental y la monodromía
Para resolver , definimos la matriz fundamental principal mediante
Cada columna de es la evolución de una perturbación inicialmente alineada con un vector de la base. Para una perturbación inicial arbitraria, la solución lineal se escribe . Tras una vuelta,
La matriz se denomina matriz de monodromía. Al comparar los estados solo en instantes separados por , obtenemos para números enteros no negativos , porque el sistema variacional repite sus coeficientes cada período. La estabilidad a largo plazo depende, pues, de las potencias de una matriz fija, un problema que ya conocemos del álgebra lineal.
El origen temporal puede elegirse en otro punto de la misma órbita. La matriz de un período calculada desde es . Las matrices obtenidas desde fases distintas son semejantes y tienen los mismos autovalores, aunque sus entradas y sus autovectores cambien, de modo que los multiplicadores pueden calcularse desde cualquier fase de la órbita.
La periodicidad de la matriz de coeficientes implica , de donde se deduce la evolución tras múltiples períodos. La estabilidad lineal local puede clasificarse, entonces, integrando con precisión las ecuaciones variacionales durante un período sobre una órbita periódica ya identificada.
104.4. Multiplicadores y exponentes de Floquet
Los autovalores de son los multiplicadores de Floquet. Su interpretación básica depende del módulo. Un modo con se contrae después de cada vuelta; uno con se amplifica. Cuando , la magnitud se conserva en el nivel del autovalor y la clasificación exige revisar la estructura de Jordan, otros modos y, eventualmente, los términos no lineales.
Si el multiplicador es negativo, la componente correspondiente de la perturbación cambia de signo entre dos vueltas. Si es complejo, su argumento expresa una rotación adicional del modo perturbado. Un par complejo de módulo menor que uno describe una contracción acompañada de rotación en el espacio transversal. El criterio es la distancia de al origen del plano complejo; el signo de su parte real carece de importancia.
Para convertir un multiplicador en una tasa temporal definimos un exponente de Floquet mediante
Su parte real es inequívoca y vale
La parte imaginaria no es única, porque el logaritmo complejo admite ramas que difieren en múltiplos de . La elección de rama del logaritmo deja inalterada la tasa de crecimiento. Un multiplicador de módulo reduce el modo correspondiente a la mitad por período; su exponente real depende de la duración física de ese período. Comparar la contracción por vuelta entre osciladores sin considerar puede confundir estabilidad por vuelta con velocidad de recuperación por segundo.
La presencia de multiplicadores repetidos requiere cuidado. Incluso cuando todos satisfacen , una matriz muy no normal puede producir amplificaciones transitorias antes de la contracción asintótica. Si un multiplicador está sobre el círculo unitario y tiene un bloque de Jordan no trivial, las potencias de pueden crecer polinómicamente. Por eso la palabra «neutro» no debe traducirse automáticamente como «estable».
104.5. El teorema de Floquet y su alcance
El teorema de Floquet establece que, para un sistema lineal con coeficientes periódicos suficientemente regulares, la matriz fundamental puede expresarse, sobre los números complejos, como
con invertible y periódica, mientras que es una matriz constante. La expresión separa una transformación periódica de coordenadas de una evolución exponencial. En esas coordenadas, un problema lineal de coeficientes variables se transforma en uno de coeficientes constantes. Los autovalores de pueden elegirse como exponentes de Floquet, teniendo presentes las posibles ramas del logaritmo.
La descomposición explica por qué el crecimiento de una perturbación no debe juzgarse a partir de la matriz instantánea . La transformación periódica puede estirar y rotar los vectores dentro de cada vuelta. El factor exponencial determina el comportamiento acumulado a largo plazo. La perturbación puede aumentar considerablemente durante parte del ciclo y terminar más pequeña después de completarlo.
No siempre es posible exigir simultáneamente que y sean reales y que tenga período . En ciertos casos se usa una representación real con periodicidad ampliada a , o se trabaja directamente con matrices complejas. Esta sutileza no impide calcular los multiplicadores mediante , que sigue siendo una matriz real si el sistema original lo es.
La teoría de Floquet es lineal. Al aplicarla a una órbita de un sistema no lineal, da una clasificación local bajo hipótesis apropiadas de hiperbolicidad. Si aparecen multiplicadores críticos sobre el círculo unitario, la linealización puede identificar un candidato a bifurcación, pero el comportamiento no lineal posterior depende de términos de orden superior.
104.6. Por qué un ciclo autónomo siempre tiene un multiplicador uno
Una órbita periódica de un sistema autónomo tiene una dirección especial, la tangente a la propia trayectoria. Derivando la ecuación respecto del tiempo obtenemos
Por tanto, resuelve exactamente la ecuación variacional. Como la velocidad tangente también es periódica, , se cumple
La tangente es un autovector de con multiplicador . Para una órbita periódica no constante, el vector tangente nunca es nulo en un sistema autónomo regular. Ese multiplicador no indica inestabilidad, ya que una pequeña perturbación tangencial puede equivaler únicamente a empezar el mismo movimiento algo antes o después.
La estabilidad relevante es entonces orbital. Una órbita autónoma es localmente orbitalmente asintóticamente estable si la distancia a ella de toda solución suficientemente próxima tiende a cero, aunque la fase final difiera de la original. Una condición lineal suficiente usual es que el multiplicador tangencial sea simple y todos los demás multiplicadores tengan módulo estrictamente menor que uno.
Si existen otros multiplicadores con módulo uno, el problema cambia. Puede haber simetrías adicionales, una familia continua de órbitas o una transición próxima. El multiplicador trivial no debe confundirse con un segundo multiplicador que cruza ; ese cruce adicional puede anunciar una bifurcación de órbitas periódicas.
104.7. Secciones de Poincaré y estabilidad transversal
Una forma geométrica de eliminar la dirección tangente es elegir una superficie transversal a la órbita. Una trayectoria suficientemente próxima cruza de nuevo esa superficie después de aproximadamente un período. La correspondencia entre un cruce y el siguiente define un mapa de retorno de Poincaré . El punto donde la órbita periódica corta es un punto fijo de ese mapa.
Si el sistema continuo tiene dimensión , la sección transversal tiene dimensión . La derivada en el punto fijo tiene como autovalores, bajo las condiciones ordinarias de transversalidad, los multiplicadores no triviales de la órbita. De esta manera, la estabilidad de un ciclo se reduce a la de un punto fijo de un mapa discreto, como los que estudiamos en el primer año.
Tras una perturbación, el retorno de una órbita autónoma a la sección transversal no ocurre exactamente en el mismo instante. El tiempo de cruce cambia con la condición inicial; el mapa de Poincaré incorpora esa variación y separa el desplazamiento de fase de la inestabilidad transversal. Una sección casi tangente al flujo puede amplificar numéricamente errores diminutos del estado, porque el instante de retorno se vuelve muy sensible.
Los mapas de retorno también revelan cuándo una oscilación pierde estabilidad y aparecen otros patrones. Un punto fijo que pierde estabilidad por un multiplicador transversal que cruza puede originar una órbita de período doble en situaciones donde tal cruce sea admisible. Si un par complejo cruza el círculo unitario bajo condiciones de no degeneración, puede surgir una dinámica modulada. Estas posibilidades dependen de la dimensión y de la estructura del sistema.
104.8. Ejemplo completo con el oscilador de Hopf
Consideremos el sistema bidimensional
En coordenadas polares , , se convierte en
Para existe una órbita periódica de radio y período . La oscilación mantiene su amplitud porque el crecimiento lineal radial se equilibra con la saturación cúbica. El ángulo avanza a velocidad constante y completa una vuelta cada unidades de tiempo.
Introduzcamos una perturbación radial . La ecuación exacta es . Conservando solo el término lineal encontramos
La solución es y, después de un período,
El otro multiplicador es . Como , el multiplicador radial tiene módulo menor que uno y el ciclo es orbitalmente asintóticamente estable. Si elegimos y , resulta y . Una desviación radial pequeña conserva cerca del 28,5 % de su amplitud después de cada vuelta; la desviación de fase, en cambio, puede permanecer.
Al aproximarse a cero desde valores positivos, el radio del ciclo disminuye y el multiplicador radial se acerca a uno. La tasa temporal de recuperación radial también tiende a cero. En el ciclo colapsa sobre el equilibrio del origen y ya no existe la órbita periódica no constante a la que aplicábamos el argumento tangencial. Ese límite se estudia con el análisis de la bifurcación de Hopf.
Las coordenadas adaptadas separan el modo tangencial de las perturbaciones transversales. En variables cartesianas el jacobiano cambia a lo largo de la órbita, mientras que en coordenadas radial y angular la estabilidad transversal queda expresada por una ecuación lineal escalar con coeficientes constantes. No todos los sistemas permiten una simplificación exacta de este tipo, pero el significado de los multiplicadores es el mismo.
104.9. La fórmula de Liouville y una restricción en dos dimensiones
La matriz fundamental satisface la identidad conocida como fórmula de Liouville
Su demostración se basa en la evolución del determinante de una matriz solución invertible. En una trayectoria de un sistema autónomo, es la divergencia local del campo. Por ello, es el factor de cambio de volumen infinitesimal acumulado durante una vuelta. El determinante es siempre positivo para una ecuación variacional continua real, porque es la exponencial de un número real.
Para una órbita periódica no constante de un sistema autónomo plano hay exactamente dos multiplicadores contando multiplicidad. Uno de ellos es el trivial ; el otro cumple
Así, el multiplicador transversal de un ciclo plano autónomo nunca es negativo. Si es menor que uno, el ciclo es atractor local transversal; si es mayor, es repulsor. Si vale uno, la clasificación lineal queda indeterminada. La positividad implica que un ciclo límite plano autónomo no puede sufrir una bifurcación ordinaria de duplicación de período por un cruce transversal de . El impedimento proviene de la estructura del flujo plano y vale para cualquier modelo de este tipo.
En el oscilador anterior, la divergencia sobre el ciclo es . Integrarla durante da , exactamente el multiplicador radial calculado de manera directa. Esa doble derivación es una comprobación matemática y un control para una implementación numérica.
La restricción no vale para un sistema plano forzado periódicamente. Allí el mapa estroboscópico actúa sobre un espacio de dos dimensiones y los multiplicadores pueden formar pares negativos, siempre que su producto permanezca positivo. Tampoco vale el argumento plano para ciclos de sistemas autónomos tridimensionales, que tienen dos direcciones transversales.
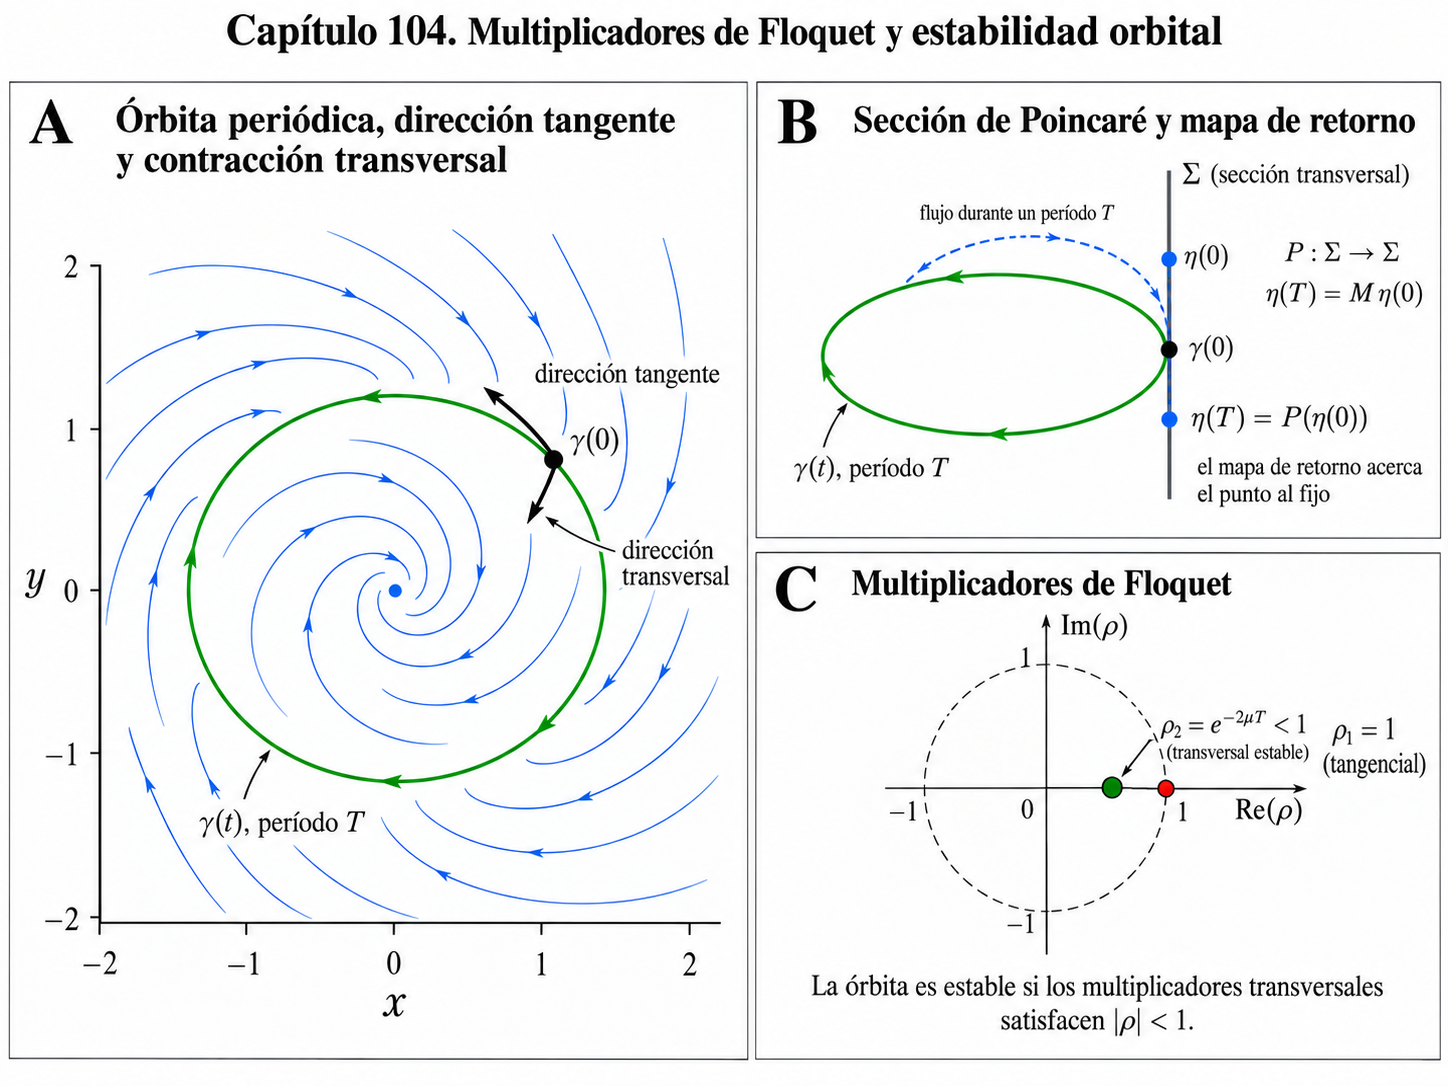
Figura 104.1. Multiplicadores de Floquet y estabilidad orbital. Ilustración conceptual pendiente de comprobación geométrica independiente para la edición final.
104.10. Cómo aparecen las bifurcaciones de ciclos
Cuando un parámetro cambia, los multiplicadores de una órbita pueden aproximarse al círculo unitario. En una familia genérica de órbitas periódicas autónomas, un multiplicador transversal que alcanza puede anunciar la colisión o aparición de ciclos, como en una bifurcación de pliegue de órbitas. Toda órbita periódica autónoma tiene ya el multiplicador tangencial , de modo que la clasificación requiere identificar una degeneración adicional y calcular los términos no lineales pertinentes.
En una dimensión transversal suficiente, un multiplicador que cruza puede dar lugar a una duplicación de período, en la que el mapa de retorno desarrolla una órbita de período dos que corresponde a una trayectoria que necesita dos vueltas de la oscilación original para repetirse. Un par conjugado que atraviesa el círculo unitario puede conducir a una bifurcación de Neimark–Sacker del mapa de retorno, que corresponde, bajo condiciones adecuadas, a una dinámica sobre un toro invariante del flujo continuo.
Estas posibilidades requieren dimensiones mínimas y no degeneraciones apropiadas. En un sistema autónomo de dos dimensiones el ciclo solo tiene un multiplicador transversal real y positivo. En un sistema autónomo de dimensión tres pueden aparecer dos multiplicadores transversales y comportamientos que el caso plano prohíbe. En osciladores forzados, la dimensión del mapa estroboscópico y la fase externa modifican las restricciones.
El aspecto alternante de las amplitudes puede deberse a muestreo en fases distintas, a transitorios o a una excitación externa no sincronizada. La duplicación de período se investiga determinando primero el ciclo de referencia y su mapa de retorno. Solo entonces puede comprobarse si un multiplicador atraviesa el valor crítico correspondiente y si la nueva órbita tiene realmente el período duplicado.
104.11. Osciladores forzados sin libertad de fase
Estudiemos un sistema no autónomo cuyos coeficientes se repiten cada . Una solución sincronizada con ese forzamiento también puede tener período ; su ecuación variacional admite entonces una matriz de monodromía. No obstante, desplazar la solución una cantidad arbitraria de tiempo generalmente altera su relación con la fuerza externa. Por ello, no tiene por qué existir un multiplicador en el sistema de variables observadas.
El objeto natural es el mapa estroboscópico, que registra el estado cada vez que la señal externa completa un período, siempre a la misma fase. La solución sincronizada aparece como un punto fijo. Si todos los multiplicadores de ese mapa tienen módulo menor que uno, las desviaciones pequeñas se reducen y la respuesta queda atraída a la misma fase externa.
Un sistema forzado puede representarse como autónomo al añadir una variable de fase con , entendida sobre un círculo. En el espacio ampliado aparece una dirección neutra que corresponde al avance de fase, pero esa construcción no introduce un multiplicador neutro adicional en el mapa estroboscópico de las variables físicas. Mezclar ambos espacios conduce a errores frecuentes al interpretar los espectros de estabilidad.
Hay también oscilaciones subarmónicas, que se repiten cada , u otro múltiplo del período de forzamiento. Los multiplicadores se calculan respecto del período real de la respuesta, que puede abarcar varias vueltas del estímulo. También puede representarse la respuesta subarmónica como un ciclo de varios puntos del mapa estroboscópico.
104.12. La ecuación de Mathieu y la resonancia paramétrica
Un ejemplo clásico de variación periódica de parámetros es
La rigidez efectiva oscila periódicamente. Esta es una forma de la ecuación de Mathieu, un caso particular de la ecuación de Hill. Al definir , obtenemos
con período de coeficientes . La traza de es cero, por lo que la fórmula de Liouville da . Los dos multiplicadores son recíprocos. Para parámetros reales, la estabilidad del sistema lineal se estudia mediante . Si , los multiplicadores son un par complejo conjugado distinto de y todas las soluciones permanecen acotadas; si , existe un multiplicador real de módulo mayor que uno y aparece crecimiento exponencial.
Cuando , los multiplicadores coinciden en o . La clasificación depende de si es diagonalizable, porque una matriz con bloque de Jordan puede causar crecimiento lineal aunque todos sus multiplicadores tengan módulo uno.
La resonancia paramétrica permite amplificar un movimiento aunque no exista una fuerza aditiva que empuje directamente al oscilador. Una variación de rigidez a la frecuencia apropiada puede transferir energía al movimiento. Cerca de y para pequeño y no nulo, la región principal de inestabilidad aparece en torno a la modulación de frecuencia doble respecto de la frecuencia natural. En , una aproximación perturbativa da una tasa de crecimiento principal por unidad de tiempo, a primer orden; los términos de orden superior la corrigen.
No todas las variaciones periódicas desestabilizan. Las regiones estables e inestables forman una estructura en el plano de parámetros y su identificación precisa requiere analizar la monodromía o emplear aproximaciones asintóticas válidas. La teoría de Floquet explica tanto las bandas de inestabilidad como los intervalos donde las oscilaciones permanecen acotadas.
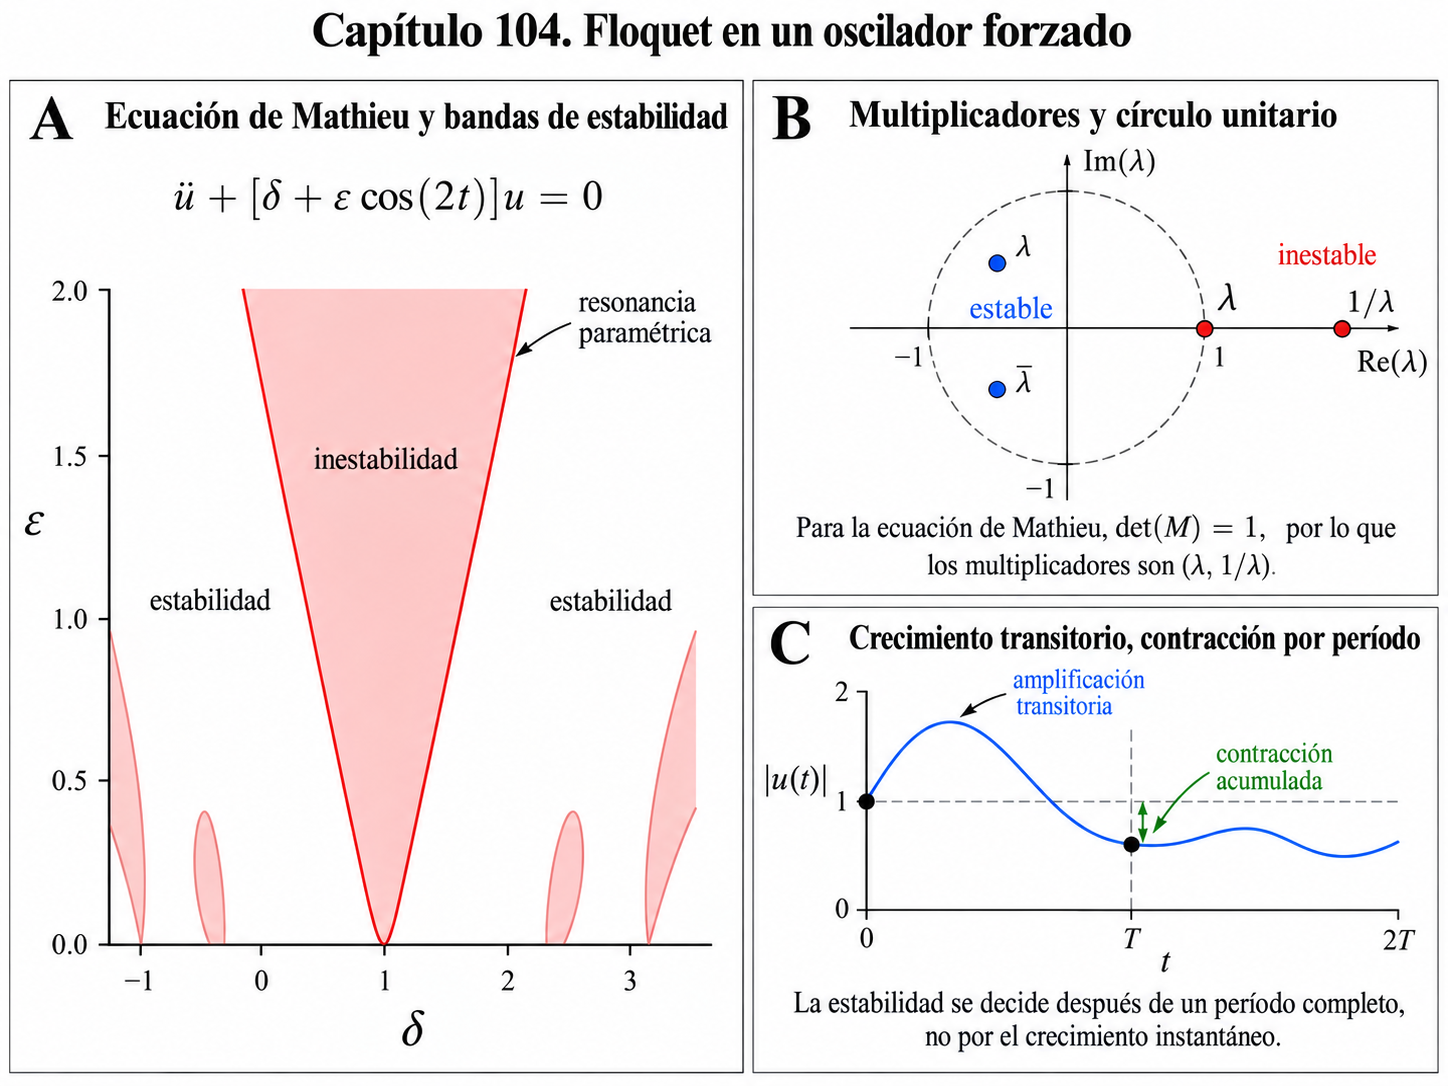
Figura 104.2. Regiones de Mathieu y multiplicadores. Ilustración conceptual pendiente de comprobación geométrica independiente para la edición final.
104.13. Coeficientes instantáneamente estables y crecimiento global
Un error intuitivo es pensar que el sistema debe ser estable si todos los autovalores de tienen parte real negativa en cada instante. En sistemas multidimensionales con matrices que cambian de orientación y no conmutan, esa condición no asegura estabilidad. Un sistema periódico por tramos permite comprobarlo directamente.
Durante la primera unidad de tiempo, tomemos
mientras que durante la segunda usemos
Repetimos ambos tramos periódicamente, de modo que . Cada matriz tiene dos autovalores iguales a , estrictamente negativos para . Sin embargo, las matrices de evolución de cada tramo son diferentes transformaciones de cizalla. Como y no conmutan en general, la evolución acumulada es
Para y , los multiplicadores son aproximadamente y . Uno supera la unidad, así que el sistema es exponencialmente inestable a pesar de que los autovalores instantáneos son negativos durante ambos tramos. La tasa de crecimiento dominante es por unidad de tiempo.
El ejemplo es un sistema lineal con coeficientes periódicos que no proviene de linealizar una órbita autónoma concreta. Su finalidad es mostrar por qué la integración de un período contiene información que una inspección instantánea pierde. Si aumentamos a conservando , el multiplicador dominante baja aproximadamente a y el sistema pasa a ser estable. El equilibrio entre disipación acumulada y amplificación por cambios de orientación determina el resultado.
104.14. Método numérico para construir la monodromía
Cuando la órbita periódica no tiene una forma analítica simple, puede determinarse mediante un método de disparo, continuación o integración acompañada de un detector de retorno, según el caso. Con la órbita y su período identificados, se integran simultáneamente el sistema original y la ecuación matricial , comenzando con . Al terminar el período calculamos los autovalores de .
Una implementación básica necesita almacenar variables del estado y entradas de la matriz fundamental. En dimensiones moderadas, esta integración directa es manejable. En problemas grandes, la matriz completa puede ser costosa; es posible usar propagación de vectores, técnicas de Krylov o factorizaciones para investigar solo los modos dominantes. El algoritmo se elige según el número de variables y la precisión requerida.
El período es una fuente importante de error. Integrar una trayectoria «casi periódica» durante una duración redondeada puede desplazar los multiplicadores y alejar artificialmente de uno el modo tangencial. También pueden aparecer errores cuando la órbita fue aproximada con una tolerancia poco exigente. El control numérico incluye repetir el cálculo con tolerancias menores, verificar el cierre orbital y contrastar identidades como el determinante de Liouville.
Para un sistema autónomo estable, el multiplicador tangencial numérico debería aproximarse a , pero no hay que reemplazarlo por ese valor antes de comprobar la precisión. Si existe un segundo multiplicador muy próximo a uno, la incertidumbre computacional puede afectar directamente la clasificación. En las proximidades de una bifurcación se necesitan pasos de continuación pequeños y verificaciones independientes para distinguir un cruce real de un error de integración.
104.15. Ejemplo reproducible en Python
En el oscilador de Hopf, las ecuaciones cartesianas y la matriz variacional se integran en un único sistema ampliado. El código siguiente usa numpy y scipy, con , y una condición inicial situada exactamente sobre la órbita conocida. La matriz fundamental comienza como identidad y se integra durante .
import numpy as np
from scipy.integrate import solve_ivp

mu, omega = 0.1, 1.0
period = 2 * np.pi / omega

def dynamics(t, z):
    x, y = z[:2]
    phi = z[2:].reshape(2, 2)
    r2 = x*x + y*y
    velocity = np.array([
        (mu - r2)*x - omega*y,
        omega*x + (mu - r2)*y
    ])
    jac = np.array([
        [mu - 3*x*x - y*y, -omega - 2*x*y],
        [omega - 2*x*y, mu - x*x - 3*y*y]
    ])
    return np.r_[velocity, (jac @ phi).ravel()]

initial = np.r_[np.sqrt(mu), 0.0, np.eye(2).ravel()]
solution = solve_ivp(
    dynamics, (0, period), initial,
    rtol=1e-11, atol=1e-13
)
M = solution.y[2:, -1].reshape(2, 2)
print(np.linalg.eigvals(M))
print('Referencia:', [1.0, np.exp(-2*mu*period)])
Los autovalores calculados deben aproximarse a y . El ejemplo permite verificar la estabilidad por dos vías, a partir de la solución radial y mediante la integración de la matriz fundamental. Para un campo más complejo habría que identificar primero una órbita cerrada; una trayectoria obtenida tras una integración larga no tiene por qué tener exactamente el período elegido.
La comprobación puede extenderse al determinante, que en este ejemplo debe aproximarse a . Una discrepancia apreciable del determinante o del multiplicador tangencial obliga a revisar el jacobiano implementado, la condición inicial y las tolerancias. Esta comparación es más informativa que confiar solo en que la gráfica de la oscilación parezca estable.
104.16. Alcance de la estabilidad local en sistemas observados
En aplicaciones, las series temporales pueden mostrar ritmos casi periódicos que resultan de un estímulo externo, de la superposición de varias oscilaciones o de la variabilidad estocástica. Ninguno de esos patrones prueba que exista una órbita periódica determinista. Para aplicar Floquet a un mecanismo real se necesita especificar un modelo dinámico, identificar la solución periódica y estimar cómo evolucionan perturbaciones pequeñas alrededor de ella.
En fisiología, por ejemplo, una señal rítmica observada durante minutos puede tener una frecuencia relativamente estable y, sin embargo, mostrar variaciones lentas de amplitud, retardos o cambios de régimen. Un ajuste con coeficientes constantes quizá ignore esas fuentes de variación. En una red neuronal, la actividad oscilatoria de una población no implica que todas las variables microscópicas recorran una órbita cerrada de baja dimensión.
La estabilidad local tampoco garantiza resistencia a perturbaciones grandes. Un ciclo con multiplicadores transversales pequeños puede recuperar rápidamente desviaciones infinitesimales y, al mismo tiempo, coexistir con otros atractores cercanos o tener una cuenca de atracción limitada. La respuesta a cambios paramétricos permanentes no se obtiene automáticamente de la respuesta a perturbaciones iniciales. Floquet caracteriza la linealización a lo largo de una órbita; el estudio de cuencas, ruido, transiciones inducidas o variaciones lentas de los parámetros requiere otras herramientas.
104.17. Ejercicios resueltos de consolidación
Ejercicio 1. Interpretar multiplicadores y tiempo físico. Un ciclo de período tiene un multiplicador transversal . Después de tres vueltas, la amplitud lineal de la perturbación correspondiente se multiplica por . El exponente real es por unidad de tiempo. Si otro ciclo tiene el mismo multiplicador con período , su contracción por vuelta es idéntica, pero el exponente temporal vale aproximadamente . Por ello, las comparaciones de rapidez de recuperación exigen especificar el período.
Ejercicio 2. Reconocer el multiplicador trivial. Supongamos que la monodromía de una órbita autónoma tridimensional tiene autovalores , y . El ciclo es orbitalmente asintóticamente estable si el multiplicador tangencial es simple y se cumplen las hipótesis de linealización local. Que uno de sus multiplicadores tenga módulo igual a uno no lo hace inestable. Si la lista fuera , y , existiría una dirección transversal creciente y el ciclo sería inestable.
Ejercicio 3. Utilizar Liouville para comprobar un cálculo. Consideremos una órbita no constante de un campo autónomo bidimensional cuya divergencia a lo largo de un período tiene valor constante . La fórmula de Liouville da . Uno de los multiplicadores es , así que el transversal vale . El ciclo es transversalmente estable. Si una integración de las variaciones devolviera otro multiplicador igual a , no podríamos aceptarlo, porque un ciclo de un flujo autónomo plano tiene multiplicador transversal positivo.
Ejercicio 4. Coeficiente escalar periódico. Para , el coeficiente tiene período . La solución exacta es . Tras una vuelta, , por lo que el sistema es asintóticamente estable. Sin embargo, durante la primera unidad de tiempo el factor de amplitud vale , aproximadamente . La perturbación crece transitoriamente antes de contraerse de forma acumulativa.
104.18. Interpretación de los multiplicadores
La estabilidad de un ciclo queda codificada en el avance lineal de las perturbaciones durante una vuelta. La matriz de monodromía incorpora todas las variaciones del jacobiano a lo largo de la órbita y sus multiplicadores permiten estudiar la contracción o expansión transversal. En sistemas autónomos aparece un multiplicador unitario que corresponde al desplazamiento de fase; la estabilidad orbital depende de los restantes, bajo las hipótesis correspondientes.
Esa forma de calcular también explica las bifurcaciones de órbitas periódicas. Un multiplicador que atraviesa ciertos valores críticos anuncia cambios que se manifiestan como duplicación de período, aparición de ciclos o pérdida de estabilidad, según la dimensión y el tipo de sistema. Las restricciones de un flujo autónomo plano no valen para un sistema forzado o de dimensión mayor.
En un cálculo real, el período aproximado, la integración de las ecuaciones variacionales y el control de tolerancias importan tanto como el autovalor final. Una matriz obtenida a partir de una órbita mal localizada puede sugerir una transición que en realidad es un artefacto del algoritmo.
Referencias
- Chicone, C. (2006). Ordinary Differential Equations with Applications (2.ª ed.). Springer. Ecuaciones variacionales, soluciones periódicas y estabilidad orbital.
- Guckenheimer, J., & Holmes, P. (1983). Nonlinear Oscillations, Dynamical Systems, and Bifurcations of Vector Fields. Springer. Mapas de retorno y bifurcaciones de órbitas periódicas.
- Magnus, W., & Winkler, S. (1966). Hill's Equation. Interscience. Estabilidad en ecuaciones lineales con coeficientes periódicos.
- National Institute of Standards and Technology. Digital Library of Mathematical Functions, §28.29, «Hill's Equation: Definitions and Basic Properties». https://dlmf.nist.gov/28.29
- Brown University, Department of Applied Mathematics. Floquet theory, material docente. https://www.cfm.brown.edu/people/dobrush/am34/Mathematica/ch2/floquet.html