Año 2 · Módulo 11 · Nivel F
105.1. Dos movimientos superpuestos en una misma trayectoria
En un oscilador débilmente amortiguado, una pequeña pérdida de energía por vuelta puede volverse importante después de cientos de períodos. Lo mismo ocurre con una corrección diminuta de frecuencia, cuyo desfase casi imperceptible se acumula hasta alterar la posición del máximo de la señal. Una integración directa muestra ambos efectos, aunque los mezcla con la oscilación rápida. El análisis de la modulación comienza con ecuaciones para la evolución lenta de la amplitud y de la fase.
El método de promediado conserva el efecto neto de una perturbación sobre un ciclo rápido. El método de escalas múltiples introduce explícitamente tiempos de evolución distintos y ajusta la aproximación para evitar términos que crecerían artificialmente con el tiempo. Los dos procedimientos se aplican bajo hipótesis de debilidad y separación de escalas y resultan especialmente útiles cerca de resonancias o en oscilaciones cuya amplitud se regula lentamente.
No hay motivo para promediar únicamente porque una señal sea periódica. Debe existir una referencia oscilatoria bien definida y una razón cuantitativa para tratar como pequeños el amortiguamiento, el forzamiento o la no linealidad. Si la amplitud se modifica de forma sustancial dentro de una sola vuelta, una ecuación promediada podría perder el fenómeno que pretendíamos explicar. Esta restricción acompañará todas las aproximaciones del capítulo.
En el primer año estudiamos ecuaciones diferenciales, osciladores, bifurcaciones y estabilidad de ciclos. La teoría de Floquet permitió examinar perturbaciones alrededor de una órbita periódica ya identificada. Ahora nos preguntamos cómo aproximar la evolución de amplitud y fase cuando el sistema oscila cerca de un movimiento conocido y los efectos débiles se acumulan. La respuesta es constructiva; produciremos ecuaciones reducidas y determinaremos en qué condiciones es legítimo usarlas.
105.2. Frecuencia rápida, modulación lenta y parámetro pequeño
Tomemos como referencia el oscilador armónico
Sus soluciones son , con amplitud y fase inicial constantes. El período es . Si incorporamos una perturbación débil, escribimos
El símbolo es la razón adimensional entre el efecto débil y la escala dominante elegida; su valor depende de cómo normalizamos el problema. Si el término perturbador es del orden de , el cambio acumulado en un período suele ser pequeño, mientras que en un tiempo del orden de puede llegar a ser apreciable.
Surgen así dos relojes. El tiempo describe el movimiento oscilatorio; el tiempo lento describe la evolución de la envolvente. Ambos son coordenadas analíticas de un único tiempo físico, útiles para mantener separados términos cuya acumulación es distinta.
Hay que distinguir además entre amortiguamiento débil y cercanía a una resonancia. Una fuerza externa puede ser pequeña, pero si su frecuencia coincide aproximadamente con la frecuencia natural, su contribución se acumula de manera coherente. Por eso una perturbación de amplitud puede producir una respuesta sostenida de orden uno cuando el amortiguamiento tiene el mismo orden. En cambio, una fuerza de frecuencia alejada de la resonancia suele producir una corrección pequeña sin modificar a primer orden la envolvente principal.
105.3. El principio del promediado
Consideremos un sistema ya expresado mediante variables lentas
Para un aproximadamente constante durante un período , definimos su campo promedio
El sistema reducido es
La sustitución separa el desplazamiento acumulado de las variaciones periódicas que se compensan a lo largo de cada vuelta; el forzamiento oscilatorio sigue presente en el sistema físico. La solución promediada aproxima la evolución lenta y omite los detalles instantáneos de .
Bajo hipótesis regulares de periodicidad, suavidad, acotación y permanencia de las soluciones en un dominio adecuado, el teorema de promediado de primer orden da un error durante intervalos , con datos iniciales coordinados de manera apropiada. La afirmación es asintótica. Al hacer pequeño se controla la diferencia, aunque solo para amplitudes, horizontes temporales y distancias a las singularidades compatibles con las hipótesis. Un error pequeño en la solución tampoco garantiza igual precisión en todas las cantidades derivadas de ella.
Una forma de entender el resultado consiste en transformar las coordenadas mediante
con periódica y elegida para absorber la parte oscilatoria de primer orden. La variación rápida se convierte en una corrección acotada, mientras que el promedio gobierna el desplazamiento secular. Este cambio de coordenadas es del mismo tipo que los usados para las formas normales del capítulo 101; en ambos casos se eliminan términos sin modificar la dinámica esencial al orden considerado.
No toda frecuencia permite promediar del mismo modo. Si hay varias fases próximas a una resonancia, ciertas combinaciones dejan de oscilar rápidamente; eliminarlas por promedio destruiría el mecanismo buscado. La diferencia de fase con el estímulo debe conservarse entonces como otra variable lenta.
105.4. Construcción exacta de variables de amplitud y fase
Para comprender de dónde salen las ecuaciones de envolvente, partamos de
Fuera del origen del plano , definimos
con . Estas expresiones son una transformación de coordenadas, todavía sin aproximar nada. La amplitud instantánea se relaciona con la energía del oscilador no perturbado mediante
Derivando esta última igualdad y usando la ecuación dinámica obtenemos
Por tanto,
Al derivar e igualar el resultado a obtenemos
Al combinarla con la expresión de y prolongar por continuidad donde corresponde, resulta
Las dos ecuaciones son exactas siempre que . La dificultad es que depende de , de y, eventualmente, del tiempo exterior. Para pequeño, recorre casi una vuelta del oscilador natural mientras cambia poco. Podemos entonces sustituir en el primer término y para luego promediar las funciones trigonométricas.
La fase física tiene una contribución rápida dominante . Definir deja una corrección de fase lenta, si no existe otra resonancia que requiera una combinación diferente. Cerca de estas coordenadas polares se vuelven singulares y es preferible usar coordenadas cartesianas, amplitudes complejas o una forma normal regular.
105.5. Ecuación de amplitud del oscilador de Van der Pol
Un cálculo relativamente breve permite observar una oscilación autoexcitada en el oscilador de Van der Pol, cuya ecuación es
La perturbación es , con y . Al sustituir y en la ecuación exacta de amplitud obtenemos
Las medias necesarias son
El sistema promediado de primer orden queda
Esta ecuación describe con transparencia la regulación de amplitud. Cuando , el promedio de la inyección de energía es positivo. Cuando , domina la disipación y la amplitud disminuye. El equilibrio es estable para la dinámica promediada; es inestable. Así se predice una oscilación de amplitud principal próxima a dos, siempre en el régimen de suficientemente pequeño.
La corrección media de fase a primer orden es nula. En efecto, el producto que interviene en ella contiene potencias de coseno multiplicadas por un seno y su promedio se anula. Por ello,
para la frecuencia media del ciclo débilmente no lineal, entendiendo la expresión dentro de la expansión perturbativa. La trayectoria instantánea contiene correcciones de orden ; la frecuencia sin corrección de primer orden puede coexistir con una onda deformada.
105.6. La envolvente como solución de una ecuación logística
El resultado anterior admite una solución cerrada que facilita la interpretación. Escribamos . Entonces
Para , la solución es
Su límite para es cuatro, de modo que el radio promediado converge a dos. Si , la escala de recuperación de la envolvente es de decenas de unidades temporales, mientras que el período rápido sigue próximo a . Una integración de unas pocas oscilaciones puede mostrar una amplitud casi constante sin revelar aún la tendencia hacia el ciclo estable.
La amplitud polar instantánea contiene pequeñas ondulaciones que el promedio elimina. Comparar punto por punto esa amplitud con la fórmula logística suele mostrar un residuo periódico de orden , compatible con la aproximación. La comparación con la simulación se hace sobre la envolvente, la amplitud estacionaria y la escala de relajación, todas referidas a la variable efectivamente promediada.
El ejemplo distingue además entre predicción local y global. El promedio sugiere una oscilación estable de radio cercano a dos, pero sin un análisis adicional no demuestra todas las propiedades globales del sistema original para valores arbitrarios de . Cuando deja de ser pequeño, el oscilador presenta tramos de evolución lenta y saltos rápidos cuyo estudio requiere la geometría de los sistemas lento-rápidos.
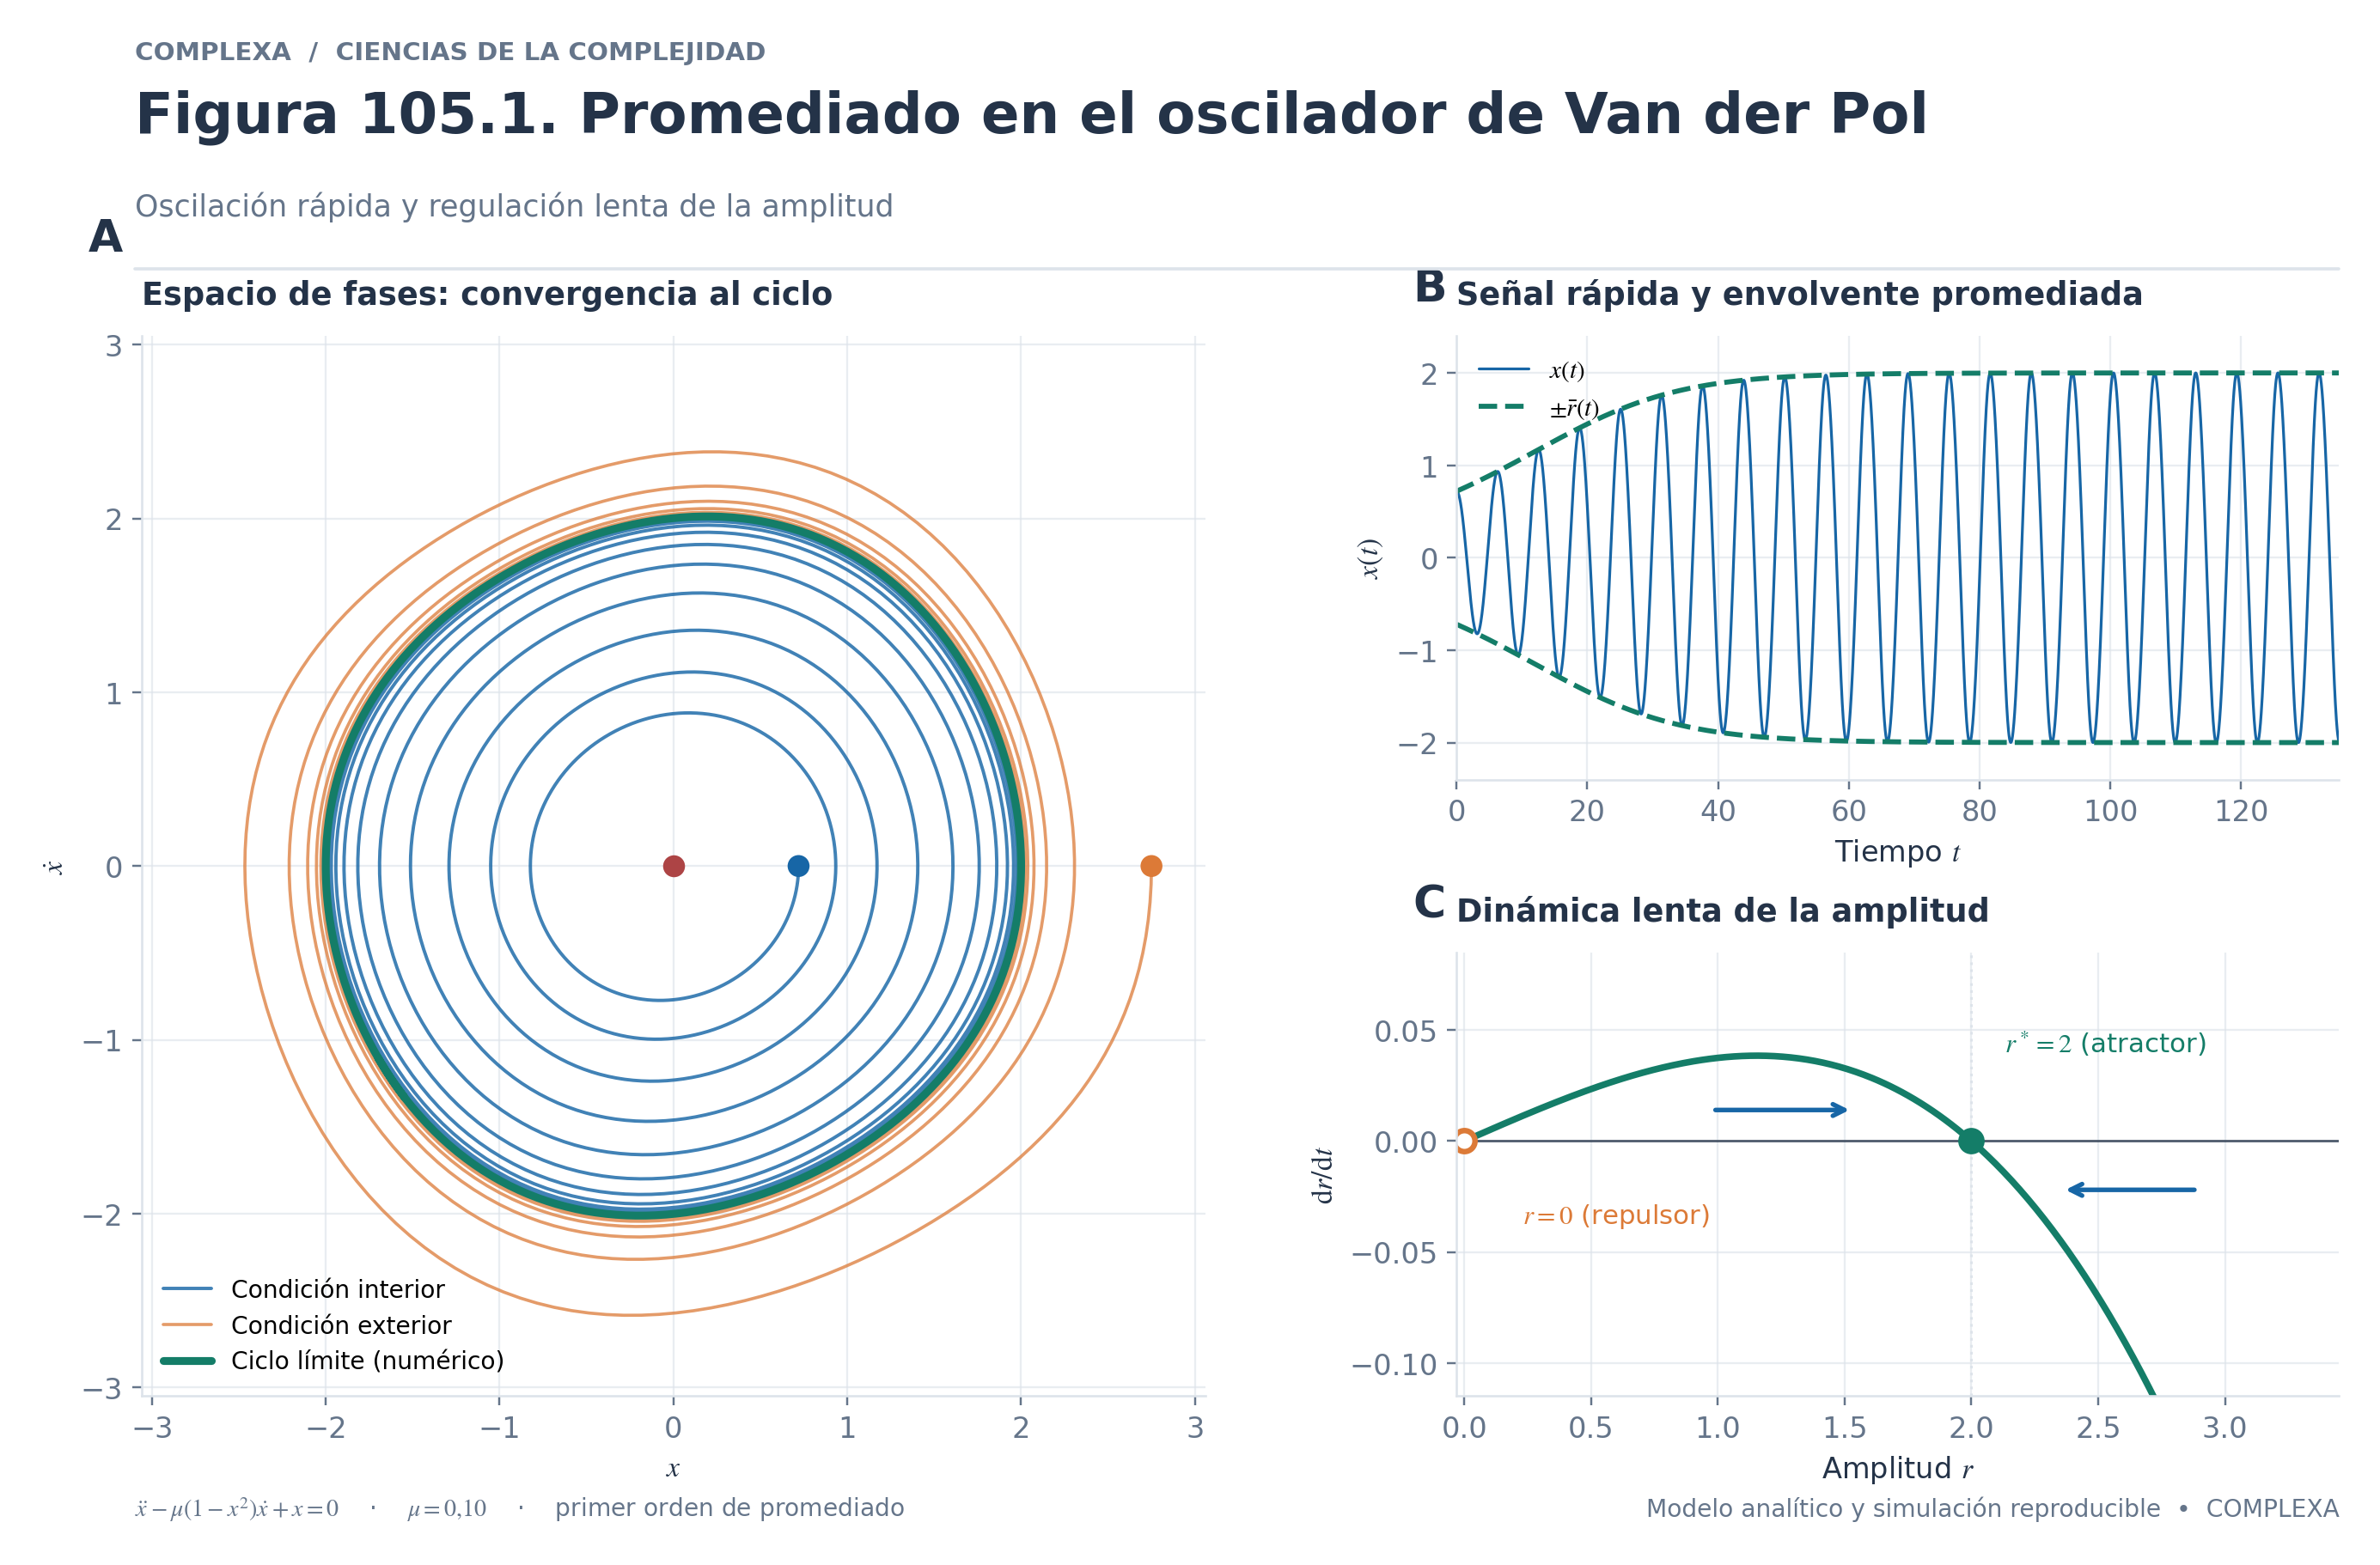
Figura 105.1. Modulación lenta de Van der Pol. La trayectoria converge a un ciclo límite para μ = 0,10. La envolvente se calcula con la ecuación promediada de primer orden; por ello puede diferir de las oscilaciones instantáneas de la amplitud polar.
105.7. Por qué falla una expansión ordinaria
Consideremos ahora un oscilador conservativo ligeramente no lineal, el oscilador de Duffing no forzado
Intentemos una expansión directa . En orden cero obtenemos . En orden ,
La identidad revela un término que vibra exactamente con la frecuencia natural. La solución particular contiene entonces
Esta contribución crece sin límite dentro de la aproximación, aunque el sistema conservativo real pueda permanecer acotado. El término secular aparece porque la representación no incluye la variación lenta de fase; la pequeña corrección de frecuencia se acumula entonces, ciclo a ciclo, como si fuera una amplitud creciente. En un intervalo , el producto alcanza orden uno y la expansión deja de ser uniforme.
Conviene reorganizar el cálculo para que el ajuste de frecuencia forme parte de la solución principal. Esa reorganización es la que hace el método de escalas múltiples.
105.8. Dos tiempos independientes durante el cálculo
Introduzcamos y . Buscamos una función tal que . Durante las operaciones formales tratamos y como variables independientes. La regla de la cadena da
con y . Proponemos la expansión
El orden cero vuelve a ser un oscilador armónico, pero ahora sus constantes pueden depender del tiempo lento, de modo que
Denotando , la ecuación de primer orden será
La exigencia de que permanezca acotado determina y ; la ausencia de resonancia secular es, así, la condición de compatibilidad del cálculo. Este procedimiento se repite en problemas de ondas, vibraciones y oscilaciones débilmente acopladas, aunque los detalles de las variables lentas dependan del sistema.
105.9. Derivación de la corrección de frecuencia en Duffing
Para ejecutar el cálculo escribimos
El término cúbico da
El lado derecho de la ecuación de contiene, por tanto, un término en con coeficiente y uno en con coeficiente . Anularlos evita una solución secular y da
En consecuencia, la solución principal puede escribirse
El signo de tiene una interpretación concreta. Si , la rigidez efectiva aumenta con la amplitud y la frecuencia crece; hablamos de endurecimiento. Si , el efecto local es de ablandamiento. La validez exige que sea pequeño y que la trayectoria permanezca dentro de la región donde el modelo y la expansión son adecuados. Con , además, la energía potencial del modelo cúbico aislado no está acotada inferiormente a amplitudes grandes, otra razón para no extrapolar la aproximación local.
El término no resonante genera una pequeña tercera armónica. De la ecuación obtenemos la solución particular , además de términos homogéneos fijados por la elección de amplitud y fase. La onda se deforma ligeramente mientras acumula un cambio de frecuencia de primer orden.
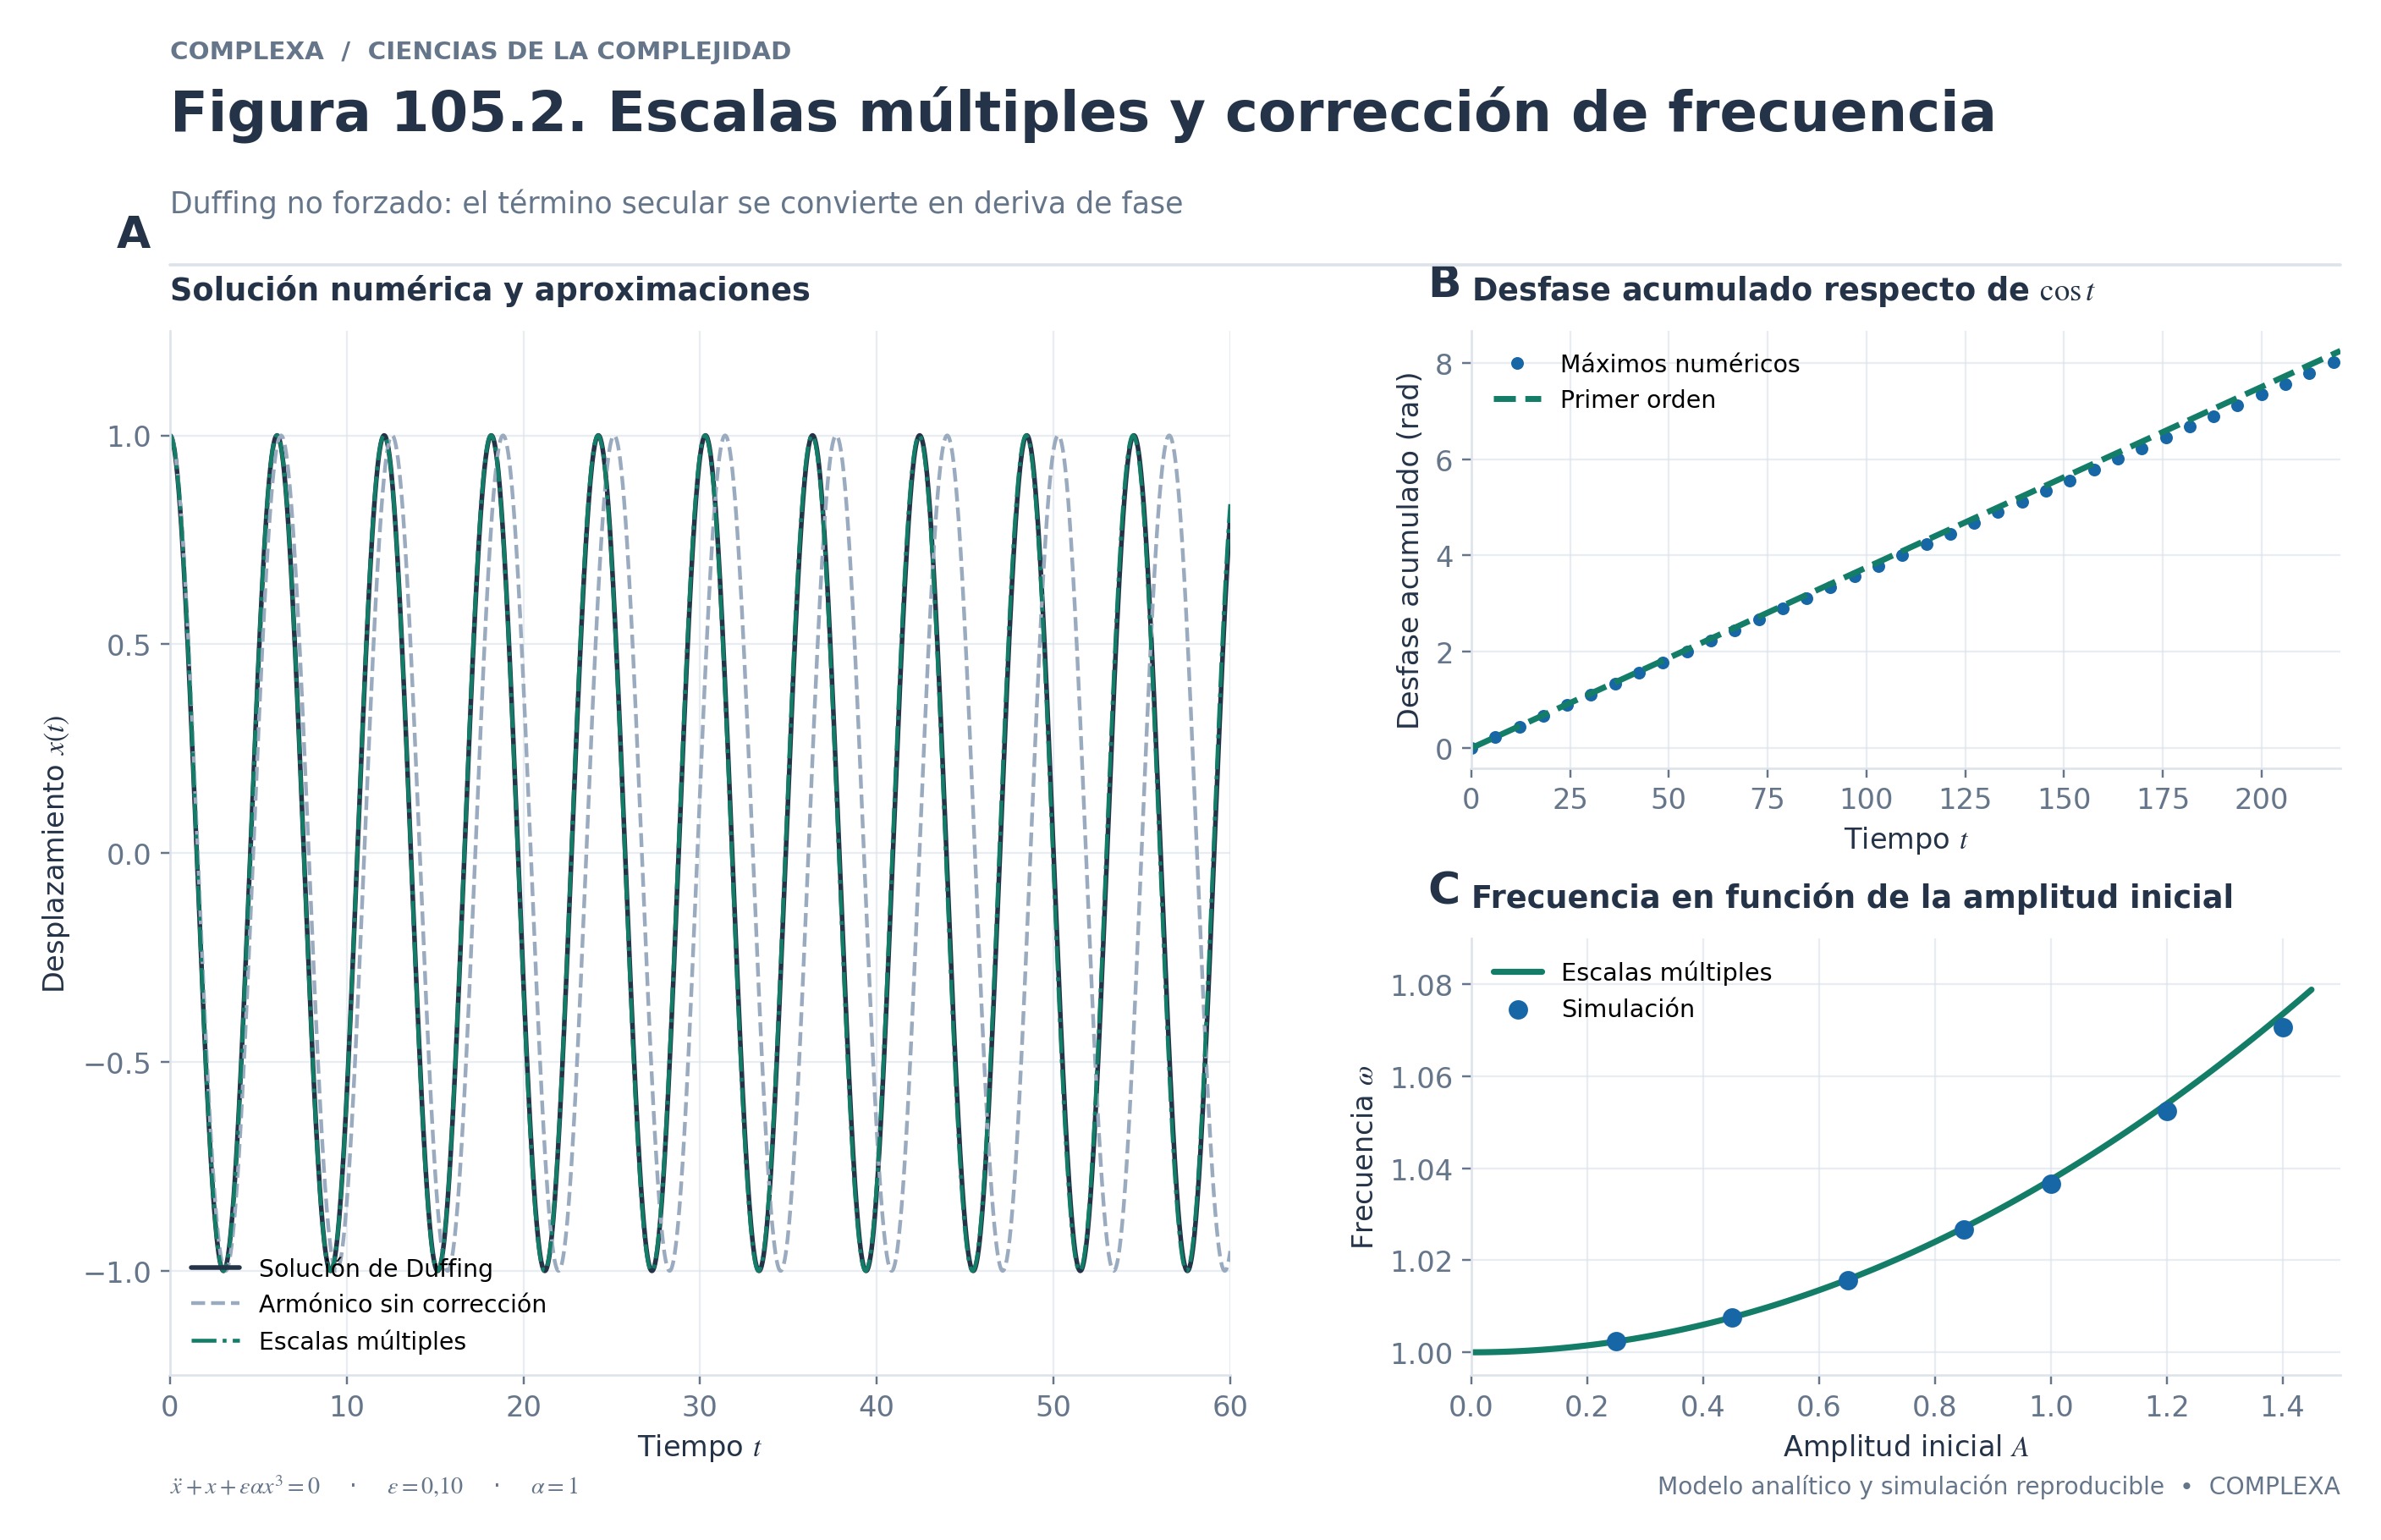
Figura 105.2. Deriva de fase de Duffing. La corrección de primer orden ω ≈ 1 + 3εαA²/8 aproxima la frecuencia observada para ε = 0,10 y α = 1. El desajuste acumulado respecto de cos(t) procede de la frecuencia modificada, no de un crecimiento secular de la solución exacta.
105.10. Coincidencia y diferencia entre los dos métodos
En Van der Pol elegimos directamente variables polares exactas y promediamos su evolución durante una vuelta. En Duffing introdujimos dos relojes formales y eliminamos términos resonantes que habrían producido una expansión no uniforme. Los resultados parecen distintos porque las perturbaciones físicas también lo son; el primer modelo selecciona una amplitud estable, mientras que el segundo conserva la amplitud principal y modifica su frecuencia.
Sin embargo, en sistemas suaves cercanos a un oscilador armónico, ambos procedimientos dan, a primer orden y con convenciones consistentes, las mismas ecuaciones de modulación. La condición de ausencia de términos seculares en escalas múltiples equivale a seleccionar la parte resonante que sobrevive al promedio. El método de escalas múltiples puede resultar más natural cuando aparecen varios tiempos y resonancias organizadas; el promediado permite formular teoremas de aproximación y construir campos reducidos de forma directa.
Para comparar promediado y escalas múltiples hay que identificar la amplitud que define cada cálculo. Un radio polar exacto contiene oscilaciones de primer orden que una amplitud normalizada puede eliminar mediante una transformación cercana a la identidad. Una discrepancia pequeña entre dos expresiones puede ser compatible con que describan el mismo movimiento al orden declarado.
Las ecuaciones promediadas localizan soluciones de amplitud y fase constantes, cuya estabilidad describe la estabilidad lenta de una respuesta periódica. Los multiplicadores de Floquet de la órbita original, en cambio, solo se determinan con exactitud mediante las ecuaciones variacionales completas o una aproximación con control de error suficiente.
105.11. La resonancia exige conservar una fase relativa
Estudiemos el Duffing débilmente amortiguado, no lineal y forzado cerca de su frecuencia natural
con , y parámetros de orden uno. La diferencia entre la frecuencia externa y la natural es . Esa pequeña diferencia acumula un desfase de orden uno en el tiempo lento .
Sea y definamos la fase relativa del estímulo respecto del oscilador mediante
La fuerza se escribe . Durante una vuelta rápida, y se mantienen casi constantes. Aplicando las expresiones polares y promediando los productos trigonométricos obtenemos
La primera ecuación compara pérdida de amplitud por amortiguamiento y aporte coherente de la fuerza. La segunda compara el desajuste de frecuencia con la corrección no lineal y la contribución de fase del estímulo. Ambas deben resolverse conjuntamente, porque la potencia transferida por una fuerza periódica depende del desfase.
Estas coordenadas requieren . Una amplitud que atraviesa cero exige volver a una representación cartesiana regular de la envolvente. La singularidad procede de la parametrización polar y puede no tener contrapartida física en el oscilador.
105.12. Curva de respuesta y posibilidades de histéresis
Una respuesta sincronizada a la frecuencia exterior corresponde a un punto estacionario de la dinámica promediada. Por ello,
Elevando al cuadrado, sumando y usando , eliminamos la fase y obtenemos
Esta relación implícita determina amplitudes candidatas de respuesta estacionaria para un conjunto de parámetros. La existencia de una raíz positiva deja abierta su estabilidad, que se estudia en el sistema bidimensional . Según el amortiguamiento, la intensidad de la fuerza y el signo de la no linealidad, la curva puede doblarse y admitir varias amplitudes positivas para un mismo valor de la frecuencia exterior.
Cuando coexisten ramas estables separadas por una inestable, un barrido lento del parámetro puede producir saltos y dependencia de la dirección del barrido. Esa es una explicación dinámica posible de la histéresis. Para establecerla hacen falta, además de la ecuación cúbica para , estabilidad, coexistencia de atractores y una trayectoria del parámetro compatible con los tiempos de relajación.
En un sistema real también importa qué se mantiene fijo durante el experimento. Si se cambia simultáneamente la amplitud de la excitación o la disipación, la curva de respuesta observada no es la sección paramétrica descrita por la ecuación anterior. Identificar un mecanismo de resonancia exige distinguir la amplitud de la fuerza, la frecuencia de excitación y las propiedades materiales que podrían depender de la propia oscilación.
105.13. Ejemplo cuantitativo de respuesta resonante
Fijemos , , y . El caso lineal permite verificar la construcción sin resolver una ecuación polinómica de orden superior. La curva estacionaria predice
La fase debe satisfacer , de modo que módulo . La respuesta física aproximada es . El desfase de un cuarto de período corresponde a la respuesta de un oscilador lineal en resonancia, en la que la fuerza suministra en promedio la energía que disipa el amortiguamiento.
Si mantenemos pero cambiamos el desajuste a , la amplitud es
La reducción de amplitud surge de la pérdida de coherencia entre la fuerza externa y la oscilación natural. Esta fórmula es de primer orden respecto del sistema original y compara parámetros de un problema escalado donde amortiguamiento y desajuste son pequeños. Si fijamos , la tasa física de disipación es en la ecuación escrita y la frecuencia externa en el segundo caso es .
Hay que recuperar las unidades y escalas antes de presentar resultados. La variable mide un desajuste reescalado, mientras que es el desajuste real respecto de la frecuencia unitaria. Omitir el factor produciría una comparación incorrecta con datos experimentales.
105.14. Relación con las formas normales de Hopf
Las formas normales dan otra descripción de la dinámica local próxima a una transición. Cerca de una bifurcación de Hopf, una amplitud compleja puede obedecer, en una truncación cúbica,
Al escribir , obtenemos exactamente para esa truncación
Estas ecuaciones tienen la misma estructura que encontramos al promediar, con una variable radial que regula la amplitud y una variable angular que acumula fase. El promediado también describe osciladores sin bifurcación de Hopf. Van der Pol, por ejemplo, en su régimen , se analiza como una oscilación débilmente autoexcitada; la existencia y selección de un ciclo no obligan a identificar el límite con una Hopf genérica del sistema original.
La semejanza formal permite trasladar intuiciones, siempre que respetemos las hipótesis. Una ecuación de amplitud puede derivarse por promediado de un oscilador débilmente perturbado o por reducción local alrededor de un equilibrio no hiperbólico. Aunque sus términos se parezcan, las regiones de validez y el significado de sus parámetros son diferentes. Para identificar el mecanismo hay que volver a la ecuación original y a sus escalas.
105.15. Qué no queda demostrado al calcular una envolvente
El promediado de primer orden aproxima una evolución sobre un horizonte largo comparado con el período rápido, pero limitado respecto de , sin validez uniforme hasta . Para prolongar resultados acerca de soluciones periódicas y estabilidad se requieren condiciones adicionales, como hiperbolicidad apropiada de las soluciones del sistema promediado. Si un equilibrio reducido es no hiperbólico, el término descartado puede decidir su estabilidad.
Tampoco se puede promediar una frecuencia que se aproxima a cero como si permaneciera rápida. Cerca de una resonancia, la combinación lenta de fases debe conservarse. Cerca de una separatriz, el período del movimiento no perturbado puede crecer considerablemente; entonces la hipótesis de vueltas rápidas uniformes falla. En un oscilador cuyo coeficiente cambia de manera abrupta durante cada ciclo, hay que revisar la hipótesis de suavidad o recurrir a técnicas específicas para sistemas no suaves.
Las perturbaciones aleatorias plantean otro problema. Un ruido que modifica lentamente la fase puede producir difusión de fase a escalas temporales largas. Esa difusión y la distribución de eventos raros requieren formular el modelo estocástico correspondiente; el promedio determinista del forzamiento solo da una predicción de amplitud media.
En aplicaciones clínicas, una serie temporal rítmica podría representar un proceso biológico oscilatorio, una señal de muestreo o un promedio de muchas unidades. Un buen ajuste de una ecuación de envolvente no demuestra que exista un oscilador único subyacente. Antes de interpretar una variación de fase como propiedad del mecanismo, hay que justificar la variable observada, la resolución temporal y la relativa estabilidad de los parámetros.
105.16. Comprobación computacional de la aproximación
Una verificación sencilla consiste en integrar Van der Pol con pequeño y comparar la amplitud polar observada con la ecuación promediada. La simulación fija tolerancias de integración explícitas y toma el estado completo como variable. La fórmula analítica usa el radio inicial del oscilador de referencia, por lo que la discrepancia esperable incluye oscilaciones de orden .
import numpy as np
from scipy.integrate import solve_ivp
import matplotlib.pyplot as plt

mu = 0.08
x0, v0 = 0.6, 0.0
r0 = np.hypot(x0, v0)
t = np.linspace(0, 120, 6001)

def vdp(t, z):
    x, v = z
    return [v, mu * (1 - x*x) * v - x]

sol = solve_ivp(vdp, (t[0], t[-1]), [x0, v0],
                t_eval=t, rtol=1e-10, atol=1e-12)
assert sol.success
radius = np.hypot(sol.y[0], sol.y[1])
r_avg = 2 / np.sqrt(1 + (4/r0**2 - 1) * np.exp(-mu*t))

plt.plot(t, radius, lw=0.9, label="radio instantáneo")
plt.plot(t, r_avg, lw=2, label="promedio de primer orden")
plt.xlabel("Tiempo adimensional")
plt.ylabel("Amplitud")
plt.legend()
plt.tight_layout()
plt.show()
La comparación debe centrarse en las escalas correctas. Un desacuerdo inicial pequeño, que oscila de ciclo a ciclo, puede ser compatible con la aproximación. Una deriva sistemática grande, al reducir , indicaría que la fórmula o la implementación necesitan revisión. Repetir el experimento con ayuda a separar error perturbativo de error numérico, aunque exige prolongar el tiempo de integración para observar una recuperación de amplitud comparable.
El sistema promediado predice un radio estacionario igual a dos y, al linealizar alrededor de , una tasa local de relajación aproximada de ; ambas cantidades pueden estimarse en la integración del sistema original. Si no coinciden, antes de atribuir el resultado a un fenómeno nuevo conviene revisar la definición operativa de amplitud, el tamaño de y los errores numéricos.
105.17. Ejercicios resueltos
Ejercicio 1. Determinar la escala lenta. Un oscilador de frecuencia natural recibe un término perturbador cuya intensidad relativa es . El período de referencia es . Si la modulación ocurre en , una variación de orden uno en requiere un tiempo físico aproximado de 50 unidades, que comprende unas 40 oscilaciones. Este cálculo justifica la separación de escalas; las hipótesis de suavidad y el rango de amplitudes válido deben comprobarse aparte.
Ejercicio 2. Estabilidad de la envolvente de Van der Pol. Para , los radios estacionarios no negativos son y . La derivada del campo es . Evaluada en cero vale ; en dos vale . Por tanto, para , el origen radial es inestable y el radio dos estable.
Ejercicio 3. Calcular una corrección de frecuencia. Sea y supongamos amplitud principal . Aquí , por lo que la frecuencia aproximada es . El período aproximado es , menor que el armónico . El incremento depende del cuadrado de la amplitud; duplicarla cuadruplicaría la corrección dentro del régimen donde la expansión siga siendo válida.
Ejercicio 4. Reconocer la necesidad de conservar una fase. Una fuerza de frecuencia actúa sobre un oscilador de frecuencia natural unitaria. Tras un tiempo , la diferencia de fase acumulada es . Aunque la diferencia de frecuencias sea pequeña, la diferencia de fase puede ser de orden uno. La variable es, así, indispensable en la reducción resonante; tratar la fuerza como una función que promedia siempre a cero eliminaría su efecto acumulado.
Ejercicio 5. Respuesta lineal fuera de resonancia exacta. Para , la amplitud estacionaria satisface . Si , y , entonces . La fase se obtiene de y , de modo que está en el segundo cuadrante.
105.18. Cuándo sirve una ecuación de amplitud
Los ejemplos muestran usos complementarios de las reducciones temporales. En Van der Pol, una ecuación de amplitud aproxima la selección de una oscilación estable cuando la no linealidad es débil. En Duffing, el método de escalas múltiples permite calcular cómo cambia la frecuencia con la amplitud. Cerca de una resonancia forzada, la fase relativa a la excitación se vuelve una variable indispensable, porque dos oscilaciones con amplitudes semejantes pueden intercambiar energía de manera muy distinta.
La precisión de la aproximación depende del horizonte estudiado. Un término insignificante durante una vuelta puede acumular un error sustancial después de muchas. A la inversa, promediar una perturbación que deja de ser débil puede ocultar transiciones rápidas, saltos o coexistencia de soluciones. La comparación con la ecuación original, hecha sobre varias escalas de tiempo y para parámetros próximos al borde del régimen asumido, es el control más útil.
El promediado y el método de escalas múltiples describen la modulación de una oscilación de referencia. Hay otros sistemas en los que las variables lentas aparecen porque parte del estado se relaja hacia una superficie de menor dimensión. Esa geometría necesita un análisis diferente.
Referencias
- Sanders, J. A., Verhulst, F., & Murdock, J. (2007). Averaging Methods in Nonlinear Dynamical Systems (2.ª ed.). Springer. https://doi.org/10.1007/978-0-387-48918-6
- Nayfeh, A. H. (1973). Perturbation Methods. Wiley. Capítulos sobre promediado y escalas múltiples.
- Guckenheimer, J., & Holmes, P. (1983). Nonlinear Oscillations, Dynamical Systems, and Bifurcations of Vector Fields. Springer.
- Strogatz, S. H. (2015). Nonlinear Dynamics and Chaos (2.ª ed.). Westview Press. Osciladores, bifurcaciones y ciclos límite.