Año 2 · Módulo 11 · Nivel F
106.1. Cuando unas variables cambian antes de que otras puedan responder
En un circuito, el voltaje de un condensador puede ajustarse antes de que cambie de manera apreciable la temperatura. En una reacción química, ciertos intermediarios se acercan rápidamente a una concentración de referencia mientras el sustrato evoluciona con mayor lentitud. Las ecuaciones que describen ambos procesos conservan sus variables, pero sus tiempos característicos pueden diferir en órdenes de magnitud. Esa disparidad modifica la geometría de las trayectorias y permite, bajo ciertas condiciones, reducir la dimensión del problema.
En este régimen buscamos una superficie hacia la cual algunas variables se desplazan con rapidez; una vez cerca de ella, el sistema evoluciona más despacio en otras direcciones. El análisis combina un problema rápido, que da cuenta del ajuste inicial, con uno reducido, que aproxima el movimiento posterior. Para unirlos hay que estudiar cómo se comportan las desviaciones transversales.
El procedimiento funciona con especial claridad cuando la atracción hacia la superficie es uniforme. En las cercanías de un pliegue esa propiedad puede desaparecer. Una trayectoria entonces puede saltar hacia otra rama o permanecer durante un intervalo en una región que parecía repulsora. La existencia de varias escalas temporales es el punto de partida; la validez de la reducción depende de la estabilidad local y de la región del espacio de estados donde se aplica.
La herramienta matemática recibe el nombre de teoría de perturbaciones singulares porque en el límite del parámetro pequeño cambia el orden efectivo del sistema, ya que una ecuación diferencial se convierte en una restricción algebraica. Presentaremos el procedimiento con un ejemplo lineal que admite solución exacta, lo extenderemos a geometrías curvas y analizaremos sus límites. Después examinaremos un modelo oscilatorio donde alternan desplazamientos lentos y movimientos rápidos.
106.2. La forma estándar de un sistema lento-rápido
Escribamos un sistema autónomo de la forma
Aquí agrupa las variables rápidas y las lentas. En el tiempo , la velocidad contiene un factor ; salvo que sea pequeño, cambia con rapidez. Por su parte, evoluciona sin ese factor explícito. En una aplicación, la pequeñez de suele originarse en una razón entre constantes de tiempo, concentraciones o parámetros de transporte después de una adimensionalización bien justificada.
La clasificación como variable rápida o lenta es local al modelo y a la escala elegida. La ecuación no afirma que siempre se mueva deprisa; cuando está cerca de cero, también puede cambiar lentamente. Tampoco impide que se anule o que una variable de recuperación deje de variar en determinadas regiones.
La distinción de relojes puede hacerse explícita. Si definimos el tiempo rápido
entonces , de modo que
Esta última formulación muestra por qué permanece casi inmóvil durante un ajuste que ocurre en , es decir, en . Las dos representaciones corresponden al mismo sistema para . Sus límites formales al hacer , sin embargo, responden a preguntas diferentes.
106.3. Problema reducido y problema de capa
Manteniendo el tiempo lento y haciendo formalmente , obtenemos el problema reducido
La primera ecuación es ahora una condición algebraica. Define, si es regular, el conjunto
llamado variedad crítica. Si podemos despejar localmente , el sistema reducido queda
Esta ecuación describe el desplazamiento a lo largo de la variedad crítica. No incluye, por construcción, la trayectoria inicial que la alcanza ni los saltos que pueden producirse cuando deja de ser atractora.
Si, en cambio, usamos y fijamos , aparece el problema de capa
Ahora es un parámetro congelado. Los equilibrios del problema de capa son los puntos de , pero pueden ser estables o inestables para la dinámica rápida. De esa estabilidad depende que una trayectoria real se aproxime a una rama determinada.
La reducción correcta combina ambos problemas; la capa explica la relajación inicial y el sistema reducido, la evolución posterior sobre una rama adecuada. Hacer sin indicar qué reloj se conserva puede mezclar estos comportamientos y producir conclusiones incompatibles.
106.4. Un modelo lineal con solución exacta
Comencemos con
con . La variable disminuye en una escala temporal unitaria. La variable se ajusta a con una tasa proporcional a . Si permaneciera fija, la diferencia decaería exponencialmente. Sin embargo, también cambia.
Para condiciones iniciales , , la segunda ecuación da
Sustituyendo en la primera y resolviendo la ecuación lineal no homogénea obtenemos, para ,
La solución contiene dos exponenciales con constantes de tiempo muy diferentes. El segundo término desaparece rápidamente en , mientras que el primero evoluciona lentamente en . La amplitud del término rápido depende de la preparación inicial; si ya pertenece a la curva lenta exacta, esa contribución es nula.
Por ejemplo, con , y , la solución es
Durante los primeros instantes aumenta rápidamente desde cero. Después sigue de cerca una curva proporcional a , aunque ambas variables disminuyan. Esta trayectoria permite distinguir una desviación inicial grande de una discrepancia pequeña que persiste durante la evolución lenta.
106.5. Variedad crítica y variedad lenta no son idénticas
Para el ejemplo anterior, el problema reducido impone . La variedad crítica es
Sobre ella la ecuación lenta es . Esta reducción reproduce el orden principal cuando es pequeño, pero no da exactamente la trayectoria lenta del sistema completo. De la solución explícita observamos que
es una curva invariante para . La distancia respecto de es de orden cuando permanece acotado, ya que
Las dos variedades se definen de maneras diferentes. pertenece al límite singular obtenido con ; es una variedad invariante del sistema perturbado con , cuando se cumplen las hipótesis de persistencia. La primera describe la geometría límite; la segunda aproxima el movimiento del sistema real fuera de las regiones de pérdida de hiperbolicidad.
La invariancia se comprueba directamente. Sobre , la ecuación lenta exige . El lado derecho de la ecuación rápida da
Ambas expresiones coinciden. Este control algebraico es más fuerte que observar una nube de puntos cercana a una línea en una simulación.
106.6. Ecuación de invariancia para construir la corrección
El ejemplo sugiere un procedimiento general. Supongamos que existe una variedad lenta expresable como una gráfica . Al derivar la identidad a lo largo de las soluciones obtenemos
La ecuación rápida exige simultáneamente
Esta es la ecuación de invariancia. Puede resolverse de forma exacta en algunos modelos y de modo perturbativo en otros. Proponemos
El orden cero satisface . En el ejemplo , , así que . En orden uno,
lo que da . Por ello,
coherente con la expansión de .
En un sistema no lineal, hallar requiere derivar el campo y resolver una ecuación lineal determinada por el jacobiano rápido. La invertibilidad de ese jacobiano deja de estar asegurada cerca de ciertos puntos críticos. Ese obstáculo algebraico corresponde a una limitación geométrica real, pues cuando desaparece la estabilidad rápida uniforme la representación como variedad lenta regular puede dejar de ser válida.
106.7. Hiperbolicidad normal y persistencia geométrica
Para que la variedad crítica organice la dinámica hay que conocer cómo se comportan las perturbaciones transversales. Para un fijo, linealicemos el problema de capa alrededor de una solución . La matriz relevante es
Si todos sus autovalores tienen parte real estrictamente negativa, la rama es atractora para la dinámica rápida. Si alguno tiene parte real positiva, hay direcciones de repulsión. Una rama se considera normalmente hiperbólica cuando ninguno de esos autovalores tiene parte real nula. La separación espectral respecto de cero permite distinguir las direcciones transversales rápidas de las tangenciales lentas.
Los teoremas de Fenichel establecen, bajo hipótesis de suavidad y para subvariedades normalmente hiperbólicas compactas apropiadas, que la estructura persiste para suficientemente pequeño como una variedad lenta invariante cercana. También persisten las variedades estables e inestables correspondientes, con las salvedades técnicas pertinentes para bordes y localización. El resultado no asegura atracción desde todos los estados ni que exista una única superficie global para cualquier sistema.
En nuestro ejemplo lineal, . La atracción rápida es uniforme y la curva crítica no atraviesa ningún punto donde ese autovalor se anule. De ahí que resulte plausible, antes incluso de calcularla, la existencia de una curva lenta cercana y estable. En un modelo con variable, esa propiedad puede valer solo en una región delimitada.
La hiperbolicidad normal es una condición local y geométrica que puede comprobarse en el modelo. Para establecerla hay que estudiar la dinámica transversal o disponer de datos suficientes para identificar sus tasas; una sola trayectoria que parece acercarse a una curva es insuficiente.
106.8. Qué garantiza una reducción de tipo Tikhonov
La teoría de Tikhonov analiza cuándo una solución del sistema completo se aproxima a la solución del problema reducido después de una capa inicial. De forma esquemática, requiere que el problema rápido tenga un equilibrio aislado apropiado para cada estado lento relevante, que ese equilibrio sea suficientemente estable y que las condiciones iniciales rápidas se encuentren en su cuenca de atracción. Deben cumplirse además hipótesis de regularidad y de permanencia en un dominio durante el intervalo considerado.
El instante inicial no pertenece, en general, al régimen reducido. Si no satisface , la variable rápida experimenta una capa de ajuste que el problema reducido omite. Bajo las hipótesis pertinentes y para tiempos positivos separados de esa capa, converge a la solución reducida cuando . El intervalo temporal en que se formula la comparación es parte de la afirmación matemática.
En el ejemplo lineal,
El segundo término puede ser de orden uno en el instante inicial. Sin embargo, para cualquier fijo, tiende a cero muy rápidamente al disminuir . El primer término permanece de orden en un intervalo acotado. Esa separación muestra por qué la solución reducida funciona después del ajuste y por qué no cabe exigirle que reproduzca automáticamente la preparación inicial.
106.9. La capa inicial y la construcción de una solución compuesta
El método de expansiones emparejadas busca una aproximación uniforme que incluya tanto la fase rápida como la lenta. La solución exterior describe el comportamiento cuando es de orden uno y la capa ha decaído. En nuestro ejemplo, a orden principal,
Para la solución interior definimos . Mientras permanece acotado, ; por ello
con solución
Ambas aproximaciones comparten una región donde la capa inicial ya decayó pero el estado lento todavía apenas cambió. Allí su valor común es . Sumamos entonces las aproximaciones exterior e interior y restamos ese valor duplicado
Esta fórmula reproduce la condición inicial y el límite lento a primer orden. La solución exacta añade las correcciones de orden apropiadas. En general, una expansión válida fuera de una transición y otra válida dentro de ella pueden combinarse cuando existe una zona donde ambas son consistentes.
Algunos sistemas tienen múltiples capas, regiones intermedias o transiciones cuyo espesor no es proporcional a . Cerca de un pliegue, por ejemplo, aparecen escalas fraccionarias y la expansión elemental en potencias enteras de puede dejar de funcionar.
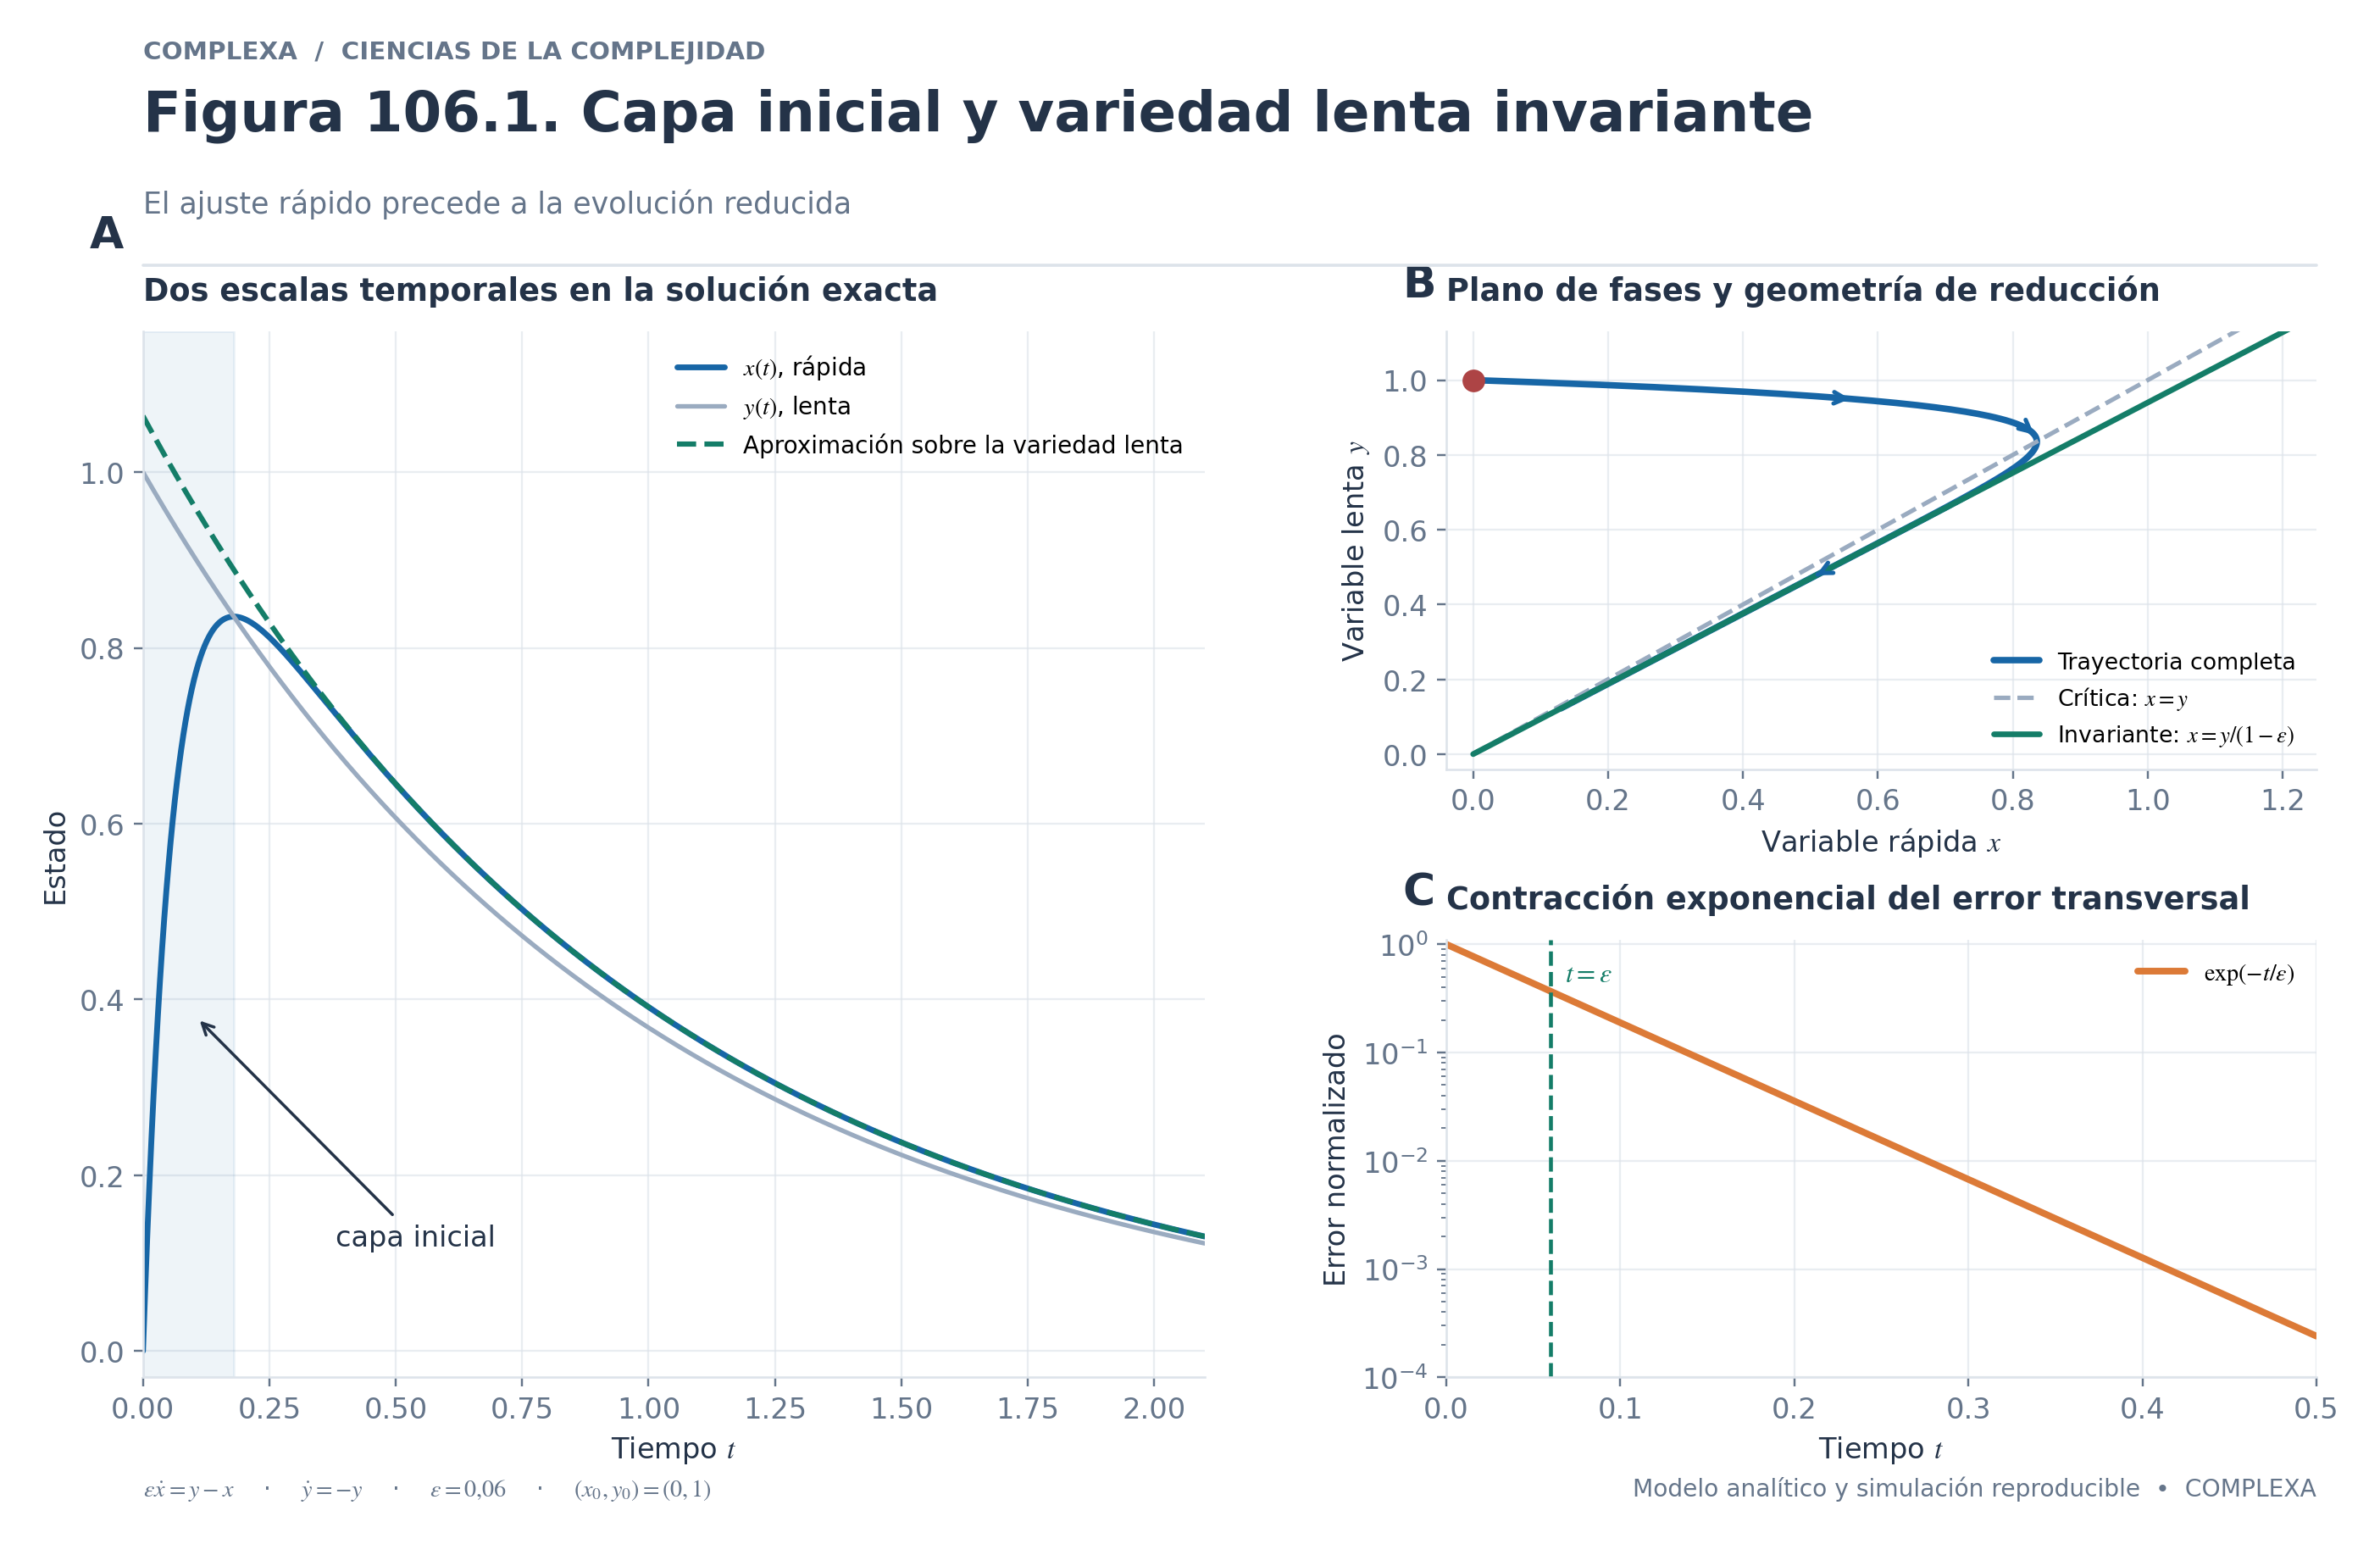
Figura 106.1. Capa inicial y variedad lenta. Para ε = 0,06, la solución exacta se acerca en un tiempo de orden ε a x = y/(1−ε), mientras y evoluciona en una escala de orden uno. La variedad crítica x = y es una aproximación de orden cero.
106.10. El lugar donde se pierde la descripción lenta
La variedad crítica puede curvarse, dividirse en ramas o presentar puntos donde deja de ser una gráfica regular respecto de las variables lentas. En el caso de una variable rápida escalar, la condición local para despejar mediante el teorema de la función implícita es
Cuando esta derivada se anula, la tasa de relajación rápida pierde su separación respecto de cero. La pérdida de hiperbolicidad puede corresponder a un pliegue, una intersección de ramas u otra degeneración. No toda anulación produce el mismo fenómeno; hay que examinar derivadas de orden superior y cómo se desplaza la variable lenta.
Consideremos la ecuación rápida escalar cerca de una rama atractora. Una perturbación transversal obedece aproximadamente
Si , el tiempo de relajación rápido, medido en , crece. Este enlentecimiento puede destruir la suposición según la cual se ajusta casi instantáneamente a cada nuevo valor de . La trayectoria comienza a depender de detalles que la reducción algebraica omitió.
El enlentecimiento crítico designa este acercamiento a cero de la tasa transversal, una condición más específica que la simple observación de movimientos lentos. Una variable puede cambiar lentamente por otras razones, como una fuerza externa débil o una restricción geométrica, sin que haya pérdida de hiperbolicidad normal.
106.11. Una variedad crítica cúbica con dos pliegues
Estudiemos ahora el sistema
con y parámetro . La variedad crítica se obtiene imponiendo
Es una curva cúbica en el plano de estados. La derivada de la parte rápida es
Por tanto, las ramas externas con son atractoras para el problema de capa; la rama intermedia es repulsora. Los puntos de pliegue cumplen y . Se ubican en
En ambos, , condición compatible con un pliegue no degenerado. Para un entre y , el problema de capa tiene tres equilibrios, dos atractores separados por uno repulsor. La multiplicidad es una propiedad de la dinámica rápida con fijo; no implica que el sistema completo tenga tres atractores permanentes.
La segunda ecuación, , determina cómo se recorre la curva. Si , sobre la rama externa izquierda se tiene , mientras que en la rama externa derecha . Así, el movimiento lento tiende a aproximarse a ambos pliegues desde sus respectivas ramas atractoras. Cerca del pliegue la aproximación regular deja de ser válida y puede producirse un desplazamiento rápido hacia la otra rama.
106.12. Construcción geométrica de una oscilación de relajación
Tomemos el caso simétrico . Si la trayectoria se encuentra cerca de la rama izquierda con , entonces y la variable lenta aumenta. Mientras es pequeño, la trayectoria sigue aproximadamente la curva cúbica hasta acercarse al pliegue . Allí desaparece el equilibrio rápido atractor de esa rama. Con casi congelado, el movimiento rápido conduce hacia la rama derecha.
En el límite singular, al mantener , la ecuación cúbica tiene una raíz simple atractora en , además de la raíz doble . Por ello, el salto idealizado parte de las proximidades de y termina cerca de . En la rama derecha, , la ecuación hace descender . El recorrido lento continúa hacia el segundo pliegue , desde donde ocurre un salto rápido que aproxima a . El ciclo se repite.
La trayectoria límite se compone de dos segmentos lentos sobre ramas atractoras y dos saltos rápidos aproximadamente horizontales en el plano , porque varía poco durante cada salto. Para , las transiciones se redondean y no suceden exactamente en los valores ideales de los pliegues. En el régimen y para suficientemente pequeño, el sistema presenta la oscilación de relajación clásica de esta geometría.
Ninguna fuerza externa impulsiva interviene en el salto. La transición se debe a la pérdida de la rama atractora rápida y ocurre siempre que la trayectoria alcance la región apropiada. Si se interrumpe la evolución lenta antes de llegar al pliegue, o se modifica el parámetro para estabilizar un equilibrio, la oscilación puede desaparecer.
106.13. Una estimación analítica del período lento
El sistema anterior permite calcular el período principal de la oscilación de relajación en el límite , para . Sobre la variedad crítica se cumple
Como , fuera de los pliegues
En la rama derecha el movimiento lento va desde hasta . Su duración es
Por simetría, la rama izquierda requiere el mismo tiempo. Los saltos rápidos tienen duración que tiende a cero en el tiempo lento al hacer . Por consiguiente,
Este valor aproxima el período en la escala temporal de las ecuaciones escritas; su traducción al tiempo dimensional de un modelo concreto depende de la adimensionalización. La aproximación no es uniforme en la vecindad de los pliegues, donde las correcciones al período pueden contener potencias fraccionarias de y contribuciones de las capas de salto.
El cálculo permite descomponer el período en contribuciones rápidas y lentas. Los tramos rápidos producen la mayor parte del cambio de , pero aportan poco al tiempo total. Los desplazamientos lentos, menos llamativos en una gráfica del estado, determinan casi todo el período.
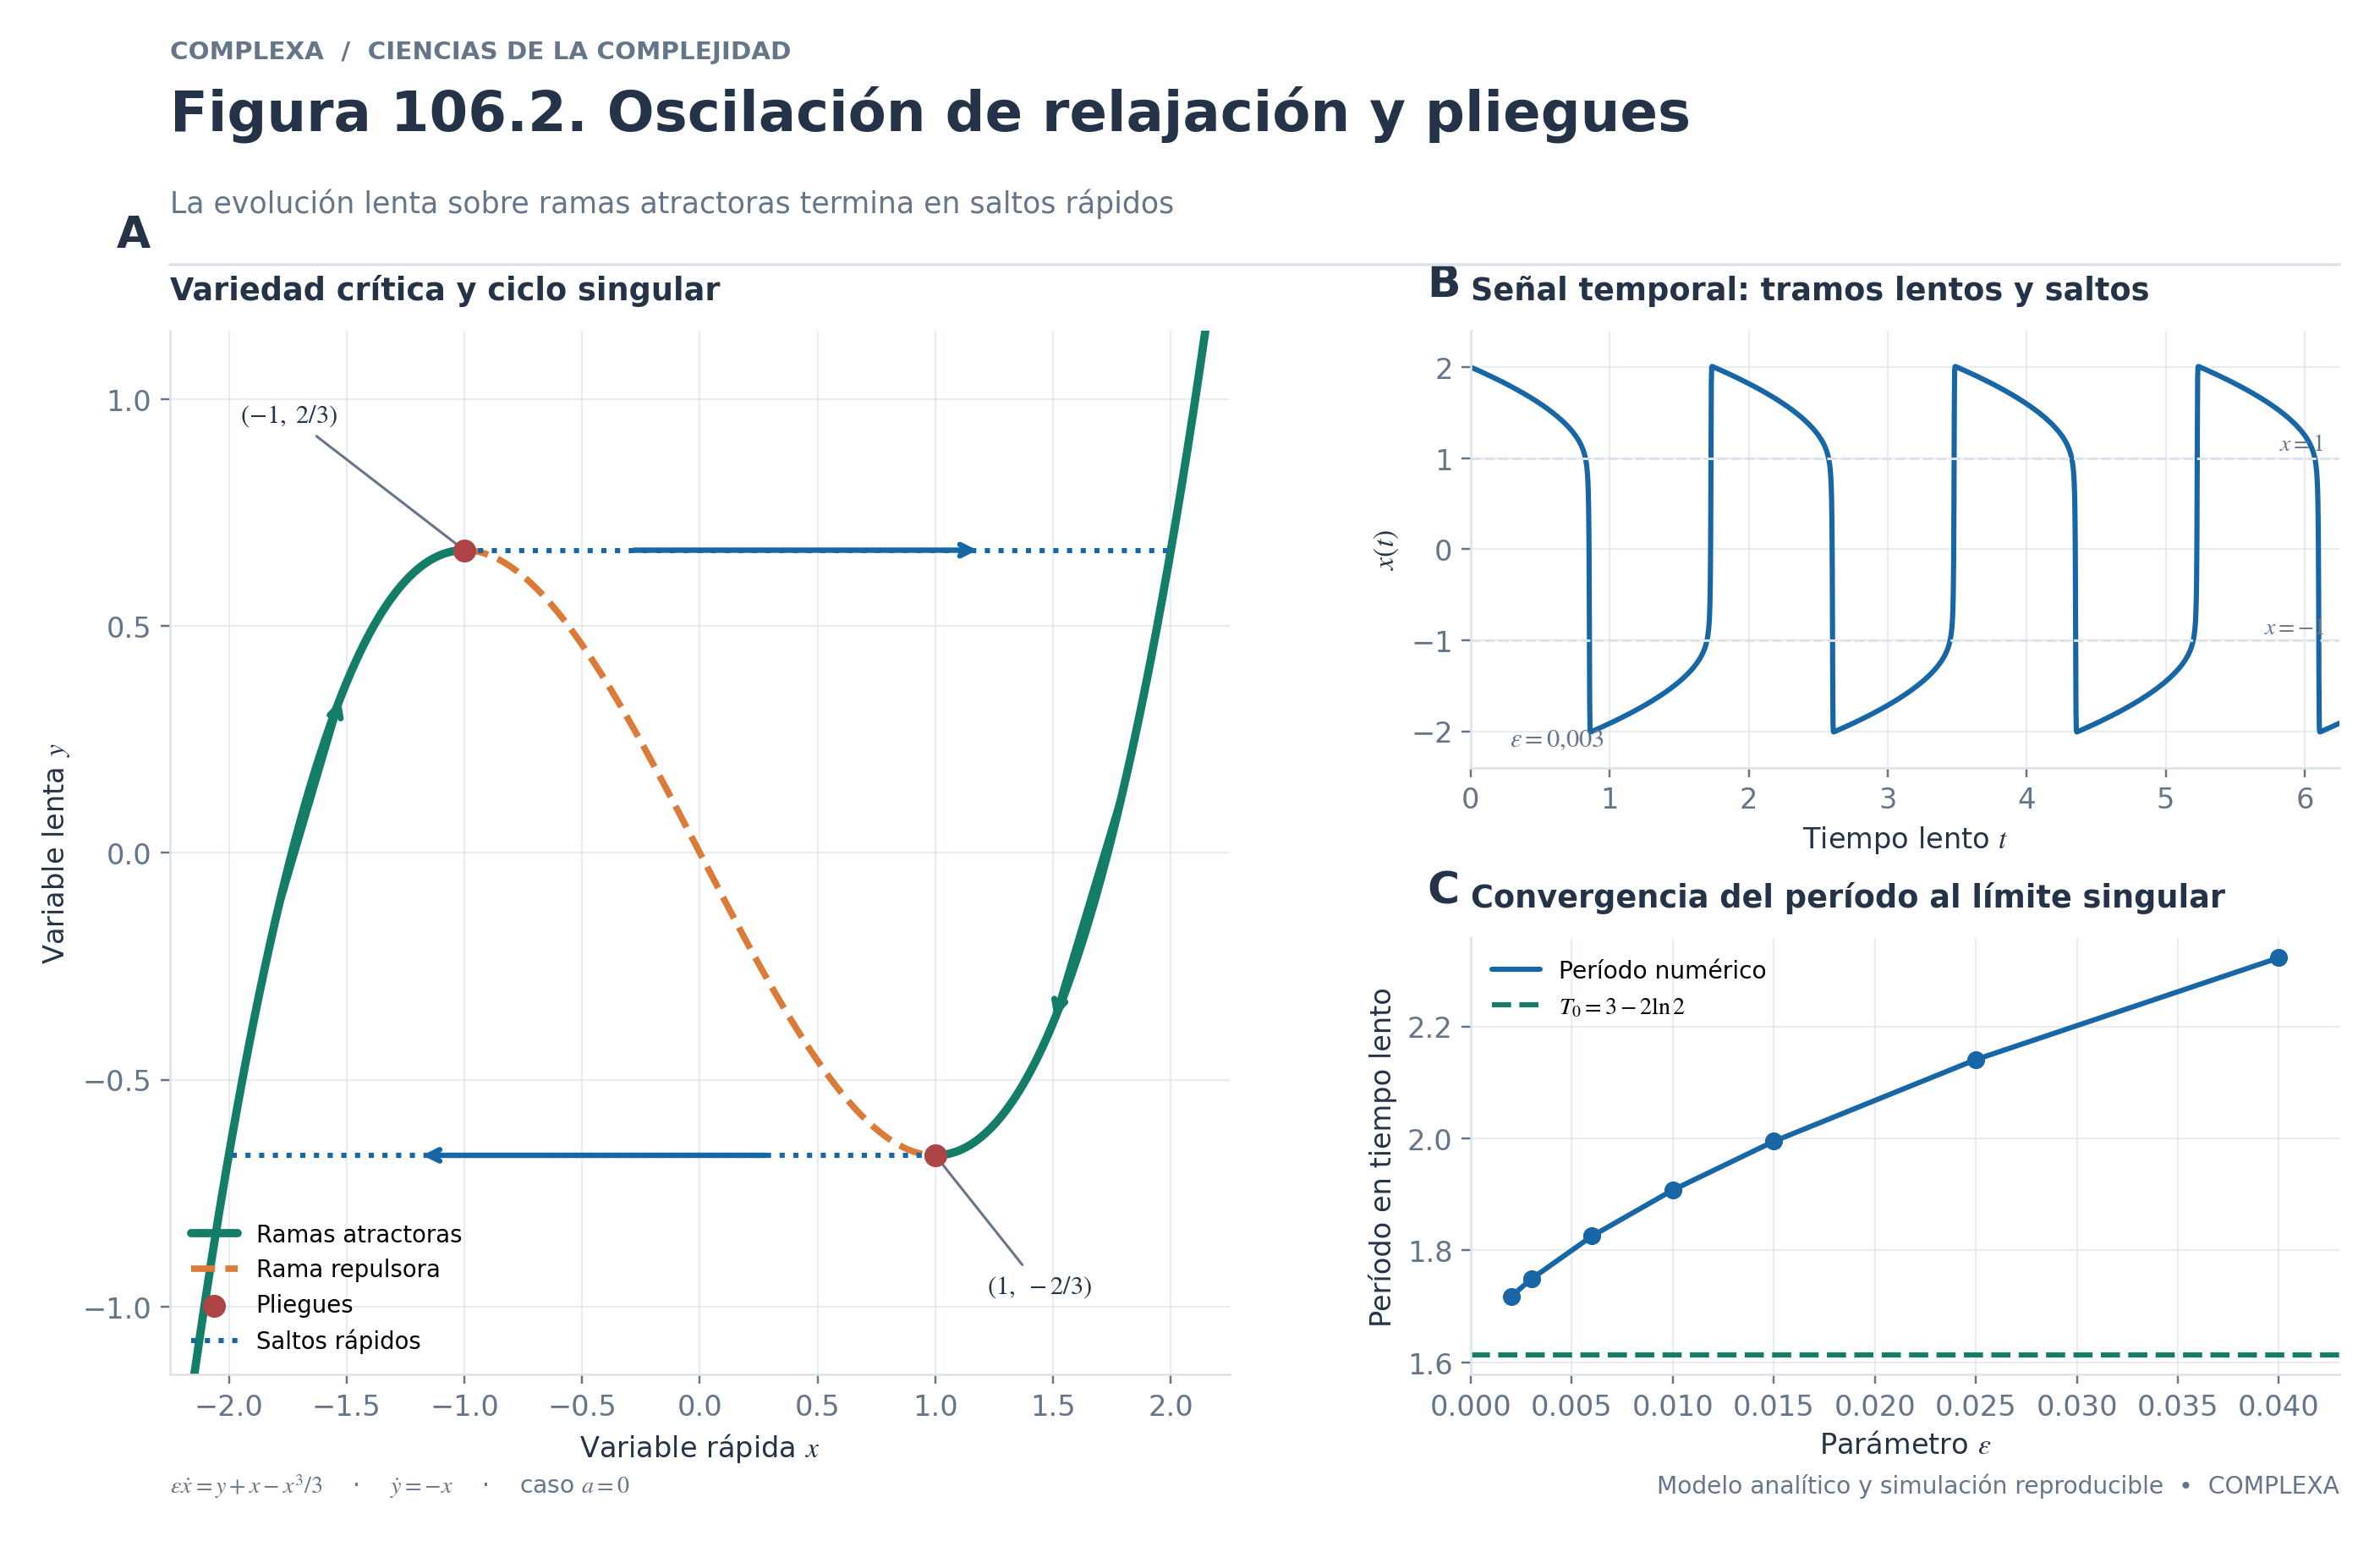
Figura 106.2. Oscilación de relajación. En el modelo εẋ = y + x − x³/3, ẏ = −x, las ramas externas de la variedad crítica son atractoras; los saltos rápidos conectan sus pliegues en el límite singular. El período tiende a 3 − 2 ln 2 conforme ε → 0⁺.
106.14. Relación con el oscilador de Van der Pol
La geometría cúbica permite examinar el mismo oscilador analizado antes, ahora en otro régimen de parámetros. Para , al derivar la ecuación rápida respecto del tiempo se obtiene
Reordenando,
Definamos un nuevo tiempo . Como , la ecuación se transforma en
Es la ecuación de Van der Pol con parámetro . El régimen débilmente no lineal corresponde a , con una onda casi sinusoidal cuya amplitud cambia lentamente. Aquí, en cambio, equivale a y la trayectoria alterna tramos de recuperación lenta con transiciones abruptas. La aproximación útil cambia según el rango de parámetros, aun cuando las ecuaciones originales sean las mismas.
Esta comparación impide extrapolar el promedio débilmente no lineal hacia un oscilador fuertemente relajante. La predicción del capítulo anterior corresponde a una amplitud armónica de primer orden; en la oscilación de relajación el estado recorre un intervalo aproximado entre y con una forma de onda muy diferente.
En la escala , el período grande del oscilador de Van der Pol crece, al orden dominante, como . Dado que y , se recupera el período calculado para el sistema lento-rápido. La consistencia entre escalas es una comprobación útil de la transformación.
106.15. Escalas nuevas cerca de un pliegue
La descripción exterior presupone que la rama atractora es normalmente hiperbólica. Cerca de un pliegue, la derivada se aproxima a cero y la fórmula regular de la variedad lenta puede contener términos grandes. Para describir el comportamiento hace falta ampliar localmente las coordenadas.
En un pliegue genérico con una variable rápida escalar y una deriva lenta transversal no nula, podemos trasladar el origen y aproximar la parte rápida mediante
con , . El equilibrio rápido se pierde cuando cambia de signo en el sentido apropiado. Las escalas internas que equilibran los términos dominantes son
Para comprobarlas, escribamos , y . Entonces y los dos términos principales del lado derecho son de orden ; la variación de tiene el orden requerido. La expansión en potencias enteras de se sustituye por una escala fraccionaria apropiada a la transición.
Esta construcción describe un paso genérico cerca del pliegue, pero no todas las trayectorias que llegan a regiones no hiperbólicas siguen el mismo patrón. Si la deriva lenta se anula simultáneamente o hay parámetros adicionales, pueden aparecer segmentos sobre ramas repulsoras y transiciones muy sensibles. Estas trayectorias se conocen como canards. Para estudiarlas hay que examinar cómo una órbita sigue próxima a una rama repulsora después de perder la atracción normal.
106.16. Reducción cuasiestacionaria en cinética química
La aproximación lento-rápida también aparece en modelos donde no se observa una oscilación. Consideremos el esquema enzimático
Denotemos por la concentración de sustrato libre, por la concentración del complejo enzima-sustrato y por la cantidad total de enzima. Bajo la ley de acción de masas, suponiendo las condiciones habituales del esquema,
Definimos . Si la dinámica del complejo se relaja suficientemente rápido respecto del agotamiento del sustrato, podemos imponer como aproximación , lo que conduce a
Al usar la identidad y la hipótesis cuasiestacionaria, obtenemos
Es la reducción habitual de Michaelis-Menten para la evolución del sustrato. La aproximación solo es válida si existe una relación de escalas que mantenga pequeña la variación de sustrato durante la relajación del complejo, además de condiciones iniciales y de concentración compatibles. Un criterio frecuente, en la formulación estándar y bajo supuestos adicionales, es que sea pequeño frente a la escala .
La reducción elimina una ecuación diferencial independiente, pero el complejo conserva una concentración que puede ser distinta de cero y que cambia lentamente al seguir al sustrato. Lo que se aproxima a cero es su derivada rápida dominante en la escala considerada. Confundir ambas afirmaciones produciría una ley cinética incorrecta.
106.17. Consecuencias para inferencia y simulación
Un sistema con escalas separadas puede ser difícil de reconstruir desde observaciones espaciadas. Si solo medimos cada cierto intervalo, el ajuste rápido de puede haber terminado entre dos mediciones. Los datos podrían entonces ser compatibles con el modelo reducido y aun así contener muy poca información sobre la tasa de relajación transversal o sobre la posición exacta de una variedad lenta. Una buena predicción de la variable observada no identifica necesariamente el mecanismo microscópico.
También es posible confundir una discontinuidad aparente con un cambio instantáneo real. En el modelo cúbico, el salto de tiene duración finita para , aunque en el límite singular se dibuje vertical u horizontal según la convención de ejes. Su rapidez depende de . Para estimarla necesitamos datos que resuelvan la capa; para estimar el período principal puede bastar una observación más lenta. El diseño de la medición depende de la pregunta.
Desde el punto de vista numérico, los sistemas lento-rápidos suelen generar rigidez. Para la ecuación de prueba , el método explícito de Euler da
Su estabilidad lineal exige , es decir,
Si , se necesita para estabilizar esa ecuación, aun cuando la solución física ya haya alcanzado su régimen lento. Un integrador implícito adecuado, como los métodos BDF o Radau, puede manejar mejor las tasas rápidas. Aun así, hay que controlar la precisión, los eventos de salto y las tolerancias locales.
106.18. Experimento reproducible con tramos lentos y saltos
La simulación integra el sistema cúbico con y . Usa Radau, un método apto para problemas rígidos. Compara luego los intervalos entre cruces ascendentes de con la aproximación de período . La comparación se hace después de un transitorio inicial y no exige que los saltos ocurran exactamente en los pliegues ideales.
import numpy as np
from scipy.integrate import solve_ivp
import matplotlib.pyplot as plt

eps = 0.001

def field(t, z):
    x, y = z
    return [(y + x - x**3/3)/eps, -x]

def crossing(t, z):
    return z[0]
crossing.direction = 1
crossing.terminal = False

sol = solve_ivp(field, (0, 30), [-2, -2/3], method="Radau",
                events=crossing, max_step=0.04,
                rtol=1e-9, atol=1e-11)
assert sol.success
crossings = sol.t_events[0]
periods = np.diff(crossings[crossings > 10])
print("Período límite:", 3 - 2*np.log(2))
print("Períodos observados:", periods[-5:])

plt.plot(sol.y[0], sol.y[1], lw=1)
plt.xlabel("x, variable rápida")
plt.ylabel("y, variable lenta")
plt.tight_layout()
plt.show()
Para interpretar los resultados hay que recordar que es pequeño y distinto de cero. La trayectoria rodea los segmentos externos de la cúbica y cambia rápidamente de rama. Para este valor se observa un período cercano a 1,68, frente al límite singular 1,6137. Esta diferencia, de aproximadamente un 4 %, todavía es apreciable. Si se reduce , la concordancia asintótica debería mejorar, aunque aumenta la rigidez numérica.
Conviene añadir comprobaciones geométricas independientes, como calcular a lo largo de la trayectoria, identificar los segmentos donde y verificar que los tiempos de salto son pequeños frente a los de deriva lenta. Una gráfica de aspecto convincente no sustituye la comprobación de esas propiedades, especialmente cuando las tolerancias numéricas son insuficientes para resolver una transición.
106.19. Ejercicios resueltos
Ejercicio 1. Hallar la variedad lenta del ejemplo lineal. Para , , supongamos una gráfica invariante. La derivada a lo largo de ella es . La ecuación rápida exige . Así, y . El resultado coincide con la variedad obtenida de la solución exacta. Su expansión da la primera corrección perturbativa.
Ejercicio 2. Separar tiempos mediante autovalores. La matriz del sistema lineal es . Como es triangular, sus autovalores son y . Para , las tasas son y . La razón entre los tiempos característicos es veinte. Dos autovalores negativos indican estabilidad lineal, pero una separación fuerte de escalas exige una razón de tasas suficientemente grande en la región considerada.
Ejercicio 3. Clasificar ramas de una curva crítica. Para , el jacobiano rápido es . Si , vale , lo que indica atracción rápida; si , vale , que indica repulsión. En , es cero y el criterio lineal deja de determinar la relajación. El signo de clasifica la rama; para saber hacia dónde se mueve una trayectoria hay que analizar la rama junto con la ecuación lenta.
Ejercicio 4. Estimar un período singular. En el sistema cúbico con , cada segmento lento consume unidades de tiempo, aproximadamente . La suma de ambos da . Para fijo, los saltos rápidos tienen una duración positiva, que solo desaparece en el límite. Esa diferencia ayuda a explicar por qué una simulación con moderado da un período algo distinto.
Ejercicio 5. Elegir un paso numérico estable. Integramos mediante Euler explícito. Con , el factor de actualización es , cuyo módulo es menor que uno; el esquema es linealmente estable, aunque alterna el signo. Con , el factor es y la amplitud se duplica en cada paso, de modo que la integración diverge numéricamente pese a que la solución exacta decae. La estabilidad del integrador y la del sistema continuo son propiedades distintas.
106.20. La reducción y sus fronteras
En el modelo lineal, la capa inicial es visible incluso cuando el sistema reducido describe con gran precisión la evolución posterior. Omitirla equivale a afirmar que la condición inicial ya pertenece a la variedad lenta. En la curva cúbica aparece otro fenómeno. Cuando la rama de equilibrios rápidos alcanza un pliegue, la atracción transversal puede perderse y la trayectoria abandona su evolución lenta mediante un salto.
La separación entre problema rápido y problema reducido es una herramienta local, que depende del parámetro pequeño y de la hiperbolicidad normal. Los teoremas de Fenichel explican la persistencia de variedades lentas en regiones adecuadas; la aproximación deja de estar respaldada por esa hipótesis cerca de pliegues y otras degeneraciones. Allí aparecen escalas nuevas que no se deducen simplemente tomando el límite con el parámetro igual a cero.
El ejemplo químico y el oscilador de relajación muestran por qué hace falta decidir qué proceso domina en cada región del espacio de estados. Una reducción correcta en un tramo puede fallar inmediatamente después. Algunas trayectorias, además, siguen temporalmente ramas que el análisis rápido clasificaría como repulsoras. Para describirlas hay que estudiar con mayor detalle el encuentro entre las variedades lentas.
Referencias
- Kuehn, C. (2015). Multiple Time Scale Dynamics. Springer. https://doi.org/10.1007/978-3-319-12316-5
- Fenichel, N. (1979). Geometric singular perturbation theory for ordinary differential equations. Journal of Differential Equations, 31(1), 53–98. https://doi.org/10.1016/0022-0396(79)90152-9
- Jones, C. K. R. T. (1995). Geometric singular perturbation theory. En R. Johnson (ed.), Dynamical Systems (Lecture Notes in Mathematics, vol. 1609). Springer. https://doi.org/10.1007/BFb0095239
- Murray, J. D. (2002). Mathematical Biology I: An Introduction (3.ª ed.). Springer. Modelos cinéticos y aproximaciones multiescala.