Año 2 · Módulo 15: Dinámica espacial y sistemas continuos
145.1. Cuando una estructura espacial empieza a desplazarse
Las ecuaciones de reacción–difusión permiten estudiar patrones que aparecen dentro de un medio, aunque también describen fenómenos de otra naturaleza, como regiones transformadas que avanzan sobre otras todavía intactas. Una población coloniza un territorio; una reacción química se extiende desde la zona donde se inició; una variante genética aumenta su presencia espacial mediante reproducción local y dispersión. En cada caso importan la forma de la transición entre dos regiones y la velocidad a la que cambia su posición. Una fotografía de un perfil estable no permite saber si este se encuentra inmóvil o si se desplaza conservando aproximadamente su forma.
La distinción adquirió una formulación matemática particularmente clara en 1937, cuando Ronald Fisher y, de manera independiente, Andréi Kolmogórov, Iván Petrovski y Nikolái Piskunov estudiaron la propagación de crecimiento y difusión. La ecuación que asociamos a esos trabajos se conoce como Fisher–KPP. Su interés excede el escenario poblacional original, porque reúne dos procesos elementales, la dispersión aleatoria y una dinámica local capaz de aumentar cuando la cantidad presente es pequeña. Al combinarse, pueden dar lugar a una transición móvil entre una región ocupada y otra casi vacía.
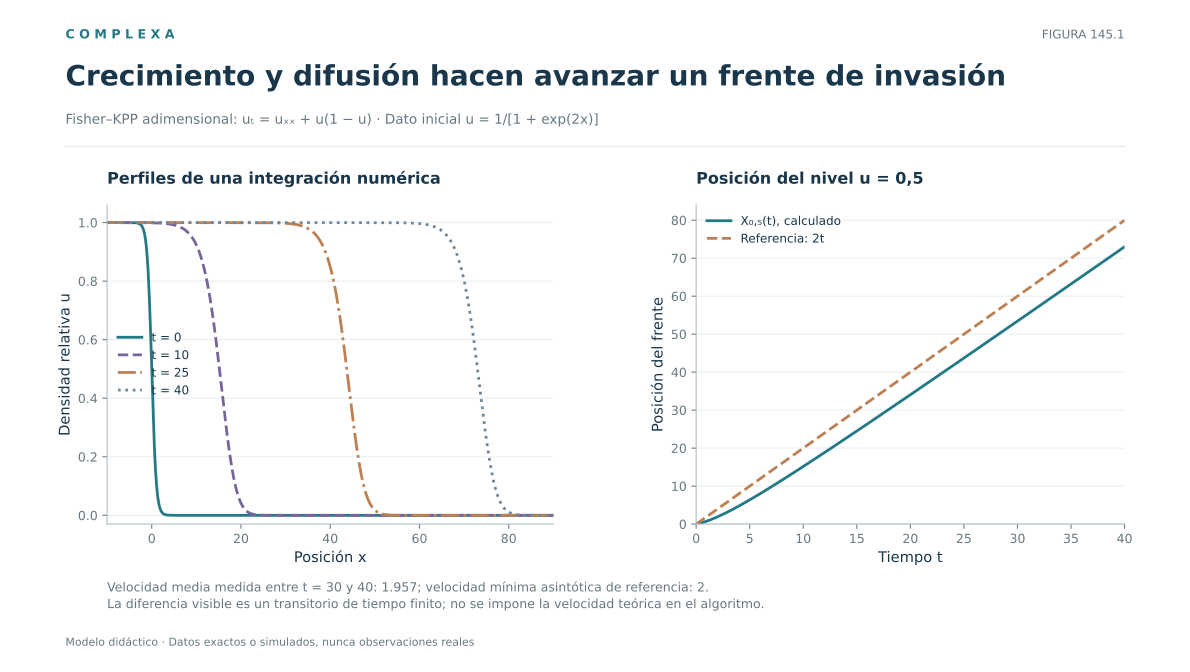
Imaginemos una franja larga de terreno con una especie inicialmente concentrada cerca de su extremo izquierdo. La reproducción aumenta la densidad en los lugares ya ocupados; la dispersión lleva algunos individuos hacia posiciones nuevas. Si la población crece cuando llega a estas posiciones, el borde de ocupación se desplaza. Un observador que registre la densidad cada día verá un perfil inclinado, alto detrás del borde y bajo por delante. Después de un período transitorio, ese perfil puede avanzar a una velocidad aproximadamente constante.
El mecanismo incorpora la difusión estudiada anteriormente, pero introduce una diferencia decisiva. La ecuación del calor elimina las irregularidades y dispersa una masa total conservada en un medio sin fuentes. En Fisher–KPP hay producción local. Por eso una región de densidad inicialmente elevada puede sostener la propagación sin diluirse indefinidamente. El movimiento del borde surge de la propia dinámica distribuida, sin un foco que avance desde fuera.
Se llama onda viajera a una solución cuya forma permanece fija cuando usamos coordenadas que se desplazan con ella. Para una onda que avanza hacia la derecha, el estado observado depende de la combinación , donde es la velocidad. Esa idea transforma una ecuación en derivadas parciales en una ecuación diferencial ordinaria y permite analizar la propagación con herramientas geométricas y espectrales. El capítulo desarrollará ese procedimiento, mostrará por qué aparece una velocidad mínima, examinará la dependencia respecto de las condiciones iniciales y establecerá criterios para comprobar una simulación sin confundir una velocidad aparente con la velocidad asintótica.
145.2. Modelo de crecimiento logístico acoplado a dispersión
Sea una densidad no negativa distribuida a lo largo de un dominio unidimensional. Su variación local depende del flujo de individuos y de su crecimiento neto. Suponemos, como primera aproximación, que el transporte es difusivo con coeficiente constante y que el crecimiento sigue una ley logística con tasa intrínseca y capacidad de carga . La ecuación correspondiente es
La expresión puede obtenerse a partir de un balance local , con flujo y reacción . El signo menos de la ley de Fick indica que el transporte va hacia regiones menos densas. Al sustituir el flujo en el balance, su derivada espacial da el término . Así se conserva la interpretación física de cada término; los cambios de densidad provienen del movimiento entre posiciones y de la producción o desaparición que ocurre en cada posición.
El coeficiente tiene dimensiones de longitud al cuadrado por tiempo; , de tiempo inverso; , de densidad. Al comunicar una velocidad de invasión hay que precisar las unidades, porque un valor de en kilómetros por año no puede compararse directamente con otro en centímetros por hora. La homogeneidad dimensional es también una prueba sencilla para detectar errores algebraicos; una fórmula de velocidad construida a partir de y debe tener dimensiones de longitud por tiempo.
La reacción logística tiene dos equilibrios espaciales uniformes. En , su derivada es , por lo que una población pequeña tiende a crecer si el lugar ya contiene individuos. En se tiene y las pequeñas desviaciones locales tienden a desaparecer. La región vacía es inestable ante la introducción de densidades positivas y la saturada es localmente estable; este contraste permite que el estado ocupado invada al vacío. El término logístico evita el crecimiento ilimitado, pero para que haya una velocidad de frente hace falta además el transporte, que conecta lugares diferentes.
La densidad permanece en el intervalo cuando allí comienza y se imponen condiciones de contorno apropiadas. Esta propiedad de comparación se aprecia al observar que las funciones constantes y son soluciones y acotan la evolución continua. Ello no significa que cualquier esquema numérico respete automáticamente esos límites; la discretización puede introducir valores negativos u oscilaciones si se usan pasos inadecuados.
Tampoco conviene considerar la ecuación una descripción universal de poblaciones. La dispersión puede ser dirigida o presentar saltos largos; la tasa de reproducción puede depender de recursos, edad o estaciones; una colonia pequeña puede no prosperar debido a efectos de Allee. Esas alternativas modifican las predicciones. Fisher–KPP es útil precisamente porque sus hipótesis son explícitas y permiten separar el comportamiento que surge de ellas de los efectos que requerirían un modelo más elaborado.
145.3. De la ecuación espacial al perfil de una onda viajera
Busquemos una solución que avance hacia la derecha sin cambiar de forma. Escribimos , donde . La función adimensional describe la densidad relativa en un sistema de referencia móvil. Una onda de invasión debe unir la densidad saturada detrás de su desplazamiento con la región desocupada que encuentra por delante. Las condiciones que imponemos son
La última desigualdad selecciona un perfil decreciente. No toda solución de la ecuación en derivadas parciales tiene esta forma, ni una condición inicial arbitraria la presenta desde el comienzo. Es una familia especial de soluciones, relevante porque muchas evoluciones de invasión se aproximan a ella después de perder parte de la influencia de su forma inicial.
Aplicando la regla de la cadena obtenemos y . La ecuación original se convierte en
Hemos sustituido un problema de evolución espacial y temporal por una ecuación ordinaria de segundo orden. La velocidad aparece como un parámetro que debe ser compatible con una trayectoria que conecte los dos estados límite. Es una condición exigente, porque para cualquier valor de la ecuación tiene soluciones locales, pero no necesariamente una transición global monótona entre y .
Una manera de interpretar el término es observar la onda desde su propio frente. Vista así, la forma del perfil ya no cambia, aunque exista flujo difusivo, porque el transporte, el crecimiento y el desplazamiento del sistema de referencia se compensan. Si el borde se desplazara con una velocidad variable o cambiara su ancho, la reducción a una única función dejaría de describirlo exactamente. Más adelante distinguiremos la existencia de un perfil viajero de la velocidad que termina seleccionando una condición inicial dada.
El sistema de segundo orden también admite una representación en el plano de fases. Si definimos , obtenemos
Los puntos y son los estados uniformes. La onda es una órbita que parte del primero cuando tiende a menos infinito y se aproxima al segundo cuando tiende a más infinito. Como la ecuación es invariante ante traslaciones, desplazar el perfil una distancia constante produce otra solución físicamente equivalente, de modo que la posición absoluta del frente no está determinada; lo que se busca al resolver el problema es su forma y su velocidad.
145.4. El borde delantero y la velocidad mínima
Para encontrar una restricción sobre , examinemos el extremo delantero, donde es muy pequeña. En esa región y la ecuación del perfil se aproxima a . Busquemos una cola que decrezca exponencialmente, con . Su sustitución da
Para que los exponentes sean reales y positivos, el discriminante debe ser no negativo. Aparece entonces la velocidad característica
Si , el sistema linealizado en la cola tiene exponentes complejos y la aproximación al estado vacío oscilaría en signo, algo incompatible con un frente que permanezca no negativo y descienda de manera monótona hasta cero. El argumento local explica la necesidad de . Demostrar la existencia global de perfiles para todos esos valores requiere además analizar la ecuación no lineal, sus órbitas y los estados extremos. En el caso logístico clásico, existen ondas monótonas para cada .
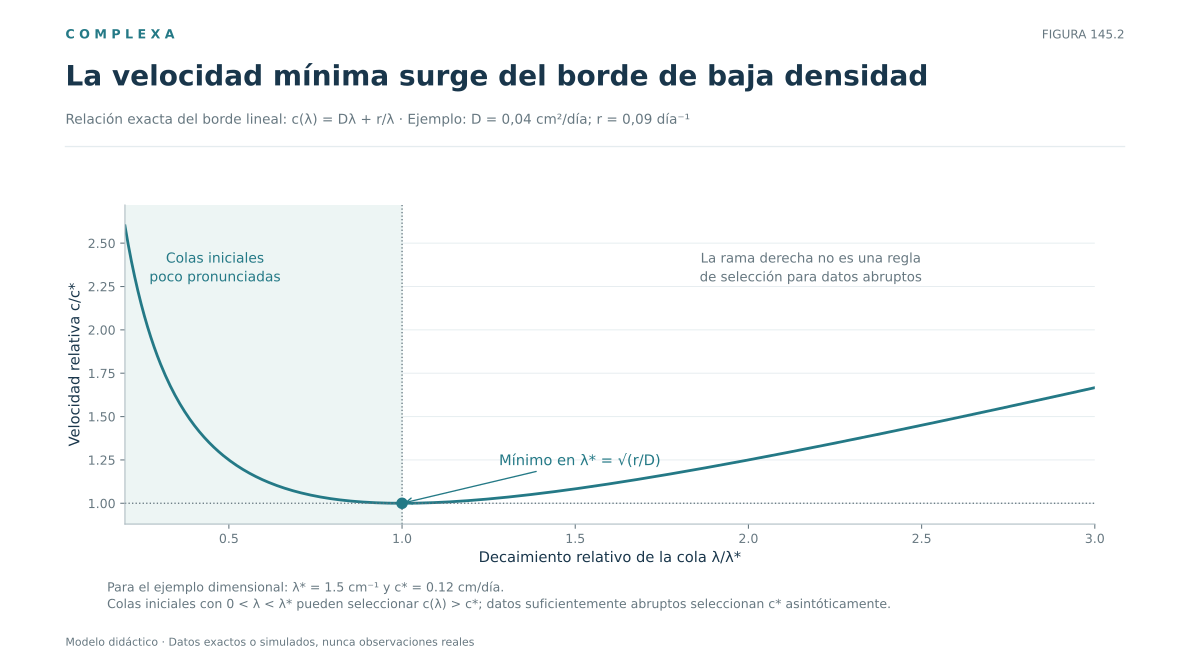
La ecuación admite una familia de ondas con diferentes velocidades, de modo que no todas sus soluciones avanzan a . La velocidad mínima es especial porque determinadas condiciones iniciales, particularmente las localizadas y suficientemente abruptas, seleccionan ese valor a largo plazo. Otras configuraciones iniciales pueden propagar una cola menos pronunciada y mantener velocidades mayores.
En el valor crítico las dos raíces coinciden en . Por esa raíz doble, la cola de la onda crítica contiene, además de la contribución exponencial, un término proporcional a . Para velocidades mayores existen dos escalas de decaimiento distintas. La estructura de la cola influye en la selección dinámica porque las densidades muy pequeñas, aunque apenas visibles, pueden crecer delante del borde y modificar el lugar donde aparece la siguiente generación.
La interpretación matemática contiene una paradoja aparente, porque la velocidad de propagación depende de lo que sucede donde casi no hay población. El modelo supone que incluso una densidad arbitrariamente pequeña crece a tasa relativa aproximadamente . En la realidad, el carácter discreto de los individuos, los umbrales reproductivos y el ruido demográfico pueden invalidar esa extrapolación. La predicción es, por ello, una propiedad rigurosa de la ecuación continua bajo sus hipótesis, pero exige evaluación adicional cuando se pretende describir una población finita.
145.5. Por qué ciertas condiciones iniciales seleccionan una velocidad
La dinámica cerca de da otra interpretación de la velocidad crítica. Como la reacción es aproximadamente lineal cuando la densidad es pequeña, el borde delantero satisface . Una perturbación exponencial de la forma cumple esta ecuación lineal cuando
La expresión alcanza su mínimo, , en . El cálculo muestra cómo se combinan dos tendencias. Una cola que decrece muy lentamente se extiende mucho hacia el territorio nuevo y puede iniciar crecimiento en posiciones distantes. Una cola extremadamente abrupta tiene menos población adelantada, aunque la difusión vuelve a poblar el borde. En el equilibrio entre ambas escalas aparece la velocidad mínima de propagación lineal.
Los llamados frentes arrastrados (pulled fronts) avanzan con la velocidad que determina su borde de baja amplitud. Para una condición inicial compactamente soportada, o suficientemente pronunciada bajo las hipótesis adecuadas, la solución logística se extiende asintóticamente a velocidad . Esto no significa que cada perfil observado en tiempos finitos se desplace exactamente a esa velocidad. La forma inicial necesita evolucionar y puede producir una velocidad transitoria más alta o más baja al medir un determinado nivel de densidad.
Si la condición inicial decrece hacia la derecha como con , las colas poco inclinadas pueden seleccionar una velocidad . Las condiciones iniciales pasan así a ser parte sustantiva del problema. Dos experimentos con idénticos , y , pero con pequeñas cantidades de población distribuidas de maneras distintas en lugares lejanos, no necesariamente tienen la misma velocidad de expansión durante los intervalos observados.
Para frentes críticos arrastrados, la aproximación al régimen asintótico puede ser lenta. En la ecuación clásica adimensional, el desplazamiento del frente para datos iniciales suficientemente abruptos tiene una corrección logarítmica, establecida en los trabajos de Bramson. En las variables dimensionales puede escribirse esquemáticamente
La constante absorbida en depende, entre otros aspectos, de cómo se define la posición del frente y de la condición inicial. La fórmula no debe extrapolarse a tiempos pequeños, pues el argumento del logaritmo debe ser adimensional y el resultado es asintótico. En la práctica, una regresión lineal hecha sobre un intervalo temporal limitado puede infraestimar la velocidad límite y sugerir un cambio físico inexistente.
Para estudiar una invasión conviene registrar varios niveles de densidad, comprobar si sus posiciones permanecen separadas por distancias casi constantes y calcular velocidades sobre ventanas temporales sucesivas. Cuando esas mediciones se estabilizan de manera coherente, es más razonable hablar de una onda viajera establecida. Una única fotografía o una medición en dos tiempos no permite distinguir el régimen asintótico de un transitorio largo.
145.6. Escalas naturales y cálculo de un caso concreto
Podemos reconocer la estructura común de distintos sistemas eliminando las unidades. Definamos la densidad relativa , el tiempo adimensional y la coordenada espacial . Al aplicar la regla de la cadena, la ecuación de Fisher–KPP queda
En estas unidades la velocidad mínima es , es decir, dos unidades de longitud característica por unidad de tiempo característica. La longitud mide la escala natural de variación del borde, mientras que es la escala del crecimiento. Diferentes aplicaciones que obedezcan al mismo modelo se relacionan mediante esos cambios de escala, aunque sus valores físicos sean muy distintos.
Consideremos un ejemplo hipotético con y . El producto tiene unidades y su raíz es . Así obtenemos
La escala temporal es días. Tras cien días de régimen aproximadamente asintótico, el término lineal correspondería a unos doce centímetros de desplazamiento. Eso no significa que la posición absoluta del frente sea doce centímetros, porque faltan su posición inicial y las correcciones transitorias. Tampoco implica que el sistema haya alcanzado el régimen viajero antes de los cien días. Es una escala de referencia contra la cual evaluar resultados de una simulación o de un experimento.
Si duplicamos y mantenemos , la velocidad mínima se multiplica por . Si cuadruplicamos , la velocidad se duplica y la longitud característica se reduce a la mitad. El parámetro modifica la altura del perfil físico, pero no aparece en bajo la reacción logística especificada, porque al normalizar por la ecuación conserva los mismos y . Esto permite plantear intervenciones hipotéticas distinguiendo cambios en capacidad de carga de cambios en crecimiento a baja densidad.
La independencia respecto de es específica de esta clase de ecuaciones. En una población real, una mayor capacidad de carga podría ir acompañada de cambios de dispersión, competencia o supervivencia. El modelo separa conceptualmente los efectos para que podamos formular predicciones contrastables. Una buena calibración tendría que estimar a partir del movimiento espacial y a partir del crecimiento a baja densidad, sin ajustar ambos parámetros solo para reproducir una velocidad observada.
145.7. Geometría del frente, balance integral y curvatura
La ecuación del perfil contiene más información que la velocidad. Si integramos sobre toda la recta y suponemos que desaparece en ambos extremos, obtenemos
lo cual se simplifica a
La identidad dice que la velocidad es igual a la producción total de densidad relativa en la zona de transición. La reacción es casi nula en los extremos, porque está cerca de cero o de uno; contribuye sobre todo en la franja donde coexisten espacio disponible y población. Es un resultado exacto para el perfil viajero con los límites indicados, pero no determina el valor de , ya que la forma depende de la velocidad. En cambio, es una comprobación interna útil cuando se calcula el perfil numéricamente.
En una dimensión solo hay dos direcciones posibles de propagación. En dos dimensiones podemos observar fronteras cerradas, frentes aproximadamente rectos, arcos o superficies que rodean áreas ocupadas. La extensión espacial obedece a , pero un frente curvo no avanza necesariamente a la misma velocidad normal en todos sus puntos. Para una interfaz suavemente curvada y suficientemente grande respecto del espesor característico, la expansión del laplaciano en coordenadas normales produce, de manera aproximada,
donde es la curvatura tomada positiva para una interfaz convexa que avanza hacia el exterior. Una frontera circular de radio grande en dos dimensiones tiene , de modo que su avance local se aproxima por . La expresión presupone separación entre espesor del frente y radio de curvatura; en frentes arrastrados su uso requiere especial cuidado, porque la dinámica del borde delantero puede impedir una descripción puramente local de la interfaz.
La fórmula no debe usarse para decidir si una colonia diminuta crecerá, porque precisamente cuando es pequeño la aproximación de curvatura lenta deja de ser confiable. La geometría del dominio también influye mediante las condiciones de frontera. Una pared sin flujo puede reflejar la restricción de transporte en una simulación, mientras una frontera absorbente elimina individuos; una fuente exterior puede sostener una onda forzada.
En dimensiones mayores surge además la cuestión de cómo se define la posición. Un nivel de densidad fijo produce una curva de contorno; un promedio angular transforma la frontera en una distancia radial; el área ocupada permite construir un radio equivalente. Ninguna medida es necesariamente superior a las otras; debe escogerse de acuerdo con el problema y mantenerse consistente al comparar velocidades, especialmente cuando la interfaz se ondula o aparecen regiones desconectadas.
145.8. Frentes arrastrados, frentes empujados y umbrales de invasión
La selección de velocidad de Fisher–KPP responde al crecimiento lineal de densidades arbitrariamente pequeñas. Sin embargo, algunos sistemas requieren una concentración mínima para sostener la reproducción o la reacción. Para comparar mecanismos, consideremos una variable relativa cuya evolución está gobernada por
Aquí los estados y son localmente estables frente a perturbaciones uniformes; es un estado intermedio inestable. Una pequeña población debajo del umbral puede decrecer, mientras que una población suficientemente elevada puede crecer hacia la saturación. El mecanismo es bistable y, en el contexto poblacional, corresponde a una forma idealizada de efecto de Allee fuerte. También aparece como aproximación a medios con reacciones autocatalíticas y estados alternativos.
Para esta reacción cúbica existe un perfil viajero exacto de la forma . Sustituyéndolo en la ecuación del perfil obtenemos y
El signo puede cambiar. Cuando , el estado alto invade al bajo; con , el estado bajo gana terreno y el frente retrocede según nuestra orientación. En existe un frente estacionario en el medio homogéneo unidimensional. La fórmula depende de la estructura completa de la reacción, mientras que en Fisher–KPP bastaba su derivada cerca de cero. De hecho, en el caso bistable se tiene , de modo que la región adelantada es estable y las perturbaciones infinitesimales desaparecen.
Este contraste explica por qué se distingue la propagación arrastrada de la propagación empujada, gobernada por la región no lineal del frente. En una reacción bistable, la parte activa de la transición debe sostener el avance, porque el borde diminuto, aislado, no crece. La palabra pushed tiene definiciones técnicas específicas en frentes que invaden estados linealmente inestables, por lo que conviene cautela al identificar toda onda bistable con el mismo régimen matemático. En general, las propiedades de la reacción fuera del borde pueden determinar la velocidad y, en algunos casos, invertir la dirección del movimiento.
La diferencia afecta a la interpretación experimental. Si una pequeña inoculación desaparece pero una inoculación extensa se expande, Fisher–KPP deja de ser una descripción natural sin modificar su término de reacción. También importa el ancho espacial de la perturbación, porque la difusión puede diluir una concentración local antes de que alcance crecimiento sostenido. Una condición de umbral medida en un recipiente aislado no predice necesariamente el tamaño mínimo de una colonia que podrá expandirse en el espacio, ya que ese tamaño depende también de la geometría y del transporte.
145.9. Heterogeneidad, transporte dirigido y límites de la idealización
Los modelos estudiados hasta aquí suponen un medio homogéneo. En muchos sistemas reales, la dispersión cambia entre lugares, la tasa de crecimiento depende de la posición y existen corrientes o movimientos dirigidos. Una extensión sencilla incorpora un campo de velocidad y una difusividad variable. Si es una densidad transportada, el balance conservativo apropiado se escribe
Cuando cambia de una posición a otra, reemplazar por omite la compresión o expansión debida a . De igual modo, escribir en lugar de pierde un término que contribuye al balance. La forma conservativa permite revisar si un cambio de densidad procede de un flujo espacial o de una reacción genuina.
En una corriente uniforme, la velocidad de una onda observada en el laboratorio puede incluir el transporte del medio. Si el frente se mueve a respecto del material y la advección constante apunta en la misma dirección con velocidad , su velocidad en las coordenadas del laboratorio es bajo las demás hipótesis del modelo. La predicción deja de ser tan simple si la corriente varía en el espacio o se opone al avance en regiones concretas. Puede haber anclaje, deformación del frente o fallos de colonización que un único número de velocidad no recoge.
Una heterogeneidad periódica puede hacer que la forma del frente oscile al atravesar ambientes diferentes; en tales medios se estudian ondas pulsantes y velocidades efectivas a gran escala. Una región desfavorable suficientemente extensa puede detener el frente aunque el crecimiento sea positivo a ambos lados. En presencia de dispersión de largo alcance, los perfiles pueden desarrollar colas más pesadas y la velocidad de invasión puede dejar de ser constante. En esos escenarios, ajustar una recta a la posición espacial y llamarla «velocidad Fisher–KPP» sería imponer un resultado antes de comprobar que corresponde al mecanismo.
También debemos considerar el carácter discreto y aleatorio de la propagación. La ecuación continua permite densidades positivas arbitrariamente pequeñas por delante del frente, mientras que una población de individuos indivisibles experimenta extinciones locales y fluctuaciones de reproducción. La aproximación determinista mejora cuando las cantidades implicadas son grandes y las escalas de observación justifican el promediado. Para tamaños pequeños, el frente puede sufrir fluctuaciones de posición y velocidades distintas de las predichas por . Por precisa que sea, una simulación de la ecuación continua no corrige ese error de representación del fenómeno.
Con estas limitaciones, el modelo sigue siendo una referencia contra la que organizar hipótesis. Si falla una predicción, conviene investigar qué término falta antes de aumentar indiscriminadamente el número de parámetros. Transporte, reacción local, estructura espacial y estocasticidad tienen efectos diferentes que pueden contrastarse con observaciones diseñadas para distinguirlos.
Una revisión de Volpert y Petrovskii (2025) reúne aplicaciones de ondas de reacción–difusión en biología y muestra que las velocidades, los mecanismos de propagación y la relación con observaciones dependen del sistema concreto; la fórmula de Fisher–KPP conserva su valor de referencia bajo sus supuestos explícitos.
145.10. Cómo verificar numéricamente una onda viajera
Una comprobación numérica elemental comienza con un intervalo espacial suficientemente amplio, fronteras alejadas de la zona de interés y una densidad inicial cercana a a la izquierda y cercana a cero a la derecha. Con una malla uniforme y un paso temporal , un esquema explícito para Fisher–KPP es
El número caracteriza la parte difusiva. Para la ecuación del calor unidimensional, la restricción habitual de estabilidad del esquema explícito es . Con crecimiento logístico también hay que controlar la reacción y la preservación de . Una condición conservadora suficiente para ese intervalo, cuando los vecinos se encuentran en él, es . Otra opción es la separación de operadores con subpasos que respeten la positividad, o un método implícito apropiado. Es insuficiente validar solo la estabilidad de la difusión y suponer que el cálculo completo conservará las propiedades del modelo.
Tras integrar la ecuación, definimos como la posición donde , con . Estimar la velocidad mediante diferencias evita depender del máximo o de una región poco definida. Conviene repetir el cálculo para varios . Si la onda conserva su forma, las posiciones de esos niveles deberían avanzar con velocidades comparables y sus separaciones deberían estabilizarse, salvo pequeñas variaciones numéricas.
La prueba decisiva requiere refinar por separado y , ampliar el dominio y variar su posición respecto de las fronteras. Una onda aparente puede ser demasiado rápida por difusión numérica o demasiado lenta por reacción insuficientemente resuelta. La cola delantera es especialmente delicada; si una rutina reemplaza por cero todos los valores inferiores a un umbral, modifica la dinámica que selecciona el frente arrastrado. En una población real ese umbral podría tener sentido demográfico, pero en una simulación diseñada para resolver la ecuación continua es una modificación del modelo que debe declararse.
Para el caso del apartado 145.6, la predicción de referencia es cuando la condición inicial selecciona el frente mínimo. Una buena auditoría documentaría la densidad inicial, el tamaño del dominio, las condiciones de frontera, la ventana de tiempo empleada y los errores frente a distintos refinamientos. También permitiría observar cuánto tarda la velocidad estimada en aproximarse a su límite. Ajustar los parámetros hasta que la simulación dé exactamente el número teórico no sería una verificación independiente.
El frente de Fisher–KPP enseña que un sistema local puede producir un movimiento colectivo sostenido sin una fuerza que empuje toda la interfaz desde el exterior. Las poblaciones diminutas del borde, la difusión que las conecta con la región ocupada y la reacción que las amplifica determinan la propagación. El mismo lenguaje espacial admite, sin embargo, situaciones diferentes. En un medio excitable, la perturbación puede desplazarse y dejar detrás una región que se recupera, sin convertirla de forma permanente a un nuevo estado estable. Ese segundo mecanismo será el objeto del capítulo siguiente.
Referencias
- Fisher, R. A. (1937). The wave of advance of advantageous genes. Annals of Eugenics, 7(4), 355–369. https://doi.org/10.1111/j.1469-1809.1937.tb02153.x
- Kolmogorov, A., Petrovskii, I., y Piskunov, N. (1937). A study of diffusion with increase in the amount of substance, and its application to a biological problem. Bulletin of Moscow University, Mathematics, 1, 1–25.
- Aronson, D. G., y Weinberger, H. F. (1978). Multidimensional nonlinear diffusion arising in population genetics. Advances in Mathematics, 30(1), 33–76. https://doi.org/10.1016/0001-8708(78)90130-5
- Bramson, M. D. (1983). Convergence of Solutions of the Kolmogorov Equation to Travelling Waves. Memoirs of the American Mathematical Society, 44(285). https://doi.org/10.1090/memo/0285
- Murray, J. D. (2003). Mathematical Biology II: Spatial Models and Biomedical Applications (3.ª ed.). Springer.
- Van Saarloos, W. (2003). Front propagation into unstable states. Physics Reports, 386(2–6), 29–222. https://doi.org/10.1016/j.physrep.2003.08.001
- Volpert, V., y Petrovskii, S. (2025). Reaction-diffusion waves in biology: New trends, recent developments. Physics of Life Reviews, 52, 1–20. https://doi.org/10.1016/j.plrev.2024.11.007