Año 2 · Módulo 12 · Nivel F
118.1. Volver cerca del comienzo no significa repetir la historia
Un sistema puede conservar el volumen del espacio de fases y, al mismo tiempo, llevar dos trayectorias vecinas a regiones muy separadas. La conservación tampoco impide que una trayectoria vuelva cerca de un estado visitado mucho antes. Estas observaciones plantean preguntas diferentes sobre cuándo se producen retornos, cómo se distribuyen los tiempos de permanencia y bajo qué condiciones los promedios calculados sobre una órbita representan al conjunto de estados permitido. La teoría de la recurrencia y la teoría ergódica separan rigurosamente esas cuestiones.
Henri Poincaré, matemático y físico francés de finales del siglo XIX, investigó la estabilidad de los sistemas mecánicos y la estructura global de sus soluciones. Su teorema de recurrencia establece, bajo condiciones de conservación y finitud de la medida, que casi todos los estados de un conjunto regresan a ese conjunto infinitas veces. El resultado no exige que el movimiento sea periódico ni regular y vale también para dinámicas caóticas.
La ergodicidad es una propiedad de una medida invariante que describe el comportamiento estadístico de casi todas las trayectorias respecto de ella. Si existen regiones invariantes de medida intermedia, un promedio temporal puede depender de la componente donde empezó la órbita; la recurrencia no excluye esa situación. Tampoco la ergodicidad garantiza mezclado, que requiere una pérdida asintótica de correlaciones. Estudiaremos las hipótesis de cada teorema y ejemplos en que una propiedad se cumple sin las otras.
El mezclado o mixing describe cómo se debilitan las correlaciones entre conjuntos de estados al aumentar la separación temporal. Hay sistemas ergódicos que no mezclan, incluidos algunos movimientos cuasiperiódicos perfectamente ordenados. También hay sistemas mezcladores y recurrentes cuyas trayectorias individuales son extremadamente sensibles a pequeñas perturbaciones.
Los ejemplos de rotaciones y mapas hiperbólicos permiten examinar esas propiedades con medidas invariantes explícitas. Al final podremos interpretar con más cuidado expresiones habituales como «el sistema explora todos los estados», «el tiempo reproduce el conjunto» o «si esperamos lo suficiente todo vuelve», que pueden ser engañosas si no especifican medida, conjunto de estados, observable y tipo de límite.
118.2. La conservación de una medida como hipótesis de partida
Para estudiar recurrencia y ergodicidad consideramos un espacio medible , una medida y una transformación . La transformación representa la evolución durante un intervalo temporal fijo. Si existe un flujo continuo , podemos tomar para algún , aunque ciertas propiedades ergódicas de un flujo pueden no conservarse para algunas elecciones especiales del paso de muestreo.
Decimos que preserva la medida si
La preimagen reúne los estados que entran en después de aplicar la transformación. No exigimos que sea invertible para definir preservación de medida, aunque los flujos hamiltonianos regulares sí son invertibles mientras están definidos. En un espacio de probabilidad normalizamos . El teorema de recurrencia requiere, en su formulación usual, medida total finita; podemos normalizarla si su valor es positivo.
Que una medida sea invariante no implica que una distribución inicial arbitraria se homogeneice. Si una densidad inicial difiere de la densidad invariante, su evolución puede crear filamentos cada vez más finos sin converger puntualmente. Tampoco cada subconjunto conserva su forma; un conjunto puede alargarse, plegarse y fragmentarse visualmente mientras mantiene su medida.
En un hamiltoniano autónomo regular, el teorema de Liouville garantiza la preservación del volumen canónico del espacio de fases completo. Como también se conserva , podemos estudiar medidas invariantes sobre una superficie de energía. Una expresión formal de la medida microcanónica normalizada es
con , siempre que la expresión esté bien definida y sea finita. Si es un valor regular, la fórmula de coárea relaciona esta medida con sobre la superficie energética; en general no es idéntica al área geométrica superficial sin ponderar.
La conservación del volumen en el espacio completo no permite aplicar la recurrencia sobre una superficie energética no compacta o de medida infinita, porque el teorema requiere un conjunto invariante de medida finita y una evolución medible apropiada. Una partícula libre en el espacio euclidiano, por ejemplo, puede alejarse indefinidamente; su hamiltoniano conserva volumen, pero el espacio de posiciones no está confinado. Su escape no contradice el teorema de Poincaré porque falla la hipótesis de finitud.
118.3. El teorema de recurrencia y una demostración accesible
Sea una transformación que preserva una medida finita . Para cualquier conjunto medible , el teorema afirma que casi todo punto de regresa a infinitas veces. «Casi todo» significa que las excepciones forman un conjunto de medida cero, aunque pueden existir. «Regresa a » no exige coincidir exactamente con el punto inicial, ni que el intervalo hasta el retorno sea breve.
Podemos entender la prueba mediante los puntos que nunca regresan. Definamos
Los conjuntos son disjuntos. Si un mismo estado perteneciera a y , con , entonces estaría en y, después de pasos, volvería a , en contradicción con la definición de . Como conserva medida, cada preimagen tiene medida . Su unión está contenida en , de medida finita; por tanto,
Los puntos de que regresan solo un número finito de veces terminarían, tras su última visita, en ; pertenecen entonces a una unión numerable de preimágenes de , que también tiene medida cero. Queda demostrada la recurrencia infinita para casi todos los puntos de .
En un espacio métrico separable con una medida de Borel finita y preservada, una versión puntual permite afirmar que casi todo estado regresa arbitrariamente cerca de sí mismo. La deducción usa una base numerable de entornos, de modo que la recurrencia simultánea en los elementos de esa base solo descarta una unión numerable de conjuntos excepcionales de medida cero. Este paso adicional justifica la frase «regresar cerca del estado inicial», que es distinta de afirmar que el estado matemático exacto se repite.
El teorema de Poincaré tampoco da una cota superior universal del primer retorno; los retornos pueden tardar muchísimo y sus tiempos pueden variar ampliamente entre estados. Algunos sistemas tienen órbitas periódicas; otros regresan a cada vecindario sin repetir nunca exactamente su configuración.
118.4. Tiempo de retorno y lema de Kac
El lema de Kac permite reemplazar la pregunta sobre un retorno particular por el tiempo medio de regreso a una región. Para un conjunto con , definamos el tiempo de primer retorno
Por el teorema anterior, es finito para casi todo punto de . Mark Kac, matemático polaco-estadounidense que trabajó en probabilidad y física matemática, estableció una identidad que relaciona el tiempo medio de retorno con la medida del conjunto. En una transformación ergódica que preserva una probabilidad,
Para una región que ocupa el cinco por ciento de una componente ergódica, el tiempo medio de primer retorno, calculado con la medida condicionada a la región, es de veinte iteraciones. El promedio no fija el retorno de cada trayectoria; algunas regresan antes y otras mucho después. Tampoco implica que los tiempos sucesivos sean independientes ni que su distribución sea exponencial.
La forma simplificada se obtiene bajo la hipótesis de ergodicidad. En un sistema general no ergódico, el lema se formula teniendo en cuenta la región invariante barrida por . De manera esquemática, al normalizar , la integral es la medida de la saturación invariante de , bajo las hipótesis habituales de recurrencia. Esa saturación puede ocupar solo una parte del espacio total.
Un ejemplo finito lo aclara. Tomemos seis estados con medida uniforme y la permutación que rota independientemente los ciclos y . Todos los estados son recurrentes y los ciclos conservan la medida. Sin embargo, el sistema no es ergódico porque es un conjunto invariante de medida . Si elegimos , entonces y el retorno del único estado contenido en tarda tres pasos; la fórmula falla porque se aplica sin su hipótesis. Al restringir y normalizar la medida sobre el primer ciclo, ocupa un tercio y la media correcta vuelve a ser tres.
Cuando se hace muy pequeño en un espacio continuo de alta dimensión, su medida puede disminuir rápidamente y la media de retorno correspondiente puede crecer de manera enorme. Esto da una explicación matemática parcial de por qué un sistema recurrente puede no exhibir retornos observables durante tiempos experimentales razonables. El lema no dice cómo varía la medida de una bola pequeña ni asegura que las distribuciones de retorno tengan una forma universal.
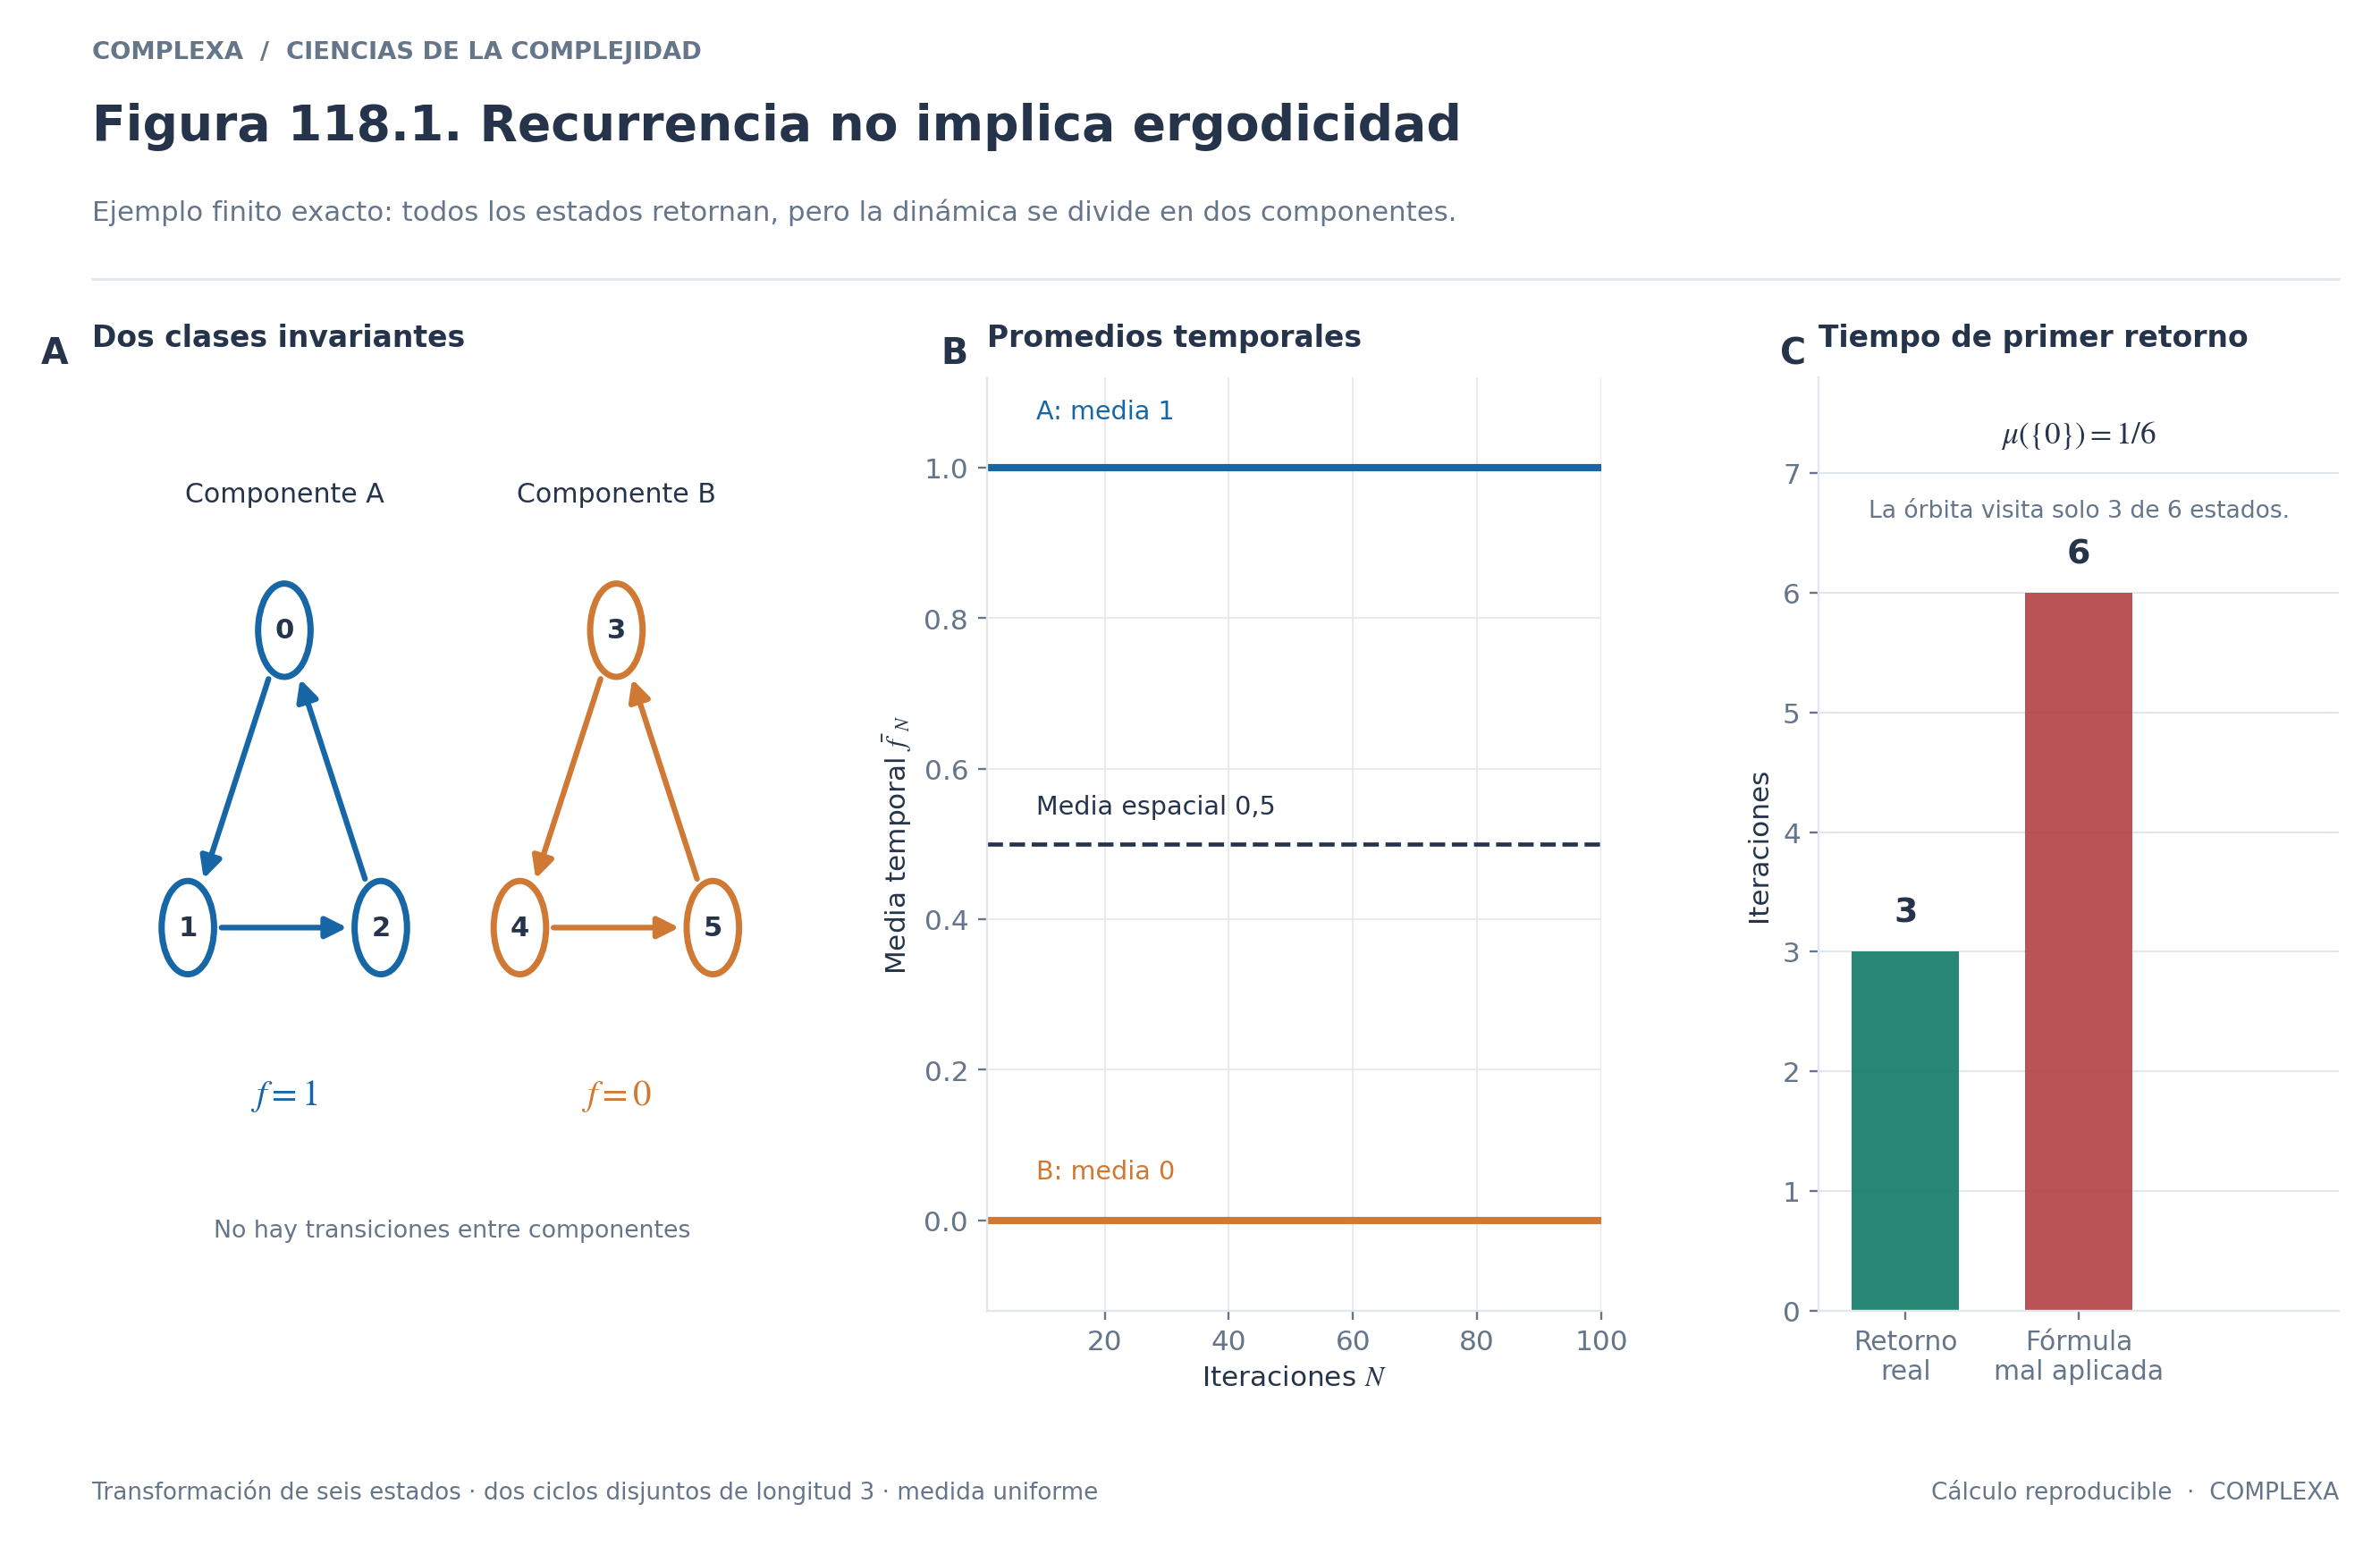
Figura 118.1. Contraejemplo finito con seis estados y medida uniforme. La transformación permuta por separado los ciclos y ; cada estado retorna exactamente cada tres iteraciones. Para el observable en el primer ciclo y en el segundo, las medias temporales son respectivamente y , mientras la media espacial global vale . Con , y ; aplicar sin ergodicidad es incorrecto. La fórmula general de Kac toma en cuenta la saturación invariante de , de medida en este caso, con lo que da .
118.5. Ergodicidad y ausencia de componentes invariantes relevantes
Una transformación que preserva una probabilidad es ergódica si todo conjunto medible invariante , en el sentido salvo conjuntos de medida cero, tiene medida cero o uno. La definición expresa que no existe una partición medible del espacio en dos componentes invariantes de medida positiva separadas para siempre. Si esa partición existe, promediar sobre todo mezcla estadísticamente poblaciones que nunca se comunican dinámicamente.
La ergodicidad depende de la medida elegida. Una misma transformación puede ser ergódica respecto de una medida concentrada en una órbita periódica y no ergódica respecto de otra medida que distribuya masa entre varias componentes. Por eso la frase «este sistema es ergódico» está incompleta si no se identifican su espacio de estados y su medida invariante. En aplicaciones físicas suele interesar una medida natural concreta, como la microcanónica dentro de una componente energética apropiada.
Una caracterización equivalente es que toda función integrable invariante , es decir, que satisface casi en todas partes, debe ser constante casi en todas partes cuando el sistema es ergódico. En particular, una cantidad conservada no constante sobre la región analizada es un obstáculo a la ergodicidad de esa región.
Consideremos dos osciladores armónicos independientes con hamiltoniano
Aunque fijemos la energía total , las acciones individuales siguen siendo constantes. Si la superficie energética permite distintos valores de , podemos dividirla en subconjuntos invariantes según el valor de esa acción. Con una medida microcanónica que otorgue masa positiva a ambos lados de la partición, la dinámica sobre la superficie de energía completa no es ergódica. En cambio, si fijamos una pareja de acciones y las frecuencias son racionalmente independientes, la trayectoria angular puede ser densa en su toro invariante, que es solo una parte de la superficie energética.
La periodicidad no impide la ergodicidad respecto de una medida apropiada. En un ciclo de cuatro estados con medida uniforme, la permutación cíclica es ergódica, porque ningún subconjunto propio invariante tiene medida intermedia. No es mezclante, pues las correlaciones conservan su periodicidad.
118.6. El teorema de Birkhoff y la relación entre promedios temporales y espaciales
La justificación matemática del uso de una trayectoria para estudiar una distribución es el teorema ergódico individual de George David Birkhoff, matemático estadounidense. Para una transformación que preserva una probabilidad y una función integrable , el promedio temporal
converge para casi todo cuando . El límite es una función invariante y, en general, coincide con la esperanza condicional de respecto de la información invariante del sistema. Solo cuando es ergódica podemos afirmar, para -casi todo estado inicial,
El enunciado vale para casi todos los estados respecto de una medida especificada y para una función integrable. No establece convergencia uniforme para toda condición inicial ni da una velocidad general de convergencia. Las órbitas excepcionales pueden existir y ser dinámicamente interesantes, aunque su medida sea cero. En un sistema no ergódico, los promedios siguen teniendo límites casi en todas partes, pero estos pueden depender de la componente invariante que contiene el estado inicial.
Si tomamos como observable la función indicadora , la interpretación es particularmente transparente. El promedio es la fracción de pasos que la trayectoria pasa dentro de . Bajo ergodicidad,
para casi todo punto inicial. Esta afirmación es más informativa que la recurrencia, que solo exigía infinitas visitas si partíamos de .
Consideremos el ciclo finito de seis estados dividido en dos ciclos de tres de la sección 118.4. Si vale uno en el primer ciclo y cero en el segundo, su promedio espacial con medida uniforme vale . Sin embargo, una trayectoria iniciada en el primer ciclo tiene promedio temporal uno; si parte del segundo, su promedio es cero. Birkhoff no falla, pues cada promedio converge a la media de su componente invariante. Lo que falla es la pretensión de sustituir las dos componentes por una única media espacial global.
La importancia del teorema para las ciencias aplicadas es clara, pero no autoriza a suponer ergodicidad sin demostrarla o justificarla. Un registro temporal extenso de un paciente, una población o una red no reproduce por definición la distribución entre individuos o contextos. Además de que esos problemas pueden no ser sistemas autónomos con medidas invariantes, las diferencias persistentes entre unidades pueden producir componentes no intercambiables.
118.7. Ergodicidad no equivale a mezclado ni a sensibilidad caótica
Una transformación es mezcladora fuerte respecto de si, para cualesquiera conjuntos medibles y ,
La fórmula expresa que, después de tiempos largos, la pertenencia inicial a deja de alterar la proporción de estados encontrados en , al nivel de las probabilidades de intersección. La independencia se alcanza solo en el límite asintótico de las correlaciones. El mezclado fuerte implica ergodicidad; el recíproco es falso. Hay además nociones intermedias, como el mezclado débil, que imponen condiciones espectrales o de promedios temporales sobre correlaciones.
Para entenderlo, estudiemos la rotación del círculo
La medida de Lebesgue es invariante para cualquier . Si es racional en forma irreducible, todas las órbitas son periódicas con período ; el sistema no es ergódico respecto de Lebesgue porque existen conjuntos invariantes de medida intermedia. Si es irracional, la rotación es ergódica y, más aún, únicamente ergódica (la medida de Lebesgue es su única probabilidad invariante de Borel). Para observables continuos, los promedios temporales convergen entonces a la integral espacial incluso uniformemente respecto del estado inicial.
A pesar de ello, una rotación irracional no mezcla. Tomemos la función compleja , cuya integral espacial es cero. La correlación
mantiene módulo uno para todo , de modo que no converge a cero. La dinámica distribuye cada órbita por todo el círculo en un sentido estadístico, pero conserva íntegramente su organización angular relativa. No hay sensibilidad exponencial a las condiciones iniciales, pues dos puntos conservan su separación circular.
Como contraste, consideremos el mapa del gato de Arnold en el toro bidimensional
Su matriz es , con determinante uno y valores propios . Uno es mayor que uno y el otro menor; las direcciones propias correspondientes se expanden y se contraen exponencialmente. El mapa es invertible y conserva el área del toro. Es, además, ergódico y mezclador respecto de la medida uniforme de Lebesgue. No posee atractor que reduzca el área; el estiramiento y el plegamiento modulados por la identificación periódica producen una organización de correlaciones compatible con conservación de medida.
Esta comparación muestra que la ergodicidad no necesita caos exponencial y que el caos puede coexistir con conservación y recurrencia. Un exponente de Lyapunov positivo tampoco garantiza ergodicidad global, porque un sistema puede contener múltiples regiones invariantes caóticas que no se comunican entre sí. El mapa estándar de capítulos previos es un ejemplo de dinámica mixta, con islas regulares y regiones caóticas según los parámetros y los dominios considerados.
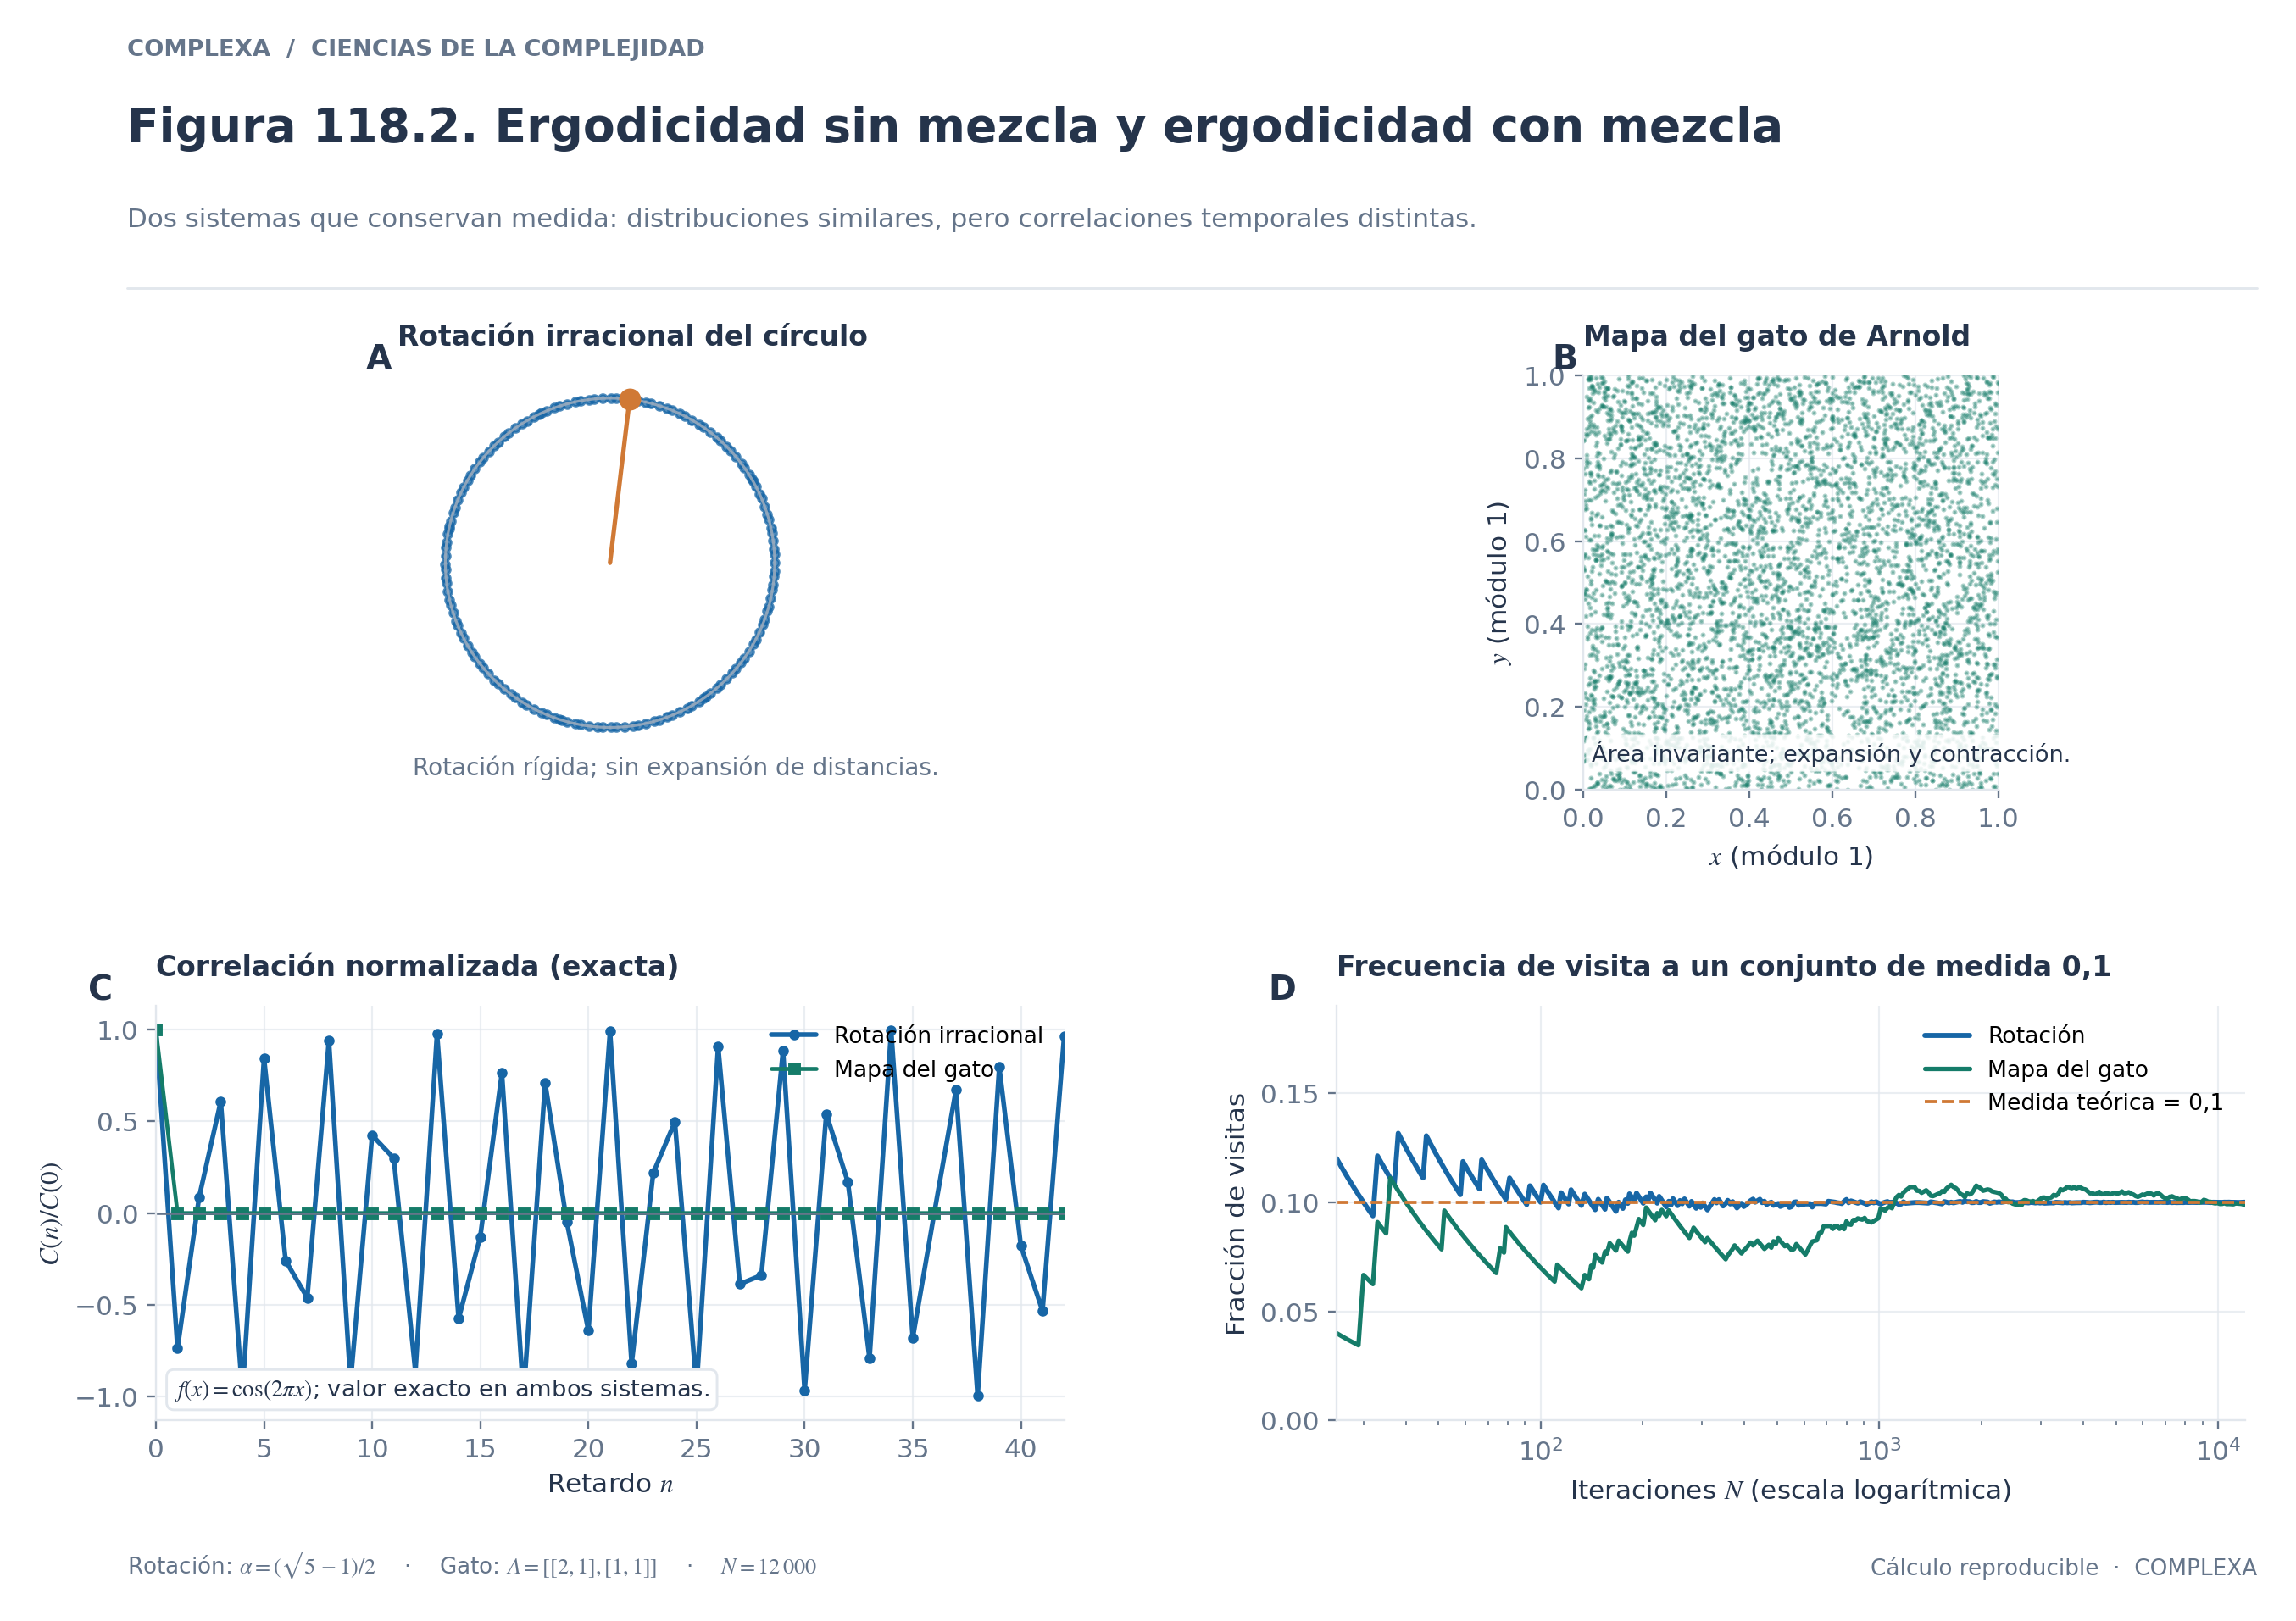
Figura 118.2. Comparación entre la rotación irracional con y el mapa del gato . Para el observable , las autocorrelaciones normalizadas respecto de la medida de Lebesgue son exactamente para la rotación y para el mapa del gato cuando . Los paneles de ocupación muestran trayectorias numéricas y frecuencias de visita al intervalo/franja durante 12.000 iteraciones. La rotación es ergódica pero no mezclante; el mapa del gato sí es mezclante. Las frecuencias simuladas son ilustraciones finitas, no demostraciones de esos teoremas.
118.8. Recurrencia en física y límites de su interpretación
Si un sistema hamiltoniano se restringe a una región invariante de medida finita, la recurrencia muestra que, para casi todo estado inicial en el sentido de esa medida, existen tiempos en que su trayectoria vuelve arbitrariamente cerca del punto de partida. Esto podría parecer incompatible con la irreversibilidad macroscópica de la termodinámica. La discusión histórica entre Ludwig Boltzmann y Ernst Zermelo giró en torno a ese problema. Si la evolución mecánica de un sistema cerrado es recurrente, ¿cómo comprender que la entropía macroscópica parezca aumentar?
La dificultad se resuelve al no equiparar la recurrencia microscópica con una evolución macroscópica monótona estricta para toda trayectoria y todo tiempo. Las afirmaciones estadísticas de la termodinámica describen un comportamiento extremadamente probable bajo ciertas preparaciones y límites, pero admiten fluctuaciones y recurrencias. Los tiempos de regreso a microestados muy delimitados pueden superar de forma inmensa las escalas observacionales. Los modelos macroscópicos incluyen, además, coarse-graining, entornos, intercambios y aproximaciones que alteran las hipótesis del sistema hamiltoniano cerrado idealizado.
Una celda muy pequeña alrededor de un microestado puede ocupar una fracción diminuta de la medida accesible. Bajo ergodicidad, el lema de Kac iguala su tiempo medio de retorno al inverso de esa fracción. En un espacio con muchas dimensiones efectivas, el volumen de una vecindad de tamaño lineal suele disminuir aproximadamente como una potencia alta de , si la medida es localmente regular. El retorno medio puede resultar astronómico aun cuando el teorema de recurrencia sea exactamente válido.
No existe un principio general según el cual «todo vuelve exactamente a su comienzo». La recurrencia casi segura es aproximada en espacios continuos, no asegura que un punto específico sea recurrente si pertenece al conjunto excepcional y no exige proximidad simultánea de todos los observables macroscópicos que el investigador podría escoger después. Para un flujo físico no confinado, la conclusión requiere verificar antes que la medida es finita.
La difusión de Arnold del capítulo 117 es compatible con recurrencia. Una trayectoria de acción puede desplazarse lentamente entre regiones y, en una superficie energética compacta de medida finita, acabar regresando cerca de estados previos. En regiones accesibles no compactas pueden aparecer cuestiones distintas. Los teoremas de existencia de órbitas difusivas, por su parte, no afirman necesariamente que esas órbitas sean típicas para la medida elegida.
118.9. Cómo comprobar propiedades estadísticas sin declarar una prueba inexistente
La comprobación computacional comienza con un sistema cuya dinámica esté caracterizada matemáticamente. La rotación irracional del círculo y el mapa del gato permiten practicar la estimación de frecuencias de visita y muestran que una frecuencia aproximadamente correcta no distingue ergodicidad de mezclado; ambos modelos pueden visitar una región con proporción cercana a su medida, aunque sus correlaciones se comporten de modo muy distinto.
El siguiente programa recorre ambas transformaciones a partir de un estado inicial, cuenta visitas a una franja vertical para el mapa del gato y al intervalo para la rotación y compara las frecuencias con la medida teórica .
import numpy as np

N = 50_000
alpha = (np.sqrt(5.0)-1.0)/2.0
x_rot = 0.231
xy = np.array([0.231, 0.417])
visitas_rot = visitas_gato = 0
A = np.array([[2, 1], [1, 1]], dtype=int)
assert round(np.linalg.det(A)) == 1
for _ in range(N):
    visitas_rot += (x_rot < 0.1)
    visitas_gato += (xy[0] < 0.1)
    x_rot = (x_rot + alpha) % 1.0
    xy = (A @ xy) % 1.0

print('Fracción rotación:', visitas_rot / N)
print('Fracción mapa gato:', visitas_gato / N)
print('Medida uniforme teórica:', 0.1)
Una simulación ilustra estas propiedades sin demostrarlas. En un mapa hiperbólico, pequeños errores de redondeo crecen y la órbita representada en coma flotante puede seguir un estado distinto del exacto. La precisión finita también introduce ciclos artificiales. Una evaluación numérica requiere variar precisión, discretización, horizonte y condiciones iniciales para establecer qué observaciones son estables.
Para estudiar mezclado se examinan correlaciones retardadas de observables centrados, porque los histogramas de ocupación no determinan esa propiedad. La evaluación de ergodicidad en alta dimensión requiere descartar integrales adicionales y componentes invariantes disconexas de medida positiva, que pueden coexistir con una trayectoria de visitas bien distribuidas. Un registro largo sin retorno tampoco refuta el teorema de recurrencia, que no da un plazo máximo de regreso.
En sistemas que no preservan medida, o que cambian explícitamente con el tiempo, hay que formular otros conceptos. Algunos procesos estocásticos tienen medidas estacionarias y teoremas ergódicos propios; ciertos sistemas disipativos tienen medidas invariantes sobre atractores. Esos resultados no se justifican citando sin modificaciones el teorema de Liouville para un flujo hamiltoniano.
118.10. Distinguir retorno y estadística temporal
Ejercicio 1. Probar conservación de medida y no ergodicidad. Sea sobre el círculo con medida de Lebesgue. La traslación conserva longitudes y, por tanto, medida. El conjunto es invariante, pues intercambia sus cuatro componentes. Tiene medida ; el sistema no es ergódico respecto de Lebesgue, aunque todos los puntos retornan exactamente a su posición después de cuatro iteraciones.
Ejercicio 2. Aplicar Kac correctamente. Sea ergódica con una medida de probabilidad y . El retorno medio condicionado a comenzar en vale iteraciones. El resultado no da una probabilidad geométrica de retorno ni garantiza que toda trayectoria regrese antes de cuarenta pasos. En el ejemplo no ergódico de los seis estados, tiene medida global , pero su tiempo de retorno es tres, de modo que la hipótesis no puede omitirse.
Ejercicio 3. Diferenciar Birkhoff de recurrencia. En el sistema de seis estados con dos ciclos de tres, supongamos que vale uno en el primero y cero en el segundo. Todas las órbitas son recurrentes. La media espacial global de es , mientras las medias temporales valen uno o cero según la componente. El teorema de Birkhoff asegura la existencia de esos límites; para identificarlos con la media global necesitaríamos ergodicidad, ausente aquí.
Ejercicio 4. Calcular la estructura del mapa del gato. La matriz cumple y . Su polinomio característico es , con soluciones . Como y , hay expansión y contracción hiperbólicas con producto unitario. La conservación de área es compatible con sensibilidad exponencial.
Ejercicio 5. Una trayectoria densa no demuestra ergodicidad global. En un sistema con dos osciladores independientes de frecuencias inconmensurables, la trayectoria es densa en el toro de acciones fijadas. ¿Es suficiente para probar ergodicidad en toda la superficie de energía? No. Las acciones individuales son integrales adicionales y separan componentes invariantes. La densidad y la ergodicidad solo pueden discutirse respecto del espacio y la medida adecuados.
La recurrencia de Poincaré exige una medida invariante y finita. Afirma que casi todos los puntos de un conjunto de medida positiva regresan a él infinitas veces, aunque no asegura un retorno rápido ni una repetición exacta de la trayectoria. El lema de Kac permite precisar la media del tiempo de retorno bajo hipótesis adicionales. La ergodicidad responde a otra cuestión, la relación entre promedios temporales y promedios respecto de una medida invariante. El teorema de Birkhoff da el resultado general y, en un sistema ergódico, identifica esos promedios para casi todas las condiciones iniciales.
En espacios de probabilidad, el mezclado implica ergodicidad, mientras que la implicación inversa es falsa. Una rotación irracional del círculo es un buen contraejemplo a la identificación de ambos conceptos, pues es ergódica respecto de la medida de Lebesgue y, sin embargo, no es mezclante. Estas distinciones importan al interpretar simulaciones largas, donde la observación de retornos, promedios estables o correlaciones decrecientes describe fenómenos distintos.
Referencias
- Poincaré, H. (1890). Sur le problème des trois corps et les équations de la dynamique. Acta Mathematica, 13, 1–270.
- Birkhoff, G. D. (1931). Proof of the ergodic theorem. Proceedings of the National Academy of Sciences, 17(12), 656–660. https://doi.org/10.1073/pnas.17.2.656
- Kac, M. (1947). On the notion of recurrence in discrete stochastic processes. Bulletin of the American Mathematical Society, 53, 1002–1010. https://doi.org/10.1090/S0002-9904-1947-08927-2
- Walters, P. (1982). An Introduction to Ergodic Theory. Springer. https://doi.org/10.1007/978-1-4612-5775-2
- Petersen, K. (1983). Ergodic Theory. Cambridge University Press.
- Oliveira, K., y Viana, M. (2014). Fundamentos da Teoria Ergódica. Sociedade Brasileira de Matemática.
- Katok, A., y Hasselblatt, B. (1995). Introduction to the Modern Theory of Dynamical Systems. Cambridge University Press.