Una variable puede permanecer casi constante porque nada la perturba o porque un mecanismo trabaja sin pausa para compensar cambios que apenas se observan en ella. La gráfica podría ser idéntica en los dos casos. Para distinguirlos es preciso observar qué llega al sistema, qué respuestas se producen y qué ocurriría si esas respuestas dejaran de actuar, información que la serie temporal de la variable no contiene por regular que sea.
Imaginemos un depósito cuyo contenido debe mantenerse entre 45 y 55 litros para abastecer un proceso, con agua que entra por una conducción que el operador no controla y sale por una bomba de caudal ajustable. El depósito, sus cifras y todas las pruebas que siguen son un ejemplo didáctico. La tarea consiste en conservar el volumen dentro de ese intervalo a pesar de ciertas variaciones de la entrada. Antes de escoger una bomba o programar una regla ya hemos decidido qué cantidad interesa, qué desviaciones se toleran y frente a qué cambios se espera que el sistema funcione.
La tradición cibernética convirtió estas relaciones en objetos de estudio. Rosenblueth, Wiener y Bigelow (1943) analizaron los comportamientos orientados hacia una meta a partir de la relación entre sus efectos y las acciones posteriores, un enfoque con el que podía estudiarse una corrección observable sin atribuir a una máquina intenciones humanas. Ashby (1956) formuló la regulación en términos de perturbaciones y de variables esenciales que deben permanecer en una región admisible, región cuya definición precede a la pregunta por el mecanismo capaz de conservarla.
En el depósito tomaremos como referencia 50 litros, el centro de la banda. Referencia y límite son nociones distintas. Un contenido de 54 litros cumple la tarea aunque se aparte cuatro litros de la referencia. En cambio, un controlador que alcance exactamente 50 después de haber dejado secar la conducción de salida habría fallado durante el recorrido, ya que la evaluación considera la trayectoria tanto como el valor final.
La variable, la señal y la acción
Llamaremos al volumen real al comienzo del minuto , a los litros que entran durante ese minuto y a los litros que extrae la bomba. Mientras el depósito no se vacíe ni desborde, el balance es
La ecuación, que expresa la conservación del agua y todavía no contiene un regulador, da el volumen siguiente cuando se conocen la entrada y la salida. La regulación aparece al añadir una regla que fije a partir de la información disponible. Para comenzar supondremos que cada minuto se mide el volumen sin error y que la bomba ejecuta de inmediato el caudal elegido durante el intervalo siguiente, dos condiciones que cambiaremos más adelante.
La variable regulada es y la acción manipulable es . La entrada es una perturbación respecto a esta tarea porque modifica el volumen y queda fuera del mando de la bomba, una clasificación que depende de la función examinada y del lugar donde se trace el límite del sistema. Nada en la palabra «perturbación» exige un origen dañino. El agua entrante es la que hace posible el abastecimiento, si bien su variación puede sacar el volumen del intervalo convenido.
El sensor introduce otra variable, , que representa su lectura. Al principio tomaremos , una hipótesis comprobable que pueden romper un sensor situado en un punto inadecuado, un instrumento descalibrado o una lectura demasiado antigua. El controlador actúa sobre lo que recibe. Afirmar que regula el volumen real exige establecer la relación entre esa señal y el agua almacenada.
Queda por especificar quién fija la referencia. En un dispositivo construido, una persona puede programar 50 litros. En un sistema biológico, por el contrario, un valor estacionario puede surgir de las relaciones entre velocidades de producción y de consumo sin que exista un componente que almacene un número comparable al de un termostato. Un comparador dibujado en el esquema es útil cuando corresponde a una operación causal identificada. Que exista además un órgano separado dedicado a esa operación es otra cuestión, que el dibujo deja abierta.
Arias y colaboradores (2024) proponen modelos de regulación homeostática que atienden a la función de la variable y a la naturaleza material de las señales biológicas. Como una molécula señalizadora se sintetiza y se elimina, su concentración tiene una dinámica propia. Esa propuesta teórica ayuda a plantear con precisión qué parte del comportamiento observado procede de la respuesta al estado regulado y qué parte del recambio de la señal, pregunta pertinente dado que una concentración relativamente constante puede mantenerse sin un punto de referencia externo explícito.
Para nuestro depósito mantendremos una referencia programada y una lectura directa, simplificación con la que cada causa puede localizarse. Si el volumen cambia porque se ha modificado la referencia, el controlador sigue una instrucción nueva; si cambia porque entra más agua, rechaza una perturbación; si cambia porque el sensor se ha desplazado, el error está en la observación. Las tres situaciones pueden producir al principio una orden parecida a la bomba y requieren, sin embargo, comprobaciones diferentes.
Una regla proporcional y lo que consigue
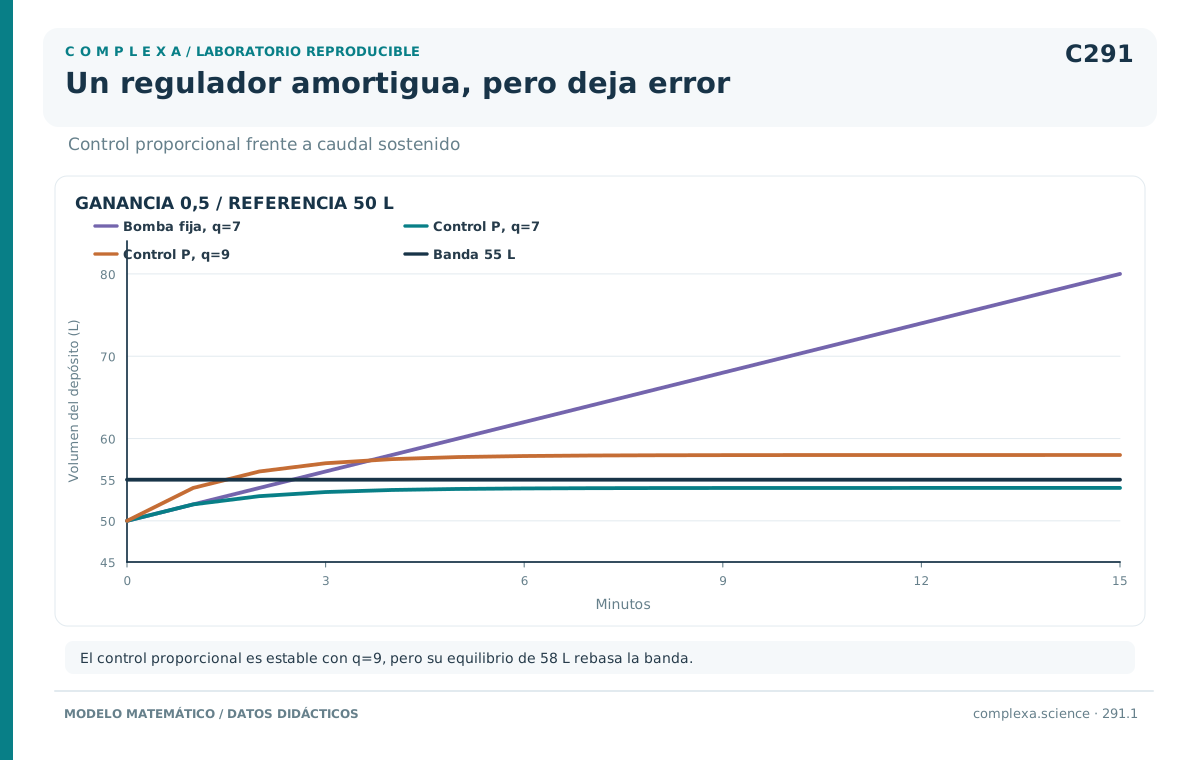
En condiciones habituales entran cinco litros por minuto. Si se extraen siempre cinco, cualquier volumen inicial se conserva y, con la entrada invariable, la gráfica de un depósito que empieza con 50 litros permanece horizontal, una regularidad que nada dice sobre la capacidad de compensar cambios. La misma orden fija deja que una entrada de siete litros aumente el contenido dos litros cada minuto, así que desde 50 se pasa a 52, 54 y 56 y la banda se abandona al tercer minuto.
Un retorno espontáneo de la variable tras una perturbación es, a su vez, compatible con mecanismos muy distintos. Consideremos una variante pasiva en la que cada minuto sale una décima parte del contenido y entran cinco litros, con balance y equilibrio estable en 50. Si añadimos agua una sola vez, el exceso se pierde gradualmente por la salida, pero al elevar de manera sostenida la entrada a siete el nuevo equilibrio pasa a 70. La comparación entre una adición breve y un cambio persistente de caudal separa dos propiedades que una prueba única confundiría, pues un componente puede amortiguar una clase de perturbación y ser insuficiente frente a otra. El tipo, la duración y el punto de entrada de la perturbación forman parte, por tanto, de la especificación de la prueba.
Introduzcamos ahora una regla proporcional, según la cual la bomba extrae
El parámetro es la ganancia e indica cuántos litros adicionales se extraen por minuto y por cada litro de exceso. Al trabajar con intervalos de un minuto, su valor numérico se incorpora directamente al balance. Con , un exceso de cuatro litros añade dos a la extracción basal. Cuando falta agua respecto a la referencia, la bomba extrae menos. La regla vale solo dentro de la capacidad física de la bomba, que de momento supondremos entre cero y diez litros por minuto.
Sean el error real (positivo cuando sobra agua) y la desviación de la entrada respecto a su valor habitual. Al sustituir la regla de bombeo en el balance obtenemos
Con una entrada constante de siete litros se tiene . Tomamos y partimos de . En cada fila, la orden se calcula con el volumen al comienzo del minuto y el volumen siguiente después de que entre y salga el agua.
| Minuto | Volumen inicial | Entrada | Extracción | Volumen siguiente |
|---|---|---|---|---|
| 0 | 50,00 | 7,00 | 5,00 | 52,00 |
| 1 | 52,00 | 7,00 | 6,00 | 53,00 |
| 2 | 53,00 | 7,00 | 6,50 | 53,50 |
| 3 | 53,50 | 7,00 | 6,75 | 53,75 |
| 4 | 53,75 | 7,00 | 6,875 | 53,875 |
La respuesta se aproxima a 54 litros, volumen en el que la extracción alcanza siete y el balance vuelve a cero. El exceso de cuatro litros persiste porque es precisamente el que sostiene los dos litros adicionales de bombeo. Si desapareciera con la entrada todavía en siete, la regla volvería a ordenar cinco y el depósito comenzaría a llenarse otra vez.
Para una perturbación constante , el error estacionario satisface , por lo que . La regla proporcional reduce la desviación, pero en este modelo necesita un error persistente para sostener una acción distinta de la basal. El resultado se mantiene en la banda de 45 a 55 para el cambio considerado. Calificarlo de fracaso por no recuperar exactamente 50 añadiría una exigencia que la tarea inicial no contenía.
La misma regla deja de cumplir cuando entran nueve litros por minuto. Ahora y el equilibrio está en 58, con una trayectoria que parte de 50, pasa por 54 y alcanza 56 en el segundo minuto. La bomba tiene capacidad para extraer nueve litros, de manera que el fallo está en la regla que decide cuándo ordenarlos. Distinguir una limitación de capacidad de una limitación del controlador evita cambiar un componente que todavía podría realizar la tarea.
El modelo proporcional ayuda también a interpretar el esfuerzo de regulación. Ante entradas de cinco y siete litros el volumen cambia poco, mientras la extracción pasa de cinco a siete. Quien registrara solo el volumen podría concluir que el aumento de entrada apenas afectó al sistema, cuando en realidad el cambio quedó absorbido por el trabajo adicional de la bomba, un aumento sostenido de consumo energético o de utilización de recursos compatible con una variable estable.
Estabilidad y permanencia dentro de la banda
Si se resta el equilibrio de la ecuación proporcional, cualquier desviación respecto a él queda multiplicada por en cada paso y se reduce cuando , condición equivalente a . Con ganancias menores que uno la aproximación es monótona. Entre uno y dos, las desviaciones alternan de signo y disminuyen. En dos la alternancia persiste sin amortiguación. Por encima de dos su amplitud crece, al menos mientras sea válida la ecuación sin saturación.
La estabilidad así definida se refiere al retorno al equilibrio y deja abierto si ese equilibrio pertenece a la región permitida y si todas las trayectorias iniciadas dentro de ella permanecen allí. La primera cuestión tiene respuesta negativa en el caso de nueve litros de entrada con ganancia 0,5, estable y con equilibrio fuera de la banda. La segunda exige examinar qué puede ocurrir en cada paso, incluidas las combinaciones desfavorables de estado y perturbación.
Supongamos que la entrada puede variar de un minuto a otro, siempre entre tres y siete litros, de modo que . Con ganancia 0,5 y cualquier volumen inicial dentro de la banda, , se cumple
El volumen siguiente queda, por tanto, entre 45,5 y 54,5. Como ese intervalo está contenido en la banda original, el argumento se repite en cada minuto y la permanencia queda comprobada para cualquier secuencia de entradas admitida, sin escoger una secuencia favorable. La bomba tampoco satura. Dentro de la banda, la orden proporcional queda entre 2,5 y 7,5 litros por minuto.
Las cuatro condiciones precisas en que descansa esta garantía son que el volumen inicial pertenezca a la banda, que las entradas respeten los límites, que la lectura sea exacta y que la acción llegue a tiempo. Cuando se desconoce una de ellas, la demostración deja de cubrir el caso real, una carencia de información que no se remedia con más simulaciones bajo las mismas hipótesis.
Sustituir el límite de entrada por un promedio produciría otra tarea. Imaginemos cien minutos con entrada de cinco litros salvo uno, en el que llegan doce. La media, 5,07 litros por minuto, es muy próxima a la basal. Si antes del episodio el depósito está en 50 y la regla proporcional ordena extraer cinco, al final de ese minuto contiene 57. El promedio pequeño oculta esa excursión, suficiente para incumplir la banda, a la que nunca se enfrenta un regulador evaluado solo con entradas constantes iguales a la media.
Cuando las perturbaciones se modelan probabilísticamente puede estimarse la probabilidad de salir de la banda durante un horizonte especificado. Esa estimación requiere una distribución y un modelo de dependencia temporal, puesto que episodios independientes y episodios agrupados pueden producir riesgos distintos. La afirmación determinista que acabamos de demostrar prescinde de la distribución, pero exige que el límite de tres a siete litros se respete en cada intervalo. Son garantías diferentes y se contrastan con datos diferentes.
La región permitida puede depender también de otras variables. Un depósito podría necesitar suficiente agua y, a la vez, una temperatura dentro de cierto intervalo, segunda condición que la regulación del volumen deja sin cubrir. Representar ambas exige un estado con más componentes y una región admisible conjunta. A veces una acción mejora una componente y empeora otra. Un aumento de caudal, por ejemplo, puede estabilizar una concentración a costa de sobrecargar el mecanismo que debe procesarlo, conflicto que la tarea tiene que expresar antes de buscar una regla.
En la formulación de Ashby (1956), las variables esenciales se distinguen por las consecuencias de salir de ciertos límites, criterio que las separa del resto de las variables medibles y admite que el sistema cambie en todo lo demás. La región elegida condensa una relación entre estados y funcionamiento que, en una aplicación concreta, necesita una justificación independiente del buen aspecto de las gráficas.
Conservar una corrección mediante acción integral
Para eliminar el error persistente ante una entrada constante desconocida puede añadirse memoria al controlador. Con una corrección acumulada de la extracción , medida en litros por minuto, la regla y la actualización de esa memoria son
La primera ecuación fija la orden del minuto actual y la segunda actualiza la memoria para el minuto siguiente. El parámetro pondera el error presente y determina cuánto se modifica la corrección acumulada en cada intervalo. La memoria aumenta cuando sobra agua y deja de cambiar cuando el volumen vuelve a la referencia, sin perder la corrección aprendida durante el exceso.
En un equilibrio de este sistema con , la segunda ecuación exige y la primera, junto con el balance, exige . Con siete litros de entrada, la memoria conserva dos litros adicionales de extracción aunque el volumen haya vuelto a 50. El controlador ha llegado a esa corrección acumulando el efecto de su discrepancia sobre el volumen, sin recibir una medición directa del nuevo caudal de entrada.
Las igualdades anteriores describen un equilibrio posible sin decir si el sistema llega a él. Para y , las desviaciones respecto al equilibrio siguen una matriz con filas y . Sus dos valores propios, aproximadamente , tienen ambos módulo 0,775, por lo que las desviaciones disminuyen en el modelo sin saturación. Partiendo de 50 litros y memoria cero, la entrada de siete produce 52, 53 y 53,3 litros, tras lo cual el volumen desciende y termina acercándose a 50 con una pequeña oscilación amortiguada.
La memoria amplía el estado relevante. Dos depósitos con 50 litros pueden responder de forma diferente si sus controladores conservan correcciones distintas. Con siete litros de entrada, una memoria de dos ordena extraer siete y mantiene el volumen. Con una memoria de menos dos, en cambio, la orden es extraer tres y el volumen siguiente alcanza 54. Para predecir la trayectoria hace falta conocer la memoria además del volumen inicial. Más aún, con 55 litros y memoria menos dos la regla de ganancias 0,5 y 0,1 ordena extraer 5,5, con lo que el volumen siguiente llega a 56,5. Incluso con un controlador integral estable, la seguridad depende entonces del par formado por volumen y memoria. Una inicialización adecuada y el conjunto de estados admitidos deben formar parte de la prueba.
La actividad del controlador persiste después de que el error desaparece. Confundir error nulo con ausencia de regulación llevaría a retirar precisamente la corrección que sostiene el equilibrio. Un registro experimental debería medir, además de la salida final, el estado que guarda esa corrección o alguna consecuencia de su actividad.
Yi y colaboradores (2000) identificaron acción integral en el modelo de Barkai y Leibler de quimiotaxis bacteriana, en cuyo análisis la salida que se adapta es la actividad de los complejos receptores y la metilación participa como estado de memoria. Bajo supuestos bioquímicos específicos, la actividad estacionaria deja de depender de la concentración del ligando. El trabajo desarrolla una demostración matemática y examina evidencia experimental anterior, sin presentar nuevos ensayos de quimiotaxis. Además, la actividad receptora del modelo y las medidas de motilidad realizadas aguas abajo son observables distintos.
Aoki y colaboradores (2019) llevaron la idea a una implementación sintética de retroalimentación integral biomolecular, en la que dos proteínas controladoras realizan con su interacción la operación requerida. El estudio examina el control de la expresión y del crecimiento bacteriano en sus propias condiciones experimentales. Su resultado muestra que una arquitectura de regulación puede construirse y ponerse a prueba con componentes moleculares, una demostración que deja abierta la cuestión de si todos los mecanismos homeostáticos naturales utilizan esa misma arquitectura.
La memoria introduce también límites propios. Si la bomba ya extrae su máximo y el error sigue siendo positivo, la actualización de continúa aumentando una orden imposible de ejecutar. Cuando la entrada disminuye, ese exceso acumulado puede mantener la bomba demasiado activa. Una solución de diseño consiste en detener o corregir la acumulación cuando la saturación impide aplicar la orden. La nueva regla tiene que especificarse y sus transiciones comprobarse otra vez, ya que una simulación que conservara las ecuaciones ideales ocultaría el problema.
Demoras y límites físicos
Hasta ahora el modelo suponía que se mide y se actúa dentro del mismo intervalo. Si la orden proporcional utiliza el volumen del minuto anterior, la ecuación, con la misma definición de error, se convierte en
La acción sigue oponiéndose al exceso observado, pero llega más tarde. Ante una perturbación constante el equilibrio continúa siendo , mientras que la estabilidad depende ahora de las raíces de , que quedan dentro del círculo de radio uno solo para . Una ganancia de 1,2, estable en el modelo sin demora, produce con un minuto de retraso raíces de módulo aproximado 1,095 y oscilaciones crecientes cerca del equilibrio.
La acción puede tener el signo corrector y desestabilizar aun así el sistema. Cuando llega una corrección calculada sobre un exceso antiguo, otras correcciones pueden haber reducido ya ese exceso, de modo que el sistema continúa extrayendo como si la situación previa siguiera vigente, cruza la referencia y responde después al déficit con otra demora. Una ganancia mayor intensifica cada corrección atrasada.
Con las raíces del modelo demorado tienen módulo aproximado 0,707 y la respuesta es estable. Aun así, la prueba anterior de permanencia dentro de la banda ya no se aplica, porque utilizaba tanto para calcular la acción como para acotar el estado siguiente. Con demora, la comprobación de seguridad debe hacerse sobre pares , que incluyen la información histórica. Si el error actual es cinco y el anterior menos cinco, por ejemplo, la orden responde al déficit anterior cuando el depósito ya está en su límite superior.
Una capacidad máxima insuficiente plantea un problema de otra clase. Si entran doce litros por minuto y la bomba puede extraer diez, quedan al menos dos litros adicionales en cada intervalo, un balance que ninguna elección de ganancia elimina. El regulador puede detectar la situación y activar una respuesta de respaldo. Sostener la operación, sin embargo, exige modificar la entrada, ampliar la extracción o disponer de almacenamiento adicional durante un tiempo limitado.
Ang y McMillen (2013) estudiaron restricciones análogas en modelos de control integral biológico. Distinguen la existencia algebraica de una referencia de su accesibilidad por el proceso controlado, condicionan la adaptación al funcionamiento estable del conjunto y analizan cómo la eliminación y la dilución de las moléculas controladoras dificultan una integración ideal. Sus resultados delimitan diseños y regímenes de aproximación, con ejemplos computacionales cuyas cifras valen para los modelos estudiados y carecen del carácter de umbrales fisiológicos universales.
En nuestro ejemplo, una pérdida de memoria se representa sustituyendo la actualización ideal por , donde es la fracción de corrección que se pierde cada minuto. En equilibrio y, al combinar esta igualdad con el balance, el error pasa a ser . Para , , y , el volumen estacionario es aproximadamente 51,33 litros. La memoria conserva parte de la corrección, pero necesita un error continuo para reponer lo que pierde.
Según las raíces de su matriz de actualización, el controlador sigue siendo estable con estos valores. Ha cambiado la precisión estacionaria, si bien el volumen sigue dentro de la banda del ejemplo. El cálculo ilustra por qué una adaptación incompleta puede ser compatible con un mecanismo acumulativo sometido a pérdidas. Para distinguir ese mecanismo de una regla puramente proporcional serviría observar cómo decae la corrección al retirar la perturbación, porque el error final bajo una única entrada puede coincidir en ambos casos.
El tiempo de respuesta se evalúa en relación con el margen disponible y con la frecuencia de observación, que junto con la velocidad de la perturbación determina qué desviaciones pueden detectarse antes de cruzar el límite. En una descripción continua del flujo, una acumulación neta de dos litros por minuto lleva el depósito desde 50 litros hasta el límite superior en dos minutos y medio, plazo tras el cual un aviso documenta el incumplimiento sin prevenirlo por sí mismo. Si el depósito se inspecciona solo al final de cada minuto, el primer registro superior a 55 aparecerá a los tres minutos.
Un cambio en la frecuencia de lectura obliga también a revisar las unidades del modelo. Si observamos cada medio minuto y mantenemos una ganancia física de 0,5 por minuto, cada corrección actúa durante la mitad del tiempo y el factor que multiplica el error pasa, en ausencia de demora adicional, de 0,5 a 0,75 por actualización. En un minuto hay dos actualizaciones, cuyos efectos se componen. Copiar el factor anterior en la nueva escala equivaldría a cambiar la intensidad física del controlador. Una comparación entre dispositivos que registran a frecuencias diferentes debe reconstruir cuánto dura cada acción, dato que el número de filas de un archivo no contiene.
Absorber cambios y anticipar su llegada
La retroalimentación es una entre varias formas de conservar una variable. Un almacenamiento disponible puede absorber una entrada breve antes de que la bomba responda, con una eficacia que depende del volumen libre y de la duración del exceso. Diez litros de margen, medidos respecto al límite relevante, absorben cinco minutos de un desequilibrio neto de dos litros por minuto. Si la perturbación persiste, la reserva se agota y solo se recupera después con un balance favorable.
Hancock y colaboradores (2017) analizan conjuntamente la amortiguación mediante reservas moleculares y la retroalimentación en modelos de homeostasis celular. Encuentran que sus contribuciones difieren según la frecuencia de las perturbaciones, identifican condiciones en que la amortiguación mejora las restricciones de estabilidad del control y examinan los costes asociados al ruido de los mecanismos rápidos. Con su planteamiento ambos procesos se estudian dentro del mismo balance, sin atribuir toda resistencia al cambio a una señal correctora.
El depósito admite otra posibilidad, que consiste en medir la entrada antes de que alcance el agua almacenada. Si se conoce a tiempo, puede ordenarse y el balance queda . Con medición exacta y capacidad suficiente, la variación de entrada se compensa sin esperar a que produzca un error de volumen. La parte proporcional corrige las desviaciones iniciales o las discrepancias que todavía aparezcan.
Esta acción anticipatoria exige información distinta de la que utilizaba el lazo anterior. Si el caudalímetro sobreestima la entrada, la bomba extraerá demasiado. Una fuga producida después del punto de medida escapa también a la señal anticipatoria. Como responde a una fuente de información diferente, la retroalimentación sobre el volumen es compatible con la acción anticipatoria y puede compensar esas discrepancias dentro de sus límites.
Un pronóstico puede también preparar capacidad antes de una perturbación, con un efecto que debe calcularse junto con el coste de una falsa alarma. Vaciar preventivamente parte del depósito da margen para una entrada intensa, pero reduce el agua disponible si esa entrada no llega. Para decidir cuánto preparar hace falta declarar qué resultados se consideran tolerables y qué incertidumbre conserva el pronóstico, dos cosas que la palabra «anticipación» deja sin especificar.
La referencia, por su parte, puede seguir una trayectoria prevista. Si pasa de 50 a 52 litros, una subida del volumen puede indicar cumplimiento. Con , donde es la referencia variable, el balance del error contiene también el término , de modo que la rapidez con que cambia la instrucción entra en el problema de control. Un sistema diseñado para rechazar pequeñas perturbaciones alrededor de una referencia fija puede responder mal a órdenes que cambian demasiado deprisa.
Qué demostraría una prueba del regulador
Una prueba informativa registra la perturbación, el volumen y la extracción sobre la misma escala temporal. Comenzaría por entradas pequeñas dentro del rango para el que se diseñó el mecanismo, distinguiría los cambios breves de los sostenidos y observaría el comportamiento al volver a la entrada basal, que revela si permanece una corrección acumulada. Si fuera posible intervenir sobre el dispositivo de forma segura, la comparación entre el funcionamiento de la regla y una extracción fija daría una estimación de su contribución causal.
Las medidas de desempeño deben ser fieles a la tarea inicial. La desviación media respecto a 50 informa sobre el seguimiento, aunque puede ocultar una excursión breve fuera de 45–55 que el tiempo fuera de la banda sí registra. El caudal máximo y el trabajo acumulado describen el coste de regular. Dos controladores con igual error medio pueden repartir de forma muy diferente las desviaciones y el esfuerzo necesario para corregirlas.
En un servicio de salud mental, aplicar estas distinciones empezaría por definir qué condición del servicio se desea conservar y mediante qué observables puede evaluarse. Un indicador de actividad y una condición de atención son cosas distintas, por mucho que aparezcan en el mismo tablero. Como ejemplo conceptual, un número de consultas constante puede coexistir con cambios en la duración de la espera o en la composición de quienes acceden. Antes de interpretar esa constancia como regulación satisfactoria habría que identificar qué mecanismo modifica la oferta y qué restricciones está respetando. El razonamiento se refiere al funcionamiento del servicio y deja fuera cualquier referencia numérica universal para los síntomas de una persona.
Habría que preguntar también qué queda fuera de la observación. Un indicador agregado estable puede ocultar diferencias entre grupos o desplazar el trabajo hacia una parte del servicio que no se mide. Incluir esas variables cambia el estado que debe vigilarse y, en ocasiones, la región admisible, con lo cual modifica la tarea misma y tiene consecuencias sobre los recursos necesarios.
Volvamos al depósito para completar una prueba pendiente. Con control integral estable, siete litros de entrada y un sensor que indica , donde es un sesgo constante, el controlador calcula el error medido como . Si consigue anularlo, el volumen real estacionario es , de modo que con un sesgo de dos litros el depósito se mantiene en 48 y con uno de seis en 44, fuera de la banda. En ambos casos la pantalla muestra 50.
La discrepancia se descubre con una segunda medición independiente. Una ganancia mayor solo cambia la forma en que el controlador se aproxima a la lectura programada y deja el sesgo intacto. En la prueba con seis litros de sesgo se calibra primero el sensor y se repite después la perturbación de entrada, con un registro que incluye la lectura corregida, el volumen contrastado por el segundo instrumento y la extracción efectiva. Esa prueba concreta se considera satisfecha solo después de comprobar que el volumen permanece entre 45 y 55.
Referencias
Ang, J., y McMillen, D. R. (2013). Physical constraints on biological integral control design for homeostasis and sensory adaptation. Biophysical Journal, 104(2), 505–515. https://doi.org/10.1016/j.bpj.2012.12.015
Aoki, S. K., Lillacci, G., Gupta, A., Baumschlager, A., Schweingruber, D., y Khammash, M. (2019). A universal biomolecular integral feedback controller for robust perfect adaptation. Nature, 570, 533–537. https://doi.org/10.1038/s41586-019-1321-1
Arias, C. F., Acosta, F. J., Bertocchini, F., y Fernández-Arias, C. (2024). A functional approach to homeostatic regulation. Biology Direct, 19, 134. https://doi.org/10.1186/s13062-024-00577-9
Ashby, W. R. (1956). An introduction to cybernetics. Chapman & Hall. https://ashby.info/Ashby-Introduction-to-Cybernetics.pdf
Hancock, E. J., Ang, J., Papachristodoulou, A., y Stan, G.-B. (2017). The interplay between feedback and buffering in cellular homeostasis. Cell Systems, 5(5), 498–508.e23. https://doi.org/10.1016/j.cels.2017.09.013
Rosenblueth, A., Wiener, N., y Bigelow, J. (1943). Behavior, purpose and teleology. Philosophy of Science, 10(1), 18–24. https://doi.org/10.1086/286788
Yi, T.-M., Huang, Y., Simon, M. I., y Doyle, J. C. (2000). Robust perfect adaptation in bacterial chemotaxis through integral feedback control. Proceedings of the National Academy of Sciences, 97(9), 4649–4653. https://doi.org/10.1073/pnas.97.9.4649