Un catálogo de respuestas puede ser amplio y aun así inútil frente al problema que se presenta. Tal vez falte en él la respuesta apropiada, se elija otra o la información llegue cuando ya no quede tiempo para actuar. Contar las opciones disponibles revela algunos límites de la regulación. Para saber si esas opciones bastan es necesario relacionarlas con las perturbaciones y con los resultados que se consideran aceptables.
La ley de variedad requerida de Ashby (1956) expresa una restricción sobre esa relación. Su formulación mediante tablas impone una condición concreta, la de que perturbaciones distintas produzcan resultados distintos cuando la respuesta se mantiene fija. Bajo esa condición, reducir el número de resultados posibles exige disponer de suficientes respuestas. Si la condición falla, como ocurre cuando una misma protección neutraliza varias perturbaciones sin cambiar de estado, las propiedades del mecanismo ya han resuelto parte del problema y la cuenta debe reconocerlo.
Trabajaremos con un dispositivo de compensación enteramente ficticio que recibe una perturbación entera , elige una acción entera y deja un residuo . Al principio puede tomar ocho valores, de cero a siete. En esta primera versión, sin memoria ni consecuencias que pasen de un episodio al siguiente, el dispositivo debe escoger cada vez una acción después de recibir una observación y antes de que se produzca el resultado. Las magnitudes no corresponden a dosis, síntomas ni decisiones clínicas.
Este problema pequeño separa dos preguntas, la de cuántas acciones distintas hacen falta para cumplir la tarea y la de cómo reconocer el episodio y seleccionar la acción que le corresponde. Responder la primera deja abierta la segunda, incluso cuando disponemos de un dispositivo capaz de ejecutar todas las órdenes necesarias.
Contar resultados sin contar etiquetas
Comencemos por exigir compensación exacta, es decir, . Como , cada perturbación exige y las ocho perturbaciones requieren ocho acciones efectivamente distintas, de modo que, si el aparato dispone solo de cuatro, al menos cuatro perturbaciones quedan sin compensación exacta. La variedad pertinente se mide en los efectos que pueden ejecutarse, por lo que dos nombres para una misma orden siguen siendo una sola posibilidad.
El argumento puede generalizarse. Llamemos al número de perturbaciones, al número de respuestas disponibles y al número de resultados distintos que aparecen bajo una política elegida, entendida como la especificación de qué respuesta se utiliza ante cada perturbación. Supongamos que, con cualquier respuesta mantenida fija, dos perturbaciones diferentes nunca generan el mismo resultado. Cada pareja formada por una respuesta y un resultado identifica entonces a lo sumo una perturbación y, para representar las perturbaciones, debe cumplirse
Los símbolos indican que se redondea hacia el entero superior. Con ocho perturbaciones y tres respuestas, los resultados seleccionados no pueden reducirse a menos de tres valores. La desigualdad da solo una cota inferior. Que alguna política la alcance depende de la disposición de los resultados en la tabla.
Esta es una manera de reconstruir por conteo la restricción tabular de Ashby. Expresadas las cantidades como logaritmos en base dos, se obtiene , donde los logaritmos describen tamaños de conjuntos. Hasta aquí no hemos asignado probabilidades, no hemos afirmado que todos los estados sean igualmente frecuentes ni hemos demostrado que los pocos resultados restantes sean los que queríamos obtener.
Nuestro dispositivo cumple la condición sobre respuestas fijas. Para un mismo , cambiar cambia . Pensemos ahora en un mecanismo distinto, cuya salida fuera cero para cualquier perturbación de ese rango. Bastaría una única respuesta y el conteo anterior dejaría de aplicarse, ya que muchas perturbaciones habrían quedado asociadas al mismo resultado bajo una respuesta fija. Ese caso, que incumple una hipótesis del teorema, no es una excepción a él.
Un segundo dispositivo puede conservar una distinción más pequeña. Supongamos que su resultado es , donde vale cero para perturbaciones pares y uno para impares. Basta entonces elegir entre las acciones cero y uno según la paridad para obtener siempre residuo cero. La entrada conserva ocho valores, pero el resultado depende solo de dos clases. Un sensor que comunique la paridad transmite justamente la distinción necesaria. Otro que indique si el valor es menor que cuatro o mayor o igual que cuatro también tendría dos mensajes, pero su partición, arbitraria respecto de la simplificación que produce el mecanismo, mezclaría pares e impares y no resolvería la tarea.
En sistemas físicos, una protección pasiva puede producir una reducción semejante dentro de ciertos límites. Para tenerla en cuenta pueden contarse las perturbaciones que llegan al proceso después de su efecto, o bien describirse explícitamente cuántas puede neutralizar cada acción. El número de configuraciones posibles del entorno completo rara vez coincide con el de situaciones que exigen respuestas diferentes, puesto que es la tarea la que determina qué diferencias deben conservarse.
Queda además la elección de una resolución. Dos entradas que difieren en una milésima pueden requerir la misma acción cuando el margen permitido es amplio y acciones distintas cuando la tolerancia se estrecha. El conjunto de perturbaciones se construye, por tanto, junto con una especificación de precisión. Dividir las observaciones en más categorías solo indica que el regulador necesita más recursos cuando las nuevas categorías exigen acciones diferentes.
Tres respuestas pueden cubrir ocho perturbaciones
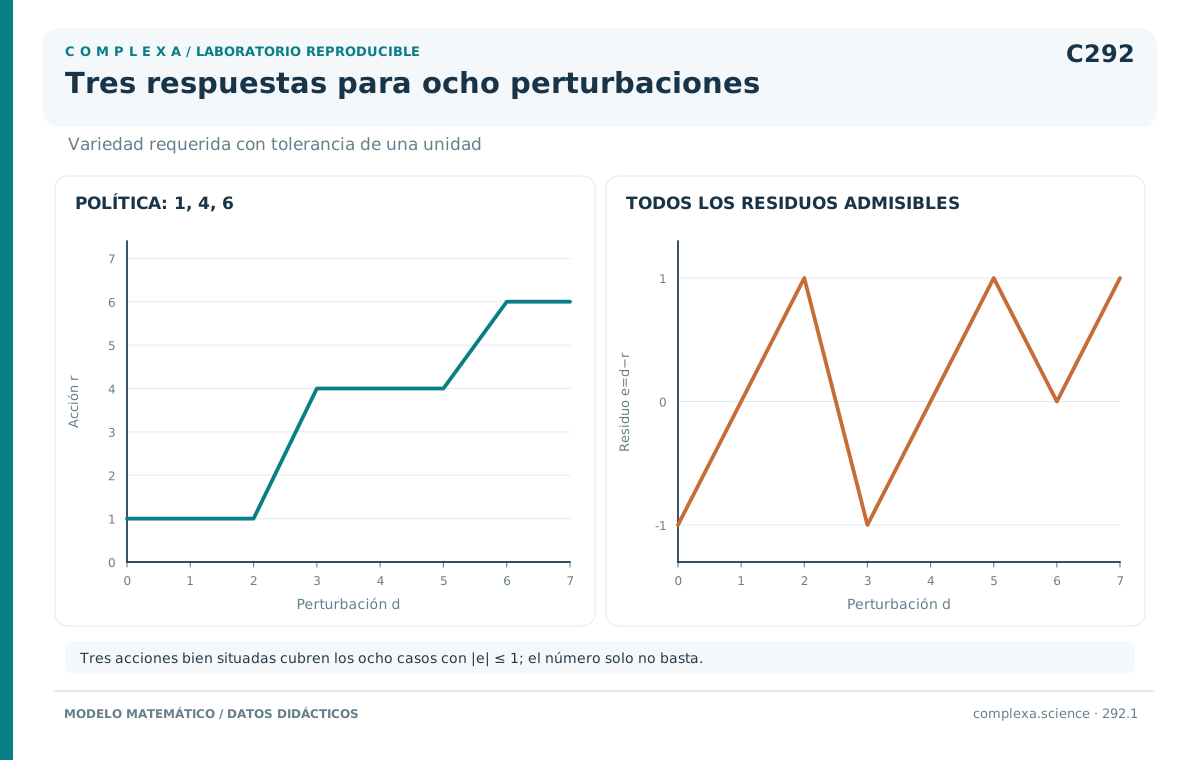
Relajemos ahora el objetivo y admitamos un residuo de menos uno, cero o uno, es decir, . Una respuesta fija sirve para las perturbaciones , y , siempre que pertenezcan al conjunto de cero a siete, con lo cual cada respuesta cubre como máximo tres perturbaciones. Como dos respuestas cubren a lo sumo seis, hacen falta al menos tres.
Elijamos el repertorio y una política que utiliza la acción uno para las perturbaciones de cero a dos, la acción cuatro para las de tres a cinco y la acción seis para las dos restantes. La tabla enumera exhaustivamente los episodios permitidos.
| Perturbación | Acción elegida | Residuo |
|---|---|---|
| 0 | 1 | −1 |
| 1 | 1 | 0 |
| 2 | 1 | 1 |
| 3 | 4 | −1 |
| 4 | 4 | 0 |
| 5 | 4 | 1 |
| 6 | 6 | 0 |
| 7 | 6 | 1 |
Las ocho perturbaciones quedan cubiertas, todos los resultados caen en la banda permitida y la política alcanza el mínimo de tres acciones. Hay otras soluciones, como , que también cubre el conjunto. La elección entre ellas queda fuera del teorema y requiere añadir costes, restricciones del aparato o preferencias sobre el residuo.
Un repertorio de tres acciones mal situado puede fallar. Con , la perturbación siete deja un residuo mínimo de dos, porque la mayor compensación disponible es cinco. El número de opciones satisface la cota y el fallo se debe por entero a su distribución. Incluso una observación perfecta de la perturbación siete solo serviría para reconocer que ninguna acción del repertorio resuelve el episodio.
La comprobación puede formularse sin recurrir a una resta. Para cada perturbación , definamos como el conjunto de acciones que producen un resultado aceptable. Un repertorio es suficiente si contiene al menos una acción de para cada perturbación admitida, de manera que la tarea consiste en cubrir todos esos requisitos con acciones disponibles. Un límite basado en el número máximo de perturbaciones que atiende una acción sirve para descartar repertorios demasiado pequeños, mientras que para decidir si un repertorio particular funciona es preciso comprobar las intersecciones concretas.
La tolerancia ha reducido la variedad requerida porque varias perturbaciones comparten acciones aceptables, aunque no se han vuelto idénticas (cero y dos dejan residuos distintos bajo la acción uno). Lo que ha cambiado es el criterio de éxito. Si después exigimos compensación exacta sin ampliar el repertorio, la misma política deja de satisfacer la nueva tarea.
Esto obliga a conservar el significado de los límites durante una evaluación. Si la banda anterior respondía a una necesidad real, ensancharla hasta que todas las observaciones queden dentro mejora de forma artificial el porcentaje de cumplimiento. Si, por el contrario, una tolerancia excesivamente estrecha carecía de justificación funcional, revisarla puede evitar complejidad innecesaria. En ambos casos la decisión requiere evidencia sobre las consecuencias de los residuos, independiente de la conveniencia del controlador.
Lo que el regulador puede distinguir
Hasta aquí hemos supuesto que el dispositivo conoce . Sustituyamos esa observación por un sensor que emite únicamente «bajo» cuando la perturbación vale cero, uno, dos o tres y «alto» cuando vale cuatro, cinco, seis o siete. El controlador puede elegir una respuesta distinta para cada señal, pero no distinguir los valores agrupados bajo una misma señal. Incluso si conserva las ocho acciones originales, ya no puede garantizar .
Para comprobarlo basta examinar la señal «bajo». Ante cero, las acciones aceptables deben quedar a una unidad o menos de cero; ante tres, a una unidad o menos de tres. Como ninguna acción satisface ambos requisitos, un sensor que dé la misma señal en los dos casos deja al controlador sin la información necesaria para decidir qué acción aplicar.
La condición general es directa. Sea el conjunto de perturbaciones compatibles con una observación . Una política determinista basada solo en esa observación puede garantizar el resultado si, para cada señal posible, la intersección
contiene alguna acción disponible, condición que reúne lo que el sensor distingue y lo que el actuador puede hacer. Medir con más precisión solo es necesario cuando una clase de observaciones mezcla situaciones sin una respuesta aceptable común.
A la política de la tabla le bastan tres señales, una para , otra para y otra para , grupos cuyas diferencias internas el sensor puede descartar sin perjudicar la tarea. Con el mismo número de mensajes, tres señales que agruparan valores alejados podrían ser insuficientes.
En problemas más generales tampoco es suficiente comprobar la compatibilidad entre pares de situaciones. Imaginemos tres perturbaciones cuyas acciones aceptables sean, respectivamente, , y . Cada pareja comparte una acción, pero ninguna acción sirve para las tres a la vez. Un sensor que las reúna en una sola categoría pierde así una distinción necesaria. Por eso la comprobación correcta utiliza la intersección de todo el conjunto compatible con el mensaje.
Una clasificación aprendida a partir de similitudes entre pares podría pasar por alto este problema. Al construir categorías destinadas a la regulación conviene verificar, después de agrupar, que cada una conserva al menos una respuesta ejecutable común. Si no la conserva, se divide la categoría o se incorpora una acción nueva cuyo efecto cubra a sus miembros. La modificación se evalúa sobre la tabla completa de resultados, ya que separar mejor los nombres deja intactos los efectos del repertorio.
El ruido modifica esta comprobación. Si una misma señal puede provenir tanto de cero como de siete, ninguna acción deja ambos residuos dentro de la banda. Una política aleatoria tampoco remedia esa situación cuando se exige ausencia total de fallos, porque toda acción a la que asigne probabilidad positiva tendría que ser admisible para todos los estados compatibles. La aleatoriedad puede cambiar las probabilidades de éxito bajo un criterio promedio, pero deja intacta la incompatibilidad entre requisitos simultáneos.
Conant (1969) estudió la regulación en relación con la transferencia de información y distinguió el acceso a las causas de la perturbación de la regulación que utiliza sus efectos. Tanto la observación disponible como las restricciones de las secuencias forman parte del problema. En nuestro ejemplo, añadir memoria solo ayudaría si los episodios guardaran relaciones temporales utilizables. Con perturbaciones independientes y sin otra señal, almacenar observaciones antiguas no sirve para identificar cuál de los valores indistinguibles acaba de ocurrir.
Frecuencia, entropía y correspondencia entre respuestas
La cuenta de ocho valores considera todos los episodios posibles, pero el desempeño promedio solo puede evaluarse si se conocen sus probabilidades. Si cada perturbación ocurre con probabilidad , la entropía de Shannon es bits. En general, para probabilidades , se define como y mide la incertidumbre promedio según la distribución especificada.
Supongamos que cero ocurre el 90 % de las veces y que el 10 % restante se reparte por igual entre los otros siete valores. La entropía baja a unos 0,750 bits, aunque siguen existiendo ocho perturbaciones posibles y la compensación exacta en cada episodio exige todavía ocho acciones y una observación capaz de seleccionarlas. Ciertos esquemas de codificación pueden explotar esa regularidad, pero el número de órdenes físicas distintas no cambia.
Bajo esa distribución, la política que siempre elige cero acierta el 90 % de las veces. Ese porcentaje podría ser suficiente para una tarea y desastroso para otra en la que los fallos restantes fueran graves, ya que un promedio no indica qué episodios se han abandonado. También debe comprobarse si la distribución usada durante el diseño corresponde a la situación en que funcionará el regulador.
Para relacionar información y acción, sean y las variables aleatorias correspondientes a perturbación y respuesta. La información mutua expresa cuánto reduce el conocimiento de la respuesta la incertidumbre acerca de la perturbación. La entropía de las respuestas puede ser alta sin que exista esa correspondencia.
Considérese un dispositivo que elige al azar entre los ocho enteros de cero a siete, con igual probabilidad e independientemente de la perturbación, también uniforme. Sus respuestas tienen entropía de tres bits, pero . El dispositivo cambia mucho de acción sin utilizar información alguna sobre el problema presente y, en promedio, solo compensa exactamente uno de cada ocho episodios.
En nuestro modelo aditivo puede demostrarse una desigualdad precisa. Conocido , el residuo y la perturbación se determinan mutuamente, por lo que . Como condicionar no aumenta la entropía, se obtiene
La deducción se apoya en la relación aditiva, que conserva la distinción entre perturbaciones para una respuesta fija. Antes de aplicar la fórmula a otro sistema hay que examinar cómo actúan sus respuestas. Si estas borran diferencias por sí mismas, la igualdad entre las entropías condicionales puede fallar.
Para el dispositivo aleatorio, cuya entropía residual es de aproximadamente 3,702 según el cálculo completo, la desigualdad exige al menos tres bits. Si, en cambio, la acción es exactamente , la información mutua alcanza tres bits y el residuo es siempre cero. Con la información adecuada pueden coordinarse respuestas diferentes con situaciones diferentes. Disponer de ella, sin embargo, no obliga al aparato a ejecutar una política útil.
La política tolerante de tres acciones da una comprobación intermedia. Con perturbaciones uniformes, las respuestas uno, cuatro y seis aparecen con probabilidades 3/8, 3/8 y 2/8, con una entropía de aproximadamente 1,561 bits. Como la respuesta es una función determinista de la perturbación, esa entropía coincide con . El residuo, que toma el valor menos uno en dos casos, cero en tres y uno en tres, tiene también una entropía de 1,561. La cota exige al menos bits residuales. Que la política satisfaga la desigualdad sin alcanzarla, aun utilizando el menor número posible de respuestas, indica que minimizar el tamaño del repertorio y alcanzar una igualdad entrópica son problemas diferentes.
El tamaño físico de cada mensaje es una magnitud distinta de esa entropía. Para comunicar tres símbolos mediante palabras binarias de longitud fija se requieren dos bits por episodio, mientras que un código de longitud variable puede usar 0 para la respuesta uno, 10 para cuatro y 11 para seis. Ninguna palabra es prefijo de otra y la longitud media es de 1,625 bits. Ese ahorro es un promedio y algunos episodios siguen necesitando dos bits. Si el plazo de la decisión solo admite uno, las órdenes de esos episodios llegarán tarde.
Touchette y Lloyd (2000, 2004) desarrollan límites informacionales de este tipo en modelos de control. En la formulación de 2004, el aumento posible de la reducción de entropía mediante retroalimentación, medido respecto de una cota de control sin esa información, queda acotado por la información mutua entre el estado inicial y el controlador. Como la cota de referencia se optimiza sobre acciones y distribuciones de entrada, puede diferir del mejor resultado alcanzable con una distribución inicial particular. Se trata de un límite superior dentro del modelo, que deja sin precisar cuánto mejora el control con cada bit recibido.
La información necesaria depende del coste del error
Una entropía residual pequeña puede coexistir con el incumplimiento del objetivo. Un dispositivo que dejara siempre un residuo de cien tendría entropía cero y fallaría en todos los episodios de nuestra tarea. La entropía informa sobre dispersión o incertidumbre, mientras que la banda define dónde deben situarse los resultados. Ambas propiedades pueden medirse, pero sustituir una por otra exige una justificación.
Engell (1985) formula el problema de regulación mediante una función de coste y utiliza la teoría de tasa y distorsión para relacionar la información requerida con el desempeño. En ese enfoque la función de coste recoge qué errores pesan y cuánto se toleran. El planteamiento es una alternativa al uso de la entropía de salida como único criterio, con resultados que dependen de la función de coste y del sistema analizado.
En el dispositivo podríamos asignar coste cero a y coste uno al resto, con lo cual estaríamos minimizando la frecuencia de incumplimientos. Con , una desviación grande pesa más que una pequeña y el óptimo puede cambiar. Si los residuos positivos fueran más peligrosos que los negativos, se necesitaría una función asimétrica. La elección entre esas funciones expresa qué consecuencias queremos evitar, algo que no puede inferirse únicamente de la distribución de los datos.
El criterio también decide qué información merece recogerse. Bajo compensación exacta es necesario distinguir cero de dos. Con la banda de una unidad la acción uno sirve para ambos, así que una observación que separe perfectamente esas dos situaciones puede no mejorar el cumplimiento si ya se elige esa acción común. Una señal que distinga cero de siete, en cambio, resuelve una incompatibilidad real del repertorio.
De ahí que un sensor pueda valorarse por las decisiones que habilita. Un instrumento muy preciso puede dar abundante información sobre una variable que no cambia ninguna acción disponible y tener una utilidad alta para comprender el sistema, aunque su utilidad inmediata para esta regulación sea limitada. Esta última se cuantifica comparando el mejor desempeño alcanzable con y sin esa observación, con los mismos actuadores y el mismo criterio de éxito.
El aprendizaje de la política plantea una dificultad adicional. Aunque el repertorio y el sensor sean adecuados, si la tabla que relaciona señales con acciones se estima con pocos episodios pueden quedar regiones sin comprobar. Un porcentaje elevado de aciertos sobre las perturbaciones frecuentes deja sin demostrar la cobertura de las infrecuentes. En un problema finito como el nuestro basta ensayar los ocho valores para verificar toda la regla. En espacios grandes será necesario declarar qué regiones se han probado y qué garantías se apoyan en el modelo.
Cuando la variedad se produce durante el movimiento
El problema cambia si la incertidumbre sigue creciendo mientras se observa y se decide. Consideremos otro ejemplo didáctico, con un estado escalar continuo que evoluciona según
El parámetro describe una dinámica que amplifica diferencias, es una acción aditiva y una perturbación desconocida con . Un sensor conoce el estado con exactitud, pero solo puede enviar uno de mensajes por intervalo. Para aislar el límite de información supondremos una comunicación instantánea y libre de errores, así como acciones de amplitud ilimitada.
Antes de recibir el mensaje, el controlador sabe que el estado pertenece a un intervalo de anchura . El sensor divide ese intervalo en partes iguales y comunica cuál contiene el estado, con lo que la incertidumbre queda reducida a . Si la acción cancela el centro de la parte indicada después de multiplicarlo por , la anchura del siguiente intervalo es
El término es la anchura de las perturbaciones posibles. La regla compara la expansión física con la reducción que consigue cada mensaje. Para que la anchura se contraiga hacia un valor finito cuando se necesita , condición que con bits de longitud fija por intervalo, es decir, con , se escribe .
Tomemos y . Con un bit hay dos mensajes, la anchura siguiente es y la sucesión crece sin límite. Con dos bits hay cuatro mensajes y la regla pasa a , cuyo valor estacionario es una unidad. Un intervalo inicial de esa anchura se conserva y uno mayor disminuye hacia ella. La estrategia mantiene el estado dentro de un intervalo acotado sin asegurar que el estado exacto converja a cero, porque cada intervalo introduce una nueva perturbación desconocida.
Nair y Evans (2004) obtienen un umbral de tasa de datos para sistemas lineales estocásticos bajo condiciones de controlabilidad, observabilidad y distribución del ruido. Su criterio exige que el segundo momento del estado permanezca acotado, algo distinto de la garantía determinista por intervalos recién calculada. El umbral depende de los modos inestables y es un ínfimo, por lo que bajo los supuestos del artículo se requieren tasas estrictamente superiores. El resultado no incorpora una restricción general sobre la amplitud de los actuadores.
La unidad «por intervalo» tiene contenido físico. Un canal capaz de transmitir dos bits cada hora y otro que los transmite cada milisegundo comparten un alfabeto, pero tienen capacidades regulatorias diferentes frente a la misma dinámica, capacidades que dependen también de las pérdidas de mensajes y de las demoras. El volumen total de información de un archivo, contado después del episodio, deja sin establecer si esa información estaba disponible antes de cada decisión.
Si una perturbación permanece fija durante varios intervalos, un canal binario puede identificarla mediante una secuencia de mensajes. Ocho alternativas se distinguen con tres bits, siempre que haya tiempo para recibirlos. Si la perturbación cambia antes de completarse la secuencia, la combinación de mensajes puede referirse a estados diferentes, de modo que para sacar partido de la comunicación sucesiva es preciso modelar cuánto persiste la información y durante cuánto tiempo puede el sistema esperar sin incumplir su tarea.
El efecto de la demora puede verse en el mismo dispositivo discreto del comienzo. Supongamos que el sensor comunica exactamente la perturbación del episodio anterior y que el controlador la copia como respuesta actual. Si las perturbaciones son uniformes e independientes entre episodios, el mensaje antiguo tiene información mutua nula sobre la perturbación actual y la probabilidad de compensación exacta sigue siendo 1/8. Aunque el sensor mida sin error, el dato llega con una antigüedad que lo vuelve inútil para esa decisión.
Si la perturbación conserva su valor con probabilidad 0,9 y, cuando cambia, pasa a alguno de los otros siete valores, la misma política acierta el 90 % de las veces gracias a la persistencia, que vuelve útil el mensaje anterior. Para acertar en todos los episodios seguiría faltando información sobre los cambios. El contraste muestra que la misma precisión y la misma demora pueden tener consecuencias distintas según cuánto dure el estado observado, motivo por el cual la evaluación de un canal debe incluir la dinámica de la fuente.
Un modelo para elegir y una capacidad para actuar
Una vez conocidos los límites de información, queda por examinar la relación entre acción y resultado. La política de compensación supone que una unidad de resta una unidad de . Imaginemos que el mecanismo pierde eficacia y la relación pasa a . Las mismas etiquetas de acción producen entonces la mitad del efecto. Ante siete, incluso el repertorio completo de cero a siete deja un residuo mínimo de 3,5 y ocho acciones distintas ya no alcanzan para cumplir la banda.
Observar mejor la perturbación no resuelve esta limitación. Si el aparato pudiera ejecutar órdenes mayores, las acciones reproducirían los efectos del repertorio anterior , pero un límite físico en siete impide ejecutar las órdenes ocho y doce. La evaluación debe distinguir una tabla mal calibrada, que podría corregirse cambiando las órdenes, de un efecto máximo insuficiente, que exige modificar el mecanismo o la tarea.
Conant y Ashby (1970) estudian la relación entre regulación y modelos mediante un criterio de minimización de la entropía de los resultados. Su teorema caracteriza al regulador óptimo más simple por una correspondencia determinista entre estados del sistema y acciones, afirmación que depende de la formulación y de las hipótesis de la prueba. El modelo que exige el teorema puede ser, por tanto, una tabla de correspondencias que contenga la estructura pertinente para la tarea sin reproducir por completo el sistema ni los detalles materiales de aquello que controla.
En nuestro ejemplo, aprender que el efecto ha pasado de a modifica el modelo necesario para seleccionar órdenes. Como una reducción de eficacia y un sesgo del sensor pueden producir errores semejantes bajo una política fija, la comprobación debería comparar los resultados obtenidos con distintas acciones y perturbaciones. El simple aumento de los residuos no distingue esas dos explicaciones, que un ensayo con variación controlada de sus condiciones ayuda a separar.
El repertorio puede estar distribuido entre componentes. Un servicio que organiza encuentros ficticios podría combinar modalidad presencial o remota, horario de mañana o tarde y disponibilidad o ausencia de mediación lingüística. Si esas opciones fueran independientes habría ocho configuraciones posibles, que podrían realizarse con recursos y reglas capaces de producir las combinaciones requeridas, sin necesidad de ocho personas distintas, una por configuración. Si la mediación solo estuviera disponible por la mañana, la cuenta de ocho sobrestimaría el repertorio ejecutable.
Esa distinción evita confundir diversidad nominal con capacidad de respuesta. Un catálogo puede incluir una opción que nunca coincide con el recurso necesario, o dos equipos pueden depender del mismo componente que falla. Para evaluar una regulación hay que contar, por eso, las acciones realizables bajo las restricciones del episodio. El ejemplo de organización se limita a describir posibilidades operativas y no atribuye resultados clínicos a ninguna combinación de formatos.
La simultaneidad introduce otra restricción que un catálogo puede ocultar. Consideremos dos dispositivos que deben compensar exactamente perturbaciones de cero, uno o dos, para lo cual cada uno necesita tres acciones. Si reciben perturbaciones independientes y disponen de actuadores independientes, el conjunto puede ejecutar nueve pares de respuestas. Si ambos dependen de una única orden compartida, solo existen los pares , y . Ante las perturbaciones , ninguna de esas órdenes compensa las dos a la vez.
El límite está en la independencia necesaria para combinar acciones. Una prueba que active cada dispositivo por separado podría declarar adecuados a ambos y pasar por alto el fallo conjunto. Un ensayo adecuado incluye las demandas simultáneas permitidas y los recursos que comparten. Si la operación admite atenderlas por turnos, el problema vuelve a cambiar, porque habrá que comprobar cuánto puede esperar cada demanda y qué ocurre durante esa espera.
Ampliar el problema y volver a comprobar la tabla
Regresemos al dispositivo original, con eficacia unitaria, tolerancia de una unidad y perturbaciones de cero a siete. La política de la tabla utiliza tres mensajes y tres acciones, con una garantía que vale para ese conjunto de perturbaciones. Si aparece una perturbación ocho, la acción máxima seis deja un residuo de dos y la política falla.
Esa ampliación puede resolverse sin aumentar el número de respuestas. Basta sustituir la acción seis por siete y hacer que el tercer mensaje represente . Como las acciones uno y cuatro siguen cubriendo los grupos anteriores, tres respuestas cubren ahora nueve perturbaciones y cada una atiende exactamente tres valores. Se han cambiado la distribución de las acciones y la clasificación del sensor manteniendo el tamaño de ambos repertorios.
Una nueva ampliación hasta nueve produce diez perturbaciones posibles, de cero a nueve. Como cada respuesta cubre a lo sumo tres, el conteo obliga a disponer de al menos cuatro, con independencia de cómo se coloquen. Una solución es , con grupos , , y , que esta vez requiere que la nueva orden nueve exista físicamente y que el sensor distinga el último grupo.
La prueba final aplica cada una de las diez perturbaciones, comprueba el mensaje recibido y registra el efecto real de la orden. Para nueve, el cuarto mensaje selecciona nueve y el residuo es cero; para ocho, el tercer mensaje conserva la acción siete y el residuo es uno. Si un sensor antiguo confundiera ambos episodios, lo ensayado ya no sería la política especificada y habría que revisar esa clasificación antes de aceptar la nueva tabla.
Referencias
Ashby, W. R. (1956). An introduction to cybernetics. Chapman & Hall. https://ashby.info/Ashby-Introduction-to-Cybernetics.pdf
Conant, R. C. (1969). The information transfer required in regulatory processes. IEEE Transactions on Systems Science and Cybernetics, 5(4), 334–338. https://doi.org/10.1109/TSSC.1969.300226
Conant, R. C., y Ashby, W. R. (1970). Every good regulator of a system must be a model of that system. International Journal of Systems Science, 1(2), 89–97. https://doi.org/10.1080/00207727008920220
Engell, S. (1985). An information-theoretical approach to regulation. International Journal of Control, 41(2), 557–573. https://doi.org/10.1080/0020718508961147
Nair, G. N., y Evans, R. J. (2004). Stabilizability of stochastic linear systems with finite feedback data rates. SIAM Journal on Control and Optimization, 43(2), 413–436. https://doi.org/10.1137/S0363012902402116
Touchette, H., y Lloyd, S. (2000). Information-theoretic limits of control. Physical Review Letters, 84(6), 1156–1159. https://doi.org/10.1103/PhysRevLett.84.1156
Touchette, H., y Lloyd, S. (2004). Information-theoretic approach to the study of control systems. Physica A: Statistical Mechanics and its Applications, 331(1–2), 140–172. https://doi.org/10.1016/j.physa.2003.09.007