Año 2 · Módulo 12 · Nivel F
113.1. ¿Qué significa resolver un sistema hamiltoniano?
La conservación de la energía restringe el movimiento de un sistema hamiltoniano, pero rara vez basta para reconstruir todas sus trayectorias. Un modelo con varios grados de libertad puede conservar la energía total mientras redistribuye energía entre sus componentes. Para conseguir una descripción más precisa hacen falta otras primeras integrales, independientes y compatibles con la estructura canónica. La integrabilidad de Liouville formaliza esa exigencia.
Consideremos dos osciladores desacoplados. Cada oscilador tiene su propia energía y una fase que puede describirse por separado. Si introducimos una interacción, esas energías individuales pueden dejar de ser constantes aunque la suma permanezca conservada. En ese caso, los movimientos que antes estaban confinados a una familia sencilla de conjuntos invariantes pueden adquirir una organización más compleja.
La expresión «resolver el sistema» exige cierta cautela. A veces significa escribir una fórmula explícita para las coordenadas en función del tiempo. Otras veces consiste en reducir el problema a integrales que pueden evaluarse numéricamente. En un sistema integrable, bajo condiciones geométricas apropiadas, es posible encontrar coordenadas en las que las ecuaciones de movimiento adquieren una forma especialmente simple, con unas variables constantes y otras que avanzan linealmente con el tiempo. Esa simplificación cambia la forma en que representamos la evolución, aunque las trayectorias físicas pueden seguir siendo curvas difíciles de dibujar.
Las coordenadas que logran ese objetivo se llaman variables de acción y ángulo. La acción mide, con una normalización convencional, un área del espacio de fases asociada al movimiento periódico; el ángulo indica la posición dentro de ese ciclo. Esta combinación permite comparar sistemas que, en las coordenadas de posición y momento, parecen muy distintos. También identifica el punto preciso en que las resonancias y las perturbaciones pueden destruir una descripción integrable.
Para un sistema con grados de libertad, usaremos coordenadas canónicas . Si el hamiltoniano es autónomo, se conserva a lo largo de las trayectorias porque . Para , esta integral suele ser insuficiente para construir una representación completa del movimiento. El problema de la integrabilidad consiste en encontrar integrales adicionales, demostrar su independencia y comprobar que conmutan mediante los corchetes de Poisson.
113.2. Primeras integrales, involución y el criterio de Liouville
Una función diferenciable es una primera integral de un hamiltoniano autónomo cuando permanece constante sobre toda trayectoria, al menos dentro de la región considerada. Con los corchetes de Poisson,
Por tanto, es el criterio habitual de conservación. Si depende explícitamente del tiempo, debe añadirse , de modo que la condición cambia. Aquí trabajaremos inicialmente con hamiltonianos y primeras integrales sin dependencia temporal explícita.
El número de funciones conservadas no coincide necesariamente con el de integrales funcionalmente independientes. Si es constante, también lo son y cualquier función regular , aunque esas cantidades no dan información nueva sobre la trayectoria. La independencia local de exige que sus diferenciales tengan rango en la región relevante. Es una condición geométrica que puede fallar en puntos singulares, aunque sea válida casi en todas partes.
Las integrales deben estar, además, en involución,
Un sistema hamiltoniano autónomo con grados de libertad se denomina completamente integrable en el sentido de Liouville cuando tiene primeras integrales funcionalmente independientes y mutuamente en involución, normalmente incluyendo al propio hamiltoniano. La independencia y la involución cumplen funciones distintas. La primera impide contar información repetida; la segunda garantiza una compatibilidad geométrica que permite construir coordenadas adaptadas a las integrales.
En un sistema de un grado de libertad, la energía basta como integral en las regiones regulares. Los hamiltonianos autónomos suaves de una dimensión son, así, el ejemplo elemental de integrabilidad. No se sigue que todas las trayectorias sean periódicas o que todo nivel energético sea una curva cerrada. Un movimiento de dispersión puede escapar al infinito; un punto de equilibrio es un nivel singular y una separatriz puede dividir regiones de topología diferente.
Para dos grados de libertad, se necesita una segunda integral independiente de y en involución con ella. Dos osciladores desacoplados son un ejemplo, pues las energías individuales y son constantes y sus corchetes se anulan. Aunque , basta tomar y , siempre que sus diferenciales sean independientes. En cambio, cuando una interacción permite transferir energía entre osciladores, la conservación de puede desaparecer. Eso no prueba que el nuevo sistema sea no integrable, porque podría existir otra integral menos evidente. Demostrar ausencia de integrabilidad suele ser mucho más difícil que comprobar una integral conocida.
La integrabilidad no debe confundirse con la linealidad. El péndulo sin rozamiento es no lineal e integrable como sistema autónomo de un grado de libertad. Por otra parte, existen sistemas con ecuaciones que parecen sencillas y que, al acoplar suficientes grados de libertad, presentan una geometría dinámica considerablemente más complicada.
113.3. De una órbita cerrada al concepto de acción
Tomemos un sistema autónomo con un grado de libertad y una familia de órbitas periódicas regulares en el plano . Cada órbita corresponde a una energía y encierra un área orientada. Definimos la acción normalizada como
La integral se evalúa en el sentido de circulación definido por el flujo hamiltoniano. Para una órbita cerrada ordinaria, con la orientación canónica apropiada, esta integral es positiva y equivale al área encerrada dividida por . Algunos textos definen sin dividir por y usan un ángulo de período uno. Aquí adoptamos , con un ángulo de período . Con esta convención, frecuencia angular y frecuencia cíclica quedan diferenciadas por el factor correspondiente.
Las dimensiones de son las de una acción física (energía por tiempo), que coinciden con las de un momento angular. Esa coincidencia dimensional no implica que toda acción sea un momento angular ordinario. En un oscilador unidimensional la acción es proporcional al área de una elipse en el plano posición-momento; en un movimiento de rotación puede corresponder a la circulación del momento conjugado alrededor de una coordenada periódica.
¿Por qué es útil la acción? Porque su variación con la energía codifica el período. Supongamos que y que el movimiento oscila entre dos puntos de retorno y . La acción puede expresarse como
Al derivar respecto de , los términos de borde se anulan porque el momento es cero en los puntos de retorno. En el interior de la región de oscilación, la derivada del integrando es . Obtenemos
Como , la integral del lado derecho equivale a la mitad del período dividida por . Por consiguiente,
Esta identidad admite generalizaciones a familias regulares de órbitas cerradas, pero deja de dar una coordenada regular en ciertos límites singulares. En particular, cuando el período diverge cerca de una separatriz, también diverge . La integral que define puede permanecer finita, mientras la transformación necesaria para construir las variables de acción y ángulo pierde regularidad.
Si admite una inversión local, la regla de la cadena da
Hemos obtenido la frecuencia angular sin resolver expresamente la ecuación temporal del movimiento. Para sistemas no lineales, en los que cambia con , la acción permite describir de manera ordenada esa dependencia. Su principal utilidad es vincular una propiedad geométrica de las órbitas con la evolución temporal, ya que la variación del área encerrada con la energía determina el período.
113.4. Construcción canónica del ángulo y movimiento uniforme
Conocer resuelve solo parte del problema. Necesitamos una variable conjugada que describa la fase de la órbita de manera uniforme. En una rama regular de movimiento puede introducirse una función generatriz característica que satisfaga
La primera relación se obtiene integrando localmente el momento en función de la posición y la acción, lo que da . La segunda define la nueva coordenada angular. La fórmula no vale globalmente en todas las órbitas; cuando el movimiento tiene puntos de retorno, hacen falta ramas distintas y una identificación periódica. Las variables de acción y ángulo pueden ser perfectamente válidas localmente aunque ninguna función generatriz elemental cubra todo el espacio de fases.
La transformación es canónica en la región regular correspondiente. Por construcción, el hamiltoniano transformado depende solo de y las ecuaciones de Hamilton se convierten en
Por integración directa,
El movimiento es uniforme en el ángulo aunque su velocidad física cambie. Un péndulo, por ejemplo, avanza lentamente cerca de los extremos de su recorrido y rápidamente al pasar por la posición inferior. El ángulo canónico no tiene por qué coincidir con el ángulo geométrico de inclinación del péndulo. Es una fase construida para registrar el progreso temporal de manera uniforme sobre una órbita determinada.
Escribir no implica que la posición física describa un movimiento circular uniforme; la dependencia temporal de la posición puede ser muy poco sinusoidal y la relación entre y absorbe esa complejidad. Por eso, distintas trayectorias en el espacio original pueden representarse mediante círculos con velocidades angulares dependientes de la acción.
Esta propiedad explica también por qué las coordenadas de acción y ángulo son adecuadas para estudiar perturbaciones. En un problema integrable, las acciones permanecen fijas. Al añadir un término angular débil se puede identificar qué componentes de la perturbación modifican lentamente las acciones y cuáles se promedian a lo largo de muchos ciclos. El análisis de resonancias deja entonces de depender de inspeccionar curvas complicadas en el plano original.
113.5. Ejemplo completo del oscilador armónico
Consideremos el hamiltoniano , con y . Para una energía , la curva de nivel es la elipse
Sus semiejes son en la dirección de posición y en la dirección del momento. El área encerrada es . De acuerdo con la definición anterior,
Una transformación canónica explícita es
Calculando se comprueba directamente que se conserva el área. El jacobiano de la transformación, con el orden de variables indicado, tiene determinante uno. Las ecuaciones canónicas dan y ; al sustituir se obtiene exactamente la oscilación sinusoidal habitual.
Las coordenadas nuevas fallan en el origen. Cuando , toda elección de produce y el ángulo deja de ser una coordenada independiente. No hay contradicción con la integrabilidad del oscilador; simplemente la carta de acción y ángulo es singular en el equilibrio. Este fenómeno reaparecerá en sistemas más complejos cuando desaparezcan ciclos o cambie la topología de los conjuntos invariantes.
Como cálculo concreto, tomemos , y en unidades consistentes. La acción es y el período, . La geometría de la elipse permite encontrar ambas cantidades sin integrar ninguna ecuación diferencial. Si duplicamos , la elipse aumenta su área proporcionalmente, pero el período permanece igual porque el oscilador armónico es isócrono. Esa propiedad es especial; en la mayoría de los potenciales no cuadráticos, el período varía con la amplitud.
El oscilador armónico muestra que integrabilidad y persistencia perturbativa responden a hipótesis diferentes. Si acoplamos varios osciladores lineales, una transformación a modos normales puede recuperar acciones individuales. Sin embargo, cuando todos los modos tienen frecuencias independientes de sus amplitudes, el hamiltoniano tiene hessiana nula respecto de las acciones, de modo que no satisface la hipótesis de no degeneración de la versión más simple del teorema KAM.
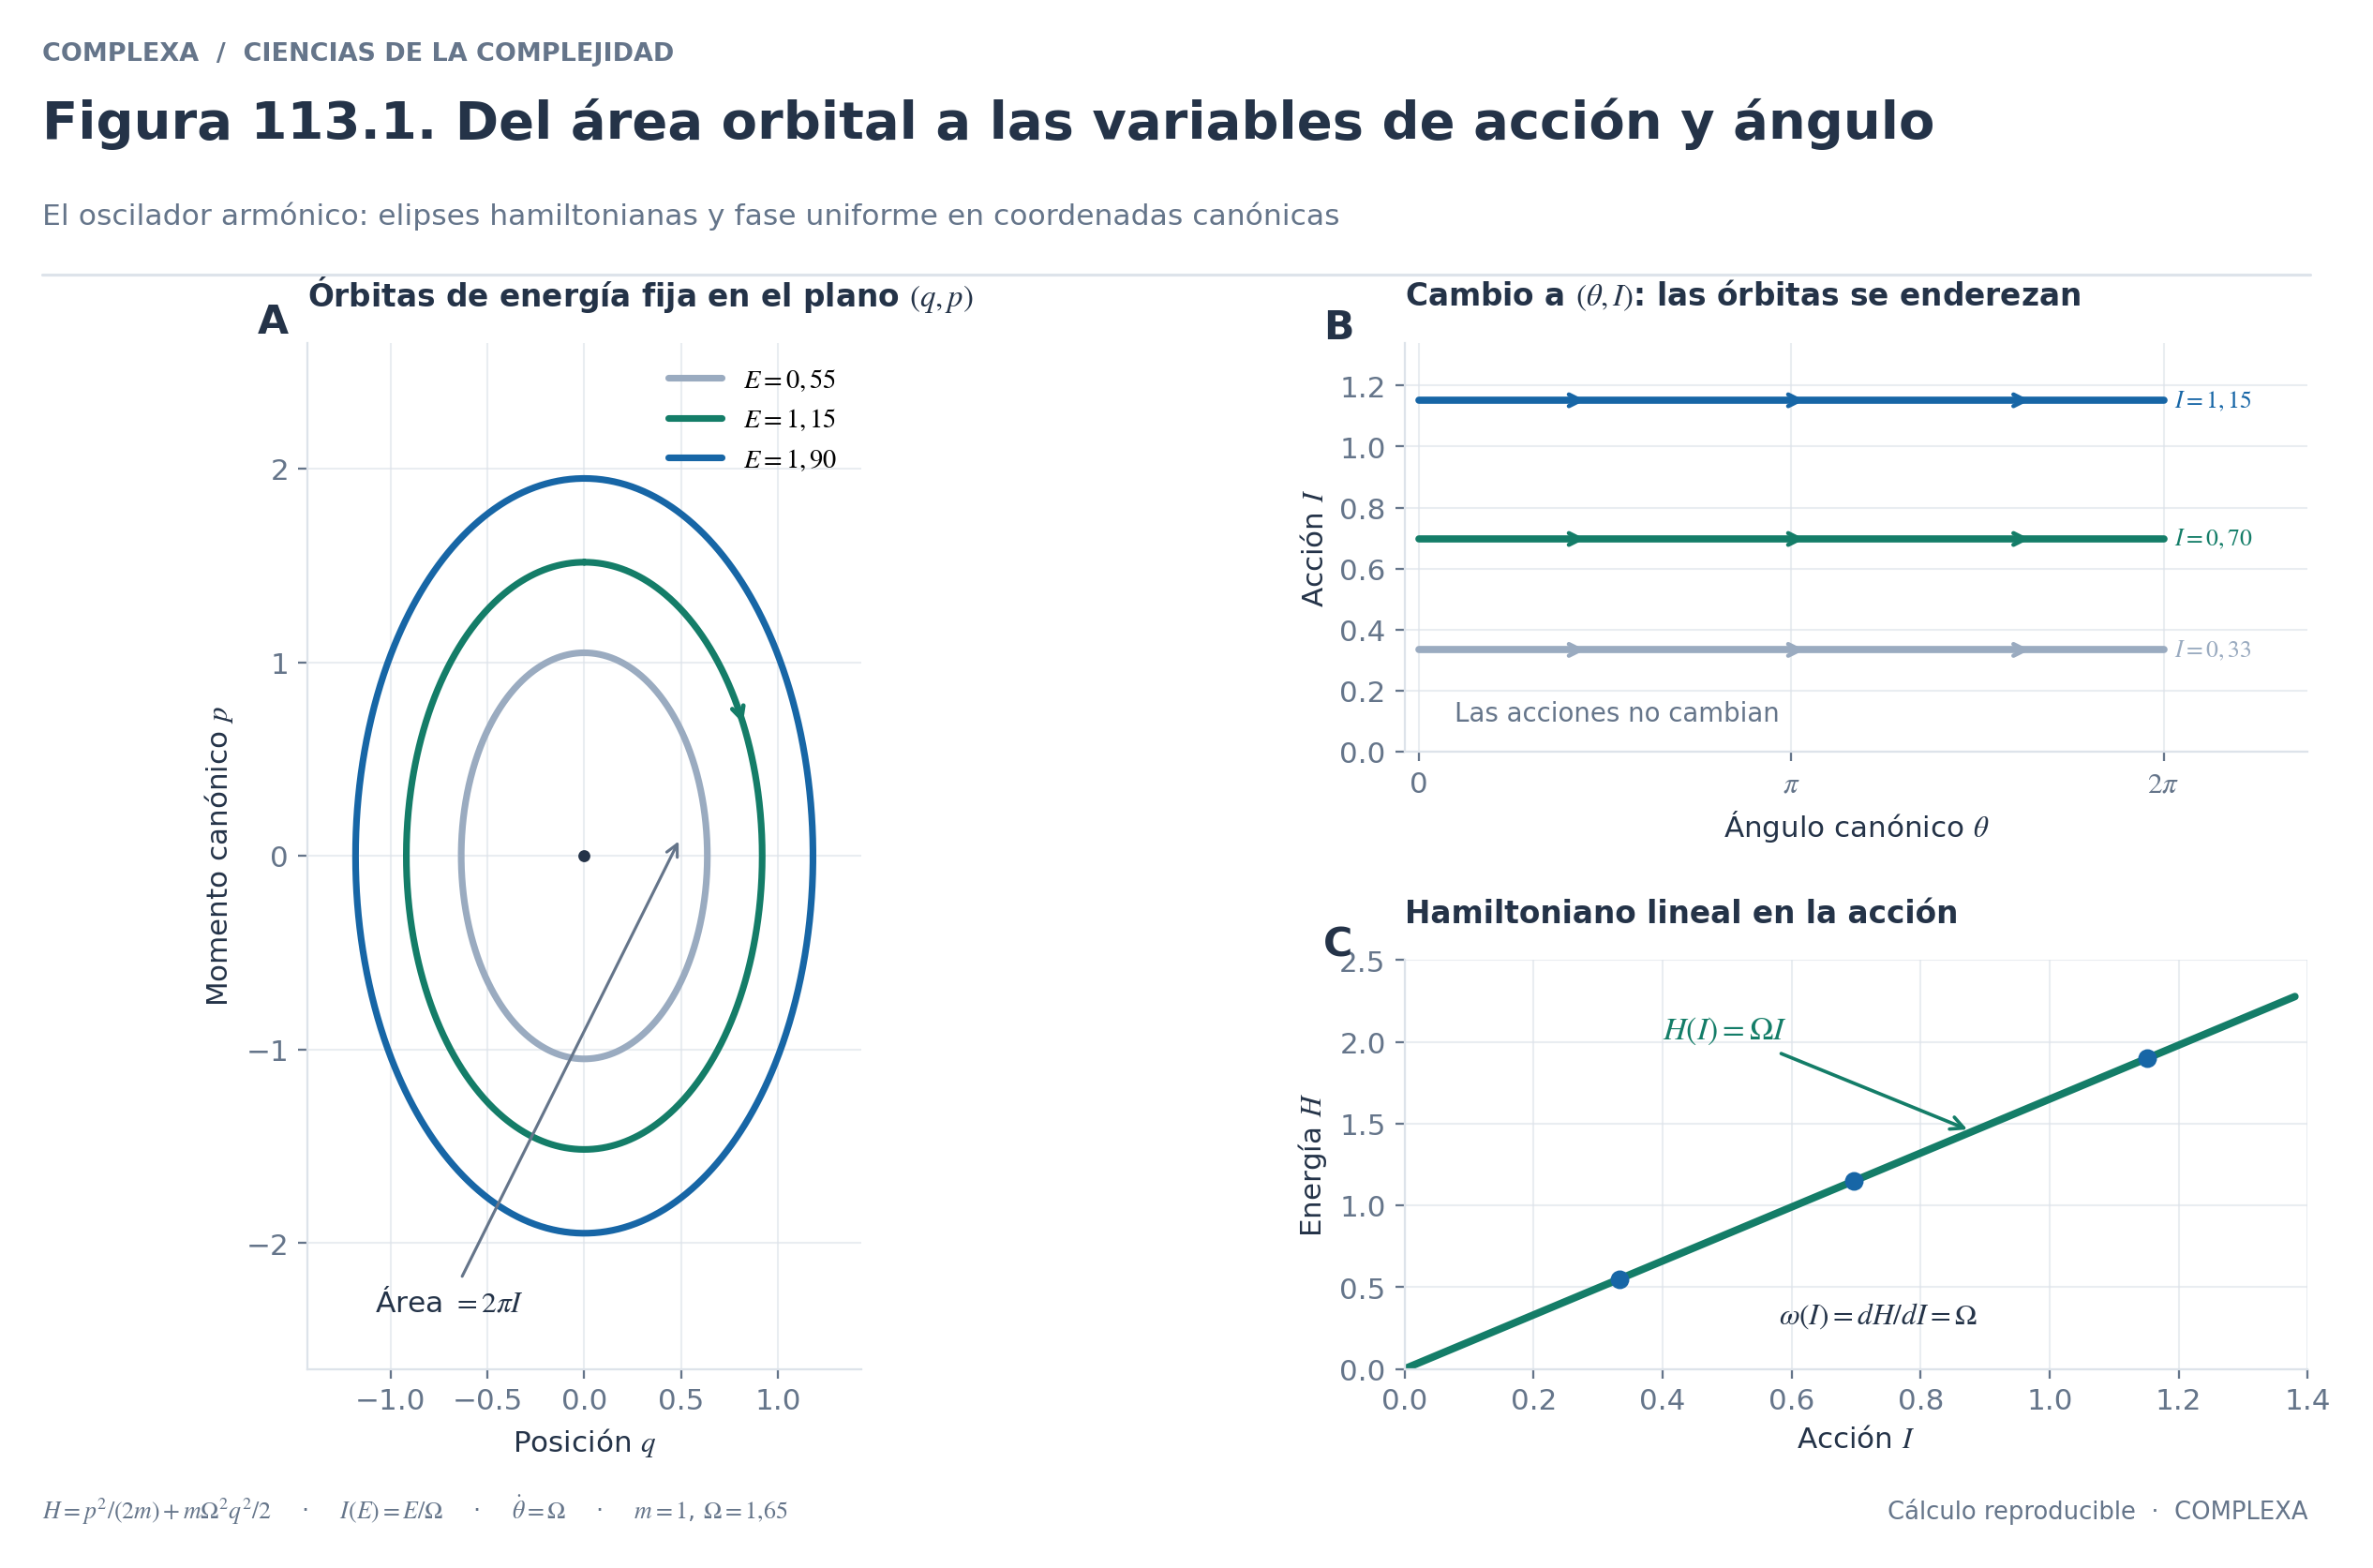
Figura 113.1. El oscilador armónico de masa y frecuencia tiene órbitas elípticas de energía constante. Sus áreas satisfacen e . El cambio a coordenadas de acción y ángulo transforma esas órbitas en líneas con avance uniforme .
113.6. Regularidad local y frontera separatriz en el péndulo
El péndulo simple permite estudiar las variables de acción y ángulo en un sistema auténticamente no lineal. Sean el ángulo físico y su momento conjugado. El hamiltoniano es
Para , el péndulo oscila alrededor de su posición inferior. Las curvas de energía son cerradas y su acción está bien definida. Con amplitudes grandes, el sistema tarda más en completar una oscilación que lo predicho por la aproximación de ángulo pequeño. Se puede expresar ese período mediante una integral elíptica completa de primera especie,
con . Usamos aquí la convención en que es el módulo elíptico. Para , y recuperamos . Al aproximarnos a , la integral diverge y el período tiende a infinito.
La energía crítica corresponde al nivel que pasa por el equilibrio superior inestable. Ese nivel contiene la separatriz que separa oscilaciones de rotaciones. Sobre esa curva, el péndulo se aproxima asintóticamente al equilibrio superior; completar el paso ideal por ese punto exigiría un tiempo infinito. No es legítimo hablar allí de una oscilación regular con frecuencia angular estrictamente positiva.
La acción de libración puede escribirse como
siendo la integral elíptica completa de segunda especie. Aunque diverge al acercarnos a la separatriz, el producto tiende a cero. Por tanto, la acción converge al valor finito . En cambio, diverge y la transformación canónica deja de ser regular en ese límite.
Por encima de , el péndulo gira. El ángulo físico progresa continuamente en una dirección, mientras la acción correspondiente a una rotación se calcula siguiendo una vuelta completa de la coordenada angular. Hay ramas distintas para el giro positivo y el negativo. La fórmula de libración no se prolonga a esas regiones, porque cambian la topología del movimiento y la interpretación de la integral de acción.
El péndulo conserva su integrabilidad a ambos lados de la separatriz, pero las coordenadas de acción y ángulo adaptadas a movimientos regulares se vuelven singulares al aproximarse a ella. La dificultad procede de la geometría del nivel crítico y del crecimiento del período, sin que intervenga ningún comportamiento caótico. Al aplicar perturbaciones, esa singularidad condiciona las aproximaciones y obliga a usar coordenadas o métodos distintos según la región.
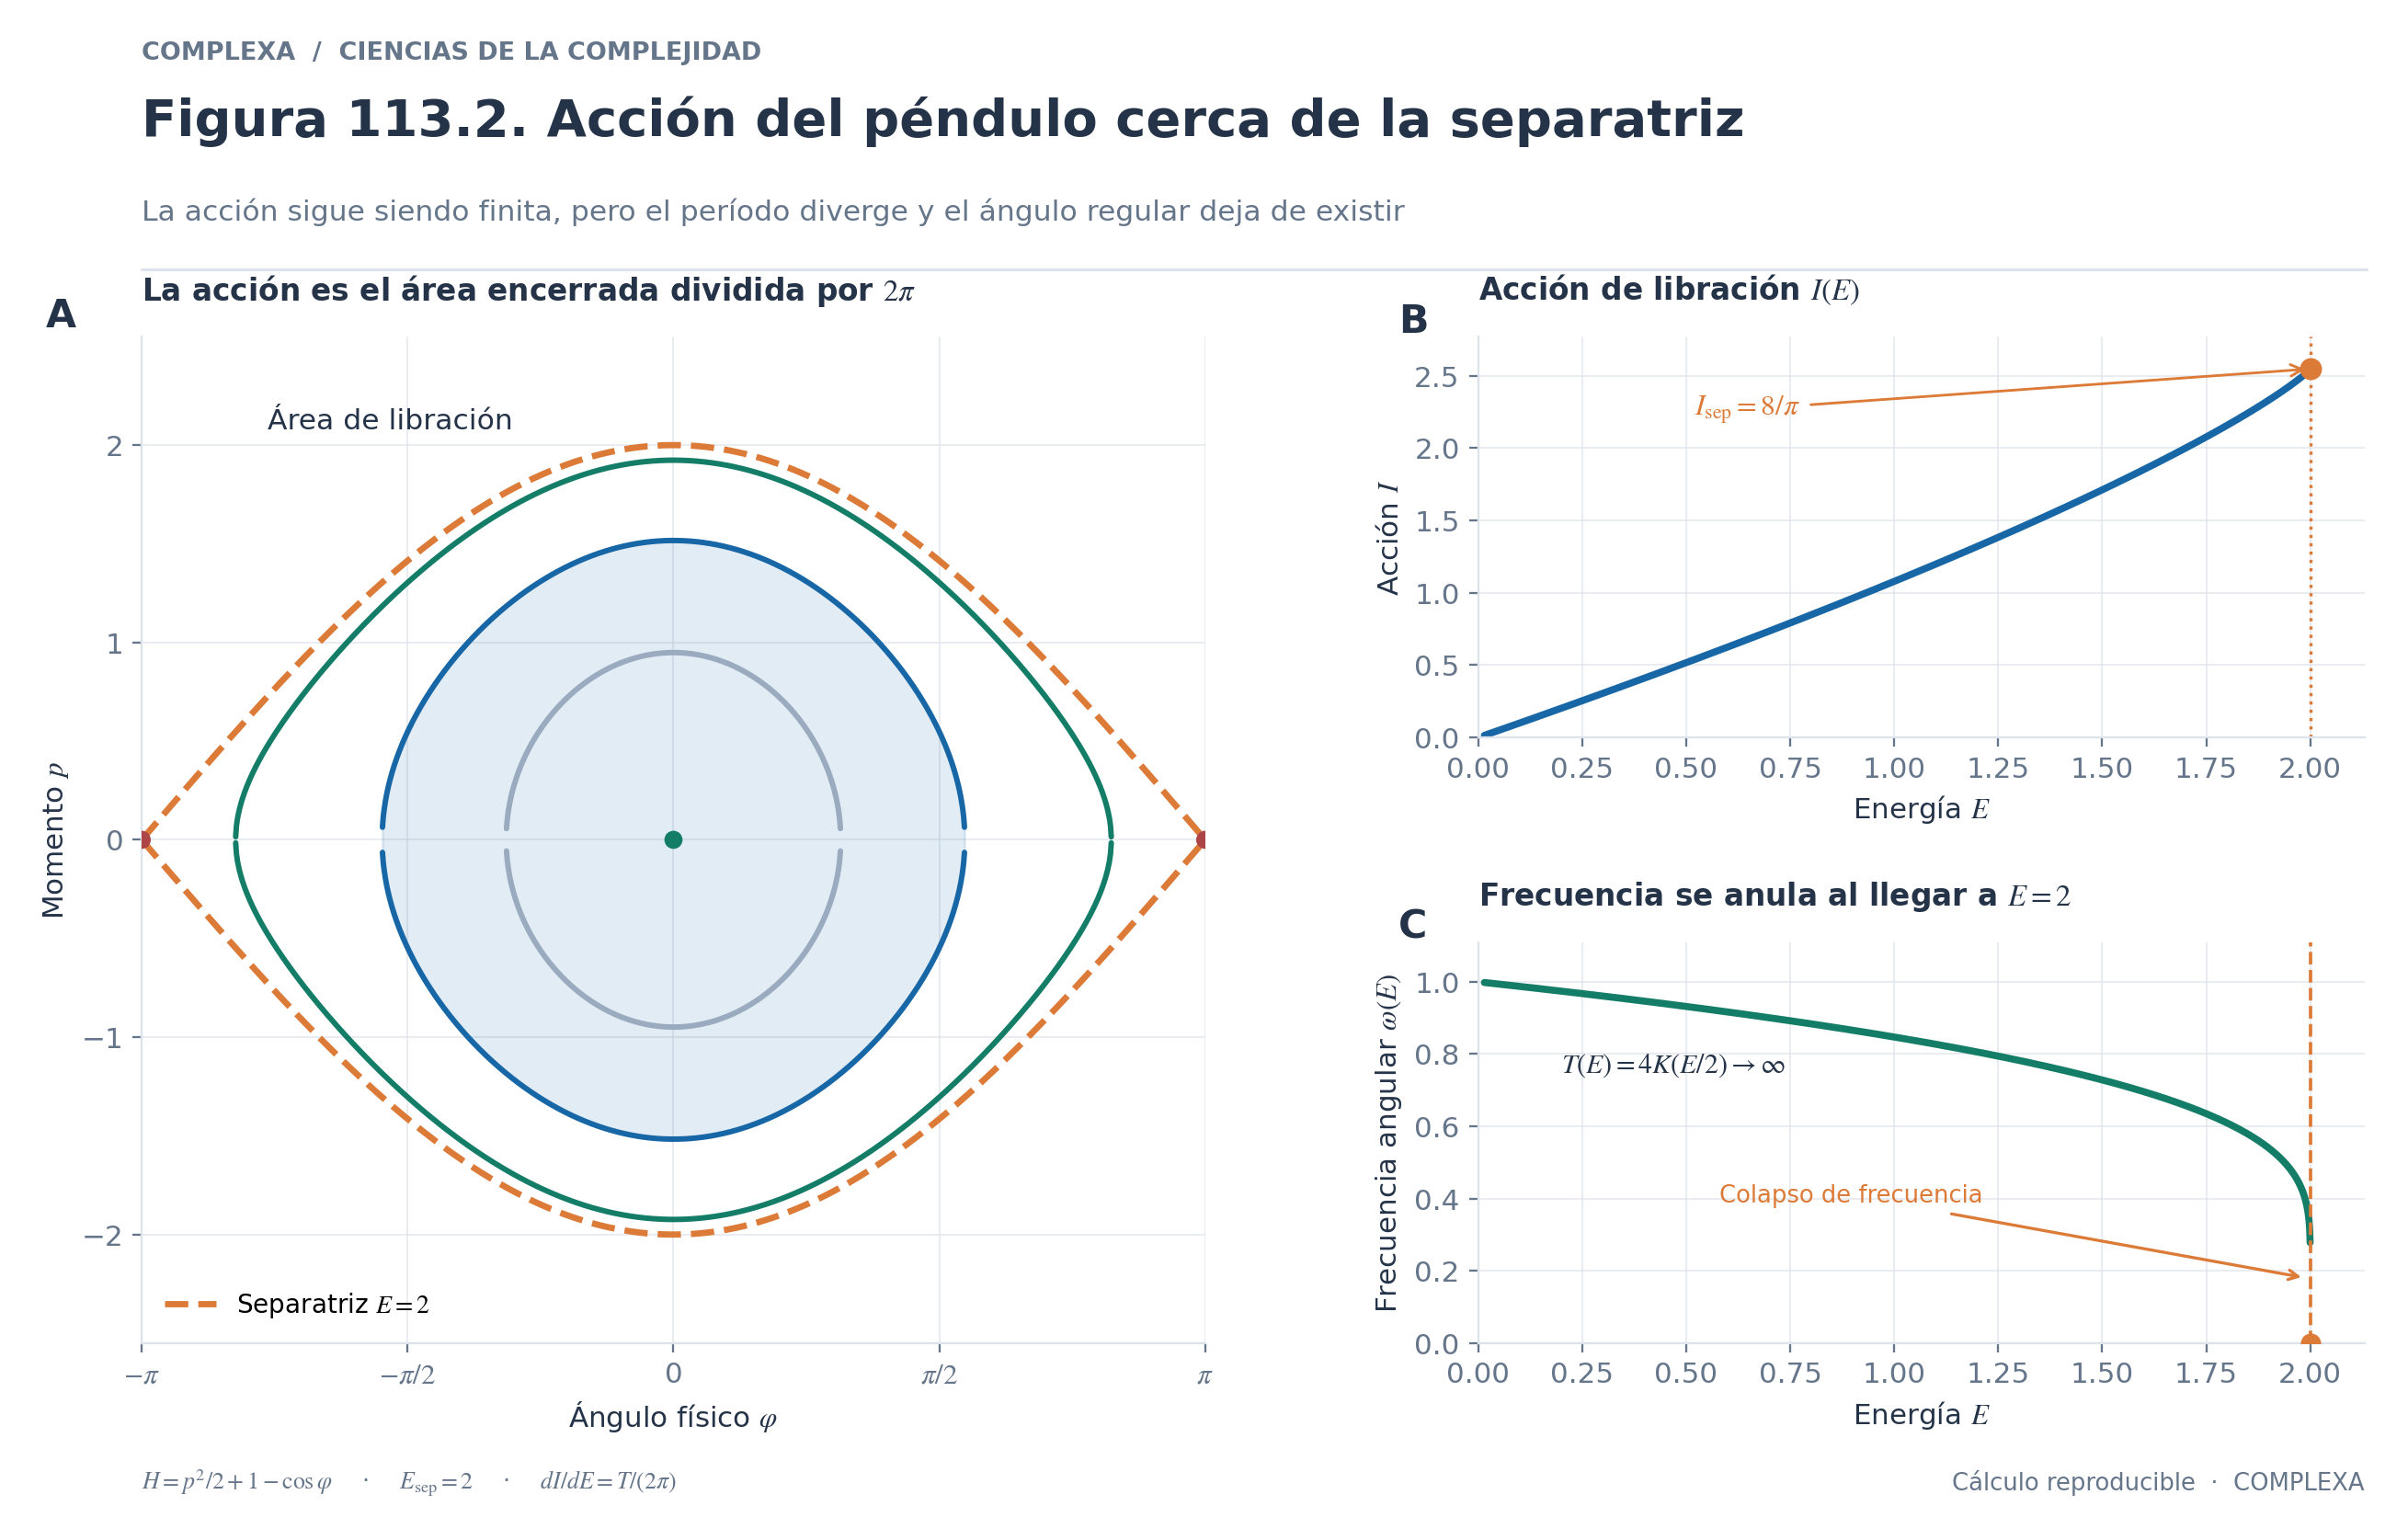
Figura 113.2. Péndulo con . Las órbitas de libración encerradas dentro de la separatriz poseen una acción proporcional al área canónica. Al aproximarse a la separatriz, la acción converge a , mientras diverge y tiende a cero. La figura utiliza como integral elíptica con parámetro .
113.7. Toros invariantes y varios grados de libertad
Con grados de libertad, el teorema de Liouville–Arnold establece, de manera local alrededor de una fibra apropiada, que si tenemos primeras integrales independientes en involución y un conjunto de nivel común que sea regular, compacto y conexo, ese conjunto es difeomorfo a un toro -dimensional. En un entorno de él existen coordenadas de acción y ángulo que llevan el hamiltoniano a la forma .
Los ángulos pertenecen a círculos identificados módulo . El producto de esos círculos es . Las ecuaciones quedan
Por tanto, en un toro concreto las acciones son constantes y las fases avanzan linealmente. Para un sistema de dos grados de libertad, imaginemos dos ángulos recorriendo simultáneamente sendas circunferencias. El par corresponde a un punto sobre la superficie de un toro bidimensional abstracto. Ese toro no tiene por qué ser un objeto físico con forma de neumático; describe la topología del conjunto de estados accesibles.
Si es racional, la trayectoria regresa exactamente a su fase inicial después de un tiempo común y es periódica. Si la razón es irracional, en condiciones ordinarias recorre densamente el toro. En ambos casos permanece restringida al mismo conjunto invariante. Ser densa en un toro bidimensional no equivale a recorrer toda la superficie de energía, que en un sistema de dos grados de libertad tiene habitualmente dimensión tres. El movimiento puede parecer complicado al proyectarlo a coordenadas físicas sin perder su organización integrable.
En sistemas con tres o más grados de libertad, el conjunto invariante de acciones fijas puede tener dimensión alta y las proyecciones de sus trayectorias pueden resultar difíciles de interpretar. Si observamos una sola variable, las frecuencias combinadas pueden producir señales casi irregulares durante intervalos finitos. La geometría del espacio completo es más informativa que la inspección visual de una única serie temporal.
Las hipótesis de regularidad, compactitud y conexión delimitan el alcance del teorema. Si el nivel común no es compacto, pueden existir trayectorias abiertas. Si contiene singularidades, una fibra puede no ser un toro regular. Si no es conexo, pueden aparecer componentes distintas. Por otra parte, la existencia local de coordenadas de acción y ángulo alrededor de cada toro no asegura que una única elección global cubra toda la región de interés. En ciertos sistemas integrables surge monodromía hamiltoniana, una obstrucción global que se manifiesta al transportar la elección de acciones alrededor de singularidades.
113.8. Resonancia, perturbación y conservación adiabática
Una vez obtenida la forma integrable, estudiemos una perturbación pequeña
Las ecuaciones son y . En ausencia de perturbación las acciones son constantes; con ella, su evolución depende de cómo se acumulan las contribuciones angulares. Para términos oscilantes cuyas fases avanzan suficientemente rápido, suele ser posible construir aproximaciones promediadas. Cerca de una resonancia, en cambio, una combinación de fases cambia lentamente y sus efectos se acumulan.
Una resonancia se escribe mediante un vector entero no nulo como
La relación indica que una combinación entera de frecuencias se anula. Esto no implica inestabilidad ni caos, pero ciertos términos perturbativos sobreviven entonces al promediado ordinario y requieren una reducción adaptada a la combinación resonante. La geometría de esas resonancias y las condiciones bajo las que se rompen toros invariantes exigen un análisis perturbativo específico.
Tomemos como ejemplo y una interacción . Las frecuencias no perturbadas son ; están en resonancia uno a uno cuando . La perturbación genera y , de modo que permanece constante aunque cada acción pueda variar. La conservación de esa combinación de acciones proviene aquí de una simetría del término de acoplamiento.
Hay otra forma de evolución lenta que no requiere un acoplamiento angular fuerte. Si un parámetro externo cambia en una escala temporal mucho mayor que el período de una órbita regular, la acción suele comportarse como un invariante adiabático aproximado. Para el oscilador armónico con frecuencia lentamente variable, , se obtiene aproximadamente constante bajo condiciones de separación temporal. Si la frecuencia se reduce despacio, la energía puede disminuir aun cuando la acción permanezca casi fija.
El resultado deja de ser uniforme al aproximarse a separatrices, resonancias o escalas temporales insuficientemente separadas. El período puede aumentar hasta competir con la lentitud del cambio externo. Aparecen entonces fenómenos de captura, saltos de acción y sensibilidad a la fase inicial. Que el sistema sea integrable para cada valor fijo de no garantiza que una evolución forzada con conserve las mismas acciones.
113.9. Diagnóstico práctico y verificación computacional
La búsqueda de integrabilidad parte de las ecuaciones y de sus constantes de movimiento, porque el retrato de fase puede ser ambiguo. Determinamos cuántos grados de libertad independientes existen, identificamos el hamiltoniano y buscamos cantidades conservadas. Comprobamos su independencia local, calculamos los corchetes de Poisson y estudiamos si los niveles comunes son regulares y compactos. Solo después tiene sentido buscar una transformación a variables de acción y ángulo, completa o aproximada.
En un grado de libertad, un método numérico sencillo consiste en calcular el área encerrada por una curva de energía y dividirla por . Para un potencial simétrico con puntos de retorno, podemos usar integración de Simpson sobre la rama de momento positivo, teniendo presente que la integral es impropia o tiene derivadas singulares cerca de ciertos niveles. Para el oscilador armónico es más fácil parametrizar la órbita como , . Entonces puede calcularse directamente como la integral de .
El código siguiente usa solo la biblioteca estándar de Python. Compara una aproximación por sumas trapezoidales periódicas con la acción exacta de un oscilador. La igualdad es especialmente precisa porque integramos una función trigonométrica suave sobre un período completo. La convergencia en sistemas menos regulares depende del tratamiento de puntos de retorno y singularidades.
from math import pi, sin, cos, sqrt

m, Omega, E = 2.0, 3.0, 12.0
amplitud = sqrt(2 * E / (m * Omega**2))
accion_exacta = E / Omega

for N in (16, 64, 256):
    paso = 2 * pi / N
    integral = 0.0
    for j in range(N):
        theta = j * paso
        p = m * Omega * amplitud * cos(theta)
        dq_dtheta = amplitud * cos(theta)
        integral += p * dq_dtheta * paso
    accion_numerica = integral / (2 * pi)
    print(N, accion_numerica, abs(accion_numerica - accion_exacta))
    assert abs(accion_numerica - accion_exacta) < 1e-12
El resultado esperado es dentro del error de redondeo para las tres discretizaciones. Este ejemplo solo verifica la integral sobre una órbita conocida exactamente. En un problema desconocido, la presencia aparente de curvas cerradas en una simulación no demuestra que existan integrales independientes en involución.
Para distinguir trayectorias cuasiperiódicas de caóticas en un sistema de varios grados de libertad, podemos recurrir a secciones de Poincaré, estimación espectral de frecuencias, exponentes de Lyapunov y comprobaciones de convergencia. Cada herramienta responde a una pregunta diferente. Un espectro discreto es compatible con movimiento cuasiperiódico, aunque una ventana temporal corta puede ocultar frecuencias cercanas. Un exponente de Lyapunov finito positivo en una simulación es un indicio que debe contrastarse con el tiempo de observación y los errores de integración. Afirmar la integrabilidad exacta exige argumentos estructurales adicionales.
Un segundo control consiste en comparar la acción calculada por integración directa con la frecuencia estimada desde trayectorias independientes. En un oscilador no lineal podemos fijar varias energías, determinar numéricamente el período de cada órbita y aproximar la derivada de la acción respecto de la energía. La relación obliga a que ambas estimaciones sean compatibles dentro de sus errores. Una discordancia persistente puede indicar una equivocación en el factor de normalización, una selección incorrecta del ciclo o un método de integración que no resuelve adecuadamente los puntos de retorno. Como combina dos procedimientos distintos, esta verificación es más informativa que repetir la misma integral con una malla más fina.
En aplicaciones a trayectorias orbitales, oscilaciones moleculares o modelos neuronales idealizados, hay que distinguir una variable de fase obtenida mediante una técnica de procesamiento de señales del ángulo canónico construido a partir de la dinámica. Una señal casi periódica permite asignar una fase operativa, pero eso no demuestra que exista una transformación simpléctica a variables de acción y ángulo. Una frecuencia dominante también aparece en un sistema disipativo con un ciclo límite, cuya estructura dinámica difiere de la de un toro hamiltoniano. La semejanza de las series temporales no autoriza a intercambiar los modelos.
113.10. Integrabilidad y límites de la representación
Ejercicio 1. Acción y período. Una órbita periódica regular de un grado de libertad satisface , con . Derivando, . En consecuencia, y . La frecuencia crece con la energía. Esta relación es compatible, por ejemplo, con un oscilador de potencial cuártico puro, aunque el valor concreto de depende de sus parámetros físicos.
Ejercicio 2. Dos osciladores. Sea . Las acciones son constantes y las fases avanzan como y . Ambas fases vuelven simultáneamente a su valor inicial módulo cuando . Como la razón es racional, las trayectorias con ambas acciones positivas son periódicas. Si cambiamos el segundo coeficiente por , la razón se vuelve irracional y la trayectoria con ambos modos activos es densa en su toro invariante.
Ejercicio 3. Independencia de las integrales. Para dos osciladores desacoplados, , propongamos y . La segunda diferencial es , de modo que las dos funciones no son independientes. En cambio, y satisfacen y son independientes sobre las regiones regulares donde los dos modos están excitados.
Ejercicio 4. La lentitud de una separatriz. Si un período satisface cuando , entonces y . No es necesario que diverja; puede converger a un valor finito, como ocurre en el péndulo. Una definición de acción válida lejos del nivel crítico no garantiza que las coordenadas de ángulo sigan siendo regulares en él.
Ejercicio 5. Variación lenta de frecuencia. Un oscilador tiene inicialmente y , de modo que . Si su frecuencia disminuye lentamente hasta , sin atravesar resonancias ni perder separación de escalas, la aproximación adiabática predice y . La energía no permanece constante porque el hamiltoniano depende explícitamente del tiempo.
La integrabilidad de Liouville describe una familia importante de sistemas hamiltonianos mediante acciones constantes y ángulos que avanzan linealmente. La independencia de las integrales, la involución y la regularidad del conjunto invariante son hipótesis del resultado; con varios grados de libertad, una energía conservada no satisface el criterio. La construcción concreta de las coordenadas puede exigir integrales elípticas y un tratamiento cuidadoso de las separatrices, como en el péndulo, cuyo período diverge en la frontera y cuyas variables regulares dejan de extenderse a ella. Las resonancias y las variaciones lentas de parámetros deben estudiarse atendiendo a esa pérdida de regularidad. Un sistema cercano a uno integrable no es necesariamente integrable y la invariancia adiabática es solo aproximada.
Referencias
- Arnold, V. I. (1989). Mathematical Methods of Classical Mechanics (2.ª ed.). Springer.
- Goldstein, H., Poole, C., & Safko, J. (2002). Classical Mechanics (3.ª ed.). Addison Wesley.
- Lichtenberg, A. J., & Lieberman, M. A. (1992). Regular and Chaotic Dynamics (2.ª ed.). Springer.
- Massachusetts Institute of Technology. (2014). Classical Mechanics III, Chapter 4: Canonical Transformations, Hamilton–Jacobi Equations, and Action-Angle Variables. https://ocw.mit.edu/courses/8-09-classical-mechanics-iii-fall-2014/resources/mit8_09f14_chapter_4/
- Chierchia, L., & Mather, J. N. (2010). Kolmogorov–Arnold–Moser theory. Scholarpedia, 5(9), 2123. https://doi.org/10.4249/scholarpedia.2123