Año 2 · Módulo 12 · Nivel F
114.1. De la dinámica continua a una transformación discreta
Si observamos un péndulo inmediatamente después de cada impulso de una fuerza periódica, obtenemos una sucesión discreta de estados. Esa sucesión puede describirse con una transformación que se aplica repetidamente. La ventaja práctica es considerable, porque una ecuación diferencial forzada se convierte en un mapa sobre posición y momento, donde se distinguen con facilidad órbitas periódicas, curvas invariantes y regiones de movimiento irregular.
Para sistemas hamiltonianos sometidos a impulsos, el mapa apropiado conserva área canónica, aunque sus iteraciones puedan divergir rápidamente cuando cambian las condiciones iniciales. Esa combinación explica por qué el caos conservativo no necesita atractores disipativos. Las islas de movimiento regular aparecen junto a conjuntos donde las trayectorias atraviesan regiones más extensas del espacio de fases. La geometría del mapa permite investigar qué separa ambos tipos de movimiento.
Trabajaremos con el mapa estándar de Chirikov–Taylor, obtenido a partir de un rotor sometido a impulsos periódicos. Su parámetro controla la intensidad de la perturbación. En el límite integrable, las acciones permanecen constantes; cuando la perturbación crece, aparecen resonancias, puntos hiperbólicos e intersecciones que modifican las rutas de transporte. La sencillez de sus ecuaciones lo convierte en un modelo útil para aprender a leer secciones de fase sin extrapolar conclusiones que una simulación limitada no puede demostrar.
El mapa estándar es un modelo mínimo y reproducible para investigar la deformación de curvas invariantes, las resonancias, la formación de islas y el transporte en momento. Permite ver por qué conservar área no equivale a conservar una energía autónoma en el mapa ni a mantener constantes las acciones de un sistema no perturbado. También exige precauciones numéricas. Una gráfica puede proyectar variables periódicas de manera que oculte el transporte real; una trayectoria corta puede sugerir regularidad aunque atraviese lentamente una región caótica.
114.2. Conservación de área, invertibilidad y estructura simpléctica
Consideremos un mapa diferenciable e invertible definido sobre una región bidimensional del espacio de fases. Su matriz jacobiana es
La transformación preserva el área orientada cuando en la región considerada. En dos dimensiones, para coordenadas canónicas y una transformación diferenciable, esa condición equivale a preservar la forma simpléctica , porque
El determinante igual a uno significa que un pequeño paralelogramo de condiciones iniciales conserva su área, aunque pueda estirarse en una dirección y comprimirse en otra. El estiramiento y el plegamiento compatibles con la conservación de área pueden generar estructuras de fase muy complicadas.
La dimensión del espacio de fases determina el alcance de esa equivalencia. Para grados de libertad, la conservación de volumen en dimensiones es una condición más débil; la forma simpléctica se preserva cuando se cumple la identidad con la matriz simpléctica correspondiente. En dimensión dos, la condición sobre el determinante sí es suficiente. Por eso, en el mapa estándar, una verificación algebraica simple demuestra su carácter simpléctico.
La invertibilidad es necesaria porque la aplicación de un flujo hamiltoniano regular entre dos instantes tiene inversa. Un mapa que contrae conjuntos sobre una curva atractora o identifica dos estados diferentes como uno solo no puede ser la transformación temporal exacta de un flujo hamiltoniano regular en el espacio canónico completo. Hay sistemas hamiltonianos con mapas reducidos que requieren cuidados adicionales, como restricciones, impactos o secciones singulares. Nuestro ejemplo evita esas complicaciones.
Preservar área tampoco equivale a preservar distancias. Pensemos en la transformación lineal , . Su determinante es uno, de modo que una región cuadrada se transforma en un rectángulo de igual área. Si repetimos el mapa, las separaciones crecen exponencialmente en la dirección y disminuyen en la dirección . Así, puede haber sensibilidad exponencial sin disipación de volumen. Para hablar de caos sobre una región compacta faltan, sin embargo, condiciones globales que caractericen la estructura recurrente y el entrelazamiento de trayectorias.
114.3. Construcción física a partir de un rotor sometido a impulsos
Consideremos un rotor ideal cuyo ángulo se mide módulo y cuyo momento conjugado es . Entre impulsos se mueve libremente con hamiltoniano , después de escoger unidades en las que el momento de inercia es uno. En consecuencia, y . El momento permanece fijo durante cada intervalo libre y el ángulo avanza proporcionalmente al tiempo transcurrido.
Supongamos que el rotor recibe un impulso instantáneo al comienzo de cada unidad temporal. La intensidad del impulso depende de su posición angular según una función sinusoidal. Una representación idealizada mediante distribuciones delta es
La ecuación del momento es . Al atravesar un impulso, el ángulo permanece continuo en el límite de impulso ideal y el momento experimenta un salto . Después, durante una unidad de evolución libre, el ángulo avanza la cantidad indicada por el nuevo momento.
Si representa el estado inmediatamente antes del impulso , primero aplicamos el salto y luego la evolución libre. Así obtenemos
Estas son las ecuaciones del mapa estándar en una de sus convenciones habituales. Si se usara el momento antiguo para actualizar el ángulo, se obtendría un mapa distinto de la transformación estroboscópica exacta que acabamos de derivar. El orden «impulso y luego rotación» coincide con una composición de transformaciones canónicas simples.
La idealización mediante impulsos delta representa el límite de impulsos suficientemente breves cuya integral temporal conserva un valor finito. Un rotor real exige especificar duración del impulso, pérdidas, elasticidad y otros efectos. Esas diferencias pueden producir correcciones a las ecuaciones y, si introducen fricción, romper la conservación de área. El mapa estándar es una construcción matemática controlada; usarlo como modelo físico requiere justificar el régimen en el que se aproxima el sistema observado.
El parámetro adimensional controla la intensidad del impulso respecto de la rotación libre. Cuando vale cero, el momento es constante y el sistema es integrable. Para valores no nulos aparecen acoplamientos entre ángulo y momento. Aumentar no vuelve necesariamente caóticas todas las trayectorias, ya que para un mismo valor del parámetro pueden coexistir regiones regulares y caóticas; esa coexistencia es un rasgo característico del caos hamiltoniano.
114.4. Verificación algebraica e inversa del mapa
Ordenemos las variables como y escribamos . Las derivadas parciales del mapa estándar son
Su determinante vale
Por tanto, el mapa conserva exactamente el área canónica. La propiedad vale para cualquier valor real de , con independencia de que el movimiento parezca regular. El mapa puede multiplicar las separaciones por factores considerables en una dirección, siempre que compense esa deformación en la dirección transversal.
La inversa se obtiene sin aproximaciones. Conociendo , recuperamos . Después calculamos . La inversión demuestra que el estado anterior queda determinado por el actual si conservamos el momento sin aplicar identificaciones que alteren el espacio considerado.
También existe una descripción por función generatriz. Trabajemos con un levantamiento de los ángulos a la recta real y definamos
Las relaciones y producen y . Al combinarlas recuperamos las ecuaciones originales. Esta representación muestra que la preservación simpléctica es una consecuencia del mecanismo que genera el mapa, independiente del cálculo del jacobiano.
En el cilindro de fases el ángulo es periódico y el momento puede tomar valores reales arbitrarios. Es posible representar gráficamente el momento también módulo , con lo que se obtiene un toro . Como las ecuaciones son compatibles con traslaciones de por múltiplos de , esa proyección define igualmente un mapa legítimo sobre el toro. Sin embargo, ambas representaciones responden preguntas diferentes, porque la proyección al toro elimina la información de cuántas vueltas ha recorrido el momento y no permite medir directamente su desplazamiento acumulado.
114.5. Límite integrable y clasificación de puntos fijos
Empecemos con . Las ecuaciones se reducen a y . Cada recta horizontal de momento constante es una curva invariante. Si es racional, después de un número finito de iteraciones el ángulo vuelve a su valor inicial; si es irracional, sus iteraciones son densas sobre el círculo correspondiente. Tenemos la versión discreta de la distinción entre movimiento periódico y cuasiperiódico del capítulo anterior.
Cuando , los puntos fijos del mapa sobre el cilindro satisfacen y , con . Por ello existen las familias y . Se diferencian por sus propiedades de estabilidad lineal. Como el determinante jacobiano es uno, los autovalores verifican .
La traza de la matriz es . En el punto se obtiene una traza mayor que dos para , por lo que los autovalores reales son recíprocos y uno tiene módulo mayor que uno. El punto es hiperbólico, con una dirección local que se expande y otra que se contrae. Sus variedades estable e inestable pueden adquirir una geometría complicada al prolongarlas por el espacio de fases.
En , la traza vale . Para , pertenece al intervalo , de modo que los autovalores son complejos conjugados sobre el círculo unitario. El punto es elíptico en la clasificación lineal. En muchas regiones de parámetros se rodea de curvas invariantes regulares y de islas de estabilidad, aunque la estabilidad no lineal requiere un análisis adicional, sobre todo en resonancias. Cuando , la traza es menor que y el punto pasa a ser hiperbólico.
En los límites y aparecen autovalores con módulo uno y valores especiales o , respectivamente. Se requieren términos no lineales para describir esas bifurcaciones. Los umbrales locales de estabilidad de un punto fijo no deben confundirse con el valor crítico para la desaparición de la última curva invariante que atraviesa el cilindro.
La identidad se comprueba sin integrar trayectorias prolongadas. Para , el punto de tiene matriz , con traza tres y autovalores . El autovalor mayor es aproximadamente y el menor, cerca de ; su producto es uno. En , la traza es uno y los autovalores son . En un mismo mapa coexisten así un punto hiperbólico y otro elíptico, de modo que la estabilidad de un solo equilibrio no caracteriza al sistema completo.
114.6. Resonancias, islas y geometría de un espacio mixto
Al introducir un impulso pequeño, algunas curvas invariantes del sistema integrable se deforman. Otras, de frecuencia resonante, se reorganizan alrededor de cadenas de islas. En una sección de fases podemos observar una región elíptica central rodeada por curvas aproximadamente cerradas, puntos hiperbólicos de los que parten separatrices y capas en las que las trayectorias muestran sensibilidad a las condiciones iniciales. Estos elementos pueden repetirse a escalas cada vez menores.
Una resonancia de razón racional se reconoce porque la rotación no perturbada completa un número entero de vueltas después de un número finito de impulsos. Al perturbarla, la familia continua de puntos periódicos del caso integrable puede separarse en órbitas periódicas con propiedades de estabilidad distintas. El mecanismo está relacionado con el teorema de Poincaré–Birkhoff para mapas de torsión de un anillo, aunque ese teorema exige hipótesis de torsión y regularidad que una curva deformada no verifica por sí sola.
Las islas regulares pueden aparecer rodeadas por regiones caóticas. Una trayectoria dentro de una isla no explora el mar caótico exterior, mientras que otra iniciada a muy poca distancia, pero fuera de las curvas invariantes que delimitan la isla, puede recorrer una región mucho más amplia. Esta proximidad entre comportamientos diferentes complica la inferencia basada en una pequeña muestra de estados iniciales. El mapa es un ejemplo de heterogeneidad dinámica sin parámetros heterogéneos, ya que el mismo valor de admite destinos cualitativamente distintos según la ubicación inicial.
En regiones caóticas próximas a islas, las trayectorias pueden permanecer durante largos períodos en sus alrededores antes de alejarse. Este fenómeno suele denominarse stickiness, o adherencia temporal a estructuras regulares. Puede generar distribuciones amplias de tiempos de permanencia y episodios de transporte irregular. Aunque pueda parecer una trampa estocástica independiente, resulta de la geometría determinista de las fronteras entre regiones regulares y caóticas.
Un punto hiperbólico aislado no establece que el caos ocupe una región extensa. Las intersecciones transversales de variedades invariantes permiten establecer estructuras de herradura en contextos adecuados, como estudiamos mediante Melnikov en el capítulo 109. No obstante, las afirmaciones sobre ergodicidad, mezcla o transporte global requieren argumentos adicionales. Un mapa puede tener órbitas caóticas y conservar simultáneamente conjuntos invariantes de medida positiva en los que el movimiento es regular.
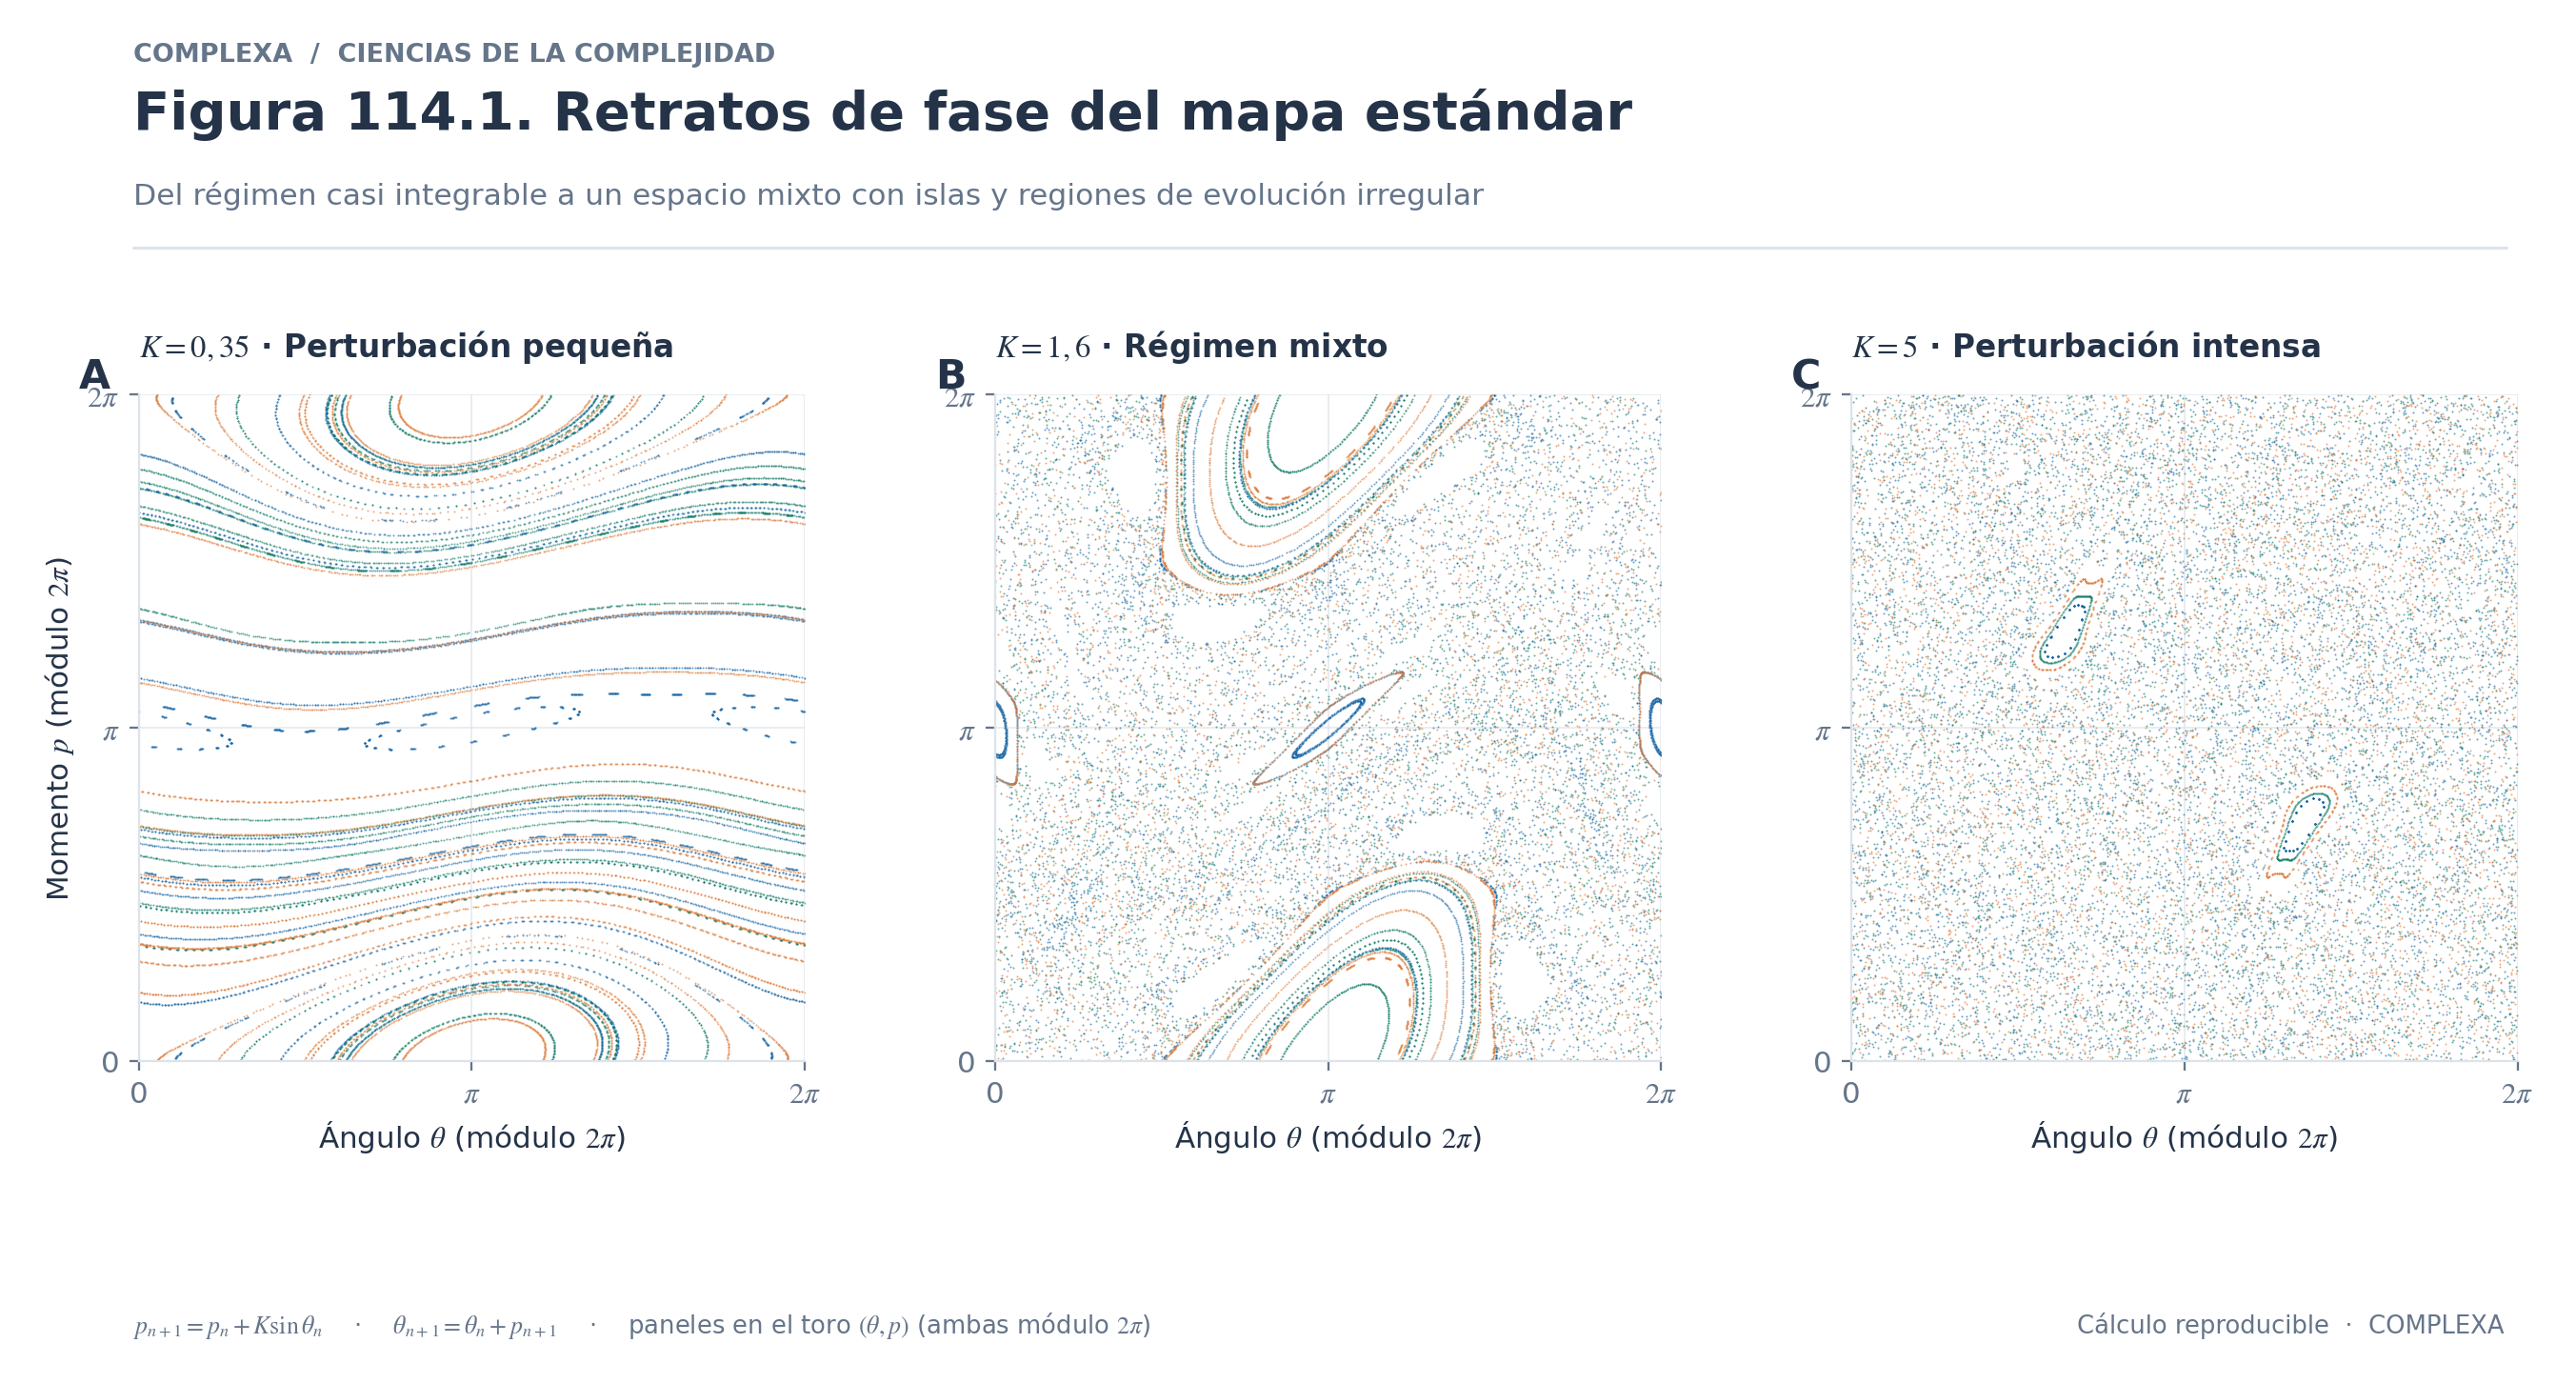
Figura 114.1. Secciones de fases del mapa estándar , para , y . En cada panel se proyectan y módulo para mostrar las curvas regulares, cadenas de islas y regiones de aspecto caótico. Se trazan 58 condiciones iniciales, con 110 iteraciones descartadas y 360 puntos por trayectoria; la figura es ilustrativa, no una prueba de ergodicidad o de destrucción de una curva particular.
114.7. Curvas KAM y el umbral de transporte global
La teoría de Kolmogorov–Arnold–Moser estudia la persistencia de ciertos toros invariantes bajo perturbaciones hamiltonianas suficientemente pequeñas. En mapas bidimensionales de torsión, esos toros aparecen como curvas invariantes que atraviesan el cilindro y separan regiones de momento. Una curva invariante esencial es una barrera topológica al transporte vertical en el cilindro, porque ninguna trayectoria puede cruzarla de un lado a otro.
Las curvas resisten la perturbación de manera desigual. Las frecuencias suficientemente alejadas de resonancias racionales, en un sentido cuantificable mediante condiciones diofánticas, pueden sostener curvas invariantes bajo las hipótesis de regularidad y torsión. Las aproximaciones racionales muy buenas de una frecuencia introducen divisores pequeños que dificultan el método perturbativo. Por ello, el análisis de qué curvas sobreviven es más refinado que una clasificación binaria entre movimiento periódico y aperiódico.
Para la normalización del mapa estándar usada aquí, el valor corresponde a la destrucción de la última curva invariante esencial con número de rotación áureo, en el marco del criterio de Greene y sus desarrollos posteriores. Este umbral no es una constante universal del inicio del caos. Hay regiones caóticas a valores inferiores y sobreviven islas de movimiento regular cuando supera ese umbral.
Aquí «transporte global» designa el paso de momento a través de las barreras invariantes esenciales del cilindro; cuando desaparecen las últimas, se comunican regiones que antes estaban separadas. Eso no implica que cualquier trayectoria recorra de inmediato todo el espacio disponible ni que el movimiento en momento sea difusión normal. Pueden subsistir obstáculos parciales, permanencias prolongadas cerca de islas y regiones que requieren enormes tiempos para ser exploradas.
El valor de no se obtiene con la mera comprobación ; requiere análisis de órbitas periódicas, números de rotación, residuos de estabilidad o métodos numéricos de resolución elevada. Usar como un interruptor universal entre «orden» y «caos» oculta precisamente los mecanismos que el mapa estándar permite estudiar.
La teoría KAM es compatible con la aparición de caos, porque describe las condiciones bajo las cuales persisten conjuntos regulares cuando la perturbación es suficientemente pequeña. El mapa estándar muestra, en la misma geometría, esos conjuntos y las regiones donde la organización integrable se rompe. Esa coexistencia es un resultado estructural del mapa.
114.8. Transporte en momento, difusión y precauciones de cálculo
El momento evoluciona según . Después de iteraciones,
Si las fases se comportasen como variables independientes uniformes en , cada incremento tendría media cero y varianza . Bajo esa hipótesis aproximada, la varianza del desplazamiento crecería como . Si definimos el coeficiente de difusión por , obtendríamos la predicción de fase aleatoria . La convención sin el factor dos, también habitual, da un coeficiente de aproximadamente ; ambas expresiones solo pueden compararse después de fijar la definición.
La independencia de las fases es solo una aproximación, porque el sistema es determinista y sus ángulos consecutivos están correlacionados. La expresión exacta de la varianza contiene, además de las varianzas individuales, sumas de covarianzas entre incrementos separados en el tiempo. Cerca de resonancias, esas correlaciones pueden modificar notablemente el transporte.
Existen también modos aceleradores, órbitas cuyo momento cambia sistemáticamente en múltiplos de después de cierto número de iteraciones mientras el estado proyectado al toro es periódico. En regiones cercanas a estos modos pueden aparecer desplazamientos de momento anormalmente rápidos y fenómenos superdifusivos. La misma proyección toroidal que hace sencillo representar la dinámica puede ocultar esos desplazamientos porque identifica momentos que difieren por vueltas completas.
El transporte en momento se investiga siguiendo sin reducirlo módulo . Deben especificarse la distribución inicial y el horizonte de observación. La varianza sobre una única trayectoria temporal y la varianza de un conjunto de trayectorias son estadísticas diferentes, salvo hipótesis que justifiquen relacionarlas. Una forma aproximadamente acampanada del histograma tampoco establece normalidad ni difusión ordinaria; conviene examinar además las colas, la persistencia y los cuantiles.
Esta discusión retoma los capítulos de probabilidad del primer año. Un sistema estrictamente determinista puede producir distribuciones estadísticas útiles cuando desconocemos el estado inicial exacto o resumimos muchas condiciones iniciales. La incertidumbre sobre una trayectoria y la existencia de una ley estocástica fundamental no son afirmaciones equivalentes. En el mapa estándar, las aproximaciones difusivas son herramientas de descripción macroscópica cuyo dominio de validez depende del régimen dinámico.
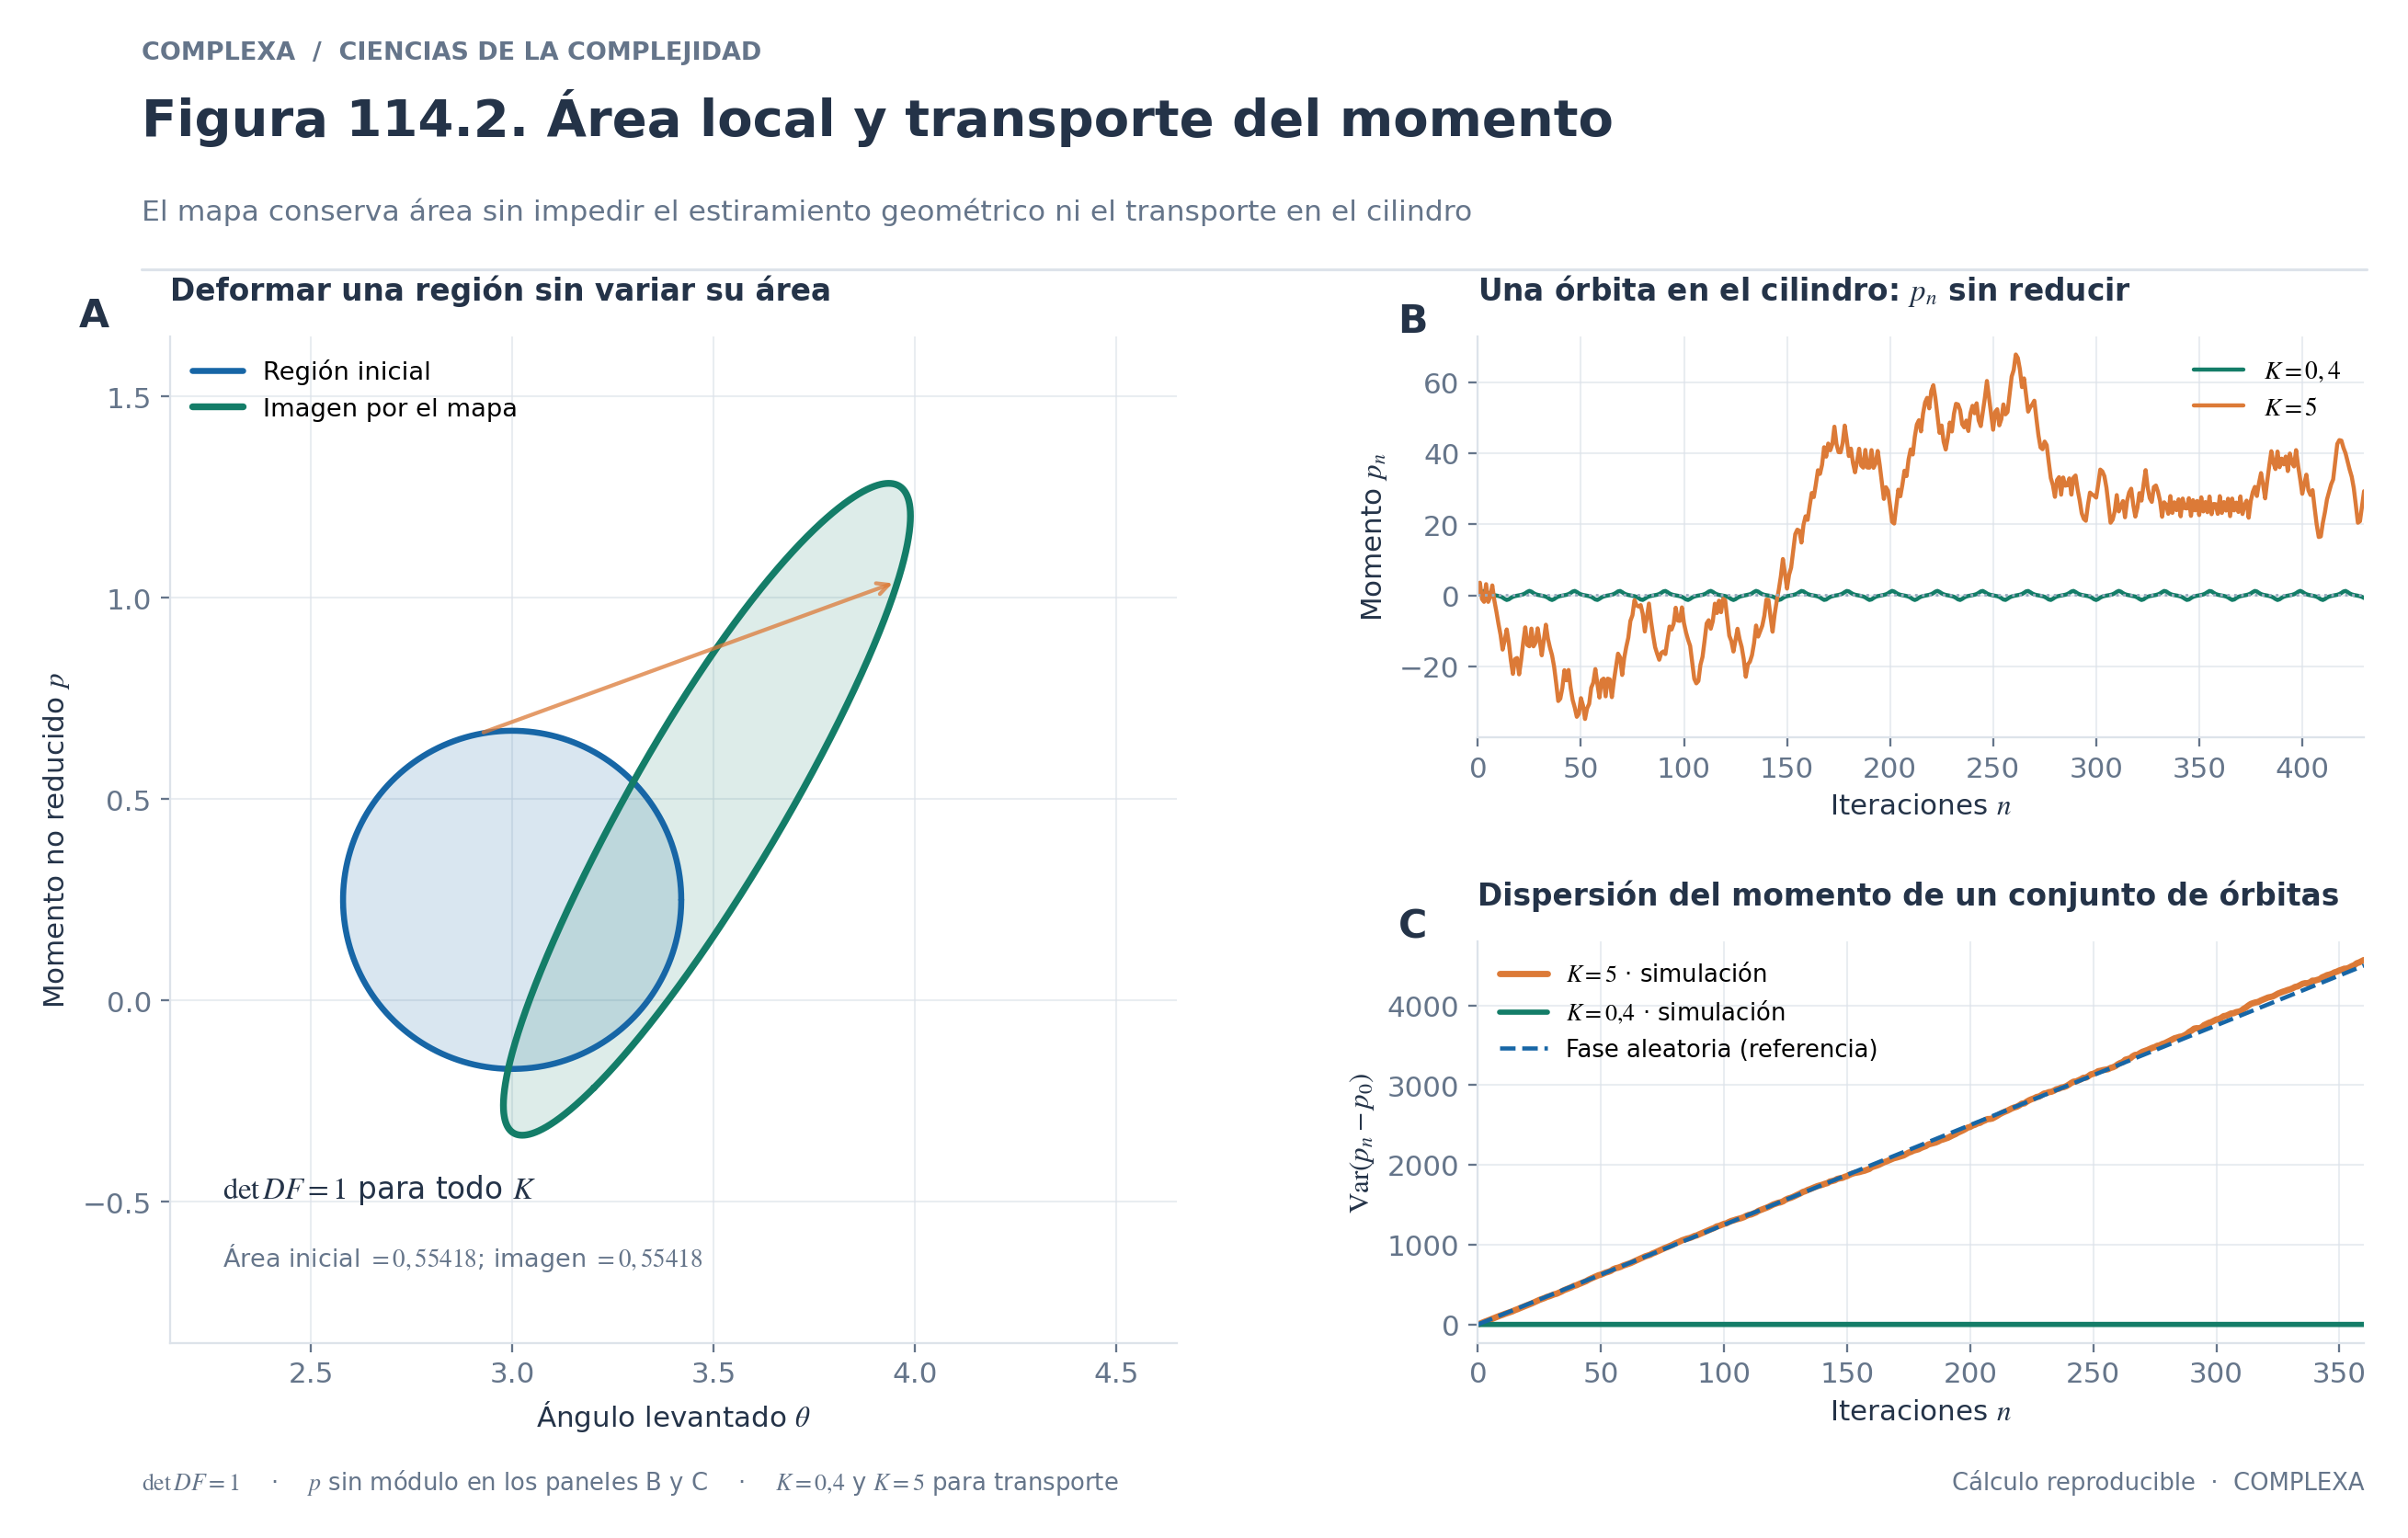
Figura 114.2. El mapa estándar con deforma una región sin cambiar su área: y el área del ejemplo coincide hasta redondeo numérico. El momento se conserva sin reducir módulo para comparar una trayectoria individual y la varianza de desplazamientos de 5.500 condiciones iniciales durante 360 iteraciones, con y . La recta es una referencia de fases independientes, no una identidad del mapa determinista.
114.9. Experimento reproducible y lectura crítica de una sección de fases
Un experimento pequeño permite verificar primero las identidades algebraicas y luego explorar trayectorias. Es preferible comenzar con comprobaciones de resultado inequívoco, como el determinante del jacobiano, la reversibilidad y la exactitud del límite . Una nube de puntos sugerente no sustituye esas verificaciones, porque un error de actualización puede producir patrones visualmente convincentes sin preservar área.
El programa siguiente, escrito solo con la biblioteca estándar, calcula tres iteraciones desde una condición inicial conocida, verifica la inversa y confirma que el determinante es uno para varios ángulos. Mantiene el momento sin proyectarlo y reduce el ángulo al intervalo periódico después de cada paso. Un estudio gráfico posterior puede usar las posiciones generadas para construir secciones de fases con numerosos estados iniciales.
from math import pi, sin, cos, isclose

TWOPI = 2 * pi

def avanzar(theta, p, K):
    p_nuevo = p + K * sin(theta)
    theta_nuevo = (theta + p_nuevo) % TWOPI
    return theta_nuevo, p_nuevo

def retroceder(theta_nuevo, p_nuevo, K):
    theta = (theta_nuevo - p_nuevo) % TWOPI
    p = p_nuevo - K * sin(theta)
    return theta, p

K = 2.0
theta, p = pi / 2, 0.0
inicio = (theta, p)
for n in range(3):
    theta, p = avanzar(theta, p, K)
    print(n + 1, round(theta, 6), round(p, 6))

for theta_prueba in (0.0, pi / 4, pi, 1.7):
    c = K * cos(theta_prueba)
    determinante = (1 + c) * 1 - c * 1
    assert isclose(determinante, 1.0, abs_tol=1e-14)

for _ in range(3):
    theta, p = retroceder(theta, p, K)
assert isclose(theta, inicio[0], abs_tol=1e-12)
assert isclose(p, inicio[1], abs_tol=1e-12)
print('Verificaciones correctas')
La primera iteración produce y , aproximadamente . En la segunda, , aproximadamente ; el nuevo ángulo es aproximadamente . Con estas cantidades se detecta un error frecuente, como actualizar el ángulo con el momento anterior o aplicar el impulso después de la rotación sin modificar coherentemente la definición temporal del estado.
Para construir un retrato de fase, puede elegirse un conjunto de condiciones iniciales distribuidas alrededor de una isla y en regiones más alejadas. Se itera cada condición durante miles de pasos y se dibujan los pares con una marca distinta por trayectoria. Si el propósito es estudiar transporte, debe conservarse también una copia de sin reducción. El resultado esperado cambia con , ya que con perturbaciones pequeñas prevalecen muchas curvas reconocibles y con valores mayores aparecen capas caóticas extensas y cadenas de islas. La inferencia depende del horizonte temporal y de la resolución de la figura.
La comprobación del determinante es exacta en el modelo matemático. La afirmación de que cierta trayectoria es caótica o que se ha destruido una curva invariante particular no se obtiene con igual certeza mediante un gráfico. Para sostenerla necesitamos diagnósticos dinámicos específicos, como exponentes de Lyapunov con convergencia, análisis de números de rotación o estabilidad de órbitas periódicas. Una afirmación sobre transporte global exige controles numéricos más extensos que la identificación local de un punto periódico.
La comparación de dos reglas discretas casi idénticas permite aislar el efecto de la secuencia de actualización. El mapa , tiene determinante jacobiano uno. Si reemplazamos la segunda actualización por , manteniendo la primera, la matriz pasa a ser , cuyo determinante es . Salvo en situaciones particulares, el segundo esquema ya no preserva área. La diferencia recuerda los integradores explícitos y simplécticos del capítulo 112, donde el orden de las operaciones cuenta tanto como los términos individuales.
El determinante unitario del jacobiano garantiza preservación local del área orientada para el mapa regular considerado. Ese cálculo no dice si una trayectoria explorará uniformemente el espacio accesible, cómo se distribuirán los retornos ni qué estadística describirá un conjunto de condiciones iniciales. Los observables y el muestreo deben elegirse de acuerdo con la pregunta.
Hay una dificultad adicional cuando una representación mezcla escalas. Si dibujamos muchas trayectorias sobre la misma sección y todas comparten color, las nubes pueden parecer una región caótica homogénea aunque correspondan a curvas invariantes densamente superpuestas. En sentido inverso, una sola trayectoria caótica, observada durante pocas iteraciones, puede parecer una órbita casi cerrada. Por eso conviene asignar un identificador visual a cada condición inicial y declarar el número de puntos y el horizonte de integración. Al publicar una figura, el valor de , las condiciones iniciales y el tratamiento módulo son parte de la evidencia y deben quedar indicados.
En el modelo impulsado ideal, el mapa estroboscópico es exacto para los instantes de observación seleccionados; integrar numéricamente una fuerza continua es otro problema. Si quisiéramos introducir una fuerza continua adicional, el mapa obtenido podría requerir resolver nuevas ecuaciones entre impulsos. Un esquema que conserve volumen por construcción sería una elección atractiva, pero aún habría que demostrar su orden de precisión y comprobar que no fabrica resonancias numéricas.
114.10. Lectura del mapa estándar
Ejercicio 1. Área preservada. Sea . Su jacobiano es . El determinante es uno independientemente de . Por tanto, preserva el área orientada. Eso no asegura que todas las órbitas sean estables ni que exista una energía conservada adicional.
Ejercicio 2. Inversa. Recibimos el estado . Como , recuperamos módulo . Luego, . Sustituir ambos valores en el mapa directo devuelve exactamente . El razonamiento no depende del número de iteraciones y confirma que cada paso tiene una inversa bien definida.
Ejercicio 3. Clasificación local. En el punto fijo , la traza es . Para , la traza vale cero y los autovalores son , de módulo uno, así que el punto es linealmente elíptico. Para , la traza es , los autovalores son y el punto es hiperbólico. La transición local ocurre en , un valor distinto del umbral de desaparición de la última curva esencial del cilindro.
Ejercicio 4. Período integrable. Si y , el ángulo avanza por iteración, de modo que vuelve a su valor inicial después de cinco pasos. Si , la razón es irracional y la órbita angular es densa en el círculo. Ambas trayectorias tienen momento constante y ningún exponente de Lyapunov positivo asociado a la dirección angular por este mecanismo.
Ejercicio 5. Definición de difusión. Supongamos la hipótesis aproximada de fases independientes y uniformes, con . Cada incremento tiene varianza . Tras impulsos, . Bajo la definición , resulta . El cálculo es condicional; no valida la independencia estadística de las fases reales del mapa ni excluye regímenes anómalos.
El mapa estándar permite estudiar en un mismo modelo un límite integrable y la aparición progresiva de regiones resonantes y caóticas. La transformación es invertible y preserva el área canónica. Para , el momento permanece constante y el ángulo gira regularmente; con impulsos no nulos, la iteración puede generar puntos hiperbólicos, cadenas de islas y capas de movimiento irregular.
La inspección de un retrato de fases requiere paciencia. Una nube de puntos dispersos no demuestra transporte sin barreras; una curva que parece cerrada puede ser una órbita de período muy largo o el efecto de observar pocas iteraciones. Para evaluar desplazamientos acumulados hay que seguir el momento sin reducir. Los cálculos de difusión basados en fases independientes son aproximaciones condicionadas, útiles para orientar la comparación con trayectorias reales.
Las resonancias explican una parte esencial de la organización de este mapa. Su anchura y sus interacciones permiten estudiar dónde puede deteriorarse una barrera invariante y dónde podría aparecer transporte a gran escala.
Referencias
- Arnold, V. I. (1989). Mathematical Methods of Classical Mechanics (2.ª ed.). Springer.
- Chirikov, B. V. (1979). A universal instability of many-dimensional oscillator systems. Physics Reports, 52(5), 263–379. https://doi.org/10.1016/0370-1573(79)90023-1
- Chirikov, B. V., & Shepelyansky, D. L. (2008). Chirikov standard map. Scholarpedia, 3(3), 3550. https://doi.org/10.4249/scholarpedia.3550
- Greene, J. M. (1979). A method for determining a stochastic transition. Journal of Mathematical Physics, 20(6), 1183–1201. https://doi.org/10.1063/1.524170
- Lichtenberg, A. J., & Lieberman, M. A. (1992). Regular and Chaotic Dynamics (2.ª ed.). Springer.
- Chierchia, L., & Mather, J. N. (2010). Kolmogorov–Arnold–Moser theory. Scholarpedia, 5(9), 2123. https://doi.org/10.4249/scholarpedia.2123