Un mapa registra cuántas veces se ha recorrido cada conexión entre cuatro estaciones. Dos sistemas pueden producir exactamente ese mismo mapa y, sin embargo, ofrecer tiempos muy distintos para llegar a un destino. En uno, quien acaba de llegar suele regresar; en otro, suele continuar. La diferencia está en cómo se enlazan los pasos. Un segundo problema aparece cuando una actividad depende de varias personas reunidas: conocer todos los contactos por parejas puede dejar sin identificar quién coincidió dentro del mismo grupo.
Ambas situaciones se estudian bajo la expresión «orden superior», pero requieren información diferente. La primera pide conservar historias; la segunda, composiciones colectivas y reglas que las utilizan. Una proyección por pares puede ser suficiente para cierta pregunta y perder precisamente lo que otra necesita. Los ejemplos siguientes son construcciones matemáticas con cálculos comprobados. Permiten establecer qué se conserva sin atribuir a una red observada un mecanismo que sus datos todavía no identifican.
Dos sentidos del orden
En un proceso con memoria, la distribución del siguiente estado depende de algo más que el estado actual. Si identifica la estación visitada en el paso , una descripción de primer orden utiliza la probabilidad del siguiente destino condicionada a . Una descripción de segundo orden conserva además . El orden señala aquí cuántas posiciones anteriores hacen falta dentro del modelo considerado. No indica cuántas personas o componentes interactúan simultáneamente.
Una interacción colectiva plantea otra cuestión. El cambio de un participante puede depender del estado conjunto de otros dos dentro de un grupo. Es posible que la evolución sea perfectamente markoviana cuando se conoce el estado actual de todos: no requiere recordar el pasado. Sin embargo, una lista de vínculos individuales puede resultar insuficiente para calcularla. El grupo proporciona una condición simultánea que no queda especificada por la historia de una sola trayectoria.
La distinción permite reconocer casos combinados. Una persona podría elegir su próxima reunión según la reunión anterior, y modificar su estado según quiénes participan juntos en ella. Habría memoria en la elección y dependencia colectiva en la actualización. Medir solo la sucesión de personas contactadas puede omitir la composición de las reuniones; medir solo sus composiciones puede omitir el orden en que se visitaron. El registro necesario depende de la regla que se quiere evaluar.
Rosvall y colaboradores (2014) representan la memoria de recorridos mediante estados que conservan el nodo actual y el anterior. La transición entre esos estados describe una secuencia de tres nodos, en lugar de una conexión aislada. Su trabajo muestra que la información adicional puede modificar resultados sobre flujos, comunidades y clasificación de nodos. La idea pertinente para nuestros cálculos es específica: las frecuencias de pares no determinan cómo se concatenan esos pares en recorridos más largos.
Un ciclo con idénticos flujos por enlace
Consideremos cuatro nodos, , , y , conectados en un ciclo: cada uno tiene como vecinos los dos nodos contiguos. Después de llegar desde hasta , el caminante regresa a con probabilidad y continúa hacia el otro vecino de con probabilidad . El parámetro es adimensional y pertenece al intervalo entre cero y uno. Cada transición ocupa un paso; no le asignamos una duración física.
El estado completo es el par ordenado : el caminante se encuentra en y llegó desde . Existen ocho estados de ese tipo, uno por dirección de cada conexión del ciclo. La regla de transición queda especificada para todos ellos. Por ejemplo, desde se pasa a con probabilidad o a con probabilidad . La misma regla se aplica al resto de los estados, respetando las conexiones del ciclo.
Comenzaremos con probabilidad de un octavo en cada estado ordenado. Esa distribución es estacionaria: cada estado recibe una contribución de retorno y otra de continuación, cuyos coeficientes suman uno. Por tanto, cada nodo físico tiene probabilidad de un cuarto y cada conexión dirigida transporta la misma masa. Estas igualdades corresponden a la inicialización estacionaria elegida. No estamos afirmando que una distribución arbitraria converja a ella en cada paso; el ciclo conserva una alternancia entre sus dos partes.
Si solo se registra el nodo actual y se promedian las dos historias posibles de llegada, cada vecino aparece como siguiente destino con probabilidad de un medio. Esto ocurre tanto para como para . Una red ponderada construida con esas frecuencias por pares es idéntica en ambos casos. También coincide con la red de un caminante sin memoria que elige cualquiera de sus dos vecinos con igual probabilidad.
La igualdad desaparece al preguntar por secuencias. La probabilidad de estar otra vez en el nodo inicial después de dos pasos es . Para el modelo sin memoria es un medio. En consecuencia, dos mapas con las mismas frecuencias de circulación pueden representar sistemas con probabilidades de retorno de una décima o de nueve décimas. Una matriz de frecuencias agregadas no contiene la información que permitiría distinguirlos.
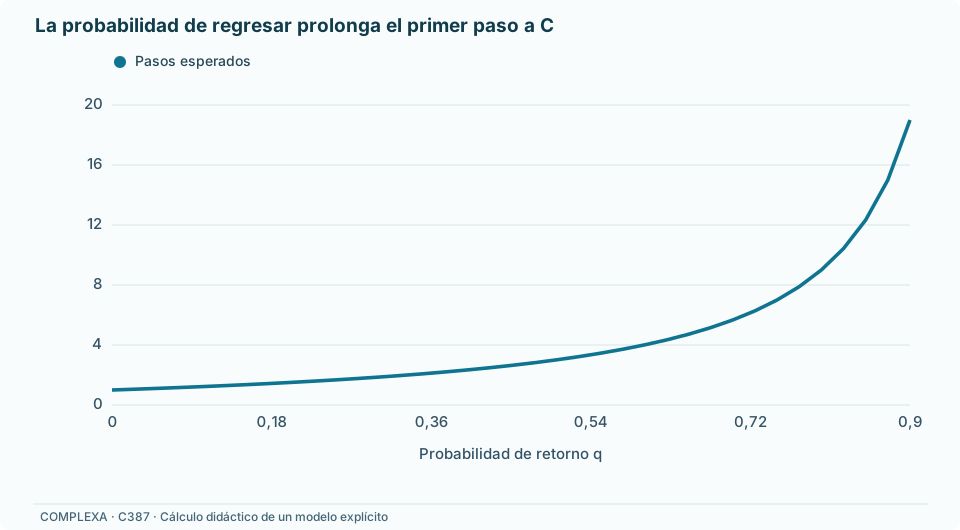
La diferencia afecta a un tiempo de llegada concreto. Supongamos que el caminante acaba de recorrer y queremos saber cuántos pasos adicionales tardará, en promedio, en alcanzar por primera vez. Para , la regla anterior da:
El resultado puede derivarse agrupando dos situaciones. Desde un vecino de , alcanzarlo en el siguiente paso tiene probabilidad ; el retorno lleva al nodo opuesto, desde el cual se necesita un paso para volver a uno de sus vecinos. Si llamamos al tiempo esperado desde la primera situación, se obtiene . La solución coincide con la obtenida resolviendo las ecuaciones de llegada para todos los estados que todavía no han alcanzado el destino.
En el límite , el caminante alterna indefinidamente entre y y nunca alcanza . El tiempo esperado deja de ser finito. La condición inicial también forma parte de la pregunta: conocer que alguien está en ofrece menos información que saber que acaba de llegar desde . Los tiempos de la tabla utilizan esta segunda condición. La comparación con las frecuencias estacionarias muestra qué distingue cada registro, sin convertir una distribución inicial específica en una propiedad general de cualquier recorrido.
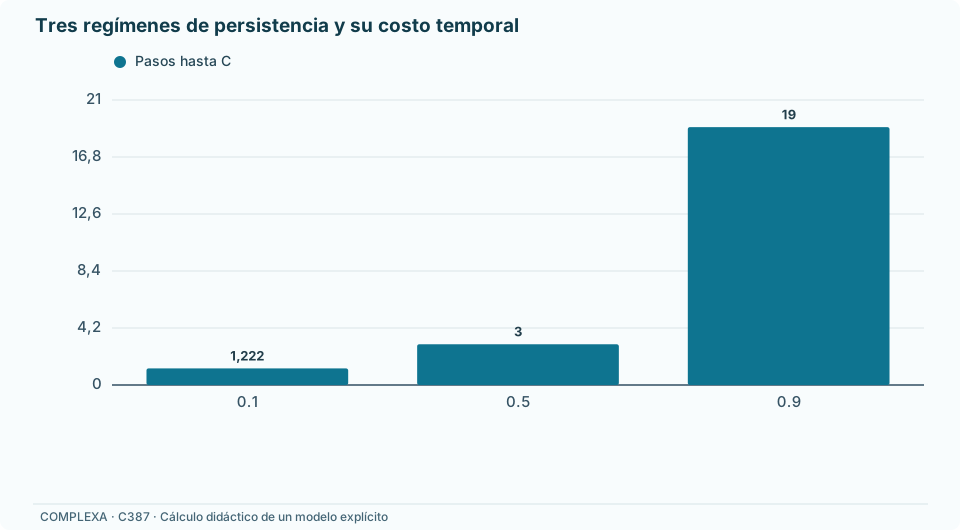
| Probabilidad de regresar | Retorno tras dos pasos | Pasos esperados hasta C desde el estado (A,B) |
|---|---|---|
| 0,1 | 0,1 | 11/9, aproximadamente 1,22 |
| 0,5 | 0,5 | 3 |
| 0,9 | 0,9 | 19 |
El modelo de primer orden conserva la frecuencia de cada conexión y predice tres pasos en los dos extremos. Ese valor responde a un proceso diferente, aunque utilice el mapa correcto de frecuencias. La información que falta es la distribución de continuación condicionada al origen inmediato. Para esta pregunta, una proyección que conserva las visitas estacionarias todavía puede producir un error grande en el tiempo de llegada.
Cuándo puede olvidarse la historia
La posibilidad de reducir el estado puede formularse sin apelar a un ejemplo particular. Consideremos dos historias que terminan en el mismo nodo. Si ambas asignan la misma probabilidad a cada próximo nodo, olvidar cuál ocurrió no cambia la predicción del paso siguiente. Si esa igualdad se cumple para todas las historias permitidas que comparten nodo actual, existe una descripción cerrada de primer orden sobre esos nodos, válida para cualquier distribución inicial de las historias.
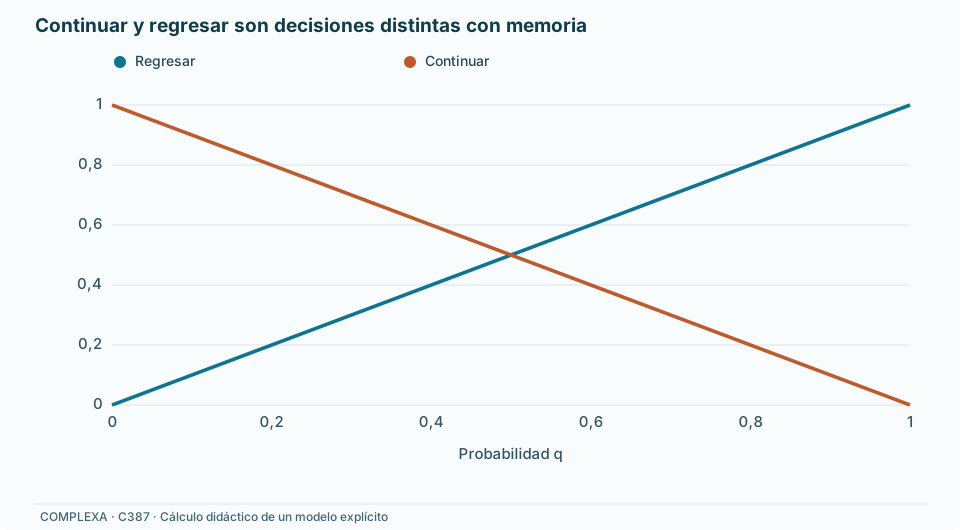
En el ciclo, desde el estado la probabilidad de ir a es ; desde es . Ambas coinciden cuando . En ese caso, el nodo anterior deja de aportar información y la proyección conserva la ley de las trayectorias. Para los otros valores, mezclar las historias produce un promedio que depende de cómo se distribuyan. La coincidencia estacionaria de frecuencias no satisface por sí sola la condición de cierre.
Una manera de cuantificar la información perdida es comparar la incertidumbre del próximo paso. Conocido solo el nodo actual en nuestro régimen estacionario, hay dos destinos equiprobables y la entropía condicional es un bit. Conocido también el nodo anterior, la entropía es . Para ambos extremos de la tabla vale aproximadamente bits. Recordar la llegada reduce la incertidumbre en unos bits, aunque uno de esos procesos alcance el destino mucho más deprisa que el otro.
Ese contraste muestra otra limitación de los resúmenes. Una cantidad de información puede detectar que la memoria importa sin identificar hacia dónde orienta el recorrido ni qué consecuencia tiene para un destino particular. La interpretación necesita examinar las transiciones que producen el valor. Del mismo modo, conservar una distribución estacionaria o una medida de centralidad no equivale a conservar probabilidades de trayectorias, tiempos de llegada o respuestas a una modificación de la red.
La representación ampliada sigue siendo un grafo: sus nodos son estados de memoria y sus enlaces representan transiciones entre ellos. Sobre esos estados, el proceso es de primer orden. Esto no elimina el problema original; señala qué información hubo que añadir para resolverlo. Un grafo sobre cuatro lugares y otro sobre ocho estados de llegada representan objetos distintos, aunque ambos utilicen enlaces entre pares de vértices en su descripción matemática.
La reducción también puede ser aproximada, pero entonces hay que fijar un horizonte. Supongamos que, para cualquier historia admisible, las probabilidades del siguiente nodo difieren de un núcleo común en una distancia de variación total de, como máximo, . Esa distancia mide la mayor diferencia de probabilidad asignada a un conjunto de destinos. Si ambos procesos parten de la misma distribución del nodo inicial, podemos hacer coincidir sus estados iniciales, emparejarlos mientras coinciden y hacer que diverjan en el paso siguiente con probabilidad no mayor que ese límite. Durante pasos, la probabilidad de alguna divergencia queda acotada por , o por uno si el producto lo supera. Esta justificación controla predicciones de horizonte finito; una pequeña discrepancia local no garantiza por sí sola un error pequeño en un tiempo de llegada sin límite temporal.
El orden temporal registrado y el orden estimado
En datos temporales, dos conexiones presentes en un agregado no garantizan un recorrido realizable. La segunda debe ocurrir después de la primera y dentro del intervalo de espera que admita el proceso. Scholtes y colaboradores (2014) estudian cómo esas restricciones de secuencia modifican la difusión respecto a redes agregadas. Su uso de «causalidad» se refiere a caminos compatibles con el orden temporal. No establece que un contacto observado cause un cambio de conducta entre personas.
También hay que decidir qué cuenta como una secuencia completa. Un registro de viajes puede incluir inicios y terminaciones; dividirlo en fragmentos altera las historias disponibles. Un período sin observación puede representar una espera, una salida del sistema o datos ausentes. Concatenar automáticamente el último evento de una sesión con el primero de la siguiente produciría transiciones que el proceso no realizó. La unidad de observación debe fijarse antes de estimar probabilidades de orden superior.
Scholtes (2017) propone combinar órdenes para representar trayectorias de longitudes variables y seleccionar la complejidad del modelo. Los órdenes inferiores permiten tratar los comienzos, donde todavía no existe una historia larga, mientras los superiores representan dependencias posteriores. La selección compara modelos y considera sus grados de libertad. La aportación metodológica consiste en evaluar cuándo la información secuencial justifica una representación más rica, bajo las condiciones estadísticas del procedimiento.
En una aplicación al ciclo, estimaríamos por separado la frecuencia de retorno tras cada estado de llegada y la compararíamos con el modelo que ignora esa llegada. Una mejora en el ajuste dentro de la muestra es esperable cuando se introducen parámetros; también habría que estudiar la predicción de trayectorias nuevas y la incertidumbre de transiciones poco observadas. Una frecuencia nula en pocos recorridos no demuestra que un camino esté prohibido. La memoria estimada podría reflejar una regularidad robusta, diferencias entre viajeros o condiciones de sesión que no se registraron.
Por ejemplo, si diferentes viajeros mantienen preferencias distintas durante toda su sesión, el nodo anterior puede informar sobre qué tipo de viajero estamos observando. Condicionar la siguiente elección a ese nodo mejora entonces la predicción, aunque cada persona utilice una regla sin memoria una vez conocido su tipo. Separar sesiones de la misma persona entre entrenamiento y evaluación exige decidir si se pretende predecir nuevos viajes de personas conocidas o viajes de personas nuevas. Son poblaciones de predicción diferentes. Registrar identificadores de sesión y variables de contexto permite examinar esta explicación; conservar únicamente transiciones agregadas impide distinguirla de una dependencia genuina respecto al paso anterior dentro de cada individuo.
Una caminata por grupos que sí admite proyección exacta
Pasemos ahora a una interacción organizada en grupos, sin memoria de pasos anteriores. Utilizaremos cinco nodos, , , , y . Los grupos son , y , con pesos respectivos uno, dos y uno. Cada grupo es una hiperarista. Los pesos regulan la elección de grupo; no representan cantidades observadas en un estudio.
Desde el nodo , el caminante elige una de sus hiperaristas incidentes con probabilidad proporcional al peso de esa hiperarista. Después escoge uniformemente otro integrante del grupo seleccionado. Se excluye permanecer en el mismo nodo. La elección vuelve a realizarse en cada paso, sin depender del grupo anterior. Estos detalles determinan la dinámica; la lista de grupos por sí sola no la determina.
Si es el peso total incidente, la probabilidad de pasar de a otro nodo resulta:
El símbolo indica cuántos integrantes tiene la hiperarista. Definamos ahora un peso por pareja como la suma que aparece después del factor , y fijemos . Al sumar los pesos de una fila, cada hiperarista aporta exactamente , porque tiene destinos distintos del origen. Por tanto, y la caminata ordinaria sobre esa red ponderada utiliza exactamente la misma matriz .
Desde , la mitad de las veces se elige el grupo de tres integrantes y la otra mitad el grupo de dos. Las probabilidades finales son un cuarto hacia , un cuarto hacia y un medio hacia . Desde , se elige el primer grupo con probabilidad de un tercio y el segundo con dos tercios; las probabilidades de destino son un sexto hacia cada uno de y , y un tercio hacia cada uno de y .
En el orden , los pesos incidentes son dos, uno, tres, tres y dos. La distribución estacionaria de esta caminata no dirigida es proporcional a esos pesos: , , , y . La proyección ponderada conserva esas probabilidades y mucho más: con la misma distribución inicial sobre nodos, conserva la probabilidad de cualquier trayectoria de nodos, porque utiliza el mismo núcleo de transición en cada paso.
Partiendo de , por ejemplo, la trayectoria de dos pasos tiene probabilidad de un doceavo: un cuarto multiplicado por un tercio. Podemos calcularla sumando las elecciones de grupo compatibles o multiplicando las entradas de la matriz proyectada; ambas operaciones dan el mismo resultado. Esta igualdad se extiende a cualquier longitud mediante la misma multiplicación sucesiva. Su alcance termina donde cambia el observable: una pregunta sobre cuántas veces se eligió una hiperarista concreta requiere conservar esas elecciones, aunque la secuencia de nodos esté perfectamente representada. Dos mecanismos que producen la misma trayectoria observada pueden adjudicar distinta probabilidad a sus etiquetas de grupo.
Una proyección binaria que solo indicara si dos nodos comparten algún grupo tendría grados tres, dos, cuatro, tres y dos. Su caminata uniforme asignaría distribuciones estacionarias proporcionales a esos otros valores, con suma catorce. Desde elegiría sus tres vecinos con probabilidad de un tercio. Esa diferencia no demuestra que toda representación por pares sea insuficiente; demuestra que esa ponderación concreta no representa la regla de elección definida.
Carletti y colaboradores (2020) estudian caminatas sobre hipergrafos con pesos vinculados a los tamaños de grupo y muestran consecuencias para las distribuciones de visita. Su núcleo también puede expresarse mediante una matriz ponderada sobre nodos. La regla de dos etapas utilizada aquí es una construcción propia y no se identifica con todas las variantes de ese trabajo. La cuestión común es que la proyección apropiada depende del mecanismo de movimiento, incluidos sus factores de tamaño y normalización.
Conservar una dinámica no reconstruye los grupos
La equivalencia anterior se refiere a trayectorias de nodos bajo una regla precisa. Si el caminante debiera permanecer en el grupo elegido durante varios pasos, o evitar el grupo recién visitado, el nodo actual podría dejar de ser un estado suficiente. Sería necesario conservar también el grupo o parte de la historia. La proyección obtenida para elecciones renovadas no tendría por qué conservar ese proceso modificado.
Incluso una proyección que reproduce exactamente la caminata puede no permitir recuperar qué grupos la originaron. Distintas composiciones colectivas pueden conducir a los mismos pesos por parejas. Para estudiar una dinámica que solo utiliza esos pesos, esa ambigüedad puede ser irrelevante. Para preguntar qué sucede al eliminar una reunión concreta, o qué participantes necesitan coincidir para activar a otro, la identidad de los grupos vuelve a intervenir en el cálculo.
En la construcción de cinco nodos, elevar de dos a tres el peso de cambia la elección desde . El peso total incidente pasa de tres a cuatro: ahora se alcanza o con probabilidad de un octavo cada uno, y o con tres octavos cada uno. Se puede construir una nueva matriz por pares que reproduzca exactamente esta modificación. Sin embargo, para obtenerla hay que saber qué entradas corresponden al grupo cuyo peso cambió y volver a normalizar cada fila afectada. La suficiencia de la matriz para predecir el proceso original no asegura que, por sí sola, contenga la descripción de una intervención definida sobre los grupos.
Una representación de incidencia permite conservarla mediante otro grafo ampliado: se introducen vértices para los participantes y para los grupos, y se conectan según la pertenencia. Sus enlaces siguen siendo pares, pero entre dos tipos de objetos. Esta transformación no equivale a descartar los vértices de grupo y conservar únicamente conexiones entre participantes. La información de orden superior puede mantenerse mediante un cambio de espacio de estados; su pérdida aparece cuando la reducción elimina distinciones que la regla dinámica necesita.
Los mismos pesos y una activación colectiva distinta
Consideremos seis nodos numerados y dos sistemas, cada uno con cuatro grupos de tres integrantes y pesos iguales a uno:
| Sistema | Grupos |
|---|---|
| H₁ | 123, 145, 246, 356 |
| H₂ | 124, 135, 236, 456 |
La notación 123 representa el conjunto . En los dos sistemas aparecen exactamente las mismas doce parejas: todas excepto 16, 25 y 34. Cada pareja presente pertenece a un único grupo. Cada nodo participa en dos grupos. Por tanto, tanto la proyección que cuenta coapariciones como la ponderación de la caminata anterior coinciden entrada por entrada. Para esa caminata, cada pareja presente recibe peso de un medio y cada nodo elige sus cuatro vecinos con probabilidad de un cuarto.
Cambiemos la regla. Cada nodo tiene estado activo o inactivo. En un paso, un nodo inactivo se activa si los otros dos integrantes de alguno de sus grupos están activos. Todas las actualizaciones se calculan a partir del estado al comienzo del paso y se aplican simultáneamente. Una vez activo, el nodo permanece activo. Se trata de una regla determinista, irreversible y construida para ilustrar la dependencia colectiva; no representa una observación de contagio social.
Inicialicemos activos los nodos 1, 2 y 3. En H₁ constituyen un grupo completo. Los demás grupos tienen un solo integrante activo: el grupo 145 contiene al 1, el 246 al 2 y el 356 al 3. Ningún nodo inactivo cumple la condición. La configuración queda fija con tres activos, por muchas actualizaciones que se realicen.
En H₂, la misma condición inicial activa simultáneamente a los otros tres nodos. El 4 pertenece al grupo 124 y encuentra activos a 1 y 2; el 5 pertenece al grupo 135 y encuentra activos a 1 y 3; el 6 pertenece al grupo 236 y encuentra activos a 2 y 3. Tras un paso están activos los seis. Se ha mantenido la misma proyección ponderada, la misma condición inicial y la misma regla verbal, pero la composición de los grupos cambia el resultado.
Un umbral que contara dos vecinos activos en la red proyectada activaría a los seis desde esa semilla. Acierta para H₂ y falla para H₁, porque reúne exposiciones que proceden de grupos distintos. Si la semilla fuera 124, los papeles se invertirían: H₂ quedaría con tres activos y H₁ activaría a los seis. El problema no se resuelve eligiendo una de esas redes como caso representativo; la proyección es exactamente la misma en ambas.
La imposibilidad afecta a cualquier procedimiento que reciba exclusivamente esa matriz y el estado inicial. Sus entradas son idénticas en los dos casos, de modo que devolverá la misma predicción para ambos. Como los resultados verdaderos de nuestras reglas son diferentes, al menos una predicción fallará. Aumentar la flexibilidad del procedimiento o ajustar sus parámetros no añade la identidad de las ternas que falta en la entrada. Una regla aleatoria tampoco puede reproducir con certeza los dos desenlaces deterministas a partir de la misma información; asignaría la misma distribución de respuestas a ambos. El ejemplo establece así una pérdida de información para esta tarea, además del fallo del umbral particular que probamos.
Se comprobaron las sesenta y cuatro configuraciones iniciales posibles. Los sistemas difieren en el conjunto final de nodos activos para veinte de ellas, y en el número final para ocho. La diferencia entre ambos recuentos también importa: observar solo la prevalencia final puede ocultar que cambiaron las identidades de quienes se activaron. Las comprobaciones incluyen todas las actualizaciones hasta el estado fijo, de modo que no se confunde una diferencia transitoria con una diferencia en el resultado final.
La semilla formada únicamente por los nodos 1 y 2 muestra esa distinción sin enumerar toda la tabla. En H₁ se incorpora el nodo 3 y se llega al estado fijo 123. En H₂ se incorpora el nodo 4 y se llega al estado fijo 124. Ambos procesos terminan con tres activos, pero solo uno alcanza al nodo 3. Una medición del total final declararía equivalencia para esta semilla; una pregunta sobre alcanzar a ese participante la rechazaría. Si los nodos representaran lugares con costes distintos, incluso una suma ponderada de activaciones podría separarlos. La definición del resultado observable debe preceder a la decisión de que una proyección es suficientemente precisa para la tarea.
Iacopini y colaboradores (2019) incorporan en un modelo de contagio simplicial un canal que requiere que los otros dos integrantes de un triángulo estén infectados, además de transmisión por parejas y recuperación. Esa combinación permite comportamientos colectivos que dependen de sus parámetros. Su modelo es estocástico y de tipo SIS; la regla irreversible utilizada aquí es distinta. La relación conceptual es la dependencia respecto a participantes que actúan conjuntamente dentro del mismo grupo, no una equivalencia entre las ecuaciones o sus conclusiones empíricas.
La función de interacción decide qué información se utiliza
El mismo par de sistemas permite ver una conservación adicional. Supongamos ahora que cada nodo tiene un estado numérico y que, por cada grupo al que pertenece, recibe la suma de las diferencias respecto a los otros integrantes . Con un coeficiente constante positivo compartido, esa suma se puede reorganizar por parejas: cada diferencia aparece tantas veces como grupos contengan a la pareja correspondiente. H₁ y H₂ producirán entonces las mismas derivadas para cualquier vector de estados iniciales.
Neuhäuser, Mellor y Lambiotte (2020) estudian esta reducción en una clase de modelos de consenso con interacciones de tres cuerpos. En su caso lineal, la dinámica se expresa mediante un grafo ponderado por la participación conjunta en ternas. Cuando la fuerza de interacción depende del acuerdo entre los otros integrantes, aparecen pesos efectivos que cambian con sus estados. Escribir esos pesos dentro de una matriz no elimina la información colectiva necesaria para calcularlos.
La no linealidad por sí sola tampoco identifica una interacción colectiva. Una regla sobre un grafo ordinario puede sumar contribuciones individuales no lineales o aplicar un umbral al número de vecinos activos. En nuestro contraejemplo, lo que distingue los sistemas es que se exige una coincidencia dentro de una terna específica. La proyección conserva el número de vecinos y pierde qué dos vecinos forman juntos ese contexto. Una fórmula con aspecto de suma por parejas puede seguir utilizando información de terceros dentro de sus coeficientes.
Por ello, describir un modelo como reducible requiere indicar qué se permite conservar. Si pueden añadirse vértices para grupos, estados para historias o todos los estados globales posibles, muchos procesos admiten una representación mediante transiciones entre pares de estados ampliados. La pregunta útil es si bastan los estados originales y sus pesos fijos por parejas para reproducir la ley que interesa. Los ejemplos muestran respuestas distintas sin modificar el significado de esa pregunta.
Elegir qué se observa antes de proyectar
Para evaluar memoria de recorridos hacen falta secuencias identificables. Una tabla de frecuencias por arista permite ajustar el modelo de primer orden, pero no reconstruir las probabilidades de continuación que se perdieron al agregar. Para evaluar una condición colectiva hacen falta composiciones de grupo y una resolución temporal compatible con la simultaneidad postulada. Registrar que dos contactos ocurrieron el mismo día no demuestra que integraran un único episodio conjunto.
También conviene separar la regla individual de su promedio. Si el cambio de un nodo depende de que dos participantes estén activos, la probabilidad de ese cambio depende de su actividad conjunta. Sustituir esa probabilidad por el producto de dos prevalencias incorpora una hipótesis sobre dependencia. La estructura grupal puede inducir correlaciones que hagan inexacta esa sustitución. Una aproximación de campo medio introduce así otra reducción, distinta de proyectar el hipergrafo sobre parejas, y sus consecuencias deben evaluarse por separado.
Un ejemplo probabilístico breve permite medir el efecto de esa sustitución. Si cada uno de dos participantes está activo la mitad de las veces, la probabilidad de que ambos lo estén puede ser cero, un cuarto o un medio. El primer caso aparece si alternan exactamente sus estados; el segundo, si son independientes; el tercero, si siempre coinciden. Los tres tienen las mismas prevalencias individuales. Para un tercero que se activa únicamente cuando los dos están activos, las oportunidades de activación son, respectivamente, ninguna, una cuarta parte o la mitad de los episodios. Conocer las ternas y conocer la distribución de estados dentro de ellas resuelve dos necesidades diferentes del cálculo.
La selección de una representación puede apoyarse en predicciones concretas: retornos de dos pasos, tiempos de llegada, identidades activadas o respuesta a una composición de grupo. Conservar una parte de las trayectorias o de los episodios para evaluar predicciones permite examinar si la información adicional aporta algo más que ajuste. Esa evaluación depende de cómo se separan los datos, de las condiciones iniciales y de qué parámetros se comparten entre episodios. Un modelo más grande puede memorizar secuencias raras sin describir mejor las nuevas.
En los seis nodos del ejemplo, si solo interesa la caminata de elección renovada, H₁ y H₂ son intercambiables y la matriz por pares basta. Si interesa la activación desde 123, hay que conocer la composición de las ternas: una reunión con los tres activos queda cerrada en H₁, mientras tres reuniones que distribuyen sus parejas activan a los demás en H₂. La observación que resuelve esa diferencia es la identidad de los grupos. Aumentar la precisión de sus frecuencias por parejas no puede recuperar una distinción que ambas estructuras comparten exactamente.
Referencias
Carletti, T., Battiston, F., Cencetti, G., y Fanelli, D. (2020). Random walks on hypergraphs. Physical Review E, 101, 022308. https://doi.org/10.1103/PhysRevE.101.022308
Iacopini, I., Petri, G., Barrat, A., y Latora, V. (2019). Simplicial models of social contagion. Nature Communications, 10, 2485. https://doi.org/10.1038/s41467-019-10431-6
Neuhäuser, L., Mellor, A., y Lambiotte, R. (2020). Multibody interactions and nonlinear consensus dynamics on networked systems. Physical Review E, 101, 032310. https://doi.org/10.1103/PhysRevE.101.032310
Rosvall, M., Esquivel, A. V., Lancichinetti, A., West, J. D., y Lambiotte, R. (2014). Memory in network flows and its effects on spreading dynamics and community detection. Nature Communications, 5, 4630. https://doi.org/10.1038/ncomms5630
Scholtes, I. (2017). When is a Network a Network? Multi-Order Graphical Model Selection in Pathways and Temporal Networks. En Proceedings of the 23rd ACM SIGKDD International Conference on Knowledge Discovery and Data Mining, 1037–1046. https://doi.org/10.1145/3097983.3098145
Scholtes, I., Wider, N., Pfitzner, R., Garas, A., Tessone, C. J., y Schweitzer, F. (2014). Causality-driven slow-down and speed-up of diffusion in non-Markovian temporal networks. Nature Communications, 5, 5024. https://doi.org/10.1038/ncomms6024