Una persona puede compartir un proyecto con alguien a quien nunca consulta cuando necesita ayuda. También puede conversar con frecuencia con alguien con quien no intercambia recursos. Si todas esas relaciones se representan mediante una única línea, el dibujo conserva que existe alguna conexión, pero pierde qué permite hacer. Una ruta que alterna colaboración, consejo y transferencia económica necesita una interpretación antes de utilizarse para explicar circulación de información o acceso a recursos.
Las redes multicapa conservan esa distinción mediante estados y conexiones asociados a diferentes tipos de relación. Su utilidad depende de definir qué representa cada capa, cómo se identifica a una misma entidad entre capas y qué significa pasar de una a otra. Un gráfico con más líneas puede describir más información; no proporciona por sí mismo una dinámica ni una explicación causal.
El ejemplo central será una red didáctica de tres entidades y dos canales. Compararemos dos organizaciones con el mismo agregado, calcularemos recorridos y mostraremos por qué una regla de movimiento necesita especificar también su reloj.
Las entidades y sus estados en cada capa
Llamemos nodo físico a la entidad cuya identidad se conserva: una persona, una estación o una organización. La palabra físico no exige que se trate de un objeto material indivisible. Sirve para distinguir la entidad de sus representaciones en las capas. Un estado nodo-capa es la pareja formada por esa identidad y una capa en la que está presente.
Si una estación A pertenece a dos redes de transporte, sus estados pueden representarse como y . Ambos corresponden a la misma estación, pero indican que el proceso se encuentra en un canal u otro. Llegar a la estación mediante un canal no implica necesariamente poder continuar por el segundo de inmediato. Puede existir una conexión de intercambio, un tiempo de espera o una restricción de acceso.
Kivelä y colaboradores (2014) distinguen las entidades de esas parejas nodo-capa y permiten que no todas las entidades estén presentes en todas las capas. Una entidad ausente de una capa no equivale a una entidad presente sin contactos dentro de ella. La primera carece del estado correspondiente; la segunda tiene un estado que puede seguir siendo relevante para mediciones o conexiones entre capas.
Esta diferencia aparece al construir una base de datos. Que una persona no tenga una cuenta en cierto canal puede implicar ausencia de ese estado. Que tenga una cuenta sin contactos observados describe otra situación. Y que no se haya podido observar su cuenta introduce falta de información. Completar los tres casos con filas de ceros puede hacer que el análisis los trate como si fueran el mismo.
Un enlace dentro de una capa conecta estados pertenecientes al mismo tipo de relación. Un enlace entre capas conecta estados de capas diferentes. En una representación multiplex frecuente, estos últimos unen copias de la misma entidad. Las redes multicapa generales también pueden conectar entidades distintas entre capas y contener conjuntos de entidades diferentes. La terminología varía entre autores; las restricciones efectivas deben quedar especificadas.
También pueden distinguirse varios aspectos. Una pareja de capas podría diferir en el tipo de relación, en el periodo temporal o en ambos. Una conexión que representa continuidad entre periodos tiene un significado distinto de un cambio entre medios de comunicación. Si la dinámica requiere respetar el tiempo, la dirección de las conexiones entre periodos debe conservar esa restricción.
Contar estados tampoco equivale a contar entidades. Una persona presente en varias capas genera varias posiciones en la representación, pero sigue siendo una persona. Las estadísticas pueden referirse a estados, entidades o capas completas. Indicar cuál es la unidad evita interpretar una presencia amplia en la base de datos como si aumentara por sí misma el tamaño de la población.
Lo que expresa un enlace entre capas
La correspondencia de identidad permite reconocer que dos estados pertenecen a la misma entidad. No determina automáticamente una probabilidad de transición. Para modelar un cambio de canal hay que establecer si ese cambio es posible, si tiene una dirección y qué coste o tasa se le asigna. Dibujar un enlace entre todas las copias introduce esas posibilidades en el modelo cuando la dinámica las utiliza.
En transporte, un enlace puede representar un transbordo. En una red de comunicación puede representar que una persona recibe información en un medio y decide transmitirla en otro. En una red de infraestructuras puede representar una dependencia funcional: un componente necesita el funcionamiento de otro. Estas interpretaciones requieren reglas diferentes aunque utilicen una misma forma gráfica.
Boccaletti y colaboradores (2014) separan los enlaces que permiten conectividad de los que representan interdependencia en modelos de fallo. En estos últimos, perder un componente puede impedir funcionar a otro según una regla de dependencia. Esa propagación no se deduce de la mera existencia de una arista entre capas, ni tiene la misma ecuación que transportar una cantidad por ella.
Un peso entre capas puede proceder de mediciones, de una estimación o de una decisión del analista. Si se observan transbordos y tiempos de espera, esos datos pueden orientar una dinámica de movilidad. Si solo se conoce que dos cuentas pertenecen a una persona, se dispone de una correspondencia, pero todavía no de una tasa observada de traslado de información entre cuentas.
La unidad del peso importa. Una frecuencia de contactos, una duración y una capacidad no son cantidades intercambiables. Una duración mayor puede representar un recorrido más costoso; una capacidad mayor, más facilidad para transportar. Introducir ambas como pesos que aumentan la probabilidad de elegir una arista cambiaría el significado de una de ellas.
Para dos capas con los mismos nodos, una matriz de bloques permite hacer explícitas las decisiones. Si y son las matrices de conexiones internas y cada entidad cambia de canal mediante un peso común positivo , la supraadyacencia es
La matriz identidad indica que los cambios unen copias de la misma entidad. Los bloques no diagonales no representarían lo mismo si conectaran entidades diferentes. De Domenico y colaboradores (2013) desarrollan una formulación tensorial que conserva explícitamente índices de entidad y capa; la organización en bloques es una manera de ordenar esa información para calcular con matrices.
Dos organizaciones que producen el mismo dibujo agregado
Consideremos tres entidades, A, B y C, presentes en dos canales, rojo y azul. Hay seis estados: . Todos existen, incluso cuando carecen de enlaces internos en un canal. Las conexiones son no dirigidas. Cada enlace interno tiene peso uno y cada cambio entre copias de la misma entidad tiene peso .
En la configuración I, A se conecta con B por el canal rojo y B con C por el azul. En la configuración II, ambos enlaces pertenecen al canal rojo y el azul no contiene conexiones internas:
| Configuración | Enlaces rojos | Enlaces azules | Cambios de canal |
|---|---|---|---|
| I | A–B | B–C | A, B y C cambian entre sus copias |
| II | A–B y B–C | Ninguno | A, B y C cambian entre sus copias |
Si sumamos las conexiones internas de ambas capas, obtenemos en los dos casos la cadena A–B–C, con peso uno en cada enlace. Se conservan la misma cantidad de entidades, los mismos vecinos físicos y los mismos grados agregados: uno para A, dos para B y uno para C. El agregado no conserva dónde debe cambiarse de canal.
Desde , la ruta más corta hasta la entidad C en la configuración I pasa por , cambia a y llega a . Requiere tres movimientos si cada enlace recorrido cuenta como uno. En la configuración II basta con pasar por y llegar a , utilizando dos movimientos.
La distinción se vuelve más fuerte si los cambios están prohibidos. Desde el estado inicial rojo, C resulta inaccesible en la configuración I, mientras permanece accesible en la II. El agregado continúa mostrando una cadena conectada. Su conectividad no garantiza que una trayectoria admisible pueda combinar arbitrariamente los canales de sus enlaces.
En el resto del ejemplo permitiremos todos los cambios mediante un peso positivo. La capa azul vacía de la segunda configuración sigue estando disponible: el proceso puede entrar en ella y regresar. Esa elección no presupone un viajero que conoce y evita los desvíos improductivos. Si se quisiera representar ese comportamiento, habría que cambiar la regla de movimiento.
La agregación utilizada aquí suma únicamente enlaces internos. Otros procedimientos incorporan conexiones entre capas, que al colapsar las copias pueden convertirse en bucles o en contribuciones adicionales al peso. Por eso el nombre red agregada necesita acompañarse de la operación realizada. Dos proyecciones distintas pueden responder a preguntas distintas incluso si parten de la misma supraadyacencia.
El solapamiento tampoco se deduce de cada capa por separado
Hay otra pérdida posible cuando se conservan resúmenes de las capas sin mantener cómo se corresponden sus entidades. Consideremos, en un ejemplo separado, cuatro entidades: A, B, C y D. Cada canal contiene dos enlaces y cada entidad tiene exactamente un vecino en cada canal. Esos grados individuales y tamaños de capa todavía permiten organizaciones diferentes.
En una organización, el canal rojo contiene A–B y C–D, y el azul repite esos mismos enlaces. En otra, el rojo conserva A–B y C–D, mientras el azul contiene A–C y B–D. Los grados por capa siguen siendo uno para cada entidad en ambos casos. Sin embargo, en el primero las dos parejas quedan separadas; en el segundo, la unión de canales forma una estructura conectada.
Si se permite cambiar entre copias de todas las entidades mediante pesos positivos, la primera organización mantiene dos componentes de cuatro estados cada uno. La segunda tiene un único componente de ocho estados. No apareció ningún enlace adicional dentro de las capas: cambió qué pares se conectaban en ambas. La correspondencia entre capas determina si los contactos ofrecen rutas repetidas o acceso a entidades diferentes.
El solapamiento de enlaces puede medirse contando qué pares están conectados en las dos capas. En el primer caso coinciden los dos enlaces; en el segundo no coincide ninguno. Para interpretarlo hay que conservar las identidades originales. Permutar independientemente los nombres de una capa deja intacta su estructura interna, pero puede alterar el solapamiento y las rutas de la red completa.
Esta operación puede utilizarse en un modelo de referencia: comparar la correspondencia observada con correspondencias alternativas que conservan los grados de cada capa. La comparación responde entonces a si el alineamiento entre capas tiene propiedades especiales bajo ese procedimiento. No prueba que cualquier coincidencia sea inesperada, pues el resultado depende de qué restricciones se hayan mantenido al generar las alternativas.
El ejemplo admite una comprobación exhaustiva pequeña. Cuatro entidades pueden dividirse en dos parejas de tres maneras. Al elegir una de esas divisiones para cada capa hay nueve combinaciones ordenadas: tres repiten las parejas y seis las cruzan. Enumerarlas confirma los dos tipos de conectividad descritos. En una aplicación, el espacio de referencia tendría que ajustarse a las posibilidades reales de relación.
Una caminata que cuenta cada movimiento
Definamos una caminata aleatoria discreta. Desde un estado, se elige una de sus aristas con probabilidad proporcional a su peso. Si es el peso entre los estados y , y es la suma de pesos incidentes, entonces
Cada elección consume un paso, incluidos los cambios de canal. No existe una espera adicional en el mismo estado. Si un estado carece de enlaces internos, su única salida es cambiar de canal. Con un acoplamiento positivo, todos los estados del ejemplo tienen al menos una salida.
El inicio es . Mediremos la primera llegada a la entidad C, de modo que alcanzar cualquiera de sus estados termina el recorrido para ese cálculo. Esta condición de llegada no exige alcanzar un canal concreto. Cambiarla modificaría la pregunta y, en general, el resultado.
Tomemos primero un acoplamiento igual a uno. En la configuración I, desde se elige con probabilidad un medio entre avanzar a o cambiar a . Desde se regresa necesariamente a . Desde , las alternativas son volver a o cambiar a ; desde este último estado se puede volver a rojo o alcanzar .
La única ruta que llega en tres pasos sigue la secuencia . Su probabilidad es un octavo. Llegar en dos pasos es imposible. En la configuración II, la ruta sí permite llegar en dos pasos: su probabilidad es un medio por un tercio, es decir, un sexto. En B hay tres salidas equiponderadas porque se puede ir hacia A, hacia C o hacia la copia azul.
La longitud del camino más corto no es el número medio de movimientos. La caminata puede retroceder o cambiar de canal varias veces. Sea el número esperado de pasos pendientes desde el estado . Los estados de llegada tienen valor cero, y los demás satisfacen
El uno cuenta el siguiente movimiento. La suma promedia lo que quedará después de realizarlo. Para la configuración I con peso uno, las cuatro ecuaciones relevantes son
Su solución da quince pasos desde , doce desde , dieciséis desde y siete desde . En la configuración II, el tiempo medio desde el mismo inicio es de diez pasos. Los mismos enlaces físicos agregados producen, por tanto, tiempos diferentes una vez que se conserva la organización por canales.
La caminata sobre la cadena agregada tiene todavía otra respuesta. Desde A debe ir a B, y desde B elige entre A y C con probabilidades iguales. El número esperado hasta C es cuatro pasos. Ese resultado corresponde a una regla que no representa los cambios de canal ni los estados desde los que se eligen los enlaces.
Ninguna de estas cuentas constituye una medición de comunicación humana. Son consecuencias de la regla declarada. Su utilidad consiste en localizar qué información estructural necesita esa regla y qué sustitución se realiza al calcular sobre el agregado.
Cambiar el acoplamiento y cambiar el reloj
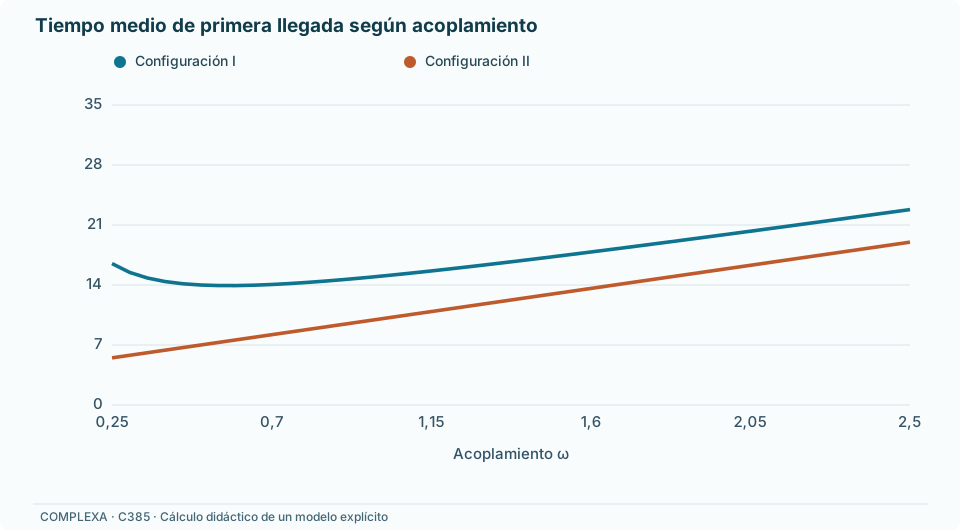
Para cualquier peso positivo, las ecuaciones de primer paso producen las expresiones
Las consecuencias pueden comprobarse en tres valores:
| Peso de cambio | Pasos medios, configuración I | Pasos medios, configuración II |
|---|---|---|
| 14 | 7 | |
| 15 | 10 | |
| 20 | 16 |
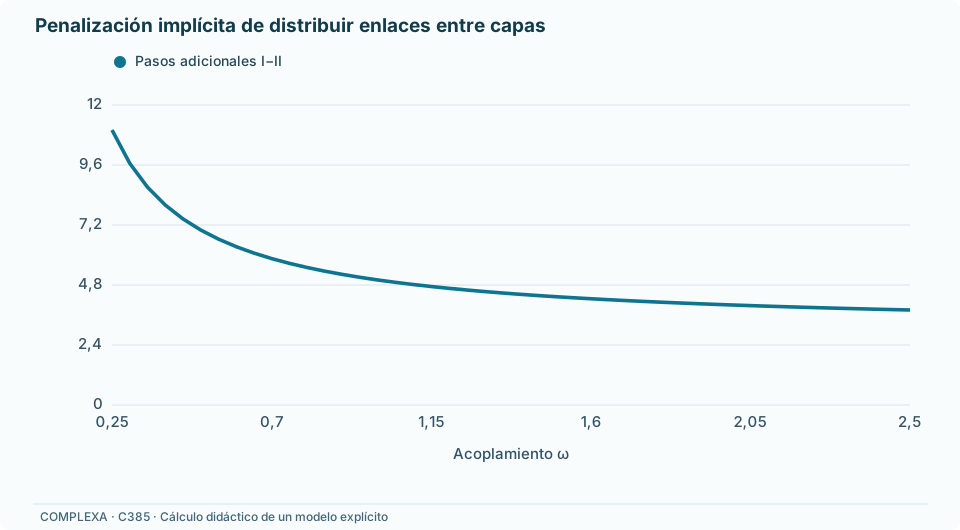
Un cambio muy improbable dificulta llegar al canal azul necesario en la configuración I. Pero aumentar mucho su peso también puede prolongar el recorrido contado en movimientos: la caminata elige cambios repetidos y reduce la proporción de elecciones que avanzan por los enlaces internos. El acoplamiento actúa sobre probabilidades normalizadas, y cada cambio consume parte del presupuesto de pasos.
En la configuración II, cambiar al canal azul introduce un desvío sin progreso hacia otra entidad. La expresión crece con el peso de cambio. La comparación entre ambas configuraciones se mantiene para cualquier peso positivo dentro de este modelo: la primera exige pasos más en promedio. Esa afirmación es más amplia que comparar únicamente los tres valores de la tabla, porque se deriva de las expresiones completas.
Ahora asignemos otro significado a los mismos números. Supongamos un proceso en tiempo continuo en el que cada enlace interno tiene tasa uno por unidad de tiempo y cada cambio tiene tasa . El estado espera un tiempo exponencial cuyo promedio es , y después elige el destino con las mismas probabilidades proporcionales a los pesos.
El orden probabilístico de los destinos es el mismo, pero los tiempos entre movimientos dependen del estado y del acoplamiento. Para la configuración I, el tiempo medio hasta C resulta
Con pesos de cambio un medio, uno y dos, los tiempos son doce, nueve y siete coma cinco unidades, respectivamente. Aumentar el acoplamiento reduce ese tiempo, aunque en la tabla discreta aumentara el número esperado de movimientos entre esos valores. Los movimientos pueden ser más numerosos y ocurrir con esperas menores.
Gómez y colaboradores (2013) estudian difusión lineal continua mediante una supra-Laplaciana, con acoplamientos entre copias de los nodos. Sus resultados relacionan espectro y escalas de relajación bajo las condiciones del modelo. No se trasladan directamente a una caminata discreta normalizada por grado, ni implican que cualquier incremento de acoplamiento mejore cualquier medida de transporte.
También son distintas la relajación de una distribución y la primera llegada a un destino. La primera describe cómo desaparecen diferencias respecto de un estado estacionario; la segunda pregunta cuánto tarda un recorrido en alcanzar un conjunto elegido. Para compararlas se necesita mantener tanto la dinámica como la cantidad que se está calculando.
Un cambio selectivo modifica la comparación
El acoplamiento común utilizado hasta ahora permitía cambiar de canal en todas las entidades con el mismo peso. Esa uniformidad era una elección del modelo. Se puede examinar qué sucede al modificar una conexión concreta, manteniendo las restantes y conservando el reloj que cuenta cada movimiento.
En la configuración I, suprimamos únicamente el cambio entre las dos copias de A. Desde el inicio , la copia azul de A deja de ser accesible. El cambio en B permanece y permite completar el recorrido hasta C. El cambio en C no afecta al tiempo de primera llegada porque el cálculo termina al alcanzar cualquiera de sus copias.
Con peso uno para los cambios restantes, el número medio de movimientos desde pasa de quince a nueve. Las esperanzas pendientes desde y son ocho y cinco, respectivamente. La caminata ya no realiza excursiones desde A rojo a A azul y de vuelta, pero mantiene la transición entre canales que necesita para alcanzar C.
Para pesos positivos generales, el nuevo promedio es . Frente a la configuración original, se ahorran movimientos en promedio. Esta comparación conserva la regla de elección proporcional y muestra por qué añadir una posibilidad de movimiento puede prolongar un recorrido aleatorio. Si el proceso eligiera rutas con otro criterio, la comparación tendría que repetirse con ese criterio.
Suprimir el cambio en B tendría un resultado diferente: impediría llegar desde el estado inicial a C. Por tanto, reducir cambios de canal no tiene un efecto único sobre la accesibilidad. Su ubicación determina si se elimina un desvío o la única conexión necesaria. El análisis de la intervención utiliza la organización de los estados y no se obtiene contando cuántos enlaces entre capas quedan.
La variante sin cambio en A conserva ese estado azul en la descripción, aunque queda aislado e inaccesible desde el inicio elegido. El cálculo de llegada se refiere a los estados alcanzables antes del destino. No utiliza una distribución estacionaria única para todo el grafo modificado. Cambiar las conexiones obliga a revisar también cuáles de las propiedades demostradas para la red original siguen siendo aplicables.
La ocupación estacionaria conserva otra clase de información
Volvamos a la caminata discreta y dejemos que siga moviéndose después de llegar a C. La condición de parada se utilizó únicamente para calcular primeras llegadas. En una red finita, conectada, no dirigida y con pesos positivos, esta caminata tiene una distribución estacionaria proporcional a las sumas de pesos incidentes.
Para cada estado, . La igualdad comprueba que los flujos estacionarios se equilibran en cada enlace. El cálculo depende de incluir tanto los enlaces internos como los cambios de canal.
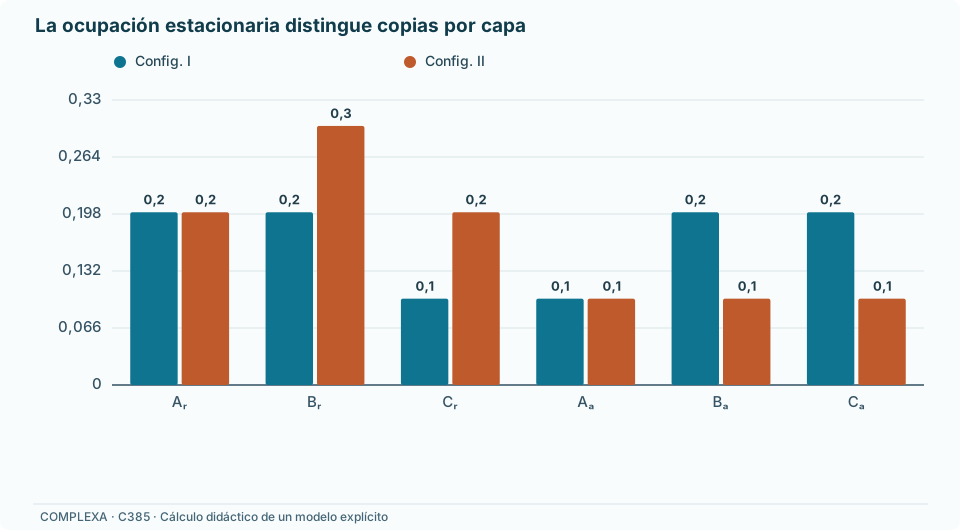
Con peso de cambio uno, las probabilidades de los seis estados son:
| Estado | Configuración I | Configuración II |
|---|---|---|
Al sumar las copias de cada entidad, ambas configuraciones dan tres décimos para A, cuatro décimos para B y tres décimos para C. Sus ocupaciones físicas estacionarias coinciden aunque sus primeras llegadas desde sean diferentes. Un resumen estacionario no determina toda la dinámica de las trayectorias.
La ocupación de las capas sí cambia. En la configuración I se reparte por mitades entre rojo y azul. En la II, siete décimos corresponden al canal rojo. Estas diferencias se perderían si solo se informara la puntuación agregada de cada entidad.
Hay además una precisión sobre el término estacionaria. Los dos grafos de estados son bipartitos y la caminata cambia de parte en cada paso. Desde un estado inicial fijo, la distribución puede alternar entre esas partes y no converger paso a paso a . La distribución estacionaria es invariante; también describe las frecuencias de visita promediadas a largo plazo. No afirma por sí misma convergencia desde cualquier inicio en cada instante.
La cadena agregada proporciona probabilidades de un cuarto, un medio y un cuarto. Presentarlas como ocupaciones del proceso multicapa sustituiría una dinámica por otra. Y presentar cualquiera de estas puntuaciones como influencia causal de las entidades requeriría una justificación adicional: la puntuación describe una caminata definida sobre las relaciones representadas.
El cambio de escala no siempre produce una dinámica cerrada
En la configuración I, encontrarse físicamente en B no basta para determinar el siguiente movimiento. Si el estado es , la probabilidad de pasar inmediatamente a C es cero. Si es , esa probabilidad es . Las dos copias comparten identidad, pero tienen posibilidades de salida diferentes.
Al borrar la capa, el registro puede necesitar información de la trayectoria previa para estimar en qué estado oculto se encuentra el proceso. Una matriz de transición entre A, B y C basada exclusivamente en la identidad actual no reproduce necesariamente todas esas trayectorias. La memoria aparece en la descripción reducida porque se omitió una variable que la dinámica utilizaba.
Un agregado puede resultar suficiente para una pregunta más limitada. En el ejemplo, la identidad física y el peso de cambio permiten calcular la ocupación estacionaria agregada porque se conocen todas las sumas de pesos pertinentes. Eso no convierte esa identidad en un estado suficiente para predecir cada transición. La validez de una reducción se examina respecto de la información y la cantidad que se quieren conservar.
De Domenico y colaboradores (2015) proponen una reducción estructural de capas basada en la entropía de sus representaciones y en comparaciones entre ellas. Su procedimiento busca una representación compacta según un criterio de distinguibilidad estructural. Los propios autores distinguen esa finalidad de preservar en general la dinámica y la función del sistema.
Por ello, dos capas estructuralmente parecidas pueden ser candidatas a combinarse sin que la combinación haya quedado validada para todos los procesos. Si representan relaciones con permisos, direcciones o costes diferentes, la similitud de sus vecinos puede ocultar diferencias operativas. La comparación relevante debe incluir aquello que utiliza la dinámica, además de la coincidencia de enlaces.
También puede conservarse deliberadamente solo una propiedad. Una investigación interesada en saber quién tiene alguna relación con quién puede utilizar la unión de capas y declarar ese alcance. Otra que necesita estimar tiempos de llegada debe comprobar la representación de transiciones y esperas. La decisión de conservar capas responde a esa diferencia entre preguntas.
Comunidades y centralidades dependen de la construcción
Una comunidad multicapa puede definirse mediante un criterio que favorece conexiones internas respecto de un modelo de referencia y que relaciona las asignaciones de las copias de una entidad. Mucha y colaboradores (2010) desarrollan un marco de este tipo para redes con múltiples cortes o capas. Su acoplamiento regula cuánto se favorece que las copias reciban una asignación comunitaria concordante.
Ese parámetro no tiene necesariamente el significado de la tasa de cambio utilizada antes. En la detección de comunidades puede funcionar como una preferencia incorporada a la función que se optimiza. Una asignación persistente entre capas depende entonces de los datos, del criterio, de la resolución y de la fuerza de acoplamiento elegida.
Si se aumenta mucho la recompensa por mantener una misma comunidad, observar después comunidades concordantes no constituye una comprobación independiente de que la organización social sea idéntica en todas las capas. Puede ser una consecuencia de esa preferencia. Comparar soluciones bajo valores defendibles permite reconocer qué rasgos se sostienen y cuáles dependen de la elección.
Lo mismo ocurre con la centralidad. Una puntuación de un estado puede reflejar acceso dentro de su capa; sumar las copias produce una puntuación de la entidad. Otras medidas utilizan primeras llegadas, recorridos o relaciones recursivas con vecinos. Dos medidas pueden ordenar de forma distinta los nodos porque responden a procesos o preguntas diferentes.
El ejemplo ofrece una comprobación concreta: la ocupación física estacionaria no distingue las dos configuraciones, mientras el tiempo desde A hasta C sí lo hace. Elegir la primera medida para juzgar accesibilidad desde ese origen descartaría una diferencia que la segunda conserva. El nombre centralidad no identifica por sí solo cuál de esos criterios es pertinente.
Una interpretación aplicada debe definir el resultado que se quiere relacionar con la puntuación. Si interesa disponibilidad de una persona como intermediaria, conviene observar si realmente utiliza los canales y con qué restricciones. Una posición estructural puede señalar una posibilidad de mediación sin demostrar que se ejerza en las condiciones estudiadas.
Construir y comprobar una red multicapa a partir de registros
El primer problema práctico es mantener las identidades. Emparejar erróneamente dos entidades de capas diferentes introduce cambios de canal ficticios. No emparejar registros de una misma entidad puede eliminar transiciones reales. La calidad del enlace entre registros forma parte de la calidad de la red, aunque las matrices internas de cada capa estén bien medidas.
Después hay que conservar las unidades y las oportunidades de observación. Una capa puede registrar todos los intercambios durante un mes y otra solo respuestas a una encuesta. Sus densidades pueden diferir por el mecanismo de registro. Interpretar una capa más densa como una relación social más intensa exige distinguir esa posibilidad de una observación más completa.
Las ventanas temporales deben permitir la combinación prevista. Una conexión roja observada en un periodo y una azul observada mucho después pueden formar una ruta en el dibujo que nunca estuvo disponible para el proceso. Mantener las capas de relación no corrige por sí mismo una incompatibilidad temporal; puede ser necesario conservar ambos aspectos.
También conviene separar un cero observado de una relación desconocida. La ausencia de cambios de canal en un registro breve no demuestra que esos cambios sean imposibles. Puede justificar una estimación imprecisa o una comparación de escenarios. La regla que completa los datos faltantes debería mantenerse visible al interpretar tiempos y accesibilidad.
Cuando el acoplamiento no está medido, una exploración de sensibilidad debe modificarlo dentro de una familia explícita. En el ejemplo, las expresiones permiten comprobar la comparación entre configuraciones para todos los pesos positivos admitidos. En una red grande, evaluar unos pocos valores proporciona resultados para esos escenarios; no equivale automáticamente a demostrar una propiedad en todo el intervalo.
La comprobación también debe respetar el reloj. Un registro de secuencias de contactos puede informar sobre elecciones sucesivas sin ofrecer sus tiempos de espera. Un registro con marcas temporales permite estudiar ambos. Ajustar solo la frecuencia relativa de destinos no identifica necesariamente las tasas de un proceso continuo.
Para el recorrido A–B–C, el registro final conservaría la entidad, el canal utilizado, los cambios y el tiempo de cada movimiento. La tabla de conexiones indicaría qué estados existen y qué transiciones están permitidas. El cálculo de primera llegada especificaría el inicio rojo y la aceptación de cualquiera de los estados de C como destino. Si los datos mostraran que el proceso evita canales sin salida, se reemplazaría la regla de elección proporcional y se volverían a calcular las trayectorias con esa conducta incorporada.
Referencias
Boccaletti, S., Bianconi, G., Criado, R., del Genio, C. I., Gómez-Gardeñes, J., Romance, M., Sendiña-Nadal, I., Wang, Z., y Zanin, M. (2014). The structure and dynamics of multilayer networks. Physics Reports, 544(1), 1–122. https://doi.org/10.1016/j.physrep.2014.07.001
De Domenico, M., Solé-Ribalta, A., Cozzo, E., Kivelä, M., Moreno, Y., Porter, M. A., Gómez, S., y Arenas, A. (2013). Mathematical formulation of multilayer networks. Physical Review X, 3(4), 041022. https://doi.org/10.1103/PhysRevX.3.041022
De Domenico, M., Nicosia, V., Arenas, A., y Latora, V. (2015). Structural reducibility of multilayer networks. Nature Communications, 6, 6864. https://doi.org/10.1038/ncomms7864
Gómez, S., Díaz-Guilera, A., Gómez-Gardeñes, J., Pérez-Vicente, C. J., Moreno, Y., y Arenas, A. (2013). Diffusion dynamics on multiplex networks. Physical Review Letters, 110(2), 028701. https://doi.org/10.1103/PhysRevLett.110.028701
Kivelä, M., Arenas, A., Barthelemy, M., Gleeson, J. P., Moreno, Y., y Porter, M. A. (2014). Multilayer networks. Journal of Complex Networks, 2(3), 203–271. https://doi.org/10.1093/comnet/cnu016
Mucha, P. J., Richardson, T., Macon, K., Porter, M. A., y Onnela, J.-P. (2010). Community structure in time-dependent, multiscale, and multiplex networks. Science, 328(5980), 876–878. https://doi.org/10.1126/science.1184819