Más allá de la creación y la destrucción de equilibrios
En la bifurcación de nodo-silla del capítulo 44, dos equilibrios chocaban y dejaban de existir. Esa imagen no agota las bifurcaciones estacionarias con un valor propio nulo. Un equilibrio puede persistir a través del valor crítico y cambiar de estabilidad al encontrarse con otra rama. También puede conservarse una solución simétrica mientras aparecen dos estados alternativos, relacionados entre sí por una simetría del modelo.
Estas posibilidades conducen a las bifurcaciones transcrítica y de horquilla. Sus diagramas contienen, como el de la nodo-silla, ramas que se encuentran en un punto no hiperbólico, aunque la estructura es distinta. En una transcrítica, dos ramas atraviesan el punto crítico e intercambian su estabilidad. En una horquilla, una rama simétrica persiste mientras otras dos, relacionadas por la simetría, nacen de ella o confluyen en ella.
El capítulo deriva estas geometrías de sus formas normales y examina los supuestos que las sostienen. La pregunta central es por qué cada diagrama persiste dentro de cierta clase de modelos y cuándo deja de hacerlo. Una transcrítica o una horquilla perfectas no son las bifurcaciones escalares más robustas frente a perturbaciones arbitrarias, porque su estructura depende de una restricción adicional, como la invariancia de una rama o una simetría exacta. Compararemos tres familias,
y después introduciremos pequeñas perturbaciones que rompen las estructuras que las hacen posibles. Así podremos distinguir una propiedad del campo vectorial de una apariencia especial que proviene de un supuesto idealizado.
Qué términos admite el desarrollo local
En una familia escalar , mientras el teorema de la función implícita permite continuar localmente un equilibrio como una rama regular. La pérdida de hiperbolicidad, , abre la posibilidad de una bifurcación sin determinar cuál. En la nodo-silla, el término que depende solo del parámetro no se anulaba en el punto crítico y el término cuadrático generaba un pliegue en el que terminaban dos ramas.
Cerca de el desarrollo de Taylor es
con las derivadas evaluadas en el origen y suponiendo ya y . La estructura local depende de qué términos permite o prohíbe el problema. Para obtener una transcrítica, una rama debe persistir a ambos lados del punto crítico. Para obtener una horquilla hace falta todavía más estructura, una rama central persistente y una simetría que vuelva equivalentes dos estados opuestos. La teoría de formas normales identifica qué coeficientes controlan la organización local una vez consideradas esas restricciones (Kuznetsov, 2023).
La forma normal transcrítica
Consideremos
Los equilibrios son y . Ambos existen para todo . A diferencia de lo que ocurre en la nodo-silla, ninguna rama nace ni desaparece en . Lo que cambia es la estabilidad. Con , el valor propio del origen es , de modo que el origen es estable para e inestable para . En la otra rama, y ocurre lo contrario. En ambas ramas se encuentran en un mismo equilibrio no hiperbólico. El diagrama consta de dos rectas que se cruzan e intercambian su estabilidad (figura 45.1a).
La palabra intercambio debe leerse en términos geométricos. Con el parámetro fijo, ningún estado salta de una rama a otra. El diagrama compara equilibrios de sistemas distintos. Si varía en el tiempo el problema es otro, con posibles retrasos que dependen de la velocidad del barrido, como vimos en el capítulo 43.
Una rama invariante como supuesto estructural
La factorización muestra algo que el diagrama puede ocultar, porque es equilibrio para todo valor del parámetro. Una transcrítica aparece con naturalidad cuando alguna restricción del modelo obliga a conservar una rama. Si para todo cercano a cero, el desarrollo no puede contener términos que sobrevivan al fijar , en particular ni ni . Cerca del origen,
Si y , los reescalamientos locales reducen el problema a una forma equivalente a (Strogatz, 2015, sec. 3.2). El término hace que la estabilidad de la rama persistente cambie con el parámetro. El término cuadrático genera la segunda rama, que atraviesa a la primera.
La restricción puede provenir de la propia definición del sistema. En un modelo de población, el estado de extinción es invariante si no hay generación espontánea de individuos. El modelo toma entonces la forma . La comparación con el capítulo 44 es instructiva. Una población logística con extracción proporcional al tamaño, , conserva el equilibrio de extinción y tiene una transcrítica en . La misma población con extracción constante, , pierde esa invariancia y tiene una nodo-silla en . Dentro de la clase de modelos que conserva la rama , la transcrítica es robusta, aunque deja de serlo si se admiten perturbaciones que destruyen esa rama.
La transcrítica imperfecta
Añadamos una constante pequeña,
Si , entonces y el origen deja de ser una rama de equilibrio. Los equilibrios satisfacen , de donde
La geometría depende del signo de la perturbación (figura 45.1b). Si , el discriminante es positivo para todo . Hay siempre dos ramas reales separadas y el cruce desaparece. Si , el discriminante se vuelve negativo en un intervalo alrededor del origen y aparecen dos pliegues en . Una perturbación arbitrariamente pequeña reemplaza así el cruce transcrítico por ninguna bifurcación o por un par de nodo-sillas, según su signo.
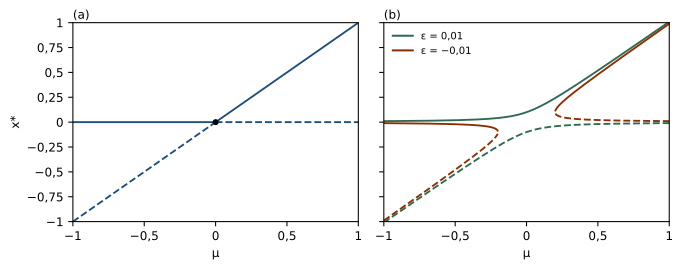
El resultado no invalida la transcrítica. Precisa lo que afirma. La forma normal describe una bifurcación robusta dentro de la clase de sistemas que conservan la rama requerida. Si la restricción tiene un fundamento físico o biológico, esa clase es la adecuada. Si es solo una idealización conveniente, el diagrama perfecto debe leerse con cautela.
La horquilla supercrítica
Consideremos ahora
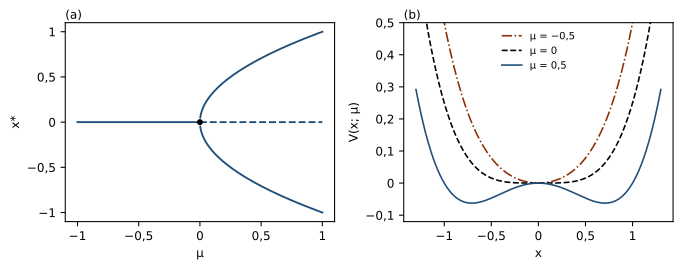
La rama central existe siempre. Para aparecen además . Con , el valor propio del origen es , por lo que el origen es estable para e inestable para . En las ramas externas , negativo para , así que ambas son estables (figura 45.2a).
El cambio cualitativo es distinto del transcrítico. La rama central no intercambia su estabilidad con una única vecina. Cuando la pierde en , queda acompañada por dos soluciones estables equivalentes bajo el cambio . La amplitud de las nuevas ramas crece como . El exponente pertenece a esta forma normal bajo sus hipótesis y no debe trasladarse a datos empíricos sin justificar que el parámetro observado y la variable medida corresponden a las coordenadas reducidas.
La simetría de reflexión
La ecuación de la horquilla satisface . El campo es impar en , por lo que si es una solución también lo es . Esta simetría discreta, que se denota , prohíbe los términos pares del desarrollo en (Crawford, 1991). Un campo suave con esta simetría tiene localmente la forma
donde los puntos suspensivos contienen solo términos impares de orden superior. En particular , una igualdad que la simetría impone sin necesidad de ajustar ningún coeficiente. Si y , el sistema se reduce localmente a o a . El signo efectivo del término cúbico distingue la horquilla supercrítica de la subcrítica.
La simetría explica también que las ramas externas aparezcan en pares . Por eso no basta con que un gráfico empírico parezca dividirse en dos para hablar de horquilla. Hace falta una estructura matemática que vuelva plausibles dos ramas equivalentes y la degeneración correspondiente.
Un potencial para la horquilla supercrítica
La forma supercrítica es un sistema de gradiente, , con
Para el potencial tiene un único mínimo en . En ese mínimo se aplana porque desaparece la curvatura cuadrática. Para el origen se convierte en un máximo local y aparecen dos mínimos simétricos en (figura 45.2b). La barrera que separa los dos mínimos mide y crece con el parámetro.
A lo largo de cualquier trayectoria se cumple
así que es una función de Lyapunov y las trayectorias descienden el potencial hasta alcanzar el equilibrio de su cuenca. El potencial es una propiedad de esta ecuación escalar. Muchas horquillas en sistemas de mayor dimensión no provienen de un gradiente ni tienen una energía física asociada, de modo que la imagen del paisaje no debe generalizarse.
La horquilla subcrítica
Si se cambia el signo del término cúbico,
la rama central sigue existiendo para todo y las ramas no nulas, , existen para . Con , el origen vuelve a tener . En las ramas externas , positivo para , por lo que ambas son inestables.
La diferencia con el caso supercrítico es sustancial. Allí, cuando la rama central pierde estabilidad, aparecen estados estables cercanos. En la subcrítica, las ramas que llegan al punto crítico desde son inestables. Para , la forma cúbica local no contiene ningún equilibrio estable cerca del origen.
De ello no se sigue que el sistema físico diverja. La forma normal es local y los términos de orden superior pueden saturar el crecimiento y crear estados estables de mayor amplitud. En
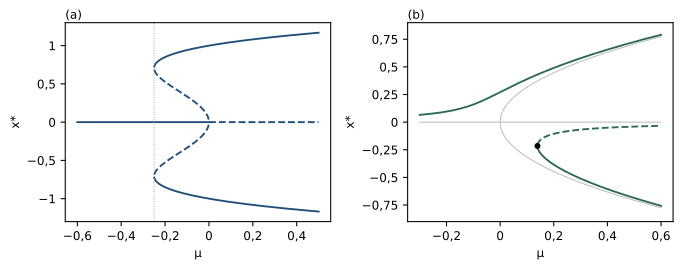
los equilibrios no nulos cumplen y existen para (Strogatz, 2015, sec. 3.4). Las ramas externas son estables y se pliegan en , , sobre las ramas inestables de la horquilla (figura 45.3a). Entre y coexisten el origen estable y las dos ramas externas estables. Si aumenta lentamente desde un valor negativo, el estado permanece en el origen hasta y entonces salta a una rama externa. Si después disminuye, el estado sigue la rama externa hasta antes de volver al origen. La respuesta depende de la historia y forma un ciclo de histéresis, que el capítulo 50 estudiará con detalle.
La horquilla imperfecta
La simetría exacta puede romperse con una perturbación pequeña,
Ahora y ya no es equilibrio. La ecuación estacionaria es la cúbica y la bifurcación perfecta desaparece (Strogatz, 2015, sec. 3.6). Para localizar un pliegue se imponen a la vez y . La condición sobre da . Al sustituir en la primera se obtiene , de modo que el pliegue está en
El discriminante de la cúbica, , clasifica el número de raíces reales. Si es negativo hay una sola raíz real y si es positivo hay tres distintas. Con el pliegue está en y . La rama positiva existe para todo y el par formado por una rama negativa estable y otra inestable nace en el pliegue (figura 45.3b). La simetría entre las ramas positiva y negativa desaparece.
El bloque siguiente calcula el pliegue resolviendo numéricamente las dos condiciones y lo compara con la fórmula. Después clasifica los equilibrios reales para cuatro valores del parámetro, dos a cada lado del pliegue.
import numpy as np
from scipy.optimize import fsolve

eps = 0.02

def pliegue(z):
    x, mu = z
    return [mu * x - x**3 + eps, mu - 3 * x**2]

x_c, mu_c = fsolve(pliegue, [-0.2, 0.15], xtol=1e-14)
print(f"pliegue numérico   x = {x_c:.6f}   mu = {mu_c:.6f}")
print(f"pliegue analítico  x = {-(eps / 2)**(1 / 3):.6f}   mu = {3 * (eps / 2)**(2 / 3):.6f}")

for mu in (0.100, 0.139, 0.140, 0.200):
    raices = np.roots([1.0, 0.0, -mu, -eps])
    reales = np.sort(raices[np.abs(raices.imag) < 1e-10].real)
    tipo = ["estable" if mu - 3 * r**2 < 0 else "inestable" for r in reales]
    lista = ", ".join(f"{r:+.4f} {e}" for r, e in zip(reales, tipo))
    print(f"mu = {mu:.3f}   discriminante = {4 * mu**3 - 27 * eps**2:+.6f}   {lista}")
La salida del programa es la siguiente.
pliegue numérico   x = -0.215443   mu = 0.139248
pliegue analítico  x = -0.215443   mu = 0.139248
mu = 0.100   discriminante = -0.006800   +0.3891 estable
mu = 0.139   discriminante = -0.000058   +0.4306 estable
mu = 0.140   discriminante = +0.000176   -0.2317 estable, -0.2000 inestable, +0.4317 estable
mu = 0.200   discriminante = +0.021200   -0.3847 estable, -0.1059 inestable, +0.4907 estable
Entre y el discriminante cambia de signo y aparecen los dos equilibrios negativos, uno estable y otro inestable, como predice la fórmula del pliegue.
La lección de la imperfección no es que las horquillas sean irreales. Su validez depende de la simetría. Si la simetría proviene de leyes físicas o de la geometría del sistema, las perturbaciones admisibles la conservan. Si existe una asimetría pequeña que el modelo no incluye, el despliegue imperfecto puede describir mejor el sistema.
Comparación de las tres bifurcaciones estacionarias
El cuadro 45.1 compara la nodo-silla, la transcrítica y la horquilla por su estructura, con independencia de la apariencia de sus diagramas.
Cuadro 45.1. Tres bifurcaciones estacionarias con un valor propio nulo, además de las condiciones en el punto crítico.
| Propiedad | Nodo-silla | Transcrítica | Horquilla |
|---|---|---|---|
| Forma normal | |||
| Estructura que se conserva | ninguna adicional | rama invariante | simetría |
| Condiciones de no degeneración | , | , | , |
| Cambio en el punto crítico | creación o destrucción de dos equilibrios | intercambio de estabilidad | ruptura o restauración de la simetría |
| Perturbación que rompe la estructura | desplaza el pliegue | separa las ramas o crea dos pliegues | deja una rama preferida y un pliegue |
En el espacio de todos los campos escalares suaves que dependen de un parámetro, la nodo-silla es el mecanismo de codimensión uno que cabe esperar cuando un único valor propio real se anula sin restricciones adicionales. La transcrítica y la horquilla requieren que falten ciertos coeficientes que un campo arbitrario admitiría. Esa ausencia puede estar impuesta por una ley de conservación, por la positividad de una variable, por la invariancia de una frontera o por una simetría geométrica. Lo correcto es declarar el espacio de modelos en el que se formula la genericidad.
Esta precisión evita dos errores. Uno sería descartar toda transcrítica u horquilla como no genérica sin preguntar qué perturbaciones son físicamente posibles. Si una ley de conservación obliga a preservar una variedad invariante, una perturbación que la destruya no pertenece al problema modelado. El otro error sería suponer que una simetría escrita en las ecuaciones existe también en el sistema empírico. Una diferencia pequeña entre dos componentes que el modelo trata como idénticos puede bastar para desplegar la bifurcación perfecta. La decisión exige conocer el mecanismo, además del álgebra.
La misma cautela se aplica al cálculo numérico. Cerca de un punto no hiperbólico las ramas se acercan entre sí y los valores propios críticos tienden a cero. El redondeo o una malla gruesa del parámetro pueden hacer que dos ramas parezcan cruzarse o terminar donde no lo hacen. Un diagrama calculado debe acompañarse de los residuos de equilibrio y de los valores propios del jacobiano, además de una continuación con detección explícita de los puntos singulares cuando corresponda.
Un ejemplo comparativo con tres valores del parámetro
Tomemos , y en las tres familias. En la transcrítica, con hay un equilibrio estable en el origen y otro inestable en . Con ambos coinciden. Con el origen es inestable y el equilibrio es estable. El número de ramas no cambia. Cambia cuál de ellas atrae.
En la horquilla supercrítica, con el único equilibrio real es el origen, que es estable. En pierde la hiperbolicidad. Con el origen es inestable y aparecen los equilibrios estables . El número de equilibrios pasa de uno a tres.
En la horquilla subcrítica, con hay tres equilibrios, el origen estable y inestables. En las tres ramas confluyen. Con el único equilibrio local es el origen, que es inestable. La teoría local no dice hacia qué atractor lejano se dirigirá una trayectoria.
La misma operación algebraica, resolver y evaluar , produce tres reorganizaciones diferentes. La etiqueta de una bifurcación debe derivarse, por eso, de la estructura de ramas y de las hipótesis sobre el campo, que una sola observación temporal no revela.
Qué puede inferirse de un diagrama de ramas
Un diagrama de bifurcación condensa las soluciones invariantes de una familia. Muestra qué equilibrios existen y cuál es su estabilidad local, aunque no contiene toda la dinámica. No indica el tamaño de las cuencas de atracción, por lo que dos ramas estables pueden coexistir con cuencas muy distintas. Tampoco muestra los tiempos de relajación si no se añaden los valores propios, ni la respuesta al ruido o a un parámetro que cambia en el tiempo. Un diagrama local nada dice, además, sobre lo que ocurre cuando las trayectorias abandonan el entorno en que vale la forma normal.
Hay que distinguir también la simetría del modelo de la simetría de los datos. Observar dos estados aproximadamente opuestos no demuestra que el campo sea exactamente impar bajo . A la inversa, un modelo puede tener una simetría exacta mientras una trayectoria concreta no la exhibe, porque su condición inicial seleccionó una de las ramas. La ecuación es simétrica y la solución realizada puede no serlo.
Una imperfección pequeña puede, por último, producir un cambio grande en el diagrama sin ser grande en norma. Esa sensibilidad estructural es la que vuelve útiles los despliegues de las bifurcaciones. Ante un término omitido no basta con preguntar si es numéricamente pequeño. Hay que preguntar si la estructura del problema lo permite y si rompe una restricción que sostiene la bifurcación ideal. El capítulo 46 cambiará de objeto crítico y estudiará el caso en que un par de valores propios complejos conjugados cruza el eje imaginario, que es el origen de la bifurcación de Hopf.
Ejercicios
Ejercicio 45.1. Una población logística con extracción proporcional cumple , con . (a) Encuentre los equilibrios y su estabilidad en función de . (b) Compruebe que en se cumplen las condiciones de una transcrítica. (c) Compare con la extracción constante del capítulo 44 y explique por qué una produce una transcrítica y la otra una nodo-silla.
Ejercicio 45.2. Considere la transcrítica imperfecta . (a) Con , calcule los pliegues y los equilibrios con , junto con su estabilidad. (b) Con y , calcule los equilibrios y su estabilidad. (c) ¿Qué ocurre con los dos casos cuando ?
Ejercicio 45.3. Para la horquilla supercrítica con potencial y , (a) demuestre que la barrera entre los dos mínimos vale . (b) Calcule la barrera y la curvatura en los mínimos con . (c) Explique qué relación hay entre esa curvatura y el valor propio de las ramas externas.
Ejercicio 45.4. Considere . (a) Encuentre los equilibrios no nulos y el intervalo de en que existen. (b) Localice los pliegues de las ramas externas. (c) Clasifique las ramas con . (d) Describa el recorrido del estado si aumenta lentamente desde hasta y después vuelve a , partiendo del origen.
Ejercicio 45.5. En la horquilla imperfecta , (a) derive la condición de pliegue para un cualquiera. (b) ¿Qué cambia en el diagrama si ? (c) Explique por qué el discriminante se anula exactamente en el pliegue.
Ejercicio 45.6. Clasifique la bifurcación de cada familia en o explique por qué no hay una bifurcación genérica. (a) . (b) . (c) .
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 45.1. (a) Como , los equilibrios son y . Con , el origen tiene valor propio y es estable si . El equilibrio tiene valor propio y es estable si , cuando además es positivo. (b) En se cumplen y , con y . La rama existe para todo . (c) La extracción proporcional se anula cuando no hay población, de modo que conserva la rama de extinción y el paso por el umbral es un intercambio de estabilidad. La extracción constante actúa aun con , rompe esa invariancia y hace que los equilibrios positivos desaparezcan en un pliegue.
Solución 45.2. (a) Los pliegues están en . Con los equilibrios son , es decir, y . Como vale en el primero y en el segundo, el primero es estable y el segundo inestable. (b) Con los equilibrios son . El positivo tiene y es estable, mientras que el negativo es inestable. (c) Los dos diagramas convergen al cruce transcrítico. Los pliegues de se acercan a y las ramas separadas de se juntan en el origen.
Solución 45.3. (a) Los mínimos están en , con . Como , la barrera vale . (b) Con la barrera es y la curvatura vale en los mínimos. (c) En un sistema de gradiente , por lo que el valor propio de las ramas externas es , el mismo que se obtuvo en el texto.
Solución 45.4. (a) Los equilibrios no nulos cumplen , es decir, . Existen para . La rama con el signo menos solo da valores reales de mientras . (b) Los pliegues están en , donde ambas soluciones coinciden en , es decir, . (c) Con las ramas externas están en y son estables, porque allí . Las internas están en y son inestables, porque allí . El origen, con , es estable. (d) Al aumentar el estado permanece en el origen hasta , donde este pierde estabilidad. En ese valor salta a una rama externa, con . Sigue esa rama mientras crece. Al disminuir permanece en la rama externa hasta y solo entonces vuelve al origen. El intervalo es la región de histéresis.
Solución 45.5. (a) Las condiciones y dan y , de donde y . (b) Con el diagrama se refleja respecto del eje . La rama preferida pasa a ser la negativa y el pliegue queda en , con el mismo . (c) El discriminante de una cúbica se anula exactamente cuando tiene una raíz doble. Una raíz doble de cumple y , que son las condiciones del pliegue.
Solución 45.6. (a) El campo cumple , con y en el origen. Es una transcrítica. (b) Cerca del origen, y , con lo que . El campo es impar en , con y . Es una horquilla subcrítica, porque el término cúbico es positivo. (c) Con , el campo es . Se cumplen y , pero , de modo que no hay una nodo-silla genérica. El equilibrio existe para todo pequeño y ningún par aparece ni desaparece.
Referencias
Crawford, J. D. (1991). Introduction to bifurcation theory. Reviews of Modern Physics, 63(4), 991–1037. https://doi.org/10.1103/RevModPhys.63.991
Kuznetsov, Y. A. (2023). Elements of applied bifurcation theory (4.ª ed.). Springer. https://doi.org/10.1007/978-3-031-22007-4
Strogatz, S. H. (2015). Nonlinear dynamics and chaos: With applications to physics, biology, chemistry, and engineering (2.ª ed.). Westview Press.