Cambiar una trayectoria y cambiar la dinámica
En los capítulos anteriores mantuvimos fijos los parámetros y preguntamos qué soluciones admite un sistema. Con el péndulo del capítulo 40 distinguimos libraciones, rotaciones y separatrices sin modificar la ecuación. Los osciladores de los capítulos 41 y 42 mostraron después cómo aparecen las oscilaciones sostenidas y los ciclos límite. En todos esos análisis hubo que separar dos operaciones, elegir otra condición inicial y modificar el propio sistema.
La teoría de bifurcaciones comienza cuando se permite que cambie un parámetro del modelo. Consideremos una familia autónoma
donde es un parámetro real. Cada valor fijo de define un sistema dinámico distinto, aunque todos pertenezcan a la misma familia. La pregunta pasa a ser cómo se reorganiza el conjunto de soluciones cuando varía.
La distinción ya apareció en el capítulo 2. Cambiar selecciona otra trayectoria dentro del mismo campo vectorial, mientras que cambiar modifica el campo. Dos trayectorias muy diferentes no demuestran, por tanto, una bifurcación. Un sistema multiestable puede llevar condiciones iniciales vecinas hacia atractores distintos con todos sus parámetros fijos. Una trayectoria también puede cruzar una separatriz porque partió al otro lado de ella, sin que la estructura dinámica haya cambiado.
Llamaremos bifurcación a un cambio cualitativo de la dinámica de una familia al atravesar un valor crítico del parámetro (Kuznetsov, 2023). Puede cambiar el número de equilibrios o su estabilidad, la existencia o la estabilidad de órbitas periódicas o la manera en que se conectan los conjuntos invariantes. Una variación cuantitativa no basta. Un equilibrio que se desplaza suavemente desde hasta puede seguir siendo el mismo tipo de objeto dinámico. Una oscilación cuya frecuencia pasa de a tampoco ha sufrido necesariamente una bifurcación. El concepto designa una reorganización de la estructura de soluciones, algo mucho menos común que la simple dependencia de una magnitud respecto de un parámetro.
Familias parametrizadas y diagramas de bifurcación
Para cada fijo podemos construir un retrato de fase. Los equilibrios satisfacen y, al variar , forman ramas en el espacio ampliado de estado y parámetro. En un diagrama de bifurcación de equilibrios, el eje horizontal suele ser y el vertical un componente de . Cada punto del diagrama es una solución estacionaria de un sistema con un valor determinado del parámetro, de modo que una curva del diagrama reúne soluciones de sistemas distintos. En un retrato de fase, en cambio, una curva es una órbita que el sistema recorre con el tiempo. Como ambos gráficos usan líneas, la confusión es frecuente. Pasar de un punto a otro de una rama obliga a cambiar . Esperar a que el sistema evolucione con fijo no produce ese desplazamiento.
La distinción importa todavía más cuando el parámetro cambia en el tiempo. Si , el problema es no autónomo o, si se añade una ecuación para , un sistema autónomo de dimensión mayor. El análisis básico de bifurcaciones trata el problema congelado. Más adelante veremos que la transición observada durante un barrido puede retrasarse respecto del valor crítico estático y depender de la velocidad del barrido.
Una dependencia paramétrica sin bifurcación
Antes de buscar bifurcaciones conviene estudiar un contraejemplo. Consideremos
Para cualquier , el único equilibrio es y la derivada respecto del estado vale . El equilibrio es hiperbólico y asintóticamente estable para todo valor del parámetro. La solución con condición inicial es
Al aumentar el equilibrio se desplaza y la trayectoria que parte de una condición inicial fija cambia. La organización cualitativa permanece, porque siempre hay un único equilibrio atractivo hacia el que convergen todas las soluciones. El diagrama es la recta (figura 43.1a), sin ningún valor del parámetro en que una rama aparezca, desaparezca o cambie de estabilidad. Las afirmaciones «el resultado depende del parámetro» y «el sistema se bifurca» son, por tanto, diferentes.
En los modelos aplicados la separación tiene consecuencias. Ajustar una tasa o una ganancia puede desplazar continuamente un estado estacionario sin producir un cambio de régimen. El vocabulario de las bifurcaciones solo se justifica cuando cambia la estructura dinámica según un criterio declarado.
Persistencia de equilibrios e hiperbolicidad
El teorema de la función implícita explica por qué muchos equilibrios persisten bajo pequeñas variaciones del parámetro. En una dimensión, supongamos que y , con suficientemente regular. Existe entonces un entorno de en el que la ecuación define de manera única una rama con , tan regular como . Al derivar la identidad respecto de se obtiene , de donde
mientras . Un equilibrio regular puede seguirse, entonces, localmente al variar el parámetro. Cuando se acerca a cero, la pendiente de la rama puede crecer sin límite y la descripción puede dejar de ser regular. Ese fracaso no dice qué bifurcación ocurre, aunque señala dónde buscarla.
En dimensiones, el papel de lo cumple el jacobiano respecto del estado, . Si es invertible, hay una rama local única de equilibrios. Para que las ramas aparezcan, desaparezcan o se corten en una bifurcación local de equilibrios, la invertibilidad debe fallar y el jacobiano debe tener al menos un valor propio nulo. No toda bifurcación local exige, sin embargo, un valor propio nulo. Un equilibrio puede persistir como rama y cambiar de estabilidad cuando un par de valores propios complejos conjugados cruza el eje imaginario. En ese caso el jacobiano sigue siendo invertible, aunque el equilibrio deja de ser hiperbólico. Esa será la situación del capítulo 46.
Un equilibrio de un sistema continuo es hiperbólico si ningún valor propio de su jacobiano tiene parte real nula. Los equilibrios hiperbólicos son localmente robustos. Una perturbación suave y pequeña del campo conserva un equilibrio cercano con el mismo número de direcciones estables e inestables. El teorema de Hartman–Grobman garantiza, además, que el retrato de fase local es topológicamente equivalente al de la linealización (Perko, 2001). Por eso una bifurcación local de equilibrios exige que se pierda la hiperbolicidad en el valor crítico. La condición es necesaria para las bifurcaciones locales que estudiaremos, aunque no basta para afirmar que ocurre una.
Pérdida de hiperbolicidad sin bifurcación
Consideremos
El único equilibrio es para todo , con . Para el equilibrio es hiperbólico y asintóticamente estable. En la derivada se anula y la linealización no decide. El sistema crítico es , cuyo campo apunta hacia el origen desde ambos lados. Para su solución es
que converge a cero de manera algebraica. El origen sigue siendo asintóticamente estable, aunque ya no haya un decaimiento exponencial fijado por un valor propio negativo.
El valor es, entonces, un punto no hiperbólico en el que el retrato de fase conserva la organización que tiene a ambos lados (figura 43.1c). El valor propio toca el cero sin cambiar de signo. La pérdida de hiperbolicidad obliga a examinar los términos no lineales, pero no basta para declarar una bifurcación. El cálculo espectral identifica candidatos. La clasificación requiere examinar la familia completa y verificar qué estructura cambia.
Un ejemplo mínimo de reorganización
Comparemos ahora
Su teoría general se desarrollará en el capítulo 44. Aquí lo usaremos para ver cómo se lee un diagrama de bifurcación sin recurrir a la simulación (Strogatz, 2015, cap. 3). Los equilibrios satisfacen . Si no hay equilibrios reales. Con existe uno solo, , que es una raíz doble. Si aparecen dos, .
Conviene escribir la rama como , con en función de , porque así se recorre sin singularidad el punto de giro. La estabilidad se lee en . En la rama superior y el equilibrio es estable. En la inferior y es inestable. La hiperbolicidad se pierde donde , es decir, en , que sobre la rama corresponde a . Allí se cumplen a la vez y .
A diferencia del ejemplo anterior, la organización cambia de verdad. Con no hay equilibrios, con hay una raíz doble y con hay dos equilibrios de estabilidad opuesta. El diagrama consta de dos ramas que se unen en el punto crítico (figura 43.1b).
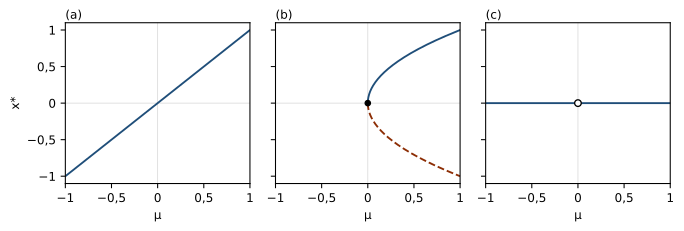
El diagrama se presta a una lectura errónea. Con hay un equilibrio inestable en y otro estable en . Que ambos puntos estén unidos por una curva en el diagrama no significa que una trayectoria con recorra esa curva. El arco que los une pasa por valores menores del parámetro y pertenece a otros sistemas de la familia.
El ejemplo tampoco autoriza a pensar que toda bifurcación crea o destruye equilibrios. En otras familias los equilibrios persisten e intercambian estabilidad. En sistemas planos puede aparecer una órbita periódica alrededor de un equilibrio que sigue existiendo. En las bifurcaciones globales cambia una conexión entre conjuntos invariantes sin que el jacobiano de ningún equilibrio lo anuncie. Esta familia concreta tampoco demuestra que toda aparición de dos equilibrios cercanos se reduzca a ella. Ese resultado requiere condiciones de no degeneración y una forma normal, que son el contenido del capítulo 44.
Qué se entiende por cambio cualitativo
La teoría necesita una noción de equivalencia para decidir cuándo dos sistemas tienen la misma organización. La más usada es la equivalencia topológica de los flujos. Dos sistemas son topológicamente equivalentes si existe una transformación continua e invertible del espacio de estados que lleva órbitas de uno en órbitas del otro y conserva el sentido del tiempo, aunque no necesariamente la rapidez con que se recorren (Kuznetsov, 2023).
Con este criterio, dos nodos estables con tasas de decaimiento distintas son equivalentes, aunque uno se relaje diez veces más rápido que el otro. Lo mismo ocurre con un nodo estable y un foco estable. Ambos son equilibrios hiperbólicos atractores y, según el teorema de Hartman–Grobman, sus retratos locales son topológicamente equivalentes. Por eso el paso del régimen subamortiguado al sobreamortiguado del capítulo 41, en , no es una bifurcación topológica. Cambia la forma de la aproximación al equilibrio, en espiral o monótona, sin que cambien el número de equilibrios ni su estabilidad. Esa diferencia puede ser decisiva en una aplicación, porque determina si la posición cruza el equilibrio muchas veces o a lo sumo una.
En la práctica usaremos un criterio operativo compatible con esta idea. Preguntaremos si cambia alguno de los objetos que organizan el comportamiento, como el número o la estabilidad de los equilibrios, la existencia de ciclos límite, las dimensiones de las variedades estable e inestable, las conexiones entre separatrices o la estructura de atractores y cuencas.
La elección de la equivalencia importa. Dos sistemas pueden ser topológicamente equivalentes y diferir cuantitativamente de un modo decisivo para una aplicación concreta, de manera que la teoría de bifurcaciones no reemplaza el análisis de magnitudes. Tampoco toda discontinuidad en una variable medida revela una bifurcación del sistema subyacente. Un sensor puede saturarse o una intervención externa puede cambiar de golpe. Para atribuir un salto a una bifurcación hay que conectar la observación con una familia dinámica bien especificada.
Bifurcaciones locales y globales
Una bifurcación local puede analizarse en un entorno arbitrariamente pequeño de un equilibrio o de una órbita periódica crítica. Los capítulos 44 a 46 estudiarán tres mecanismos locales mediante formas normales sencillas. En un equilibrio, el jacobiano y sus valores propios dan la primera información. Mientras todos tengan parte real distinta de cero, la estructura local persiste. Cuando uno o más llegan al eje imaginario, los términos no lineales deciden cómo se reorganiza la dinámica.
El sistema lineal plano
muestra por qué hacen falta esos términos. Sus valores propios son . En coordenadas polares el radio cumple , con lo que . Con el origen es un foco estable y con un foco inestable. En todas las órbitas son circunferencias, una familia continua sin ningún ciclo límite. La estabilidad cambia al cruzar el eje imaginario, aunque el sistema lineal no produce por sí mismo una órbita periódica aislada. En la bifurcación de Hopf del capítulo 46 serán los términos no lineales los que decidan si nace una órbita periódica y con qué estabilidad.
En las órbitas periódicas, el papel de los valores propios lo cumplen los multiplicadores de Floquet o, de manera equivalente, los valores propios del mapa de retorno sobre una sección transversal. Como vimos en el capítulo 42, un flujo autónomo tiene siempre un multiplicador igual a 1 asociado al desplazamiento de fase. Una bifurcación local de una órbita periódica aparece cuando algún multiplicador transversal alcanza la circunferencia unidad.
Las bifurcaciones globales son de otra naturaleza. Pueden involucrar una órbita que conecta un equilibrio consigo mismo, una conexión entre equilibrios distintos o el choque entre un ciclo y una separatriz. Dependen de la geometría de trayectorias que se extienden por el espacio de fases, de modo que el espectro de un equilibrio puede permanecer ordinario mientras una conexión global se crea o se destruye. Calcular valores propios es indispensable, aunque insuficiente para reconstruir la organización global. El péndulo del capítulo 40 ya lo mostró, porque sus separatrices y sus regiones de energía pertenecen a la geometría global del plano.
Genericidad y codimensión
No todas las configuraciones críticas son igualmente robustas. Algunas aparecen al variar un solo parámetro sin ajustes adicionales, mientras que otras exigen cumplir varias condiciones independientes a la vez. La codimensión de una bifurcación indica, de manera informal pero útil en este nivel, cuántas condiciones independientes deben satisfacerse para encontrarla (Guckenheimer y Holmes, 1983). Una bifurcación de codimensión uno aparece típicamente al variar un parámetro escalar. Una de codimensión dos requiere en general explorar un plano de dos parámetros para encontrar el punto que la organiza.
La palabra genérico no significa frecuente en sentido estadístico. Significa robusto dentro de una clase apropiada de perturbaciones, de modo que una pequeña modificación del modelo desplaza el valor crítico sin destruir el fenómeno. El ejemplo sin bifurcación de la familia no es genérico. Allí el valor propio toca el cero sin cruzarlo. Basta añadir un término para que, con , el valor propio cruce el cero dos veces, en , o para que con no llegue a anularse.
Las simetrías obligan a matizar la idea. Una estructura puede ser genérica dentro de la clase de sistemas que respetan una simetría y dejar de serlo si se admiten perturbaciones que la rompen. La cuestión reaparecerá con la bifurcación de horquilla en el capítulo 45. La teoría de formas normales separa los detalles accidentales de la estructura robusta. Mediante cambios de coordenadas, reescalamientos y, cuando corresponde, la reducción a una variedad central, muchas familias distintas se reducen cerca del punto crítico a unas pocas formas locales. Los capítulos siguientes aplicarán esas reducciones a casos concretos.
Parámetros congelados y barridos lentos
Supongamos que un modelo tiene una bifurcación estática en . El análisis habitual compara sistemas con , y , manteniendo cada valor constante mientras se estudia la dinámica. Si en cambio varía lentamente según , con , el problema completo
vive en un espacio de estados con una dimensión adicional. Ya no puede suponerse que el estado sigue instantáneamente la rama estable del diagrama congelado. Cerca de una pérdida de estabilidad aparecen retrasos y dependencia de la historia. En los sistemas multiestables, el recorrido al aumentar el parámetro puede diferir del recorrido al disminuirlo.
En el ejemplo el retraso puede medirse. Tomemos y partamos de , sobre la rama estable. Mientras es positivo, la solución sigue la rama con un pequeño desfase. Cuando cruza el cero la rama deja de existir, aunque la solución no escapa de inmediato. Con las variables y la ecuación se convierte en
que no contiene . El cambio la transforma en , una forma de la ecuación de Airy. La solución que viene de la rama estable diverge hacia cuando se anula por primera vez, en . El escape ocurre, por tanto, cuando (Kuehn, 2015).
La figura 43.2 compara esta predicción con la integración numérica. Con la solución alcanza cuando , frente a predicho. Con lo hace en , frente a . El retraso disminuye con la velocidad del barrido, aunque más despacio que , porque es proporcional a .
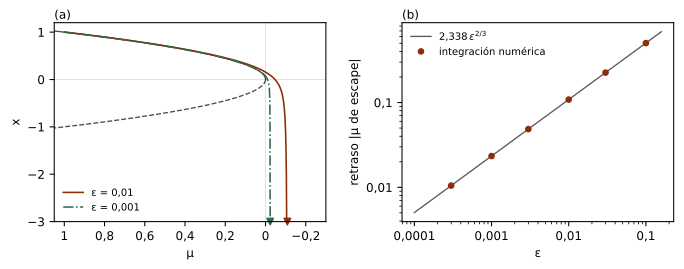
Estos fenómenos no contradicen el diagrama estático, porque responden a otra pregunta. El diagrama clasifica soluciones invariantes para parámetros fijos, mientras que el barrido describe una trayectoria de un sistema en el que el parámetro también cambia. La diferencia afecta a los experimentos y a las simulaciones. Si un diagrama se obtiene barriendo el parámetro dentro de una sola integración y usando el estado final como condición inicial del paso siguiente, el protocolo introduce memoria. El resultado puede ser útil, aunque no equivale al conjunto de soluciones estacionarias de cada parámetro. El capítulo 47 retomará estos efectos con la teoría de los sistemas lentos y rápidos.
Continuación numérica de ramas
Un diagrama de bifurcación puede construirse resolviendo para una sucesión de valores del parámetro, con la solución anterior como punto de partida del método de Newton. Este procedimiento se llama continuación natural en el parámetro (Kuznetsov, 2023). Funciona mientras la rama pueda escribirse como . Cerca de un pliegue como el de , la derivada diverge y el parámetro deja de ser una buena coordenada de la rama. Con y el punto de partida , las iteraciones de Newton dan , y , que convergen a . En la raíz es doble y la convergencia se vuelve lenta. Con ya no hay raíz real y las iteraciones vagan sin converger.
La continuación por pseudo-longitud de arco evita el problema porque parametriza la curva de soluciones por su longitud de arco. Desde un punto conocido avanza una distancia a lo largo de la tangente y corrige con el método de Newton aplicado a dos ecuaciones, la de equilibrio y la que fija la distancia recorrida sobre la tangente. En el pliegue la tangente es vertical en el plano , pero el sistema ampliado sigue siendo regular y la rama se atraviesa sin dificultad. El programa siguiente aplica el método a desde , en el sentido de decreciente.
import numpy as np

def F(x, mu):
    return mu - x**2

def tangente(x, t_prev):
    t = np.array([1.0, 2.0 * x])           # (dx, dmu), tangente a mu = x**2
    t /= np.linalg.norm(t)
    return t if t @ t_prev > 0 else -t     # conserva el sentido de avance

punto = np.array([1.0, 1.0])               # (x, mu) sobre la rama estable
t = -np.array([1.0, 2.0]) / np.sqrt(5.0)   # avance hacia mu decreciente
ds = 0.25

print("     x       mu      f_x   rama")
for paso in range(13):
    x, mu = punto
    rama = "estable" if x > 0 else "inestable"
    print(f"{x:7.4f}  {mu:7.4f}  {-2 * x:7.4f}   {rama}")
    t = tangente(x, t)
    z = punto + ds * t                     # predictor sobre la tangente
    for _ in range(20):                    # corrector de Newton
        g = np.array([F(z[0], z[1]), t @ (z - punto) - ds])
        Jg = np.array([[-2.0 * z[0], 1.0], [t[0], t[1]]])
        dz = np.linalg.solve(Jg, -g)
        z = z + dz
        if np.linalg.norm(dz) < 1e-13:
            break
    punto = z
Al ejecutarlo se obtiene esta salida.
     x       mu      f_x   rama
 1.0000   1.0000  -2.0000   estable
 0.8827   0.7791  -1.7654   estable
 0.7522   0.5658  -1.5043   estable
 0.6036   0.3643  -1.2072   estable
 0.4292   0.1842  -0.8583   estable
 0.2173   0.0472  -0.4345   estable
-0.0353   0.0012   0.0707   inestable
-0.2805   0.0787   0.5610   inestable
-0.4813   0.2317   0.9626   inestable
-0.6476   0.4194   1.2952   inestable
-0.7905   0.6249   1.5810   inestable
-0.9169   0.8408   1.8339   inestable
-1.0311   1.0632   2.0623   inestable
El punto de giro queda entre las filas sexta y séptima, donde cambia de signo. Después el programa recorre la rama inestable, que una integración temporal no mostraría porque cualquier perturbación expulsa de ella a la trayectoria (figura 43.3).
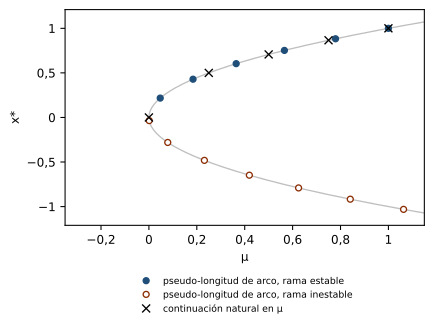
El detalle computacional tiene una consecuencia conceptual. Que un algoritmo de continuación falle no demuestra una bifurcación, porque también falla por mal condicionamiento o por una inicialización deficiente. A la inversa, una bifurcación real puede pasar inadvertida si el algoritmo sigue una sola rama y no detecta las soluciones adicionales. El análisis numérico debe acompañarse, por eso, de condiciones matemáticas. En problemas pequeños pueden resolverse los equilibrios analíticamente y usar la continuación como verificación. En modelos grandes, los valores propios del jacobiano y las condiciones de transversalidad pasan a formar parte del diagnóstico.
Comprobaciones numéricas
Las integraciones del capítulo usaron el método DOP853 (Hairer et al., 1993) de SciPy (Virtanen et al., 2020), con tolerancia relativa y absoluta . La solución numérica de desde difiere de la exacta en menos de hasta . En el sistema lineal plano, el radio numérico sigue la ley con un error máximo de hasta , con igual a , y . Los retrasos de la figura 43.2 se obtuvieron integrando hasta que alcanza . Entre y difieren de la predicción en menos de 0,2 %. La pendiente del ajuste logarítmico entre y es .
Estas comprobaciones confirman cálculos concretos. No demuestran los teoremas de persistencia ni convierten una exploración finita de parámetros en una prueba de que no existan otras soluciones.
Del modelo matemático al sistema real
La teoría de bifurcaciones da un lenguaje preciso para los cambios de régimen. Esa precisión se pierde cuando el vocabulario se aplica a datos sin justificar un modelo. Un salto en una serie temporal puede provenir de una bifurcación, aunque también de una perturbación externa brusca o de un cambio en la forma de medir. Una distribución bimodal tampoco demuestra biestabilidad, porque dos grupos de observaciones pueden reflejar heterogeneidad entre unidades distintas. Dos atractores de un mismo sistema son solo una de las explicaciones posibles.
Identificar un parámetro de control exige también evidencia. En , el parámetro está definido matemáticamente y puede fijarse de manera independiente. En un sistema empírico, una covariable observada puede ser un marcador correlacionado con el estado o incluso una consecuencia de él, por lo que no se convierte automáticamente en un parámetro de control causal.
Una inferencia sólida debe conectar varias piezas. Necesita variables de estado justificadas, una familia dinámica plausible y un parámetro cuya variación esté caracterizada. También requiere evidencia de que las predicciones estructurales del modelo aparecen en el sistema, como la histéresis o el retraso al barrer el parámetro. La simulación del modelo informa sobre el objeto matemático especificado. La validación empírica pertenece a otro problema.
Tampoco hay que leer las bifurcaciones de manera teleológica. Que una bifurcación reorganice las soluciones no significa que el sistema decida cambiar de régimen ni que tienda hacia un estado final. El lenguaje de ramas y atractores describe propiedades de ecuaciones y flujos. El capítulo 44 estudiará el mecanismo más elemental, la aparición o desaparición conjunta de dos equilibrios, con las condiciones bajo las cuales se lo reconoce en familias generales.
Ejercicios
Ejercicio 43.1. Considere la familia . (a) Encuentre los puntos de pliegue y los valores de correspondientes. (b) Determine la estabilidad de cada rama y calcule con la fórmula de la función implícita. (c) Describa qué ocurre si aumenta lentamente desde hasta y después vuelve a .
Ejercicio 43.2. Compare las familias y . (a) Calcule en ambas el valor propio del origen en función de . (b) ¿En cuál de ellas cambia el número de equilibrios al atravesar ? (c) En la familia con pequeño, ¿para qué valores de pierde el origen su hiperbolicidad y qué equilibrios existen entre ellos?
Ejercicio 43.3. Al sistema lineal plano del texto se le añade un término cúbico, de modo que en coordenadas polares y . (a) Encuentre las órbitas periódicas para y clasifique su estabilidad. (b) Calcule el multiplicador transversal del ciclo con . (c) ¿Qué ocurre con ese ciclo cuando ?
Ejercicio 43.4. El oscilador del capítulo 41 con y tiene un foco estable para y un nodo estable para . (a) Compruebe estas afirmaciones con los valores propios. (b) ¿Es un valor de bifurcación según la equivalencia topológica? (c) Mencione una propiedad observable que sí cambia en ese valor.
Ejercicio 43.5. Considere el paso lento por el pliegue, con y . (a) Verifique que el cambio de variables , elimina de la ecuación. (b) Prediga el valor de en que escapa la solución con y con . (c) ¿Por qué factor se reduce el retraso cuando se divide por 1000?
Ejercicio 43.6. Aplique la continuación natural a . (a) Con y desde , realice tres iteraciones de Newton. (b) Con y desde , realice una iteración. ¿Qué ocurre en la siguiente? (c) Explique por qué el sistema ampliado de la pseudo-longitud de arco no se vuelve singular en el pliegue.
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 43.1. (a) Con , los pliegues están en . Como sobre la rama , al pliegue le corresponde y al pliegue , . (b) Las ramas exteriores, con , tienen y son estables. La rama central, con , es inestable. La fórmula da , positiva en las ramas estables, negativa en la central y divergente en los pliegues. (c) Con el único equilibrio es , sobre la rama inferior. Al aumentar , el estado la sigue hasta que desaparece en , donde . Salta entonces a la rama superior, en , porque . Al disminuir sigue la rama superior hasta , donde . Desde allí salta a . El recorrido depende del sentido del barrido. Entre y hay histéresis. Con un barrido lento pero finito, los saltos se retrasan como se vio en el texto.
Solución 43.2. (a) Los valores propios son en la primera familia y en la segunda. (b) En aparecen, para , los equilibrios , por lo que el número de equilibrios cambia. En el origen es el único equilibrio para todo . (c) El valor propio se anula en . Para el origen es inestable y existen además los equilibrios , que son estables porque allí . Para solo queda el origen, estable. Hay, por tanto, dos bifurcaciones.
Solución 43.3. (a) Como , para existe la órbita periódica . Con se tiene , luego el ciclo es estable. El origen es un foco inestable. (b) El período es y el multiplicador vale . (c) El radio tiende a cero y el multiplicador tiende a 1. El ciclo se contrae hasta el origen y su atracción se debilita. Es el nacimiento de una órbita periódica que el capítulo 46 estudiará como bifurcación de Hopf.
Solución 43.4. (a) La ecuación característica es , con discriminante . Para las raíces son complejas con parte real , un foco estable. Para son reales y negativas, un nodo estable. (b) No. En el valor propio es doble y el equilibrio sigue siendo hiperbólico. Un nodo y un foco estables son topológicamente equivalentes, por lo que el retrato cualitativo no cambia. (c) Cambia el número de veces que la posición puede cruzar el equilibrio, que es ilimitado con y a lo sumo uno con .
Solución 43.5. (a) De y se obtiene . Entonces , mientras que . Al igualar ambas expresiones desaparece y queda . (b) Con se obtiene para , en acuerdo con el valor numérico . Para la predicción es . (c) Como , el retraso se reduce en un factor 100 cuando se divide por 1000.
Solución 43.6. (a) La iteración es . Con y da , y , muy cerca de . (b) Con y se obtiene . La iteración siguiente obliga a dividir por y el método se interrumpe. Desde otros puntos de partida las iteraciones no se detienen, aunque tampoco convergen, porque no existe raíz real. (c) El jacobiano ampliado es , con tangente unitaria salvo el signo. Su determinante vale , que nunca se anula. En el pliegue, donde , el determinante vale .
Referencias
Guckenheimer, J. y Holmes, P. (1983). Nonlinear oscillations, dynamical systems, and bifurcations of vector fields. Springer. https://doi.org/10.1007/978-1-4612-1140-2
Hairer, E., Nørsett, S. P. y Wanner, G. (1993). Solving ordinary differential equations I: Nonstiff problems (2.ª ed. rev.). Springer. https://doi.org/10.1007/978-3-540-78862-1
Kuehn, C. (2015). Multiple time scale dynamics. Springer. https://doi.org/10.1007/978-3-319-12316-5
Kuznetsov, Y. A. (2023). Elements of applied bifurcation theory (4.ª ed.). Springer. https://doi.org/10.1007/978-3-031-22007-4
Perko, L. (2001). Differential equations and dynamical systems (3.ª ed.). Springer. https://doi.org/10.1007/978-1-4613-0003-8
Strogatz, S. H. (2015). Nonlinear dynamics and chaos: With applications to physics, biology, chemistry, and engineering (2.ª ed.). Westview Press.
Virtanen, P., Gommers, R., Oliphant, T. E., Haberland, M., Reddy, T., Cournapeau, D., Burovski, E., Peterson, P., Weckesser, W., Bright, J., van der Walt, S. J., Brett, M., Wilson, J., Millman, K. J., Mayorov, N., Nelson, A. R. J., Jones, E., Kern, R., Larson, E., … SciPy 1.0 Contributors. (2020). SciPy 1.0: Fundamental algorithms for scientific computing in Python. Nature Methods, 17(3), 261–272. https://doi.org/10.1038/s41592-019-0686-2