Un problema elemental que reúne casi toda la Parte IV
Los capítulos 31 a 39 desarrollaron herramientas que, consideradas por separado, responden preguntas distintas. Un campo de direcciones describe el cambio local. La existencia y la unicidad dan sentido a la trayectoria que pasa por un estado. La línea de fase clasifica los equilibrios en una dimensión, mientras que los valores propios describen los modos de los sistemas lineales. La linealización traslada esa información a un entorno de un equilibrio no lineal, mientras que las nulclinas y las regiones invariantes organizan el plano. Las funciones de Lyapunov y el principio de LaSalle permiten demostrar la estabilidad y la convergencia sin resolver la trayectoria. El teorema de Poincaré-Bendixson, por último, restringe los comportamientos límite de los flujos planos acotados.
El péndulo reúne estas herramientas en un sistema pequeño cuya física básica es conocida, aunque su geometría ya contiene varias distinciones que se perderían si se lo tratara solo como una función sinusoidal del tiempo. Un péndulo sin rozamiento puede oscilar, girar indefinidamente o recorrer una separatriz según su energía inicial. Al introducir amortiguamiento, la energía deja de conservarse y las trayectorias cambian de familia. La estabilidad local del equilibrio inferior sigue siendo importante, pero no basta para describir qué ocurre desde cualquier condición inicial.
El capítulo resuelve el problema como un sistema dinámico. Parte de la ecuación física, construye un estado de dos variables y analiza los equilibrios. Usa luego la energía como función de Lyapunov, aplica el principio de LaSalle en una región donde sus hipótesis quedan claras y contrasta los resultados con simulaciones verificadas. La pregunta central es deliberadamente precisa. Se trata de saber qué puede demostrarse sobre la evolución del péndulo a partir de su geometría de fase y de su energía. Interesa también distinguir las afirmaciones que dependen de la energía inicial (Strogatz, 2015).
De una ecuación de segundo orden a un sistema plano
Para un péndulo simple de masa puntual , longitud y gravedad , con un amortiguamiento viscoso proporcional a la velocidad angular, una ecuación idealizada es
donde es el ángulo medido desde la posición inferior y es el coeficiente de amortiguamiento. Al dividir por se obtiene
La ecuación es de segundo orden. La posición angular sola no determina el futuro, porque al mismo ángulo puede llegarse moviéndose en sentidos opuestos. Como vimos en el capítulo 32, el estado debe contener información suficiente, de modo que se define la velocidad angular . Entonces
y el péndulo se convierte en un sistema autónomo de dos variables. El adjetivo plano se refiere aquí a la dimensión de la representación del estado y no al plano físico por el que se desplaza la masa.
Conviene eliminar las unidades. Con el tiempo adimensional y denotando con puntos las derivadas respecto de , se obtiene
con un parámetro de amortiguamiento adimensional . Trabajaremos con esta forma. El caso es el péndulo conservativo y el caso , el amortiguado.
Hay una sutileza geométrica desde el comienzo. Los ángulos y corresponden a la misma orientación física, de modo que el espacio de estados natural es el cilindro y no todo el plano euclídeo sin identificaciones. Dibujar sobre una recta sigue siendo útil, siempre que se recuerde que las franjas separadas por son copias de la misma geometría angular.
Equilibrios y linealización
Los equilibrios satisfacen y , es decir, con . Hay dos clases físicamente distintas. Cuando es par el péndulo cuelga hacia abajo, mientras que cuando es impar está vertical hacia arriba. El jacobiano del campo es
En el equilibrio inferior, módulo ,
cuyos valores propios satisfacen . Para se obtiene y la linealización es un centro. Como los valores propios tienen parte real nula, la regla de los equilibrios hiperbólicos del capítulo 35 no permite concluir nada sobre la estabilidad, de modo que el sistema conservativo requiere un argumento energético.
Para , ambos valores propios tienen parte real negativa. Si son complejos conjugados y la aproximación lineal predice una espiral local hacia el equilibrio. Para , el retorno deja de ser oscilatorio en la aproximación lineal. El detalle de estos regímenes se desarrollará más adelante. Aquí importa que el equilibrio inferior es localmente asintóticamente estable cuando hay amortiguamiento (Hirsch et al., 2013).
En el equilibrio superior, módulo ,
cuyo determinante es . Los valores propios tienen signos opuestos para cualquier , de modo que el equilibrio es una silla hiperbólica e inestable. La posición vertical exacta puede mantenerse indefinidamente si la velocidad y las perturbaciones son exactamente nulas, aunque cualquier componente en la dirección inestable aleja la trayectoria.
Qué capta la aproximación de ángulo pequeño
Cerca del equilibrio inferior puede usarse . El sistema se aproxima entonces por . Para , esta ecuación lineal tiene soluciones sinusoidales de período adimensional , lo que explica por qué el péndulo de pequeña amplitud se parece a un oscilador armónico.
El término descartado depende, sin embargo, de la amplitud. El período exacto de una libración de amplitud es , donde es la integral elíptica completa de primera especie. Con vale unos , muy cerca de . Con sube a , con a y con a . El período diverge cuando la amplitud se acerca a , es decir, cuando la energía tiende a 2 por debajo. El período es, por tanto, una propiedad local de la aproximación y no una característica global de todas las libraciones.
La diferencia recupera una regla del capítulo 35. Linealizar no equivale a reemplazar globalmente el sistema no lineal. La aproximación conserva la estructura local alrededor de un equilibrio hiperbólico y puede describir en primer orden algunos centros, pero ignora la separatriz situada a distancia finita y no distingue la libración de la rotación. Esas propiedades aparecen al considerar el campo completo y su energía. El péndulo parece localmente un sistema lineal muy familiar, mientras que en la escala global la periodicidad angular y el potencial no lineal generan regiones de movimiento cualitativamente diferentes. Una descripción puede ser correcta en primer orden e insuficiente para una pregunta que depende de condiciones iniciales alejadas del equilibrio.
Energía del péndulo conservativo
En variables adimensionales se define
El primer término es la energía cinética adimensional y el segundo, el potencial elegido para valer cero en el equilibrio inferior. Para , la derivada de sobre una trayectoria es
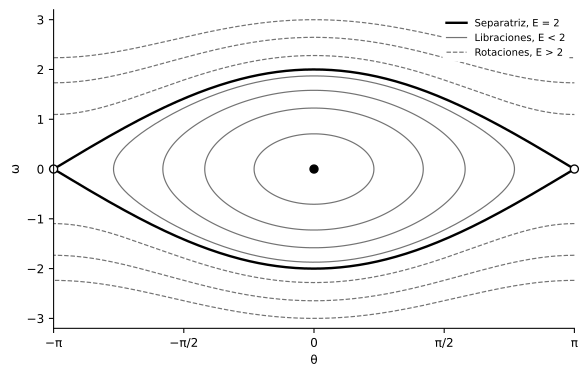
La energía es una cantidad física asociada al mecanismo y organiza, además, geométricamente el retrato de fase, porque una trayectoria conservativa permanece sobre una curva de nivel de . En el equilibrio inferior vale 0 y en el superior, . Ese valor separa cualitativamente tres regímenes.
Si , la energía no basta para alcanzar la posición superior con velocidad nula. El ángulo queda confinado entre dos puntos de retorno y el péndulo realiza *libraciones* alrededor del equilibrio inferior. Si , aparece la *separatriz*, que conecta asintóticamente los equilibrios superiores en la representación extendida del plano. De se obtiene, en el intervalo , la expresión . Si , la velocidad angular nunca necesita anularse y el péndulo puede completar rotaciones. En el plano desenrollado, crece o disminuye sin cota, aunque en el cilindro físico una vuelta de devuelve la misma coordenada angular y la órbita correspondiente es cerrada (figura 40.1).
Estabilidad del equilibrio inferior sin amortiguamiento
La linealización conservativa no resolvió la estabilidad porque dio valores propios imaginarios puros. La energía resuelve la cuestión. Tomemos . Cerca de , dentro de una vecindad que no incluya copias equivalentes del mismo ángulo, se cumple , con igualdad solo en el equilibrio. Su derivada a lo largo de las trayectorias es .
Una función de Lyapunov con derivada nula no demuestra la convergencia, aunque sí puede demostrar la estabilidad (Khalil, 2002). Los subniveles suficientemente pequeños de rodean al equilibrio y son invariantes, porque la energía permanece constante. Una trayectoria que empieza suficientemente cerca no puede pasar a un nivel energético arbitrariamente mayor. El equilibrio inferior del péndulo conservativo es, así, estable en el sentido de Lyapunov, sin ser asintóticamente estable. Las trayectorias cercanas, salvo el propio equilibrio, no convergen hacia él, porque permanecen en curvas cerradas de energía constante.
El ejemplo corrige una asociación demasiado rápida entre «estable» y «regresa al punto». La estabilidad exige permanecer cerca cuando se parte suficientemente cerca, mientras que la atracción exige convergencia. El péndulo conservativo tiene la primera propiedad y carece de la segunda.
Amortiguamiento y cambio de papel de la energía
Para , la derivada de la misma función energética es
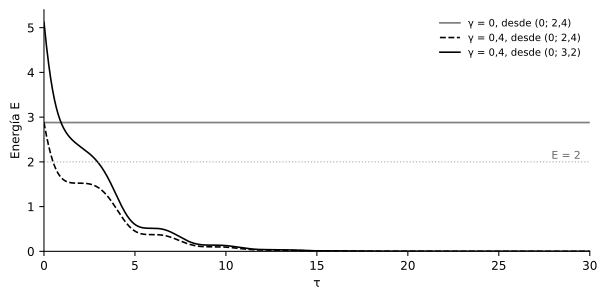
La energía deja de ser un invariante y se convierte en una función de Lyapunov no creciente. La igualdad ocurre siempre que , lo que incluye infinitos puntos que no son equilibrios. Con y , por ejemplo, la energía tiene derivada instantánea nula, pero y la trayectoria abandona de inmediato la recta . La derivada semidefinida de no autoriza, por tanto, a afirmar que todo estado converge al equilibrio inferior. Es exactamente la situación que motivó el principio de LaSalle en el capítulo 38.
Aplicación explícita de LaSalle
El conjunto donde se anula la derivada de la energía es . Para determinar el mayor conjunto invariante contenido en hay que preguntar qué puntos pueden permanecer con . Sobre esa recta se cumple , de modo que la aceleración permanece nula solo cuando . El mayor conjunto invariante dentro de está formado, por tanto, por los equilibrios .
Usemos ahora la geometría natural del cilindro. Sea
En , este subnivel es compacto. Es también positivamente invariante, porque no aumenta. Como , no contiene el equilibrio superior, cuya energía es exactamente 2, de modo que el único equilibrio de es el inferior. Del principio de LaSalle se sigue que toda trayectoria que comienza en converge a módulo (LaSalle y Lefschetz, 1961).
Esta es una región de atracción demostrada, que no tiene por qué ser la cuenca completa. El argumento certifica un subconjunto de estados iniciales cuya convergencia está garantizada, sin demostrar que las condiciones con energía mayor o igual a 2 dejen de converger. De hecho, muchas de ellas terminan también en el equilibrio inferior después de perder suficiente energía. Una función de Lyapunov puede dar una conclusión rigurosa y conservadora sin caracterizar toda la geometría global.
Qué ocurre cuando la energía inicial supera la separatriz
En el péndulo conservativo, una condición inicial con permanece para siempre en una órbita de rotación, porque la energía no cambia. En el péndulo amortiguado la situación es distinta. Supongamos que y , con energía inicial . Como mientras el péndulo se mueve, la energía disminuye desde el primer instante. Cuando cae por debajo de 2, el péndulo ya no puede atravesar una posición superior sin violar el balance energético. La trayectoria queda capturada en uno de los pozos del potencial y converge después al equilibrio inferior correspondiente.
Superar el umbral al comienzo no garantiza, sin embargo, una rotación. Con , la simulación desde cruza hacia abajo en , cuando el ángulo vale apenas 1,04. El péndulo alcanza un ángulo máximo de unos 2,12 rad, lejos de , antes de regresar al pozo inicial sin completar ninguna vuelta. Con el mismo amortiguamiento, una rotación requiere partir con , es decir, con una energía inicial mayor que 4,08, porque el amortiguamiento disipa energía durante el ascenso. Desde , por ejemplo, el péndulo completa una vuelta y queda capturado en el pozo centrado en . Con , en cambio, basta partir de para completar una rotación. En ese caso la energía cruza el umbral en (figura 40.2). Estos valores dependen de la condición inicial y de , sin ser constantes universales del péndulo amortiguado.
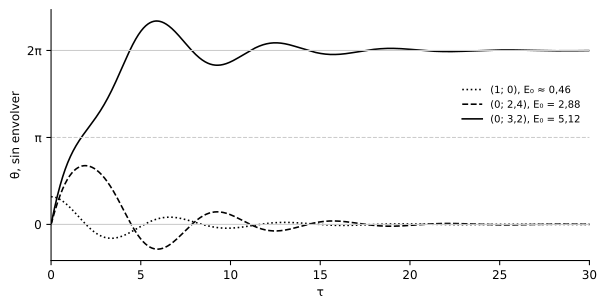
La figura aclara por qué el análisis local del equilibrio no reemplaza la energía inicial. El mismo sistema tiene un equilibrio localmente atractivo, pero dos estados pueden realizar recorridos globales muy distintos antes de acercarse a algún representante de ese equilibrio físico.
Umbral energético y bifurcación
Al pasar de a cambia cualitativamente el tipo de trayectoria del péndulo conservativo. Es tentador llamar a ese cambio una bifurcación, aunque no lo haremos. Una bifurcación, en el sentido que se desarrollará más adelante, implica un cambio cualitativo de la estructura dinámica al variar un parámetro del sistema. Aquí las ecuaciones y sus parámetros permanecen fijos. Lo que cambia es la condición inicial y, con ella, la curva de energía sobre la que se mueve la solución.
La separatriz divide regiones del espacio de estados con comportamientos distintos para un mismo campo vectorial. Es una frontera dinámica, distinta de una bifurcación paramétrica. La distinción importará al estudiar sistemas en que una separatriz se desplaza o un equilibrio cambia de estabilidad al modificar un parámetro, donde sí puede haber bifurcación. La mera coexistencia de varios regímenes para distintas condiciones iniciales no basta para hablar de ella.
Exclusión de ciclos no constantes por el amortiguamiento
El capítulo 39 mostró que los flujos planos acotados pueden tener órbitas periódicas. El péndulo conservativo tiene muchas. Las libraciones de energía menor que 2 son curvas cerradas en el cilindro. Las rotaciones de energía mayor que 2 también vuelven al mismo estado físico al cabo de una vuelta angular completa.
Con amortiguamiento positivo ocurre algo diferente. Supongamos que existiera una órbita periódica no constante de período . Como el estado sería el mismo al cabo de un período, se cumpliría . Al integrar la derivada de la energía se obtiene, sin embargo,
Si , la igualdad de las energías exige que la integral se anule. Como el integrando es continuo y no negativo, , lo que obliga también a que . La supuesta órbita periódica es, en realidad, un equilibrio. El péndulo amortiguado, autónomo y sin forzamiento no tiene órbitas periódicas no constantes.
El argumento no necesita construir todas las trayectorias ni aplicar el teorema de Poincaré-Bendixson. La existencia de una función estrictamente disipativa fuera del conjunto excluye directamente un retorno periódico con la misma energía. Cuando más adelante se añada un forzamiento periódico externo, esta conclusión dejará de valer, porque la entrada puede reponer energía.
Verificación computacional
El análisis anterior da predicciones independientes del integrador. El código sirve para comprobar que las trayectorias numéricas las respetan. El bloque siguiente define el sistema adimensional y verifica la conservación, la disipación, el cruce del umbral y el período de una rotación.
import numpy as np
from scipy.integrate import solve_ivp


def campo(t, z, gamma):
    theta, omega = z
    return [omega, -gamma * omega - np.sin(theta)]


def energia(theta, omega):
    return 0.5 * omega**2 + 1.0 - np.cos(theta)


t = np.linspace(0.0, 100.0, 20001)
for z0 in ([1.0, 0.0], [0.0, 2.4]):
    sol = solve_ivp(campo, (0.0, 100.0), z0, args=(0.0,), method='DOP853',
                    rtol=1e-11, atol=1e-13, dense_output=True)
    E = energia(*sol.sol(t))
    print(np.max(np.abs(E - E[0])))

amort = solve_ivp(campo, (0.0, 80.0), [0.0, 2.4], args=(0.4,), method='DOP853',
                  rtol=1e-11, atol=1e-13, dense_output=True)
E = energia(*amort.sol(np.linspace(0.0, 80.0, 40001)))
print(np.max(np.diff(E)), amort.y[0, -1])


def vuelta(t, z, gamma):
    return z[0] - 2*np.pi
vuelta.terminal = True

rot = solve_ivp(campo, (0.0, 10.0), [0.0, 2.4], args=(0.0,), method='DOP853',
                rtol=1e-12, atol=1e-14, events=vuelta)
print(rot.t_events[0][0], rot.y_events[0][0][1] - 2.4)
En el caso conservativo, la deriva máxima de la energía en es de unos para la libración que parte de y de para la rotación que parte de . Esto no demuestra la conservación matemática, que ya se derivó. Comprueba que la implementación y la resolución elegida no introducen una deriva apreciable a la escala del ejemplo. En el caso amortiguado con , la energía calculada no aumenta en ningún tramo más allá del redondeo. El ángulo final es prácticamente cero, lo que confirma que la trayectoria vuelve al pozo inicial.
La rotación conservativa desde sirve, además, para una prueba geométrica. En el cilindro, el sistema debe recuperar la misma velocidad angular cuando aumenta exactamente . La integración detecta ese retorno en , con igual a 2,4 dentro de unos , en acuerdo con la integral . El período no es , porque la velocidad angular no es constante (figura 40.3).
Qué demuestra cada herramienta
El péndulo ayuda a ordenar el alcance de las herramientas de esta parte. La linealización clasifica correctamente el equilibrio superior como silla y, con amortiguamiento, el inferior como atractor local. En el equilibrio inferior del caso conservativo da valores propios imaginarios y deja pendiente la demostración no lineal de la estabilidad.
La energía resuelve esa cuestión, porque sus subniveles muestran la estabilidad del equilibrio inferior conservativo y organizan las familias de trayectorias según , y . Con amortiguamiento, la misma energía se convierte en una función de Lyapunov de derivada semidefinida negativa. El principio de LaSalle permite pasar de a la convergencia cuando se identifica el mayor conjunto invariante dentro de . En los subniveles con , el único equilibrio disponible es el inferior.
La geometría del plano de fases muestra separatrices, pozos y recorridos que una serie temporal aislada podría ocultar. Obliga, además, a recordar que el espacio natural es cilíndrico por la periodicidad del ángulo. El argumento integral sobre , por último, excluye los ciclos no constantes en el sistema amortiguado. No todo resultado global necesita la misma herramienta.
Límites del modelo y de la interpretación
El péndulo simple es un modelo y no una descripción universal de cualquier objeto oscilante. Presupone una masa puntual o equivalente, una barra o cuerda rígida de longitud fija, una gravedad uniforme y una ley de amortiguamiento concreta. El parámetro resume una disipación viscosa, mientras que la fricción seca, la resistencia aerodinámica no lineal o la flexibilidad producirían otras ecuaciones (Guckenheimer y Holmes, 1983).
Tampoco debe convertirse el paisaje energético en una ontología general de los sistemas complejos. Que aquí una función escalar organice globalmente las trayectorias es una propiedad de este modelo. Muchos sistemas disipativos carecen de una energía mecánica útil, aunque puedan admitir otras funciones de Lyapunov. Otros no admiten ninguna función global conocida que ordene toda su dinámica (Perko, 2001; Teschl, 2012).
La separatriz del péndulo no demuestra que cualquier cambio brusco observado en un sistema real corresponda a una frontera entre cuencas. Sostener esa interpretación requiere un modelo identificado y evidencia que discrimine entre mecanismos alternativos. Una simulación precisa del péndulo, además, no añade evidencia sobre si una ecuación análoga describe un proceso biológico, psicológico u organizacional. La estructura matemática puede transferirse como herramienta de razonamiento, pero el mecanismo empírico debe justificarse de manera independiente.
Consolidación de la Parte IV
El péndulo cierra la Parte IV reuniendo las distinciones que deben quedar disponibles para los capítulos siguientes. Una ecuación diferencial de segundo orden debe convertirse en un sistema de primer orden mediante un estado suficiente, que en el péndulo forman la posición y la velocidad angulares. La estabilidad es local o global según lo que se haya demostrado. El equilibrio inferior conservativo es estable sin ser atractivo. Con amortiguamiento pasa a ser localmente asintóticamente estable.
Los valores propios describen la dinámica linealizada cerca del equilibrio. Cuando el equilibrio no es hiperbólico, como el centro conservativo, el resultado lineal puede ser insuficiente y requiere información no lineal adicional. Una función de Lyapunov organiza los subniveles e impide ciertas salidas. Su derivada semidefinida no basta para demostrar la convergencia, porque el principio de LaSalle exige identificar el mayor conjunto invariante dentro de la región donde esa derivada se anula.
La energía inicial puede seleccionar recorridos globales distintos sin que cambien los parámetros del sistema, de modo que la libración, la separatriz y la rotación no son bifurcaciones. Las regiones de atracción demostradas no deben confundirse con la cuenca completa. El subnivel da una garantía limpia para el péndulo amortiguado, aunque estados de mayor energía puedan terminar también en el mismo equilibrio. Una energía inicial mayor que 2 tampoco garantiza una rotación. Un sistema plano puede contener órbitas periódicas, aunque la existencia de una cantidad estrictamente disipativa puede excluirlas. La geometría, la invariancia y los balances deben usarse en conjunto y con el alcance que permiten sus hipótesis.
Los capítulos siguientes comenzarán desde la dimensión temporal que aquí se mantuvo bajo control, la de las oscilaciones. El péndulo reaparecerá con una pregunta distinta. Clasificar la estabilidad y las regiones de energía ya no bastará. Habrá que estudiar el período, la amplitud, el amortiguamiento, el forzamiento y los mecanismos por los que nacen o desaparecen los regímenes oscilatorios.
Ejercicios
Ejercicio 40.1. (a) Calcule los valores propios del equilibrio inferior para , y . (b) Clasifique el tipo de retorno que predice la linealización en cada caso. (c) ¿Qué ocurre con el equilibrio superior al variar ?
Ejercicio 40.2. (a) Use la fórmula para comparar el período de una libración de amplitud 3 con el de la aproximación lineal. (b) Explique por qué el período diverge cuando la amplitud se acerca a .
Ejercicio 40.3. Para el péndulo conservativo, (a) calcule la velocidad angular máxima de la separatriz. (b) Determine la energía de la rotación que parte de y la velocidad angular con que pasa por la posición superior. (c) ¿Cuánto tarda en completar una vuelta, según la integración del capítulo?
Ejercicio 40.4. En el péndulo amortiguado con , (a) explique por qué la condición , con , no completa ninguna rotación. (b) ¿Qué velocidad inicial mínima se necesita para completar una vuelta? (c) ¿Qué muestra el resultado sobre el umbral ?
Ejercicio 40.5. (a) Aplique el principio de LaSalle con el subnivel y describa la región certificada en términos del ángulo y de la velocidad. (b) ¿Por qué el argumento no se extiende al subnivel ?
Ejercicio 40.6. Suponga un amortiguamiento no lineal, con . (a) Calcule . (b) ¿Sigue valiendo el argumento que excluye las órbitas periódicas no constantes? (c) ¿Qué conclusión da el principio de LaSalle en el subnivel ?
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 40.1. (a) De se obtiene para , el valor doble para y los valores y para . (b) Con el retorno es oscilatorio, con es el caso crítico sin oscilación y con el retorno es sobreamortiguado. (c) El equilibrio superior sigue siendo una silla para todo , porque el determinante de su jacobiano vale .
Solución 40.2. (a) Con , el período es de unos , frente a de la aproximación lineal, es decir, unas 2,6 veces mayor. (b) Cuando la amplitud se acerca a , el péndulo pasa cada vez más tiempo cerca del equilibrio superior, donde la velocidad es casi nula. La integral elíptica diverge porque su argumento tiende a 1.
Solución 40.3. (a) La velocidad máxima de la separatriz se alcanza en y vale . (b) La energía es y, en , se cumple , de modo que . (c) La integración detecta la vuelta completa en .
Solución 40.4. (a) La energía decrece desde el comienzo y cae por debajo de 2 en , cuando el ángulo vale 1,04. Desde entonces el péndulo no puede alcanzar y su ángulo máximo es de unos 2,12 rad. (b) Con se necesita , que corresponde a . (c) En el sistema amortiguado, superar el umbral al comienzo no basta, porque la energía que se disipa durante el ascenso también cuenta.
Solución 40.5. (a) El subnivel es compacto en el cilindro, positivamente invariante y contiene solo el equilibrio inferior. Corresponde a los estados con , lo que exige , es decir, . En la velocidad puede llegar a . Todas esas condiciones iniciales convergen al equilibrio inferior. (b) El subnivel contiene el equilibrio superior, que es invariante, de modo que el principio de LaSalle solo permitiría concluir la aproximación al conjunto formado por ambos equilibrios.
Solución 40.6. (a) Se obtiene . (b) Sí, porque una órbita periódica exigiría , lo que obliga a y la reduce a un equilibrio. (c) Como la derivada se anula de nuevo solo en , el mayor conjunto invariante es el mismo que en el caso lineal y toda trayectoria del subnivel converge al equilibrio inferior, aunque más lentamente cerca de él, porque la disipación es de orden superior.
Referencias
Guckenheimer, J. y Holmes, P. (1983). Nonlinear oscillations, dynamical systems, and bifurcations of vector fields. Springer. https://doi.org/10.1007/978-1-4612-1140-2
Hirsch, M. W., Smale, S. y Devaney, R. L. (2013). Differential equations, dynamical systems, and an introduction to chaos (3.ª ed.). Academic Press.
Khalil, H. K. (2002). Nonlinear systems (3.ª ed.). Prentice Hall.
LaSalle, J. P. y Lefschetz, S. (1961). Stability by Liapunov's direct method with applications. Academic Press.
Perko, L. (2001). Differential equations and dynamical systems (3.ª ed.). Springer. https://doi.org/10.1007/978-1-4613-0003-8
Strogatz, S. H. (2015). Nonlinear dynamics and chaos: With applications to physics, biology, chemistry, and engineering (2.ª ed.). Westview Press.
Teschl, G. (2012). Ordinary differential equations and dynamical systems. American Mathematical Society.