De la estabilidad a la repetición temporal
Con este capítulo comienza la quinta parte del tomo, dedicada a las oscilaciones, las bifurcaciones y los mecanismos de cambio. En el capítulo 40 usamos el péndulo para estudiar la estabilidad de sus equilibrios y la geometría de sus regiones de energía. Ahora cambia la pregunta. Una trayectoria puede ser estable sin oscilar y, a la inversa, una oscilación puede carecer de periodicidad exacta. Para estudiar oscilaciones hay que describir cómo recorre el sistema una región de su espacio de estados y qué mecanismo sostiene ese recorrido.
Una solución de un sistema continuo es periódica si existe tal que para todo . Cuando la solución no es constante, existe un menor valor positivo de con esa propiedad, que llamaremos período mínimo. La definición exige que se repita el estado completo. Que una variable aislada vuelva a un valor anterior no basta, porque puede hacerlo con otra velocidad o en otra fase de una fuerza externa. Tampoco toda oscilación es periódica. Un movimiento amortiguado cruza repetidamente el equilibrio mientras su amplitud disminuye, sin que el estado llegue a repetirse.
El lenguaje ordinario suele mezclar varias cantidades que aquí mantendremos separadas. La amplitud mide la escala de la excursión de una variable; para una sinusoide vale . El período es el tiempo de repetición. La frecuencia cuenta ciclos por unidad de tiempo y se mide en hertz cuando el tiempo está en segundos, mientras que la frecuencia angular se mide en radianes por segundo. La fase indica la posición dentro del ciclo y solo adquiere significado al compararla con una referencia. Dos oscilaciones pueden tener el mismo período y distinta amplitud, o la misma amplitud y un desfase entre ellas. Una señal amortiguada puede conservar su frecuencia de cruce mientras la amplitud cambia de manera continua.
Estas distinciones limitan lo que se puede concluir a partir de una serie temporal finita. La separación entre dos máximos estima un período local según una definición concreta, aunque no demuestra periodicidad para todo tiempo. La periodicidad es una propiedad de la trayectoria completa. Un registro que contiene unos pocos ciclos aporta una evidencia limitada sobre el proceso que lo produjo.
Para separar estas posibilidades usaremos como referencia el oscilador lineal
con , , , amplitud de fuerza y frecuencia angular externa . Al anular distintos términos se obtienen tres problemas, el oscilador conservativo, el amortiguado libre y el amortiguado forzado. Los tres comparten las variables y la energía mecánica, de modo que sus diferencias pueden atribuirse a la disipación y a la entrada externa.
El modelo es lineal y todavía no contiene los mecanismos de autooscilación ni los cambios cualitativos que aparecerán en los capítulos siguientes. Lo usaremos para precisar qué significa oscilar y qué variables forman el estado. También nos servirá para distinguir una oscilación libre de una respuesta sostenida por una fuerza periódica. La exposición sigue el tratamiento habitual de los sistemas lineales en los textos de dinámica no lineal (Strogatz, 2015, cap. 5).
Dimensión física y dimensión del estado
Supongamos una masa que se desplaza sobre una sola coordenada , medida en metros. Su movimiento ocurre en una dimensión espacial, aunque la ecuación es de segundo orden. Conocer no determina el futuro, porque la masa puede pasar por la misma posición con velocidades distintas, incluso de signo opuesto. Con el problema se escribe como un sistema de primer orden,
Cuando , el par es un estado suficiente para el problema autónomo. La representación tiene dos dimensiones aunque el desplazamiento físico tenga una. El plano es un espacio de estados, mientras que la masa se mueve sobre una recta. Sus ejes tienen además unidades distintas, metros y metros por segundo, de modo que una distancia euclidiana o un ángulo medido en ese plano carecen de significado físico directo mientras no se definan escalas compatibles.
El capítulo 32 estableció que el estado debe contener la información que requiere la ley de evolución. En el oscilador, la velocidad cumple ese requisito. Sin ella, la posición no determina un futuro único.
Si , el campo depende explícitamente del tiempo y un mismo par puede tener aceleraciones distintas según la fase de la fuerza. En , por ejemplo, cuando y cuando . Para recuperar una representación autónoma se incorpora la fase de la fuerza,
con lo que el estado ampliado pertenece a . Esta es la construcción habitual para los sistemas forzados periódicamente (Guckenheimer y Holmes, 1983). Una curva dibujada solo en el plano es la proyección de una dinámica tridimensional. Si esa proyección se corta a sí misma durante un transitorio forzado, la unicidad de las soluciones sigue intacta, porque los puntos que coinciden en pueden tener fases externas diferentes.
El estado tampoco debe confundirse con el observable. Podemos medir solo aunque el modelo necesite para evolucionar. Una serie de posición sinusoidal no demuestra que el sistema tenga exactamente dos variables internas, ya que modelos de mayor dimensión pueden proyectarse sobre la misma señal. A la inversa, que la velocidad no se observe directamente no la vuelve prescindible en la ecuación. En un experimento puede medirse con otro sensor o estimarse con incertidumbre. Ambas operaciones pertenecen a la medición y dejan intacta la definición matemática del estado.
Parámetros, unidades y escalas
Cada término de la ecuación tiene unidades de fuerza. En el Sistema Internacional,
La frecuencia natural no amortiguada,
se mide en , porque el radián es adimensional. Definiremos también
La tasa tiene unidades de tiempo inverso y controla la envolvente exponencial de la respuesta libre. El coeficiente es adimensional y clasifica el régimen de amortiguamiento. Ninguno de los dos es una fuerza nueva ni una variable de estado. Son combinaciones de parámetros que hacen visibles las escalas temporales del problema.
La palabra «libre» también requiere precisión. Una oscilación libre es la evolución que sigue a unas condiciones iniciales cuando no actúa una fuerza externa persistente, es decir, cuando . Puede ser conservativa si o amortiguada si , de manera que «libre» y «sin disipación» designan propiedades distintas. Una respuesta forzada depende, en cambio, de una entrada que sigue actuando durante la evolución. La distinción separa la energía almacenada al comienzo de la que se suministra después.
Para comparar familias de osciladores pueden eliminarse las unidades. Con el tiempo adimensional y una escala de longitud escribimos . La ecuación se transforma en
con y . En esta forma, la respuesta depende solo de , y . En los cálculos concretos volveremos a las variables con unidades, que conservan visible la lectura en metros, segundos, newtons y joules.
El péndulo del capítulo 40 se conecta directamente con esta familia. Cerca del equilibrio inferior, y el péndulo amortiguado se reduce localmente a una ecuación lineal de este tipo. El oscilador armónico carece, sin embargo, de la separatriz del péndulo completo. En él, además, el período es independiente de la amplitud, algo que en el péndulo solo vale para oscilaciones pequeñas. Lo usaremos de dos maneras, como modelo exacto por derecho propio y como aproximación local de sistemas no lineales bajo hipótesis explícitas.
Oscilador conservativo
Con y queda
Su ecuación característica, , tiene las raíces . Para las condiciones iniciales y , la solución es
como se comprueba sustituyendo en y . Todo estado distinto del origen tiene el mismo período,
La energía mecánica
cumple a lo largo de cada trayectoria
Por tanto, . Las trayectorias no nulas satisfacen
que es una elipse en las coordenadas (Arnold, 1989). El cierre de la curva expresa que el estado completo se repite. No expresa atracción, porque una trayectoria vecina con otra energía recorre otra elipse y nunca se acerca a la primera.
El origen es estable en el sentido de Lyapunov, como anticipaba el centro lineal del capítulo 34, aunque no es atractivo. En este modelo la periodicidad y la estabilidad neutral aparecen juntas porque ambas derivan de la conservación de la energía. En otros sistemas pueden presentarse por separado.
La solución separa también propiedades locales y globales. Dentro del modelo lineal ideal, la fórmula sinusoidal y la conservación de valen para cualquier amplitud. Si la misma ecuación se usa como aproximación del péndulo mediante , su validez pasa a ser local en amplitud. Una misma expresión matemática puede ser el modelo global exacto de un resorte lineal ideal y, a la vez, la aproximación local de otro sistema.
Oscilación libre amortiguada
Mantengamos y tomemos ,
La ecuación característica es , con raíces
Cuando , las raíces son complejas conjugadas, , con
La solución es
La parte trigonométrica repite su fase cada
mientras que en ese intervalo la envolvente se multiplica por . Salvo en la solución nula, . El tiempo recibe el nombre de período amortiguado o pseudoperíodo, aunque la trayectoria completa sigue sin ser periódica.
El balance de energía lo confirma sin resolver la ecuación,
La energía disminuye siempre que . En el plano de estados la trayectoria describe una espiral hacia el origen. El equilibrio es ahora atractivo y la oscilación observada es transitoria.
El régimen subamortiguado no agota las posibilidades. Si , el amortiguamiento es crítico, la raíz es doble y
Si , las dos raíces y son reales y negativas. La solución carece entonces de una frecuencia real que organice ciclos sucesivos. En estos dos regímenes la posición cruza el equilibrio a lo sumo una vez. Para comprobarlo basta escribir la solución sobreamortiguada como . Si , el paréntesis es estrictamente monótono y se anula como máximo en un instante. El caso crítico se trata igual con el factor . Que haya amortiguamiento no implica, por consiguiente, que haya oscilación amortiguada. Un retorno monótono como estos es asintóticamente estable sin contener ninguna oscilación, porque la estabilidad describe la respuesta a las perturbaciones y la oscilación describe la organización temporal de la trayectoria.
El valor separa estas formas dentro del modelo lineal. Todavía no lo llamaremos bifurcación, porque aquí solo clasificamos las raíces de una ecuación lineal. El capítulo 43 establecerá qué cambio estructural merece ese nombre en dinámica no lineal.
Respuesta a una fuerza periódica
Consideremos ahora la ecuación completa con . La fuerza externa no cambia la dimensión física de la posición, aunque introduce una fase que debe conservarse si se quiere un sistema autónomo. También cambia la pregunta energética, porque el oscilador recibe trabajo del exterior además de almacenar y disipar energía.
Como la ecuación es lineal, toda solución puede escribirse como , donde resuelve el problema homogéneo amortiguado y es una solución particular. Buscamos una respuesta con la frecuencia de la fuerza,
Al sustituir e igualar los coeficientes de y de se obtiene el sistema
Con
resulta
De forma equivalente,
La amplitud y el desfase son propiedades de la respuesta estacionaria para estos parámetros. Su frecuencia es la de la fuerza, , aunque el oscilador tenga una frecuencia natural distinta.
Durante el transitorio la solución total no es periódica, porque combina dos frecuencias con una envolvente decreciente. Con el término homogéneo decae exponencialmente en los tres regímenes de amortiguamiento. Dos soluciones sometidas a la misma fuerza difieren en una solución homogénea, por lo que su diferencia tiende a cero. Todas las condiciones iniciales conducen, por tanto, a la misma respuesta periódica. La conclusión es global dentro del modelo lineal con , y positivos, ya que no depende de linealizar alrededor de una órbita ni de simular unas pocas condiciones iniciales.
El desfase es una diferencia angular entre la entrada y la respuesta a la frecuencia . Para una sinusoide concreta puede traducirse en un retraso temporal , pero ese retraso cambia con la frecuencia. Cuando es pequeña, se acerca a cero y el desplazamiento sigue a la fuerza casi en fase. En el desfase vale . Para frecuencias mayores se acerca a . El desfase fija también la relación entre la fuerza y la velocidad, que determina la potencia transferida. Por eso interviene directamente en el balance de energía.
La afirmación sobre la convergencia requiere disipación. Si , el término homogéneo no decae y la solución general conserva indefinidamente información de la condición inicial. Si además , la fórmula de se vuelve singular y aparece la resonancia ideal con crecimiento secular. Una fuerza periódica no garantiza, sin otras condiciones, una respuesta periódica acotada. El capítulo 49 estudiará la resonancia de manera sistemática.
Balance de energía en los tres regímenes
Si multiplicamos la ecuación general por , los términos de inercia y de restitución forman la derivada de la energía mecánica. Queda
Esta identidad ordena los tres casos. En el conservativo, y , así que y la energía selecciona una curva cerrada que se recorre indefinidamente. En el amortiguado libre, y la energía se pierde de forma monótona hasta que la oscilación desaparece.
En el forzado amortiguado actúan ambos términos. La potencia instantánea de entrada,
puede ser positiva o negativa según la fase relativa entre la fuerza y la velocidad, mientras que la potencia disipada, , nunca es negativa. En el régimen periódico la energía recupera su valor al cabo de cada período de la fuerza, . Al integrar el balance sobre un período se obtiene
de donde las potencias medias coinciden, . Para ,
Las dos expresiones son iguales porque y .
La curva cerrada que aparece en la proyección del régimen forzado se sostiene por un mecanismo distinto del de la órbita conservativa. La órbita conservativa mantiene constante una cantidad mecánica sin flujo neto de energía. La forzada persiste porque, en promedio, la entrada compensa exactamente la disipación.
El promedio oculta a propósito la estructura interna de cada ciclo. Durante una parte del período la fuerza realiza trabajo positivo sobre el oscilador y durante otra lo recibe de vuelta, mientras que la disipación nunca devuelve energía mecánica. Que las potencias medias se igualen tampoco implica que sea constante, porque la energía almacenada oscila y regresa al mismo valor al cabo de cada período. La condición expresa una conservación instantánea. La igualdad de las potencias medias solo afirma que el balance integrado sobre un ciclo es nulo.
Un ejemplo con la misma masa y el mismo resorte
Tomemos y . Entonces y . En el caso conservativo usaremos y . La solución es en metros, con velocidad en metros por segundo. La energía se mantiene en .
En el caso amortiguado conservamos la condición inicial y tomamos . Entonces y , con
La solución libre es
El pseudoperíodo supera ligeramente al período conservativo. El estado no se repite porque la amplitud decae.
En el caso forzado conservamos , y , con y . El oscilador parte del reposo. El período de la fuerza es . Como y , la amplitud estacionaria y el desfase valen
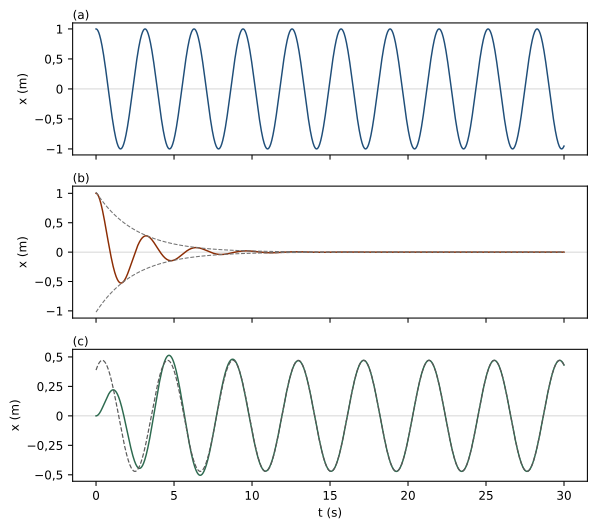
La potencia media de entrada y la disipada coinciden en , aproximadamente. El cuadro 41.1 resume los tres casos y la figura 41.1 muestra la posición en cada uno.
Cuadro 41.1. Los tres regímenes del ejemplo, con los términos que intervienen en cada uno.
| Caso | Términos activos | Comportamiento del estado | Balance de energía |
|---|---|---|---|
| Conservativo | , | periódico, no atractivo | |
| Amortiguado libre | , , | oscilación transitoria hacia el equilibrio | |
| Forzado amortiguado | , , , , | transitorio seguido de una respuesta periódica |
Espacio de estados y series temporales
La figura 41.1 indica cuándo ocurren los máximos y los cruces. La representación en el plano muestra otra propiedad, la relación entre posición y velocidad a lo largo del recorrido (figura 41.2). La órbita conservativa es una elipse que se repite exactamente, mientras que la amortiguada describe una espiral hacia el origen. En el caso forzado, la proyección comienza con un transitorio y termina cerca de la elipse que corresponde a la respuesta sinusoidal estacionaria.
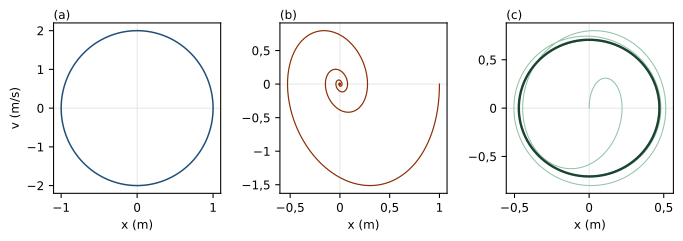
La semejanza visual entre dos curvas cerradas no indica que tengan la misma estabilidad. En el sistema conservativo hay una familia continua de elipses y una perturbación de la energía traslada el estado a otra órbita. En el forzado amortiguado, las diferencias entre soluciones con la misma fase de la fuerza satisfacen la ecuación homogénea y decaen. En ese sentido preciso, la respuesta final no depende de las condiciones iniciales.
La comparación aclara también cómo medir un período. En el caso conservativo, dos cruces consecutivos por una misma sección con la misma orientación, o dos máximos consecutivos de , dan . En el subamortiguado, los cruces por en un mismo sentido y los máximos consecutivos están separados exactamente por , aunque los estados correspondientes tienen amplitudes distintas. Los cruces por una sección que no pasa por el equilibrio pierden esa regularidad, porque la amplitud decreciente desplaza el instante del cruce. En el forzado estacionario el período pertinente es . Durante el transitorio, en cambio, la distancia entre dos máximos puede dar una cifra intermedia que depende de la interferencia entre el modo natural amortiguado y la entrada. Al informar un período observado hay que declarar la señal y el intervalo en que se midió.
El área de la elipse tampoco debe leerse como una energía sin atender a las escalas. En las coordenadas la ecuación de la elipse contiene los factores y . Con las variables reescaladas y , la energía toma la forma y cada nivel de energía es una circunferencia de radio .
La serie temporal y el retrato de estados se complementan. La serie conserva el orden temporal y deja medir los intervalos entre eventos. El retrato elimina el tiempo como eje visible y hace más clara la geometría. Dos trayectorias pueden recorrer una curva parecida con velocidades muy diferentes, así que la curva no determina el período. A la inversa, dos señales de posición parecidas pueden corresponder a velocidades distintas y ocupar regiones diferentes del espacio de estados. Cuando una conclusión depende de la periodicidad o del balance de energía, hay que examinar ambas representaciones junto con las ecuaciones que las relacionan.
Energía almacenada y trabajo acumulado
La energía revela propiedades que una gráfica de posición puede disimular. En el caso conservativo permanece constante y en el amortiguado disminuye. En el forzado sube y baja dentro de cada ciclo, porque el exterior intercambia trabajo con el oscilador (figura 41.3a).
Para el sistema forzado integramos el balance entre y ,
donde es el trabajo acumulado de la fuerza y la energía disipada. A largo plazo ambas cantidades crecen sin límite, mientras que su diferencia permanece acotada porque coincide con el cambio de energía mecánica. En el régimen periódico sus pendientes medias se igualan en (figura 41.3b).
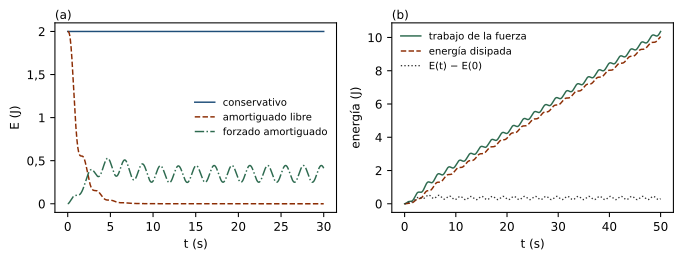
El panel (b) descarta una interpretación errónea del régimen estacionario. Que permanezca acotada en el régimen estacionario no significa que el oscilador haya dejado de intercambiar energía. La cantidad almacenada oscila dentro de un intervalo mientras una corriente continua de energía entra por la fuerza y sale por la disipación. Un estado periódico estacionario de este tipo difiere del equilibrio termodinámico, en el que no hay flujos netos.
Comprobación numérica de las soluciones
Las soluciones anteriores se obtuvieron analíticamente. El cálculo numérico se usó para verificar la implementación que produjo las figuras y para comprobar los balances por una vía independiente. Los tres casos se integraron entre y con el método DOP853 (Hairer et al., 1993), implementado en la función solve_ivp de SciPy (Virtanen et al., 2020), con tolerancia relativa , tolerancia absoluta y paso máximo . Para comparar posición y velocidad sin mezclar unidades, los errores se dividieron por las escalas y .
El mayor error de estado escalado fue en el caso conservativo, en el amortiguado y en el forzado. La energía del oscilador conservativo se apartó de en menos de . La del amortiguado no aumentó entre ningún par de instantes consecutivos de la malla de salida, que tiene un paso de . En el caso forzado, el trabajo acumulado y la energía disipada se calcularon con la regla del trapecio sobre esa malla. Su diferencia reprodujo con un residuo máximo de , atribuible a la cuadratura.
El bloque siguiente reproduce la comprobación de la amplitud y del desfase. Integra el oscilador forzado durante treinta períodos de la fuerza, un intervalo en el que el transitorio se reduce por un factor cercano a . Después calcula los coeficientes de Fourier de la última vuelta. Como , esos coeficientes valen y . En una malla uniforme que cubre exactamente un período, el promedio de es sin error de cuadratura, por lo que cada coeficiente se obtiene como el doble de un promedio.
import numpy as np
from scipy.integrate import solve_ivp

m, c, k = 1.0, 0.8, 4.0
F0, Om = 1.0, 1.5

def campo(t, z):
    x, v = z
    return [v, (-k * x - c * v + F0 * np.cos(Om * t)) / m]

Tf = 2 * np.pi / Om
t_fin = 30 * Tf
sol = solve_ivp(campo, (0.0, t_fin), [0.0, 0.0], method="DOP853",
                rtol=1e-11, atol=1e-13, dense_output=True)

t = np.linspace(t_fin - Tf, t_fin, 4001)[:-1]
x = sol.sol(t)[0]
a1 = 2 * np.mean(x * np.cos(Om * t))
b1 = 2 * np.mean(x * np.sin(Om * t))

D = (k - m * Om**2)**2 + (c * Om)**2
print(f"amplitud  numérica {np.hypot(a1, b1):.9f}  analítica {F0 / np.sqrt(D):.9f}")
print(f"desfase   numérico {np.arctan2(b1, a1):.9f}  analítico "
      f"{np.arctan2(c * Om, k - m * Om**2):.9f}")
La salida del programa es la siguiente.
amplitud  numérica 0.471273630  analítica 0.471273630
desfase   numérico 0.601073754  analítico 0.601073754
Python imprime punto decimal, aunque el texto use coma. Lo mismo ocurre en los programas de los capítulos siguientes. Las dos cifras coinciden hasta el noveno decimal. Ninguna de estas comprobaciones demuestra las identidades del capítulo. La conservación en el caso ideal se dedujo de y la igualdad de las potencias medias se obtuvo integrando el balance sobre un período. El cálculo verifica que el programa que produjo las figuras es coherente con esos resultados dentro de tolerancias explícitas.
Alcance del modelo lineal
El oscilador lineal simplifica varios aspectos. La fuerza restauradora es proporcional a , el amortiguamiento es proporcional a y los parámetros no cambian con el tiempo. Gracias a estas hipótesis las soluciones pueden superponerse y la respuesta forzada estacionaria tiene exactamente la frecuencia de la entrada.
Un sistema real puede violar cualquiera de ellas. Un resorte puede endurecerse o ablandarse con la amplitud. La disipación puede depender de la velocidad de manera no lineal. En esos casos, la amplitud y la frecuencia dejan de separarse mediante las fórmulas anteriores.
La aproximación lineal tampoco debe extenderse a todo el péndulo. El período independiente de la amplitud es exacto para el oscilador armónico y solo aproximado para las libraciones pequeñas del péndulo. Cerca de la separatriz del capítulo 40 la aproximación falla de manera cualitativa, porque el período de las libraciones crece sin límite a medida que la energía se acerca a la de la separatriz.
En el oscilador forzado, la periodicidad sostenida depende de una señal externa. Muchos sistemas no lineales mantienen oscilaciones con su propia dinámica autónoma, mediante un balance interno entre amplificación y disipación. Esos mecanismos no se obtienen añadiendo una fuerza sinusoidal a un oscilador lineal. El capítulo 42 estudiará esos osciladores no lineales y sus ciclos límite.
Ejercicios
Ejercicio 41.1. Considere el oscilador del ejemplo, con , , , y . (a) Calcule , y con la escala . (b) ¿A cuántos segundos corresponde una unidad del tiempo adimensional ? (c) ¿Qué escala hace y qué desplazamiento físico mide?
Ejercicio 41.2. Con los mismos valores de , y , sin fuerza externa, el oscilador parte de con . (a) Escriba . (b) Calcule el instante y la altura del primer máximo. (c) Demuestre que dos máximos consecutivos están separados exactamente por y que su cociente vale . (d) ¿Después de cuántos pseudoperíodos la altura de un máximo cae por debajo del 1 % de la del primero?
Ejercicio 41.3. En el oscilador conservativo, use el momento . (a) Demuestre que la curva de energía encierra en el plano un área igual a . (b) Calcule esa área para el ejemplo del capítulo e indique sus unidades. (c) ¿Qué área encierra la misma curva en el plano ?
Ejercicio 41.4. En el oscilador forzado del ejemplo, suponga . (a) Calcule , y la potencia media absorbida. (b) Demuestre que para cualquier la potencia media cumple , con igualdad solo en . (c) Compare el resultado con la potencia obtenida para .
Ejercicio 41.5. Considere , y , sin fuerza externa. (a) Clasifique el régimen y calcule las raíces características. (b) Obtenga para y . (c) Calcule el instante en que la posición cruza el equilibrio y el valor mínimo que alcanza después. (d) Demuestre que ninguna solución sobreamortiguada no nula cruza el equilibrio más de una vez.
Ejercicio 41.6. El oscilador forzado del ejemplo parte del reposo. (a) Calcule los coeficientes y de la parte homogénea de la solución. (b) La amplitud de esa parte decae como . ¿En qué instante cae por debajo del 1 % de la amplitud estacionaria? (c) Exprese el resultado en períodos de la fuerza.
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 41.1. (a) , y . (b) Como , una unidad de equivale a . (c) La condición exige , que es la deformación estática del resorte bajo una fuerza constante . Con esa escala, mide la posición en múltiplos de la deformación estática.
Solución 41.2. (a) Con se obtiene y , de modo que , con . (b) La derivada se anula cuando . El primer máximo ocurre en y su altura es . (c) La condición se repite cada , alternando máximos y mínimos. Dos máximos consecutivos están separados por y en ellos el seno toma el mismo valor, luego su cociente es . (d) Se necesita , es decir, . La altura cae bajo el 1 % a partir del cuarto pseudoperíodo, unos después del primer máximo.
Solución 41.3. (a) En el plano la energía es , una elipse de semiejes y . Su área vale . (b) Con y el área es . El producto de una energía por un tiempo tiene unidades de acción. (c) En el plano el área se divide por y vale . El número coincide con el anterior solo porque .
Solución 41.4. (a) Con se anula , con lo que y . La potencia media es . (b) La potencia media puede escribirse como . Como el término es no negativo, . La igualdad exige , es decir, . (c) Con la potencia media era , menos de un tercio del máximo. El capítulo 49 retomará esta comparación.
Solución 41.5. (a) , así que el régimen es sobreamortiguado. Con las raíces son , es decir, y . (b) Las condiciones y dan y . Por tanto, en metros. (c) El cruce ocurre cuando , en . La velocidad se anula cuando , en , donde la posición alcanza su mínimo, . Después se acerca al equilibrio desde valores negativos. (d) La solución se escribe y el factor exponencial nunca se anula. Si , el paréntesis es estrictamente monótono y tiene a lo sumo un cero. Si , una solución no nula no se anula nunca.
Solución 41.6. (a) La condición obliga a que la parte homogénea compense el valor inicial de la particular, por lo que . De la condición sobre la velocidad se obtiene . (b) La amplitud inicial de la parte homogénea es . La condición da . (c) Ese instante equivale a unos períodos de la fuerza. Una integración numérica confirma que, desde ese instante, la diferencia entre la solución y la respuesta estacionaria no supera .
Referencias
Arnold, V. I. (1989). Mathematical methods of classical mechanics (2.ª ed.). Springer. https://doi.org/10.1007/978-1-4757-2063-1
Guckenheimer, J. y Holmes, P. (1983). Nonlinear oscillations, dynamical systems, and bifurcations of vector fields. Springer. https://doi.org/10.1007/978-1-4612-1140-2
Hairer, E., Nørsett, S. P. y Wanner, G. (1993). Solving ordinary differential equations I: Nonstiff problems (2.ª ed. rev.). Springer. https://doi.org/10.1007/978-3-540-78862-1
Strogatz, S. H. (2015). Nonlinear dynamics and chaos: With applications to physics, biology, chemistry, and engineering (2.ª ed.). Westview Press.
Virtanen, P., Gommers, R., Oliphant, T. E., Haberland, M., Reddy, T., Cournapeau, D., Burovski, E., Peterson, P., Weckesser, W., Bright, J., van der Walt, S. J., Brett, M., Wilson, J., Millman, K. J., Mayorov, N., Nelson, A. R. J., Jones, E., Kern, R., Larson, E., … SciPy 1.0 Contributors. (2020). SciPy 1.0: Fundamental algorithms for scientific computing in Python. Nature Methods, 17(3), 261–272. https://doi.org/10.1038/s41592-019-0686-2