Una señal periódica y la fase externa
Un sistema puede depender del tiempo porque consulta su propio pasado, como los del capítulo 48, o porque recibe una señal periódica cuya fase se fija desde fuera. Este capítulo trata el segundo caso. Consideremos con , de modo que la señal tiene frecuencia angular . El tiempo aparece de manera explícita. Dos estados con el mismo , alcanzados en fases distintas de la señal, pueden tener derivadas diferentes. Para recuperar una formulación autónoma se introduce la fase externa y se escribe
El espacio de estados se amplía con una coordenada circular, como ya hicimos con el oscilador forzado del capítulo 41. Las ampliaciones de los capítulos anteriores tenían otro contenido. En el 47 se añadía una variable interna lenta y en el 48 un segmento de historia. Aquí se añade la fase de una entrada que avanza aunque el sistema observado no cambie. Por eso una respuesta que depende del momento en que se aplica un estímulo periódico no implica memoria. Basta con que el estado completo incluya la fase de la entrada.
El capítulo desarrolla dos ideas relacionadas y distintas. La resonancia describe una respuesta grande ante ciertas frecuencias de excitación y la estudiaremos en el oscilador lineal amortiguado. La sincronización describe un ajuste estable de frecuencias y fases entre un oscilador con dinámica propia y una señal externa. Para estudiarla reduciremos un oscilador autosostenido débilmente forzado a la ecuación de Adler, que gobierna su diferencia de fase. Después pondremos esa ecuación a prueba con un oscilador de Van der Pol.
Resonancia de amplitud y resonancia de potencia
En el oscilador con , la respuesta estacionaria es , con
como se obtuvo en el capítulo 41. Con , y , la amplitud vale en el límite cuasiestático y decrece como cuando la inercia domina a frecuencias altas. Entre ambos extremos puede haber un máximo.
Maximizar equivale a minimizar . Para la condición se reduce a , de donde
siempre que . Con un amortiguamiento mayor la amplitud no tiene máximo interior y disminuye desde su valor cuasiestático. La frase «todo oscilador forzado resuena» es, por tanto, imprecisa si la resonancia se entiende como un pico de amplitud. El máximo tampoco ocurre en la frecuencia natural. Con amortiguamiento viscoso se desplaza a frecuencias menores y solo en el límite se cumple aproximadamente .
La potencia media absorbida se comporta de otra manera. En el régimen estacionario la potencia de entrada iguala a la disipada, , de modo que
El primer término del corchete es no negativo y se anula exactamente cuando . El máximo de potencia está, por tanto, en y vale . En esa frecuencia el desplazamiento queda en cuadratura con la fuerza, con . La velocidad queda entonces en fase con ella, la configuración que maximiza la transferencia media de energía hacia un sistema que disipa mediante .
La palabra resonancia necesita, entonces, un observable. Hay resonancia de desplazamiento, de velocidad o de potencia. La frecuencia resonante depende de la magnitud que se maximiza. Dos experimentos sobre el mismo sistema pueden situar la resonancia en frecuencias algo distintas si optimizan observables diferentes.
Un ejemplo con m = 1, k = 4 y c = 0,4
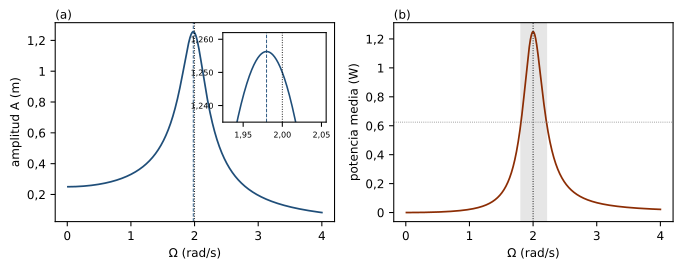
Tomemos , , y . Entonces , y . El máximo de amplitud está en y vale , algo más que los que se obtienen en . El máximo de potencia está en y vale (figura 49.1). La diferencia entre ambas frecuencias es de un uno por ciento, pequeña y sistemática.
La curva de potencia permite medir la selectividad de la respuesta. Las frecuencias de media potencia, en las que vale la mitad de su máximo, cumplen . Sus raíces positivas son
de modo que la anchura es exactamente y el producto vale . En el ejemplo, y . El factor de calidad
vale 5. Un valor grande de corresponde a una resonancia estrecha y a un amortiguamiento débil. El número resume una propiedad del modelo lineal con esta definición de anchura. En sistemas no lineales la frecuencia del máximo puede depender de la amplitud y pueden aparecer varias ramas estacionarias con histéresis.
Resonancia sin amortiguamiento
Con y , la ecuación admite la solución particular acotada . Cuando esa expresión deja de valer, porque el ensayo sinusoidal coincide con una solución homogénea. En resonancia exacta una solución particular es
cuya envolvente crece linealmente con el tiempo. No existe una respuesta estacionaria acotada. La singularidad de la fórmula de amplitud indica que falla la hipótesis de una solución sinusoidal acotada, sin describir una amplitud infinita alcanzada de golpe. La energía crece porque la fuerza realiza un trabajo coherente en cada ciclo.
Este es un caso de resonancia sin sincronización. El sistema conservativo lineal no tiene un ciclo límite con una fase propia que pueda engancharse y su amplitud cambia continuamente. En un sistema real, las pérdidas o las no linealidades acotan el crecimiento, aunque incorporarlas es cambiar el modelo.
Respuesta forzada y sincronización
En el oscilador lineal amortiguado, el transitorio decae y la única respuesta estacionaria tiene la frecuencia . Podría decirse que la salida sigue a la fuerza, aunque esa situación difiere de la sincronización de un oscilador autosostenido. Un oscilador autosostenido tiene, sin forzamiento, una órbita periódica estable con frecuencia propia . Su amplitud se recupera de las perturbaciones transversales, mientras que su fase es una dirección neutral sobre el ciclo, como vimos en el capítulo 42. Con una señal externa débil, la pregunta es si la fase propia termina manteniendo una relación estable con la fase externa.
La sincronización forzada requiere, en su formulación más simple, que la frecuencia media del oscilador sea y que la diferencia de fase permanezca acotada. Si converge a una constante hay enganche de fase y la frecuencia media del oscilador queda arrastrada hasta la de la señal. Una respuesta lineal pasiva adopta la frecuencia externa sin que compitan una fase autónoma persistente y una fase impuesta. Conviene reservar la palabra sincronización para los casos en que esa competencia existe.
Reducción a la fase de un ciclo límite
Supongamos un sistema autónomo con un ciclo límite estable de frecuencia . Cerca del ciclo, la posición puede describirse con una fase que cumple sin perturbaciones. Con un forzamiento débil y bajo la hipótesis de que el ciclo atrae transversalmente con rapidez, la dinámica se reduce a primer orden a
donde es la curva de respuesta de fase, que mide cuánto adelanta o atrasa la fase una perturbación pequeña aplicada en cada punto del ciclo (Kuramoto, 1984). La reducción no supone que la amplitud sea exactamente constante. Supone que las desviaciones transversales se relajan lo bastante rápido para que la fase capture la dinámica a largo plazo.
Cerca de la resonancia , la diferencia de fase cumple . Al promediar sobre la fase rápida se obtiene una ecuación efectiva
en la que depende del oscilador y de la forma del forzamiento (Pikovsky et al., 2001). La ecuación de Adler conserva el primer armónico de .
La ecuación de Adler
Consideremos
(Adler, 1946). Un estado sincronizado es un equilibrio de la diferencia de fase, , que existe si y solo si . Para hay dos equilibrios por cada vuelta del círculo. Como la derivada del campo es , es estable el que cumple ,
y el otro es inestable. Si , entonces y la frecuencia media del oscilador es . La señal no necesita igualar la frecuencia propia. Dentro del intervalo de captura, arrastra la frecuencia media del oscilador hasta la suya (Strogatz, 2015, sec. 4.5).
Si , el segundo miembro nunca se anula y la diferencia de fase deriva. Cada avance o retroceso de es un deslizamiento de fase. Para , el tiempo entre deslizamientos es
de modo que la deriva media vale . En general, la frecuencia media observada es
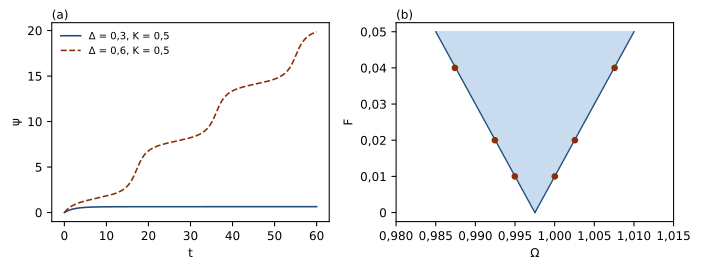
Cerca del borde el tiempo entre deslizamientos diverge. La diferencia de fase permanece casi constante durante intervalos largos, interrumpidos por deslizamientos breves (figura 49.2a), por lo que una ventana corta puede sugerir un enganche que no existe asintóticamente.
Lenguas de sincronización
Si la intensidad efectiva crece con la amplitud del forzamiento, la condición define una región del plano formado por la frecuencia externa y la intensidad del forzamiento. En la ecuación de Adler esa región es una cuña que se abre desde el punto en que la frecuencia externa coincide con la propia y la intensidad es nula. En los modelos periódicamente forzados más generales, las regiones de enganche racional se llaman lenguas de Arnold. Además de la pueden aparecer enganches , definidos por , cuya existencia y anchura dependen de la forma del acoplamiento y de los armónicos presentes (Balanov et al., 2009).
En el borde de la lengua de Adler, el equilibrio estable y el inestable de la diferencia de fase chocan. Es una bifurcación de nodo-silla sobre el círculo, como la del capítulo 44. Esa bifurcación separa el enganche de la deriva. El cuello que dejan los equilibrios desaparecidos explica la divergencia del tiempo entre deslizamientos, que crece como igual que el tiempo de paso por el cuello de aquel capítulo.
Un oscilador de Van der Pol forzado
La ecuación de Adler es un modelo reducido. Para ponerla a prueba forcemos débilmente el oscilador de Van der Pol,
con y pequeños y cerca de 1. Con y promediando sobre un período, igual que en el capítulo 42, se obtienen a primer orden
Si , la amplitud se mantiene cerca de , porque se relaja con tasa y el forzamiento la desplaza solo en una cantidad de orden . Con la segunda ecuación se convierte en la de Adler con . La predicción es que el oscilador se engancha cuando la frecuencia externa se aparta de la propia en menos de .
El bloque siguiente la comprueba con y . Después de descartar un transitorio largo, mide la frecuencia media del oscilador a partir de los cruces ascendentes por y la compara con la fórmula de Adler. La frecuencia propia se mide también numéricamente con , porque incluye una corrección de orden que el promediado de primer orden no contiene. La integración usa el método DOP853 (Hairer et al., 1993) de SciPy (Virtanen et al., 2020).
import numpy as np
from scipy.integrate import solve_ivp

mu, F = 0.2, 0.02
cruce = lambda t, z: z[0]               # x = 0 recorrido hacia arriba
cruce.direction = 1

def frecuencia_media(Om, fuerza, t_trans=4000.0, t_med=3000.0):
    campo = lambda t, z: [z[1], mu * (1 - z[0]**2) * z[1] - z[0]
                                + fuerza * np.cos(Om * t)]
    sol = solve_ivp(campo, (0, t_trans + t_med), [2.0, 0.0], events=cruce,
                    method="DOP853", rtol=1e-9, atol=1e-11)
    t = sol.t_events[0]
    t = t[t > t_trans]                  # descarta el transitorio
    return 2 * np.pi * (len(t) - 1) / (t[-1] - t[0])

w_libre = frecuencia_media(1.0, 0.0)
K = F / 4
print(f"frecuencia libre {w_libre:.6f}   K = F/4 = {K:.4f}")
print("   Omega    <w> - Omega     Adler")
for d in (-0.008, -0.003, 0.0, 0.003, 0.008):
    Om = w_libre + d
    Delta = w_libre - Om
    adler = np.sign(Delta) * np.sqrt(Delta**2 - K**2) if abs(Delta) > K else 0.0
    print(f"{Om:9.5f}   {frecuencia_media(Om, F) - Om:+10.6f}   {adler:+.6f}")
La salida del programa es la siguiente.
frecuencia libre 0.997509   K = F/4 = 0.0050
   Omega    <w> - Omega     Adler
  0.98951    +0.006255   +0.006245
  0.99451    -0.000000   +0.000000
  0.99751    -0.000000   +0.000000
  1.00051    -0.000000   +0.000000
  1.00551    -0.006203   -0.006245
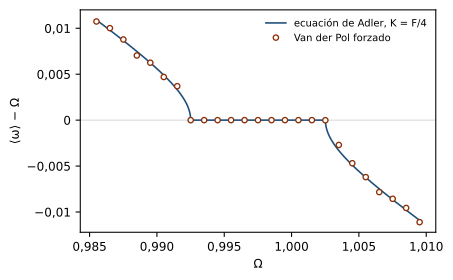
Dentro del intervalo de enganche la frecuencia media coincide con la externa. Fuera de él, la diferencia medida se aparta de la predicción de Adler en menos del 1 %. La figura 49.3 extiende la comparación a 25 frecuencias. Los bordes de la meseta, localizados por bisección, dan semianchos de , y para , y , frente a los valores de , y (figura 49.2b). La lengua medida es la cuña que predice la reducción de fase.
Resonancia y sincronización
Los dos conceptos del capítulo responden preguntas distintas. La resonancia pregunta cómo cambia la magnitud de una respuesta cuando varía la frecuencia de la entrada. En el oscilador lineal amortiguado, la amplitud y la potencia dan curvas distintas con máximos en frecuencias diferentes. La sincronización forzada pregunta si la relación de fase entre un oscilador con dinámica propia y una señal externa se vuelve estable. Pregunta también si sus frecuencias medias quedan en una razón racional.
No hay equivalencia lógica entre ambos fenómenos. El oscilador lineal amortiguado tiene un pico de amplitud y responde a la frecuencia externa sin poseer un ciclo límite ni un mecanismo de enganche. El oscilador de Van der Pol débilmente forzado se engancha dentro de su lengua con una amplitud que apenas cambia respecto de la libre, porque la dinámica transversal mantiene el radio del ciclo y el cambio ocurre en la fase. El sistema conservativo en resonancia exacta muestra crecimiento secular sin ninguna fase propia que enganchar.
Forzamiento fuerte y forzamiento paramétrico
La reducción de fase exige un forzamiento lo bastante débil para que la trayectoria permanezca cerca del ciclo límite. Con un forzamiento fuerte pueden aparecer cambios grandes de amplitud, coexistencia de respuestas, saltos entre ramas, respuestas subarmónicas o dinámica caótica, según el sistema. En ese régimen una ecuación escalar de fase deja de ser cuantitativamente válida.
La señal externa puede, además, modular un parámetro del sistema, sin sumarse como una fuerza. En
relacionada con la ecuación de Mathieu, el equilibrio puede volverse inestable en zonas cercanas a . Este mecanismo, la resonancia paramétrica, difiere del de una fuerza aditiva y requiere la teoría de Floquet para su análisis general.
Lo que una sincronización observada no identifica
Si dos señales muestran una relación de fase aproximadamente constante, todavía hay que preguntar qué mecanismo la produce. La relación puede deberse a que un oscilador fuerza al otro o a que ambos reciben una entrada común. La sincronización estadística de dos observables no demuestra un acoplamiento directo ni establece su dirección. La precaución importa especialmente cuando estas herramientas se transfieren a sistemas biológicos o conductuales. Un modelo dinámico puede demostrar que cierto mecanismo es capaz de producir enganche de fase. Identificar que ese mecanismo opera en un sistema real requiere intervenciones o una inferencia causal adecuada.
La definición de fase merece también cuidado. En una oscilación casi sinusoidal es sencilla. En señales irregulares, con varias componentes o con amplitud cercana a cero, distintas definiciones de fase pueden no coincidir. Una conclusión de sincronización depende entonces de cómo se construyó el observable. El capítulo 50 cerrará esta parte del tomo con un caso resuelto en el que saltos, ciclos e histéresis deberán distinguirse y relacionarse.
Ejercicios
Ejercicio 49.1. Considere , y . (a) Calcule , y . (b) Calcule y la anchura de media potencia. (c) Calcule y la potencia máxima con .
Ejercicio 49.2. (a) Demuestre que siempre que . (b) Demuestre que, para pequeño, la diferencia relativa entre ambas frecuencias es aproximadamente . (c) Compruebe el resultado con el ejemplo del capítulo.
Ejercicio 49.3. Con , y , sin amortiguamiento y en resonancia exacta, (a) verifique que es solución. (b) ¿Cuánto tarda la envolvente en llegar a ? (c) Con , ¿qué amplitud estacionaria se alcanza en y en qué instante la alcanzaría el sistema sin amortiguamiento?
Ejercicio 49.4. En la ecuación de Adler con , (a) calcule la fase enganchada y su tasa de convergencia con . (b) Calcule el tiempo entre deslizamientos y la deriva media con . (c) ¿Qué ocurre con el tiempo entre deslizamientos cuando ?
Ejercicio 49.5. En el oscilador de Van der Pol forzado, (a) obtenga la contribución del término a las ecuaciones promediadas de y . (b) Deduzca la anchura de la lengua para . (c) Explique por qué la aproximación requiere .
Ejercicio 49.6. Dos registros de actividad muestran una diferencia de fase casi constante durante varias horas. (a) Enumere dos mecanismos distintos del forzamiento directo de uno sobre otro que podrían producir ese patrón. (b) ¿Qué observación permitiría distinguir un enganche verdadero de un intervalo largo entre deslizamientos? (c) ¿Qué intervención experimental permitiría probar un acoplamiento directo?
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 49.1. (a) , y . (b) y la anchura de media potencia es . (c) y la potencia máxima es .
Solución 49.2. (a) Como para , se cumple . (b) Con pequeño, , por lo que . (c) Con la diferencia relativa es cercana a . El valor exacto es .
Solución 49.3. (a) Con se obtiene y , que es la ecuación con . (b) La envolvente llega a 1 en . (c) La amplitud estacionaria es . El sistema sin amortiguamiento la alcanzaría en y seguiría creciendo.
Solución 49.4. (a) y la derivada del campo vale , que es la tasa de convergencia. (b) y la deriva media vale . Una integración numérica da deslizamientos separados por unidades. (c) El tiempo crece sin límite, como , porque la trayectoria pasa cada vez más tiempo cerca del lugar donde van a aparecer los equilibrios.
Solución 49.5. (a) Con , el término de forzamiento es . Sus promedios con y valen y , de modo que aporta a y a , con . (b) Con , y la lengua tiene anchura total . El valor numérico es . (c) La amplitud vuelve a con tasa , mientras que el forzamiento la desplaza en proporción a . La desviación estacionaria es del orden de . El coeficiente solo es constante si esa desviación es pequeña.
Solución 49.6. (a) Una entrada común que fuerza a ambos sistemas o una tercera señal que ambos siguen. (b) Un registro más largo. Un enganche verdadero mantiene la fase acotada indefinidamente, mientras que cerca del borde de la lengua aparecen tarde o temprano deslizamientos de . (c) Perturbar uno de los sistemas, por ejemplo desplazando su fase. Si el otro responde de la manera que predice un acoplamiento directo en la dirección supuesta, la hipótesis gana apoyo.
Referencias
Adler, R. (1946). A study of locking phenomena in oscillators. Proceedings of the IRE, 34(6), 351–357. https://doi.org/10.1109/JRPROC.1946.229930
Balanov, A., Janson, N., Postnov, D. y Sosnovtseva, O. (2009). Synchronization: From simple to complex. Springer. https://doi.org/10.1007/978-3-540-72128-4
Hairer, E., Nørsett, S. P. y Wanner, G. (1993). Solving ordinary differential equations I: Nonstiff problems (2.ª ed. rev.). Springer. https://doi.org/10.1007/978-3-540-78862-1
Kuramoto, Y. (1984). Chemical oscillations, waves, and turbulence. Springer. https://doi.org/10.1007/978-3-642-69689-3
Pikovsky, A., Rosenblum, M. y Kurths, J. (2001). Synchronization: A universal concept in nonlinear sciences. Cambridge University Press. https://doi.org/10.1017/CBO9780511755743
Strogatz, S. H. (2015). Nonlinear dynamics and chaos: With applications to physics, biology, chemistry, and engineering (2.ª ed.). Westview Press.
Virtanen, P., Gommers, R., Oliphant, T. E., Haberland, M., Reddy, T., Cournapeau, D., Burovski, E., Peterson, P., Weckesser, W., Bright, J., van der Walt, S. J., Brett, M., Wilson, J., Millman, K. J., Mayorov, N., Nelson, A. R. J., Jones, E., Kern, R., Larson, E., … SciPy 1.0 Contributors. (2020). SciPy 1.0: Fundamental algorithms for scientific computing in Python. Nature Methods, 17(3), 261–272. https://doi.org/10.1038/s41592-019-0686-2