Qué es un circuito de retroalimentación
Un sistema con retroalimentación usa información sobre su estado, o sobre las consecuencias de acciones previas, para modificar lo que ocurrirá después. La formulación es deliberadamente amplia. Permite reconocer una estructura común en un termostato, en un regulador fisiológico, en un mercado donde el éxito modifica la demanda futura o en una organización que ajusta sus recursos según indicadores de desempeño. Estos sistemas funcionan de modos muy distintos, aunque en todos una variable situada aguas abajo vuelve a influir, directa o indirectamente, sobre los procesos que contribuyeron a producirla.
Retroalimentación y complejidad son nociones distintas. Un sistema de una sola variable puede contener retroalimentación y ser completamente soluble. Retroalimentación y adaptación también difieren, porque una regla de control puede permanecer fija durante toda la evolución. La importancia de la retroalimentación proviene de que cierra el circuito de influencias dentro del modelo. En una cadena abierta, A modifica B y B modifica C. En un circuito, alguna consecuencia de C vuelve a modificar A, B o una variable que condiciona la secuencia original.
Esta diferencia afecta al tipo de explicación que se necesita. En una cadena abierta puede estudiarse cómo una entrada se propaga hacia una salida. En un circuito, el efecto de una acción puede alterar las condiciones en que actuarán las acciones siguientes. Por eso una intervención debe evaluarse por su efecto inmediato y también por la manera en que ese efecto vuelve a entrar en la dinámica.
La teoría de control y la dinámica de sistemas estudian estas relaciones con lenguajes diferentes. El control describe plantas, sensores, controladores, señales de referencia y lazos cerrados. La dinámica de sistemas usa acumulaciones, flujos y diagramas causales (Forrester, 1961; Sterman, 2000). Ambos enfoques necesitan especificar la estructura del bucle y estudiar su estabilidad, aunque sus objetivos y técnicas difieren. Åström y Murray (2008) presentan la retroalimentación como una herramienta para modificar la dinámica y aumentar la robustez frente a perturbaciones, mientras que Sterman (2000) la usa para explicar patrones de comportamiento en sistemas organizacionales y sociales.
Este capítulo usa una formalización mínima que separa tres aspectos, el signo del bucle, la intensidad de la respuesta y el retardo con que la información vuelve a influir sobre el sistema. Cada uno puede modificar cualitativamente la trayectoria.
Retroalimentación positiva y negativa
En el lenguaje ordinario, positivo suele significar beneficioso y negativo, perjudicial. En teoría de sistemas esas asociaciones son incorrectas. El signo de una retroalimentación indica si una perturbación tiende a amplificarse o a compensarse a través del circuito considerado.
Supongamos que el aumento de una variable eleva una segunda variable . Si el aumento de produce a su vez un aumento adicional de , el circuito contiene retroalimentación positiva o reforzadora, porque una perturbación que eleva activa relaciones que favorecen nuevos aumentos de . Si el aumento de reduce , en cambio, el circuito es compensador y se habla de retroalimentación negativa.
Un bucle positivo elemental es
Con y se obtiene la secuencia 10; 11; 12,1; 13,31, en que el cambio crece con el propio estado. Nada en esta ecuación detiene la expansión. En un sistema real, la aproximación dejaría de ser adecuada antes de que la variable creciera indefinidamente, porque aparecerían saturación, agotamiento de recursos u otros bucles compensadores.
Un bucle negativo puede formularse respecto de un valor objetivo , con una corrección proporcional al error,
Si se define el error , la ecuación se reduce a
lo que permite estudiar la estructura sin atender al valor absoluto del objetivo. Cuando el estado está por encima de la referencia, la corrección apunta hacia abajo. Cuando está por debajo, apunta hacia arriba. Eso define la retroalimentación negativa.
Todavía no sabemos, sin embargo, si el sistema será estable. El signo del bucle indica la dirección de la compensación, mientras que la magnitud de determina la intensidad de la respuesta. La distinción será decisiva en las secciones siguientes.
Cómo determinar el signo de un bucle
En los diagramas causales cada enlace recibe un signo. Un enlace positivo significa que, manteniendo constantes las demás condiciones relevantes, un aumento de la variable de origen tiende a producir un valor mayor de la variable de destino que el que se habría producido de otro modo. Un enlace negativo significa que tiende a producir un valor menor. El signo no representa una correlación observada, una aprobación moral ni el signo algebraico de las variables.
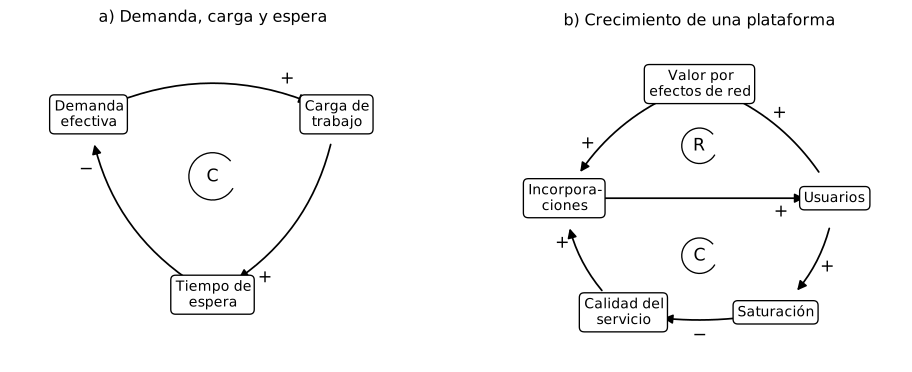
Consideremos tres relaciones. La demanda efectiva aumenta la carga de trabajo, la carga de trabajo aumenta el tiempo de espera y el tiempo de espera reduce la demanda efectiva, porque algunas personas abandonan la solicitud cuando la espera se alarga. El circuito tiene dos enlaces positivos y uno negativo, de modo que el producto de los signos es negativo y el bucle es compensador. Un aumento inicial de la demanda eleva la carga y el tiempo de espera. La espera más larga reduce luego parte de la demanda efectiva. La figura 7.1 representa este bucle junto con otro ejemplo que veremos más adelante.
En un circuito simple, el signo del bucle es el producto de los signos de sus enlaces. Un número par de enlaces negativos produce un bucle positivo y un número impar, uno negativo. La regla sirve para leer diagramas, aunque describe influencias locales bajo relaciones monótonas o derivadas evaluadas en un estado. No sustituye la especificación cuantitativa, porque los retardos, las ganancias y las vías paralelas también importan. Dos bucles del mismo signo pueden producir velocidades, oscilaciones y estabilidad muy diferentes. Una relación cuyo signo cambia con el estado tampoco permite asignar al circuito un signo global fijo.
Cada enlace debe definirse con cuidado. Si el enlace que va de la capacidad asistencial a la espera es negativo, significa que, con las demás condiciones fijas, más capacidad tiende a reducir la espera. Si a la vez una mayor capacidad atrae más demanda, aparece otro camino causal. El signo del enlace original no cambia. Lo que hace falta es representar el circuito adicional.
Los diagramas de bucles causales formulan hipótesis estructurales. Cada enlace debe justificarse mediante un mecanismo, una teoría, un diseño de estudio o evidencia pertinente, porque dibujar una flecha no demuestra la relación que representa.
Intensidad de la retroalimentación y estabilidad
La recurrencia del regulador, , tiene la solución exacta
Toda perturbación converge a cero, es decir, el origen es asintóticamente estable, si el factor tiene módulo menor que uno, , lo que equivale a . En los extremos hay que distinguir conceptos. Con el error permanece constante y con alterna sin reducir su amplitud. Ambos sistemas son estables en el sentido de Lyapunov, aunque no asintóticamente estables. Fuera del intervalo , alguna perturbación crece sin cota. El capítulo 10 retomará esta diferencia.
El resultado distingue varios regímenes dentro de un mismo bucle negativo. Si , el error conserva su signo y disminuye en cada paso. Con y se obtiene la secuencia 8; 4; 2; 1; 0,5, que se acerca al objetivo de manera monótona. Si , el error se elimina en un solo paso dentro de este modelo idealizado. Si , la corrección excede la distancia restante y el sistema cruza el objetivo en cada actualización. Con se obtiene 8; −4; 2; −1; 0,5; −0,25, una oscilación cuya amplitud disminuye. Con el error alterna con amplitud constante entre 8 y −8. Si , la amplitud crece. Con se obtiene 8; −9,6; 11,52; −13,82. La figura 7.2 muestra estos regímenes.
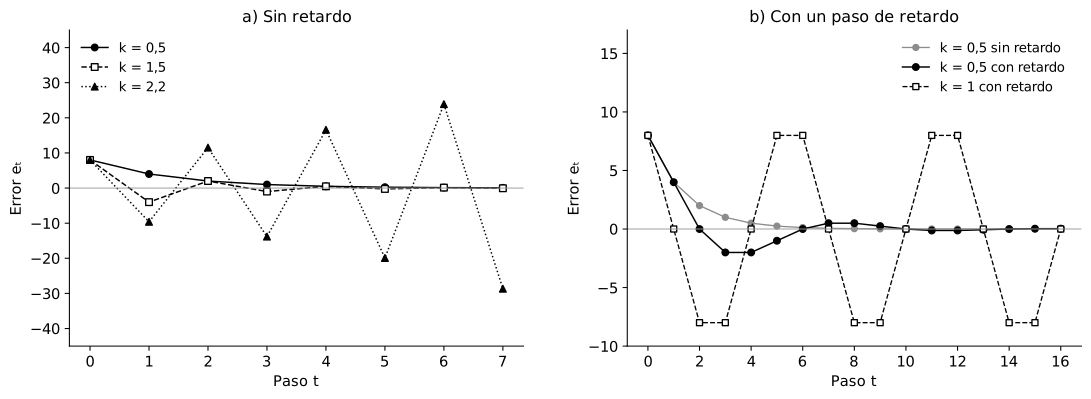
De aquí se sigue que la retroalimentación negativa no garantiza la estabilidad. Una respuesta compensadora demasiado intensa puede producir sobrecorrección y divergencia, porque la estabilidad depende de la dinámica completa del bucle.
En control, esta intensidad se asocia con la ganancia. Aumentar la ganancia puede acelerar la respuesta, aunque también reduce los márgenes de estabilidad y amplifica el ruido o los efectos no modelados. La tensión entre rapidez, precisión y robustez reaparecerá a lo largo del libro.
Tasa de corrección y constante temporal en tiempo continuo
La recurrencia discreta muestra con claridad los cambios de régimen, aunque muchos procesos se representan mejor en tiempo continuo. Si el error respecto del objetivo es , una retroalimentación negativa elemental es
con solución . A diferencia del modelo discreto, aumentar en esta ecuación ideal no introduce oscilaciones y solo acelera el decaimiento exponencial. Las condiciones de estabilidad de una representación discreta no deben trasladarse sin examen a una continua, porque la forma matemática con que se describe el proceso cambia las preguntas pertinentes.
La cantidad tiene dimensiones de tiempo y se denomina constante temporal. Cuando , el error se ha reducido a , cerca del 36,8 % de su valor inicial. Después de varias constantes temporales el error es pequeño. Esta manera de describir la rapidez de respuesta reaparecerá en las ecuaciones diferenciales lineales, en farmacocinética y en los modelos de relajación.
El parámetro del modelo continuo tiene unidades de inverso de tiempo, mientras que el de la recurrencia es una ganancia por paso. Si se muestrea exactamente cada unidades de tiempo, el multiplicador es , siempre entre cero y uno para . El método de Euler usa en cambio y requiere para converger. Una inestabilidad introducida por esa discretización no demuestra que la ecuación continua sea inestable, como vimos en el capítulo anterior.
También puede escribirse una retroalimentación positiva elemental, con , cuya solución crece exponencialmente. El resultado depende de nuevo de que el modelo no incluya límites. Si se agrega una capacidad máxima se obtiene el crecimiento logístico,
en que la retroalimentación neta cambia con el estado. Cuando es pequeño respecto de domina el crecimiento. Al acercarse a , el término compensador reduce la tasa neta. El ejemplo anticipa una propiedad central de los sistemas no lineales, la dependencia de la fuerza efectiva de una relación respecto del estado en que se encuentra el sistema.
Los modelos continuos y discretos no compiten por ser descripciones más verdaderas en abstracto. Un modelo discreto es natural cuando las decisiones se actualizan semanalmente o por ciclos. Uno continuo conviene cuando la escala de observación permite tratar el cambio como aproximadamente continuo. La elección depende de la pregunta, de la escala temporal y de la información disponible.
Retardo en la retroalimentación
Hasta aquí la corrección usó el error actual. En muchos sistemas reales esto no ocurre, porque medir, transmitir información y producir una respuesta toman tiempo. El efecto de una acción también puede hacerse visible después de un intervalo.
Introduzcamos un retardo de un paso,
La corrección aplicada en depende ahora del error que existía un paso antes. El estado necesario para calcular la evolución ya no se resume en y requiere al menos el par . El retardo aumenta la memoria efectiva del modelo.
Para analizar la estabilidad se buscan soluciones de la forma . Al sustituir y dividir por se obtiene la ecuación característica
La estabilidad asintótica exige que ambas raíces tengan módulo menor que uno, lo que en esta recurrencia ocurre cuando . Si , las raíces son reales y la convergencia no oscila. Si , son complejas conjugadas, su módulo común es y la trayectoria oscila. El modelo sin retardo converge para , mientras que con un paso de retardo el intervalo se reduce a . En las raíces son , de módulo uno. Aparecen entonces oscilaciones acotadas de período 6 que no decaen. En hay una raíz igual a uno y otra nula. Los extremos son estables en el sentido de Lyapunov, aunque no asintóticamente estables. La reducción del intervalo vale para este modelo. Otros sistemas con retardo requieren su propio análisis.
Tomemos y . La recurrencia da , , , , y . Las raíces son , de módulo 0,71 y argumento de 45°, de modo que la oscilación tiene período 8 y su amplitud se reduce cerca de un 29 % en cada paso. Sin retardo, la misma ganancia producía una convergencia monótona. La regla sigue intentando compensar el error, aunque actúa sobre información atrasada. El panel b de la figura 7.2 compara ambos casos.
Para , los modos crecen en amplitud. El ejemplo muestra una vía por la cual un retardo puede desestabilizar, porque una corrección calculada con un estado anterior puede resultar excesiva en el momento en que actúa. Esto no implica que todo retardo produzca inestabilidad. El resultado depende de las ecuaciones, de las ganancias y de las escalas temporales.
En tiempo continuo, los retardos se representan mediante ecuaciones diferenciales con retardo, cuyo análisis requiere herramientas adicionales. Mackey y Glass (1977) propusieron un modelo de la producción de células sanguíneas de la forma
en que la producción depende del estado de un tiempo antes. Al aumentar el retardo, la solución pasa de un equilibrio a oscilaciones y, para retardos mayores, a un comportamiento caótico. El retardo puede cambiar la estabilidad cualitativa de un modelo.
Retroalimentación, prealimentación y perturbaciones
La retroalimentación actúa con información sobre el estado o la salida. Otra estrategia consiste en anticipar el efecto de una perturbación y actuar antes de observar su consecuencia. En control se la llama prealimentación, en inglés feedforward.
En un sistema térmico, un controlador por retroalimentación mide la temperatura y aumenta la calefacción cuando la detecta bajo la referencia. Un controlador por prealimentación puede saber que se abrirá una puerta y anticipar la pérdida de calor, aumentando la potencia antes de que la temperatura descienda.
La prealimentación responde con rapidez, aunque depende mucho de que el modelo de la perturbación sea adecuado. Si estima mal su magnitud o su momento, la corrección será incorrecta. La retroalimentación usa el resultado efectivo y puede compensar errores de modelamiento, siempre después de que alguna desviación haya ocurrido y con las limitaciones que imponen la medición y el retardo (Åström y Murray, 2008).
Los sistemas reales suelen combinar ambas estrategias. La distinción será útil al estudiar la predicción, el control adaptativo y la intervención clínica. Una acción basada en una expectativa futura es prealimentación, aunque sus consecuencias puedan entrar después en un bucle.
Acumulaciones y flujos
En muchos sistemas la variable observada es una acumulación. Una lista de espera, el volumen de un depósito, una concentración corporal o una cuenta bancaria cambian según la diferencia entre sus flujos de entrada y de salida. Esta estructura introduce una forma de memoria, porque el nivel actual resume en parte la historia de los flujos anteriores.
Si es una lista de espera, las entradas por unidad de tiempo y las salidas, la identidad básica es
Esta ecuación expresa un balance y todavía no contiene un bucle de retroalimentación. La lista aumenta cuando entran más casos de los que salen. La retroalimentación aparece si el tamaño de modifica después , por ejemplo mediante contrataciones, extensión horaria o reasignación de recursos.
La distinción entre nivel y flujo evita errores frecuentes. Si las entradas caen de 120 a 100 por semana y la capacidad de salida sigue en 90, la lista continúa creciendo, aunque más lentamente. Que el flujo de entrada haya mejorado no autoriza a concluir que el nivel empezará a bajar. Para que la lista disminuya hace falta que, durante algún intervalo, supere a .
Esta lógica es central en la dinámica de sistemas. Cronin, Gonzalez y Sterman (2009) mostraron en una serie de experimentos que incluso adultos con formación técnica avanzada suelen suponer que una acumulación sigue el mismo patrón que sus flujos, un error que llamaron heurística de correlación. La dificultad persistió en participantes que sabían interpretar gráficos y tenían motivación suficiente. Para nuestro propósito importa que una acumulación puede producir una inercia aparente sin que exista un retardo explícito en el enlace causal.
Conviene separar tres fenómenos. El almacenamiento hace que el estado actual dependa de la integración de los flujos pasados. El retardo hace que una acción o una información tarde en influir. La retroalimentación hace que una consecuencia vuelva a modificar sus causas o sus condiciones de producción. Los tres pueden coexistir sin ser equivalentes.
La separación será especialmente útil en sistemas sanitarios y farmacológicos. Una concentración cambia por entrada y eliminación, una respuesta clínica puede observarse después de cierto tiempo y una decisión terapéutica posterior puede depender de esa respuesta. Representar todo ello como una sola retroalimentación ocultaría mecanismos temporalmente diferentes.
Bucles que compiten sobre una misma variable
Los ejemplos anteriores aislaron un solo circuito. Los sistemas complejos suelen contener varios bucles que comparten variables, de modo que describir un sistema como «de retroalimentación positiva» puede ser demasiado impreciso.
Consideremos los usuarios de una plataforma digital. Cuantos más usuarios hay, mayor puede ser el valor de la plataforma por efectos de red, lo que atrae nuevas incorporaciones. Ese circuito es reforzador. Al mismo tiempo, el crecimiento puede saturar la infraestructura, aumentar los fallos y reducir la calidad del servicio, lo que disminuye las incorporaciones. Ese segundo circuito es compensador. El panel b de la figura 7.1 representa ambos bucles.
El comportamiento observable depende de la intensidad relativa de los dos circuitos y de sus escalas temporales. Al principio puede dominar el bucle reforzador, con un crecimiento aproximadamente exponencial. Más tarde el compensador puede hacerse más intenso y desacelerar el crecimiento. Si además la expansión de la infraestructura se retrasa, puede haber un sobrepaso del nivel sostenible seguido de oscilaciones.
Por eso el signo de una sola relación no determina el comportamiento global. La dinámica surge de la interacción entre circuitos, parámetros, retardos y límites, un problema que formalizaremos más adelante mediante sistemas de ecuaciones y bifurcaciones.
En dinámica de sistemas, buena parte del análisis consiste en identificar qué bucles dominan en diferentes intervalos. Eso no equivale a atribuir al comportamiento una causa exclusiva. Un mismo patrón macroscópico puede resultar de estructuras diferentes. La dominancia de un circuito dentro de un modelo debe contrastarse con evidencia del sistema que se pretende representar.
Capacidad, espera y decisiones demoradas
Construyamos un ejemplo hipotético. Un servicio recibe 100 solicitudes semanales y puede resolver 90, de modo que la lista de espera, que parte de 200 personas, crece en diez casos por semana. La administración observa el crecimiento y decide aumentar la capacidad.
Si la capacidad pudiera ajustarse de inmediato, un bucle compensador estabilizaría la lista. Contratar profesionales, reorganizar turnos o habilitar infraestructura toma tiempo, sin embargo. Supongamos que la capacidad decidida hoy entra en funcionamiento ocho semanas después. Durante esas ocho semanas, si nada más cambia, la lista sigue creciendo y llega a 280 personas. La primera ampliación que funciona se decidió con la información de ocho semanas antes, cuando la lista era menor.
Para estudiar las consecuencias hay que precisar la regla de decisión. Supongamos que la administración considera aceptable una lista de 200 personas y calcula cada semana una capacidad deseada,
igual a la demanda más el exceso de la lista repartido en 30 semanas. Cada semana ordena un sexto de la diferencia entre esa capacidad deseada y la capacidad disponible. En una primera variante, la diferencia descuenta la capacidad ya ordenada que aún no entra en funcionamiento. En la segunda, esa capacidad comprometida se ignora.
La figura 7.3 muestra el resultado. En la primera variante, la lista alcanza un máximo de unas 325 personas hacia la semana 18 y vuelve a 200, mientras la capacidad sube hasta 104 y se estabiliza en 100. En la segunda, la administración sigue ordenando ampliaciones mientras las anteriores todavía no llegan. La capacidad sobrepasa lo necesario y luego se reduce en exceso, con oscilaciones de unas 39 semanas de período cuya amplitud crece levemente. En tres años, la capacidad oscila entre 80 y 120 y la lista, entre 70 y 320 personas. Las dos variantes usan la misma información y el mismo retardo, de modo que la diferencia se debe solo a que la segunda regla ignora lo ya comprometido.
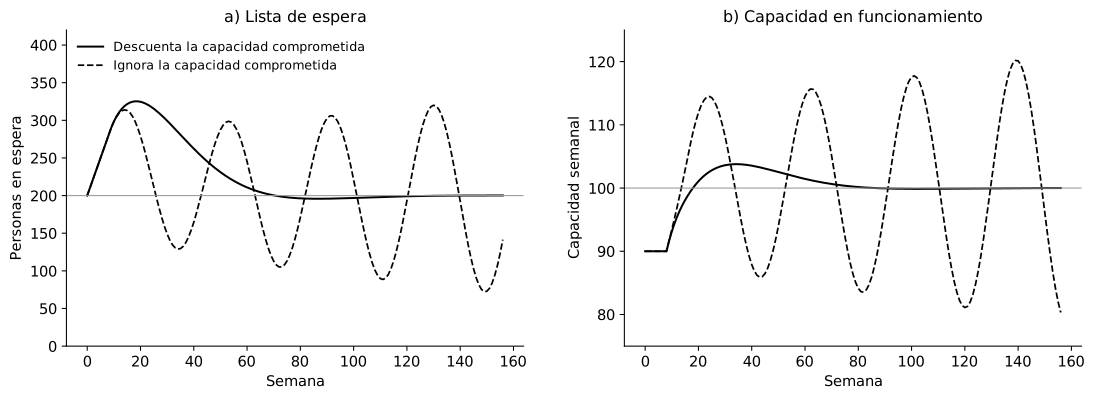
Este mecanismo no demuestra que toda lista de espera oscile ni que un retardo determinado explique una fluctuación observada. Sostener esa explicación exigiría datos sobre entradas, capacidad, decisiones, tiempos de implementación y otras variables. El ejemplo muestra una posibilidad dinámica derivada de una estructura explícita.
Sterman (1989) documentó en experimentos de gestión que las personas tienden a subestimar lo ya ordenado y aún no recibido. Ese sesgo basta para producir oscilaciones como las de la figura. Rahmandad, Repenning y Sterman (2009) analizaron cómo los retardos entre acción y resultado conducen a trayectorias subóptimas en el aprendizaje organizacional. Estos resultados no implican irracionalidad. Indican que la estructura temporal del sistema condiciona la información disponible para aprender de la experiencia.
Utilidad y límites del lenguaje de retroalimentación en clínica
En fisiología, muchos mecanismos reguladores se describen apropiadamente mediante retroalimentación. En la clínica psiquiátrica el lenguaje puede ser útil, aunque exige más cuidado, porque las variables relevantes suelen observarse de manera parcial, dependen del contexto y están afectadas por decisiones humanas.
Consideremos un ajuste terapéutico en abstracto. Una intervención se modifica según una medida de respuesta. Si la respuesta tarda semanas en estabilizarse, cambiar repetidamente la intervención antes de observar su efecto completo puede producir una secuencia difícil de interpretar. Desde el punto de vista dinámico hay una demora entre acción y observación, como en el ejemplo de la capacidad. La analogía no basta, sin embargo, para derivar una regla clínica ni indica cuánto esperar en un tratamiento concreto, porque eso depende de la farmacología, el diagnóstico, la seguridad, los objetivos y la evidencia específica.
Otro ejemplo concierne al insomnio. El modelo cognitivo de Harvey (2002) propone que la preocupación por el sueño aumenta la activación y la vigilancia, que a su vez empeoran el sueño y alimentan nuevas preocupaciones. Una mala noche podría así modificar el contexto en que ocurre la siguiente. La formulación propone un circuito reforzador, aunque para estudiarlo hay que especificar las variables, las relaciones y su temporalidad. La coexistencia de dos fenómenos no demuestra que formen un bucle causal.
El lenguaje de la retroalimentación es útil porque obliga a preguntar si una consecuencia modifica después alguna de sus condiciones de producción. Su límite aparece cuando se dibujan flechas plausibles sin evaluar mecanismos, retardos, direcciones alternativas y factores comunes.
La cautela será particularmente importante al estudiar las redes psicopatológicas. Una red estadística transversal puede mostrar asociaciones entre síntomas, mientras que una estructura de retroalimentación requiere relaciones dinámicas y direccionales que el análisis transversal no establece, como vimos en el capítulo 5.
Consolidación
Tres sistemas con intención compensadora permiten resumir el capítulo. En el primero, , el error disminuye de manera monótona. En el segundo, , cambia de signo en cada paso y su amplitud disminuye. En el tercero, , el retardo introduce una dinámica de segundo orden con oscilaciones que no aparecían en el primero con la misma magnitud nominal de corrección. Los tres contienen retroalimentación compensadora y sus trayectorias difieren, porque el signo del bucle no agota la descripción dinámica.
Ante cualquier propuesta de retroalimentación conviene preguntar qué variable vuelve a influir sobre qué proceso, si el circuito amplifica o compensa una perturbación, con qué intensidad responde y qué retardos separan la medición, la decisión, la acción y el efecto. A estas preguntas añadiremos más adelante la saturación, la no linealidad, el ruido, las múltiples escalas y la adaptación. Por ahora basta retener que positivo y negativo clasifican la dirección de la retroalimentación, mientras que la estabilidad y el desempeño exigen analizar la ecuación completa.
Las acumulaciones, los retardos y las retroalimentaciones pueden coexistir sin confundirse. El ejemplo de la capacidad mostró que una regla razonable, aplicada con información atrasada y sin descontar lo ya comprometido, basta para generar oscilaciones persistentes. El cuadro 7.1 reúne los conceptos del capítulo.
Cuadro 7.1. Conceptos de retroalimentación y lo que cada uno no implica.
| Concepto | Qué describe | Qué no implica |
|---|---|---|
| Retroalimentación positiva | El circuito tiende a reforzar una perturbación | Beneficio, estabilidad ni crecimiento ilimitado en un sistema real |
| Retroalimentación negativa | El circuito tiende a compensar una perturbación | Estabilidad automática, porque la ganancia y los retardos también importan |
| Ganancia o intensidad | Magnitud con que el sistema responde al error | Que una ganancia mayor regule mejor |
| Retardo | Separación temporal entre información, decisión, acción y efecto | Simple lentitud, porque puede cambiar la estabilidad |
| Acumulación | Estado que integra la diferencia entre flujos de entrada y de salida | Retroalimentación ni retardo |
| Prealimentación | Acción anticipatoria basada en información sobre una perturbación | Corrección basada en el resultado observado |
| Diagrama de bucles causales | Hipótesis sobre la estructura de influencias | Prueba empírica de causalidad |
El capítulo 8 examina una propiedad que aquí se mantuvo simple. Hasta ahora las reglas principales fueron lineales. Allí estudiaremos qué cambia cuando la respuesta depende del estado, aparecen saturaciones o el principio de superposición deja de cumplirse.
Ejercicios
Ejercicio 7.1. Determine el signo de cada bucle y diga si es reforzador o compensador. (a) La preocupación por el sueño aumenta la activación, la activación empeora la calidad del sueño y una peor calidad del sueño aumenta la preocupación. (b) La temperatura de una habitación reduce la potencia de la calefacción y la potencia aumenta la temperatura. (c) El número de personas infectadas aumenta los contagios y los contagios aumentan el número de infectados. (d) En el mismo proceso, los infectados reducen el número de personas susceptibles y los susceptibles aumentan los contagios. (e) Compruebe el signo de cada bucle del panel b de la figura 7.1.
Ejercicio 7.2. Para el regulador con , calcule los cuatro primeros valores con igual a 0,3; 1; 1,8 y 2,5. Clasifique el régimen de cada caso.
Ejercicio 7.3. Un proceso continuo de corrección tiene una constante temporal de 5 días. (a) Calcule . (b) ¿Qué fracción del error inicial queda a los 10 días? (c) Si se muestrea el proceso cada día, ¿cuál es el multiplicador exacto por paso y cuál el del método de Euler? (d) ¿Desde qué paso de integración se vuelve inestable el método de Euler?
Ejercicio 7.4. Considere la recurrencia con retardo . (a) Calcule las raíces con y explique por qué no hay oscilación. (b) Con y , calcule los valores hasta y verifique el período. (c) Explique por qué el intervalo de estabilidad es la mitad del que se obtiene sin retardo.
Ejercicio 7.5. Una lista de espera tiene 500 personas, recibe 100 solicitudes por semana y resuelve 90. (a) ¿Cuántas personas habrá en diez semanas? (b) Si las entradas bajan a 95 por semana, ¿empieza a disminuir la lista? (c) Con 100 solicitudes semanales, ¿qué capacidad semanal haría falta para reducir la lista a 300 personas en 20 semanas? (d) En un tratamiento farmacológico, identifique un ejemplo de almacenamiento, uno de retardo y uno de retroalimentación.
Ejercicio 7.6. Considere el ejemplo de la capacidad de la figura 7.3. (a) ¿Cuánto crece la lista antes de que llegue la primera ampliación? (b) Explique por qué ignorar la capacidad comprometida produce sobrepaso. (c) Proponga dos cambios de la regla de decisión que reduzcan las oscilaciones. (d) ¿Qué sugiere el ejemplo sobre el ajuste de un tratamiento cuya respuesta tarda semanas? ¿Qué no autoriza a concluir?
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 7.1. (a) Los enlaces son positivo de la preocupación a la activación, negativo de la activación a la calidad del sueño y negativo de la calidad del sueño a la preocupación. El producto es positivo y el bucle es reforzador. (b) El producto de un enlace negativo y uno positivo es negativo, de modo que el bucle es compensador. (c) Dos enlaces positivos dan un bucle reforzador. (d) Los enlaces son negativo, positivo y positivo, de modo que el bucle es compensador. Ese bucle frena la epidemia a medida que se agotan los susceptibles. (e) El bucle superior tiene tres enlaces positivos y es reforzador. El inferior es compensador, porque tiene un enlace negativo, el que va de la saturación a la calidad.
Solución 7.2. Con el factor es 0,7 y se obtiene 10; 7; 4,9; 3,43; 2,40, una convergencia monótona. Con se obtiene 10; 0; 0; 0; 0, porque el error se elimina en un paso. Con el factor es −0,8 y se obtiene 10; −8; 6,4; −5,12; 4,10, una oscilación amortiguada. Con el factor es −1,5 y se obtiene 10; −15; 22,5; −33,75; 50,63, una oscilación divergente.
Solución 7.3. (a) Como la constante temporal es , se tiene por día. (b) Queda , es decir, cerca del 13,5 % del error inicial. (c) El multiplicador exacto es y el de Euler es . (d) El método de Euler es inestable cuando , es decir, con pasos mayores que 10 días.
Solución 7.4. (a) Las raíces son , es decir, 0,724 y 0,276. Son reales y positivas, de modo que cada modo decae sin cambiar de signo. (b) La secuencia desde es 0; −8; −8; 0; 8; 8; 0, de modo que y el período es 6. (c) Con raíces complejas, el producto de las raíces es , de modo que su módulo común es y la estabilidad exige . Sin retardo, la condición permitía ganancias hasta 2. El retardo hace que la corrección se calcule con un error ya superado, lo que favorece la sobrecorrección.
Solución 7.5. (a) La lista crece 10 personas por semana y llega a 600. (b) No. Sigue creciendo, ahora en 5 personas por semana. (c) Hay que reducir 200 personas en 20 semanas, es decir, 10 por semana, lo que exige una capacidad de 110. (d) La concentración del fármaco se acumula con las dosis repetidas según el balance entre ingreso y eliminación, lo que es almacenamiento. La respuesta clínica aparece semanas después del inicio, lo que es un retardo. El ajuste de la dosis según la respuesta o los efectos adversos observados es una retroalimentación.
Solución 7.6. (a) Durante ocho semanas la lista crece 10 personas por semana, de 200 a 280. (b) Mientras la capacidad ordenada no llega, la diferencia entre la capacidad deseada y la disponible persiste. Si la regla no descuenta lo ya ordenado, vuelve a ordenar esa misma diferencia cada semana. Cuando todas las órdenes entran en funcionamiento, la capacidad excede lo necesario. La corrección hacia abajo repite luego el error en sentido inverso. (c) Una opción es descontar la capacidad comprometida, como en la primera variante. Otra es ajustar más lentamente. En este modelo, ordenar cada semana un doceavo de la diferencia, la mitad de lo supuesto antes, hace que la oscilación de la regla que ignora lo comprometido casi desaparezca. También ayudaría acortar el tiempo de implementación. (d) Sugiere prudencia al modificar un tratamiento antes de observar el efecto de los cambios ya hechos, que equivalen a una capacidad comprometida todavía no visible. No autoriza a derivar tiempos de espera, reglas de dosificación ni a suponer que la dinámica de un paciente sigue este modelo, porque esas decisiones dependen de la farmacología, la seguridad y la evidencia clínica.
Referencias
Åström, K. J. y Murray, R. M. (2008). Feedback systems: An introduction for scientists and engineers. Princeton University Press.
Cronin, M. A., Gonzalez, C. y Sterman, J. D. (2009). Why don't well-educated adults understand accumulation? A challenge to researchers, educators, and citizens. Organizational Behavior and Human Decision Processes, 108(1), 116–130. https://doi.org/10.1016/j.obhdp.2008.03.003
Forrester, J. W. (1961). Industrial dynamics. MIT Press.
Harvey, A. G. (2002). A cognitive model of insomnia. Behaviour Research and Therapy, 40(8), 869–893. https://doi.org/10.1016/S0005-7967(01)00061-4
Mackey, M. C. y Glass, L. (1977). Oscillation and chaos in physiological control systems. Science, 197(4300), 287–289. https://doi.org/10.1126/science.267326
Rahmandad, H., Repenning, N. y Sterman, J. D. (2009). Effects of feedback delay on learning. System Dynamics Review, 25(4), 309–338. https://doi.org/10.1002/sdr.427
Sterman, J. D. (1989). Modeling managerial behavior: Misperceptions of feedback in a dynamic decision making experiment. Management Science, 35(3), 321–339. https://doi.org/10.1287/mnsc.35.3.321
Sterman, J. D. (2000). Business dynamics: Systems thinking and modeling for a complex world. Irwin/McGraw-Hill.