Varias preguntas ante una perturbación
Ante un sistema perturbado caben varias preguntas que el lenguaje corriente suele confundir. Puede preguntarse si permanece cerca del estado en que estaba, si vuelve hacia él, si conserva una función a pesar de la perturbación, si absorbe una alteración grande sin pasar a otro régimen o si sigue funcionando cuando cambian parámetros que no controlamos. Los términos estabilidad, robustez, resiliencia y fragilidad organizan algunas de estas preguntas, aunque no forman una taxonomía universal ni tienen una definición única compartida por todas las disciplinas.
La confusión se entiende porque los conceptos se solapan. Un equilibrio asintóticamente estable vuelve hacia su estado después de perturbaciones suficientemente pequeñas, lo que puede contribuir a que una función sea robusta. Un sistema que vuelve con rapidez suele describirse en algunos campos como resiliente. Un sistema puede, sin embargo, regresar muy rápido tras perturbaciones pequeñas y cambiar de régimen ante una perturbación apenas mayor. La rapidez de la recuperación local y la tolerancia a perturbaciones finitas son, en ese caso, propiedades diferentes.
Ninguna de estas palabras informa mucho si no se especifican al menos cuatro elementos. Hay que decir qué propiedad se quiere conservar, frente a qué clase de perturbación, durante qué horizonte temporal y con qué criterio se decidirá que el sistema se recuperó o falló. Decir que un sistema es robusto sin indicar respecto de qué deja incompleta la afirmación. Lo mismo vale para la resiliencia y la fragilidad.
La exigencia será especialmente importante al trasladar estos conceptos a la biología, las organizaciones o la salud mental. Una persona puede recuperar rápidamente un indicador después de una alteración y no otro. Una organización puede mantener su producción habitual mientras pierde capacidad para responder a una contingencia rara. Ninguna propiedad única llamada resiliencia puede inferirse de cualquier resultado favorable, porque el concepto debe quedar ligado a variables, perturbaciones y escalas de observación.
Estabilidad
En los sistemas dinámicos, la estabilidad se refiere al comportamiento de las trayectorias que parten cerca de un estado o de una solución de referencia. En el sistema continuo más simple,
el equilibrio es y la solución con condición inicial es . Si se perturba ligeramente el estado inicial, la trayectoria permanece cerca del equilibrio y además converge hacia él. El parámetro fija la velocidad local de retorno, de modo que valores mayores producen una relajación más rápida.
Conviene distinguir dos propiedades (Khalil, 2002). Un equilibrio es estable en el sentido de Lyapunov si para todo existe tal que implica para todo . Las trayectorias que parten suficientemente cerca permanecen cerca. Es asintóticamente estable si además existe un entorno desde el cual las trayectorias convergen a . Un oscilador sin fricción, como el péndulo del capítulo 2 cerca de su posición de reposo, tiene un equilibrio estable en el sentido de Lyapunov que no es asintóticamente estable, porque las trayectorias cercanas giran a su alrededor sin acercarse a él. También puede haber estabilidad local sin estabilidad global, cuando una perturbación pequeña regresa y otra suficientemente grande lleva a una región con una dinámica distinta.
La estabilidad tampoco es sinónimo de inmovilidad. Una órbita periódica puede ser estable, de modo que una perturbación transversal decae mientras el sistema sigue oscilando. Más adelante estudiaremos esa cuestión mediante la teoría de Floquet. Un sistema estable puede, además, cambiar cuando se modifica un parámetro. La estabilidad siempre se define respecto de una solución, de un conjunto de perturbaciones y de unas condiciones del modelo.
Se trata de una propiedad matemáticamente definida, que no depende del aspecto de un dibujo. En dimensión finita se conserva al sustituir una norma por otra equivalente y bajo cambios de coordenadas regulares e invertibles. La pregunta cambia, en cambio, si se proyecta el estado, se escoge otra solución de referencia o se modifica la clase de perturbaciones, operaciones que no deben confundirse con expresar el mismo sistema en otras coordenadas.
Robustez
La robustez plantea una pregunta diferente, que consiste en saber si una propiedad de interés se conserva cuando cambian las condiciones, los parámetros, los componentes o las entradas. En biología de sistemas, Kitano (2004) caracterizó la robustez como el mantenimiento de funciones específicas frente a perturbaciones internas o externas. La definición obliga a indicar cuál función se considera y qué perturbaciones entran en el análisis.
Un ejemplo elemental separa estabilidad y robustez. En la familia de sistemas , el equilibrio es asintóticamente estable para cualquier . Supongamos que no se conoce con exactitud y puede variar en el intervalo . Todos los sistemas de esa familia son estables, de modo que la estabilidad es robusta respecto de esa incertidumbre paramétrica. Si el intervalo posible fuera , la familia incluiría valores negativos de , con los que las perturbaciones crecen. La estabilidad ya no estaría garantizada entonces para todo el conjunto de incertidumbre.
La robustez exige así un conjunto de variaciones admisibles, porque no basta observar que un sistema funciona en una condición nominal. Puede referirse, además, a propiedades diferentes, como la estabilidad, el rendimiento, la conectividad, la precisión, la supervivencia o cualquier función definida operacionalmente. Un sistema puede ser robusto respecto de una propiedad y frágil respecto de otra. En la misma familia, si la función exige reducir una perturbación de 1 a 0,05 en menos de cuatro unidades de tiempo, hace falta . La estabilidad es robusta en todo el intervalo , mientras que ese desempeño no lo es.
La robustez tampoco exige que el estado permanezca idéntico. Kitano (2004) señala que los sistemas biológicos pueden conservar una función mediante mecanismos alternativos o ajustes internos, de modo que la invariancia relevante puede estar en el desempeño macroscópico mientras los componentes cambian. En ingeniería ocurre algo semejante cuando la redundancia, la modularidad o el control compensan la pérdida de un componente.
Esta distinción será importante en los sistemas adaptativos. Mantener una función puede requerir cambiar la configuración interna. Si la robustez se definiera como ausencia de cambio, se clasificarían como no robustos precisamente algunos sistemas capaces de compensar perturbaciones. Antes de medir la robustez hay que decidir si el objeto de conservación es un estado, una trayectoria, una función o una distribución de resultados.
Resiliencia y sus tradiciones técnicas
La resiliencia tiene una historia conceptual más heterogénea. Holling (1973) distinguió en ecología dos propiedades. La estabilidad concernía a la rapidez o la capacidad de retorno hacia un equilibrio. La resiliencia se asociaba a la persistencia de las relaciones y a la capacidad de absorber cambios sin perder la organización característica del sistema. Trabajos posteriores ampliaron y modificaron estas ideas. Walker y colaboradores (2004) formularon la resiliencia de los sistemas socioecológicos como la capacidad de absorber perturbaciones y reorganizarse conservando funciones, estructura, identidad y retroalimentaciones.
En ingeniería y en las ciencias organizacionales la palabra se usa de otras maneras. Woods (2015) identificó al menos cuatro familias de uso, que son el rebote hacia un funcionamiento previo, la robustez, la capacidad de extender el desempeño cuando las condiciones exceden los márgenes previstos y el mantenimiento de la capacidad de adaptación ante sorpresas futuras. Esta diversidad no debe resolverse fingiendo que una definición se impuso universalmente, porque cada análisis debe indicar qué tradición usa.
En este libro distinguiremos dos preguntas especialmente útiles. La primera concierne a la velocidad de recuperación local, es decir, a cuánto tarda una variable en volver hacia un régimen después de una perturbación pequeña. La segunda concierne a la tolerancia a perturbaciones finitas antes de que el sistema abandone un régimen o pierda una función. A veces ambas propiedades van juntas y otras veces no.
En el modelo lineal , el tiempo característico de retorno es exactamente . El tiempo para reducir una perturbación inicial hasta una tolerancia es , de modo que depende también de la amplitud inicial y de la tolerancia elegida. Si disminuye, el retorno se vuelve más lento. Cerca de ciertas transiciones dinámicas aparece un enlentecimiento de la recuperación, en inglés critical slowing down, que estudiaremos más adelante. Esta medida local no indica, sin embargo, cuánto puede perturbarse el sistema antes de llevarlo a otro atractor.
Una evaluación de la resiliencia debería especificar, por tanto, si interesa la rapidez del rebote, el tamaño de la región desde la que el sistema regresa, la conservación de una función durante la perturbación o la capacidad de reorganización posterior. Un único número que represente todas esas propiedades puede ser útil en ciertos modelos, aunque no debe asumirse como una equivalencia conceptual.
Retorno rápido y tolerancia finita en un modelo biestable
El sistema del capítulo 8 tiene equilibrios en , 0 y 1. La derivada del lado derecho, , vale −2 en , de modo que ambos equilibrios son localmente estables. En vale 1 y el equilibrio es inestable. Si el sistema está cerca de y una perturbación lo lleva a , la derivada es positiva y la trayectoria vuelve hacia 1. Si la perturbación lo lleva apenas al otro lado, por ejemplo a , la trayectoria se dirige hacia −1. El punto separa las dos cuencas de atracción.
Cerca de , con , la linealización da . Las perturbaciones pequeñas decaen con una tasa local de 2, aunque esa rapidez no indica a qué distancia está la frontera de la cuenca. En este modelo, la frontera está a una unidad del equilibrio.
Puede construirse otro sistema con la misma tasa local y una frontera mucho más cercana. Para , definamos y la dinámica
en la misma unidad de tiempo. El equilibrio derecho sigue en , la frontera de su cuenca está en y el otro atractor, en . La derivada del lado derecho respecto de es y vale −2 en para todo . La tasa local de retorno es la misma, mientras la distancia a la frontera cambia de 1 a . La comparación usa la misma coordenada física con dinámicas distintas y no es un simple cambio de unidades.
Con y con , una perturbación de −0,1 desde se corrige de manera casi idéntica. Una perturbación de −0,3 también se corrige con . Con , en cambio, lleva el estado a 0,7, más allá de la frontera situada en 0,75. El sistema termina entonces en el otro atractor, . La figura 10.1 muestra ambos casos.
La representación mediante un potencial ayuda a visualizar el ejemplo. Si , el potencial de esta familia es
con mínimos en y un máximo en . La curvatura en el mínimo de vale 2 para todo , mientras que la altura de la barrera es . Hablar informalmente de la profundidad de un valle ayuda a representar barreras entre regímenes en sistemas de este tipo. La metáfora no se generaliza a cualquier sistema complejo, porque muchos no admiten un potencial escalar, en especial cuando hay ciclos, forzamiento o dinámicas que no derivan de un gradiente.
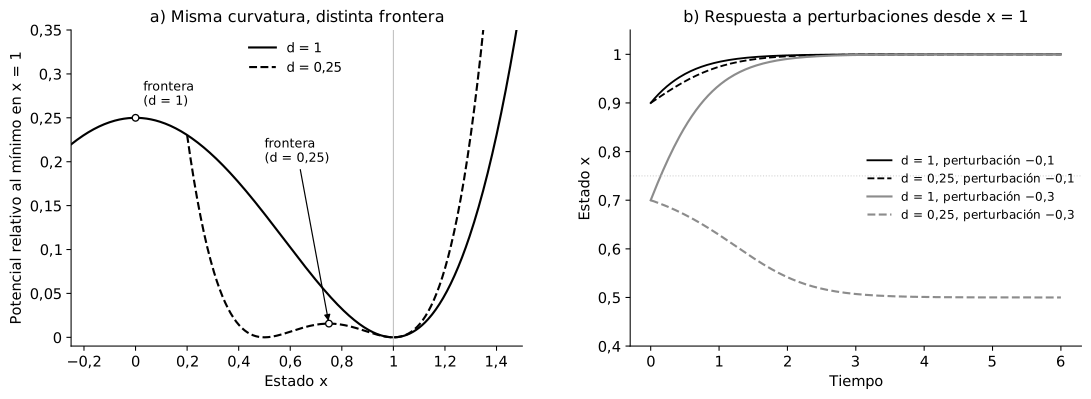
El ejemplo distingue de manera concreta la estabilidad local de la tolerancia a perturbaciones grandes y prepara el estudio posterior de la multiestabilidad, la histéresis y las transiciones de régimen. Un sistema puede ser muy estable alrededor de cada atractor y tener, al mismo tiempo, fronteras que permiten un cambio cualitativo cuando una perturbación cruza cierto umbral.
Fragilidad y el problema de la robustez selectiva
La fragilidad tampoco equivale a una ausencia absoluta de robustez. Los sistemas están expuestos a muchas clases de perturbaciones y suelen estar optimizados, seleccionados o adaptados frente a algunas de ellas. Un diseño puede tolerar muy bien las perturbaciones frecuentes consideradas durante su construcción y responder mal ante perturbaciones raras o imprevistas.
Carlson y Doyle (2000) formalizaron esta idea en la teoría de la tolerancia altamente optimizada, en inglés highly optimized tolerance. En sus modelos, la organización que produce alto rendimiento y tolerancia frente a ciertas incertidumbres puede generar al mismo tiempo una sensibilidad extrema frente a otras. Kitano (2004) resumió esta propiedad en biología con la expresión robusto pero frágil, porque la robustez frente a ciertas perturbaciones puede acompañarse de vulnerabilidades específicas.
Nada de esto implica que toda robustez genere una fragilidad equivalente. La robustez tiene un perfil de perturbaciones y conviene preguntar frente a qué variaciones fue evaluada. La redundancia, por ejemplo, protege frente al fallo aislado de un componente si las copias no comparten la causa de su fallo. Supongamos dos componentes que fallan cada día con probabilidad 0,01 de manera independiente. Ambos fallan a la vez con probabilidad 0,0001. Si además existe una causa común, como una infraestructura compartida, que con probabilidad 0,005 los inutiliza a los dos, la probabilidad de fallo conjunto sube a cerca de 0,0051, unas cincuenta veces más. Una evaluación que solo considere fallos independientes sobrestima la protección.
En una red asistencial, aumentar la dependencia de un nodo muy eficiente puede mejorar la coordinación habitual y disminuir costos. La misma centralización puede crear un punto de fallo si no hay rutas alternativas, como en el ejemplo del capítulo 5. La sola existencia de centralización no basta, sin embargo, para inferirlo, porque hay que modelar qué tareas dependen del nodo, qué perturbaciones son plausibles y qué capacidad de sustitución existe.
La fragilidad debe formularse, por tanto, de manera condicional, indicando qué función pierde el sistema ante perturbaciones de qué clase y magnitud. Esa formulación permite comparar diseños y descubrir compensaciones. La etiqueta general de frágil, sin especificar el modo de fallo, aporta poco al análisis.
Estabilidad, robustez y resiliencia en un mismo sistema
Las distinciones pueden combinarse. Un controlador mantiene una variable cerca de cero mientras un parámetro permanece positivo. Para cada valor nominal de , el equilibrio puede ser estable y la recuperación tras una pequeña desviación, rápida. Si depende de una condición ambiental que puede cruzar cero, la estabilidad puede desaparecer. El sistema es localmente estable en cada configuración habitual sin ser robustamente estable en todo el intervalo de parámetros relevantes.
Un sistema con dos mecanismos redundantes es otro caso. La pérdida de uno modifica la configuración interna, aunque la función global sigue dentro de límites aceptables. Si solo se observa la salida, podría describirse una gran robustez funcional. Si luego una perturbación común afecta a ambos mecanismos, la función puede caer de golpe. Una evaluación basada solo en perturbaciones independientes habría sobrestimado la robustez frente a fallos correlacionados.
Un tercer sistema vuelve rápido a su nivel habitual de salida después de una perturbación, aunque lo logra consumiendo reservas que quedan agotadas. Si solo se mide la primera recuperación, parece resiliente en el sentido del rebote. Si la perturbación se repite antes de que las reservas se reconstruyan, la respuesta puede deteriorarse. La resiliencia frente a una perturbación aislada y la capacidad de sostener respuestas repetidas son propiedades distintas.
Los tres casos muestran que el horizonte temporal forma parte de la definición operacional. Un sistema puede conservar una función durante minutos y deteriorarla después, recuperarse una vez y perder capacidad futura, o tolerar un intervalo amplio de pequeñas perturbaciones y fallar ante una combinación específica. Evaluar un sistema complejo exige diseñar el conjunto de perturbaciones de acuerdo con la pregunta, más allá de observar su funcionamiento normal.
Estado, función y recuperación en clínica
Consideremos un ejemplo hipotético. Una persona mantiene durante varias semanas un nivel relativamente estable de sueño, actividad y funcionamiento. Después de un acontecimiento estresante aparece una alteración transitoria. Queremos describir la respuesta sin convertir automáticamente los conceptos de sistemas en propiedades psicológicas sustantivas.
Caben al menos cuatro preguntas. Si las variables vuelven hacia su intervalo previo después de una perturbación pequeña, la pregunta es de estabilidad o de recuperación local. Cuánto tarda el retorno es una medida temporal. Qué magnitud o combinación de perturbaciones produce una transición persistente hacia otro patrón es una pregunta de tolerancia frente a perturbaciones finitas. Si el funcionamiento relevante se conserva aunque algunas variables cambien, la pregunta es de robustez funcional.
Dos personas podrían mostrar el mismo tiempo de recuperación después de una noche de sueño reducido y diferir ante una secuencia prolongada de alteraciones. Otra podría mantener su actividad laboral aumentando el esfuerzo mientras empeoran otras variables. Según el criterio elegido, se describiría una conservación funcional a corto plazo junto con costos internos que el indicador principal no muestra.
En la investigación clínica, la palabra resiliencia designa además constructos psicométricos, resultados favorables después de la adversidad y procesos dinámicos, tradiciones que no son equivalentes. Una escala que mide una disposición percibida puede ser útil, aunque no mide la geometría de las cuencas de atracción ni las tasas dinámicas de recuperación.
La recuperación local, en cambio, puede estimarse con datos intensivos. En un proceso lineal con ruido, la autocorrelación entre observaciones separadas por un intervalo vale , de modo que una recuperación más lenta produce series más autocorrelacionadas. Van de Leemput y colaboradores (2014) registraron emociones varias veces al día durante cinco o seis días en 535 personas sanas y 93 pacientes deprimidos. La autocorrelación, la varianza y la correlación entre emociones fueron mayores en quienes experimentaron después una transición hacia la depresión o desde ella. Bos y De Jonge (2014) objetaron que el análisis mezclaba la variabilidad entre personas con la variabilidad dentro de cada persona, el mismo problema que discutimos en los capítulos 2 y 5. El ejemplo muestra que el concepto puede operacionalizarse y también que su contraste exige diseños cuidadosos.
La teoría de sistemas no reemplaza el concepto clínico por un modelo físico. Obliga a distinguir preguntas que un mismo término puede ocultar, lo que puede mejorar el diseño de los estudios longitudinales y evitar inferencias que mezclen recuperación, mantenimiento funcional y tolerancia a perturbaciones.
Desempeño y capacidad adaptativa en organizaciones
En las organizaciones complejas, la diferencia entre el desempeño habitual y la capacidad de adaptación es especialmente importante. Un servicio puede operar cerca de su capacidad máxima en condiciones normales gracias a procedimientos muy eficientes. Esa optimización reduce los márgenes de reserva, de modo que cuando la demanda supera lo esperado la organización tiene menos capacidad para absorber la variación.
La ingeniería de resiliencia desarrolló parte de su vocabulario para estudiar sistemas sociotécnicos que deben ajustar continuamente su funcionamiento bajo restricciones (Hollnagel, Woods y Leveson, 2006). Uno de los sentidos de resiliencia que identifica Woods (2015) es la capacidad de extender el desempeño cuando las condiciones superan los límites previstos, algo distinto del simple retorno a un equilibrio.
La teoría de colas cuantifica el valor del margen. En el modelo más simple, con llegadas y tiempos de atención aleatorios y un solo servidor, el número medio de personas en el sistema es , donde es la utilización, es decir, la fracción de la capacidad ocupada en promedio (Kleinrock, 1975). Con una utilización del 85 % hay en promedio 5,7 personas en el sistema. Con una del 98 % hay 49. Si la demanda aumenta un 10 %, la primera unidad pasa a una utilización de 93,5 % y a 14,4 personas en promedio. La segunda supera el 100 % de utilización y deja de tener un equilibrio, porque su cola crece sin límite. La figura 10.2 muestra la curva.
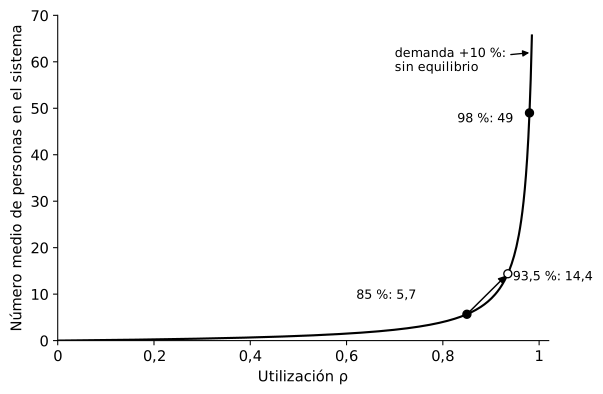
La segunda unidad parece más eficiente según el indicador de utilización, aunque carece de margen para absorber fluctuaciones. La comparación no demuestra que la primera sea mejor en todo sentido, porque la eficiencia nominal y la capacidad de absorción son objetivos diferentes. Una unidad clínica real, con prioridades, varios profesionales y una demanda que cambia durante el día, requiere modelos más elaborados, aunque en muchos de ellos la espera también crece sin límite al acercarse la utilización al total.
También puede haber adaptaciones que preserven el servicio a costa de trasladar carga a los profesionales, diferir tareas poco visibles o reducir controles. Si solo se mide el resultado inmediato, podría concluirse que el sistema absorbió la perturbación sin costo. Un análisis completo seguiría hacia dónde se desplazó la carga, si se acumularon tareas pendientes y si cambió la capacidad para responder a perturbaciones futuras.
Evaluar la resiliencia organizacional exige decidir qué funciones deben mantenerse y qué costos son aceptables. El término no resuelve un conflicto entre seguridad, eficiencia, bienestar laboral y acceso, porque esos criterios incluyen decisiones normativas además de propiedades dinámicas. Separar ambas dimensiones evita presentar como conclusión científica lo que en parte es una elección de prioridades.
Consolidación del primer bloque
Este capítulo cierra la primera parte del tomo. Un sistema se describe mediante componentes, relaciones, estado, reglas de evolución, parámetros y observaciones. Su tamaño no determina su complejidad. Las interacciones pueden producir propiedades colectivas, aunque la existencia de una propiedad global no implica irreducibilidad. Una red representa relaciones sin identificar mecanismos causales. Una simulación muestra las consecuencias de reglas y supuestos sin probar, en ausencia de datos, que esos mecanismos operen en el sistema real.
La retroalimentación describe circuitos de influencia cuyo signo y ganancia deben especificarse. La retroalimentación negativa no garantiza la estabilidad. La no linealidad se define por propiedades matemáticas de la relación, con independencia de que un efecto parezca desproporcionado. La dependencia de trayectoria debe distinguirse de la dependencia de las condiciones iniciales. La histéresis exige demostrar que la respuesta depende del recorrido previo.
Este capítulo añadió que la estabilidad, la robustez y la resiliencia responden a preguntas diferentes. La estabilidad pregunta por las trayectorias cercanas a una solución. La robustez pregunta si una propiedad se conserva cuando varían las condiciones o los componentes. La resiliencia exige especificar qué se entiende por recuperación, absorción o capacidad adaptativa. La fragilidad identifica modos concretos de pérdida de función ante perturbaciones determinadas. Ninguno de estos conceptos es una cualidad absoluta del sistema fuera de un contexto de evaluación.
El ejemplo biestable mostró que la tasa local de recuperación no determina la perturbación necesaria para cambiar de régimen. La familia con incertidumbre paramétrica mostró que la estabilidad puede ser robusta mientras un criterio de desempeño no lo es. La redundancia con causa común y la teoría de colas mostraron cómo una protección o una eficiencia aparentes pueden ocultar vulnerabilidades. El cuadro 10.1 reúne los conceptos del capítulo.
Cuadro 10.1. Estabilidad, robustez, resiliencia y fragilidad.
| Concepto | Pregunta principal | Ejemplo de medida | Error frecuente |
|---|---|---|---|
| Estabilidad | ¿Qué ocurre con las trayectorias cercanas a una solución? | Cotas de separación y, si hay convergencia, tasa de retorno | Confundir la estabilidad local con la tolerancia a perturbaciones grandes |
| Robustez | ¿Se conserva una propiedad ante variaciones especificadas? | Intervalo de parámetros o de perturbaciones que preserva la función | Hablar de robustez sin indicar la propiedad ni la perturbación |
| Resiliencia | ¿Cómo absorbe, recupera o reorganiza el sistema su funcionamiento? | Tiempo de recuperación, distancia a la frontera de la cuenca, capacidad adaptativa | Suponer una definición única entre disciplinas |
| Fragilidad | ¿Ante qué perturbaciones se pierde una propiedad? | Modo de fallo y magnitud crítica de la perturbación | Tratarla como opuesto absoluto de toda robustez |
A partir del capítulo 11 comienza la segunda parte del tomo, dedicada a las herramientas matemáticas que permitirán representar estas ideas con más precisión. Retomaremos vectores, matrices, valores propios, derivadas, matrices jacobianas y aproximaciones locales dentro de problemas de modelamiento. El propósito será adquirir el lenguaje necesario para demostrar cuándo una afirmación sobre dinámica, estabilidad o interacción está efectivamente respaldada por el modelo.
Ejercicios
Ejercicio 10.1. Clasifique el equilibrio en el origen como asintóticamente estable, estable en el sentido de Lyapunov sin ser asintóticamente estable, o inestable. (a) . (b) El oscilador sin fricción . (c) . (d) . (e) . En el caso (d), ¿qué información da la linealización?
Ejercicio 10.2. Considere la familia con en el intervalo . (a) Calcule el tiempo necesario para reducir una perturbación de 1 a 0,05 con y con . (b) ¿Qué valor mínimo de permite hacerlo en cuatro unidades de tiempo o menos? (c) ¿Es robusta la estabilidad en el intervalo? ¿Lo es el criterio de desempeño? (d) ¿Qué cambia si el intervalo es ?
Ejercicio 10.3. Considere la familia biestable del texto. (a) Para , indique los equilibrios estables y la frontera de la cuenca de . (b) Muestre que la tasa local de retorno en vale 2 para todo . (c) ¿Qué perturbación hacia abajo, desde , basta para cambiar de atractor con igual a 1; 0,5 y 0,25? (d) Calcule la altura de la barrera en los tres casos.
Ejercicio 10.4. Un proceso lineal con ruido regresa a su equilibrio con tasa y se observa cada unidades de tiempo. (a) Calcule la autocorrelación entre observaciones consecutivas con y con . (b) Si en un registro la autocorrelación sube de 0,37 a 0,78 a lo largo de varios meses, ¿qué puede inferirse sobre y qué no? (c) En la familia biestable del texto, ¿distinguiría la autocorrelación cerca de el caso del caso ?
Ejercicio 10.5. Dos componentes redundantes fallan cada día con probabilidad 0,01 de manera independiente. (a) ¿Con qué probabilidad fallan ambos el mismo día? (b) Repita el cálculo si además una causa común, con probabilidad 0,005, los inutiliza a los dos. (c) ¿Cuánto mejora la protección un tercer componente independiente en cada caso?
Ejercicio 10.6. Use la fórmula del modelo de colas con un solo servidor. (a) Calcule el número medio de personas con utilizaciones de 85 % y 98 %. (b) Describa qué ocurre en cada unidad si la demanda aumenta un 10 %. (c) ¿Cuánto debería aumentar la capacidad de la segunda unidad para volver a una utilización de 85 % tras ese aumento? (d) ¿Qué rasgos de una unidad clínica real omite el modelo?
Ejercicio 10.7. Diseñe un estudio hipotético sobre la resiliencia de médicos residentes ante la privación de sueño de los turnos. (a) Defina la perturbación, las variables de estado, la función relevante y el horizonte de seguimiento. (b) Indique qué medida correspondería a la recuperación local, cuál a la tolerancia a perturbaciones finitas y cuál a la robustez funcional. (c) ¿Qué aportaría un cuestionario de resiliencia y qué no aportaría?
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 10.1. (a) Asintóticamente estable. (b) Estable en el sentido de Lyapunov sin ser asintóticamente estable. La cantidad se conserva, de modo que las trayectorias recorren circunferencias en torno al origen sin acercarse a él. (c) Inestable. (d) Asintóticamente estable, porque la solución tiende a cero. La linealización da una derivada nula en el origen y no permite decidir. La estabilidad depende del término cúbico. El decaimiento es, además, más lento que cualquier exponencial. (e) Todo punto es un equilibrio. El origen es estable en el sentido de Lyapunov, porque cada trayectoria permanece donde empieza, aunque no es asintóticamente estable.
Solución 10.2. (a) El tiempo es , es decir, 5,99 con y 2,00 con . (b) Hace falta . (c) La estabilidad es robusta, porque todos los valores del intervalo son positivos. El criterio de desempeño no lo es, porque falla para . (d) La estabilidad deja de ser robusta, porque los valores negativos de producen perturbaciones crecientes.
Solución 10.3. (a) Con los equilibrios estables son y . La frontera está en . (b) La derivada del lado derecho respecto de es , que en vale −2 con independencia de . (c) Basta cualquier perturbación mayor que , es decir, mayor que 1, que 0,5 o que 0,25, respectivamente. (d) Las alturas son , es decir, 0,25; 0,0625 y 0,0156. Reducir a la mitad divide la barrera por cuatro sin cambiar la tasa local.
Solución 10.4. (a) La autocorrelación es , es decir, con y con . (b) El aumento es compatible con una recuperación local más lenta, de a , como la que se espera cerca de ciertas transiciones. No indica la distancia a la frontera de la cuenca ni garantiza una transición. También podría deberse a cambios en la autocorrelación del ruido, en la frecuencia de medición o a una deriva de la media. (c) No. Ambos casos tienen la misma tasa local, de modo que con ruido pequeño producen la misma autocorrelación. La diferencia está en la distancia a la frontera, que los indicadores locales no registran. El enlentecimiento anticipa transiciones solo cuando la propia tasa local disminuye al acercarse el umbral.
Solución 10.5. (a) La probabilidad es . (b) Es , unas 51 veces mayor. (c) Con fallos independientes, tres componentes fallan juntos con probabilidad , cien veces menos que dos. Con la causa común, la probabilidad queda cerca de 0,005 y el tercer componente casi no aporta protección.
Solución 10.6. (a) Con 85 % hay 5,7 personas en promedio y con 98 %, 49. (b) La primera unidad pasa a una utilización de 93,5 % y a 14,4 personas en promedio. La segunda llega a 107,8 %, de modo que las llegadas superan la capacidad y la cola crece sin límite. (c) La capacidad debe multiplicarse por , es decir, aumentar cerca de un 27 %. (d) Omite la presencia de varios profesionales, las prioridades clínicas, los tiempos de atención no exponenciales, la variación de la demanda durante el día, los abandonos y la gravedad variable de los pacientes.
Solución 10.7. (a) La perturbación podría ser un turno nocturno de 24 horas. Las variables de estado podrían ser la calidad del sueño, el afecto y el desempeño en una tarea de atención, registrados a diario. La función relevante sería el desempeño asistencial y el horizonte, varias semanas con turnos repetidos. (b) La recuperación local correspondería al tiempo o a la tasa de retorno de cada variable a su nivel basal después de un turno. La tolerancia correspondería al número o la frecuencia de turnos que producen un cambio persistente de régimen. La robustez funcional correspondería a la conservación del desempeño asistencial pese a los cambios en las otras variables. (c) Un cuestionario aportaría la percepción de los residentes sobre sus recursos. No mediría las tasas de recuperación ni la distancia a un cambio de régimen, que exigen registros repetidos en el tiempo.
Referencias
Bos, E. H. y De Jonge, P. (2014). "Critical slowing down in depression" is a great idea that still needs empirical proof. Proceedings of the National Academy of Sciences, 111(10), E878. https://doi.org/10.1073/pnas.1323672111
Carlson, J. M. y Doyle, J. (2000). Highly optimized tolerance: Robustness and design in complex systems. Physical Review Letters, 84(11), 2529–2532. https://doi.org/10.1103/PhysRevLett.84.2529
Holling, C. S. (1973). Resilience and stability of ecological systems. Annual Review of Ecology and Systematics, 4, 1–23. https://doi.org/10.1146/annurev.es.04.110173.000245
Hollnagel, E., Woods, D. D. y Leveson, N. (Eds.). (2006). Resilience engineering: Concepts and precepts. Ashgate.
Khalil, H. K. (2002). Nonlinear systems (3.ª ed.). Prentice Hall.
Kitano, H. (2004). Biological robustness. Nature Reviews Genetics, 5(11), 826–837. https://doi.org/10.1038/nrg1471
Kleinrock, L. (1975). Queueing systems: Vol. 1. Theory. Wiley.
van de Leemput, I. A., Wichers, M., Cramer, A. O. J., Borsboom, D., Tuerlinckx, F., Kuppens, P., van Nes, E. H., Viechtbauer, W., Giltay, E. J., Aggen, S. H., Derom, C., Jacobs, N., Kendler, K. S., van der Maas, H. L. J., Neale, M. C., Peeters, F., Thiery, E., Zachar, P. y Scheffer, M. (2014). Critical slowing down as early warning for the onset and termination of depression. Proceedings of the National Academy of Sciences, 111(1), 87–92. https://doi.org/10.1073/pnas.1312114110
Walker, B., Holling, C. S., Carpenter, S. R. y Kinzig, A. (2004). Resilience, adaptability and transformability in social–ecological systems. Ecology and Society, 9(2), 5. https://www.ecologyandsociety.org/vol9/iss2/art5/
Woods, D. D. (2015). Four concepts for resilience and the implications for the future of resilience engineering. Reliability Engineering & System Safety, 141, 5–9. https://doi.org/10.1016/j.ress.2015.03.018