La proporcionalidad como hipótesis
En los capítulos anteriores usamos varias reglas lineales porque permiten aislar conceptos sin introducir demasiadas dificultades a la vez. Una corrección proporcional al error, una tasa constante de decaimiento o una relación fija entre entrada y salida son modelos útiles. Muchos sistemas físicos, biológicos y sociales cambian, sin embargo, su respuesta cuando cambia el estado en que se encuentran. Una misma perturbación puede producir efectos distintos según la concentración de una sustancia, los recursos disponibles, la proximidad a un límite o la actividad previa del propio sistema.
Esta dependencia de la respuesta respecto del estado es una de las razones por las que las relaciones no lineales ocupan un lugar central en las ciencias de la complejidad. Conviene, con todo, formular el concepto con precisión. No lineal no es sinónimo de difícil, irregular, impredecible o sensible, ni significa que una variación pequeña deba producir un efecto enorme. Cada una de esas propiedades exige una evaluación adicional.
La cuestión básica es más sencilla. En un modelo lineal, las respuestas a distintas entradas pueden combinarse mediante el principio de superposición. En un modelo no lineal, esa propiedad deja de cumplirse. Las consecuencias dinámicas de esa pérdida pueden ser profundas, aunque no están contenidas en la palabra misma. La teoría de los sistemas no lineales estudia qué estructuras aparecen cuando el comportamiento total ya no puede reconstruirse sumando respuestas elementales (Drazin, 1992; Strogatz, 2015).
El capítulo distingue primero la definición matemática de sus consecuencias habituales. Examina luego la saturación, los umbrales y las interacciones, resuelve un modelo de crecimiento logístico y usa una relación farmacodinámica como ejemplo de respuesta saturable. Termina con la linealización local, que explica por qué los modelos lineales siguen siendo útiles aunque el sistema completo no lo sea. Cierra con la posibilidad de que existan varios equilibrios.
Aditividad y homogeneidad
Consideremos una transformación que recibe una entrada y produce una salida . En sentido matemático estricto, es lineal si para cualesquiera entradas e y cualesquiera escalares y se cumple
La expresión reúne dos requisitos. La aditividad exige y la homogeneidad exige . Juntas forman el principio de superposición. Si conocemos la respuesta a y la respuesta a , podemos obtener la respuesta a cualquier combinación de ambas sin resolver el problema desde cero.
Un ejemplo elemental es . Con e se tiene y también . Si la entrada se duplica, la salida se duplica. La pendiente puede ser grande o pequeña sin que eso afecte a la linealidad.
La palabra lineal tiene otros usos que conviene separar. La función con es afín, porque no conserva el origen ni cumple la superposición respecto de . En estadística, un modelo de regresión se llama lineal cuando es lineal en los coeficientes desconocidos. La expresión es lineal en los coeficientes aunque no lo sea en . Se trata de una definición distinta, referida a otros elementos del modelo. Distinguirla evita trasladar sin justificación propiedades del ajuste estadístico a la dinámica.
Comparemos ahora . Con se obtiene , mientras que . La suma de las respuestas ya no coincide con la respuesta a la suma. Multiplicar la entrada por un factor tampoco multiplica la salida por el mismo factor, porque . La relación es no lineal aunque sea suave, continua y completamente determinista.
Relaciones no lineales y dinámica no lineal
La función es no lineal, aunque todavía no define ninguna evolución temporal. Para hablar de un sistema dinámico hay que especificar cómo cambia un estado, ya sea en tiempo discreto, , o en tiempo continuo, .
La misma función puede participar en problemas dinámicos muy diferentes según cómo se incorpore. La ecuación con tiene la solución , que diverge en el tiempo finito . En cambio, lleva cualquier condición inicial finita hacia cero. Ambos modelos son no lineales y sus comportamientos cualitativos son opuestos.
La comparación impide otra confusión frecuente. No lineal describe la forma de las relaciones del modelo, dinámico indica que se estudia una evolución y caótico designa un conjunto mucho más específico de propiedades de ciertas dinámicas. Un sistema puede ser no lineal sin ser caótico. La mayoría de los ejemplos no lineales sencillos de este capítulo tienen, de hecho, un comportamiento completamente predecible.
Tampoco toda dinámica compleja requiere una función complicada. El mapa logístico, que estudiaremos con detalle más adelante, usa una expresión cuadrática muy breve y puede generar desde convergencia estable hasta caos según su parámetro. La dificultad proviene de las consecuencias iteradas de la regla, aunque la ecuación sea breve.
Magnitud del efecto y no linealidad
Consideremos la relación lineal . Un cambio de 0,01 en produce un cambio de 10 en . El efecto es grande respecto de la perturbación y la relación sigue siendo lineal, porque lo que se introdujo es una ganancia elevada.
Consideremos ahora cerca de . Si pasa de 0,01 a 0,02, la salida cambia de 0,0001 a 0,0004. El efecto absoluto es pequeño y la relación es no lineal, sin ninguna amplificación espectacular.
Por eso la frase «pequeñas causas producen grandes efectos» no puede usarse como definición de no linealidad. Puede describir ciertos regímenes de un sistema y relacionarse con la proximidad a umbrales o con la sensibilidad dinámica, aunque debe demostrarse en cada caso. Una relación lineal con alta ganancia puede amplificar perturbaciones y una no lineal puede amortiguarlas.
La diferencia relevante aparece cuando la respuesta depende del nivel en que opera el sistema. En una relación lineal , la pendiente es constante. En una relación diferenciable , la sensibilidad local es la derivada , que puede cambiar con . Esa dependencia del estado permite que una misma función tenga saturación, aceleración, regiones de baja sensibilidad y regiones de alta sensibilidad.
Saturación, umbrales e interacción
Las no linealidades surgen por muchos mecanismos. Tres de ellos, la saturación, los umbrales y las interacciones entre variables, forman un repertorio inicial útil que reaparecerá en biología, farmacología, redes y sistemas sociales, sin agotar las posibilidades.
La saturación ocurre cuando aumentar una entrada produce incrementos cada vez menores de la salida. Una forma canónica es
Cuando es mucho menor que , la relación se aproxima a y se comporta casi linealmente. Cuando es mucho mayor que , la salida se acerca a . La misma función contiene así un régimen casi proporcional y otro en que los incrementos adicionales apenas modifican la respuesta.
Un umbral puede representarse de forma idealizada mediante una regla por tramos, como si y si . La discontinuidad no es indispensable para una respuesta de tipo umbral. Una curva sigmoidea suave puede producir una transición rápida en torno a cierta región. En ambos casos la pendiente efectiva cambia con el estado.
Las interacciones aparecen cuando el efecto de una variable depende de otra. En la función
el término impide separar la respuesta total en una suma de una función de y otra de . Si es positivo, el efecto conjunto puede superar la suma de los efectos aislados dentro del modelo. Si es negativo, una variable puede reducir la contribución de la otra. Hablar de sinergia o de antagonismo exige, sin embargo, definir antes la escala y el modelo de referencia de la comparación.
Interacciones entre variables
El término de interacción merece un ejemplo numérico, porque en investigación clínica y biológica suele confundirse con una simple suma de factores. En el modelo , la salida vale 1 cuando e . También vale 1 cuando e . Si ambas variables valen 1, la salida es 4, porque el término solo aparece cuando las dos están presentes.
En el modelo aditivo , cambiar de 0 a 1 aumenta la salida en una unidad, tanto si como si . En el modelo con interacción, el mismo cambio produce una unidad de aumento cuando y tres unidades cuando . El efecto de depende del estado de .
Esta definición es más precisa que afirmar que dos factores se potencian. En estadística, farmacología y epidemiología, la existencia y el signo de una interacción dependen de la escala en que se expresa el resultado (VanderWeele y Knol, 2014). Supongamos un riesgo basal de 0,10, que sube a 0,20 con la exposición A, a 0,20 con la exposición B y a 0,40 con ambas. En la escala de las diferencias de riesgo, cada exposición aislada suma 0,10 y ambas juntas suman 0,30, de modo que hay una interacción aditiva positiva de 0,10. En la escala de los cocientes de riesgo, cada exposición duplica el riesgo y ambas juntas lo cuadruplican, exactamente el producto esperado, de modo que no hay interacción multiplicativa. Los mismos datos muestran interacción en una escala y no en la otra. Antes de interpretar una interacción como sinergia biológica hay que especificar el modelo de referencia y la escala de comparación.
En los sistemas dinámicos, los términos de interacción pueden hacer que el crecimiento o la dirección de cambio de una variable dependan de otra. Los modelos de depredador y presa, las epidemias, las reacciones químicas y las redes neuronales contienen productos u otras funciones no lineales con ese papel. Los estudiaremos más adelante. Por ahora basta retener la idea formal. Cuando hay términos que no pueden separarse en contribuciones independientes, la combinación de componentes contiene información que no se obtiene sumando sus respuestas aisladas.
Crecimiento exponencial y crecimiento logístico
El crecimiento de una población permite comparar con claridad una dinámica lineal y una no lineal. Si una población crece a una tasa per cápita constante ,
la ecuación es lineal en y su solución es . Con positivo la población crece sin límite. La aproximación puede ser adecuada mientras los recursos no restrinjan el crecimiento, aunque no incorpora ningún mecanismo por el cual la abundancia de la población frene su propio crecimiento.
El modelo logístico introduce esa dependencia mediante una capacidad ,
El término cuadrático hace que la ecuación sea no lineal. Cuando es pequeño respecto de , el factor está próximo a uno y la dinámica se parece al crecimiento exponencial. A medida que se acerca a el factor disminuye. En el crecimiento neto es cero.
Con por unidad de tiempo y , la tasa de cambio vale 4,5 cuando , 12,5 cuando y otra vez 4,5 cuando . La población crece lentamente cuando es pequeña, más rápido en una región intermedia y de nuevo lentamente al acercarse a la capacidad. La relación entre y su tasa de cambio no puede resumirse con una única constante de proporcionalidad. El máximo se alcanza en y vale .
Para , y , la ecuación logística tiene la solución
Si , la solución es . La fórmula muestra que, con , la población se acerca a desde abajo o desde arriba según el estado inicial. Con , la población logística alcanza 50 en , mientras que la exponencial llega a 100 en . La figura 8.1 compara ambas trayectorias y muestra la tasa de crecimiento en función del estado. La solución describe el modelo con esos parámetros. Que una población real obedezca sus supuestos es otra cuestión, que exige datos.
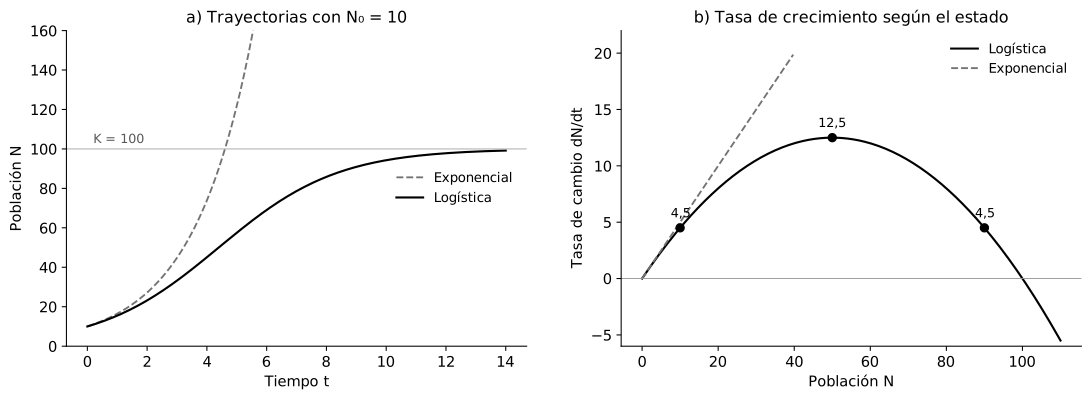
El ejemplo muestra otra propiedad. Una dinámica no lineal puede tener una interpretación mecanicista sencilla, en este caso un crecimiento que depende del número de individuos y de una restricción que aumenta con la densidad. No hace falta invocar el caos ni la emergencia para justificar el término no lineal. Más adelante veremos que este tipo de dependencia del estado puede generar varios equilibrios, bifurcaciones u oscilaciones al combinarse con otras variables y retroalimentaciones.
Saturación farmacodinámica
En farmacología, la relación entre concentración y efecto se aproxima a menudo mediante un modelo (Holford y Sheiner, 1981),
donde es la concentración, el efecto basal, el incremento máximo y la concentración que produce la mitad de ese incremento. Los parámetros y tienen unidades de efecto y , de concentración. La relación es no lineal y saturable, porque duplicar no duplica en general ni su incremento sobre . Una respuesta decreciente requeriría otra convención de signo definida de manera explícita.
Con , y , el efecto vale 33,3 con , 50 con y 66,7 con . Duplicar la concentración de 5 a 10 aumenta el efecto en 16,7 unidades y duplicarla de 10 a 20 produce el mismo incremento, sin duplicar el efecto. Al pasar de 100 a 200, el efecto sube solo de 90,9 a 95,2, porque ambos valores están cerca de la saturación.
Una generalización es el modelo de Hill, con exponente ,
que Hill (1910) propuso para la curva de disociación de la hemoglobina. Con se recupera el modelo . En una escala lineal de concentración, solo los exponentes mayores que 1 producen una forma sigmoidea, mientras que con la curva no tiene inflexión. En escala logarítmica, en cambio, todas las curvas son sigmoideas. La figura 8.2 muestra ambas representaciones. El exponente modifica la pendiente de la transición alrededor de . Weiss (1997) advirtió que el coeficiente de Hill no debe interpretarse automáticamente como el número de sitios de unión cooperativos ni como una descripción mecanicista completa. La ecuación puede usarse como representación empírica bajo supuestos que deben distinguirse del mecanismo molecular.
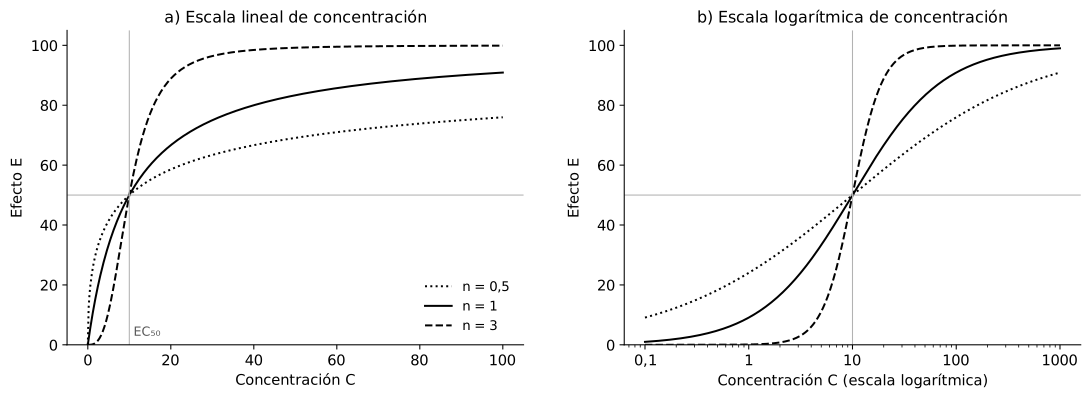
El ejemplo tiene una consecuencia práctica. En una región saturada, aumentos sustanciales de la concentración pueden producir cambios pequeños del efecto modelado, mientras que en otra región variaciones más modestas producen diferencias mayores. Decir que la relación es no lineal no determina qué región ocupa un paciente ni justifica una decisión clínica concreta. Para eso hacen falta datos, parámetros y una definición explícita del resultado.
Umbrales y transiciones rápidas
Los umbrales atraen como explicación porque parecen señalar un punto donde todo cambia. Conviene distinguir tres situaciones. Puede existir un umbral matemático impuesto por la definición del modelo, como la función escalonada de la sección anterior. Puede existir una transición suave aunque pronunciada, como la de una sigmoide. Puede existir, por último, un criterio de clasificación impuesto sobre una variable continua, como declarar positivo un resultado por encima de cierta puntuación.
Una regla por tramos no exige una discontinuidad. La función es continua y cambia de pendiente en . En el caso del criterio de clasificación, el sistema subyacente puede no experimentar ninguna transición en el punto de corte, porque el salto pertenece al procedimiento que clasifica.
El problema es relevante en medicina y psiquiatría. Un criterio diagnóstico puede transformar una combinación continua de observaciones en una categoría sin que la dinámica biológica o psicológica subyacente tenga una bifurcación en ese valor. Del mismo modo, un empeoramiento rápido no demuestra la existencia de un umbral crítico en sentido formal, lo que en inglés se llama tipping point. Más adelante estudiaremos qué condiciones matemáticas permiten usar esos conceptos con propiedad.
Linealización local
Que un sistema sea no lineal en conjunto no resta valor a una aproximación lineal. Si una función es suficientemente regular, cerca de un punto puede aproximarse mediante su desarrollo de Taylor de primer orden,
La expresión es afín en y describe la pendiente local alrededor de . Si las desviaciones son pequeñas y los términos de orden superior siguen siendo reducidos, la aproximación puede ser muy precisa. Al alejarse del punto de desarrollo, los términos omitidos pueden hacerse importantes.
Para alrededor de se tiene y , de modo que . Con la aproximación da 4,4 y el valor exacto es 4,41. Con la aproximación da 8 y el valor exacto es 9. En esta función el error es exactamente , de modo que se multiplica por cien cuando la distancia al punto se multiplica por diez. El panel a de la figura 8.3 muestra la aproximación.
En sistemas de varias variables, la idea se generaliza mediante la matriz jacobiana, que estudiaremos formalmente más adelante. Buena parte del análisis de estabilidad local consiste en sustituir temporalmente una dinámica no lineal por su aproximación lineal cerca de un equilibrio y preguntar qué información cualitativa se conserva.
La linealización tiene también una consecuencia epistemológica. Un modelo lineal puede funcionar muy bien dentro de un intervalo limitado sin que el sistema real sea lineal. Su éxito local no autoriza a extrapolarlo indefinidamente, porque cuando cambian las escalas, las intensidades o las condiciones de operación, las no linealidades omitidas pueden pasar a dominar.
No linealidad y multiplicidad de equilibrios
Una ecuación no lineal puede tener varios equilibrios aislados. Consideremos
Los equilibrios satisfacen , de modo que son , y . El signo de basta para anticipar su comportamiento. Cerca de , una perturbación positiva pequeña produce y una negativa produce , de modo que las trayectorias se alejan de cero. Cerca de o de , el signo devuelve el sistema hacia esos valores. La linealización confirma el análisis. La derivada vale 1 en el origen, lo que indica inestabilidad. En vale −2, lo que indica estabilidad. El panel b de la figura 8.3 muestra los tres equilibrios y el sentido del movimiento entre ellos.
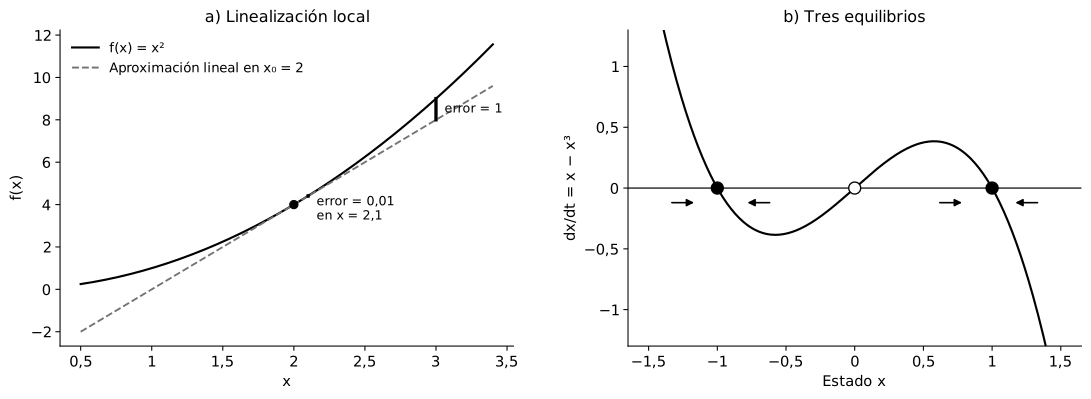
La multiplicidad de equilibrios no es exclusiva de los sistemas no lineales, aunque su forma sí lo es. En un sistema afín , el conjunto de equilibrios es vacío, un único punto o un subespacio afín de dimensión positiva, que aparece cuando es singular. Si un sistema afín tiene dos equilibrios, toda la recta que los une está formada por equilibrios, de modo que no puede tener varios equilibrios aislados. El término cúbico del ejemplo permite, en cambio, equilibrios separados con propiedades locales distintas.
Esta propiedad prepara conceptos que estudiaremos más adelante, como la multiestabilidad, las cuencas de atracción, la histéresis y las bifurcaciones. Por ahora importa reconocer de dónde surge la posibilidad. El término cúbico cambia la dirección del cambio según el estado, de modo que ninguna pendiente global única determina todas las trayectorias.
Esta imagen no debe trasladarse automáticamente a un trastorno clínico para declarar que la depresión es un atractor. Una afirmación así requiere especificar variables, ecuaciones y evidencia longitudinal. La metáfora puede sugerir una hipótesis que el modelo tendría que convertir en relaciones evaluables.
Qué significaría proponer una relación no lineal en clínica
Supongamos que queremos modelar la relación entre la privación de sueño y el deterioro del rendimiento. Una hipótesis lineal afirmaría que cada hora adicional de pérdida produce aproximadamente el mismo cambio esperado. Una hipótesis saturable diría que el deterioro se acerca a un límite. Una hipótesis con umbral propondría una región en que la pendiente cambia de manera marcada. Una interacción establecería que el efecto depende además de otra variable, como el tiempo despierto acumulado o una condición farmacológica.
Un estudio experimental ilustra cómo los datos pueden distinguir entre estas alternativas. Van Dongen y colaboradores (2003) restringieron el sueño de 48 adultos sanos a 8, 6 o 4 horas por noche durante 14 días y compararon los resultados con tres noches sin dormir. Los déficits de rendimiento se acumularon de manera dependiente de la dosis durante las dos semanas, mientras que la somnolencia subjetiva aumentó al comienzo y apenas siguió subiendo, sin distinguir entre 6 y 4 horas. Dos medidas de la misma privación mostraron así formas funcionales distintas, una acumulativa y otra casi saturada. Los autores encontraron además que los lapsos de atención de todas las condiciones se describían con la vigilia acumulada por encima de unas 15,8 horas diarias, una relación con umbral de la forma .
Estas alternativas no deben elegirse por intuición narrativa. Hacen falta observaciones suficientes en el intervalo relevante y un diseño capaz de distinguirlas. Si todos los datos se concentran en una región pequeña, una curva no lineal y una recta pueden ser prácticamente indistinguibles. Afirmar entonces una no linealidad sería extrapolar más allá de la evidencia disponible.
La escala de medición también importa. Una variable observada puede ser una transformación no lineal de un proceso subyacente. Una escala con efecto techo, por ejemplo, puede producir una saturación aparente aunque la variable latente siga cambiando. Antes de atribuir una no linealidad al mecanismo hay que considerar si la introdujeron el instrumento, la selección de la muestra o el procedimiento de agregación.
El análisis exige separar la forma matemática que ajusta los datos, el mecanismo que podría producirla y la decisión clínica que eventualmente se apoyaría en ella. Una curva no lineal puede describir bien una asociación sin revelar su causa. Una relación mecanicista plausible, a su vez, puede no estar identificada por los datos disponibles.
Consolidación
Una transformación lineal conserva la superposición. Una relación afín se representa mediante una recta, aunque no es lineal en el sentido algebraico estricto si su intercepto es distinto de cero. Una relación no lineal viola la superposición, lo que no determina por sí solo si el sistema será estable, oscilatorio o caótico.
La magnitud de un efecto tampoco define la no linealidad. Una relación lineal con ganancia elevada puede amplificar mucho una perturbación y una no lineal puede producir respuestas pequeñas. Lo que cambia con la no linealidad es la dependencia de la respuesta respecto del estado, de otras variables o del intervalo de operación.
La saturación, los umbrales y las interacciones son mecanismos frecuentes de no linealidad. El crecimiento logístico mostró cómo una restricción que depende del propio estado modifica una dinámica exponencial. El modelo mostró que una relación farmacodinámica puede ser casi proporcional en una región y saturable en otra. El ejemplo de las exposiciones mostró que la existencia de una interacción depende de la escala. La ecuación mostró que una sola regla no lineal puede tener varios equilibrios aislados.
La linealización local aproxima los sistemas no lineales cerca de un punto y será decisiva al estudiar la estabilidad. Su utilidad depende del intervalo en que la aproximación conserva la dinámica, porque no vuelve lineal al sistema completo. El cuadro 8.1 reúne los conceptos del capítulo.
Cuadro 8.1. Conceptos de linealidad y no linealidad con lo que cada uno no implica.
| Concepto | Qué significa | Qué no implica |
|---|---|---|
| Linealidad | Aditividad y homogeneidad, que permiten la superposición | Efectos pequeños, dinámica simple ni ausencia de amplificación |
| Relación afín | Recta con intercepto distinto de cero | Linealidad en sentido algebraico |
| No linealidad | Falla de la superposición, con una respuesta que puede depender del estado o de interacciones | Caos, impredecibilidad, emergencia ni grandes efectos |
| Saturación | La pendiente efectiva disminuye y la salida se acerca a un límite | Que el mecanismo real sea el de la función elegida |
| Umbral | La respuesta cambia de régimen en torno a una región o criterio | Una discontinuidad física ni una bifurcación dinámica |
| Interacción | El efecto de una variable depende del valor de otra | Sinergia causal demostrada, porque depende de la escala |
| Linealización local | Aproximación de primer orden alrededor de un punto de operación | Validez global del modelo lineal |
En el capítulo siguiente estudiaremos la dependencia de la trayectoria, la memoria y la irreversibilidad. Allí aparecerá otra fuente de dificultad que no debe confundirse con la no linealidad, porque dos sistemas pueden obedecer relaciones semejantes en el presente y requerir, sin embargo, información diferente sobre su historia para predecir su evolución.
Ejercicios
Ejercicio 8.1. Clasifique cada relación como lineal, afín o no lineal. Justifique con un contraejemplo cuando corresponda. (a) . (b) . (c) para . (d) . (e) . (f) El modelo de regresión , respecto de y respecto de los coeficientes.
Ejercicio 8.2. (a) Verifique que resuelve y calcule el instante de divergencia para y para . (b) Verifique que resuelve y calcule con . (c) ¿Qué muestra la comparación sobre la relación entre no linealidad y comportamiento cualitativo?
Ejercicio 8.3. Un riesgo basal de 0,10 sube a 0,20 con la exposición A y a 0,20 con la exposición B. (a) Si con ambas exposiciones el riesgo es 0,40, ¿hay interacción en la escala aditiva? ¿Hay interacción en la escala multiplicativa? (b) Repita el análisis si el riesgo con ambas es 0,30. (c) ¿Qué implican estos resultados para el uso de la palabra sinergia?
Ejercicio 8.4. Considere el modelo logístico con , y . (a) Calcule el instante en que la población llega a 50 y a 90. (b) Determine el valor de en que la tasa de crecimiento es máxima y el valor de ese máximo. (c) Calcule el instante en que el modelo exponencial con la misma llega a 100 y el tamaño de la población logística en ese momento.
Ejercicio 8.5. Considere el modelo de Hill con , y . (a) ¿Qué concentración produce el 80 % del efecto máximo con ? ¿Qué concentración lo produce con ? (b) Con , compare el aumento del efecto al pasar de 100 a 200 con el aumento al pasar de 5 a 10. (c) ¿Por qué el coeficiente de Hill no indica el número de sitios de unión?
Ejercicio 8.6. (a) Para , calcule la derivada del lado derecho en cada equilibrio y clasifíquelo. (b) ¿Hacia dónde tiende la trayectoria desde , desde y desde ? (c) Muestre que la ecuación afín escalar tiene un equilibrio, ninguno o infinitos, según los valores de y .
Ejercicio 8.7. Un estudio con 60 pacientes observa que la puntuación de una escala de ansiedad deja de aumentar cuando el estrés informado supera cierto nivel. (a) Proponga tres explicaciones distintas del patrón. (b) Para cada una, indique qué observación permitiría descartarla. (c) ¿Qué conclusión sería prematura?
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 8.1. (a) Lineal. (b) Afín, porque y difiere de . (c) No lineal, porque difiere de . (d) No lineal. Es lineal en cada variable por separado, aunque . (e) No lineal, porque difiere de . Solo es homogénea para escalares positivos. (f) Es no lineal en y lineal en los coeficientes, que es el sentido en que la estadística la llama lineal.
Solución 8.2. (a) La derivada de es . La solución diverge en , es decir, en con y en con . El instante de divergencia depende de la condición inicial, algo imposible en la ecuación lineal , cuyas soluciones existen para todo tiempo. (b) La derivada de es . Con , . (c) Ambas ecuaciones son no lineales y sus comportamientos son opuestos. Saber que una relación es no lineal no determina el comportamiento cualitativo del sistema.
Solución 8.3. (a) En la escala aditiva, las diferencias de riesgo son 0,10 para cada exposición y 0,30 para ambas. La interacción aditiva vale . En la escala multiplicativa, los cocientes son 2 y 2 por separado y 4 para ambas, igual al producto, de modo que no hay interacción. (b) Con un riesgo conjunto de 0,30, la diferencia conjunta es 0,20, igual a la suma, de modo que no hay interacción aditiva. El cociente conjunto es 3, menor que el producto 4, de modo que hay una interacción multiplicativa negativa. (c) La presencia, la ausencia o el signo de una interacción dependen de la escala. Afirmar una sinergia exige declarar la escala y el modelo de referencia.
Solución 8.4. (a) La población llega a 50 cuando , es decir, en . Llega a 90 cuando , es decir, en . (b) La función es una parábola con máximo en , donde vale . (c) El modelo exponencial llega a 100 en . En ese instante y la población logística vale .
Solución 8.5. (a) En general, el 80 % del máximo se alcanza con . Con se obtiene 40 y con , 20. (b) De 100 a 200 el efecto sube de 90,9 a 95,2, es decir, 4,3 unidades. De 5 a 10 sube 16,7 unidades, casi cuatro veces más con un aumento de concentración veinte veces menor. (c) El coeficiente de Hill describe la pendiente de la curva. Solo coincidiría con el número de sitios en el límite de una cooperatividad total, que no se da en sistemas reales. Valores semejantes pueden surgir, además, de mecanismos distintos, como la heterogeneidad de la población de receptores (Weiss, 1997).
Solución 8.6. (a) La derivada es . Vale 1 en , que es inestable. En vale −2, de modo que ambos equilibrios son estables. (b) Desde 0,1 la trayectoria tiende a 1, desde −0,1 tiende a −1 y desde 2 tiende a 1. (c) Si , hay un único equilibrio, . Si y , la derivada es una constante distinta de cero y no hay equilibrios. Si y , todo valor de es un equilibrio.
Solución 8.7. (a) El proceso latente podría saturarse realmente. La escala podría tener un efecto techo, con muchos pacientes en la puntuación máxima. La selección de la muestra podría excluir a quienes reaccionan con más ansiedad ante el estrés alto, por ejemplo porque abandonan el estudio. La agregación de personas con umbrales distintos también podría producir una curva promedio aplanada. (b) El efecto techo se examina con la distribución de las puntuaciones cerca del máximo y con un instrumento de mayor rango. La saturación real debería aparecer también en otras medidas del mismo proceso. La selección se evalúa comparando a los incluidos con los excluidos o perdidos. La agregación se examina con análisis intraindividuales. (c) Sería prematuro concluir que el mecanismo de la ansiedad se satura, o que reducir el estrés por encima de cierto nivel no tendría efecto.
Referencias
Drazin, P. G. (1992). Nonlinear systems. Cambridge University Press.
Hill, A. V. (1910). The possible effects of the aggregation of the molecules of haemoglobin on its dissociation curves. The Journal of Physiology, 40(Supl.), iv–vii.
Holford, N. H. G. y Sheiner, L. B. (1981). Understanding the dose-effect relationship: Clinical application of pharmacokinetic-pharmacodynamic models. Clinical Pharmacokinetics, 6(6), 429–453. https://doi.org/10.2165/00003088-198106060-00002
Strogatz, S. H. (2015). Nonlinear dynamics and chaos: With applications to physics, biology, chemistry, and engineering (2.ª ed.). Westview Press.
Van Dongen, H. P. A., Maislin, G., Mullington, J. M. y Dinges, D. F. (2003). The cumulative cost of additional wakefulness: Dose-response effects on neurobehavioral functions and sleep physiology from chronic sleep restriction and total sleep deprivation. Sleep, 26(2), 117–126. https://doi.org/10.1093/sleep/26.2.117
VanderWeele, T. J. y Knol, M. J. (2014). A tutorial on interaction. Epidemiologic Methods, 3(1), 33–72. https://doi.org/10.1515/em-2013-0005
Weiss, J. N. (1997). The Hill equation revisited: Uses and misuses. The FASEB Journal, 11(11), 835–841. https://doi.org/10.1096/fasebj.11.11.9285481