Direcciones que una transformación no desvía
En el capítulo anterior vimos que una matriz puede rotar, deformar, proyectar o combinar los componentes de un estado. Para una matriz real, ciertos vectores no nulos generan rectas que la transformación deja invariantes, porque su imagen es un múltiplo del vector inicial. La transformación puede alargarlos, contraerlos, invertir su sentido o anularlos. Esos vectores son los vectores propios reales y los multiplicadores asociados, sus valores propios. Más adelante veremos que los pares complejos se interpretan mediante planos invariantes reales.
La importancia de esta idea para los sistemas dinámicos es inmediata. Si una perturbación se encuentra exactamente sobre una dirección propia de una transformación lineal, su evolución tras una aplicación se obtiene multiplicando su magnitud por un número. Si el sistema se actualiza repetidamente con la misma matriz, esa simplificación se repite en cada paso. Un problema con varias variables puede descomponerse entonces, cuando la estructura lo permite, en modos cuya evolución es mucho más fácil de interpretar. Ya vimos un caso al final del capítulo 13, donde el estado se alineaba con la dirección y se contraía un 10 % por paso.
La utilidad tiene límites. No toda matriz admite una base completa de vectores propios reales, porque algunas tienen valores propios complejos y otras son defectivas y no pueden diagonalizarse. Conocer el espectro tampoco basta siempre para describir el comportamiento transitorio. Los valores propios son una herramienta estructural poderosa que no sustituye el análisis del operador.
Valor propio y vector propio
Sea una matriz cuadrada de y un vector distinto de cero. El vector es un vector propio de si existe un escalar tal que
El escalar es el valor propio asociado (Axler, 2015). La condición expresa que no cambia la dirección determinada por . Si , el vector aumenta de magnitud y conserva su sentido. Si , se contrae. Si , cambia de magnitud e invierte su sentido. Si , la dirección pertenece al núcleo de y colapsa sobre el origen.
El vector propio no es único, porque si , cualquier múltiplo no nulo cumple también . Lo que interesa es la dirección o, con más precisión, el subespacio propio asociado a . En dimensión mayor que uno, un mismo valor propio puede corresponder a varias direcciones linealmente independientes. En español se usan como sinónimos valor propio y autovalor, así como vector propio y autovector. En este tomo preferiremos valor propio y vector propio.
Un ejemplo geométrico antes del cálculo
Consideremos la matriz simétrica
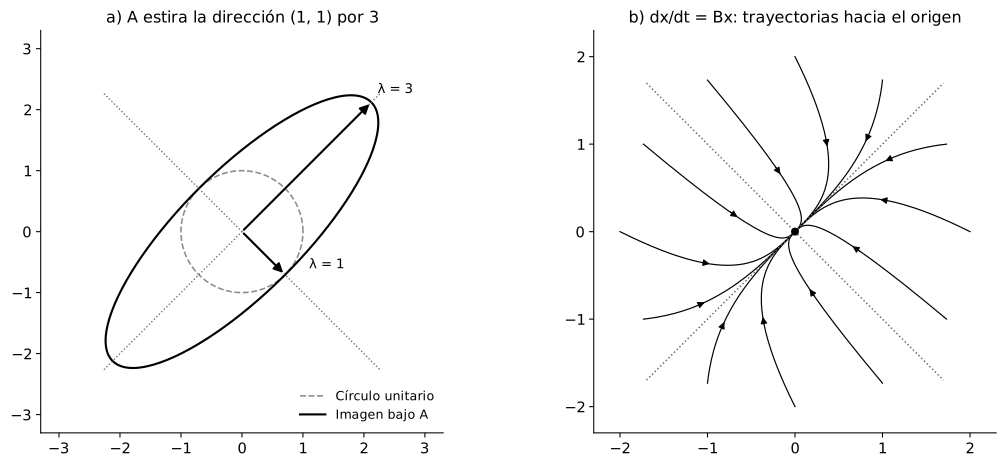
Aplicada al vector da , de modo que es un vector propio con valor propio 3. Aplicada a da , un vector propio con valor propio 1. La matriz estira tres veces la dirección diagonal y deja sin cambio de magnitud la dirección . Estas dos direcciones son perpendiculares y forman una base del plano. La figura 14.1 muestra cómo transforma el círculo unitario en una elipse cuyos ejes coinciden con ellas.
Cualquier estado del plano puede descomponerse como combinación de ambas direcciones, lo que permite entender la acción de sin multiplicar directamente la matriz por el vector. Por ejemplo, , de modo que
La operación no es más exacta que una multiplicación directa, aunque sí más informativa, porque separa dos direcciones que la transformación trata de manera distinta.
El polinomio característico
Para encontrar los valores propios se buscan vectores no nulos que cumplan . Este sistema homogéneo tiene una solución no trivial solo cuando no es invertible, es decir, cuando
La expresión es el polinomio característico de y sus raíces son los valores propios. En el ejemplo,
de modo que y . Resolver da proporcional a y resolver da proporcional a , lo que confirma la inspección geométrica.
En matrices grandes, los valores propios no se calculan mediante determinantes simbólicos. Hay algoritmos especializados, como el método QR, en que importan también la precisión y el condicionamiento (Trefethen y Bau, 1997). El polinomio característico conserva, con todo, su valor conceptual, porque muestra que se buscan precisamente los valores para los cuales pierde la invertibilidad y aparece una dirección no trivial en su núcleo.
Descomponer un estado en modos propios
Si una matriz tiene vectores propios linealmente independientes , estos forman una base. Cualquier estado puede escribirse como y, por la linealidad,
En esa base, cada componente evoluciona de manera independiente. La ecuación explica la utilidad de los valores propios en la dinámica discreta, porque la competencia entre los factores decide qué modos desaparecen, persisten o dominan al aumentar el número de iteraciones. Si , el modo se contrae hacia cero. Si , su magnitud crece. Si , su magnitud no cambia, aunque puede cambiar de signo o de fase.
La descomposición directa requiere una base completa de vectores propios. Si la matriz no es diagonalizable, hacen falta vectores propios generalizados y formas canónicas más complejas, como veremos más adelante en este capítulo. Conviene conocer ese límite antes de usar la diagonalización como si fuera automática.
Reconstrucción completa de una dinámica discreta
Usemos la matriz como ley de actualización, , con . Tras pasos,
Se obtiene con , con y con , los mismos valores que da la multiplicación directa. La ventaja de la descomposición aparece en la interpretación. La diferencia entre las componentes, que corresponde al modo con valor propio 1, se mantiene en 2. La suma, asociada al modo , se triplica en cada paso. Una transformación que parecía mezclar variables se vuelve simple en la base adecuada, porque los valores propios reorganizan la información del operador en torno a las direcciones que la propia transformación conserva.
A medida que aumenta , el modo de valor propio 3 domina la magnitud y la dirección del estado se acerca a . El segundo modo no desaparece, aunque se vuelve pequeño en términos relativos frente al crecimiento de . La expresión modo dominante se refiere aquí a esa dominancia asintótica dentro del modelo lineal, sin implicar que el modo sea más importante en un sentido científico o causal. Un crecimiento rápido puede ser físicamente inadmisible fuera de cierto intervalo, saturarse por una no linealidad o quedar limitado por recursos que el modelo no representa. El análisis espectral describe el operador especificado y su pertinencia depende de cuánto tiempo y en qué región ese operador represente al sistema real.
Factor por paso y tasa continua
Una confusión frecuente consiste en interpretar de la misma manera un valor propio en tiempo discreto y en tiempo continuo. En el sistema discreto , un valor propio multiplica la amplitud de un modo en cada paso. Con esa componente se duplica en cada iteración. Con se reduce a la mitad e invierte su signo.
En el sistema continuo , la solución asociada a un vector propio con valor propio es (Hirsch, Smale y Devaney, 2013). Aquí es una tasa exponencial, con unidades de tiempo inverso. Un valor no significa una duplicación por unidad de tiempo, porque la amplitud se multiplica por en una unidad temporal. Un valor produce un decaimiento continuo como .
La relación entre ambas descripciones depende de la discretización. Si la dinámica continua se observa exactamente cada intervalo , el operador de avance es y sus valores propios son . Un modo continuo con por día aparece con un factor de 0,37 si se observa cada dos días y de 0,78 si se observa cada medio día, la misma relación que vinculaba la autocorrelación con la tasa de recuperación en el capítulo 10. Por eso no deben compararse valores propios estimados con intervalos temporales distintos sin considerar la escala de tiempo.
Un ejemplo continuo fija la diferencia. La matriz
tiene los mismos vectores propios y , con valores propios −1 y −3. Si , la solución es
Ambos modos decaen a velocidades distintas. El segundo desaparece más rápido, de modo que para tiempos grandes la trayectoria queda alineada con , como muestra el panel b de la figura 14.1. Esta lectura será central en la linealización, porque un estado perturbado cerca de un equilibrio se descompone en modos con tasas de relajación o de crecimiento distintas.
El modo lento no es por sí mismo una propiedad psicológica ni biológica. Significa que, dentro del modelo y de la unidad temporal adoptada, su exponente tiene una parte real menos negativa. Atribuirle un significado físico o clínico exige justificar qué representan las variables y si la aproximación lineal es válida durante el intervalo estudiado.
Valores propios y estabilidad
Para un sistema lineal homogéneo de dimensión finita con matriz constante, el origen es asintóticamente estable si y solo si todos los valores propios tienen módulo menor que uno en tiempo discreto o parte real negativa en tiempo continuo (Hirsch, Smale y Devaney, 2013). La frontera cambia según la formulación temporal. En tiempo discreto se mira el círculo unitario del plano complejo y en tiempo continuo, el semiplano de parte real negativa.
La estabilidad en el sentido de Lyapunov admite valores propios sobre la frontera, con módulo uno o parte real nula, siempre que ninguno quede fuera de la región estable y que los de la frontera tengan bloques de Jordan de tamaño uno. Una frontera sin crecimiento exponencial puede ser inestable si incorpora un crecimiento polinomial, como mostrará un ejemplo más adelante. Estos criterios tampoco se extienden a matrices que cambian arbitrariamente con el tiempo (Trefethen y Embree, 2005).
También hay que distinguir la estabilidad asintótica de la respuesta transitoria. Una matriz puede tener todos sus valores propios en la región estable y amplificar ciertas perturbaciones durante un tiempo antes de que decaigan, un fenómeno propio de las matrices no normales que se estudia al final del capítulo. El espectro no resume toda la dinámica de corto plazo.
Valores propios complejos
No todas las matrices reales tienen valores propios reales. La rotación de noventa grados del capítulo 13,
no deja fija la dirección de ningún vector real no nulo, de modo que no tiene vectores propios reales. Su polinomio característico, , tiene raíces . Los valores propios complejos codifican la rotación que ninguna dirección real invariante puede representar.
En tiempo continuo, con , el factor separa dos efectos. La parte real controla el crecimiento o el decaimiento exponencial y la parte imaginaria introduce una oscilación. Los pares conjugados aparecen de manera natural en los modelos de oscilación y en el estudio local de las bifurcaciones de Hopf. En tiempo discreto, un valor propio complejo se escribe en forma polar, . El módulo indica cuánto cambia la amplitud en cada paso y el ángulo , la rotación de fase. El oscilador del capítulo 12 tenía valores propios , con parte real nula y una oscilación que no crece ni decae.
Matrices simétricas y ortogonalidad de los modos
La matriz del ejemplo era simétrica, . Las matrices reales simétricas tienen todos sus valores propios reales y una base ortonormal de vectores propios, resultado que forma parte del teorema espectral (Strang, 2016). La ortogonalidad permite separar los modos mediante direcciones perpendiculares respecto del producto interno euclídeo, estructura que aprovechan muchas técnicas estadísticas y físicas.
La propiedad no se generaliza a matrices arbitrarias. En operadores no simétricos, los vectores propios pueden no ser ortogonales e incluso estar casi alineados. Esa geometría afecta a la sensibilidad y al comportamiento transitorio. El capítulo 15 introducirá la descomposición en valores singulares, que da direcciones ortogonales para cualquier matriz. Sus vectores y valores no coinciden con los propios salvo en casos particulares. Confundirlos lleva a errores cuando la matriz no es normal.
Espectro, radio espectral y modo dominante
El espectro de una matriz es el conjunto de sus valores propios, al que para analizar los modos se agregan sus multiplicidades y bloques. El radio espectral es
En la dinámica discreta con constante, implica que . Si , existen estados iniciales que crecen exponencialmente con el número de iteraciones. El caso exige la distinción sobre los bloques de Jordan de la sección sobre estabilidad y no es automáticamente convergente ni inestable.
La dominancia de un modo exige, además, condiciones sobre el estado inicial. Si es diagonalizable y tiene un único valor propio de módulo estrictamente mayor que los demás, el modo correspondiente domina siempre que su coeficiente inicial no sea cero. Ese coeficiente se obtiene de , donde las columnas de forman la base propia. Si la base no es ortogonal, no puede calcularse con el producto euclídeo de por el vector propio. Los empates de módulo, los pares complejos y los bloques de Jordan exigen examinar sus contribuciones conjuntas.
En una dinámica continua, el crecimiento de se ordena según la parte real de , con independencia de su módulo. Un valor propio muy negativo puede tener un gran módulo y describir precisamente el modo que desaparece más deprisa. El significado dinámico de dominante exige indicar, por tanto, si la evolución es discreta o continua.
Estas nociones describen el operador y las variables del modelo. El vector propio principal de una matriz de adyacencia no demuestra influencia causal, importancia clínica ni controlabilidad. Su interpretación estructural debe separarse de esas preguntas, como en el capítulo 5.
Independencia del espectro respecto de la base
En el capítulo 13 vimos que una transformación representada por en una base se representa por en otra. Las matrices semejantes tienen los mismos valores propios. Los vectores propios cambian de coordenadas, aunque las direcciones invariantes del operador se mantienen y solo se expresan de otra manera. Esta invariancia explica por qué el espectro tiene valor estructural, a diferencia de las entradas individuales, que pueden cambiar por completo con la base. Los valores propios, el determinante y la traza permiten formular afirmaciones menos dependientes de la representación.
En una matriz real de , la traza y el determinante , considerados juntos, determinan el polinomio característico y sus dos raíces,
Juntos dan un criterio exacto para el sistema continuo , cuyo origen es asintóticamente estable si y solo si y . Si las raíces son reales, un producto positivo obliga a que tengan el mismo signo y una suma negativa las hace negativas. Si son complejas conjugadas, ambas tienen parte real . A la inversa, dos raíces con parte real negativa implican las dos desigualdades. Los casos o requieren un estudio aparte.
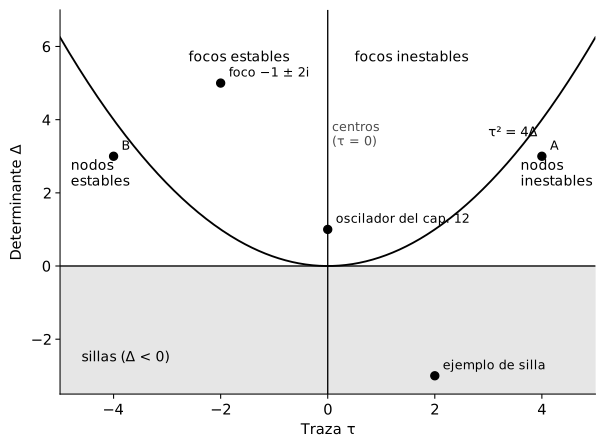
El signo del discriminante separa, además, las raíces reales de las complejas, es decir, los nodos de los focos. La figura 14.2 resume la clasificación en el plano de la traza y el determinante (Strogatz, 2015). La matriz tiene y , un nodo estable. El oscilador del capítulo 12, con y , es un centro. La pareja formada por la traza y el determinante determina los valores propios, aunque no los vectores propios, los bloques de Jordan ni la amplificación transitoria. En dimensiones mayores, dos invariantes ya no bastan para fijar el espectro completo.
Cuando no hay suficientes vectores propios
La matriz
tiene un único valor propio, , con multiplicidad algebraica dos. Al resolver se obtiene una sola dirección propia independiente, , de modo que la matriz no tiene dos vectores propios independientes y no es diagonalizable.
Sus potencias son
de modo que el estado inicial se convierte en después de pasos. Aunque ningún valor propio tiene módulo mayor que uno, el estado crece sin cota por efecto del bloque de Jordan. La condición de que ningún valor propio tenga módulo mayor que uno no basta, por tanto, para garantizar la estabilidad de Lyapunov.
El ejemplo es pequeño y muestra que la afirmación de que un sistema se descompone en sus modos propios necesita condiciones. Cuando faltan vectores propios, la forma de Jordan introduce vectores propios generalizados y términos adicionales en la evolución, que son factores polinomiales multiplicados por exponenciales en tiempo continuo y potencias de junto a en tiempo discreto. Con un valor propio de 0,9 en lugar de 1, el mismo bloque produce un término que primero crece hasta cerca de 3,9 en los pasos noveno y décimo y después decae. La multiplicidad de un valor propio y el número de direcciones propias no son sinónimos. La diagonalización es una propiedad que debe verificarse en cada caso.
Matrices no normales y crecimiento transitorio
Una matriz es normal si conmuta con su transpuesta conjugada, . Las matrices reales simétricas son un caso particular. En los operadores normales, los modos propios ortogonales dan una descripción especialmente estable. En las matrices no normales, vectores propios no ortogonales pueden combinarse de manera que una perturbación crezca transitoriamente aunque todos los valores propios indiquen un decaimiento asintótico (Trefethen y Embree, 2005).
Consideremos
con valores propios 0,9 y 0,8, ambos dentro del círculo unitario, de modo que termina decayendo hacia cero para cualquier estado inicial. La entrada 10 acopla, sin embargo, con fuerza la segunda componente con la primera. Desde , la primera componente vale , de modo que una perturbación de norma 1 alcanza una norma cercana a 27 en el sexto paso. Después decae, aunque en el paso 20 todavía vale 11. Una matriz diagonal con los mismos valores propios reduce, en cambio, esa perturbación a 0,26 en el sexto paso. La figura 14.3 compara ambos casos.
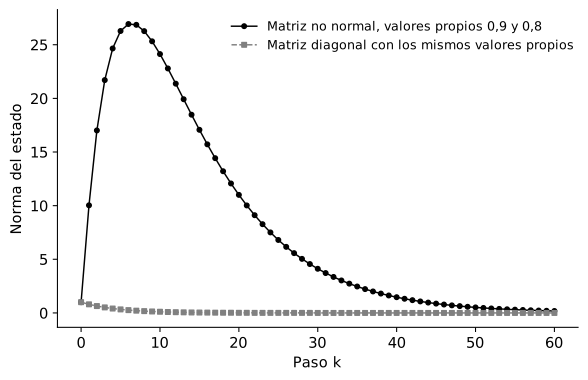
El fenómeno muestra que la estabilidad de todos los valores propios no equivale a la ausencia de amplificación. En ecología, Neubert y Caswell (1997) propusieron medir esa amplificación inicial, que llamaron reactividad, como complemento de la tasa de retorno asintótica que se usaba como medida de resiliencia. La distinción conecta con el capítulo 10, porque un sistema puede volver a su equilibrio con una tasa asintótica alta y alejarse mucho de él antes de hacerlo. Cuando los transitorios importan, hacen falta herramientas adicionales, como los valores singulares, las normas y, más adelante, los pseudoespectros.
Consolidación
Un vector propio define una dirección invariante de una transformación lineal y su valor propio especifica el factor asociado. La ecuación no exige que el estado completo sea un vector propio. Cuando existe una base propia completa, cualquier estado se descompone en componentes que evolucionan según modos distintos.
En tiempo discreto, es un factor por iteración y la estabilidad asintótica exige . En tiempo continuo, es una tasa dentro de y el decaimiento exige una parte real negativa. Confundir ambas interpretaciones produce errores cuantitativos aunque la notación parezca idéntica.
Los valores propios pueden ser complejos o repetirse. No siempre dan suficientes vectores propios para diagonalizar una matriz y, en los operadores no normales, tampoco describen la amplificación transitoria máxima. El análisis espectral es una herramienta central que debe usarse junto con información sobre la geometría del operador y el propósito del modelo.
Los valores propios son invariantes ante los cambios de base por semejanza, lo que los convierte en características del operador lineal, independientes de la escritura particular de sus coeficientes. El cuadro 14.1 reúne los conceptos del capítulo.
Cuadro 14.1. Conceptos espectrales y sus precauciones.
| Concepto | Definición | Interpretación dinámica | Precaución |
|---|---|---|---|
| Valor propio λ | Escalar que cumple Av = λv para algún v ≠ 0 | Factor por paso en tiempo discreto y tasa exponencial en tiempo continuo | No interpretar igual λ en ambos casos |
| Vector propio v | Dirección que la transformación no desvía | Recta invariante que puede invertir su sentido o anularse | Puede no existir una base completa de vectores propios |
| Espectro | Conjunto de valores propios | Resume los modos asintóticos del operador | No determina todos los transitorios |
| Radio espectral ρ(A) | Máximo módulo de los valores propios | Controla el crecimiento asintótico en tiempo discreto | No mide la amplificación transitoria máxima |
| Diagonalización | Representación A = PDP⁻¹ cuando hay una base propia completa | Separa la evolución en modos independientes | No toda matriz es diagonalizable |
| Valor propio complejo | λ = a + ib o r e^{iθ} | Combina cambio de amplitud y oscilación | Su lectura depende de si el tiempo es continuo o discreto |
| Traza y determinante | Suma y producto de los valores propios | En dos dimensiones clasifican el sistema lineal continuo | No determinan los vectores propios ni los transitorios |
| Matriz no normal | AA* ≠ A*A | Puede producir crecimiento transitorio con espectro estable | No concluir seguridad transitoria solo por los valores propios |
En el capítulo 15 estudiaremos las proyecciones, los mínimos cuadrados y la descomposición en valores singulares, herramientas aplicables a cualquier matriz que complementan las limitaciones señaladas aquí.
Ejercicios
Ejercicio 14.1. Calcule los valores y los vectores propios de (a) la matriz con filas y , (b) la matriz con filas y y (c) la rotación . (d) Compruebe en (a) y (b) que la traza es la suma de los valores propios y el determinante, su producto.
Ejercicio 14.2. Considere con de filas y y . (a) Descomponga en los vectores propios del ejercicio 14.1. (b) Escriba y compruebe y con la multiplicación directa. (c) ¿Hacia qué dirección tiende el estado?
Ejercicio 14.3. (a) Un modo continuo con por día se observa cada dos días y cada medio día. Calcule el factor discreto en cada caso. (b) Un modo discreto decae con factor 0,9 por semana. ¿Qué tasa continua le corresponde? (c) El método de Euler con paso aplicado a multiplica el estado por en cada paso. ¿Para qué pasos reproduce el decaimiento de la ecuación?
Ejercicio 14.4. Clasifique con la traza y el determinante el sistema continuo para cada matriz, dada por sus filas. (a) y . (b) y . (c) y . (d) y . (e) y .
Ejercicio 14.5. (a) Para con filas y , calcule y diga si el origen es estable en el sentido de Lyapunov. (b) Para con filas y , calcule y el paso en que su primera componente es máxima.
Ejercicio 14.6. Considere la matriz del texto y . (a) Muestre por inducción que la primera componente de es . (b) Encuentre el paso de máxima amplificación y la norma alcanzada. (c) ¿Qué ocurre con la matriz diagonal de valores propios 0,9 y 0,8? (d) ¿Qué implica el ejemplo para medir la resiliencia de un sistema solo con su tasa asintótica de retorno?
Ejercicio 14.7. Considere la matriz con filas y . (a) Calcule sus valores y vectores propios. (b) Describa la evolución de desde . ¿Aparece el modo dominante? (c) Escriba desde . (d) En un sistema continuo con valores propios −10 y −0,1, ¿qué modo domina a largo plazo?
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 14.1. (a) El polinomio característico es , con raíces 5 y 2. Los vectores propios son proporcionales a para 5 y a para 2. (b) El polinomio es , con raíces −1 y −2. Los vectores propios son proporcionales a y a . (c) Los valores propios son y no hay vectores propios reales. (d) En (a), es la traza y el determinante. En (b), es la traza y el determinante.
Solución 14.2. (a) Las condiciones y dan y , de modo que . (b) . Con se obtiene y con , , igual que con la multiplicación directa. (c) Domina el modo de valor propio 5 y el estado tiende a la dirección .
Solución 14.3. (a) El factor es con observaciones cada dos días y con observaciones cada medio día. (b) La tasa continua es por semana. (c) Hace falta , es decir, . Con el factor es −2 y la aproximación diverge oscilando, aunque la ecuación decae, como en el capítulo 6.
Solución 14.4. (a) y , con , es un nodo estable con valores propios −1 y −3. (b) y corresponden a un centro, con valores propios . (c) indica una silla, con valores propios 3 y −1. (d) y , con discriminante , es un foco estable con valores propios . (e) es un caso frontera con un bloque de Jordan. La solución crece linealmente y el origen es inestable.
Solución 14.5. (a) crece sin cota, de modo que el origen no es estable en el sentido de Lyapunov, aunque el único valor propio tenga módulo uno. (b) . La primera componente alcanza su máximo, cercano a 3,87, en los pasos 9 y 10. Luego decae.
Solución 14.6. (a) La segunda componente es . La primera cumple con . Si , entonces , lo que completa la inducción. (b) El máximo ocurre en , con una norma cercana a 26,9. (c) La matriz diagonal da , cuya norma decrece desde el primer paso y vale 0,26 en . (d) La tasa asintótica, dada por el valor propio 0,9, no informa de la amplificación de casi 27 veces que ocurre antes. Evaluar la resiliencia solo con ella podría ocultar que el sistema se aleja mucho de su equilibrio tras una perturbación.
Solución 14.7. (a) La traza es 1,1 y el determinante 0,18, de modo que los valores propios son 0,9 y 0,2. Los vectores propios son proporcionales a y a . (b) El estado inicial es un vector propio de valor propio 0,2, de modo que . El modo dominante no aparece, porque su coeficiente inicial es cero. (c) Las condiciones y dan y , de modo que . (d) Domina el modo con valor propio −0,1, que decae más lentamente, aunque su módulo sea cien veces menor que el del otro.
Referencias
Axler, S. (2015). Linear algebra done right (3.ª ed.). Springer.
Hirsch, M. W., Smale, S. y Devaney, R. L. (2013). Differential equations, dynamical systems, and an introduction to chaos (3.ª ed.). Academic Press.
Neubert, M. G. y Caswell, H. (1997). Alternatives to resilience for measuring the responses of ecological systems to perturbations. Ecology, 78(3), 653–665.
Strang, G. (2016). Introduction to linear algebra (5.ª ed.). Wellesley-Cambridge Press.
Strogatz, S. H. (2015). Nonlinear dynamics and chaos: With applications to physics, biology, chemistry, and engineering (2.ª ed.). Westview Press.
Trefethen, L. N. y Bau, D., III. (1997). Numerical linear algebra. SIAM.
Trefethen, L. N. y Embree, M. (2005). Spectra and pseudospectra: The behavior of nonnormal matrices and operators. Princeton University Press.