Por qué un estado suele necesitar más de un número
En el capítulo 2 definimos el estado de un sistema como la información que, dentro de un modelo, debe especificarse en un instante para determinar su evolución posterior. Hasta ahora usamos con frecuencia ejemplos de una sola variable, aunque la mayoría de los sistemas que estudiaremos requieren varias cantidades simultáneas. La dificultad va más allá de escribirlas una al lado de otra. Hay que decidir cuáles forman realmente el estado, cuáles son parámetros, cuáles son observaciones derivadas y qué relaciones restringen las combinaciones posibles.
Consideremos un oscilador mecánico simple. Saber que una masa está en la posición no basta para anticipar su movimiento, porque puede estar cruzando el origen hacia la derecha, cruzándolo hacia la izquierda o en reposo si el modelo lo admite. Para especificar el estado mecánico se necesitan, en la representación elemental, la posición y la velocidad. Ambas pueden reunirse en un objeto de dos componentes, .
La notación parece modesta, aunque introduce una idea decisiva. El estado deja de ser un número y pasa a ser un punto en un espacio de estados posibles. La evolución se convierte en una trayectoria en ese espacio. La teoría de los sistemas dinámicos usa esta representación de manera sistemática. Los valores que describen el estado se tratan como coordenadas de un punto y la regla de evolución indica cómo se desplaza ese punto con el tiempo (Hirsch, Smale y Devaney, 2013). Esta formulación permite separar el estado físico o conceptual de las coordenadas con que se lo describe.
El capítulo hace explícita esa separación. Un vector de estado es una representación. El espacio de estados es el conjunto de estados que admite el modelo. Las coordenadas son los números que localizan cada estado dentro de una representación concreta. Cambiar de coordenadas puede alterar los números y la apariencia de una trayectoria sin alterar el proceso descrito. La distinción será indispensable al estudiar matrices, valores propios, retratos de fase y transformaciones de modelos.
Vectores y componentes
En un primer nivel, un vector de dimensión es una colección ordenada de componentes. Si el estado depende de tres variables, se escribe . El orden importa. El vector (temperatura, presión) no representa lo mismo que (presión, temperatura), aunque contenga los mismos dos números, porque cada componente adquiere significado por la correspondencia definida entre su posición y una variable del modelo.
En álgebra lineal, un vector no debe confundirse con la columna de números que lo expresa. El vector es un elemento de un espacio vectorial y sus componentes dependen de la base elegida (Strang, 2016). El matiz parece abstracto hasta que se hace un cambio de coordenadas, porque entonces un mismo estado tiene componentes distintas en bases distintas. La base es un sistema de referencia matemático que traduce un objeto abstracto a una lista de números.
No todo espacio de estados es un espacio vectorial. Una orientación angular pertenece a una circunferencia y ciertos estados están sujetos a restricciones no lineales. Sus coordenadas pueden escribirse en una columna, aunque sumar dos columnas no defina necesariamente un estado admisible ni una operación intrínseca. En adelante distinguiremos el punto del espacio de estados, sus coordenadas y, cuando corresponda, los vectores de perturbación en un espacio tangente. Las operaciones del álgebra lineal se aplicarán en los ámbitos donde estén definidas.
La palabra vector tiene también un uso geométrico familiar, el de una flecha con magnitud y dirección. Esa interpretación es útil en los espacios euclídeos, aunque no debe imponerse a cualquier vector de estado. En , con el número de pacientes en espera y la capacidad efectiva por día, las dos componentes tienen unidades distintas y no tiene sentido interpretar el vector como una flecha física. Puede operarse con sus componentes después de definir escalas y unidades apropiadas. Su significado procede del modelo.
Esta cautela evita una confusión frecuente en ciencia de datos. Que un conjunto de variables pueda almacenarse como un vector no significa que todas compartan una geometría natural. Las distancias, los ángulos y los productos escalares requieren una elección adicional de métrica o de escala. Si una variable se expresa en milisegundos y otra en miligramos, la distancia euclídea entre dos registros depende de esas unidades, como vimos en el capítulo anterior. Antes de interpretar la cercanía en el espacio de estados hay que justificar qué significa que dos estados estén próximos.
Espacio de configuración, espacio de estados y espacio de fases
En mecánica conviene distinguir configuración y estado (Arnold, 1989). La configuración describe dónde se encuentra el sistema mediante las coordenadas necesarias para especificar su posición. El estado dinámico suele requerir además información sobre cómo cambia esa configuración. Un péndulo simple, idealizado como una masa unida a una barra rígida de longitud fija, necesita un solo ángulo para especificar su configuración y tiene, por eso, un grado de libertad configuracional.
Conocer no determina la evolución. Hace falta también la velocidad angular , o el momento conjugado correspondiente, de modo que una representación mínima del estado es . El espacio de configuración del péndulo es una circunferencia, porque los ángulos que difieren en representan la misma orientación. El espacio de estados de la representación tiene dos dimensiones locales, una para la posición angular y otra para la velocidad. El número de grados de libertad configuracionales no coincide, por tanto, con el número de componentes del vector de estado. Un sistema mecánico de grados de libertad con ecuaciones de segundo orden requiere, en la formulación estándar de primer orden, variables de estado, sean posiciones y velocidades o posiciones y momentos.
En física se usa con frecuencia la expresión espacio de fases para este conjunto de estados completos, mientras que otros campos hablan de espacio de estados. En este libro usaremos espacio de estados como término general y espacio de fases cuando la tradición de los sistemas dinámicos o de la mecánica haga útil poner de relieve la representación geométrica de las trayectorias.
La distinción tiene una consecuencia metodológica. Dos sistemas pueden ocupar la misma configuración y encontrarse en estados dinámicos distintos. Un paciente puede presentar hoy la misma puntuación global que hace una semana y estar evolucionando en otra dirección si las variables que determinan la trayectoria no coinciden. La analogía no demuestra que exista un espacio de fases clínico de baja dimensión. Indica qué pregunta conviene formular, que es si se midieron variables suficientes para distinguir estados con el mismo observable actual y futuros diferentes.
Grados de libertad y restricciones
El número de coordenadas escritas no determina automáticamente el número de grados de libertad. Si las coordenadas están sometidas a restricciones, algunas combinaciones no representan estados posibles. Un punto que se mueve sobre una circunferencia de radio puede describirse con dos coordenadas cartesianas que deben satisfacer . La ecuación elimina una independencia, porque una vez fijada una coordenada dentro del dominio permitido la otra queda determinada salvo la elección de rama. Una descripción más natural usa un solo ángulo, con e . La configuración tiene un grado de libertad aunque se hayan usado dos números cartesianos para representarla. La restricción define una variedad unidimensional dentro del plano, de modo que el espacio de estados admisible puede ocupar solo una parte del espacio numérico en que se escriben las coordenadas.
El conteo de restricciones exige independencia local. Para ecuaciones suaves que restringen coordenadas, el resultado supone que la matriz jacobiana de esas ecuaciones tiene rango en la región considerada (Abraham, Marsden y Ratiu, 1988). Las restricciones redundantes no restan dimensiones adicionales y los puntos singulares pueden no admitir esta descripción. La ecuación define localmente una curva porque su gradiente no se anula sobre ella. En , el único estado es el origen y el gradiente se anula allí, de modo que el conteo regular no se aplica.
La relación entre restricciones y grados de libertad importará al trabajar con datos. Pueden medirse veinte indicadores y descubrir que sus variaciones están muy restringidas por unas pocas combinaciones. Eso no implica que el sistema real tenga solo dos o tres grados de libertad fundamentales, porque la reducción puede provenir del instrumento, de la población observada, de correlaciones circunstanciales o de una dinámica que ocupa solo una región del espacio disponible. El número de columnas de una base de datos no mide la dimensión del fenómeno.
En mecánica, cuando las restricciones son regulares y pueden incorporarse mediante coordenadas generalizadas, el número de grados de libertad tiene una definición clara. En los sistemas biológicos, sociales o clínicos, hablar de grados de libertad exige más cautela. Pueden definirse la dimensión de un modelo, la dimensión efectiva de unos datos o el número de variables independientes en una aproximación, cantidades que no son automáticamente equivalentes.
Un grado de libertad y dos variables de estado
Tomemos un oscilador armónico ideal con una sola coordenada , cuya ecuación de segundo orden, en unidades adimensionales con frecuencia natural uno, es
La ecuación necesita dos condiciones iniciales, por ejemplo y . Con la nueva variable , el problema se reescribe como un sistema de primer orden,
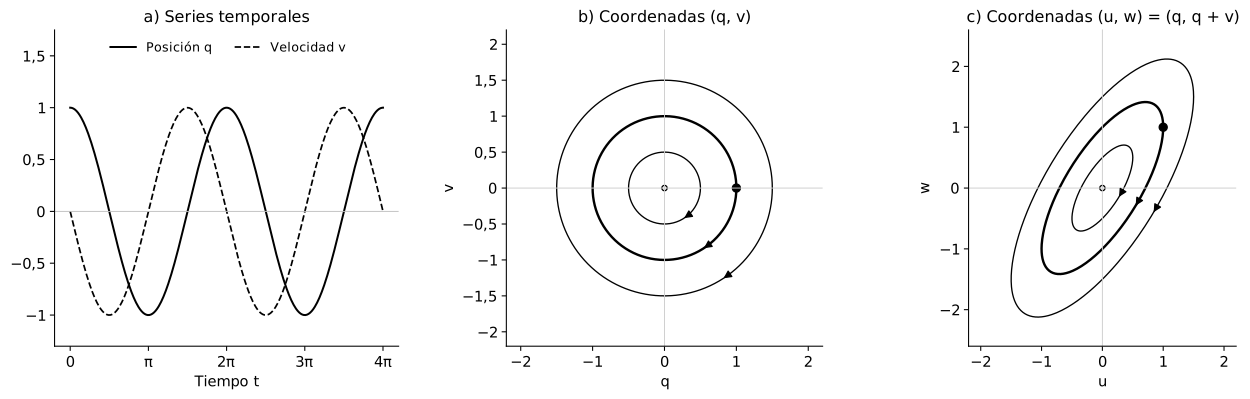
El estado es ahora . Con y , la solución es y , de modo que en el espacio de estados se cumple .
La trayectoria es una circunferencia, aunque el movimiento físico ocurre a lo largo de una línea, porque describe una posición unidimensional. La circunferencia aparece en el espacio de estados, que combina posición y velocidad. La masa no orbita alrededor del origen de un plano. Es el punto representativo el que recorre una órbita cerrada, como muestra la figura 12.1.
La circunferencia corresponde a la condición inicial elegida, que fija el valor de la energía . Esa cantidad se conserva, porque . Otras condiciones iniciales producen otras circunferencias, cuya unión ocupa todo el plano de posición y velocidad. Fijar la energía restringe las condiciones consideradas a una curva unidimensional, mientras que el sistema sin esa restricción necesita dos coordenadas de estado.
La periodicidad también se lee en la geometría. Después de un tiempo el sistema regresa al mismo par , algo más exigente que volver a la misma posición. En la masa cruza con velocidad −1, un estado distinto del que tendrá al cruzar de nuevo el origen en , con velocidad +1. Esta es una razón práctica para construir el vector de estado con información suficiente.
Estado y observable
En un modelo pueden distinguirse las variables de estado de los observables. Las primeras forman la representación interna necesaria para describir la evolución. Un observable es una cantidad medida o calculada a partir del estado, que a veces coincide con una de sus componentes y otras veces combina varias.
Consideremos un servicio hipotético cuyo estado se representa por el número de personas en espera y la capacidad efectiva de atención por día . El cociente indica los días de trabajo acumulado si la capacidad se mantiene y no hay nuevas entradas. No es el tiempo de espera esperado de un paciente en una cola con llegadas y tiempos de atención aleatorios. Es un observable construido con dos variables. Dos servicios pueden tener con estados diferentes. En el servicio A, . En el servicio B, .
Si solo se observa , ambos estados parecen equivalentes. Diez llegadas nuevas producen, sin embargo, en A y en B si la capacidad no cambia. La pérdida de una unidad de capacidad diaria produce en A y en B. El observable inicial estaba bien calculado, aunque comprimía dos estados distintos en el mismo número y no contenía la información necesaria para anticipar esas diferencias.
El ejemplo ilustra un problema general de medición. Una escala clínica, una media poblacional o un biomarcador pueden ser observables relevantes sin constituir el estado dinámico del fenómeno. Tratarlos como estados suficientes exige evidencia de que, dentro del modelo y de la escala temporal considerados, sustituir la descripción completa por ese observable no pierde información útil para predecir. Más adelante veremos versiones formales de este problema en los modelos con variables ocultas, en el paso a descripciones más gruesas y en la identificabilidad.
Coordenadas distintas para un mismo estado
Una vez definido el espacio de estados, todavía hay que elegir cómo asignar coordenadas a sus puntos. En un plano pueden usarse coordenadas cartesianas, polares u otras. La elección puede simplificar o complicar las ecuaciones sin cambiar el sistema representado.
En álgebra lineal, cambiar de base significa expresar los mismos vectores mediante componentes diferentes. Si representa un estado en una base y el mismo estado en otra, una transformación lineal invertible permite pasar de una representación a la otra,
con una matriz invertible. La invertibilidad es indispensable para hablar de un simple cambio de coordenadas, porque cada estado descrito por debe corresponder a uno y solo un estado descrito por . Si la transformación colapsa varios estados en uno, se pierde información.
La elección de coordenadas puede tener motivos prácticos. Una base puede desacoplar variables, revelar simetrías o facilitar el cálculo. En control y en sistemas lineales es habitual transformar las coordenadas del estado para obtener matrices con una estructura más interpretable. El sistema físico o conceptual no cambia con esa decisión, aunque cambien los números que lo describen.
Un cambio de coordenadas en un sistema bidimensional
Retomemos el oscilador con estado y definamos las coordenadas y . La transformación es invertible, porque y . Como , se tiene . Para , se tiene . El mismo sistema queda representado como
En forma matricial, con
donde es la matriz del sistema original, con filas y .
La forma algebraica cambió y también la apariencia de la trayectoria. Al sustituir y en se obtiene de modo que la circunferencia original aparece como una elipse inclinada en el plano . Nada físico convirtió una órbita circular en una dinámica nueva, porque solo cambió la cuadrícula con que se describe el mismo conjunto de estados.
Algunas propiedades se conservan. En se tiene y , es decir, . Después de , y vuelven a sus valores iniciales y, por la invertibilidad, y vuelven exactamente a . El período no cambia y el equilibrio se transforma en . Las matrices y tienen además la misma traza (0) y el mismo determinante (1), de modo que comparten sus valores propios, . El capítulo 14 mostrará que esos valores propios determinan el tipo de dinámica lineal y que no dependen de la base elegida.
La figura 12.1 compara las órbitas en ambas coordenadas. Los cambios suaves de coordenadas con inversa suave, que no modifican el tiempo físico, conservan las trayectorias representadas y sus propiedades cualitativas, aunque cambien sus componentes y el aspecto de los gráficos. El cambio de coordenadas espaciales debe separarse, además, de una reparametrización del tiempo, que puede modificar los períodos y las tasas numéricas.
Qué se conserva y qué puede cambiar
Un cambio de coordenadas invertible mantiene una correspondencia uno a uno entre estados. Si además es suficientemente regular, cada trayectoria del sistema original corresponde a una trayectoria del sistema transformado. Los equilibrios se transforman en equilibrios y las órbitas periódicas en órbitas periódicas con el mismo tiempo de retorno, siempre que no se modifique la variable temporal.
La figura dibujada sí puede cambiar. Una circunferencia puede verse como una elipse y una componente puede adquirir un valor numérico mayor. Eso no obliga a cambiar las distancias físicas, si también se transforma la métrica. Si y la distancia cuadrática en usa la matriz , en las nuevas coordenadas la misma distancia se expresa con . En el ejemplo, con igual a la identidad, se obtiene la matriz con filas y , cuya forma cuadrática es precisamente . Medida con la métrica transportada, la elipse sigue siendo el conjunto de puntos a distancia uno del origen. Usar la métrica identidad en ambas representaciones, cuando no es ortogonal, introduce otra medida de distancia. La diferencia se debe a esa elección, sin que el proceso haya cambiado.
La distinción tiene un contenido filosófico preciso. Una representación científica incluye convenciones. Que ciertos números cambien con las coordenadas no vuelve arbitrario el fenómeno. Buscar las propiedades que sobreviven a transformaciones apropiadas es una manera de separar las características que dependen de la representación de las relaciones más estructurales. La física ha explotado esta idea de manera sistemática. En las ciencias de la complejidad reaparecerá al comparar descripciones a distintas escalas y con distintas elecciones de variables.
Tampoco conviene extender demasiado la invariancia. Reemplazar un vector de diez variables por su promedio no es una transformación invertible, porque muchos estados distintos producen el mismo promedio. Algunas propiedades pueden conservarse aproximadamente, aunque eso debe demostrarse. Una reducción de dimensión, una puntuación compuesta o una agregación temporal no son simples cambios de coordenadas, salvo que mantengan una correspondencia reversible con la descripción inicial.
Coordenadas locales y espacios que no son planos globalmente
Hasta aquí usamos espacios euclídeos porque permiten introducir las ideas con poca maquinaria. No todos los espacios de estados son, sin embargo, globalmente equivalentes a . El ángulo del péndulo es un ejemplo elemental, porque y representan la misma configuración. Si se dibuja sobre una recta infinita sin recordar esa identificación, el mismo estado físico aparece en infinitos puntos numéricos.
La configuración angular se representa de manera natural en un círculo. Puede asignarse una coordenada angular local, aunque la topología global no sea la de una recta. En sistemas más complejos, el espacio de estados puede ser una variedad que solo localmente se parece a un espacio euclídeo. Los espacios de fases de los sistemas diferenciables se modelan en general como variedades diferenciables. Las ecuaciones diferenciales ordinarias aparecen entonces escritas en sistemas de coordenadas locales (Arnold, 1989; Abraham, Marsden y Ratiu, 1988).
No hace falta todavía teoría diferencial avanzada. La enseñanza práctica es que las coordenadas no deben confundirse con el espacio. Una coordenada puede fallar en ciertos lugares, ser redundante o cubrir varias veces el mismo estado. Al estudiar la geometría de los atractores y la dinámica hamiltoniana, esta distinción impedirá tomar artefactos de la representación por propiedades del sistema.
Dimensión del registro y dimensión del fenómeno en salud mental
Supongamos que un estudio registra diez variables diarias, como el sueño, la actividad, la ansiedad y el ánimo. El dato de cada día puede almacenarse como un vector de , lo que significa que se eligió una representación con diez componentes observadas. Eso no demuestra que el proceso psicopatológico tenga diez grados de libertad, que las diez variables sean independientes ni que el estado clínicamente relevante esté completamente observado.
Algunas variables pueden ser funciones parciales de otras, puede existir un proceso latente no medido o la dinámica puede requerir información histórica, como vimos en el capítulo 9. También puede ocurrir que diez variables no basten para predecir las transiciones relevantes. El vector de observaciones es un objeto empírico y el vector de estado es parte de un modelo. A veces coinciden, aunque la coincidencia debe justificarse.
La misma precaución afecta a las reducciones. Un puntaje total que resume diez ítems es una función que lleva un vector de diez componentes a un único número. Salvo casos especiales, esa operación no es invertible. Dos perfiles distintos pueden producir la misma puntuación, como un perfil con insomnio y fatiga marcados sin ánimo bajo y otro con ánimo bajo sin alteraciones del sueño. Usar el total puede ser apropiado para una pregunta, aunque no autoriza a tratarlo como un sustituto dinámicamente suficiente de todos los perfiles que comprime.
El lenguaje de los espacios de estados es útil incluso antes de disponer de modelos clínicos maduros. Obliga a preguntar qué información distingue estados relevantes, qué restricciones existen entre variables y qué observables se están confundiendo con el sistema que se pretende representar. Su utilidad reside en la precisión de las preguntas, sin suponer de antemano que la clínica tiene una geometría simple.
Consolidación
Un vector de estado reúne las variables que un modelo usa para representar un estado, papel que una lista de indicadores observados no adquiere automáticamente. El número de coordenadas escritas puede exceder los grados de libertad cuando hay restricciones. La dimensión del espacio de configuración no coincide necesariamente con la del espacio de estados, como en el péndulo, que tiene un grado de libertad configuracional y se describe con posición y velocidad. Un cambio de coordenadas invertible modifica los componentes numéricos sin cambiar el estado representado.
El oscilador mostró esta última idea de manera explícita. La circunferencia se transformó en la elipse bajo y . La apariencia geométrica cambió, mientras que el período, el equilibrio, la traza, el determinante y los valores propios se conservaron. En los próximos capítulos se elegirán coordenadas para simplificar matrices, separar modos y analizar la estabilidad. Entender qué cambia con la representación y qué pertenece a la dinámica será una condición para interpretar esos procedimientos. El cuadro 12.1 reúne los conceptos del capítulo.
Cuadro 12.1. Conceptos de representación del estado.
| Concepto | Significado en este libro | Ejemplo | Confusión que conviene evitar |
|---|---|---|---|
| Vector de estado | Representación ordenada de las variables que especifican el estado dentro de un modelo | (q, v) en un oscilador | Confundirlo con cualquier lista de mediciones |
| Espacio de estados | Conjunto estructurado de estados admitidos por el modelo | Plano (q, v) del oscilador | Confundir el espacio con un gráfico particular |
| Grados de libertad | Número de coordenadas independientes necesarias para especificar una configuración | Un ángulo para un péndulo simple | Igualarlo al número de variables registradas |
| Observable | Cantidad medida o calculada a partir del estado | W = Q/C | Suponer que resume toda la información dinámica |
| Cambio de coordenadas | Representación invertible de los mismos estados con otros componentes | u = q, w = q + v | Confundirlo con una reducción que pierde información |
| Restricción | Relación que excluye combinaciones de coordenadas | x² + y² = R² | Contar todas las coordenadas como independientes |
| Métrica | Regla para medir distancias entre estados | G_z = TᵀG_xT | Atribuir al fenómeno un cambio que proviene de la métrica |
El capítulo 13 introduce las matrices y las transformaciones lineales. Allí el cambio de coordenadas que acabamos de resolver componente a componente se convertirá en una operación algebraica sistemática. La matriz pasará a interpretarse como una transformación de estados.
Ejercicios
Ejercicio 12.1. ¿Cuántas variables de estado requiere la formulación de primer orden de cada sistema? (a) Una partícula que se mueve en una recta según la segunda ley de Newton. (b) Un péndulo doble plano. (c) Una cuenta que se desliza sin fricción por un aro circular fijo. (d) Una población con crecimiento logístico. (e) La regla del capítulo 9.
Ejercicio 12.2. Considere el oscilador , . (a) Verifique que , es solución. (b) Muestre que se conserva. (c) Describa la órbita que parte de y . (d) En la solución del apartado (a), ¿en qué instantes pasa la masa por ? ¿En cuáles de ellos el estado es el mismo que en ?
Ejercicio 12.3. Tres servicios tienen igual a (20, 4), (40, 8) y (10, 2). (a) Compruebe que los tres tienen . (b) Calcule tras diez llegadas nuevas. (c) Calcule si la capacidad baja en una unidad. (d) ¿Qué concluye sobre como variable de estado?
Ejercicio 12.4. Considere el cambio de coordenadas y . (a) Escriba y . (b) Calcule y compruebe que coincide con el sistema del texto. (c) Verifique que y tienen la misma traza y el mismo determinante. (d) Calcule y relaciónelo con la elipse. (e) ¿Por qué la sola coordenada no es un cambio de coordenadas?
Ejercicio 12.5. Indique cuántos grados de libertad tiene cada configuración y si el conteo regular es aplicable. (a) Un punto de la esfera . (b) Un punto que satisface a la vez y . (c) El mismo punto con la restricción adicional . (d) Un punto del plano que satisface .
Ejercicio 12.6. Una escala de cuatro ítems, puntuados de 0 a 3, mide el sueño con los ítems 1 y 2 y el ánimo con los ítems 3 y 4. Dos pacientes obtienen los perfiles (3, 3, 0, 0) y (0, 0, 3, 3). (a) Calcule sus puntajes totales. (b) ¿Es el total una transformación invertible? Justifique contando cuántos perfiles producen un total de 6. (c) Suponga que, según un modelo, las alteraciones del sueño de una semana predicen un empeoramiento del ánimo la semana siguiente. ¿Qué predice el modelo para cada paciente? (d) ¿Qué evidencia justificaría usar el total como estado suficiente?
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 12.1. (a) Dos, la posición y la velocidad. (b) Cuatro, dos ángulos y dos velocidades angulares, porque el sistema tiene dos grados de libertad. (c) Dos, el ángulo sobre el aro y la velocidad angular, porque la restricción deja un solo grado de libertad. (d) Una, porque la ecuación logística es de primer orden. (e) Dos, el par .
Solución 12.2. (a) La derivada de es y la de es . (b) Se tiene . (c) La energía vale 2 y la órbita es la circunferencia de radio 2 centrada en el origen, recorrida en sentido horario a partir de , con y . (d) La masa pasa por en , con entero. El estado coincide con el de , que es , solo en . En los demás cruces el estado es .
Solución 12.3. (a) Los tres cocientes valen 5. (b) Tras diez llegadas, vale 7,5; 6,25 y 10. (c) Con una unidad menos de capacidad, vale 6,67; 5,71 y 10. (d) El mismo valor de corresponde a estados que responden de manera muy distinta a una misma perturbación. es un observable útil, aunque insuficiente como variable de estado, que requiere el par .
Solución 12.4. (a) La matriz tiene filas y . Su inversa tiene filas y . (b) El producto da la matriz con filas y , que corresponde a y . (c) Ambas matrices tienen traza 0 y determinante 1. (d) El producto tiene filas y . Su forma cuadrática es . La elipse es la circunferencia unitaria medida con la métrica transportada. (e) Una sola coordenada no puede describir un estado de dimensión dos. Los estados y producen el mismo valor , de modo que la transformación no es invertible.
Solución 12.5. (a) Dos, porque una ecuación regular en tres coordenadas deja grados de libertad. (b) Uno, porque la configuración es una circunferencia y los gradientes de las dos restricciones son independientes sobre ella. (c) Sigue siendo uno, porque la restricción es redundante y la matriz jacobiana conserva rango 2. (d) La ecuación solo admite el origen, donde su gradiente se anula. El conteo regular, que daría , no se aplica, porque el conjunto es un punto.
Solución 12.6. (a) Ambos pacientes suman 6. (b) No es invertible. Hay 44 perfiles distintos, con ítems entre 0 y 3, que suman 6. (c) El modelo predice un empeoramiento del ánimo para el primer paciente, que tiene alteraciones del sueño. Para el segundo no lo predice por esa vía. El mismo total conduce a predicciones distintas. (d) Haría falta mostrar, con datos longitudinales y en observaciones no usadas para ajustar el modelo, que agregar la información de los ítems al total no mejora la predicción de los estados futuros. Convendría comprobarlo también dentro de cada persona.
Referencias
Abraham, R., Marsden, J. E. y Ratiu, T. (1988). Manifolds, tensor analysis, and applications (2.ª ed.). Springer.
Arnold, V. I. (1989). Mathematical methods of classical mechanics (2.ª ed.). Springer.
Hirsch, M. W., Smale, S. y Devaney, R. L. (2013). Differential equations, dynamical systems, and an introduction to chaos (3.ª ed.). Academic Press.
Strang, G. (2016). Introduction to linear algebra (5.ª ed.). Wellesley-Cambridge Press.