Un proceso y sus representaciones
En los capítulos 11 a 19 introdujimos herramientas que suelen enseñarse por separado, como las unidades y escalas, los vectores, las matrices, los valores propios, las proyecciones, las derivadas, las aproximaciones de Taylor, las ecuaciones de balance y la optimización. Este capítulo las aplica a un único proceso y examina qué cambia al modificar su representación matemática. La pregunta central es qué información conserva cada descripción y qué inferencias dejan de sostenerse al reducir el número de variables, más que la obtención de una fórmula nueva.
Un mismo proceso puede describirse en coordenadas diferentes sin que cambie su dinámica. Si la transformación entre coordenadas es invertible, conocer una representación permite reconstruir exactamente la otra. En ese caso hablaremos de representaciones equivalentes del estado, en un sentido limitado y preciso, porque no se eliminó información necesaria para recuperar la configuración original. Esta equivalencia se distingue de una aproximación, en que se acepta deliberadamente cierta pérdida o error a cambio de una descripción más simple.
La diferencia parece elemental y aparece constantemente en las ciencias de la complejidad. Un investigador puede reemplazar miles de variables por promedios, comunidades, componentes principales o indicadores agregados. La reducción puede ser excelente para una pregunta y destructiva para otra. Preguntar si una representación es simple o compleja en abstracto no resuelve el problema. Hay que especificar qué propiedades deben conservarse y comprobar si la transformación las preserva.
El capítulo trabaja con un modelo de dos compartimentos, deliberadamente pequeño para que todos los cálculos puedan hacerse a mano y se vea con claridad dónde aparece la pérdida de información. El mismo razonamiento servirá más adelante en redes, modelos neuronales, sistemas sanitarios y psicopatología dinámica, donde la dimensión será mayor y la suficiencia de una variable agregada será mucho menos evidente.
Dos compartimentos con intercambio y pérdida
Consideremos dos compartimentos que contienen cantidades e de una misma sustancia, que podría ser una masa, un número de partículas o cualquier cantidad extensiva compatible con un balance. El compartimento recibe una entrada externa constante . La sustancia pasa de a con tasa y regresa con tasa . Cada compartimento pierde, además, sustancia hacia el entorno con tasas y . Si las cantidades se miden en una unidad Q y el tiempo en una unidad T, tiene unidades de Q/T y las cuatro tasas, de T⁻¹, de modo que términos como o tienen unidades de Q/T y pueden sumarse con . Las ecuaciones son
Cada término es un flujo. En la primera ecuación, añade cantidad a , sale de hacia , abandona el sistema y regresa desde . En la segunda, aparece con signo positivo porque lo que sale de entra en . Esta correspondencia de signos expresa que el intercambio interno no crea ni destruye cantidad total, como vimos en el capítulo 18.
Para trabajar con números concretos se usarán Q/T, T⁻¹, T⁻¹, T⁻¹ y T⁻¹, de modo que
El dominio físico es e . En la frontera la derivada de es y en la de es , de modo que las soluciones no abandonan el cuadrante no negativo. Con estos valores, pierde hacia el exterior más rápido que . Cien unidades concentradas en tienen, por eso, una tasa total de pérdida distinta de cien unidades concentradas en .
Estado por compartimentos
La representación más directa usa el vector de estado , con el que el sistema se escribe como
Los elementos de tienen unidades de T⁻¹ y tiene unidades de Q/T, de modo que se mide en Q/T, como exige la derivada. La matriz codifica cómo cada componente del estado contribuye localmente a la velocidad de cambio de cada componente, en la lectura por filas y columnas del capítulo 13 (Boyd y Vandenberghe, 2018).
El equilibrio cumple . La segunda ecuación da , es decir, . Al sustituir en la primera se obtiene , de modo que Q, Q y el total de equilibrio es cercano a 144,44 Q. Que sea mayor que se sigue de las tasas elegidas y cambiaría con otros parámetros.
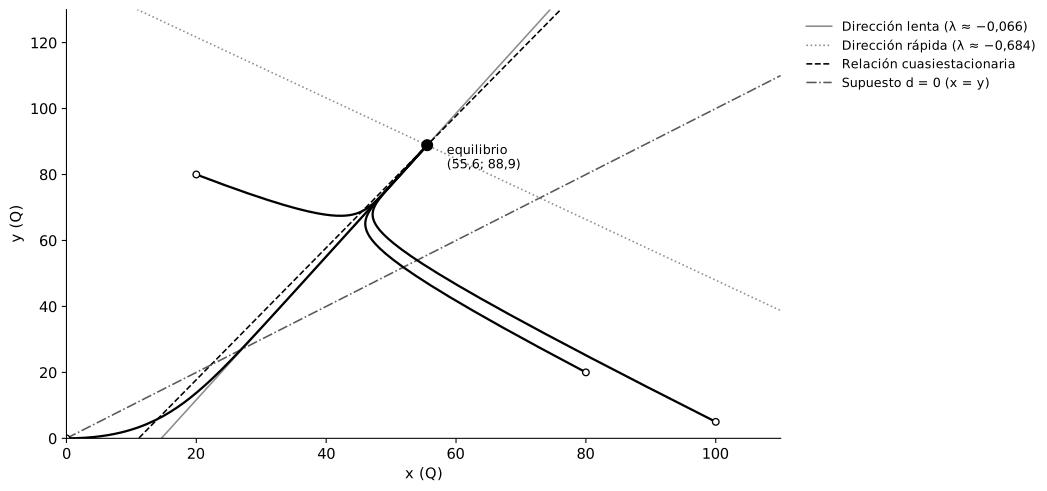
Como el sistema es afín, las desviaciones cumplen . La matriz tiene traza −0,75 y determinante 0,045, con valores propios cercanos a T⁻¹ y T⁻¹. Ambos son negativos, de modo que todas las perturbaciones decaen hacia el equilibrio, que es un nodo estable en la clasificación del capítulo 14 (Strogatz, 2015). Sus escalas temporales, , son de 1,46 T y de 15,2 T, lo que indica un modo rápido y otro diez veces más lento. Los vectores propios correspondientes son proporcionales a para el modo rápido y a para el lento. La figura 20.1 muestra que las trayectorias se acercan pronto a la dirección lenta y avanzan después a lo largo de ella hacia el equilibrio. La separación de escalas será la base de la aproximación reducida de este capítulo.
Adimensionalización del modelo
Antes de cambiar de coordenadas, las unidades pueden eliminarse con las herramientas del capítulo 11. Con la escala temporal y la escala de cantidad se definen
Con los parámetros elegidos, Q. La transformación es invertible mientras y no sean nulos, porque , y . Solo cambia la escala numérica de las coordenadas. Al usar se obtiene
Con como unidad temporal quedan tres cocientes adimensionales independientes, , y . El equilibrio es e , las mismas configuraciones de antes medidas respecto de otra escala. Cambiar de unidades puede modificar drásticamente los valores numéricos sin tocar la estructura dinámica. Una interpretación que dependa de que un coeficiente sea grande porque vale 20 carece de sentido si no especifica las unidades o una comparación adimensional.
Total y diferencia como representación exacta
Construyamos ahora una representación conceptualmente distinta, con la cantidad total y el desequilibrio entre los compartimentos,
La transformación es , con de filas y . Su determinante es −2, de modo que es invertible y las cantidades originales se recuperan exactamente, e . El sistema no se comprimió, porque sigue teniendo dos grados de libertad. Se eligieron coordenadas que responden a preguntas diferentes. La variable informa cuánto hay en conjunto y , cómo se distribuye esa cantidad. El dominio físico también se transforma, porque e equivalen a y . Que el cambio sea invertible no autoriza a usar cualquier pareja como estado admisible.
Al sumar las dos ecuaciones originales se obtiene , que en las nuevas coordenadas es
Al restar la segunda ecuación de la primera se obtiene, de manera análoga,
La nueva representación es , con y , de filas y . Como es invertible, cada trayectoria en las coordenadas corresponde a una sola trayectoria en . El equilibrio es Q y Q, que reconstruyen e .
Los valores propios no cambian, porque y son semejantes. Ambas matrices tienen traza −0,75 y determinante 0,045. El modo rápido y el lento no se crearon al cambiar de coordenadas. Lo que puede cambiar es qué combinación de variables hace más visible cada modo, igual que en el capítulo 12 una órbita se veía circular o elíptica según la representación sin dejar de ser el mismo movimiento.
Qué significa aquí que dos representaciones sean equivalentes
La palabra equivalencia requiere un criterio explícito. Las representaciones y son equivalentes como descripciones completas del estado porque la transformación entre ellas es biyectiva y conocida. Ninguna configuración se confunde con otra y ninguna trayectoria queda sin correspondencia. De ahí se siguen algunas invariancias. La dimensión del estado, el número y la estabilidad de los modos lineales y la correspondencia entre equilibrios se conservan. Los observables y las condiciones iniciales se transforman sin ambigüedad.
No todo aspecto numérico se conserva. Las componentes individuales cambian. También pueden cambiar las normas, las distancias y los ángulos si se modifica la métrica o se escalan las coordenadas. Decir que una perturbación mide 5 unidades no es una afirmación invariante si no especifica la representación. La existencia de una correspondencia exacta de trayectorias es, en cambio, una propiedad estructural mucho más fuerte.
Un tomo posterior formalizará equivalencias más generales entre sistemas dinámicos. Aquí basta una regla operativa. Si el cambio de variables es invertible y las ecuaciones se transforman de manera coherente, se está reexpresando el mismo modelo. Si varias configuraciones distintas se proyectan sobre un mismo valor, esa garantía desaparece.
Conservar solo la cantidad total
Supongamos ahora que solo se registra . La reducción es atractiva, porque reemplaza dos variables por una y responde directamente a una pregunta plausible sobre la cantidad total. Matemáticamente es una agregación lineal , con , que transforma dos coordenadas en una y no es una proyección en el sentido estricto del capítulo 13.
La agregación no es invertible. Todos los pares con producen el mismo valor, de modo que , y se representan como . Si el futuro de fuera idéntico para esas configuraciones, la pérdida sería irrelevante para predecir el total, algo que debe comprobarse. La ecuación exacta, , muestra que la variable eliminada sigue influyendo en la derivada del total. En este modelo, no es un estado suficiente para describir exactamente la evolución futura del total.
Dos estados con el mismo total y futuros diferentes
La pérdida de información puede demostrarse sin resolver las trayectorias. Los estados y tienen y son indistinguibles para quien solo registra el total. En el primero, Q/T. En el segundo, Q/T. El mismo valor tiene dos velocidades futuras distintas, de modo que ninguna función autónoma reproduce exactamente ambas situaciones mediante . Tras 10 unidades de tiempo, los totales valen 119,8 y 122,3 Q, como muestra el panel b de la figura 20.2. La descripción agregada identificó como equivalentes estados que el proceso distingue.
El ejemplo conecta con el capítulo 9. Una variable observada puede parecer dotada de memoria porque se eliminaron variables de estado relevantes. Quien solo ve puede usar la historia previa para inferir cómo está distribuida la cantidad entre e . En la representación completa, el sistema sigue siendo markoviano, porque conocer en el instante actual basta para determinar su derivada con parámetros fijos. Una ecuación con historia explícita y una realización ampliada pueden representar el mismo proceso, de modo que la forma de la ecuación no decide si la memoria es una propiedad básica del fenómeno. Hay que especificar qué estado se adopta, qué observables se preservan y si la realización ampliada es finita, exacta o aproximada. La reducción puede explicar la aparición de una memoria efectiva sin restar realidad a los efectos históricos observados.
Condición algebraica para una agregación exacta
En un sistema lineal con una variable agregada , la agregación evoluciona de manera autónoma si existe una matriz reducida tal que
porque entonces (Simon y Ando, 1961). Aquí es escalar y sería un número . Como , la condición exigiría que ambas componentes fueran iguales, lo que es imposible. La falta de cierre del total queda localizada en una condición algebraica. Equivalentemente, debería enviar el núcleo de dentro de sí mismo. El vector tiene agregado nulo y , lo que demuestra la falla. Sobre un subconjunto restringido de estados podría existir un cierre que no vale en general, aunque entonces la restricción forma parte de la afirmación.
Esto no significa que ninguna combinación escalar tenga una ecuación exacta. Una combinación definida por un vector propio izquierdo de , que cumple , sí cierra. Para el valor propio lento, esa combinación es , que cumple exactamente . Asigna más peso a , el compartimento que pierde sustancia más lentamente. En general no coincide con el total físico que se quería seguir, de modo que la suficiencia de una reducción depende del observable elegido.
El mismo cálculo muestra cuándo habría cierre exacto para el total. Con pérdidas externas iguales, , la suma de las ecuaciones da . Las transferencias internas seguirían afectando la distribución y serían invisibles para la dinámica del total, porque se cancelan en el balance y ambos compartimentos perderían sustancia a la misma tasa. El total sería suficiente para responder exactamente sobre su propia evolución, aunque seguiría sin permitir reconstruir e . Una reducción se juzga respecto de una salida o de una pregunta. No hay obligación de conservar toda la microestructura si el fenómeno de interés admite un cierre autónomo más simple.
El efecto de la variable eliminada también puede conservarse de manera exacta mediante memoria. La ecuación de da
y al sustituirla en se obtiene una ecuación exacta para que depende de su historia y de . Esa memoria no añade una nueva causa histórica al sistema original, porque expresa el efecto de una variable que se dejó de observar. El sistema de dos dimensiones sigue siendo autónomo y de dimensión finita. Decidir si un fenómeno real requiere memoria y qué variables la representan exige examinar la representación y los datos, más allá de reconocer una integral en una ecuación.
Reducción aproximada por separación de escalas
Aunque no es un estado exacto, los valores propios mostraron una separación de escalas, con un modo que decae en cerca de 1,46 T y otro en cerca de 15,2 T. Después de un transitorio rápido, parte de la dinámica interna puede aproximarse por una relación que depende del modo lento. Esa evidencia estructural de relajación rápida motiva una reducción aproximada, aunque no se haya demostrado todavía un teorema general de perturbación singular (Khalil, 2002).
En las coordenadas , la ecuación rápida contiene el término . La aproximación cuasiestacionaria impone y despeja en función de ,
Al sustituir en la ecuación de se obtiene
El equilibrio de la ecuación reducida, Q, coincide con el total exacto. Su constante de tiempo, de 15 T, es muy próxima a la escala lenta exacta de 15,2 T. La coincidencia no convierte la reducción en una identidad. Durante el transitorio rápido inicial, puede estar lejos de la relación cuasiestacionaria y el modelo de una variable comete error.
La relación no es, en general, una variedad lenta exactamente invariante, porque su punto de equilibrio condicional cambia cuando cambia. La separación de tasas motiva la aproximación sin dar una cota de error. Hay, además, una limitación física al reconstruir las variables. En , la regla cuasiestacionaria exige , de modo que e , un estado inadmisible para cantidades no negativas. La condición exige . Una aproximación razonable del total puede ser, por tanto, inadecuada para los estados internos durante la capa inicial. No debe usarse para ellos sin corregirla o delimitar su dominio.
Compárese con una aproximación mucho menos justificada, que supone , es decir, . Se obtiene entonces , con equilibrio en 133,33 Q. Ambas reducciones tienen una sola variable y no son epistemológicamente equivalentes. La primera usa información sobre la dinámica rápida para construir una relación aproximada entre la variable eliminada y la conservada. La segunda impone una igualdad por conveniencia, sin derivarla de los mecanismos del modelo. Equivale, de hecho, a suponer que ambos compartimentos pierden sustancia a la tasa común de 0,075, el promedio de y .
Reducir la dimensión exige, en consecuencia, una regla de cierre. Al eliminar variables hay que especificar cómo se representan sus efectos sobre las variables retenidas. Si no se hace, esos efectos reaparecen como error, dependencia histórica, ruido efectivo o parámetros de interpretación difícil.
Comparación numérica de las tres descripciones
Las tres descripciones pueden compararse con . Los valores del cuadro no son una salida opaca de software. Los dos modos de tienen tasas
y el total exacto es , con . Las condiciones y dan y , de donde y . Una evaluación independiente con la exponencial de la matriz da los mismos valores. La reducción cuasiestacionaria, con , tiene solución . El supuesto da . El cuadro 20.1 reúne los resultados, redondeados solo al presentarlos.
Cuadro 20.1. Total exacto y dos reducciones de una variable, con x(0) = y(0) = 0.
| Tiempo (T) | Total exacto | Reducción cuasiestacionaria | Supuesto d = 0 |
|---|---|---|---|
| 0 | 0,00 | 0,00 | 0,00 |
| 1 | 9,54 | 9,32 | 9,63 |
| 2 | 18,31 | 18,03 | 18,57 |
| 5 | 41,03 | 40,95 | 41,69 |
| 10 | 70,03 | 70,28 | 70,35 |
| 20 | 105,90 | 106,37 | 103,58 |
| 40 | 134,10 | 134,41 | 126,70 |
| 80 | 143,70 | 143,75 | 133,00 |
El cuadro y el panel a de la figura 20.2 muestran dos hechos. Una aproximación puede ser muy buena sin ser exacta, porque la reducción cuasiestacionaria reproduce con precisión el total una vez que la dinámica rápida empieza a relajarse. El error debe evaluarse, además, en el dominio que interesa. El supuesto parece razonable durante el primer tramo del transitorio y se separa progresivamente porque converge a un equilibrio incorrecto.
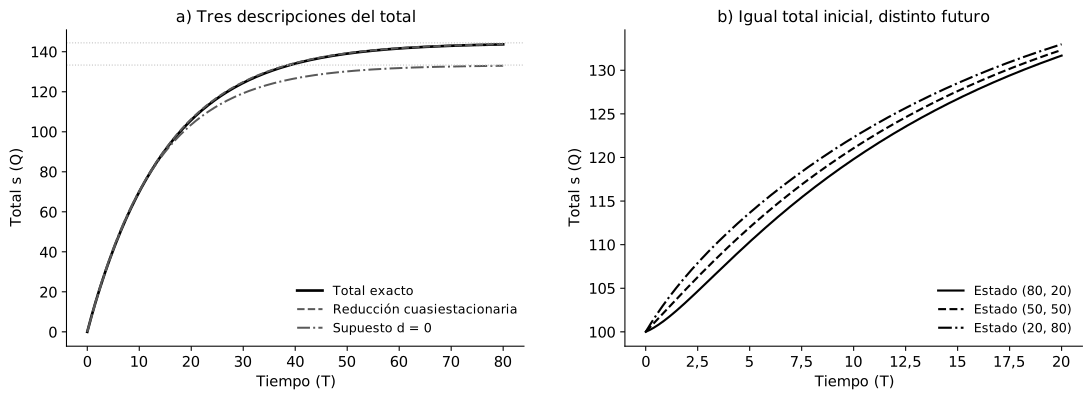
La reducción cuasiestacionaria no será siempre superior. Su desempeño depende de la separación temporal, de las condiciones iniciales y de la salida que se quiere preservar. Para predecir e por separado durante la primera unidad de tiempo sería claramente insuficiente, mientras que para el total a largo plazo es una descripción muy eficiente. La comparación muestra también por qué validar un modelo reducido solo en el equilibrio puede engañar. Dos modelos pueden compartir el mismo punto estacionario y diferir en el transitorio o aproximar bien un intervalo corto y divergir a largo plazo. La evaluación debe corresponder al uso previsto.
Representación, explicación y suficiencia
Las tres descripciones permiten separar problemas que suelen confundirse. Las coordenadas y son reparametrizaciones exactas del mismo modelo y no compiten como hipótesis causales, porque expresan la misma ley de evolución con variables diferentes. La descripción que conserva solo modifica, en cambio, el contenido del modelo, porque identifica varios estados originales y, salvo condiciones especiales, ya no determina exactamente el futuro.
Una representación reducida puede seguir siendo útil si conserva, con un error aceptable y dentro de un dominio especificado, las propiedades que la pregunta necesita. Omitir detalles no es por sí mismo una deficiencia. La pérdida importa cuando afecta a una predicción, a una distinción o a una decisión que se pretende fundamentar con el modelo. Evaluarla exige criterios de error y observaciones pertinentes más que una preferencia general por el modelo más detallado.
La idea es especialmente importante en las ciencias humanas y clínicas. Una puntuación total puede resumir adecuadamente una dimensión definida y ser insuficiente para modelar la evolución de componentes con dinámicas diferentes. Dos pacientes pueden compartir una puntuación agregada y tener configuraciones internas distintas. De ello no se sigue que necesiten tratamientos distintos ni que haya una dinámica de dos compartimentos detrás del cuestionario. La conclusión válida es metodológica. La igualdad de un resumen no implica la igualdad del estado relevante para toda pregunta dinámica.
La relación entre microestado y macroestado debe, por tanto, investigarse. A veces el macroestado cierra exactamente, como ocurriría con el total si . Otras veces requiere variables adicionales o admite un cierre aproximado gracias a una separación de escalas. En ocasiones, ninguna reducción de baja dimensión conserva adecuadamente el comportamiento que se quiere explicar. Las herramientas de la complejidad sirven, entre otras cosas, para distinguir esos casos sin suponer la respuesta de antemano (Antoulas, 2005).
Auditoría del modelo
El ejemplo permite formular una pauta de revisión para modelos posteriores. Las unidades se revisan primero, porque cada término sumado en una ecuación debe tener la misma dimensión física o conceptual. Si se mide en Q y en T⁻¹, se mide en Q/T. Esta verificación elemental detecta numerosos errores antes de cualquier simulación.
La dimensión del estado requiere otra comprobación. Dos variables observadas no implican necesariamente dos grados de libertad independientes, porque puede haber restricciones. A la inversa, resumir dos variables en una no garantiza que el proceso sea unidimensional. La pregunta operativa es si el estado reducido contiene información suficiente para determinar la evolución relevante.
También debe examinarse la transformación. Si el cambio de variables es invertible, puede reconstruirse la representación anterior y comprobarse cómo se transforman las ecuaciones. Si no lo es, hay que identificar qué configuraciones quedan fusionadas y preguntar si esas diferencias influyen en la salida estudiada.
Una reducción aproximada requiere, además, un argumento, como un parámetro pequeño, una separación de escalas, una sensibilidad baja, la conservación de una salida o evidencia empírica de un error acotado. El deseo de usar menos variables no la justifica. El criterio de éxito debe definirse, por último, antes de declarar que dos modelos son prácticamente iguales. Un modelo reducido puede juzgarse por el error de trayectoria, la preservación del equilibrio, la estabilidad, la respuesta a perturbaciones, la predicción de una salida o el costo computacional. La elección entre esos criterios depende del uso previsto.
Consolidación
El capítulo usó de manera conjunta los contenidos de la segunda parte del tomo. Las unidades permitieron verificar las ecuaciones y los vectores y matrices organizaron el estado y la ley de evolución. Los valores propios revelaron escalas temporales distintas. Un cambio lineal de coordenadas produjo una representación exactamente equivalente. La agregación en el total redujo la dimensión con pérdida de información. Una aproximación basada en la dinámica rápida permitió, por último, recuperar una ecuación de una variable útil para una pregunta limitada.
La distinción central separa el cambio de representación de la reducción de información. En el primer caso, una transformación invertible cambia los números y la apariencia de las ecuaciones sin cambiar el contenido del modelo. En el segundo, varias configuraciones originales pasan a compartir una misma descripción. Esa compresión puede ser exacta respecto de una salida si hay cierre, o aproximada si las variables eliminadas pueden representarse mediante una relación adicional.
Tampoco hay una relación simple entre precisión y complejidad del modelo. Añadir variables no garantiza mejor ciencia, porque puede introducir parámetros no identificables o detalles irrelevantes. Eliminar variables tampoco garantiza una parsimonia adecuada. Una representación tiene el detalle suficiente cuando permite responder la pregunta prevista con errores y supuestos conocidos. El cuadro 20.2 reúne las distinciones del capítulo.
Cuadro 20.2. Distinciones principales entre representación y reducción.
| Concepto | Significado | Pregunta de control |
|---|---|---|
| Cambio de coordenadas invertible | Reexpresión exacta del mismo estado | ¿Puedo reconstruir la representación original? |
| Adimensionalización | Cambio invertible de escalas que elimina unidades | ¿Qué cocientes controlan la dinámica? |
| Agregación lineal | Aplicación s = Hz que puede identificar varios estados | ¿Qué información se elimina? |
| Cierre exacto | La variable agregada tiene una dinámica autónoma | ¿Su derivada depende solo del estado reducido? |
| Cierre aproximado | Sustitución de las variables eliminadas por una relación aproximada | ¿Qué hipótesis controla el error? |
| Separación de escalas | Modos que evolucionan a velocidades muy diferentes | ¿Hay un transitorio rápido y una dinámica lenta? |
| Estado suficiente | Información presente que determina la evolución modelada | ¿Pueden dos estados reducidos iguales tener futuros distintos? |
| Equivalencia de representación | Correspondencia uno a uno entre estados y trayectorias | ¿Qué propiedades se preservan bajo la transformación? |
| Reducción de modelo | Descripción de menor dimensión o complejidad | ¿Qué salida debe preservarse y con qué tolerancia? |
Hasta aquí, el tomo construyó y analizó representaciones principalmente mediante cálculo simbólico. Un tomo posterior convertirá las reglas en procedimientos numéricos reproducibles. La pregunta dejará de ser solo qué ecuaciones describen el sistema y pasará a incluir cómo aproximar sus soluciones con un computador y cómo comprobar que los resultados numéricos corresponden al modelo que se pretendía ejecutar.
Ejercicios
Ejercicio 20.1. Obtenga el equilibrio del modelo de dos compartimentos en función de , , , y . Compruébelo con los valores numéricos del texto.
Ejercicio 20.2. (a) Calcule los valores propios de y sus escalas temporales. (b) Calcule los vectores propios. (c) ¿Qué modo domina la aproximación final al equilibrio y en qué dirección llega el estado?
Ejercicio 20.3. (a) Calcule y verifique que . (b) Compruebe que y tienen la misma traza y el mismo determinante. (c) Verifique que anula el campo en las nuevas coordenadas.
Ejercicio 20.4. (a) Calcule en los estados , y . (b) Entre todos los estados admisibles con , ¿qué valores puede tomar ? ¿En qué estados se alcanzan los extremos?
Ejercicio 20.5. (a) Muestre que el total cierra exactamente si . (b) Compare la ecuación resultante con con la reducción que supone . (c) Explique por qué esta reducción subestima el total de equilibrio.
Ejercicio 20.6. (a) Derive la reducción cuasiestacionaria. (b) Calcule con ella y compárelo con el valor exacto. (c) ¿Desde qué total la reconstrucción de e es físicamente admisible?
Ejercicio 20.7. (a) Verifique que cumple , con . (b) Calcule su equilibrio y compruébelo con e . (c) ¿Por qué esta combinación cierra y el total no?
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 20.1. De se obtiene . Al sustituir en la primera ecuación,
Con los valores del texto, e .
Solución 20.2. (a) La traza es −0,75 y el determinante 0,045, de modo que , con valores cercanos a −0,684 y −0,0658 y escalas de 1,46 T y 15,2 T. (b) Los vectores propios son proporcionales a para el modo rápido y a para el lento. (c) Domina el modo lento, de modo que la desviación respecto del equilibrio queda alineada con , como muestra la figura 20.1.
Solución 20.3. (a) tiene filas y . El producto da la matriz de filas y . (b) La traza es −0,75 en ambos casos. El determinante de es , igual al de . (c) La segunda ecuación da . La primera da .
Solución 20.4. (a) Se obtienen 1; 2,5 y 4 Q/T. (b) Con , , con . La derivada vale 0 cuando toda la cantidad está en y 5 cuando toda está en , con valores intermedios en los demás estados.
Solución 20.5. (a) La suma de las ecuaciones da , que con pérdidas iguales es . (b) Con se obtiene , exactamente la reducción con . Suponer equivale a suponer una tasa de pérdida común igual al promedio de y . (c) En el equilibrio real, la mayor parte de la sustancia está en , que pierde más lentamente. La tasa efectiva de pérdida es . La reducción usa 0,075, sobreestima la pérdida y lleva el total de equilibrio a 133,3 en lugar de 144,4.
Solución 20.6. (a) De se obtiene , que al sustituir da . (b) , frente al valor exacto de 70,03, un error de 0,25. (c) La condición exige , es decir, , lo que da .
Solución 20.7. (a) El vector fila multiplicado por da , que es por el mismo vector. Por tanto, . (b) El equilibrio es , igual a . (c) La combinación usa pesos que igualan el efecto de ambos compartimentos sobre la tasa de cambio, de modo que la derivada no depende de cómo se distribuye la sustancia. El total pondera ambos compartimentos por igual, aunque pierden sustancia a tasas distintas.
Referencias
Antoulas, A. C. (2005). Approximation of large-scale dynamical systems. Society for Industrial and Applied Mathematics.
Boyd, S. y Vandenberghe, L. (2018). Introduction to applied linear algebra: Vectors, matrices, and least squares. Cambridge University Press.
Khalil, H. K. (2002). Nonlinear systems (3.ª ed.). Prentice Hall.
Simon, H. A. y Ando, A. (1961). Aggregation of variables in dynamic systems. Econometrica, 29(2), 111–138. https://doi.org/10.2307/1909285
Strogatz, S. H. (2015). Nonlinear dynamics and chaos: With applications to physics, biology, chemistry, and engineering (2.ª ed.). Westview Press.