De una trayectoria bien definida a la pregunta por su comportamiento
El capítulo 32 estableció una condición lógica previa al análisis dinámico. Antes de preguntar qué hace una trayectoria, hay que saber que la ecuación y la condición inicial la determinan y durante qué intervalo existe. Con esa base puede plantearse otra pregunta. Si una solución comienza cerca de un estado que no cambia, interesa saber si permanece cerca, si se aproxima a él o si se aleja.
Trabajaremos principalmente con ecuaciones autónomas escalares,
donde será continua y, salvo indicación contraria, localmente Lipschitz. Esta última hipótesis importa porque permite usar la unicidad del capítulo anterior. En una dimensión, la unicidad convierte los ceros de en barreras que las trayectorias no pueden atravesar. Por eso el signo del campo contiene una cantidad sorprendente de información global.
Un punto de equilibrio satisface , de modo que la función constante es solución. Si el flujo se escribe como , un equilibrio cumple para todo tiempo en que el flujo esté definido. En las ecuaciones diferenciales se usan también expresiones como punto fijo o estado estacionario. Más adelante, al estudiar mapas discretos, reservaremos «punto fijo» para una condición de la forma , porque hay que distinguir una función de actualización de un campo de velocidades.
Localizar los equilibrios es solo el primer paso. Dos ceros de la misma función pueden tener comportamientos opuestos, porque uno puede atraer los estados vecinos y otro repelerlos. También hay equilibrios que atraen desde un lado y repelen desde el otro. En algunos casos, además, el criterio basado en la derivada local no decide la clasificación. El capítulo convierte estas posibilidades en afirmaciones matemáticas precisas.
La línea de fase y el signo del campo
En una ecuación autónoma escalar, el signo de una función continua no puede cambiar entre dos ceros consecutivos sin que aparezca otro cero. Cada intervalo libre de equilibrios tiene, por tanto, una orientación definida. Donde se cumple y las soluciones aumentan mientras permanezcan allí. Donde , disminuyen.
La línea de fase reúne esta información sobre el eje de estados (Hirsch et al., 2013; Strogatz, 2015; Teschl, 2012). En ella se marcan los equilibrios y se dibujan flechas hacia la derecha donde y hacia la izquierda donde . La línea de fase no es un gráfico temporal ni muestra la rapidez con que se recorre cada intervalo, porque condensa solo la orientación del flujo.
Consideremos el modelo
cuyos equilibrios son , y . Basta evaluar el signo en un punto de cada intervalo, como resume el cuadro 33.1.
Cuadro 33.1. Signo de en los intervalos que separan sus equilibrios.
| Intervalo | ||||
|---|---|---|---|---|
| Signo de | + | − | + | − |
Las flechas apuntan hacia 0 y hacia 2 y se alejan de 1. La figura 33.1 muestra a la vez la función y la orientación correspondiente. La curva es el campo escalar que asigna una velocidad a cada estado, de modo que no debe leerse como una trayectoria.
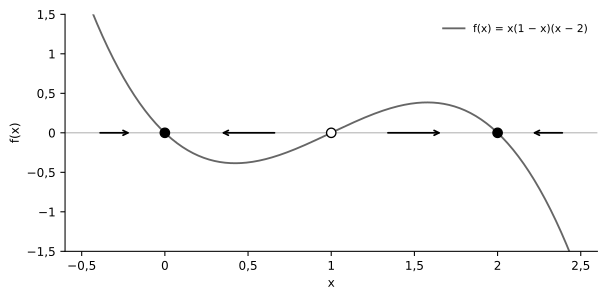
Aquí aparece una consecuencia directa de la unicidad. Una solución que comienza en no puede cruzar . Si lo hiciera en un tiempo , desde el estado existirían la solución constante y la solución que continuaría al otro lado, lo que contradice la unicidad. Los equilibrios dividen, por tanto, la recta en regiones invariantes mientras las soluciones estén definidas.
Estabilidad, atracción y estabilidad asintótica
En el capítulo 10 distinguimos la estabilidad, la robustez y la resiliencia en el plano conceptual. Ahora formalizaremos una noción precisa de estabilidad para un equilibrio. Sea un equilibrio de una ecuación con soluciones únicas hacia adelante. Usaremos la definición habitual de estabilidad de Lyapunov (Khalil, 2002; Teschl, 2012). El equilibrio es estable en el sentido de Lyapunov si, para todo , existe tal que
La definición no exige que la distancia disminuya ni que la solución termine acercándose al equilibrio. Exige que una perturbación inicial suficientemente pequeña no produzca después una salida de una vecindad prescrita.
El equilibrio es un atractor local si existe tal que implica . Es localmente asintóticamente estable cuando es estable y además atrae todas las condiciones iniciales de alguna vecindad.
La distinción tiene contenido. En , cada punto es un equilibrio. El origen es estable, porque una condición inicial cercana permanece exactamente donde comenzó. Sin embargo, no es atractivo, porque no se aproxima a cero salvo que . La estabilidad controla la permanencia, mientras que la atracción añade la convergencia.
En , en cambio, la solución muestra ambas propiedades. Las perturbaciones pequeñas permanecen pequeñas y además desaparecen asintóticamente, de modo que el origen es local y globalmente asintóticamente estable. El ejemplo del capítulo 32 da el contraste opuesto. El origen es un equilibrio único, pero toda perturbación no nula crece como . La existencia y la unicidad nada dicen, consideradas aisladamente, acerca de la estabilidad.
Clasificación por el signo del flujo
En una dimensión puede obtenerse una clasificación rigurosa sin resolver la ecuación. Supongamos que es un equilibrio aislado y que es continua y localmente Lipschitz cerca de él. Si existe tal que para y para , las flechas apuntan hacia el equilibrio desde ambos lados y es localmente asintóticamente estable.
El argumento tiene dos partes. Una trayectoria que comienza suficientemente cerca no puede atravesar , por la unicidad, ni salir por el extremo exterior del intervalo, porque el campo apunta en dirección contraria, lo que da la estabilidad. La otra parte se ocupa de la convergencia. Una solución situada a la izquierda aumenta y queda acotada por , mientras que una situada a la derecha disminuye y queda acotada por . Una función monótona y acotada tiene límite. Si ese límite fuera distinto de , la continuidad y la ausencia de otros ceros cercanos darían , lo que es incompatible con acercarse indefinidamente a . El límite es, por tanto, .
Si los signos se invierten, con a la izquierda y a la derecha, las flechas se alejan del equilibrio. Toda vecindad contiene estados que terminan abandonando una vecindad fija menor, de modo que el equilibrio es inestable.
Quedan dos configuraciones, con a ambos lados o con a ambos lados. En ellas el equilibrio atrae desde un lado y repele desde el otro, lo que suele llamarse semiestabilidad. Sobre un dominio abierto que contiene ambos lados, ese equilibrio no es estable en el sentido de Lyapunov, porque hay perturbaciones arbitrariamente pequeñas en el lado repulsivo que terminan alejándose. El cuadro 33.2 resume las cuatro configuraciones.
Cuadro 33.2. Clasificación de un equilibrio aislado según el signo de a cada lado.
| Signo a la izquierda | Signo a la derecha | Geometría local | Clasificación en un entorno abierto |
|---|---|---|---|
| + | − | Flechas hacia | Asintóticamente estable |
| − | + | Flechas que se alejan de | Inestable |
| + | + | Flujo hacia la derecha a ambos lados | Semiestable, atrae desde la izquierda |
| − | − | Flujo hacia la izquierda a ambos lados | Semiestable, atrae desde la derecha |
Si el dominio físico termina justamente en el equilibrio, puede ser apropiado formular una estabilidad unilateral. Esa pregunta es distinta de la estabilidad en un entorno abierto de la recta completa y debe declararse explícitamente.
Dos atractores separados por un umbral inestable
Volvamos a . El análisis por signos clasifica los tres equilibrios. Los equilibrios 0 y 2 son asintóticamente estables y el equilibrio 1 es inestable. La solución que comienza exactamente en permanece allí. Una perturbación hacia abajo la lleva a , donde , así que la solución termina en 0. Una perturbación hacia arriba la lleva a , donde , así que termina en 2.
Pueden identificarse además las cuencas de atracción. La cuenca de un equilibrio atractivo es el conjunto de condiciones iniciales cuyas trayectorias convergen a él. En este sistema, y . El punto es la frontera entre ambas cuencas. Esa frontera no tiene por qué interpretarse como una barrera física, porque es una propiedad del modelo de una dimensión según la cual las condiciones iniciales de cada lado tienen destinos asintóticos distintos.
El campo impide también las explosiones en tiempo finito. Para se cumple y la trayectoria se desplaza hacia valores menores, mientras que para se cumple y se desplaza hacia valores mayores. Cada solución queda encerrada en un intervalo acotado, determinado por su condición inicial y por los equilibrios externos. Como es un polinomio y es regular sobre ese intervalo compacto, la solución puede prolongarse hacia adelante para todo . El análisis de estabilidad local y la existencia global son aquí compatibles, aunque corresponden a argumentos distintos.
La figura 33.2 muestra varias trayectorias numéricas. La clasificación ya se dedujo del signo del campo, de modo que la simulación sirve para comprobarla y para mostrar el tiempo que tardan las trayectorias en acercarse a los equilibrios. Cerca de los equilibrios estables la escala temporal es . Desde la solución vale unos en . Cerca del equilibrio inestable, en cambio, el alejamiento es lento al comienzo. Desde la trayectoria tarda unas 11,5 unidades de tiempo en llegar a 0,9.
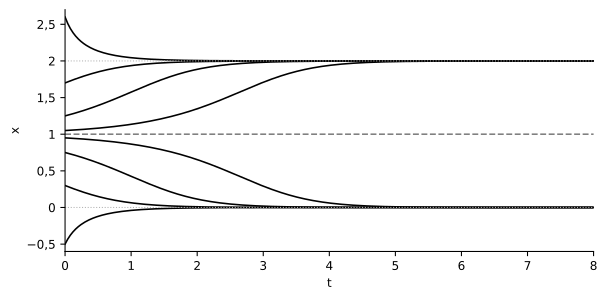
Este sistema es biestable en el sentido matemático de tener dos equilibrios asintóticamente estables con cuencas distintas. Esa propiedad no demuestra que cualquier fenómeno real con dos estados persistentes esté gobernado por esta ecuación. La ecuación propone un mecanismo posible. La atribución causal exige evidencia adicional.
El criterio de la derivada y la linealización local
El signo del campo es el criterio básico en una dimensión. Cuando es diferenciable, la derivada da un atajo local muy útil. Sea un equilibrio con de clase cerca de él. Si , el equilibrio es localmente asintóticamente estable. Si , es inestable (Hirsch et al., 2013; Perko, 2001; Teschl, 2012).
La razón puede verse con el teorema del valor medio. Como , para próximo a existe un punto entre ambos tal que
Si , la continuidad de permite elegir una vecindad donde . Entonces tiene el signo opuesto a , positivo a la izquierda y negativo a la derecha, lo que reproduce exactamente el patrón atractivo de la línea de fase. El argumento para es análogo.
La misma idea aparece al escribir una perturbación . Un desarrollo local da . El sistema lineal asociado, con , tiene solución . Cuando el término lineal contrae las perturbaciones, mientras que cuando las amplifica. En el capítulo 34 esta idea se generalizará a sistemas lineales de varias variables, donde los valores propios reemplazarán al único número .
En el ejemplo cúbico, y . Por tanto, , y . El criterio reproduce la clasificación obtenida con los signos, con 0 y 2 atractivos y 1 repulsivo.
Cuando , el equilibrio se llama hiperbólico. En una dimensión, el signo de la derivada decide su tipo local. La dificultad comienza cuando . En ese caso la linealización no decide nada. En particular, no demuestra una estabilidad neutral.
Equilibrios con derivada nula
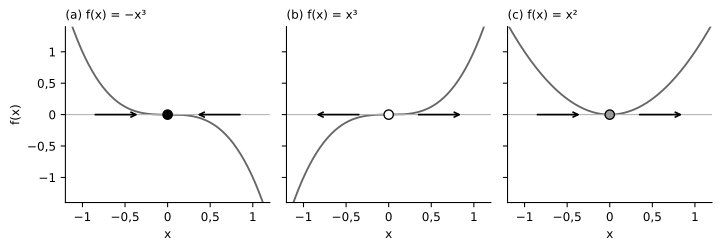
Consideremos tres ecuaciones con equilibrio en el origen, , y . En las tres se cumple , aunque sus líneas de fase son distintas.
En , la derivada es positiva si y negativa si . Las flechas apuntan hacia cero y el origen es asintóticamente estable. La solución exacta para es
que converge a cero de forma algebraica. Desde , la solución vale unos en , mientras que la de ya vale .
En , las flechas se alejan de cero y el origen es inestable. La solución
se aleja y, para , explota incluso en el tiempo finito . La linealización, que da , no capta ese comportamiento.
En , el campo es positivo a ambos lados. Desde la solución aumenta y se acerca a cero, mientras que desde se aleja y explota en tiempo finito. El origen es semiestable, aunque no es estable en el sentido de Lyapunov sobre (figura 33.3).
La estructura puede generalizarse localmente. Supongamos que cerca de un equilibrio
y que ese término es efectivamente el primero no nulo. Si es impar, el signo cambia al atravesar el equilibrio, de modo que produce atracción y repulsión. Si es par, el signo principal es el mismo a ambos lados y aparece un patrón semiestable. Esta regla no reemplaza la comprobación del dominio ni de la existencia global, pero explica por qué una derivada primera nula obliga a examinar los términos de orden superior o directamente el signo de .
Estabilidad local, cuenca de atracción y comportamiento global
La palabra «estable» no debe ampliarse más allá de la propiedad demostrada. Un equilibrio puede ser localmente asintóticamente estable y atraer solo una parte del espacio de estados. En el sistema cúbico, 0 es localmente asintóticamente estable, pero la condición inicial converge a 2 y no a cero, porque el equilibrio 1 separa ambas cuencas. La estabilidad local y el dominio de atracción son, por tanto, objetos distintos.
Un equilibrio es globalmente asintóticamente estable en un dominio si es estable y todas las soluciones que comienzan en convergen a él. La expresión exige especificar el dominio. En , el origen es globalmente asintóticamente estable sobre . En el modelo cúbico, ningún equilibrio atrae toda la recta.
Hay que conservar también la distinción del capítulo 32 entre la atracción y la existencia global. En , el origen puede clasificarse localmente como inestable, aunque muchas trayectorias dejan de existir como soluciones finitas al cabo de un tiempo. La línea de fase describe la orientación mientras la trayectoria existe y, considerada aisladamente, no garantiza su prolongación indefinida.
En una dimensión, sin embargo, la combinación de barreras y monotonía permite a menudo obtener resultados globales sin solución cerrada. Si una trayectoria queda atrapada entre dos equilibrios y el campo es regular en ese intervalo compacto, permanece acotada y existe hacia adelante. Si además el signo de no cambia, la trayectoria es monótona y su límite debe ser un equilibrio. Esta cadena de argumentos será mucho más difícil en dimensiones mayores, donde una trayectoria puede circular, describir espirales o acercarse a conjuntos invariantes que no son puntos.
Detección computacional de equilibrios
El cálculo numérico puede ayudar a localizar y verificar equilibrios, aunque una regla ingenua puede omitirlos. Supongamos que se evalúa en una cuadrícula y que se buscan solo los intervalos donde cambia de signo. Para raíces simples, como las de , el procedimiento funciona si la malla es suficientemente fina y cada raíz queda entre dos puntos evaluados.
Consideremos ahora . El origen es un equilibrio con , pero la función es positiva a ambos lados y no cambia de signo. Un algoritmo basado exclusivamente en los productos no detecta la raíz si ningún punto de la malla cae exactamente en cero. El método de acotamiento responde correctamente a la información que recibe, que es una raíz garantizada por un cambio de signo. El error sería convertir «no se observó un cambio de signo» en «no existe un equilibrio».
En problemas de una dimensión hay que combinar la información analítica, la inspección de , las derivadas cuando están disponibles y métodos de búsqueda apropiados. En dimensiones mayores, localizar simultáneamente los ceros de un campo vectorial es todavía más exigente. El bloque siguiente reproduce el ejemplo central del capítulo y compara el detector de cambios de signo en los dos casos.
import numpy as np
from scipy.integrate import solve_ivp


def f(x):
    return x * (1.0 - x) * (x - 2.0)


def df(x):
    return -3.0*x*x + 6.0*x - 2.0


print(df(np.array([0.0, 1.0, 2.0])))
print(np.sign(f(np.array([-1.0, 0.5, 1.5, 3.0]))))

sol = solve_ivp(lambda t, y: [f(y[0])], (0.0, 10.0), [0.75],
                rtol=1e-10, atol=1e-12)
print(sol.y[0, -1])


def cambios_de_signo(g, a, b, n):
    x = np.linspace(a, b, n)
    v = g(x)
    return [(x[i], x[i + 1]) for i in np.where(v[:-1] * v[1:] < 0)[0]]


print(len(cambios_de_signo(f, -0.5, 2.5, 20)))
print(len(cambios_de_signo(lambda x: x**2, -1.0, 1.0, 20)))
Las dos primeras líneas de salida reproducen las derivadas , y y los signos del cuadro 33.1. La solución que parte de vale unos en . El detector encuentra los tres equilibrios de la función cúbica y ninguno de , aunque el mínimo de en esa malla es de apenas .
Ausencia de órbitas periódicas en una dimensión autónoma
La línea de fase permite extraer una propiedad estructural que será útil al pasar al plano. Consideremos una ecuación autónoma escalar con soluciones únicas. Si una trayectoria comienza fuera de los equilibrios, se encuentra en un intervalo donde tiene signo fijo y, mientras permanezca allí, es estrictamente monótona. Una función estrictamente monótona no puede volver a un valor anterior, de modo que no puede ser periódica. Si la trayectoria alcanza un equilibrio, la unicidad obliga a que permanezca en él. Tampoco aparece entonces una órbita periódica no constante.
Un flujo autónomo ordinario de una dimensión no admite, por tanto, ciclos periódicos no triviales (Perko, 2001; Strogatz, 2015). Tampoco puede producir caos determinista en el sentido usual de una dinámica recurrente complicada sobre un conjunto acotado. La limitación no se aplica a cualquier sistema «de una variable». Un mapa discreto unidimensional, como los que estudiaremos a partir del capítulo 51, puede ser caótico. Una ecuación escalar no autónoma puede adquirir una dimensión efectiva adicional al incluir el reloj, las ecuaciones con retardo tienen un estado funcional de dimensión infinita y una ecuación sin unicidad no define el flujo ordinario que usamos aquí.
La diferencia muestra por qué importan la dimensión y la estructura temporal del modelo. La no linealidad, considerada aisladamente, no basta para producir cualquier comportamiento imaginable.
Alcance científico de una clasificación de estabilidad
Una clasificación de equilibrios es una propiedad de una ecuación y de un dominio definidos. No describe automáticamente el fenómeno al que se aplicó el símbolo . Si un modelo de una variable tiene dos atractores separados por un equilibrio inestable, puede afirmarse que el modelo tiene dos cuencas y una frontera dinámica. Trasladar esa estructura a un sistema biológico, clínico u organizacional exige mostrar que la variable elegida es un estado suficiente. También hay que mostrar que la forma de describe adecuadamente las tasas de cambio y que los parámetros corresponden al régimen empírico estudiado.
La cautela es especialmente importante cerca de los umbrales. En el modelo cúbico, separa destinos. Una observación empírica que cambia de resultado alrededor de cierto valor no demuestra que exista un equilibrio inestable subyacente. Podría reflejar una regla de decisión, una mezcla de subpoblaciones, una variable omitida, ruido o un mecanismo diferente. La geometría del modelo genera hipótesis y consecuencias contrastables, pero una semejanza visual no establece causalidad.
Tampoco una derivada negativa debe interpretarse fuera del modelo como «resiliencia» o «autorregulación» sin especificar qué proceso produce el retorno. Matemáticamente, describe cómo cambia la tasa local con el estado cerca del equilibrio. Su significado mecanístico depende de cómo se construyó .
Consolidación
El capítulo 32 preguntó si una trayectoria existe y es única. Este capítulo supone esa base y estudia la organización del movimiento cerca de los ceros del campo. Un equilibrio satisface , pero su mera existencia no determina su estabilidad. La estabilidad de Lyapunov exige que las perturbaciones suficientemente pequeñas permanezcan pequeñas, la atracción exige convergencia y la estabilidad asintótica combina ambas propiedades.
En una dimensión autónoma con unicidad, la línea de fase da un criterio completo para un equilibrio aislado. Las flechas que apuntan hacia el punto desde ambos lados implican estabilidad asintótica local, mientras que las que se alejan implican inestabilidad. Un mismo signo a ambos lados produce atracción por un lado y repulsión por el otro. Cuando es de clase , el signo de simplifica la clasificación de los equilibrios hiperbólicos. Si la derivada vale cero el criterio no decide, como muestran , y , que con el mismo valor dan estabilidad asintótica, inestabilidad y semiestabilidad.
La clasificación local no determina la cuenca de atracción ni garantiza la existencia global, porque esas propiedades requieren información sobre el campo fuera de la vecindad inmediata. Un cero que no cambia el signo de , además, puede pasar inadvertido para un algoritmo que busque solo cambios de signo. La dinámica autónoma escalar está fuertemente restringida, porque entre equilibrios las trayectorias son monótonas y no hay órbitas periódicas no constantes. El capítulo 34 aumentará la dimensión del estado. Una matriz permitirá entonces descomponer la evolución en modos. La estabilidad pasará a depender de la estructura espectral del sistema.
Ejercicios
Ejercicio 33.1. Para , (a) encuentre los equilibrios y construya la línea de fase. (b) Clasifique cada equilibrio con el criterio de la derivada. (c) Determine las cuencas de atracción.
Ejercicio 33.2. Clasifique el origen en , y mediante la regla de la paridad del primer término no nulo. Indique en los casos semiestables desde qué lado atrae el equilibrio.
Ejercicio 33.3. (a) Calcule cuánto tardan y en llevar la solución de a . (b) ¿Qué implica esa diferencia para un criterio numérico que declare convergencia con un horizonte fijo?
Ejercicio 33.4. En el modelo cúbico del capítulo, (a) use la linealización en para estimar cuánto tarda la trayectoria que parte de en llegar a . (b) Compare la estimación con el valor numérico de unas 11,5 unidades de tiempo. (c) ¿Por qué la estimación es tan precisa?
Ejercicio 33.5. (a) Con el detector del capítulo, busque cambios de signo de en con 20 y con 21 puntos. (b) Explique la diferencia entre ambos resultados. (c) Proponga una comprobación complementaria que no dependa del cambio de signo.
Ejercicio 33.6. Para el modelo poblacional en el dominio , (a) encuentre y clasifique los equilibrios. (b) Explique por qué el criterio de la derivada no decide en . (c) Formule la clasificación unilateral de en ese dominio.
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 33.1. (a) Los equilibrios son , 0 y 1. El campo es positivo en y en . Es negativo en y en . (b) Como , se obtiene y , de modo que el origen es inestable y son asintóticamente estables. (c) Las cuencas son para y para 1.
Solución 33.2. En el primer término no nulo tiene exponente impar y coeficiente negativo, así que el origen es asintóticamente estable. En el exponente es par y el campo es positivo a ambos lados. El origen es semiestable y atrae desde la izquierda. En el campo es negativo a ambos lados, de modo que el origen es semiestable y atrae desde la derecha.
Solución 33.3. (a) Con se necesita . Con , la condición exige . (b) Un horizonte que basta para el decaimiento exponencial puede ser mil veces insuficiente para una convergencia algebraica. Declarar convergencia con un horizonte fijo exige conocer, o al menos estimar, el tipo de acercamiento al equilibrio.
Solución 33.4. (a) Cerca de 1 la perturbación crece como , porque . Pasar de a exige . (b) El valor numérico es de unas 11,52 unidades, casi idéntico. (c) La trayectoria pasa casi todo ese tiempo muy cerca de 1, donde la linealización es excelente. Solo la última parte del recorrido se aleja del régimen lineal.
Solución 33.5. (a) Con 20 puntos el detector no encuentra cambios de signo. Con 21 puntos tampoco, aunque la malla incluye exactamente el cero, donde y el producto de valores consecutivos vale cero, sin llegar a ser negativo. (b) El detector exige un producto estrictamente negativo, que una raíz tangente nunca produce. (c) Pueden buscarse mínimos locales de cercanos a cero y comprobar después, analíticamente o con más resolución, si corresponden a raíces.
Solución 33.6. (a) Los equilibrios son 0 y 1. Como , el equilibrio 1 es asintóticamente estable. (b) En se cumple , así que la linealización no decide. (c) Para el campo es positivo, de modo que las trayectorias se alejan de 0 hacia 1. En el dominio , el equilibrio 0 es inestable desde el único lado admisible.
Referencias
Hirsch, M. W., Smale, S. y Devaney, R. L. (2013). Differential equations, dynamical systems, and an introduction to chaos (3.ª ed.). Academic Press.
Khalil, H. K. (2002). Nonlinear systems (3.ª ed.). Prentice Hall.
Perko, L. (2001). Differential equations and dynamical systems (3.ª ed.). Springer. https://doi.org/10.1007/978-1-4613-0003-8
Strogatz, S. H. (2015). Nonlinear dynamics and chaos: With applications to physics, biology, chemistry, and engineering (2.ª ed.). Westview Press.
Teschl, G. (2012). Ordinary differential equations and dynamical systems. American Mathematical Society.