Del tiempo continuo a la iteración
Los capítulos anteriores estudiaron sobre todo sistemas de tiempo continuo, en los que el estado evoluciona según una ecuación diferencial. Incluso cuando se observaba una trayectoria en instantes aislados, el modelo postulaba una evolución definida entre ellos. En este capítulo el estado se actualiza por pasos. Un mapa discreto de una variable tiene la forma
donde es el estado en el paso y es la regla de actualización. Dado un estado inicial , la dinámica consiste en aplicar la misma regla repetidamente, de modo que , y así sucesivamente.
La ecuación es elemental, aunque introduce una diferencia conceptual importante. En un flujo, la derivada es una velocidad instantánea. En un mapa, es directamente el estado siguiente. Por eso los signos de no tienen la interpretación que tenían en la línea de fase de . Un valor positivo de indica que el estado siguiente es positivo, sin decir que la trayectoria se mueva hacia la derecha durante un intervalo. El capítulo 39 ya mostró que los teoremas geométricos para flujos planos dependen de que las trayectorias recorran estados intermedios y de que la unicidad impida los cruces. Un mapa puede llevar un punto de una región a otra en un solo paso sin describir ningún camino entre ambas, porque ese camino no forma parte del modelo.
Este capítulo construye el vocabulario mínimo de la dinámica discreta antes de estudiar la estabilidad, las bifurcaciones y el caos. Se ocupa de las órbitas, los puntos fijos, la periodicidad, la invertibilidad y la invariancia. Examina también la diferencia entre un mapa matemático y su implementación en un computador.
La regla, la condición inicial y la órbita
La misma regla sirve para muchas condiciones iniciales. El mapa afín produce una sucesión si se parte de y otra si se parte de . El modelo dinámico combina el espacio de estados, la regla y la condición inicial. Las iteradas de se definen por y . El superíndice indica composición y no una potencia, por lo que no es .
La órbita hacia adelante de puede tratarse como el conjunto o como la sucesión con . La diferencia no es solo formal. Una órbita periódica visita pocos estados, así que como conjunto contiene pocos puntos, mientras que como sucesión conserva el orden temporal de las visitas (Alligood et al., 1996).
Las iteradas cumplen la propiedad de semigrupo , consecuencia de la asociatividad de la composición. El estado contiene toda la información necesaria para continuar, siempre que el mapa sea autónomo. Si la regla cambiara con el paso, , el sistema sería no autónomo y habría que registrar qué actualización corresponde a cada paso. En este capítulo trabajaremos con mapas autónomos.
El espacio de estados debe ser cerrado bajo la regla
La notación oculta una condición básica. La salida de cada iteración debe poder usarse como entrada de la siguiente, de modo que si el espacio de estados es hace falta que lleve en sí mismo. En la recta real la condición suele ser automática. Deja de serlo en modelos restringidos. Si representa una fracción, con , hay que comprobar que . Con sobre , el valor produce , todavía admisible, pero queda fuera del intervalo. La fórmula sigue teniendo sentido en la recta, aunque el modelo como dinámica de una fracción ya no lo tiene.
La función puede, además, no estar definida en parte del dominio. El mapa no admite . La órbita de llega a ese punto en un paso y no puede continuar. Que la fórmula exista no garantiza, por tanto, que la órbita pueda iterarse indefinidamente dentro del espacio pertinente.
El mapa afín resuelto
Consideremos con . Un punto fijo cumple , es decir, . Restando esa igualdad de la recurrencia se obtiene . Al aplicarla repetidamente resulta
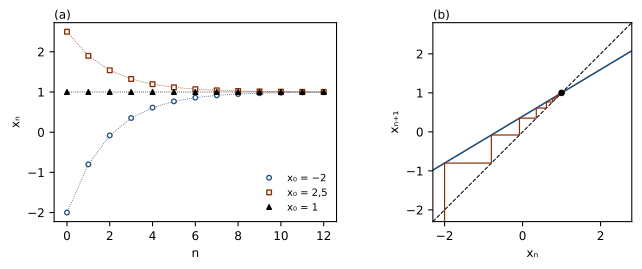
Con y el punto fijo es y la órbita que parte de es . Sus primeros valores son , , , y (figura 51.1a). Según el modelo, la trayectoria no recorre los valores intermedios entre y . Solo afirma que el estado del paso 0 es y el del paso 1 es . Una línea que una ambos puntos en un gráfico temporal ayuda a leer el orden, sin representar una trayectoria definida por el mapa. La fórmula cerrada sirve también para comprobar un programa, que al iterar la recurrencia debe reproducirla salvo errores de redondeo.
Puntos fijos
Un punto fijo de es un estado que cumple . Si el sistema empieza allí, permanece allí en todas las iteraciones. En tiempo continuo el equilibrio era un cero del campo, . En tiempo discreto se busca la intersección de la gráfica de con la diagonal. Confundir ambas condiciones produce errores inmediatos. En el mapa afín, el cero de está en , que no es fijo porque . El punto fijo es .
La intersección con la diagonal conduce al diagrama de telaraña (Strogatz, 2015, sec. 10.1). Desde en el eje horizontal se sube verticalmente hasta la curva , lo que da . Luego se avanza horizontalmente hasta la diagonal , donde ese valor queda como nueva abscisa. Repetir el procedimiento construye la órbita (figura 51.1b). La figura ayuda, pero no reemplaza el cálculo, porque una resolución gráfica limitada puede sugerir intersecciones inexistentes u ocultar puntos fijos muy próximos.
Órbitas periódicas y período mínimo
Un punto es periódico si para algún entero positivo . Esa condición no determina el período, porque si también se cumple . El período mínimo es el menor entero con . Un punto fijo es un punto periódico de período mínimo 1 (Devaney, 2003).
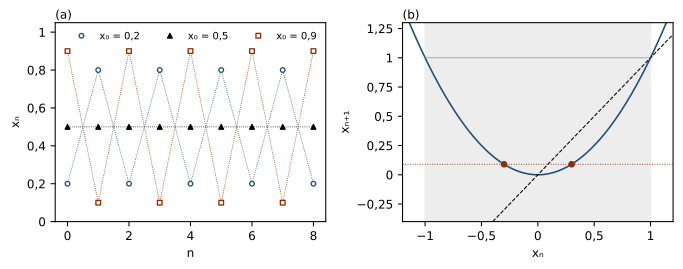
Con se tiene , luego todo punto vuelve a su valor después de dos iteraciones. El punto cumple, sin embargo, y su período mínimo es 1. Cualquier otro punto alterna entre y con período mínimo 2 (figura 51.2a). Esta periodicidad no es una oscilación continua. Puede interpretarse que los pasos son días, generaciones o rondas de un experimento, aunque esa interpretación pertenece al modelo aplicado. Matemáticamente, una órbita de período 2 es una sucesión que alterna entre dos puntos.
En general, un ciclo de período está formado por los puntos , con y . Cada punto del ciclo es un punto fijo de la iterada , aunque no necesariamente de . Esta observación será central cuando aparezcan ciclos de períodos 2, 4, 8 y mayores.
Preimágenes e invertibilidad
En un flujo autónomo regular, la unicidad permite asociar a cada trayectoria un pasado y un futuro mientras la solución exista. En un mapa la situación puede ser distinta, porque no tiene por qué ser invertible. Una preimagen de es un punto con . Un estado puede tener una, varias o ninguna. Con se cumple (figura 51.2b). Quien conozca solo no puede saber si el estado anterior fue o . La pérdida de información sobre el signo es una propiedad de la regla y no un defecto de los datos.
El mapa afín con es, en cambio, invertible, con . Cuando es biyectiva pueden definirse iteradas negativas y órbitas completas indexadas por los enteros. Si no es invertible, la dinámica hacia atrás se ramifica. Muchos mapas importantes para la teoría del caos, entre ellos el mapa logístico en su dominio usual, no son invertibles. La falta de invertibilidad no implica caos, aunque permite plegamientos sin equivalente en un flujo unidimensional regular.
Conjuntos invariantes
Un conjunto es positivamente invariante bajo si , de modo que una órbita que empieza en permanece en en todas las iteraciones futuras. Con , el intervalo es positivamente invariante porque implica . También lo es, porque . La demostración usa una desigualdad exacta. Un barrido numérico podría sugerir la invariancia sin demostrar que ningún punto intermedio escapa. Cuando además , algunos textos hablan de invariancia completa. Conviene indicar la definición usada, porque la terminología varía. Si el modelo describe una fracción, una probabilidad o una población normalizada, hay que demostrar que la regla respeta el intervalo pertinente antes de estudiar la dinámica sobre él.
De dónde provienen los mapas
Un mapa puede describir un fenómeno que ocurre por pasos, como las generaciones no superpuestas o las actualizaciones de un algoritmo. También puede provenir de muestrear un flujo cada unidades de tiempo. Si es el flujo, el mapa da el estado cada período de muestreo (Robinson, 2012).
No todo mapa puede ser el mapa de tiempo de un flujo unidimensional regular. Si , la unicidad impide que las soluciones que parten de ambos puntos se crucen, por lo que siguen ordenadas en el instante . El mapa es, por tanto, estrictamente creciente. Un mapa creciente no tiene órbitas de período 2. Si , entonces y la órbita crece sin volver. Si ocurre lo simétrico. Los mapas y , que no son crecientes en toda la recta, no pueden obtenerse muestreando una ecuación diferencial autónoma escalar. El carácter discreto describe la estructura temporal del modelo, de modo que el origen del mapa debe declararse por separado.
Gráficos temporales e interpolación
En un gráfico habitual, va en el eje horizontal y en el vertical. Unir los puntos con segmentos mejora la lectura, aunque los segmentos pueden parecer una trayectoria continua. Si , y , el mapa afirma esos tres estados y no que el sistema haya tomado todos los valores entre 0 y 1 entre los pasos 0 y 1. Una interpolación lineal añadiría un modelo que no está en la regla. La distinción importa cuando los saltos son grandes, porque una órbita puede alternar entre regiones distantes sin pasar por las intermedias. Esa posibilidad es una de las razones por las que los argumentos topológicos válidos para flujos no se trasladan a los mapas. En las figuras de este capítulo, las líneas entre marcadores indican solo el orden de los estados.
Qué puede demostrarse sin simular
Para un mapa dado pueden buscarse los puntos fijos resolviendo y los puntos periódicos resolviendo y descartando los períodos menores. Pueden demostrarse la invariancia de un intervalo mediante desigualdades y la falta de inyectividad mediante preimágenes. A veces existen, además, expresiones cerradas de . La simulación resulta especialmente útil cuando las iteradas se vuelven intratables, aunque no reemplaza estos resultados. Mil iteraciones que parecen converger no demuestran la convergencia para todo . Un punto que no apareció en un barrido no queda excluido. Una órbita visualmente repetitiva puede tener un período mayor que la ventana examinada.
Los errores más frecuentes al empezar son de la misma naturaleza. Tratar como una velocidad, leer como una potencia o llamar punto fijo a un cero de son confusiones de definición. Atribuir período 2 a un punto fijo, porque también cumple , olvida la minimalidad. Suponer que el presente determina un pasado único olvida que la regla puede no ser invertible, aunque el futuro sí quede determinado.
Iteración exacta y aritmética finita
El mapa matemático opera con números reales exactos y el computador con representaciones finitas. En los mapas contractivos sencillos, los errores de redondeo tienden a disminuir. En otros pueden amplificarse con cada iteración. Esa amplificación numérica no debe identificarse con la sensibilidad dinámica. Si dos implementaciones divergen porque una evalúa mal la función o trabaja con precisión insuficiente, la diferencia pertenece al método. Si dos condiciones iniciales distintas se separan bajo una regla exacta, la separación es una propiedad de la dinámica.
La periodicidad computacional requiere también cautela. Un computador tiene un número finito de estados representables. Si una actualización determinista mantiene la órbita dentro de ese conjunto, tarde o temprano repite exactamente un estado y desde ahí se repite toda la evolución posterior. Toda órbita digital termina siendo periódica, aunque el mapa ideal tenga órbitas que nunca se repiten.
El mapa de duplicación, si y si , reaparecerá en capítulos posteriores y muestra el problema con claridad. El bloque siguiente itera la órbita de en aritmética exacta con fracciones. Luego itera la de en punto flotante de doble precisión.
from fractions import Fraction

def duplicar(x):
    y = 2 * x
    return y - 1 if y >= 1 else y

x = Fraction(1, 10)                          # aritmética exacta
orbita = [x]
for _ in range(6):
    x = duplicar(x)
    orbita.append(x)
print("exacta:", ", ".join(str(v) for v in orbita))

print("valor almacenado para 0.1:", Fraction(0.1))
x, n = 0.1, 0                                # punto flotante de doble precisión
while x != 0.0:
    x = duplicar(x)
    n += 1
print("punto flotante: la órbita de 0.1 llega a 0 en", n, "iteraciones")
Al ejecutarlo se obtiene esta salida.
exacta: 1/10, 1/5, 2/5, 4/5, 3/5, 1/5, 2/5
valor almacenado para 0.1: 3602879701896397/36028797018963968
punto flotante: la órbita de 0.1 llega a 0 en 55 iteraciones
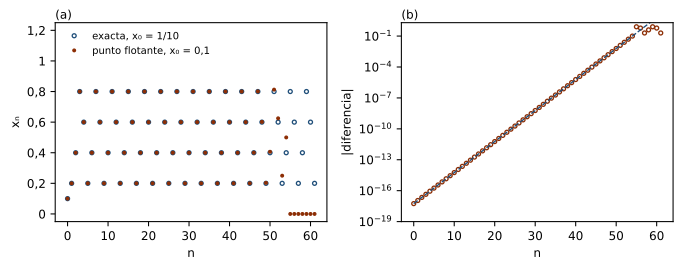
La órbita exacta de entra en el ciclo de período 4 formado por , , y y permanece en él. La órbita calculada en punto flotante coincide con ella durante unas cincuenta iteraciones, luego se aparta y llega a 0 en la iteración 55, donde queda fija (figura 51.3a). La explicación es exacta. El número almacenado para es la fracción , que difiere de en unos . Multiplicar por 2 y restar 1 son operaciones exactas en aritmética binaria (Goldberg, 1991), así que el computador calcula sin error la órbita de esa otra condición inicial. Cada duplicación elimina un factor 2 del denominador y, al cabo de 55 pasos, la fracción es un entero. La diferencia con la órbita de se duplica en cada paso y alcanza un tamaño comparable al del intervalo después de unas 55 iteraciones (figura 51.3b). Con números elegidos al azar en ocurre lo mismo. Sus órbitas llegan a 0 en 52 iteraciones en promedio.
El ejemplo no dice que el cálculo sea inútil. Dice que una simulación de un mapa que amplifica diferencias no produce una órbita exacta indefinidamente, algo imposible con precisión finita. Su objetivo será aproximar propiedades del sistema durante horizontes en que la aproximación esté justificada, con los parámetros, el tipo numérico, las iteraciones y los transitorios registrados. Los ejemplos de este capítulo tienen soluciones exactas o identidades simples precisamente para que la implementación pueda auditarse antes de pasar a mapas sin órbitas cerradas. El capítulo 52 añadirá la pregunta que aquí se evitó, qué ocurre con las órbitas que empiezan cerca de un punto fijo. En mapas unidimensionales, la derivada de la regla dará el primer criterio local de estabilidad y el umbral tendrá un papel análogo, aunque no idéntico, al cruce de valores propios en tiempo continuo.
Ejercicios
Ejercicio 51.1. Considere . (a) Encuentre el punto fijo y la fórmula cerrada de . (b) Calcule los cuatro primeros iterados desde . (c) Describa cómo se acerca la órbita al punto fijo y compárelo con el caso .
Ejercicio 51.2. Considere . (a) Encuentre sus puntos fijos y sus ceros y compruebe que no coinciden. (b) Encuentre los puntos de período mínimo 2 resolviendo y descartando los puntos fijos. (c) Verifique que forman un ciclo.
Ejercicio 51.3. Considere . (a) Demuestre que en todos los puntos donde las tres iteraciones están definidas. (b) Calcule la órbita de . (c) ¿Qué ocurre con la órbita de ?
Ejercicio 51.4. Demuestre que un mapa estrictamente creciente de la recta no tiene puntos de período mínimo 2. Use el resultado para explicar por qué no puede ser el mapa de tiempo de una ecuación diferencial autónoma escalar.
Ejercicio 51.5. Considere . (a) Demuestre que . (b) ¿Cuántas preimágenes en tiene un valor ? ¿Y el valor ? (c) ¿Es invertible sobre ?
Ejercicio 51.6. En el mapa de duplicación, (a) demuestre que la órbita exacta de es eventualmente periódica y encuentre su período. (b) Explique por qué toda condición inicial de la forma llega a 0 en a lo sumo iteraciones. (c) Explique por qué el resultado del apartado (b) implica que toda órbita calculada en punto flotante binario llega a 0.
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 51.1. (a) y . (b) Desde se obtienen , , y . (c) Como , la desviación cambia de signo en cada paso y se reduce a la mitad, por lo que la órbita se acerca al punto fijo alternando a ambos lados. Con la desviación conserva el signo y la aproximación es monótona.
Solución 51.2. (a) Los puntos fijos cumplen , es decir, y . Los ceros son . (b) equivale a . Al dividir por queda , con soluciones , es decir, y . (c) y .
Solución 51.3. (a) y . (b) , un ciclo de período 3. (c) y no está definido, así que la órbita termina en el segundo paso. El mapa tiene un polo en y no es continuo en toda la recta.
Solución 51.4. Si es estrictamente creciente y , al aplicar se obtiene . Por inducción la órbita es estrictamente creciente y no vuelve a . El caso es simétrico. Por eso solo los puntos fijos pueden ser periódicos. El mapa de tiempo de una ecuación diferencial autónoma escalar es creciente, porque las soluciones no se cruzan. Como tiene puntos de período 2, no puede ser uno de esos mapas.
Solución 51.5. (a) En la parábola es no negativa, se anula en los extremos y alcanza su máximo, 1, en . Por continuidad toma todos los valores intermedios, así que . (b) Si , la ecuación tiene dos soluciones en , simétricas respecto de . Si tiene una sola, . (c) No, porque casi todos los valores tienen dos preimágenes.
Solución 51.6. (a) . La órbita entra en un ciclo de período 4 después del primer paso. (b) La duplicación lleva a una fracción con denominador , porque el 2 cancela un factor del denominador y restar 1 no lo cambia. Tras pasos el denominador es 1 y el valor es 0. (c) Todo número binario de punto flotante en es una fracción de la forma . Las operaciones del mapa, además, son exactas en esa aritmética.
Referencias
Alligood, K. T., Sauer, T. D. y Yorke, J. A. (1996). Chaos: An introduction to dynamical systems. Springer. https://doi.org/10.1007/b97589
Devaney, R. L. (2003). An introduction to chaotic dynamical systems (2.ª ed.). Westview Press.
Goldberg, D. (1991). What every computer scientist should know about floating-point arithmetic. ACM Computing Surveys, 23(1), 5–48. https://doi.org/10.1145/103162.103163
Robinson, R. C. (2012). An introduction to dynamical systems: Continuous and discrete (2.ª ed.). American Mathematical Society.
Strogatz, S. H. (2015). Nonlinear dynamics and chaos: With applications to physics, biology, chemistry, and engineering (2.ª ed.). Westview Press.