Qué hace un punto fijo con sus vecinos
Un punto fijo de es un estado que cumple , según la definición del capítulo 51. La igualdad identifica un estado que permanece inalterado al iterar, sin decir qué ocurre si la órbita empieza cerca de él. Esa segunda pregunta es la de la estabilidad. En tiempo continuo, para , la derivada mide la tasa de crecimiento de una perturbación infinitesimal. En un mapa, la derivada mide cuánto se multiplica una perturbación en un paso, de modo que el umbral pertinente lo fija su módulo y no su signo.
Con y pequeño, el desarrollo de Taylor da
El número es el multiplicador del punto fijo. Tras pasos de la aproximación lineal, . Un módulo menor que uno sugiere contracción, uno mayor que uno sugiere expansión y es un caso no hiperbólico que la linealización no resuelve. Este capítulo deriva bajo qué hipótesis valen esas conclusiones, examina el significado del signo, estudia los casos frontera y extiende el criterio a las órbitas periódicas.
Estabilidad, atracción y estabilidad asintótica
Sea un punto fijo de un mapa de un intervalo en sí mismo. El punto es estable en el sentido de Lyapunov si para todo existe tal que implica para todo . Es un atractor local si existe un entorno de tal que toda órbita que empieza en converge a . Es localmente asintóticamente estable si es estable y atractor local (Alligood et al., 1996).
Las tres nociones son distintas. El mapa tiene el punto fijo . La órbita de alterna entre y , por lo que para todo . El origen es estable, porque una órbita que empieza cerca permanece cerca, pero no atrae. Su multiplicador es , justo en el borde . El criterio por derivadas que estudiaremos es, además, local. Un punto fijo puede atraer todo un intervalo o solo un entorno pequeño sin que la derivada en el punto distinga entre ambos casos.
El mapa afín como caso exacto
Con y , el punto fijo es y la relación es exacta, de modo que . El multiplicador es y todos los casos quedan resueltos. Si , la órbita converge al punto fijo. Si , una perturbación no nula crece como y el punto fijo repele. Si , el mapa es una traslación, sin puntos fijos cuando o con todos los puntos fijos cuando . Si , todo punto distinto del fijo pertenece a un ciclo de período 2.
El signo de añade información geométrica. Con la perturbación conserva su signo y la órbita se acerca desde un mismo lado. Con el signo alterna y la órbita cruza el punto fijo en cada paso mientras su distancia disminuye. En ambos casos hay atracción, por lo que el criterio debe usar . Lo que el caso no lineal debe preservar es esta idea. Si cerca del punto fijo la regla se comporta como una multiplicación por un factor de módulo menor que uno, las distancias se contraen.
Atracción cuando el multiplicador tiene módulo menor que uno
Sea continuamente diferenciable cerca de un punto fijo con . Elijamos con . Por la continuidad de existe un intervalo en el que . Para , el teorema del valor medio da un punto entre y con , de modo que
La imagen queda más cerca del punto fijo, luego y la desigualdad puede iterarse, . Como , la órbita converge. La misma cota demuestra la estabilidad, porque basta escoger la condición inicial dentro del intervalo de contracción y a la distancia deseada del punto fijo. Si es de clase cerca de y , el punto fijo es localmente asintóticamente estable (Strogatz, 2015, sec. 10.1).
La demostración usa una cota de la derivada en todo un entorno del punto fijo. Fuera de ese entorno la función puede plegarse, crecer o enviar la órbita a otra región, de modo que la conclusión sigue siendo local.
Repulsión cuando el multiplicador tiene módulo mayor que uno
Si , se elige con y un entorno en el que . El mismo argumento da mientras la órbita permanezca en el entorno. Una perturbación pequeña y no nula crece al menos por el factor en cada paso hasta salir de la vecindad. Por eso el punto fijo es inestable. La conclusión no dice que la órbita diverja a infinito. Después de salir del entorno puede converger a otro atractor, caer en un ciclo o mostrar una dinámica más compleja. Un punto fijo repulsor expulsa de su vecindad a las órbitas cercanas, salvo excepciones, sin que el sistema tenga que explotar.
El signo del multiplicador
El módulo decide la contracción o la expansión lineal. El signo indica cómo cambia la orientación de la perturbación. Con la perturbación conserva el signo y la aproximación ocurre desde un lado. Con la magnitud disminuye y el signo cambia en cada iteración. Con la repulsión conserva la orientación y con la distancia crece mientras la perturbación alterna. Una sucesión alternante como , , , cambia de lado indefinidamente sin repetir estados y converge a un punto fijo, así que no es una órbita periódica (figura 52.1).
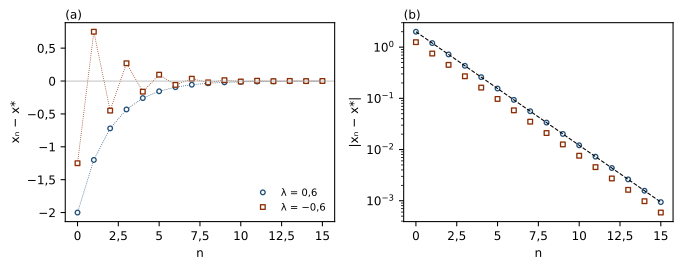
El diagrama de telaraña del capítulo 51 muestra el mismo criterio. Cerca del punto fijo, una pendiente de módulo menor que uno hace que la telaraña se cierre hacia la intersección con la diagonal y una de módulo mayor que uno hace que se abra. La figura no sustituye a la demostración, porque una escala mal elegida puede disimular una convergencia lenta o una expansión inicial pequeña. Una telaraña finita, además, representa solo las iteraciones calculadas.
Cuando el multiplicador tiene módulo uno
La linealización decide en los puntos fijos hiperbólicos, con . En el borde, los términos no lineales pueden dominar, como muestran tres mapas con el mismo módulo del multiplicador.
El mapa tiene . Para se cumple , así que decrece y converge a un límite que, por continuidad, cumple , es decir, . El origen atrae pese a que la derivada vale . La convergencia es algebraica. Como , la órbita se comporta como , mucho más despacio que cualquier contracción geométrica. El mapa tiene la misma derivada en el origen, pero y el origen es inestable. Desde , la órbita supera el valor 2 en el paso 54. El mapa , con derivada , conserva exactamente la distancia al origen, que es estable sin ser atractivo (figura 52.2a).
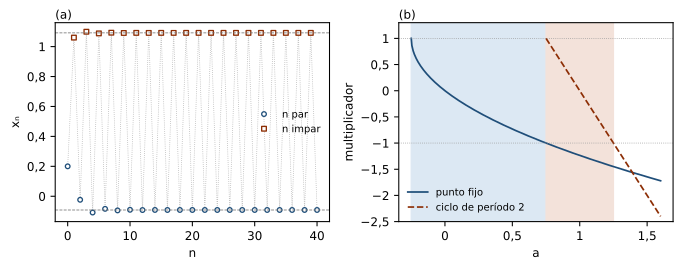
Cuando conviene estudiar la segunda iterada, cuya derivada en el punto fijo vale . Con se obtiene , que atrae como . Con se obtiene , que repele (figura 52.2b). El valor no permite concluir estabilidad ni inestabilidad. El caso exige examinar términos de orden superior, iteradas o alguna estructura particular del mapa.
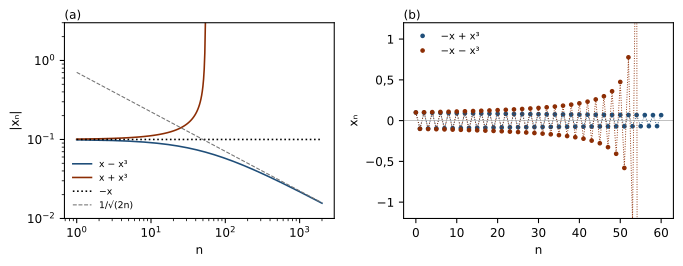
La expansión se interpreta con facilidad cuando la parte lineal contrae o expande. Con esa dominancia desaparece y un término cúbico pequeño, acumulado durante muchas iteraciones, decide la dinámica. Es la versión discreta de una regla ya encontrada en tiempo continuo, según la cual la linealización decide cuando el objeto es hiperbólico y puede no decidir cuando pierde la hiperbolicidad. Los dos valores críticos, y , no son equivalentes y se asocian a mecanismos de bifurcación distintos, que el capítulo 53 empezará a estudiar.
El multiplicador de un ciclo
El razonamiento se extiende a un ciclo de período formado por , con y los índices tomados módulo . Cada punto del ciclo es un punto fijo de , con lo que la estabilidad del ciclo se estudia aplicando el criterio anterior a esa iterada. Por la regla de la cadena, su derivada es la misma en todos los puntos del ciclo,
Con las mismas hipótesis de diferenciabilidad, implica que el ciclo atrae, que repele y vuelve a ser inconcluyente. El producto resume la deformación lineal que sufre una perturbación pequeña a lo largo de una vuelta completa. Por eso la estabilidad de un ciclo no puede juzgarse con la derivada en uno solo de sus puntos.
Un ciclo de período 2 en la familia a − x²
Consideremos . Los puntos fijos cumplen . El de la derecha es y su multiplicador vale , que tiene módulo menor que uno si . Los puntos que vuelven en dos pasos cumplen
El factor reproduce los puntos fijos, mientras que da el ciclo de período 2,
real para . Como y el producto de las raíces de vale , el multiplicador del ciclo es . El ciclo atrae cuando .
El valor es el mismo en que el multiplicador del punto fijo llega a (figura 52.3b). El ciclo nace, con multiplicador , en el instante en que el punto fijo pierde la estabilidad a través de . Al aumentar el multiplicador del ciclo desciende y alcanza en . Ese encadenamiento es el de la duplicación de período que estudiará el capítulo 53, en la estela del trabajo de May (1976) sobre ecuaciones en diferencias.
Con los puntos del ciclo son y . El multiplicador vale . El bloque siguiente localiza el ciclo iterando desde , compara el producto de derivadas con la fórmula y mide cómo se reduce una perturbación observada cada dos pasos. Estudia además la convergencia algebraica del mapa .
import numpy as np

a = 1.1
F = lambda x: a - x**2

x = 0.2
for _ in range(200):                           # transitorio
    x = F(x)
ciclo = [x, F(x)]
producto = (-2 * ciclo[0]) * (-2 * ciclo[1])   # producto de derivadas
print("ciclo:", [round(c, 6) for c in ciclo])
print(f"multiplicador numérico {producto:.10f}   fórmula {4 * (1 - a):.10f}")

y = ciclo[0] + 1e-6                            # perturbación observada cada dos pasos
for vuelta in range(1, 4):
    y_nuevo = F(F(y))
    print(f"vuelta {vuelta}: razón {(y_nuevo - ciclo[0]) / (y - ciclo[0]):.6f}")
    y = y_nuevo

x = 0.5                                        # borde lambda = +1 con F(x) = x - x**3
for n in range(1, 100001):
    x = x - x**3
    if n in (10, 1000, 100000):
        print(f"n = {n:6d}   x_n = {x:.6f}   x_n * sqrt(2n) = {x * np.sqrt(2 * n):.4f}")
La ejecución produce la salida siguiente.
ciclo: [-0.091608, 1.091608]
multiplicador numérico -0.4000000000   fórmula -0.4000000000
vuelta 1: razón -0.399998
vuelta 2: razón -0.400001
vuelta 3: razón -0.400000
n =     10   x_n = 0.191422   x_n * sqrt(2n) = 0.8561
n =   1000   x_n = 0.022284   x_n * sqrt(2n) = 0.9966
n = 100000   x_n = 0.002236   x_n * sqrt(2n) = 0.9999
La perturbación se multiplica por en cada vuelta, como predice el multiplicador. El signo negativo indica que, observada cada dos pasos, cambia de lado en cada vuelta. En el borde, el producto tiende a 1, lo que confirma la ley algebraica.
Mapas en varias dimensiones
Para un mapa diferenciable en con punto fijo , la linealización es y los valores propios del jacobiano hacen de multiplicadores. Si todos tienen módulo menor que uno, el punto fijo es localmente asintóticamente estable. Si alguno tiene módulo mayor que uno, hay una dirección expansiva y el punto fijo es inestable. Si alguno está sobre el círculo unidad, la linealización puede no decidir (Kuznetsov, 2023). La frontera de estabilidad de los mapas es el círculo unidad del plano complejo, mientras que en las ecuaciones diferenciales era el eje imaginario. La correspondencia no es casual (Robinson, 2012). El mapa de tiempo de un flujo lineal es la matriz , cuyos valores propios tienen módulo menor que uno exactamente cuando .
Lo que prueba el análisis y lo que muestra la simulación
Los ejemplos del capítulo cubren los casos principales. El mapa contrae con multiplicador positivo y el mapa contrae alternando, ambos hiperbólicos y clasificados por el multiplicador. Los mapas y comparten el multiplicador y requieren información no lineal. Las figuras y las iteraciones numéricas ilustran estas conclusiones y comprueban la implementación, pero la demostración descansa en las desigualdades y en el teorema del valor medio. Cien iteraciones que parecen converger no prueban qué ocurre cuando , en especial cerca de , donde la convergencia puede ser muy lenta. Las comparaciones entre identidades algebraicas y números de punto flotante usan tolerancias, que pertenecen al método computacional.
Varios errores son frecuentes al empezar. Un punto fijo con derivada negativa no es inestable por ese solo hecho, porque produce atracción alternante. La condición garantiza estabilidad local y no global. Un ciclo se clasifica con el producto de las derivadas a lo largo del ciclo, que no puede sustituirse por la derivada en uno de sus puntos. Una sucesión alternante cuya amplitud disminuye tampoco es un ciclo de período 2.
Ejercicios
Ejercicio 52.1. Considere . (a) Calcule los multiplicadores de sus puntos fijos, y . (b) Calcule el multiplicador del ciclo formado por . (c) ¿Hay algún punto fijo o ciclo de período 2 atractor?
Ejercicio 52.2. (a) Calcule hasta tercer orden para . (b) Deduzca para qué signo de el origen atrae. (c) Compruebe el resultado con .
Ejercicio 52.3. En la familia , (a) demuestre que el multiplicador del punto fijo derecho vale . (b) Encuentre el intervalo de en que ese punto fijo es estable. (c) Compruebe que en los dos puntos del ciclo de período 2 coinciden con el punto fijo.
Ejercicio 52.4. El mapa del capítulo 51 tiene el ciclo de período 3 formado por , y . (a) Calcule su multiplicador. (b) Relacione el resultado con la identidad .
Ejercicio 52.5. Considere el mapa lineal del plano , donde es la rotación de ángulo . (a) Calcule los valores propios. (b) Describa las órbitas con y con . (c) Compare con el sistema continuo cuyos valores propios son .
Ejercicio 52.6. (a) Estime cuántas iteraciones se necesitan para reducir un error en un factor con multiplicador y con multiplicador . (b) Con el mapa desde , estime cuántas iteraciones se necesitan para llegar a . (c) ¿Qué consecuencia práctica tiene la diferencia?
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 52.1. (a) Con , los multiplicadores son y , ambos de módulo mayor que uno. (b) El producto es . Como son las raíces de , su producto vale y el multiplicador es . (c) No. Todos repelen, lo que anticipa una dinámica compleja en el intervalo .
Solución 52.2. (a) . (b) El término reduce la distancia si , así que el origen atrae para y repele para . (c) Con se obtiene el mapa , que atrae. Con se obtiene , que repele, como en la figura 52.2b.
Solución 52.3. (a) El punto fijo derecho es y . (b) La condición equivale a , es decir, . (c) En se cumple , que es también el punto fijo, .
Solución 52.4. (a) Con se obtiene , y , cuyo producto vale 1. (b) Como es la identidad, su derivada vale 1 en todas partes. Todos los puntos vecinos son también periódicos de período 3, por lo que el ciclo es neutral y no atrae ni repele.
Solución 52.5. (a) Los valores propios son , de módulo . (b) Con las órbitas giran y se acercan al origen en espiral, reduciendo su distancia un 10 % por paso. Con giran sobre circunferencias sin acercarse ni alejarse. (c) En tiempo continuo, la frontera es , sobre el eje imaginario. En tiempo discreto es , sobre el círculo unidad. El mapa de tiempo del sistema continuo tiene valores propios de módulo .
Solución 52.6. (a) Se necesita , es decir, unas 27 iteraciones con y unas 1375 con . (b) Con se necesita . (c) Cerca de un punto fijo no hiperbólico, la convergencia puede ser tan lenta que una simulación de duración razonable no permita distinguir una atracción débil de la neutralidad.
Referencias
Alligood, K. T., Sauer, T. D. y Yorke, J. A. (1996). Chaos: An introduction to dynamical systems. Springer. https://doi.org/10.1007/b97589
Kuznetsov, Y. A. (2023). Elements of applied bifurcation theory (4.ª ed.). Springer. https://doi.org/10.1007/978-3-031-22007-4
May, R. M. (1976). Simple mathematical models with very complicated dynamics. Nature, 261(5560), 459–467. https://doi.org/10.1038/261459a0
Robinson, R. C. (2012). An introduction to dynamical systems: Continuous and discrete (2.ª ed.). American Mathematical Society.
Strogatz, S. H. (2015). Nonlinear dynamics and chaos: With applications to physics, biology, chemistry, and engineering (2.ª ed.). Westview Press.