Una restricción global que aparece solo porque el sistema es plano
Los capítulos 35 a 38 reunieron herramientas para estudiar sistemas autónomos de dos variables sin depender únicamente de la simulación. La linealización describe el comportamiento local cerca de los equilibrios hiperbólicos, mientras que las nulclinas y las regiones invariantes organizan el plano de fases. Las funciones de Lyapunov permiten demostrar la estabilidad o acotar la evolución. El principio de LaSalle permite, además, concluir la convergencia aun cuando la derivada de una función de Lyapunov no sea estrictamente negativa en todo punto.
Falta todavía una pregunta global. Supongamos que una trayectoria de un sistema plano queda confinada para siempre en una región compacta sin converger hacia un equilibrio. Interesa saber qué clases de comportamiento pueden persistir cuando el tiempo tiende a infinito.
En tres dimensiones, o en los mapas discretos, la respuesta puede ser muy rica. En el plano continuo autónomo ocurre algo especial. La unicidad de las soluciones impide que dos órbitas distintas se crucen, mientras que la topología del plano restringe severamente la manera en que una trayectoria acotada puede volver una y otra vez a una región. El teorema de Poincaré-Bendixson formaliza esa restricción.
En la forma más útil para esta etapa del libro, el teorema afirma que un conjunto límite compacto de un flujo plano que no contiene equilibrios debe ser una órbita periódica. Para usar el resultado hay que precisar qué es un conjunto límite, qué regularidad tiene el campo, qué significa que una trayectoria permanezca acotada y qué hipótesis permiten excluir los equilibrios.
El capítulo desarrolla esas condiciones mediante un ejemplo completamente resoluble. El objetivo es aprender a construir una cadena válida, que demuestra el confinamiento, identifica el conjunto límite posible, verifica la ausencia de equilibrios y solo entonces concluye la periodicidad. Memorizar un lema para detectar ciclos no basta para eso.
Sistemas planos autónomos y conjuntos omega-límite
Consideremos un sistema autónomo
donde es abierto y es suficientemente regular, por ejemplo de clase . Bajo las condiciones de existencia y unicidad del capítulo 32, cada condición inicial determina una trayectoria .
Interesa el comportamiento cuando . El conjunto omega-límite de , denotado , contiene los puntos a los que la trayectoria vuelve arbitrariamente cerca en tiempos cada vez mayores. Una definición secuencial útil es
El conjunto omega-límite es distinto del conjunto de puntos visitados por la órbita. Una trayectoria que se acerca a un equilibrio sin alcanzarlo visita infinitos puntos que no pertenecen a su omega-límite, que en ese caso puede consistir solo en el equilibrio.
Si la semiórbita positiva permanece en un conjunto compacto, su omega-límite es no vacío, compacto, conexo e invariante (Teschl, 2012). La invariancia significa que, si un punto pertenece al conjunto límite, la trayectoria que parte de él permanece dentro del conjunto mientras esté definida. Estas propiedades vuelven a un objeto más informativo que una imagen tardía de una única simulación.
Conviene recuperar una distinción del capítulo 38. Una región positivamente invariante contiene toda la evolución futura de los estados que comienzan en ella, mientras que el omega-límite describe dónde puede acumularse una trayectoria particular a largo plazo. Una región invariante puede ser muy grande y contener muchos conjuntos omega-límite diferentes.
Una forma básica del teorema de Poincaré-Bendixson
Una formulación estándar, suficiente para nuestro propósito, es la siguiente.
Sea , con abierto. Si la semiórbita positiva de permanece en un conjunto compacto de y su conjunto omega-límite no contiene puntos de equilibrio, entonces es una órbita periódica.
La formulación aparece en los textos de teoría cualitativa de ecuaciones diferenciales como caso central de versiones más generales del teorema (Hirsch et al., 2013; Perko, 2001; Strogatz, 2015; Teschl, 2012). Su conclusión es fuerte, aunque específica. No afirma que toda trayectoria acotada sea periódica, porque la trayectoria inicial puede acercarse asintóticamente al ciclo sin estar nunca exactamente sobre él. Lo periódico es el conjunto límite.
Tampoco afirma que exista un único ciclo en todo el sistema, ya que distintas regiones del plano pueden contener ciclos distintos. Ni siquiera afirma que el ciclo encontrado sea estable frente a todas las perturbaciones. Su estabilidad requiere un análisis adicional.
Una consecuencia muy usada puede expresarse de manera operativa. Si una región compacta y positivamente invariante no contiene equilibrios, cualquier trayectoria que permanezca en ella tiene un omega-límite no vacío que tampoco los contiene. El teorema obliga a que ese omega-límite sea periódico, de modo que la región contiene al menos una órbita periódica.
Esta consecuencia explica la importancia de las regiones atrapantes. Una figura que parece mostrar una curva cerrada no demuestra la periodicidad. Una región atrapante sin equilibrios, en cambio, combinada con las hipótesis del teorema, puede demostrar la existencia de un ciclo aunque se desconozca su fórmula.
Predicción antes del ejemplo
Supongamos que una trayectoria queda atrapada en un anillo , con , que no contiene equilibrios. Supongamos también que el campo es de clase con soluciones únicas. Pueden imaginarse tres posibilidades intuitivas. La trayectoria podría terminar en un punto, recorrer para siempre una curva cerrada o llenar irregularmente una parte bidimensional del anillo sin repetirse.
Si no hay equilibrios, la trayectoria no puede terminar en un punto. Llenar irregularmente una parte del anillo no sería absurdo en dimensiones superiores, aunque en el plano autónomo el teorema de Poincaré-Bendixson la excluye bajo estas hipótesis y obliga a que el conjunto omega-límite sea una órbita periódica. La conclusión no se obtiene porque el anillo parezca cerrado. Se obtiene porque la topología del flujo plano, la unicidad y la compacidad restringen las posibilidades del conjunto límite. Construiremos ahora un sistema donde cada paso pueda comprobarse algebraicamente.
Un ciclo límite escrito como sistema polinómico
Consideremos el sistema que ya apareció en el ejercicio 38.6,
El campo es polinómico y, por tanto, de clase en todo el plano, sin problemas de regularidad local ni de unicidad. La forma cartesiana oculta parcialmente su estructura, que se vuelve visible en coordenadas polares, e con . Para se cumple . Al sustituir el sistema se obtiene
de modo que
Para el ángulo, , con numerador
lo que da
El sistema bidimensional se separa así en una dinámica radial y una rotación uniforme. El radio satisface una ecuación autónoma unidimensional y el ángulo aumenta a razón de un radián por unidad de tiempo.
Los radios estacionarios de la ecuación radial son y . El radio nulo corresponde al equilibrio cartesiano . El radio unitario corresponde a la circunferencia , sobre la cual , que no es un punto de equilibrio. Esa circunferencia es una órbita periódica de período . La diferencia entre un radio estacionario y un equilibrio del sistema completo es decisiva, porque en el radio deja de cambiar mientras la posición angular sigue evolucionando.
Signo radial y construcción de una región atrapante
La ecuación indica el sentido del flujo. El radio crece si , se mantiene si y decrece si , de modo que las trayectorias interiores se desplazan radialmente hacia afuera y las exteriores hacia adentro.
Tomemos el anillo cerrado
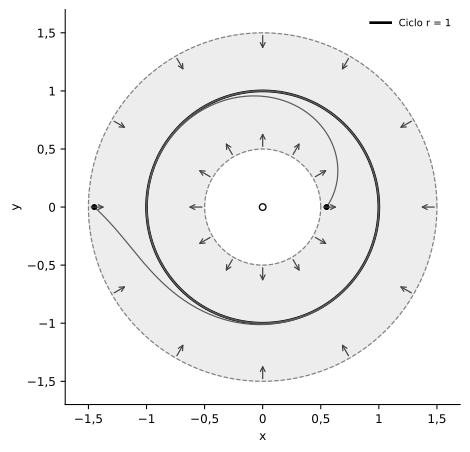
En su frontera interior, , se cumple
así que el campo apunta hacia radios mayores, es decir, hacia el interior del anillo. En la frontera exterior, ,
y el campo apunta hacia radios menores, también hacia el interior. El anillo es, por tanto, positivamente invariante, porque una trayectoria que comienza en él no puede salir por ninguna de sus dos fronteras.
El único equilibrio del sistema es, además, el origen. Un equilibrio con requeriría , pero , de modo que no hay equilibrios de radio positivo. El origen queda fuera del anillo. Se cumplen así todas las condiciones necesarias para aplicar el teorema, que son una región compacta, el confinamiento futuro, un campo suave y la ausencia de equilibrios (figura 39.1).
Aplicar el teorema y después comprobar más de lo que afirma
Sea una condición inicial con . Como el anillo es compacto y positivamente invariante, la semiórbita positiva permanece acotada y su omega-límite es no vacío y compacto. El anillo no contiene equilibrios, así que el omega-límite tampoco. El teorema de Poincaré-Bendixson obliga a que sea una órbita periódica.
El teorema establece la existencia de esa periodicidad límite, aunque en este ejemplo se sabe más, porque la ecuación radial es explícita. Con se obtiene , que es una ecuación logística. Para ,
De esta expresión se sigue que cuando . Como , la trayectoria se acerca a la circunferencia unitaria mientras sigue girando. Su conjunto omega-límite es exactamente el ciclo . Desde , por ejemplo, el radio tarda unidades de tiempo en llegar a (figura 39.2).
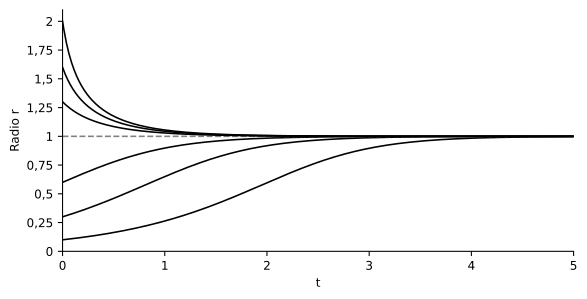
La separación entre el teorema general y la estructura particular importa. El teorema de Poincaré-Bendixson no dice que la distancia al ciclo deba disminuir monótonamente ni da la velocidad de convergencia. En este ejemplo, esas propiedades provienen de la ecuación radial.
Regiones atrapantes y unicidad del ciclo
Es fácil sobreinterpretar el corolario de la región atrapante. Si una región compacta y positivamente invariante no contiene equilibrios, contiene al menos una órbita periódica, pero de ello no se sigue que contenga exactamente una. Un campo plano puede tener varios ciclos límite anidados. Una región atrapante suficientemente amplia puede contener más de uno. Distintas condiciones iniciales pueden acercarse entonces a ciclos distintos, separados por fronteras dinámicas entre sus cuencas.
Demostrar la unicidad requiere información adicional, que puede provenir de una transformación particular, de una función de retorno, de criterios analíticos específicos o de propiedades de monotonía. El teorema no resuelve esa pregunta. Tampoco convierte en atractor a cualquier órbita periódica, porque un ciclo puede ser estable, inestable o semiestable. En nuestro ejemplo, atrae desde ambos lados porque el signo de apunta hacia él. Esa clasificación procede del flujo radial.
La atracción puede cuantificarse localmente. Con se obtiene y . Por la teoría unidimensional del capítulo 33, las pequeñas perturbaciones radiales decaen localmente como . Esta tasa tampoco proviene del teorema de Poincaré-Bendixson.
Conjuntos límite que contienen equilibrios
La forma básica del teorema exige que el omega-límite no contenga equilibrios. Si contiene alguno, la conclusión de que es una órbita periódica deja de valer. El caso más simple es una trayectoria que converge a un sumidero, cuyo omega-límite es ese único equilibrio.
En los sistemas planos pueden aparecer también conexiones entre equilibrios. Una órbita heteroclínica conecta dos equilibrios diferentes, mientras que una homoclínica parte asintóticamente de un equilibrio y regresa a él. Los conjuntos formados por equilibrios y conexiones pueden participar en estructuras límite. Las versiones generalizadas del teorema, bajo hipótesis como un número finito de equilibrios en el conjunto límite, restringen también esas posibilidades (Perko, 2001; Teschl, 2012).
Esto evita un uso mecánico del teorema. Si una región atrapante contiene un punto de silla, no basta con señalar que una trayectoria no parece dirigirse hacia él para concluir que hay un ciclo. Hay que excluir rigurosamente que el conjunto omega-límite incorpore ese equilibrio o sus conexiones. En una simulación finita la distinción puede ser difícil, porque una trayectoria puede permanecer mucho tiempo cerca de una silla antes de alejarse y una curva casi cerrada puede formar parte de una conexión global. El tiempo de integración y la resolución numérica no reemplazan el argumento geométrico.
Por qué el plano continuo es especial
La demostración del teorema usa propiedades que no sobreviven sin cambios en otros contextos. Una de ellas es la topología de las curvas simples del plano, según la cual toda curva cerrada simple separa el plano en una región interior y otra exterior. Esa separación, combinada con la imposibilidad de que las órbitas únicas se crucen, restringe las recurrencias posibles.
Por esa razón suele decirse que los sistemas autónomos continuos de dos dimensiones no pueden ser caóticos. La afirmación orienta bien, aunque necesita condiciones. Para los flujos planos suficientemente regulares, el teorema excluye los atractores recurrentes y aperiódicos que estudiaremos más adelante cuando el conjunto límite compacto no contiene equilibrios. Sus versiones generalizadas siguen restringiendo fuertemente el caso con un número finito de equilibrios. Los flujos autónomos planos estándar son, por tanto, demasiado limitados para sostener las geometrías caóticas clásicas de Lorenz o de Rössler.
No hay que convertir esta observación en una afirmación sin hipótesis sobre cualquier campo imaginable del plano. Los campos con regularidad insuficiente, los conjuntos con estructuras patológicas o los problemas fuera del marco de los flujos autónomos con unicidad pueden escapar a la formulación estándar, porque la conclusión pertenece a una clase matemática bien definida.
Contextos en que el teorema no se aplica directamente
Mapas discretos
Un mapa no es un flujo continuo en el plano. Dos iteraciones sucesivas pueden saltar entre regiones sin recorrer los puntos intermedios. Por eso los mapas bidimensionales pueden presentar caos. El mapa de Hénon, que estudiaremos más adelante, es un ejemplo clásico (Guckenheimer y Holmes, 1983).
Sistemas no autónomos
Un sistema plano forzado, y , no define un flujo autónomo en el plano . Si el forzamiento temporal se incorpora como una variable de fase adicional, el sistema autónomo equivalente tiene tres dimensiones. El teorema deja entonces de aplicarse en su forma ordinaria.
Sistemas autónomos de tres o más dimensiones
En , una trayectoria puede rodear y volver sin las restricciones de separación que impone una curva en el plano, de modo que los conjuntos omega-límite pueden ser mucho más complejos. La transición conceptual será importante cuando aparezcan, en capítulos posteriores, los atractores caóticos tridimensionales.
Estas exclusiones forman parte del teorema. Una herramienta matemática se define tanto por lo que permite concluir como por el dominio donde valen sus hipótesis.
Verificación computacional del ejemplo
El modelo canónico es lo bastante simple para comparar la simulación con la solución radial exacta. El bloque siguiente integra varias condiciones iniciales, compara el radio y el ángulo con sus expresiones analíticas y comprueba el período del ciclo.
import numpy as np
from scipy.integrate import solve_ivp


def campo(t, z):
    x, y = z
    r2 = x*x + y*y
    return [x*(1 - r2) - y, y*(1 - r2) + x]


def radio_exacto(t, r0):
    return (1 + (r0**-2 - 1) * np.exp(-2*t))**-0.5


t = np.linspace(0.0, 20.0, 2001)
for r0 in (0.1, 0.5, 1.0, 1.5, 2.5):
    sol = solve_ivp(campo, (0.0, 20.0), [r0, 0.0], rtol=1e-10, atol=1e-12,
                    dense_output=True)
    x, y = sol.sol(t)
    angulo = np.unwrap(np.arctan2(y, x))
    print(r0, np.max(np.abs(np.hypot(x, y) - radio_exacto(t, r0))),
          np.max(np.abs(angulo - t)))

vuelta = solve_ivp(campo, (0.0, 2*np.pi), [1.0, 0.0], rtol=1e-12, atol=1e-14)
print(vuelta.y[:, -1])
Para todas las condiciones iniciales, la diferencia entre el radio numérico y el exacto se mantiene por debajo de , mientras que el ángulo desenrollado difiere de en menos de (figura 39.3). La trayectoria que parte de vuelve al mismo punto al cabo de , con un error del orden de .
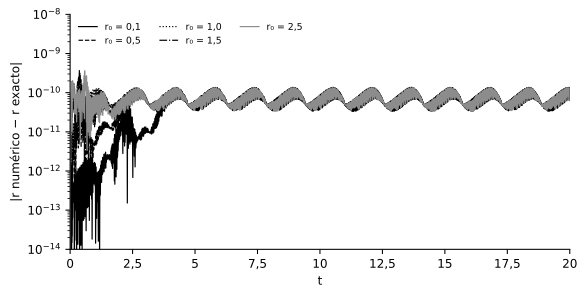
La simulación comprueba que la implementación reproduce el ejemplo, mientras que el teorema establece una restricción sobre toda una clase de sistemas bajo hipótesis matemáticas. Ejecutar muchas trayectorias no reemplaza una demostración general.
Qué puede fallar en una demostración computacional aparente
Una órbita cerrada en una figura es una evidencia mucho más débil que la cadena analítica anterior. Un fallo habitual consiste en cerrar artificialmente una trayectoria por el horizonte del dibujo. Si se dibuja un intervalo finito, el último punto puede quedar cerca del primero sin que exista periodicidad. Tampoco basta con que la distancia entre ambos sea pequeña, porque una trayectoria casi periódica o un transitorio lento pueden producir el mismo efecto. Una órbita periódica exige que el estado completo se repita al cabo de un período y que la evolución posterior también lo haga.
Otro fallo es confundir una proyección con el estado. Dos puntos que coinciden en una figura de dos variables pueden corresponder a estados diferentes si el sistema real o el modelo tiene dimensiones adicionales. En un flujo autónomo plano con unicidad, una órbita no puede cruzarse transversalmente consigo misma. Si una supuesta trayectoria plana lo hace, antes de invocar una dinámica exótica hay que comprobar si se está observando una proyección, un sistema no autónomo o un error numérico.
Tampoco debe aceptarse una región como atrapante porque algunas trayectorias simuladas no escaparon. La invariancia es una propiedad del campo sobre toda la frontera pertinente, que en nuestro anillo se demostró calculando el signo de en y en . Muestrear diez o cien puntos de la frontera sería una comprobación numérica útil, aunque seguiría siendo una aproximación finita a una afirmación continua.
Una tolerancia de integración demasiado laxa, o un paso fijo demasiado grande, puede introducir una deriva radial que desplaza el ciclo aparente. Con Euler explícito y paso , la trayectoria numérica que parte del ciclo se estabiliza en un radio de unos , cercano a la predicción , sin permanecer en . Por eso hay que comparar el radio calculado con una solución exacta y repetir el cálculo con tolerancias más estrictas. La estabilidad de la conclusión ante ese refinamiento comprueba el experimento numérico, sin demostrar el teorema general.
Una simulación, por último, no puede demostrar que una región carece de equilibrios porque ninguna trayectoria parezca detenerse. Los equilibrios se determinan resolviendo . En sistemas grandes puede hacer falta combinar la búsqueda numérica, el análisis algebraico y los argumentos de exclusión.
Una versión más general del teorema
La formulación básica usada en este capítulo es la más limpia, según la cual un conjunto omega-límite compacto y sin equilibrios es una órbita periódica. La teoría de Poincaré-Bendixson describe también qué puede ocurrir cuando el conjunto límite contiene un número finito de equilibrios. En una formulación general, un conjunto omega-límite compacto y conexo de un flujo plano de clase , con solo un número finito de equilibrios, queda restringido a combinaciones muy específicas. Puede ser un equilibrio, una órbita periódica o un conjunto formado por equilibrios y órbitas que los conectan (Perko, 2001; Teschl, 2012).
No hará falta demostrar aquí esa versión completa, aunque su existencia corrige dos simplificaciones. Una de ellas consiste en pensar que el teorema solo funciona si no hay equilibrios, cuando esa hipótesis pertenece a la versión que produce de inmediato una órbita periódica y no al alcance completo de la teoría. La otra simplificación consiste en pensar que cualquier comportamiento no convergente dentro de una región acotada debe ser un ciclo. Si el conjunto límite contiene sillas y conexiones, puede organizarse alrededor de ellas sin ser una única órbita periódica.
La distinción prepara capítulos posteriores. Las conexiones homoclínicas y heteroclínicas tendrán un papel central al estudiar las bifurcaciones globales y los mecanismos del caos en dimensiones o contextos donde las restricciones planas ya no bastan. En el plano, en cambio, esas conexiones forman parte precisamente de la estructura relativamente restringida que la teoría permite.
Implicación epistemológica de excluir posibilidades
En la modelización suele buscarse una predicción concreta, como el estado futuro, la amplitud de una oscilación o el período de un ciclo. El teorema de Poincaré-Bendixson muestra otra función de la teoría matemática, porque a veces el resultado principal consiste en restringir el espacio de comportamientos posibles.
Si se demostró que un modelo es un flujo autónomo plano y regular, que una trayectoria permanece en una región compacta y que su omega-límite no contiene equilibrios, una dinámica aperiódica recurrente de tipo caótico deja de ser una explicación disponible dentro de ese modelo. Si los datos empíricos parecen exigir esa clase de comportamiento, el problema no se resuelve afinando la integración numérica. Habría que reconsiderar la dimensión efectiva, el carácter autónomo, la presencia de ruido, los retardos, las discontinuidades o la propia adecuación del modelo.
La restricción sigue siendo una propiedad de la representación matemática. No demuestra que el sistema real sea bidimensional ni que su dinámica carezca de variables ocultas, porque un modelo plano puede excluir el caos precisamente por haber eliminado las variables necesarias para producirlo. La cautela será importante en las aplicaciones biológicas y clínicas. Encontrar oscilaciones en dos variables observadas no demuestra que el sistema subyacente sea un flujo bidimensional, ya que esas variables pueden ser proyecciones de un estado de mayor dimensión y un forzamiento externo puede volver no autónoma la dinámica aparente.
Consolidación
El teorema de Poincaré-Bendixson es una restricción global sobre los conjuntos límite de los flujos planos bajo hipótesis explícitas, sin funcionar como un detector visual de ciclos. Usar su forma básica exige una cadena lógica. La ecuación debe definir un flujo plano autónomo suficientemente regular y la trayectoria relevante debe permanecer en un conjunto compacto. Hay que caracterizar su omega-límite y excluir de él los equilibrios. Solo entonces queda justificada la conclusión de periodicidad.
En el sistema , , la transformación polar da y . El anillo es positivamente invariante y no contiene equilibrios, de modo que el teorema obliga a que el omega-límite de una trayectoria del anillo sea periódico. El análisis radial adicional identifica ese ciclo como , demuestra su atracción y cuantifica la convergencia.
Varias distinciones deben mantenerse separadas. Una región atrapante no implica un ciclo único y una órbita periódica no es automáticamente estable. Una curva casi cerrada en una simulación no demuestra la periodicidad. Un omega-límite que contiene equilibrios requiere un análisis diferente. El resultado plano no se traslada sin cambios a los mapas discretos, a los sistemas forzados ni a las dimensiones superiores.
El capítulo 40 cerrará esta parte integrando estas herramientas en un caso clásico, el péndulo conservativo y amortiguado. Allí compararemos la geometría de fase, la energía y la estabilidad para distinguir qué cambia cuando un sistema conserva la energía y qué cambia cuando la disipación introduce una dirección temporal privilegiada hacia estados de menor energía.
Ejercicios
Ejercicio 39.1. Considere un sistema en coordenadas polares con y . (a) Encuentre los ciclos y clasifíquelos con el signo de la derivada de respecto de . (b) Muestre que el anillo es atrapante y que el anillo no lo es. (c) ¿Qué indica el ejemplo sobre la unicidad de los ciclos?
Ejercicio 39.2. Para el sistema del capítulo, (a) compruebe que el anillo también es atrapante. (b) ¿Qué ventaja tiene usar un anillo más estrecho?
Ejercicio 39.3. Con la solución radial exacta, (a) calcule cuánto tarda el radio en pasar de a . (b) Compare ese tiempo con la escala . (c) ¿Por qué el tránsito es más lento lejos del ciclo que cerca de él?
Ejercicio 39.4. Explique por qué el teorema de Poincaré-Bendixson no se aplica (a) a un mapa bidimensional como el de Hénon y (b) a un oscilador plano con forzamiento periódico. (c) ¿Qué dimensión tiene el flujo autónomo equivalente en el segundo caso?
Ejercicio 39.5. El disco también es positivamente invariante para el sistema del capítulo. (a) ¿Por qué no basta para aplicar la forma básica del teorema? (b) ¿Qué propiedad del origen permite, de todos modos, concluir que las trayectorias con se acercan a un ciclo?
Ejercicio 39.6. (a) Integre el sistema del capítulo con Euler explícito desde y paso hasta . (b) Compare el radio final con la predicción . (c) Repita con y explique qué indica el resultado sobre las conclusiones basadas en integradores de paso fijo.
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 39.1. (a) Los ciclos son y . La derivada de vale en y en , de modo que el primer ciclo es atractor y el segundo, repulsor. (b) En se cumple y en , , así que el primer anillo es atrapante. En , en cambio, y las trayectorias salen por la frontera exterior del segundo anillo. (c) El sistema tiene dos ciclos. Solo una región atrapante bien elegida permite aislar el que atrae.
Solución 39.2. (a) En se cumple y en , . (b) Un anillo estrecho localiza el ciclo con más precisión, porque el teorema garantiza una órbita periódica dentro de cualquier anillo atrapante sin equilibrios.
Solución 39.3. (a) De la solución exacta se obtiene . (b) La escala local es , unas seis veces menor. (c) Cerca de el crecimiento del radio es lento porque es pequeño. La mayor parte del tránsito se consume al salir de la vecindad del origen.
Solución 39.4. (a) Un mapa salta entre puntos sin recorrer una curva continua, así que las restricciones topológicas de las curvas planas no se aplican y el caos es posible. (b) El forzamiento hace que el campo dependa explícitamente del tiempo, de modo que el sistema no define un flujo autónomo en el plano. (c) Al añadir la fase del forzamiento como variable, el flujo autónomo equivalente es tridimensional.
Solución 39.5. (a) El disco contiene el equilibrio del origen, mientras que la forma básica exige que la región atrapante no contenga equilibrios. (b) Como para , el origen repele las trayectorias cercanas, que no pueden tenerlo en su omega-límite. Se puede extraer entonces un anillo , sin equilibrios y atrapante, en el que aplica el teorema.
Solución 39.6. (a) y (b) Con , el radio final es de unos , casi igual a la predicción de . (c) Con el radio baja a unos , también cercano a la predicción. El ciclo numérico existe, pero está desplazado en una cantidad proporcional al paso. La existencia de una órbita cerrada en la salida numérica no garantiza que su radio sea el del ciclo exacto.
Referencias
Guckenheimer, J. y Holmes, P. (1983). Nonlinear oscillations, dynamical systems, and bifurcations of vector fields. Springer. https://doi.org/10.1007/978-1-4612-1140-2
Hirsch, M. W., Smale, S. y Devaney, R. L. (2013). Differential equations, dynamical systems, and an introduction to chaos (3.ª ed.). Academic Press.
Perko, L. (2001). Differential equations and dynamical systems (3.ª ed.). Springer. https://doi.org/10.1007/978-1-4613-0003-8
Strogatz, S. H. (2015). Nonlinear dynamics and chaos: With applications to physics, biology, chemistry, and engineering (2.ª ed.). Westview Press.
Teschl, G. (2012). Ordinary differential equations and dynamical systems. American Mathematical Society.