Cuando una función de Lyapunov disminuye sin hacerlo estrictamente
En el capítulo 37 usamos funciones de Lyapunov para demostrar la estabilidad sin resolver explícitamente todas las trayectorias. El caso más cómodo aparecía cuando una función positiva definida satisfacía para todo estado distinto del equilibrio. Esa desigualdad estricta impide que una trayectoria no estacionaria permanezca para siempre sobre un mismo nivel de , de modo que, bajo las hipótesis habituales, la estabilidad asintótica se sigue directamente.
Muchos sistemas importantes carecen de una derivada tan favorable. Puede encontrarse una función con cuya igualdad se cumple en todo un conjunto de estados que incluye al equilibrio y a muchos otros puntos. La función nunca aumenta, aunque en algunos puntos deja de cambiar instantáneamente. Queda entonces por saber si las trayectorias terminan llegando al equilibrio.
La respuesta no depende únicamente de localizar los puntos donde . Hay que preguntar qué trayectorias pueden permanecer dentro de ese conjunto. Esa es la idea central del principio de invariancia asociado a LaSalle. La herramienta reemplaza la exigencia puntual fuera del equilibrio, a menudo demasiado fuerte, por un análisis geométrico de qué parte del conjunto donde es compatible con la dinámica durante todo el tiempo.
La diferencia parece pequeña, pero cambia el tipo de razonamiento. Un cero instantáneo de no significa que la trayectoria se detenga ni que vaya a mantenerse constante después, porque puede corresponder a un punto donde el campo atraviesa transversalmente la superficie . Para convertir la semidefinitud de en una afirmación de convergencia hay que identificar el mayor conjunto invariante contenido en esa superficie.
El capítulo desarrolla ese argumento y lo conecta con una segunda cuestión, la de estimar regiones desde las cuales el sistema converge a un equilibrio. El principio de LaSalle no entrega automáticamente la cuenca completa, aunque permite certificar subconjuntos de ella mediante conjuntos invariantes y niveles de una función de Lyapunov.
Invariancia positiva y conjuntos que una trayectoria no abandona
Consideremos un sistema autónomo , con y soluciones únicas en la región de interés. Un conjunto es positivamente invariante si toda trayectoria que comienza en permanece en durante todo el tiempo futuro en que la solución esté definida,
La invariancia positiva no exige poder recorrer la trayectoria hacia atrás dentro del mismo conjunto. Para un flujo global reversible puede ser natural estudiar la invariancia en ambos sentidos, pero en los problemas de estabilidad hacia adelante basta con controlar el futuro.
Las funciones de Lyapunov dan una manera particularmente útil de construir conjuntos positivamente invariantes. Sea un subnivel de una función continuamente diferenciable. Si en , una trayectoria que parte con no puede superar ese valor. Mientras la solución exista y la desigualdad valga, se cumple , de modo que es positivamente invariante.
La compacidad añade otra propiedad importante. Si es compacto y la trayectoria permanece dentro de él, el estado no puede escapar al infinito. Con un campo localmente regular, eso elimina una de las rutas habituales de pérdida de la existencia global hacia adelante. Una trayectoria infinita confinada en un compacto tiene, además, puntos de acumulación. El principio de LaSalle usa precisamente esta combinación de confinamiento e invariancia.
La condición de subnivel no es la única manera de obtener una región invariante. En el capítulo 36 vimos que el sentido del campo sobre una frontera también puede impedir la salida. La ventaja de los niveles de es que la misma cantidad que demuestra la estabilidad da toda una familia de regiones candidatas.
El conjunto donde la derivada se anula y el mayor conjunto invariante
Supongamos que en un conjunto positivamente invariante se cumple y definamos
Sería tentador concluir que las trayectorias se aproximan a , aunque la afirmación correcta requiere una precisión adicional. Dentro de puede haber puntos desde los cuales el propio campo expulsa de inmediato al sistema fuera de . Esos puntos no pueden formar parte del comportamiento asintótico de una trayectoria que permanezca allí para siempre.
Por eso se identifica el mayor conjunto invariante contenido en . Conceptualmente, reúne las trayectorias completas que pueden permanecer enteramente dentro de la región donde . Puede ser un punto, varios equilibrios, una órbita periódica, una variedad de equilibrios u otra estructura invariante.
La distinción entre y es la operación central del capítulo. Encontrar suele ser un cálculo algebraico, mientras que encontrar exige volver a las ecuaciones diferenciales y preguntar qué hace el campo sobre ese conjunto. Si es la recta , por ejemplo, no basta con observar que en toda la recta. Hay que evaluar allí . Si para , esos puntos abandonan de inmediato la recta y no pertenecen al mayor conjunto invariante, que puede reducirse al origen aunque sea infinitamente grande.
Una formulación operativa del principio de LaSalle
Una versión estándar del principio de invariancia puede formularse así. Sea un sistema autónomo con soluciones únicas y sea un conjunto compacto y positivamente invariante. Supongamos que es de clase en una región que contiene a y que
Sea y sea el mayor conjunto invariante contenido en . Entonces toda solución que comienza en se aproxima a cuando , en el sentido de que
La formulación resume el contenido necesario sin convertir cualquier no creciente en una prueba de convergencia hacia un equilibrio. La conclusión es una aproximación a , cualquiera sea la estructura de . Cuando , se obtiene la convergencia al origen de todas las trayectorias que permanecen en . Si las condiciones del capítulo anterior garantizan además la estabilidad del origen, puede concluirse la estabilidad asintótica en el dominio certificado.
La compacidad y la invariancia de son hipótesis sustantivas. Sin confinamiento, una trayectoria podría escapar de la región donde se controla . Sin invariancia, verificar en no garantiza que la trayectoria siga allí. El principio debe aplicarse dentro del dominio efectivamente demostrado.
LaSalle desarrolló estas extensiones del método directo de Lyapunov precisamente para obtener información asintótica y estimaciones de regiones de estabilidad cuando la derivada de la función no era estrictamente negativa (LaSalle, 1960; LaSalle y Lefschetz, 1961). En las aplicaciones modernas, el principio es una herramienta básica de la estabilidad no lineal (Hirsch et al., 2013; Khalil, 2002; Teschl, 2012).
Por qué el argumento termina en el mayor conjunto invariante
La lógica del principio puede reconstruirse sin reproducir una demostración general completa. Como no aumenta y está acotada inferiormente en el compacto , tiene un límite finito cuando . Eso no implica todavía que tenga límite, porque una trayectoria puede seguir moviéndose indefinidamente mientras una función escalar converge.
El confinamiento en permite considerar los puntos límite de la trayectoria, es decir, los estados para los que existe una sucesión de tiempos con . El conjunto de todos ellos es el conjunto -límite de la condición inicial. Bajo las hipótesis usadas aquí, ese conjunto es no vacío, compacto e invariante (Perko, 2001). La función toma en él el valor límite alcanzado a lo largo de la trayectoria.
Supongamos que un punto límite cumpliera . Por continuidad existiría una vecindad de donde seguiría siendo negativa por una cantidad apreciable. La trayectoria vuelve arbitrariamente cerca de en tiempos cada vez mayores, de modo que cada visita forzaría una disminución adicional de , lo que contradice que ya converja. Los puntos del conjunto -límite deben quedar, por tanto, dentro de . Como ese conjunto es invariante, tampoco puede contener de manera persistente un punto de cuya trayectoria salga de inmediato de . De ahí la segunda reducción, según la cual el comportamiento límite queda contenido en el mayor subconjunto invariante .
La reconstrucción explica por qué el principio de LaSalle va más allá de la instrucción de buscar dónde . El paso decisivo combina una cantidad escalar monótona con la recurrencia de los puntos límite dentro de un compacto. La conclusión es geométrica y dinámica a la vez, porque las trayectorias se aproximan a la parte de la superficie de cambio nulo que puede sostener una evolución completa.
Un oscilador con disipación cúbica
Consideremos
cuyo único equilibrio es el origen. La linealización alrededor de él es
y su parte lineal tiene valores propios puramente imaginarios, . La linealización no decide, por tanto, la estabilidad asintótica. Es exactamente la situación en que el capítulo 35 advirtió que los términos no lineales de orden superior pueden determinar el comportamiento.
Tomemos , positiva definida y radialmente no acotada. Su derivada a lo largo de las trayectorias es
La derivada no es negativa definida, porque se anula en todo punto con , incluidos los estados con . El teorema directo estricto del capítulo 37 no basta, en consecuencia, para concluir la convergencia al origen.
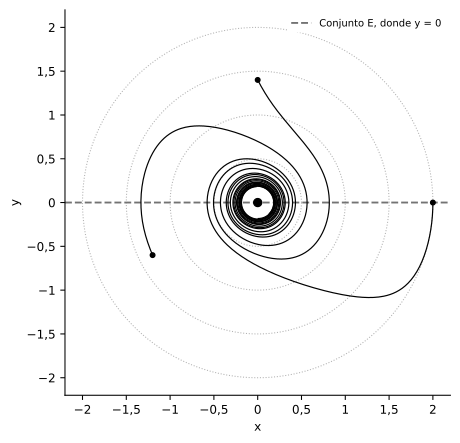
El conjunto de ceros es . Sobre él, el campo da y . Si , entonces y la trayectoria abandona de inmediato la recta . El único punto que puede permanecer indefinidamente en es el origen, de modo que el mayor conjunto invariante contenido en es . Esta es exactamente la información que faltaba (figura 38.1).
De subniveles compactos a estabilidad asintótica global
El argumento puede completarse sin depender de simulaciones. Para cualquier , el subnivel
es un disco cerrado y acotado, es decir, compacto. Como , cada es positivamente invariante, porque una trayectoria que comienza dentro del disco no puede pasar a un nivel mayor de . Dentro de cualquier , el conjunto sigue siendo una porción de la recta y su mayor subconjunto invariante sigue siendo el origen. El principio de LaSalle implica entonces que para toda condición inicial del disco.
Como puede elegirse arbitrariamente grande y es radialmente no acotada, todo punto del plano pertenece a algún subnivel compacto. La desigualdad mantiene la trayectoria acotada. Un campo suave no presenta, además, singularidades que impidan prolongar una solución acotada. Con estas piezas, la conclusión se extiende a todo y el origen es globalmente atractivo. La positividad de y la desigualdad dan, además, la estabilidad de Lyapunov, según el argumento del capítulo 37. La combinación de estabilidad y atracción da la estabilidad asintótica global.
El razonamiento contiene varias afirmaciones distintas que deben mantenerse separadas. La desigualdad muestra que los niveles de no aumentan, mientras que la no acotación radial vuelve compactos sus subniveles. El análisis del campo sobre reduce el mayor conjunto invariante a un punto, hacia el cual el principio de LaSalle da la convergencia. La estabilidad, por último, requiere el argumento de Lyapunov y no se sigue de la mera convergencia. Si se omite alguna de estas piezas, la conclusión puede cambiar.
La convergencia es lenta. Un argumento de promedios sobre cada vuelta, en el que se reemplaza por su valor medio sobre una órbita casi circular, da , es decir, . Desde , esa aproximación predice , mientras que la integración numérica da . La amplitud decrece aproximadamente como , de modo que la convergencia es algebraica y no exponencial.
Ceros repetidos de la derivada a lo largo de una trayectoria
La figura 38.1 muestra que las órbitas giran alrededor del origen mientras pierden amplitud. Cada vez que la trayectoria cruza , se cumple instantáneamente . Si en ese cruce , sin embargo, y la trayectoria continúa. Poco después y vuelve a ser negativa.
La figura 38.2 muestra para la condición inicial . Los marcadores señalan los cruces de , que ocurren cerca de ; ; y así sucesivamente. En ellos la función tiene tangentes horizontales, aunque mantiene su tendencia descendente.
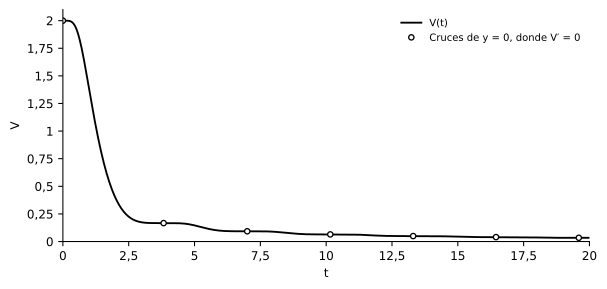
El ejemplo corrige una inferencia frecuente. Encontrar en un punto no permite declarar que el sistema alcanzó un estado estacionario. Un equilibrio exige , mientras que solo indica que la cantidad escalar no cambia en ese instante. Una trayectoria puede moverse tangencialmente a un nivel de , cruzar la superficie de ceros de o permanecer dentro de ella. Solo este último caso es relevante para construir .
Contraejemplo con una función constante sobre órbitas periódicas
Para comprender por qué el principio de LaSalle no promete convergencia al equilibrio cuando es mayor, volvamos al oscilador armónico , . Con la misma función se obtiene para todo estado, de modo que .
Cada circunferencia es invariante y corresponde a una órbita periódica. En cualquier disco , el mayor conjunto invariante contenido en es el disco completo. El principio de LaSalle no reduce las trayectorias al origen, porque las hipótesis no contienen información capaz de hacerlo. El origen es estable, pero no atractivo. La función es un excelente certificado de estabilidad precisamente porque impide que una trayectoria cambie de radio. Por la misma razón, no certifica ninguna disipación.
Comparar este sistema con el oscilador de disipación cúbica muestra el papel del mayor conjunto invariante. En ambos casos , pero el primero tiene muchas trayectorias completas dentro de , mientras que el segundo solo tiene el equilibrio. La semidefinitud de carece de una interpretación única mientras no se examine la dinámica sobre sus ceros.
Qué es una región de atracción
Sea un equilibrio asintóticamente estable. Su región de atracción, también llamada cuenca de atracción, es el conjunto de condiciones iniciales cuyas trayectorias convergen a ese equilibrio,
La definición es dinámica y no exige conocer una función de Lyapunov, que es solo una herramienta para demostrar que ciertos estados pertenecen a . Hay que distinguir, entonces, la cuenca real del modelo de la región certificada mediante .
Un subnivel compacto puede dar una estimación interna de la cuenca. Si es positivamente invariante y el mayor conjunto invariante dentro de es únicamente , entonces . La inclusión puede ser estricta. Una función de Lyapunov concreta puede certificar solo una parte de la cuenca aunque el equilibrio atraiga desde estados mucho más lejanos. El tamaño de una región certificada depende, por eso, tanto de la dinámica como de la calidad del certificado usado.
Una cuenca exacta y sus subniveles certificados
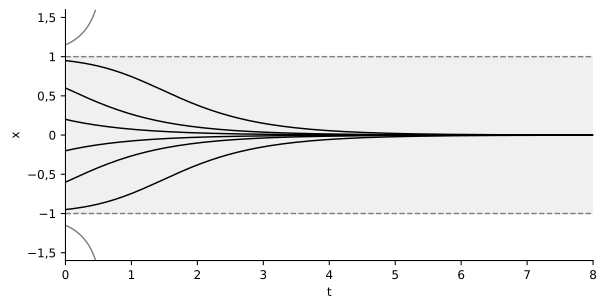
Consideremos la ecuación escalar , que ya apareció en el ejercicio 37.5, con equilibrios , y . El signo del campo determina la dinámica global sin resolver la ecuación. Si , entonces y , de modo que la trayectoria se mueve hacia cero. Si , los dos factores son negativos y , así que la trayectoria también se mueve hacia cero. Los puntos son equilibrios inestables que delimitan la cuenca. Para , el campo apunta alejándose del origen. La región exacta de atracción del equilibrio es, por tanto,
Tomemos ahora , cuya derivada es , negativa para . El subnivel queda estrictamente dentro de la cuenca siempre que . En cualquiera de esos subniveles salvo en el origen, lo que certifica . Con , por ejemplo, se certifica el intervalo . Al hacer , los subniveles se acercan arbitrariamente a la cuenca exacta.
En aparece, sin embargo, una diferencia decisiva. El subnivel incluye los dos equilibrios , que no convergen a cero. En ese nivel y los tres puntos son invariantes, de modo que el principio de LaSalle solo permite concluir una aproximación al conjunto . El cierre de la cuenca no es necesariamente una región de atracción. La diferencia aparentemente menor entre y separa las condiciones que convergen al equilibrio de las que permanecen para siempre en equilibrios rivales (figura 38.3).
El mayor subnivel admisible y la cuenca completa
El ejemplo anterior es favorable porque los niveles de encajan perfectamente con la geometría unidimensional de la cuenca, algo que rara vez ocurre en varias dimensiones. Supongamos que la verdadera cuenca de un equilibrio tiene una frontera curvada, alargada o determinada por una separatriz. Una función cuadrática produce subniveles elipsoidales. El mayor elipsoide que puede demostrarse invariante puede ocupar solo una fracción de la cuenca. La diferencia no implica que las trayectorias exteriores diverjan. Indica solo que ese certificado no permite clasificarlas.
Esta es una limitación epistemológica concreta del método. No lograr certificar que un estado pertenece a la cuenca no demuestra que esté fuera de ella, porque una región de Lyapunov es una garantía suficiente y no necesariamente una caracterización exacta.
También importa el dominio donde se demostró el signo de . Si una función satisface solo dentro de una región , hay que exigir antes de usar ese subnivel como región invariante certificada. Un nivel que sobresale de puede atravesar zonas donde el signo cambia, de modo que aumentar porque la curva parece geométricamente cómoda no extiende el teorema.
En las aplicaciones computacionales, encontrar el mayor admisible puede convertirse en un problema de optimización. Para los sistemas polinomiales hay métodos basados en sumas de cuadrados y otras relajaciones, aunque la lógica sigue siendo la misma. Se busca un conjunto dentro del cual puedan demostrarse la invariancia y la convergencia. Una estimación numéricamente grande no debe confundirse con la cuenca exacta si no hay una prueba de igualdad.
Cómo comprobar una aplicación de LaSalle
Una aplicación rigurosa comienza por identificar el sistema autónomo y el dominio donde las soluciones están bien definidas y son únicas. Luego se propone una función suficientemente regular y se delimita el conjunto de trabajo, que debe ser compacto y positivamente invariante, o cumplir otra condición que garantice el confinamiento hacia adelante. Hay que calcular y demostrar que en .
Con esa base se construye y se estudian las ecuaciones restringidas a para identificar su mayor subconjunto invariante . La conclusión es una aproximación a , nunca a un objeto más pequeño que no se haya demostrado. Si se quiere afirmar la estabilidad asintótica de un equilibrio, hay que combinar la atracción obtenida con una prueba de estabilidad y declarar con precisión el dominio de la conclusión. La secuencia evita dos atajos habituales, el de reemplazar el análisis de por una inspección de y el de reemplazar una región certificada por una afirmación global.
Verificación computacional del capítulo
El bloque siguiente comprueba numéricamente las propiedades usadas en los dos ejemplos centrales.
import numpy as np
from scipy.integrate import solve_ivp


def F(t, z):
    x, y = z
    return [y, -x - y**3]


rng = np.random.default_rng(0)
Z = rng.uniform(-2.0, 2.0, size=(1000, 2))
residuo = Z[:, 0]*Z[:, 1] + Z[:, 1]*(-Z[:, 0] - Z[:, 1]**3) + Z[:, 1]**4
print(np.max(np.abs(residuo)))

sol = solve_ivp(F, (0.0, 100.0), [1.0, 0.0], rtol=1e-10, atol=1e-12,
                dense_output=True)
V = 0.5 * np.sum(sol.sol(np.linspace(0.0, 100.0, 5001))**2, axis=0)
print(np.max(np.diff(V)), V[-1])

oscilador = solve_ivp(lambda t, z: [z[1], -z[0]], (0.0, 100.0), [1.0, 0.0],
                      rtol=1e-10, atol=1e-12)
print(0.5 * np.sum(oscilador.y[:, -1]**2))

for x0 in (-0.95, 0.5, 1.0, 1.05):
    s = solve_ivp(lambda t, x: [-x[0] + x[0]**3], (0.0, 1.0), [x0],
                  rtol=1e-10, atol=1e-12)
    print(x0, s.y[0, -1])
La salida confirma primero que la identidad se cumple con un error del orden del redondeo. Muestra después que no aumenta en ningún tramo de la trayectoria que parte de y que vale unos en . El oscilador armónico, como control negativo, conserva . En la ecuación escalar, las condiciones y se mueven hacia cero, mientras que el equilibrio 1 permanece fijo. La condición se aleja hasta . Su solución exacta explota en , razón por la cual el bloque se detiene en . Estas comprobaciones no reemplazan la demostración del principio de LaSalle, porque solo verifican que las cifras y las trayectorias mostradas son compatibles con los argumentos analíticos.
Alcance científico y filosófico
El principio de LaSalle es una afirmación sobre las trayectorias de un modelo matemático. Demostrar que un equilibrio atrae globalmente dentro de las ecuaciones establece una propiedad de esa representación, sin demostrar que el sistema empírico correspondiente tenga exactamente el mismo estado, el mismo campo o la misma cuenca.
La noción de región de atracción requiere especial cuidado al trasladarse a las aplicaciones. Una cuenca es un conjunto definido en el espacio de estados del modelo. Si ese estado contiene variables no observables o agregaciones teóricas, la frontera de la cuenca no se convierte automáticamente en un umbral medible. Una frontera dinámica tampoco implica una categoría natural del fenómeno real.
El método sí impone una disciplina inferencial útil. Obliga a distinguir una simulación que parece converger de una demostración de convergencia, así como una derivada no positiva de una negativa definida. Obliga también a separar el conjunto de ceros de del mayor conjunto invariante. La estimación interna de una cuenca debe distinguirse, además, de la cuenca completa.
Estas distinciones serán necesarias en el capítulo siguiente. El teorema de Poincaré-Bendixson estudia qué comportamientos límite son posibles en los sistemas planos bajo hipótesis específicas. El principio de LaSalle demuestra que ciertas trayectorias quedan atrapadas y se aproximan a un conjunto invariante, mientras que Poincaré-Bendixson ayudará a clasificar qué puede ser ese conjunto cuando la dinámica bidimensional no converge a un equilibrio.
Consolidación
El avance respecto del capítulo 37 no cambia la lógica de Lyapunov. Cuando fuera del equilibrio, la disminución estricta restringe directamente el comportamiento asintótico. Cuando solo se dispone de , la pregunta se desplaza hacia la dinámica contenida en .
El principio de LaSalle afirma que las trayectorias se acercan al mayor conjunto invariante contenido en esos ceros. En el oscilador con disipación cúbica, es una recta completa, pero su mayor conjunto invariante es solo el origen. En el oscilador armónico, en cambio, todo el plano queda dentro de , contiene órbitas periódicas y no hay atracción al origen.
Los subniveles de permiten, además, certificar regiones de atracción cuando son compactos y positivamente invariantes y el equilibrio objetivo es el único conjunto invariante relevante que contienen. Esas regiones son garantías internas que pueden aproximar la cuenca verdadera, coincidir con ella en casos favorables o ser mucho más conservadoras. La disminución de una cantidad escalar organiza la evolución, aunque la estructura asintótica depende de las trayectorias que pueden subsistir allí donde esa disminución se detiene.
Ejercicios
Ejercicio 38.1. Para el oscilador amortiguado , , (a) calcule la derivada de . (b) Identifique los conjuntos y . (c) ¿Qué concluye el principio de LaSalle?
Ejercicio 38.2. Para el péndulo amortiguado , , (a) calcule la derivada de la energía . (b) Encuentre el mayor conjunto invariante contenido en . (c) Use el subnivel para obtener una estimación de la cuenca del origen.
Ejercicio 38.3. En el oscilador con disipación cúbica, (a) calcule el promedio de sobre una vuelta y deduzca la aproximación . (b) Resuelva esa ecuación desde y compare el valor en con el numérico, . (c) ¿Qué indica el resultado sobre el tipo de convergencia?
Ejercicio 38.4. En el oscilador armónico, (a) muestre que todo disco es invariante y que . (b) Explique por qué el principio de LaSalle no permite concluir la convergencia al origen. (c) ¿Qué propiedad del origen sí queda demostrada?
Ejercicio 38.5. Para con , (a) calcule el intervalo certificado por el subnivel . (b) Explique por qué el subnivel no certifica la convergencia al origen. (c) ¿Cuál es la cuenca exacta?
Ejercicio 38.6. Considere , . (a) Escriba la ecuación del radio . (b) Muestre que cumple . (c) Identifique y explique a qué conjunto se acercan las trayectorias que no parten del origen.
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 38.1. (a) Se obtiene . (b) El conjunto es la recta . Sobre ella , que no se anula salvo en , de modo que . (c) Como los subniveles de son discos compactos de cualquier tamaño, todas las trayectorias convergen al origen. Junto con la estabilidad que da , el origen es globalmente asintóticamente estable.
Solución 38.2. (a) Se obtiene . (b) Sobre se cumple , que se anula solo en . El mayor conjunto invariante está formado por los equilibrios . (c) En la región , que es positivamente invariante porque no aumenta y el nivel es el de las sillas , el único equilibrio es el origen. Esa región es una estimación interna de su cuenca.
Solución 38.3. (a) El promedio de es . Sobre una órbita casi circular de radio , con , el promedio de es , porque . (b) La solución es , que en da , a menos de un 1 % del valor numérico. (c) La convergencia es algebraica. La amplitud decrece como y no exponencialmente.
Solución 38.4. (a) Como , cada nivel de se conserva y todo disco es invariante. El conjunto es todo el plano y el mayor conjunto invariante dentro de es el disco completo. (b) El principio solo asegura la aproximación a , que aquí contiene todas las órbitas periódicas. (c) Queda demostrada la estabilidad de Lyapunov, porque las trayectorias no cambian de radio, aunque el origen no es atractivo.
Solución 38.5. (a) Con se certifica . (b) El subnivel es y contiene los equilibrios , que son invariantes y no convergen a cero. (c) La cuenca exacta es el intervalo abierto .
Solución 38.6. (a) En coordenadas polares se obtiene . (b) Se cumple . (c) La derivada se anula en y en . Ambos conjuntos son invariantes, así que es la unión del origen con la circunferencia unitaria. Desde el radio crece y no puede acercarse al origen, mientras que desde decrece hacia 1. Todas las trayectorias que no parten del origen se acercan a la circunferencia unitaria, que es un ciclo límite, tema del capítulo 39.
Referencias
Hirsch, M. W., Smale, S. y Devaney, R. L. (2013). Differential equations, dynamical systems, and an introduction to chaos (3.ª ed.). Academic Press.
Khalil, H. K. (2002). Nonlinear systems (3.ª ed.). Prentice Hall.
LaSalle, J. P. (1960). Some extensions of Liapunov's second method. IRE Transactions on Circuit Theory, 7(4), 520–527. https://doi.org/10.1109/TCT.1960.1086720
LaSalle, J. P. y Lefschetz, S. (1961). Stability by Liapunov's direct method with applications. Academic Press.
Perko, L. (2001). Differential equations and dynamical systems (3.ª ed.). Springer. https://doi.org/10.1007/978-1-4613-0003-8
Teschl, G. (2012). Ordinary differential equations and dynamical systems. American Mathematical Society.