Dos mapas para aislar la expansión
Una familia no lineal puede reorganizar sus atractores al variar un parámetro, como mostró el mapa logístico en los capítulos anteriores (Alligood et al., 1996). Ese mapa mezcla, sin embargo, varios mecanismos a la vez, entre ellos la curvatura, un punto crítico, los cambios de estabilidad y una cascada de bifurcaciones. Para estudiar con precisión qué significa que una dinámica expanda diferencias y cómo esa expansión se traduce en una secuencia de símbolos conviene separar el problema.
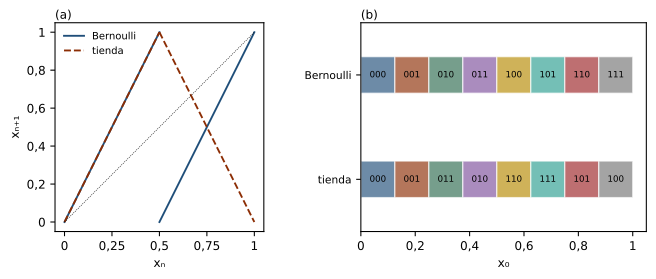
Dos ejemplos lo permiten con una transparencia poco habitual. El mapa de Bernoulli (o mapa duplicador) y el mapa tienda actúan sobre el intervalo unitario y, salvo en puntos singulares, multiplican por dos la magnitud de una perturbación pequeña en una sola iteración. La diferencia es global. El mapa de Bernoulli expande y devuelve el resultado al intervalo con una operación módulo uno, mientras que el mapa tienda expande y pliega el intervalo sobre sí mismo (figura 55.1a). Una dinámica puede estirar localmente el espacio de estados y mantener las trayectorias acotadas solo si existe algún mecanismo global de retorno, que en un mapa del intervalo puede ser un plegamiento o una identificación de los extremos.
El mapa de Bernoulli y el corrimiento binario
Definamos
Sobre el intervalo semiabierto el mapa parece discontinuo en , porque el límite por la izquierda se acerca a uno y el valor por la derecha vuelve a cero. Si se identifican los extremos y , el intervalo se convierte en un círculo y la regla es el mapa angular que duplica la posición, de modo que la discontinuidad proviene de haber cortado el círculo para dibujarlo. En cada rama, .
La estructura se vuelve transparente en base dos. Para casi todo puede escribirse en binario. Multiplicar por dos desplaza la coma una posición y tomar módulo uno elimina la parte entera, de modo que
El mapa desplaza así la secuencia binaria hacia la izquierda (Lind y Marcus, 2021). Hay una salvedad conocida. Los racionales diádicos tienen dos expansiones binarias, por ejemplo . Por eso una codificación unívoca exige fijar una convención, como la representación que termina en ceros. El conjunto con esa ambigüedad es numerable, pero afecta justamente a los puntos frontera de las particiones simbólicas.
Itinerarios y cilindros
Dividamos el intervalo en e y asignemos a cada estado el símbolo o según la mitad que visita. La sucesión es el itinerario de la órbita respecto de esa partición. Para el mapa de Bernoulli, el itinerario coincide con los dígitos binarios de la condición inicial, es decir, .
La observación tiene una consecuencia inversa. Conocer los primeros símbolos identifica un intervalo y no un punto. Si es el entero que corresponde a la palabra en binario, entonces
un conjunto que se llama cilindro de longitud y tiene anchura . Cada símbolo adicional divide por dos el conjunto de condiciones iniciales compatibles con lo observado. El primer símbolo indica en qué mitad estaba , dos símbolos seleccionan uno de cuatro cuartos y después de símbolos queda una de celdas (figura 55.1b). La afirmación es geométrica y exacta. Interpretar los símbolos como resultados aleatorios de probabilidad requiere, en cambio, una medida y un modelo probabilístico adicionales.
Expansión y saturación
La representación simbólica muestra una dualidad. Hacia el futuro, el mapa descarta los primeros dígitos de la condición inicial. Hacia el pasado, conocer más símbolos del itinerario localiza el estado inicial con más resolución. Si dos condiciones iniciales comparten sus primeros bits y difieren en el siguiente, su distancia inicial es menor que y, tras unos pasos, la diferencia alcanza la primera cifra binaria y las órbitas visitan mitades distintas del intervalo.
Eso no significa que la trayectoria genere información nueva. En el mapa ideal, la secuencia completa está codificada en la expansión binaria de . La evolución solo hace accesibles bits que estaban en escalas cada vez más finas. La dificultad aparece cuando el estado se conoce con precisión finita. El capítulo 57 formalizará la tasa media de expansión mediante exponentes de Lyapunov y el capítulo 60 tratará el horizonte de predicción.
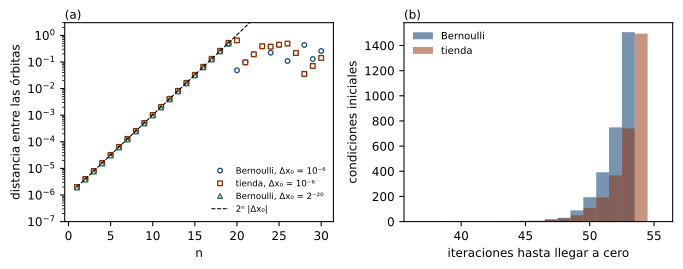
La expansión tampoco continúa indefinidamente. Con una separación inicial de , la distancia entre dos órbitas crece como durante unos veinte pasos y después satura, porque el intervalo tiene longitud uno (figura 55.2a). A partir de ahí la distancia fluctúa de manera irregular. Puede incluso disminuir cuando el plegamiento o la envoltura acercan de nuevo los dos estados. Una separación diádica se comporta de otra manera. Dos puntos que difieren exactamente en tienen órbitas que coinciden después de veinte iteraciones, porque su diferencia se vuelve un número entero. La expansión local es un factor por rama y no una ley global sobre la distancia observada.
Preimágenes y puntos periódicos
Preguntemos ahora qué estados pueden producir un valor actual. La ecuación tiene dos soluciones, y . Después de pasos las preimágenes son
Cada paso hacia atrás duplica el número de antecedentes, lo que expresa que no es invertible. Conviene separar dos propiedades. El determinismo hacia delante significa que un estado inicial determina una trayectoria futura única, mientras que la invertibilidad significa que un estado actual determina un pasado único. El mapa de Bernoulli cumple lo primero sin cumplir lo segundo. No hay contradicción, porque una regla determinista puede perder la información sobre qué rama condujo al estado actual.
Los puntos periódicos también aparecen de forma explícita. Sobre el círculo, la condición equivale a , de donde
Estas soluciones incluyen las órbitas cuyo período divide a , así que, como en el capítulo 54, resolver la ecuación de la iterada no basta para afirmar que el período mínimo sea . La diferencia es que aquí las soluciones se escriben explícitamente.
El mapa tienda expande y pliega
Definamos ahora
El mapa es continuo en todo el intervalo y no es diferenciable en . En las dos ramas abiertas, y , por lo que donde la derivada existe. La rama izquierda conserva la orientación y la derecha la invierte. Esa inversión es la firma del plegamiento. Para un valor genérico , la ecuación tiene las soluciones y . Un valor tiene entonces preimágenes después de pasos, como en el mapa de Bernoulli.
El mapa tienda separa con claridad dos operaciones geométricas. Cada rama estira un intervalo por un factor dos y después la rama derecha se refleja sobre la izquierda para que la imagen vuelva a ocupar todo el intervalo. Si solo existiera el estiramiento sobre la recta, las trayectorias escaparían. El plegamiento las mantiene acotadas sin eliminar la expansión local.
El itinerario de la tienda es un código de Gray
Con la misma partición pueden registrarse los símbolos de las ramas que visita una órbita del mapa tienda. El itinerario ya no coincide con los dígitos binarios de , porque la rama derecha invierte el orden. La relación exacta se obtiene del efecto del mapa sobre los dígitos. Si y , entonces , un corrimiento simple. Si , entonces y , cuya expansión binaria es la del corrimiento con todos los dígitos complementados. Aplicando la regla paso a paso resulta
donde es la suma módulo dos. El itinerario del mapa tienda es el código de Gray de la expansión binaria de la condición inicial. La relación se invierte con sumas acumuladas, y , de modo que un itinerario finito vuelve a determinar un cilindro de anchura . Lo que cambia respecto del mapa de Bernoulli es el orden en que esos cilindros aparecen sobre el intervalo (figura 55.1b). Dos sistemas pueden compartir una estructura combinatoria y asignar a las mismas palabras posiciones distintas.
El bloque siguiente comprueba las dos reglas con aritmética racional exacta, para que la verificación no dependa del redondeo. Calcula además cuántas iteraciones tarda el mapa tienda en llevar a cero una condición inicial de punto flotante.
from fractions import Fraction

def bernoulli(x):
    return 2 * x if x < Fraction(1, 2) else 2 * x - 1

def tienda(x):
    return 2 * x if x < Fraction(1, 2) else 2 * (1 - x)

bits = [0, 1, 1, 0, 1, 0, 0, 1, 1]                       # dígitos binarios de x0
x0 = sum(Fraction(b, 2**(i + 1)) for i, b in enumerate(bits))

def itinerario(mapa, x, n):
    s = []
    for _ in range(n):
        s.append(0 if x < Fraction(1, 2) else 1)
        x = mapa(x)
    return s

print("x0 =", x0, " bits:", bits[:8])
print("itinerario de Bernoulli:", itinerario(bernoulli, x0, 8))
print("itinerario de la tienda:", itinerario(tienda, x0, 8))
print("código de Gray de bits: ", [bits[0]] + [bits[k - 1] ^ bits[k] for k in range(1, 8)])

x, n = 0.1, 0                                            # aritmética de punto flotante
while x != 0.0:
    x = 2 * x if x < 0.5 else 2 * (1 - x)
    n += 1
print("la tienda lleva 0.1 a cero en", n, "iteraciones")
Al ejecutarlo se obtiene esta salida.
x0 = 211/512  bits: [0, 1, 1, 0, 1, 0, 0, 1]
itinerario de Bernoulli: [0, 1, 1, 0, 1, 0, 0, 1]
itinerario de la tienda: [0, 1, 0, 1, 1, 1, 0, 1]
código de Gray de bits:  [0, 1, 0, 1, 1, 1, 0, 1]
la tienda lleva 0.1 a cero en 56 iteraciones
Conjugación con el mapa logístico en r = 4
El mapa tienda no es un ejemplo desconectado del mapa logístico. En el parámetro extremo, , la transformación de coordenadas
cumple . La identidad se comprueba directamente. Para se tiene , mientras que
por la identidad . Para la rama derecha, y , con lo que la igualdad vale en todo el intervalo. Como es continua, estrictamente creciente y lleva sobre sí mismo, define una conjugación topológica y las órbitas se corresponden mediante (Katok y Hasselblatt, 1995). Evaluada en 20 001 puntos, la identidad da un error máximo de , compatible con el redondeo de doble precisión. Esa comprobación no demuestra la identidad, ya establecida por la derivación anterior. Solo verifica la implementación.
La conclusión conceptual es considerable. La parábola logística en y el mapa lineal por tramos parecen geométricamente distintos y describen la misma organización de órbitas bajo un cambio continuo de coordenadas. El mapa tienda muestra el mecanismo de expansión y plegamiento que la parábola oculta.
Medida invariante
Ambos mapas comparten otra propiedad, que puede derivarse sin teoría ergódica. Para una función integrable y el mapa de Bernoulli, la integral sobre el intervalo se separa por ramas,
Con los cambios de variable e , cada término da la mitad de la integral de , de modo que
El mismo cálculo vale para el mapa tienda, donde el cambio de variable de la rama derecha invierte la orientación y el signo se compensa al invertir los límites. La medida uniforme es, por tanto, invariante bajo ambos mapas (Walters, 1982). Si un conjunto de condiciones iniciales se distribuye uniformemente, una iteración ideal vuelve a producir una distribución uniforme. Eso no implica que cada trayectoria visite el intervalo de manera uniforme.
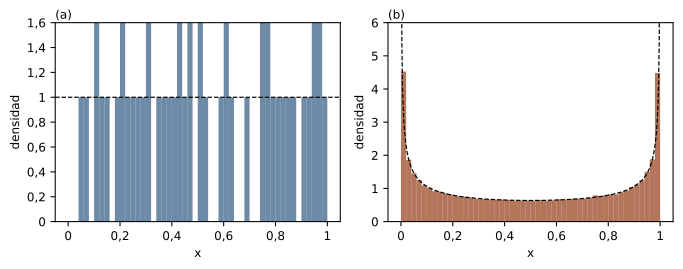
La conjugación traslada esta propiedad al mapa logístico con . Si se distribuye uniformemente y , la densidad de es con , es decir,
la densidad del arcoseno. El histograma de una órbita larga de se ajusta a esa curva, con más visitas cerca de los extremos del intervalo, mientras que el del mapa tienda es aproximadamente plano (figura 55.3). La diferencia entre ambos histogramas proviene del cambio de coordenadas y no de una diferencia dinámica.
Precisión finita
Estos mapas son un laboratorio severo para distinguir el objeto matemático de su simulación. El capítulo 51 mostró que la órbita de bajo el mapa de Bernoulli llega exactamente a cero en 55 iteraciones de doble precisión, porque todo número de punto flotante binario es un racional diádico y cada duplicación elimina un factor dos del denominador. El mapa tienda tiene el mismo problema. Si con impar y , entonces tiene numerador impar y , luego el denominador vuelve a reducirse a la mitad. Las dos ramas son exactas en aritmética binaria y toda órbita de punto flotante termina en cero, que es un punto fijo. Con la misma condición inicial, la tienda tarda 56 iteraciones. Sobre 3000 números elegidos al azar, el promedio es de 52 iteraciones para el mapa de Bernoulli y de 53 para la tienda (figura 55.2b).
El resultado es una propiedad del mapa junto con la representación numérica, no de los mapas sobre los números reales. Quien ejecutara una simulación larga y observara que todas las trayectorias llegan a cero concluiría, equivocadamente, que cero es un atractor global. Para los sistemas expansivos, aumentar el número de iteraciones no siempre aumenta la fidelidad. El error de representación se amplifica y, además, el conjunto finito de estados del computador obliga a que toda órbita digital termine repitiéndose. Por eso este capítulo usó aritmética racional exacta para el corrimiento de secuencias, fórmulas analíticas para las preimágenes y cuadratura solo como control de identidades ya demostradas.
De una palabra simbólica a un intervalo
Tomemos la palabra de seis símbolos , que interpretada como número binario da . Las condiciones iniciales del mapa de Bernoulli cuyo itinerario empieza con esa palabra forman el cilindro
de anchura . Su punto medio es
y las seis primeras iteraciones revelan, uno a uno, los símbolos prescritos. Si después de seis pasos se observa un estado , la fórmula general da las preimágenes con entre 0 y 63. Hay 64 estados iniciales compatibles, uno en cada cilindro de longitud seis.
El ejemplo reúne tres afirmaciones distintas. La expansión reduce de manera exponencial el conjunto inicial compatible con un itinerario observado, una afirmación sobre la resolución alcanzable. La falta de invertibilidad multiplica de manera exponencial los pasados compatibles con un estado final aislado, una afirmación sobre la multiplicidad de preimágenes. La codificación simbólica conserva información sobre la secuencia de ramas que la coordenada final ya no contiene, lo que depende del tipo de observación que se decide registrar.
Nada de esto equivale todavía a una definición de caos. La expansión, las muchas preimágenes, las órbitas irregulares y la codificación simbólica son propiedades relacionadas sin ser equivalentes. El capítulo 56 comparará criterios formales, en particular la sensibilidad a las condiciones iniciales y la transitividad. Examinará también por qué distintas definiciones coinciden en algunos sistemas y divergen en otros.
Ejercicios
Ejercicio 55.1. (a) Encuentre el cilindro del mapa de Bernoulli asociado a la palabra . (b) Indique su anchura. (c) ¿Cuántos cilindros de longitud 10 hay y cuánto miden?
Ejercicio 55.2. (a) Compruebe que y forman un ciclo de período 2 del mapa de Bernoulli. (b) Verifique que aparecen en la fórmula . (c) Encuentre las ocho preimágenes de bajo .
Ejercicio 55.3. Un itinerario del mapa tienda empieza con los símbolos , , , , . (a) Recupere los cinco primeros dígitos binarios de la condición inicial. (b) Escriba el intervalo correspondiente. (c) Compruebe el resultado iterando el punto medio de ese intervalo.
Ejercicio 55.4. Sea en el mapa tienda. (a) Calcule su órbita. (b) Use la conjugación para obtener la órbita correspondiente del mapa logístico con . (c) Compruebe que los valores obtenidos cumplen .
Ejercicio 55.5. (a) Demuestre que la medida uniforme es invariante bajo el mapa tienda. (b) Deduzca la densidad invariante del mapa logístico con a partir de la conjugación. (c) Explique por qué esa densidad diverge en los extremos sin que la probabilidad total deje de ser finita.
Ejercicio 55.6. (a) Explique por qué toda órbita de punto flotante del mapa de Bernoulli llega a cero. (b) ¿Ocurre lo mismo con el mapa logístico en ? (c) ¿Qué propiedad general del computador obliga a que toda órbita digital termine repitiéndose?
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 55.1. (a) La palabra da , por lo que el cilindro es . (b) Su anchura es . (c) Hay cilindros de anchura .
Solución 55.2. (a) y . (b) Con , la fórmula da con , es decir, el punto fijo cero y los dos puntos del ciclo. (c) Las preimágenes son con entre 0 y 7, o sea , , , , , , y .
Solución 55.3. (a) Con y se obtienen , , y , es decir, los bits . (b) El entero es , así que el intervalo es . (c) El punto medio es y su itinerario bajo el mapa tienda es , , , , .
Solución 55.4. (a) , y , por lo que la órbita entra en el ciclo . (b) Con resultan , y , con el ciclo entre los dos últimos. (c) .
Solución 55.5. (a) Separando la integral por ramas y usando en la izquierda e en la derecha, cada término aporta la mitad de la integral de . (b) Si es uniforme y , entonces y la densidad es . (c) La divergencia es integrable, porque la primitiva es acotada y la integral sobre el intervalo vale 1.
Solución 55.6. (a) Todo número de punto flotante binario es de la forma y cada iteración reduce el exponente en una unidad, con operaciones exactas, así que en a lo sumo pasos el valor es un entero, es decir, cero. (b) No de la misma manera, porque el producto no es exacto en punto flotante y la órbita no recorre denominadores diádicos decrecientes. (c) El conjunto de estados representables es finito, por lo que una regla determinista debe repetir tarde o temprano un estado y desde entonces se repite toda la evolución.
Referencias
Alligood, K. T., Sauer, T. D. y Yorke, J. A. (1996). Chaos: An introduction to dynamical systems. Springer. https://doi.org/10.1007/b97589
Katok, A. y Hasselblatt, B. (1995). Introduction to the modern theory of dynamical systems. Cambridge University Press. https://doi.org/10.1017/CBO9780511809187
Lind, D. y Marcus, B. (2021). An introduction to symbolic dynamics and coding (2.ª ed.). Cambridge University Press. https://doi.org/10.1017/9781108899727
Walters, P. (1982). An introduction to ergodic theory. Springer.