Fijar el sistema antes de definir el caos
El capítulo 55 presentó dos mapas muy simples, el de Bernoulli y el tienda, capaces de expandir diferencias, generar itinerarios y multiplicar preimágenes. Es tentador llamar caótica a cualquiera de esas propiedades, aunque en dinámica matemática la palabra caos no designa una única propiedad elemental. Hay varias definiciones formales que destacan aspectos distintos de una evolución irregular sin ser equivalentes entre sí.
El problema no es solo terminológico. La afirmación de que un sistema es caótico carece de contenido suficiente si no se especifica qué criterio se usa, sobre qué espacio de estados, con qué métrica y bajo qué hipótesis sobre la aplicación. Un sistema puede ser topológicamente transitivo sin mostrar dependencia sensible de las condiciones iniciales, puede ser sensible sin ser transitivo o puede tener muchas órbitas periódicas sin comunicar regiones del espacio.
Trabajaremos con sistemas discretos autónomos definidos por una aplicación continua sobre un espacio métrico . Las definiciones describen propiedades de la pareja y no de una secuencia observada durante un número finito de iteraciones. Esa precisión evita confundir una trayectoria de aspecto irregular con una demostración de caos. Una serie finita puede parecer irregular por ruido, redondeo o submuestreo. Una órbita individual puede, a la inversa, ser periódica dentro de un sistema que satisface una definición de caos.
El espacio importa tanto como la regla. Restringir una aplicación a un subconjunto invariante puede cambiar sus propiedades, porque la transitividad pregunta si la dinámica comunica regiones abiertas del espacio considerado. La continuidad tampoco es un adorno, ya que varios teoremas estándar la usan. El mapa parece discontinuo sobre el intervalo con su topología usual y es continuo si se identifican los extremos y se trabaja sobre el círculo . En coordenada angular escribiremos , con la distancia
El duplicador del círculo será el ejemplo central, porque casi todo puede demostrarse en él de manera explícita. Frente a él usaremos tres contraejemplos, la identidad, una rotación irracional y la unión disjunta de dos copias del duplicador.
Sensibilidad a las condiciones iniciales
Una aplicación tiene dependencia sensible de las condiciones iniciales (Auslander y Yorke, 1980) si existe una constante tal que, para todo y todo , existe con y existe algún con
La estructura lógica merece atención. La definición no exige que todo punto cercano se separe, ni que dos trayectorias sigan separándose siempre, ni que la distancia crezca exponencialmente a tasa fija. Exige que en cualquier vecindad, por pequeña que sea, exista una condición inicial cuya órbita llegue a separarse al menos una cantidad macroscópica . Ese valor depende de la métrica, mientras que la existencia cualitativa de sensibilidad es más robusta, porque en espacios métricos compactos una conjugación topológica la transporta entre métricas compatibles aunque cambie la constante.
El duplicador permite demostrarla de forma constructiva. Fijemos y , elijamos con y tomemos . Después de iteraciones, la diferencia de los levantamientos es , de modo que
Cualquier sirve como constante de sensibilidad. La demostración no depende de una gráfica ni del redondeo numérico.
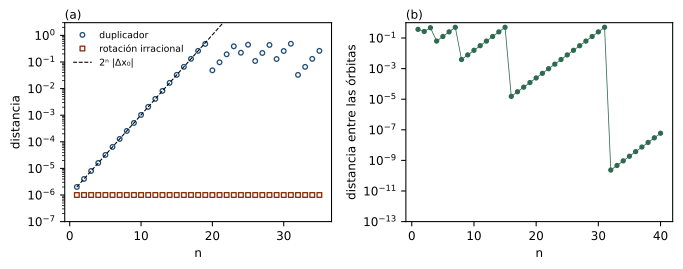
La comparación con una rotación irracional muestra que sensibilidad y recorrido global son cosas distintas. Si con irracional, la rotación conserva la distancia circular, para todo , por lo que no aparece ninguna separación nueva (figura 56.1a). El sistema no es sensible aunque toda órbita sea densa en el círculo, de modo que recorrer todo el espacio no implica amplificar la incertidumbre inicial.
Transitividad topológica y mezcla
La sensibilidad compara pares de condiciones iniciales. La transitividad topológica plantea una pregunta global. Una aplicación continua es topológicamente transitiva si para cualesquiera abiertos no vacíos y existe con
Basta con que algún punto de entre en . No se exige que todos los puntos lleguen ni que lo hagan repetidamente. En espacios métricos completos separables sin puntos aislados, el teorema de transitividad de Birkhoff relaciona esta propiedad con la existencia de órbitas densas, aunque conviene conservar el criterio de abiertos como definición primaria para no depender de hipótesis adicionales al comparar espacios.
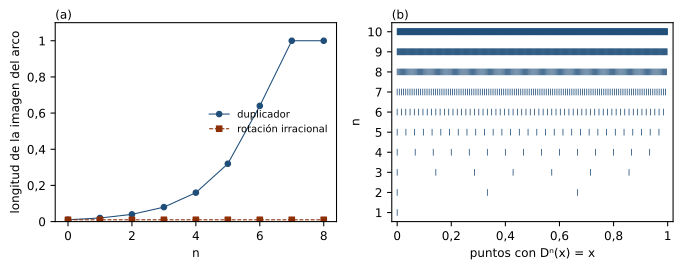
El duplicador cumple algo más fuerte. Si es un arco abierto de longitud , un levantamiento de tiene longitud . Cuando , su proyección cubre todo el círculo (figura 56.2a). Para cualquier abierto existe entonces un tal que para todo . Esa propiedad se llama mezcla topológica. La mezcla implica transitividad sin que valga la recíproca. Una rotación irracional es transitiva, de hecho minimal, porque toda órbita es densa. No es mezclante, ya que conserva la longitud de cada arco y hay pares de abiertos que dejan de intersecarse en infinitos instantes.
Tenemos así una separación conceptual. La sensibilidad describe la separación posible de estados cercanos. La transitividad describe la comunicación entre regiones, que la mezcla exige además en todos los tiempos suficientemente grandes.
Puntos periódicos densos
Un punto es periódico si para algún . Los puntos periódicos son densos si toda vecindad abierta contiene alguno. La propiedad expresa abundancia de recurrencia exacta y no implica caos por sí sola. La identidad sobre el intervalo tiene todos sus puntos fijos, por lo que los periódicos agotan el espacio. Esa aplicación no es transitiva ni sensible.
En el duplicador la situación es distinta. Sobre el círculo, la condición equivale a , de donde
La separación entre puntos consecutivos de esa malla es y tiende a cero, por lo que la unión de todas ellas es densa en el círculo (figura 56.2b). El duplicador combina, por tanto, abundancia de órbitas periódicas exactas y sensibilidad, dos rasgos que a primera vista podrían parecer opuestos.
Caos en el sentido de Devaney
Una formulación clásica considera que una aplicación continua es caótica en el sentido de Devaney si es topológicamente transitiva, tiene puntos periódicos densos y muestra dependencia sensible de las condiciones iniciales (Devaney, 1989). La elección combina una propiedad de comunicación global, una de recurrencia regular y una de inestabilidad métrica.
Las tres condiciones no son lógicamente independientes. Banks y colaboradores (1992) demostraron que, en un espacio métrico infinito y para una aplicación continua, la transitividad y la densidad de puntos periódicos implican la sensibilidad. La sensibilidad es, en ese contexto, redundante como axioma, aunque sigue siendo una consecuencia dinámica importante.
El duplicador satisface las condiciones, porque ya demostramos su mezcla, la densidad de sus puntos periódicos y su sensibilidad. El mapa tienda comparte esa estructura mediante la codificación simbólica del capítulo 55, con las precauciones habituales en los puntos de itinerario no único.
El teorema de Banks y colaboradores aclara también un punto metodológico. Observar la separación de dos trayectorias no basta para declarar caos de Devaney, porque la sensibilidad aislada puede darse en sistemas con componentes invariantes que nunca se comunican. Consideremos la unión disjunta de dos círculos, , con el duplicador actuando de manera independiente en cada componente. Dentro de cada círculo hay sensibilidad y puntos periódicos densos. Ningún abierto de la primera componente alcanza jamás un abierto de la segunda. El sistema completo no es transitivo y, por tanto, no es caótico en el sentido de Devaney, aunque cada componente por separado sí lo sea.
Caos de Li y Yorke
Una definición históricamente importante procede del trabajo de Li y Yorke (1975). En una de sus formulaciones modernas, un par con es un par revuelto si
Las órbitas se aproximan arbitrariamente a lo largo de alguna subsucesión temporal y vuelven a separarse una cantidad positiva a lo largo de otra. Un sistema es caótico en el sentido de Li y Yorke si contiene un conjunto no numerable cuyos pares distintos cumplen esa condición, con variantes técnicas según la literatura.
La noción no equivale a la sensibilidad. La sensibilidad exige que cerca de cada punto exista alguna trayectoria que alcance una separación macroscópica, sin exigir que el mismo par vuelva a acercarse. El duplicador permite construir un par revuelto explícito. Tomemos el punto fijo junto con un punto cuya expansión binaria tiene unos exactamente en las posiciones y ceros en el resto. Como desplaza la expansión, la distancia entre las órbitas vale aproximadamente cuando el dígito siguiente es un uno, algo que ocurre para infinitos valores de . La distancia cae hasta el orden de inmediatamente después de cada uno, porque a continuación viene un bloque de ceros cada vez más largo (figura 56.1b). El bloque siguiente calcula ambos hechos con aritmética racional exacta.
from fractions import Fraction

def duplicador(x):
    return 2 * x % 1

def distancia(x, y):
    d = abs(x - y) % 1
    return min(d, 1 - d)

print("sensibilidad constructiva")
for x in (Fraction(0), Fraction(1, 3), Fraction(7, 11)):
    for n in (5, 12):
        y = x + Fraction(3, 8 * 2**n)
        u, v = x, y
        for _ in range(n):
            u, v = duplicador(u), duplicador(v)
        print(f"  x = {str(x):>4}   n = {n:2d}   d(x, y) = {float(y - x):.2e}"
              f"   d(F^n x, F^n y) = {distancia(u, v)}")

unos = {2**k for k in range(12)}             # dígitos 1 en las posiciones 1, 2, 4, 8, ...
y = sum(Fraction(1, 2**j) for j in range(1, 4000) if j in unos)
print("par de Li y Yorke formado por 0 e y")
z = y
for n in range(1, 65):
    z = duplicador(z)
    if n in (7, 8, 15, 16, 31, 32, 63, 64):
        print(f"  n = {n:2d}   distancia = {float(distancia(0, z)):.2e}")
La ejecución produce la salida siguiente.
sensibilidad constructiva
  x =    0   n =  5   d(x, y) = 1.17e-02   d(F^n x, F^n y) = 3/8
  x =    0   n = 12   d(x, y) = 9.16e-05   d(F^n x, F^n y) = 3/8
  x =  1/3   n =  5   d(x, y) = 1.17e-02   d(F^n x, F^n y) = 3/8
  x =  1/3   n = 12   d(x, y) = 9.16e-05   d(F^n x, F^n y) = 3/8
  x = 7/11   n =  5   d(x, y) = 1.17e-02   d(F^n x, F^n y) = 3/8
  x = 7/11   n = 12   d(x, y) = 9.16e-05   d(F^n x, F^n y) = 3/8
par de Li y Yorke formado por 0 e y
  n =  7   distancia = 4.98e-01
  n =  8   distancia = 3.91e-03
  n = 15   distancia = 5.00e-01
  n = 16   distancia = 1.53e-05
  n = 31   distancia = 5.00e-01
  n = 32   distancia = 2.33e-10
  n = 63   distancia = 5.00e-01
  n = 64   distancia = 5.42e-20
La distancia del par alterna entre valores cercanos a y valores que bajan hasta , de modo que el límite inferior es cero y el superior es positivo.
El resultado de Li y Yorke, conocido como período tres implica caos, pertenece a este contexto y vale para aplicaciones continuas de un intervalo. La existencia de una órbita de período tres fuerza una estructura mucho más rica de períodos y de pares revueltos. El teorema no debe extrapolarse sin sus hipótesis, porque es un resultado sobre mapas continuos del intervalo. Tampoco debe identificarse el caos de Li y Yorke con la entropía topológica positiva. La entropía positiva implica pares revueltos en amplias clases de sistemas compactos, mientras que la recíproca falla, ya que existen sistemas caóticos en el sentido de Li y Yorke con entropía nula (Blanchard et al., 2002).
Entropía topológica
Otra familia de criterios pregunta cuántas historias dinámicas distintas pueden distinguirse al aumentar el horizonte temporal, una idea que conduce a la entropía topológica. Una definición completa requiere conjuntos separados o cubiertas abiertas. Aquí basta su interpretación operacional. Dada una resolución espacial y un horizonte , se cuenta cuántas condiciones iniciales pueden elegirse de modo que sus segmentos de órbita de longitud sean distinguibles a esa resolución en algún instante. Si ese número crece como , la tasa , después de los límites apropiados, es la entropía topológica (Walters, 1982).
Para el duplicador, la codificación binaria del capítulo 55 hace visible el resultado. Durante pasos pueden aparecer palabras binarias distintas de longitud , de modo que la tasa exponencial es y, en efecto, . La entropía topológica es invariante bajo conjugación topológica en sistemas compactos. Por eso mide una complejidad que no depende de la coordenada elegida. Por la conjugación del capítulo 55, el mapa tienda y el mapa logístico con tienen la misma entropía.
La entropía positiva tampoco es intercambiable con el caos de Devaney. Hay sistemas con entropía positiva que no son transitivos sobre todo su espacio, como la unión disjunta anterior. También hay sistemas transitivos con entropía nula, como la rotación irracional.
Cuatro sistemas comparados
El cuadro 56.1 reúne los ejemplos anteriores y evita reducir el problema a un solo caso.
Cuadro 56.1. Propiedades de cuatro sistemas discretos.
| Sistema | Sensible | Transitivo | Mezclante | Periódicos densos | Devaney | Entropía |
|---|---|---|---|---|---|---|
| identidad en | no | no | no | sí | no | 0 |
| rotación irracional del círculo | no | sí | no | no | no | 0 |
| duplicador del círculo | sí | sí | sí | sí | sí | |
| dos duplicadores disjuntos | sí | no | no | sí | no |
La identidad muestra que la periodicidad densa no implica transitividad ni sensibilidad. La rotación irracional muestra que la transitividad no implica sensibilidad, mezcla, periodicidad densa ni entropía positiva. La unión disjunta muestra que la sensibilidad y la periodicidad densa pueden coexistir sin transitividad global. La comparación explica también por qué tener una órbita densa no equivale a ser impredecible, ya que la rotación irracional recorre densamente el círculo y es una isometría, de modo que una incertidumbre inicial pequeña conserva exactamente su tamaño.
Sensibilidad y crecimiento exponencial
En sistemas diferenciables suele relacionarse la sensibilidad con el crecimiento de perturbaciones mediante derivadas, porque
Si el módulo de ese producto crece, las perturbaciones pequeñas se amplifican. La observación no sustituye la definición topológica. La sensibilidad no requiere diferenciabilidad. El crecimiento puede alternar expansión y contracción y, en un espacio acotado, la distancia no puede crecer exponencialmente para siempre. En el duplicador, mientras se sigue una diferencia sobre el mismo levantamiento, , aunque sobre el círculo la distancia satura y puede volver a disminuir (figura 56.1a). La sensibilidad pide que alguna separación supere una escala fija, sin requerir monotonía. El capítulo 57 cuantificará la tasa media de expansión mediante el exponente de Lyapunov, que responde a una pregunta distinta de la existencia de separación sensible.
Una demostración reunida para el duplicador
Los resultados anteriores pueden reunirse en una demostración de que es caótico en el sentido de Devaney. Interpretado sobre el círculo, es continuo. La discontinuidad aparente en la representación sobre proviene del corte de coordenadas. Si es un arco abierto de longitud , al elegir con se obtiene . Lo mismo vale para todo , luego es mezclante y transitivo. Los conjuntos están formados por puntos periódicos y su separación máxima tiende a cero, por lo que toda vecindad contiene un punto periódico. Para cualquier y cualquier , el punto cumple para grande y , lo que da la sensibilidad. El último paso era prescindible después de los dos anteriores, por el teorema de Banks y colaboradores, aunque su demostración directa revela el mecanismo expansivo específico del mapa. La conclusión es más fuerte que decir que las trayectorias parecen irregulares, porque identifica las propiedades y satisface sus cuantificadores.
Qué no demuestra una simulación
Las figuras computacionales ilustran diferencias entre sistemas sin reemplazar los argumentos analíticos. Que dos órbitas del duplicador se separen en una simulación es compatible con la sensibilidad, aunque una sola pareja no verifica el cuantificador sobre todo punto y toda vecindad. Que una órbita visite muchas regiones no prueba la transitividad, porque una trayectoria finita no examina todos los pares de abiertos. Encontrar muchos ciclos no demuestra la densidad de los periódicos.
Hay además la dificultad discutida en los capítulos 51 y 55. En precisión finita, el duplicador descarta todos los bits de la mantisa y la órbita termina en cero, así que una órbita digital larga revela la estructura finita del computador antes que la dinámica del sistema matemático. Por eso las comprobaciones de este capítulo usan aritmética racional exacta y horizontes cortos. Sirven para verificar construcciones explícitas, sin demostrar propiedades topológicas.
Caos del modelo y evidencia a partir de datos
Las definiciones anteriores pertenecen a un sistema dinámico especificado. En las aplicaciones empíricas no se conoce la aplicación exacta y se observa una serie temporal finita, ruidosa y muestreada a cierta resolución, a partir de la cual se intenta inferir propiedades de una dinámica subyacente. Estimar que dos trayectorias cercanas divergen no prueba la sensibilidad en sentido formal, porque faltan los cuantificadores sobre todos los puntos y todas las vecindades. Una nube de estados que parece cubrir una región no prueba la transitividad. Encontrar recurrencias aproximadas tampoco demuestra que los puntos periódicos exactos sean densos. En sistemas observados, estas propiedades se investigan con indicadores indirectos, modelos reconstruidos y pruebas que dependen de supuestos adicionales.
Conviene, por tanto, acompañar el término caos con la especificación del criterio. En un modelo conocido puede demostrarse caos de Devaney, entropía positiva o una estructura de Li y Yorke. En datos empíricos suele ser más prudente afirmar que hay evidencia compatible con determinados rasgos de dinámica no lineal y cuantificar la incertidumbre de esa afirmación. Los capítulos dedicados a la reconstrucción de estados retomarán el problema con herramientas diseñadas para observaciones finitas. El capítulo 57 preguntará cuánto crece en promedio una perturbación infinitesimal a lo largo de una órbita, lo que conduce al exponente de Lyapunov de un mapa.
Ejercicios
Ejercicio 56.1. (a) Compruebe que la rotación conserva la distancia circular entre dos puntos. (b) Deduzca que no es sensible. (c) Explique por qué eso no impide que sus órbitas sean densas.
Ejercicio 56.2. En el duplicador, (a) calcule los puntos que cumplen . (b) ¿Cuáles de ellos tienen período mínimo 4? (c) ¿Cuál es la separación máxima entre puntos consecutivos de esa malla?
Ejercicio 56.3. (a) Demuestre que un arco de longitud cubre el círculo bajo el duplicador en un número finito de pasos y calcúlelo. (b) ¿Qué ocurre con el mismo arco bajo una rotación? (c) ¿Cuál de los dos sistemas es mezclante?
Ejercicio 56.4. Considere la unión disjunta de dos círculos con el duplicador en cada uno. (a) ¿Es sensible? (b) ¿Tiene puntos periódicos densos? (c) ¿Es caótico en el sentido de Devaney? Justifique cada respuesta.
Ejercicio 56.5. (a) Construya un par revuelto del duplicador distinto del que da el texto. (b) Explique por qué su límite inferior de distancias es cero. (c) Explique por qué su límite superior es positivo.
Ejercicio 56.6. Una serie temporal de 5000 datos muestra que dos segmentos que empiezan casi iguales terminan muy distintos. (a) ¿Qué definición del capítulo quedaría parcialmente respaldada? (b) ¿Qué cuantificadores faltarían para demostrarla? (c) Proponga dos explicaciones alternativas de la observación.
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 56.1. (a) Como módulo uno, la distancia circular no cambia. (b) La sensibilidad requiere que alguna pareja cercana alcance una separación mayor que una constante fija, lo que es imposible si la distancia permanece constante. (c) La densidad de las órbitas es una propiedad de recorrido y no de amplificación de incertidumbre. Con irracional, los puntos nunca se repiten y se acumulan en todo el círculo.
Solución 56.2. (a) Son con entre 0 y 14. (b) Quedan fuera el punto fijo y los dos puntos del ciclo de período 2, y , que pertenecen a la malla porque 3 divide a 15. Los doce restantes tienen período mínimo 4 y forman tres ciclos. (c) La separación es .
Solución 56.3. (a) Hace falta , es decir, , luego bastan 7 pasos. (b) Su longitud permanece en , porque la rotación es una isometría. (c) El duplicador, porque su imagen cubre el círculo para todo suficientemente grande.
Solución 56.4. (a) Sí, porque dentro de cada componente vale la construcción del texto con la misma constante . (b) Sí, porque cada componente contiene la malla densa de puntos periódicos. (c) No, porque ningún abierto de una componente alcanza un abierto de la otra y falla la transitividad.
Solución 56.5. (a) Basta tomar con expansión binaria arbitraria e que coincida con salvo en las posiciones , donde se le suma uno módulo dos. (b) Inmediatamente después de cada posición modificada hay un bloque cada vez más largo de coincidencias, de modo que las órbitas se acercan tanto como se quiera. (c) En las posiciones modificadas, el primer dígito de las órbitas difiere y la distancia circular alcanza un valor cercano a .
Solución 56.6. (a) La sensibilidad, de manera parcial. (b) Faltaría comprobar que la separación ocurre para toda vecindad de todo punto y con una constante común, algo que una sola pareja de segmentos no establece. (c) La divergencia podría provenir del ruido de medición, que separa dos estados en realidad distintos, o de la no estacionariedad del sistema observado, cuyos parámetros pueden haber cambiado entre ambos segmentos.
Referencias
Auslander, J. y Yorke, J. A. (1980). Interval maps, factors of maps, and chaos. Tohoku Mathematical Journal, 32(2), 177–188. https://doi.org/10.2748/tmj/1178229634
Banks, J., Brooks, J., Cairns, G., Davis, G. y Stacey, P. (1992). On Devaney's definition of chaos. The American Mathematical Monthly, 99(4), 332–334. https://doi.org/10.1080/00029890.1992.11995856
Blanchard, F., Glasner, E., Kolyada, S. y Maass, A. (2002). On Li–Yorke pairs. Journal für die reine und angewandte Mathematik, 547, 51–68. https://doi.org/10.1515/crll.2002.053
Devaney, R. L. (1989). An introduction to chaotic dynamical systems (2.ª ed.). Addison-Wesley.
Li, T.-Y. y Yorke, J. A. (1975). Period three implies chaos. The American Mathematical Monthly, 82(10), 985–992. https://doi.org/10.1080/00029890.1975.11994008
Walters, P. (1982). An introduction to ergodic theory. Springer.