Regla local de cambio y trayectoria
Con este capítulo comienza la cuarta parte del tomo, dedicada a las ecuaciones diferenciales, la estabilidad y la geometría del plano. En la tercera parte usamos ecuaciones diferenciales como modelos ya disponibles y nos concentramos en integrarlas y en verificar su solución numérica. Desde aquí el problema cambia. La ecuación deja de ser un objeto que se entrega a un integrador y pasa a estudiarse por la información geométrica que contiene antes de resolverla.
Consideremos una ecuación diferencial ordinaria de primer orden,
Aquí designa el tiempo y el estado, mientras que asigna a cada par una tasa instantánea de cambio. La ecuación establece que, si el sistema se encuentra en el estado en el instante , la pendiente de toda trayectoria que satisfaga el modelo debe ser . La función es, por tanto, una regla del modelo, distinta de cualquier observación del sistema.
La distinción entre la regla local y la trayectoria global será central. Conocer la pendiente en un punto no basta para conocer toda la evolución. La trayectoria surge al exigir que la regla se cumpla de manera compatible a lo largo del tiempo y al fijar una condición inicial . El par formado por la ecuación diferencial y la condición inicial es un problema de valor inicial. En el capítulo 32 estudiaremos bajo qué condiciones ese problema tiene solución y cuándo esa solución es única. Por ahora supondremos que los ejemplos están bien planteados y nos concentraremos en leer la geometría de la ecuación.
La interpretación local tiene una ventaja metodológica importante. Muchas ecuaciones carecen de una fórmula cerrada para , aunque permiten determinar regiones donde las trayectorias aumentan, disminuyen, cambian lentamente o se acercan a determinados estados. La teoría cualitativa de las ecuaciones diferenciales explota esa posibilidad, porque infiere propiedades de la evolución sin reducir el análisis a encontrar una expresión explícita para cada solución (Hirsch et al., 2013; Strogatz, 2015).
Unidades y restricción física del modelo
Si tiene unidades y el tiempo unidades , entonces , de modo que debe tener exactamente esas unidades. Esta comprobación, ya introducida en los capítulos 11 y 18, adquiere aquí un significado dinámico, porque el lado derecho de la ecuación es una velocidad de cambio en el espacio de estados.
Consideremos un proceso de decaimiento, . Si se mide en unidades de cantidad y en días, debe medirse en . El parámetro es una tasa relativa por unidad de tiempo, distinta de una cantidad de materia y de una velocidad absoluta de pérdida. Su inverso, , tiene unidades de tiempo y define una escala temporal característica. La solución permite interpretarla, porque después de un intervalo la cantidad queda multiplicada por .
Varias propiedades pueden leerse incluso sin escribir la solución. Si y , entonces y la trayectoria disminuye. Si , la derivada es cero. Si se admitiera matemáticamente , la derivada sería positiva y empujaría el estado hacia cero. Esta última región puede carecer de interpretación física si es una cantidad no negativa, porque el campo matemático puede estar definido en un dominio más amplio que el científicamente admisible.
La consistencia dimensional no demuestra que el modelo sea correcto, ya que una ecuación dimensionalmente coherente puede describir mal el mecanismo real. Su función es más modesta y más precisa. Excluye formulaciones incompatibles y ayuda a interpretar los parámetros.
El campo de direcciones
Para una ecuación escalar pueden dibujarse, en muchos puntos del plano , pequeños segmentos cuya pendiente sea . El conjunto resultante se llama campo de direcciones o campo de pendientes (Boyce et al., 2021). La construcción es elemental. En cada punto se calcula y se dibuja un segmento corto con esa pendiente. Una solución debe atravesar el campo de modo que su tangente coincida localmente con esos segmentos.
El campo describe la regla diferencial en una región del plano, que pueden atravesar muchas trayectorias correspondientes a distintas condiciones iniciales. No es, por tanto, una colección de soluciones independientes.
Tomemos . La ecuación es autónoma, porque el lado derecho no depende explícitamente de . La derivada es positiva por debajo de , negativa por encima y nula en , de modo que los segmentos del campo apuntan siempre hacia esa recta. Sin resolver la ecuación ya puede inferirse que es un equilibrio y que las trayectorias cercanas se orientan hacia él. La solución explícita,
confirma esa lectura. La fórmula añade información cuantitativa, pero la organización cualitativa ya estaba en el signo de (figura 31.1).
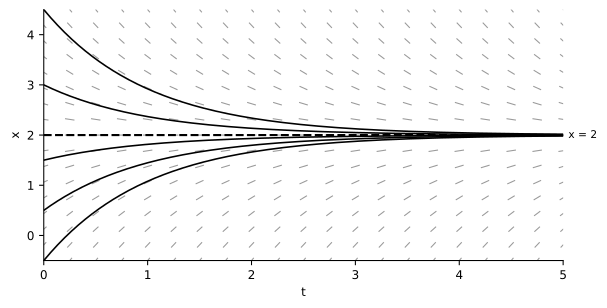
Esta observación anticipa una idea que reaparecerá muchas veces. La geometría de un sistema dinámico no depende necesariamente de disponer de una solución elemental, porque los ceros de , el signo del campo y su variación permiten inferencias importantes antes de integrar.
Una herramienta intermedia son las isoclinas, curvas del plano sobre las cuales la pendiente tiene un mismo valor. Para , la isoclina de pendiente satisface . En el ejemplo , las isoclinas son las rectas horizontales , de modo que todos los segmentos situados sobre una misma horizontal tienen la misma pendiente. En una ecuación no autónoma, las isoclinas pueden curvarse y ayudan a organizar visualmente un campo que de otro modo parecería una colección de segmentos sin estructura.
Hay que precisar qué indica un segmento del campo. Si la pendiente local es , un vector tangente es . Para dibujarlo con longitud uniforme se lo suele normalizar,
La normalización conserva la dirección geométrica de la pendiente en el plano , pero no normaliza ninguna velocidad física del sistema. La componente temporal del vector se fijó por conveniencia gráfica, porque el eje horizontal es el tiempo. En un campo vectorial autónomo de varias variables, en cambio, la norma de sí mide la rapidez con que la trayectoria recorre el espacio de estados.
El campo impone también restricciones a las trayectorias. Si en una región se cumple , ninguna solución puede atravesarla localmente con pendiente negativa. Si un dibujo numérico parece hacerlo, hay que sospechar de la resolución gráfica, del integrador o de la lectura del eje antes de atribuir al modelo un comportamiento nuevo. Comparar una solución calculada con la estructura local del campo es una forma elemental de verificación cualitativa.
Ecuaciones autónomas y no autónomas
Una ecuación escalar autónoma tiene la forma . La tasa de cambio depende del estado actual, pero no explícitamente del tiempo. Si el sistema vuelve al mismo valor de , la ecuación le asigna la misma derivada, lo que en el plano produce franjas horizontales con pendientes idénticas a lo largo del eje temporal.
En una ecuación no autónoma, , el mismo valor de puede recibir pendientes distintas en momentos diferentes. En
la pendiente en es , que puede ser positiva, nula o negativa según el instante. La dinámica está forzada por una entrada temporal externa. Esta ecuación tiene la solución general
de modo que, pasado el transitorio, toda solución sigue una oscilación de amplitud desfasada respecto de la entrada (figura 31.2).
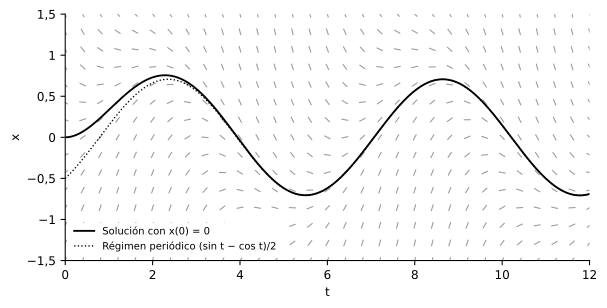
La distinción tiene consecuencias. En un sistema autónomo, el estado contiene la información necesaria para determinar la tasa posterior. En un sistema no autónomo, la descripción usada para determinar la evolución debe incluir además el tiempo o la entrada externa.
Hay, sin embargo, una transformación formal importante. Una ecuación no autónoma puede convertirse en un sistema autónomo si se añade una variable de reloj (Perko, 2001; Teschl, 2012),
El precio es aumentar la dimensión del espacio de estados. Por eso «autónomo» no significa necesariamente «aislado» en un sentido físico ni implica que el sistema real carezca de entorno, ya que es una propiedad de la representación dinámica elegida.
Crecimiento, decaimiento y balances
Muchas ecuaciones elementales pueden leerse como balances. Supongamos una cantidad que recibe una entrada constante y pierde una salida proporcional a su magnitud,
con y . El equilibrio se obtiene al imponer derivada nula, , de modo que . La ecuación puede reescribirse como
Esta forma hace visible la geometría, porque la velocidad es proporcional a la distancia con signo respecto del equilibrio. La derivada es positiva por debajo de y negativa por encima. Cuanto más lejos está el sistema de , mayor es además la tasa de retorno en este modelo lineal. La solución es
La constante temporal sigue siendo . La entrada determina la posición del equilibrio, mientras que modifica tanto esa posición como la velocidad de relajación. Para cambiar la posición del equilibrio sin alterar la constante temporal habría que modificar y mantener .
El ejemplo contiene una advertencia útil para interpretar parámetros. Un mismo parámetro puede influir en más de una propiedad observable del sistema. Llamar a «la velocidad» sería incompleto, porque también aparece en . La interpretación de un parámetro depende de la estructura completa del modelo.
Campo de direcciones no lineal del modelo logístico
Consideremos ahora la ecuación logística continua,
Sus equilibrios satisfacen , de modo que son y . Para ambos factores son positivos y la trayectoria aumenta. Para , el factor es negativo y la trayectoria disminuye. Si la ecuación se extiende al dominio , la derivada también es negativa, aunque esa región suele quedar fuera de la interpretación poblacional habitual.
El campo de direcciones muestra entonces dos rectas horizontales de pendiente nula, y . En el dominio positivo, las trayectorias con se orientan hacia , con la única excepción de la solución de equilibrio (figura 31.3). La ecuación tiene solución explícita,
para , aunque la mayor parte de su estructura cualitativa podía deducirse antes de escribirla.
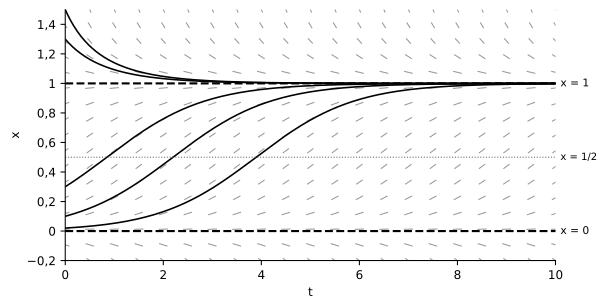
La no linealidad introduce una propiedad ausente en el modelo . La tasa absoluta de crecimiento no aumenta indefinidamente con , porque el producto crece hasta un máximo y luego disminuye. Ese máximo ocurre en , como muestra la derivada de ,
que se anula en .
El máximo de la tasa no es un equilibrio. En la trayectoria sigue creciendo, aunque lo hace a su máxima velocidad absoluta. Confundir el máximo de con un cero de mezclaría dos propiedades geométricas diferentes.
El modelo permite también distinguir los cambios de geometría de los cambios de velocidad. Si todo el lado derecho se multiplica por una constante positiva ,
los ceros siguen en 0 y y el signo del campo en cada intervalo no cambia. Las trayectorias recorren la misma organización unidimensional con otra parametrización temporal, más rápida si y más lenta si . Si fuera negativo, en cambio, el signo del flujo se invertiría y la estabilidad de los equilibrios cambiaría. Esta distinción entre la geometría de las órbitas y la velocidad de recorrido será importante al estudiar sistemas de varias dimensiones y cambios de tiempo.
De una tasa local a una trayectoria
El campo de direcciones permite responder preguntas cualitativas, aunque no cualquier pregunta. Si en una región se cumple , toda solución que permanezca en ella será creciente. Si , será decreciente. Si sobre una curva, hay que analizar si esa curva es una solución o solo un conjunto de puntos donde la derivada se anula.
En una ecuación autónoma de una variable, cada cero de da inmediatamente una solución constante . En una ecuación no autónoma, un punto aislado donde indica solo una pendiente instantánea nula en ese punto, sin establecer que sea un equilibrio permanente.
Tampoco puede inferirse una trayectoria completa a partir de una sola pendiente. Si en , eso no implica que al cabo de una unidad de tiempo haya aumentado exactamente 10, porque la derivada cambia a medida que cambian y . La aproximación
es precisamente el paso de Euler estudiado en el capítulo 24. Su validez cuantitativa depende de y de la variación del campo a lo largo del paso.
Esta conexión muestra que la geometría y el análisis numérico están estrechamente unidos. El integrador intenta construir una trayectoria global a partir de información local sobre el campo. Un método deficiente o un paso demasiado grande pueden producir una trayectoria que ya no respete propiedades cualitativas importantes del campo original.
Campo escalar y campo vectorial
Hasta ahora consideramos una sola variable. Para un sistema de variables,
la derivada es un vector. En cada punto del espacio de estados, indica la dirección instantánea y la rapidez con que se desplaza la trayectoria. En dos dimensiones,
pueden dibujarse flechas en el plano . Ese objeto se llama campo vectorial. Toda trayectoria debe ser tangente a sus flechas.
El concepto extiende directamente el campo de direcciones escalar, aunque la geometría se vuelve mucho más rica. En una dimensión, bajo condiciones regulares, las soluciones autónomas solo pueden avanzar hacia uno u otro lado entre equilibrios. En dos dimensiones aparecen rotaciones, ciclos cerrados, espirales, puntos de silla y separatrices, estructuras que los capítulos siguientes desarrollarán con más precisión.
Hay que distinguir la longitud de las flechas de su dirección. Si todos los vectores se normalizan para dibujarlos con un tamaño semejante, se conserva la dirección pero se oculta la magnitud de la velocidad. Esa elección puede mejorar la legibilidad de una figura, aunque modifica la información visual disponible. Una trayectoria geométrica y la rapidez con que se recorre son propiedades distintas.
Interpretar antes de integrar
Consideremos
con medido en unidades de carga y en días. La comprobación dimensional exige que la constante 6 tenga unidades de carga por día y que 0,3 tenga unidades de . El equilibrio satisface , de modo que .
Como , la derivada inicial es positiva, igual a , de modo que la trayectoria debe aumentar. La derivada seguirá siendo positiva mientras y sería negativa por encima de 20, así que la geometría indica una aproximación a 20 desde abajo. La constante temporal es días.
La solución explícita es
Después de una constante temporal, . La distancia al equilibrio pasó de 15 a unos 5,518, es decir, se redujo por el factor .
Un único paso de Euler de tamaño da , mientras que la solución exacta en es . Euler usa correctamente la pendiente inicial, pero supone que se mantiene constante durante todo el paso. Como la pendiente real disminuye a medida que se acerca a 20, Euler sobreestima el incremento. La discrepancia es compatible con el campo de direcciones y muestra el costo de aproximar un campo variable mediante una pendiente local fija.
El ejemplo reúne varias ideas. El balance identifica los términos y las unidades restringen su significado. El cero del lado derecho da el equilibrio y el signo organiza la dirección de las trayectorias. La constante temporal cuantifica la relajación, mientras que la integración numérica intenta reconstruir esa evolución a partir de información local.
Alcance científico y filosófico de una ecuación diferencial
Una ecuación diferencial es una manera de atribuir cambio a un estado. No debe confundirse con el proceso real ni con una simple curva ajustada. Al escribir
se toman varias decisiones sobre qué variable se considera estado y qué procesos se resumen en . También se decide qué parámetros se mantienen constantes, qué factores quedan como entradas externas y qué escala temporal se considera pertinente.
Por eso una misma serie observada puede admitir modelos diferenciales distintos. Reproducir una trayectoria no identifica automáticamente el mecanismo que la generó, porque dos campos distintos pueden producir soluciones muy parecidas en la región observada y divergir fuera de ella. Esta subdeterminación reaparecerá al estudiar la inferencia de parámetros y la comparación de modelos.
El campo de direcciones tiene una ventaja epistemológica respecto de una sola solución observada. Describe la evolución que el modelo predice desde muchos estados posibles, además de la condición inicial efectivamente observada, lo que permite formular preguntas contrafácticas dentro del modelo sobre qué ocurriría si el sistema comenzara en otra región. La respuesta sigue condicionada, sin embargo, a que la ecuación sea una representación adecuada en esa región.
En las aplicaciones clínicas esta cautela es especialmente importante. Si se define como una puntuación de síntomas y se propone una ecuación de recuperación, la derivada describe el cambio de esa variable modelada. Eso no demuestra que exista una entidad física interna cuya dinámica sea literalmente la ecuación. Tampoco garantiza que el mismo campo sea válido para todas las personas o todos los estados clínicos.
La formalización sigue siendo útil precisamente porque obliga a explicitar compromisos. Decir que un fenómeno «tiende a recuperarse» es compatible con muchas dinámicas. Escribir añade afirmaciones concretas. Supone un estado de referencia fijo y una tasa de retorno proporcional a la desviación, cuya escala temporal es . Esas afirmaciones pueden compararse con datos y con modelos alternativos.
Consolidación
Una ecuación diferencial especifica una regla local de cambio, mientras que una solución es una trayectoria global compatible con esa regla y con una condición inicial. El lado derecho de debe tener unidades de estado por unidad de tiempo. El campo de direcciones describe las pendientes locales y permite inferir propiedades cualitativas sin resolver siempre la ecuación.
En una ecuación autónoma escalar, los ceros de son equilibrios y el signo de indica la dirección local del movimiento. Una ecuación no autónoma puede asignar pendientes distintas al mismo valor de en momentos diferentes. La magnitud de la derivada mide la rapidez local y su signo, la dirección. El máximo de la tasa es un punto distinto de un equilibrio, donde .
Euler aproxima una trayectoria con información local, por lo que conecta directamente los campos de direcciones con el análisis numérico. En varias dimensiones, el campo de pendientes se generaliza a un campo vectorial. Resolver o simular una ecuación, por último, no valida que esa ecuación sea el mecanismo del fenómeno real. El cuadro 31.1 resume los objetos del capítulo y el error frecuente asociado a cada uno.
Cuadro 31.1. Objetos del capítulo, pregunta que responde cada uno y error frecuente en su interpretación.
| Objeto | Pregunta que responde | Error frecuente |
|---|---|---|
| ¿Cuál es la tasa local de cambio en este punto? | Tratarla como si fuera la trayectoria completa. | |
| Condición inicial | ¿Desde qué estado comienza la solución particular? | Confundir el modelo con una única trayectoria observada. |
| Campo de direcciones | ¿Cómo se organizan las pendientes en una región? | Suponer que un dibujo normalizado conserva las magnitudes de velocidad. |
| Equilibrio autónomo | ¿Dónde es nula la tasa para todo tiempo? | Confundirlo con un punto aislado de pendiente nula en un sistema forzado. |
| Constante temporal | ¿En qué escala se produce la relajación de un modelo exponencial? | Interpretarla como la duración exacta hasta alcanzar el equilibrio. |
| Solución explícita | ¿Qué trayectoria satisface globalmente la ecuación y la condición inicial? | Creer que disponer de una fórmula valida el mecanismo científico. |
Ejercicios
Ejercicio 31.1. Para , con en unidades de cantidad y en horas, (a) indique las unidades de 3 y de 0,5. (b) Calcule el equilibrio y la constante temporal. (c) Desde , ¿cuánto tarda la distancia al equilibrio en reducirse a la mitad?
Ejercicio 31.2. Para , (a) encuentre las isoclinas. (b) Muestre que la isoclina de pendiente 1 es a la vez una solución. (c) ¿Qué ocurre con las demás soluciones a medida que crece?
Ejercicio 31.3. Para , (a) verifique que es una solución. (b) Escriba la solución con . (c) ¿Desde qué instante el transitorio es menor que el 1 % de la amplitud del régimen periódico?
Ejercicio 31.4. En la ecuación logística con y , desde , (a) calcule el instante en que . (b) Calcule la tasa máxima de crecimiento. (c) Explique por qué ese punto no es un equilibrio.
Ejercicio 31.5. (a) Muestre que si resuelve , entonces resuelve . (b) ¿Qué ocurre con los equilibrios y su estabilidad si ? (c) ¿Qué propiedades del campo se conservan al multiplicarlo por una constante positiva?
Ejercicio 31.6. Para el ejemplo con , (a) aplique dos pasos de Euler con y compare el resultado con la solución exacta en . (b) Compare ese error con el del paso único con . (c) ¿Con qué pasos las aproximaciones de Euler sobrepasarían el equilibrio?
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 31.1. (a) El término 3 tiene unidades de cantidad por hora y 0,5 tiene unidades de . (b) El equilibrio es y la constante temporal, horas. (c) La distancia inicial al equilibrio es 4 y se reduce a la mitad cuando , es decir, a las horas.
Solución 31.2. (a) La isoclina de pendiente es la recta , de pendiente 1 en el plano . (b) Sobre se cumple y , de modo que esa recta satisface la ecuación. (c) La solución general es , así que todas las soluciones se acercan a la recta .
Solución 31.3. (a) La derivada de es y el lado derecho vale . (b) Como , la solución con es . (c) La amplitud del régimen periódico es . El transitorio queda bajo cuando .
Solución 31.4. (a) La condición exige , es decir, . (b) La tasa máxima es por unidad de tiempo. (c) En la derivada vale 12,5, de modo que la trayectoria sigue creciendo. Un equilibrio exige derivada nula.
Solución 31.5. (a) Por la regla de la cadena, la derivada de es . (b) Los equilibrios siguen en 0 y 1, pero se invierte el sentido del flujo. El equilibrio 0 pasa a ser estable y el 1, inestable. (c) Se conservan los ceros y los signos del campo. Con ellos se conservan las órbitas y su orden. Solo cambia la velocidad de recorrido.
Solución 31.6. (a) Los dos pasos dan y . La solución exacta en es , así que el error es de unos . (b) El paso único dio un error de , unas 2,2 veces mayor, lo que concuerda con un método de primer orden. (c) Euler da . Cuando el factor se vuelve negativo y las aproximaciones saltan de un lado a otro del equilibrio.
Referencias
Boyce, W. E., DiPrima, R. C. y Meade, D. B. (2021). Elementary differential equations and boundary value problems (12.ª ed.). Wiley.
Hirsch, M. W., Smale, S. y Devaney, R. L. (2013). Differential equations, dynamical systems, and an introduction to chaos (3.ª ed.). Academic Press.
Perko, L. (2001). Differential equations and dynamical systems (3.ª ed.). Springer. https://doi.org/10.1007/978-1-4613-0003-8
Strogatz, S. H. (2015). Nonlinear dynamics and chaos: With applications to physics, biology, chemistry, and engineering (2.ª ed.). Westview Press.
Teschl, G. (2012). Ordinary differential equations and dynamical systems. American Mathematical Society.