De la periodicidad impuesta a la periodicidad generada por el sistema
El capítulo 41 separó tres maneras de obtener movimiento oscilatorio con un oscilador lineal. En el conservativo, la energía inicial fija una órbita periódica que persiste porque no hay disipación, mientras que en el amortiguado libre la amplitud decrece a cada cruce del equilibrio. En el forzado, una entrada periódica externa repone la energía disipada y sostiene una respuesta periódica.
Existe una cuarta posibilidad. Un sistema autónomo puede mantener una oscilación sin fuerza periódica externa y sin conservar la amplitud inicial. Trayectorias que parten de estados muy distintos pueden acercarse a una misma órbita cerrada, de modo que la periodicidad pertenece a la organización interna del campo. El objeto geométrico que describe esta situación es el ciclo límite.
La palabra «límite» puede inducir a error. En sistemas dinámicos, un ciclo límite es una órbita periódica aislada, es decir, una órbita cerca de la cual no hay otras órbitas periódicas. Puede atraer a las trayectorias vecinas, repelerlas o atraerlas por un lado y repelerlas por el otro. La atracción es una propiedad adicional que debe establecerse aparte.
Este capítulo desarrolla la distinción con dos osciladores no lineales. El oscilador de Duffing conservativo muestra que la no linealidad puede hacer que el período dependa de la amplitud sin seleccionar ninguna amplitud. El oscilador de Van der Pol muestra cómo un amortiguamiento que depende del estado puede inyectar energía en una región del plano y extraerla en otra hasta sostener una órbita periódica aislada y estable. La comparación usa herramientas de los capítulos 35 a 39 y extiende el balance de energía del capítulo 41.
Un oscilador no lineal sin ciclos límite
Consideremos el oscilador de Duffing sin amortiguamiento ni fuerza externa, escrito en variables adimensionales,
Como la posición y el tiempo ya están escalados, es adimensional. En una coordenada con unidades, el coeficiente del término cúbico tendría que llevar las unidades necesarias para que ese término tenga las dimensiones de una aceleración. Con el sistema es
Al multiplicar la ecuación por se obtiene
de modo que
es una integral primera. Para el potencial crece sin límite cuando y cada nivel es una curva cerrada alrededor del origen (figura 42.1a). Todas las soluciones no nulas son periódicas y forman una familia continua parametrizada por la energía. Ninguna de esas órbitas está aislada. Por eso ninguna es un ciclo límite.
La no linealidad sí introduce una diferencia respecto del oscilador armónico, porque el período depende de la amplitud. Una trayectoria que parte de con tiene energía . Durante el cuarto de ciclo en que desciende desde hasta cero se cumple . Como y el potencial es simétrico, el período completo vale
El cambio de variable separa la dependencia en . Como
el factor se cancela y queda
Esta forma responde la pregunta sin integrar la ecuación de movimiento. En el oscilador armónico el corchete vale uno y la integral da para cualquier amplitud. Con el corchete crece con para cada , por lo que el integrando disminuye y el período decrece estrictamente con la amplitud, desde cuando . El resorte adimensional es endurecedor, porque el término cúbico aumenta la fuerza restauradora en las excursiones grandes.
El cuadro 42.1 recoge tres valores con . Coinciden hasta el noveno decimal con la integración numérica de la ecuación de movimiento y con la expresión exacta , donde es la integral elíptica completa de primera especie y .
Cuadro 42.1. Período del oscilador de Duffing conservativo con para tres amplitudes iniciales.
| Amplitud | Período |
|---|---|
| 0,5 | 5,768846 |
| 1,0 | 4,768022 |
| 2,0 | 3,179723 |
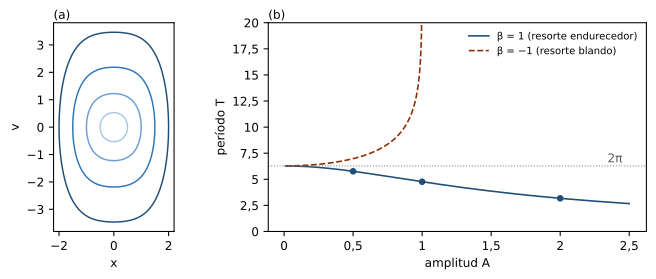
La integral separa también dos preguntas que suelen mezclarse. Que el período dependa de la amplitud es una propiedad temporal de cada órbita. Que exista un ciclo límite es una propiedad geométrica del conjunto de órbitas periódicas. El oscilador de Duffing conservativo tiene la primera sin la segunda. Un oscilador no lineal que mantiene su oscilación no tiene, por tanto, necesariamente un ciclo límite.
Órbita periódica, solución periódica y ciclo límite
Sea un sistema autónomo suave
Una solución no constante es periódica si existe tal que para todo . El menor de esos valores es su período mínimo. La órbita periódica es el conjunto
Una misma órbita corresponde a infinitas soluciones, obtenidas mediante desplazamientos temporales , por lo que hay que distinguir la curva geométrica de cada una de sus parametrizaciones. En un sistema autónomo con unicidad de soluciones, una trayectoria que vuelve exactamente a un estado ya visitado repite desde allí la misma evolución y es periódica. La conclusión no vale para una proyección incompleta de un sistema forzado, donde dos puntos iguales en el plano pueden tener fases distintas de la fuerza externa, como vimos en el capítulo 41.
Una órbita periódica es un ciclo límite si tiene un entorno que no contiene otra órbita periódica. Las circunferencias del oscilador armónico y las curvas de energía de Duffing violan justamente esa condición de aislamiento.
El aislamiento tampoco implica atracción. En coordenadas polares, el sistema
tiene la órbita periódica , que es aislada y por tanto un ciclo límite. Una perturbación con se aleja hacia radios mayores y una con se desplaza hacia el origen, de modo que el ciclo es repulsivo. Con la órbita atrae a las trayectorias interiores y repele a las exteriores, un caso que se denomina semiestable. Cuando interese la recuperación tras una perturbación hablaremos de ciclo límite estable o de atractor periódico.
Estabilidad orbital y sección de Poincaré
En un equilibrio, la estabilidad asintótica exige que las trayectorias próximas converjan al mismo punto. Una órbita periódica tiene una dirección especial, la tangente al ciclo. Una perturbación que solo cambia la fase no tiene por qué desaparecer, porque dos soluciones pueden recorrer la misma curva con un desfase constante.
La noción adecuada es, por eso, la estabilidad orbital. Se mide la distancia del estado a la curva,
y se dice que la órbita es orbitalmente atractiva si para todo estado inicial suficientemente próximo. Esta convergencia no exige que tienda a cero para una parametrización con la fase fijada de antemano. En general hay que ajustar una fase asintótica, que depende de la condición inicial.
La herramienta local más directa es la sección de Poincaré (Guckenheimer y Holmes, 1983). Se escoge una curva transversal al flujo que corte al ciclo en un punto. Para los estados de próximos a ese punto se sigue el flujo hasta el siguiente retorno a , lo que define un mapa unidimensional sobre una coordenada de la sección. El ciclo corresponde a un punto fijo, . Si , el punto fijo es localmente atractivo y la órbita es transversalmente estable. Si , es repulsiva. El caso no queda decidido por la linealización y requiere términos de orden superior, como ocurre con el ciclo semiestable anterior.
En el plano, además, es creciente. Dos trayectorias distintas no pueden cortarse, de manera que el orden de dos puntos sobre la sección se conserva en el retorno siguiente. Un ciclo estable corresponde entonces a .
La construcción reduce localmente una pregunta sobre una órbita continua a una pregunta sobre el punto fijo de un mapa discreto. No demuestra que el ciclo exista ni describe su cuenca global. Elimina, en cambio, la dirección tangente, que en un sistema autónomo es neutral. Si es solución, también lo es , así que una perturbación tangencial equivale a un pequeño cambio de y no tiene por qué contraerse. La sección conserva solo la desviación transversal, que sí puede contraerse. Cuando existe una referencia externa de fase, como la fuerza periódica del capítulo 41, pueden plantearse además preguntas de sincronización. En un oscilador autónomo, la propiedad pertinente es la atracción transversal hacia la curva.
El oscilador de Van der Pol
Un modelo clásico de oscilación autosostenida es el oscilador de Van der Pol, propuesto para describir circuitos con triodos (van der Pol, 1926). Para mantener visibles las dimensiones lo escribimos primero como
donde tiene dimensiones de longitud, fija una escala de amplitud, es una frecuencia angular y es adimensional. Con y la ecuación toma la forma
En adelante el tiempo es adimensional y lo escribiremos . Con el sistema es
Es autónomo y bidimensional, sin una fase externa que añadir al estado.
El coeficiente que multiplica a cambia de signo. Si , el amortiguamiento efectivo es negativo; si , es positivo. La región central amplifica el movimiento y la exterior lo disipa.
La expresión «amortiguamiento negativo» requiere una precisión física. Significa que la energía asociada a las variables aumenta en esa región. Un dispositivo real necesita para ello una fuente de energía, como la alimentación de un circuito, que el modelo bidimensional no incluye. La ecuación describe la dinámica efectiva del oscilador y deja fuera el balance del aparato completo.
Balance de energía y selección de amplitud
Usemos como diagnóstico la energía del oscilador armónico,
que no se conserva en este sistema. A lo largo de las trayectorias,
Con la energía aumenta donde y disminuye donde , salvo en los puntos con , donde se anula. Las oscilaciones pequeñas reciben energía, mientras que una excursión amplia atraviesa regiones donde la pierde. Una órbita periódica exige que ganancia y pérdida se compensen a lo largo de una vuelta. Como sobre una órbita de período ,
Esta igualdad es una condición necesaria. No determina por sí sola la órbita, porque y son precisamente las incógnitas.
Cuando puede obtenerse una aproximación mediante promediado. Durante una vuelta el movimiento es casi armónico, y , con una amplitud que cambia lentamente. Al sustituir en el balance y promediar sobre un período de , con y , se obtiene
Para un movimiento casi armónico y . La amplitud sigue entonces la ecuación lenta
Sus equilibrios son y . Como para y para , el promediado predice una amplitud estable cercana a 2 cuando es pequeño (Strogatz, 2015, sec. 7.6). La ecuación lenta contiene algo más. Su derivada en vale , por lo que una pequeña desviación de la amplitud se multiplica aproximadamente por en cada vuelta. Volveremos sobre esta predicción al calcular el multiplicador del ciclo.
El resultado es asintótico. Con la amplitud numérica del ciclo es , próxima a 2, aunque esa concordancia no convierte la aproximación en un resultado válido para cualquier .
Lo que decide la linealización del origen
El único equilibrio del sistema es el origen. El jacobiano es
En el origen,
cuyos valores propios satisfacen , es decir, . Con valen y el origen es un foco inestable. Para los dos valores propios son reales y positivos y el origen pasa a ser un nodo inestable. En ambos casos el equilibrio repele a las trayectorias cercanas.
Esta conclusión es local. Demuestra que las condiciones iniciales suficientemente próximas al origen, salvo el propio equilibrio, se alejan de él. No demuestra que exista un ciclo límite. En principio, las trayectorias podrían escapar sin quedar acotadas o acercarse a otra estructura. Aquí reaparece la lógica del capítulo 39. Si una trayectoria permanece acotada y su conjunto -límite no contiene equilibrios, el teorema de Poincaré–Bendixson garantiza una órbita periódica. Para Van der Pol existe un resultado más específico, el teorema de Liénard.
Forma de Liénard y unicidad del ciclo
Una ecuación de Liénard tiene la forma
Con y la variable , la ecuación equivale al sistema
En Van der Pol, y , así que
El teorema de Liénard garantiza un único ciclo límite estable alrededor del origen si se cumplen las condiciones siguientes (Strogatz, 2015, sec. 7.4). Las funciones y son continuamente diferenciables, es impar con para y es par. La función impar tiene un único cero positivo , es negativa en , es positiva y no decreciente para y tiende a infinito cuando .
En Van der Pol con todas se verifican. La función es impar y positiva para , mientras que es par. El único cero positivo de es . Además, si , es positiva para con y . Hay, por tanto, un único ciclo límite estable para cada . Perko (2001) presenta una demostración completa del teorema.
Este resultado global es justamente lo que la linealización del origen no podía suministrar. Una simulación puede mostrar que muchas trayectorias se acercan a la misma curva. El teorema justifica la existencia y la unicidad del ciclo bajo las hipótesis del modelo.
La relación con el teorema de Poincaré–Bendixson también se aclara. El resultado del capítulo 39 es amplio y estructural. En un flujo plano, una trayectoria acotada cuyo conjunto límite no contiene equilibrios obliga a que exista una órbita periódica, pero el teorema no dice cuántas hay ni cuál es estable. Para aplicarlo a Van der Pol habría que construir antes una región atrapante que excluya el equilibrio inestable. El teorema de Liénard llega más lejos porque impone hipótesis adicionales sobre y . La forma de controla cómo cambia el efecto disipativo al atravesar distintas regiones del plano, mientras que fija una restauración de signo adecuado. Con ese contenido adicional se pasa de la existencia de alguna órbita periódica a la unicidad y la estabilidad de una.
El cambio a las coordenadas de Liénard reorganiza el estado sin aumentar su dimensión. En el balance de energía es inmediato, mientras que en la geometría que usa el teorema resulta más natural. La existencia de una órbita periódica aislada se conserva bajo este cambio regular de coordenadas, aunque la forma dibujada de la curva cambie.
Comparación entre la familia de Duffing y el ciclo de Van der Pol
Fijemos dos modelos adimensionales, el oscilador de Duffing con ,
y el de Van der Pol con ,
En el primero, el estado inicial fija la energía y con ella la órbita. Ningún mecanismo lleva una órbita de energía hacia otra de energía , con lo que una perturbación radial cambia de forma permanente la órbita ocupada.
En el segundo, las condiciones iniciales no seleccionan amplitudes distintas. Las trayectorias que parten de , , , y se acercan todas a la misma órbita (figura 42.2a). Tomemos como sección la semirrecta
Después del transitorio, las cinco trayectorias cruzan con la misma velocidad, , con diferencias menores que . El tiempo entre cruces sucesivos es el período, . El máximo de sobre el ciclo vale .
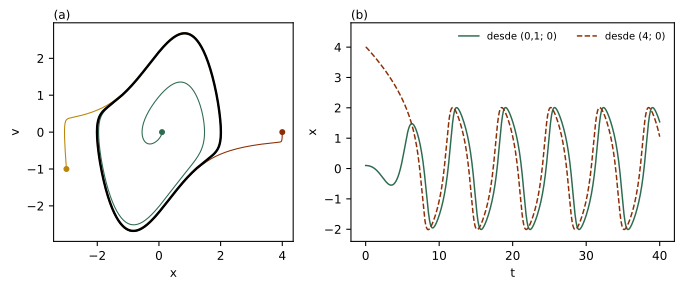
Ambos sistemas son autónomos y no lineales. La diferencia está en la geometría del conjunto de soluciones. El oscilador de Duffing conserva una energía que fija la amplitud según la condición inicial, de manera que no recupera su órbita tras una perturbación transversal. El de Van der Pol gana o pierde energía según la región del plano y recupera la órbita dentro de su cuenca, cualquiera sea la amplitud inicial. Solo el segundo tiene un ciclo límite. La figura 42.2b muestra además lo que la estabilidad orbital no exige, porque las dos trayectorias convergen a la misma forma de onda y mantienen entre ellas un desfase constante.
Multiplicador transversal
Con la sección puede cuantificarse la estabilidad local del ciclo. Sea la velocidad en el siguiente cruce de para la trayectoria que parte de . El ciclo corresponde al punto fijo . Una diferencia finita centrada, calculada con integraciones de alta precisión, da . Las perturbaciones transversales pequeñas se reducen a menos de una milésima en cada vuelta.
Existe una comprobación independiente. Una perturbación infinitesimal de la solución periódica satisface la ecuación variacional
Sea su matriz fundamental con . La matriz , llamada matriz de monodromía, transforma una perturbación después de una vuelta completa. Sus valores propios son los multiplicadores de Floquet. En un sistema autónomo uno de ellos vale exactamente 1, porque el vector tangente resuelve la ecuación variacional y es periódico. Ese multiplicador corresponde a desplazar la fase sobre la misma órbita.
En dos dimensiones queda un solo multiplicador no trivial, que mide la evolución transversal. La fórmula de Liouville da
Como un multiplicador vale 1 y , el multiplicador transversal de una órbita periódica de un sistema plano autónomo es
Este número coincide con en cualquier sección transversal (Perko, 2001). La fórmula explica también por qué es positivo en el plano, ya que una exponencial nunca es negativa. En Van der Pol la divergencia vale . Para el ciclo con ,
en acuerdo con la derivada del mapa de retorno. El mapa mide la contracción entre cruces, mientras que la ecuación variacional la acumula a lo largo de la vuelta.
El promediado anticipaba esta cantidad. Con , la integral de la divergencia sobre un período de vale , el mismo valor que se obtuvo de la ecuación lenta. Con la predicción difiere poco del valor numérico, . Con da frente a , un error cercano al 11 % que señala el límite de la aproximación.
Comprobación numérica
Todas las integraciones del capítulo usaron el método DOP853 (Hairer et al., 1993), disponible en la función solve_ivp de SciPy (Virtanen et al., 2020), con tolerancia relativa y absoluta . Los tres períodos del cuadro 42.1 se obtuvieron también por cuadratura de la integral de y con la expresión elíptica. Las tres vías coinciden hasta el noveno decimal.
El bloque siguiente reproduce los cálculos del ciclo de Van der Pol. Añade al sistema la variable , con , para que el integrador acumule la divergencia con la misma precisión que el estado. El programa recorre un transitorio largo desde y registra los cruces de la sección. Después integra una vuelta desde el último cruce, detecta el máximo de y estima con una diferencia centrada de paso .
import numpy as np
from scipy.integrate import solve_ivp

mu = 1.0

def campo(t, z):
    x, v, I = z
    return [v, mu * (1 - x * x) * v - x, mu * (1 - x * x)]

def cruce(t, z):          # sección x = 0 recorrida con v > 0
    return z[0]
cruce.direction = 1

def maximo(t, z):         # máximo de x, donde v pasa de positiva a negativa
    return z[1]
maximo.direction = -1

opciones = dict(method="DOP853", rtol=1e-12, atol=1e-14)

trans = solve_ivp(campo, (0, 200), [0.1, 0.0, 0.0], events=cruce, **opciones)
t_cruces = trans.t_events[0]
T = t_cruces[-1] - t_cruces[-2]
v_est = trans.y_events[0][-1][1]

def vuelta(v0):
    """Integra desde (0, v0) hasta el primer retorno a la sección."""
    s = solve_ivp(campo, (0, 1.6 * T), [0.0, v0, 0.0],
                  events=[cruce, maximo], **opciones)
    k = np.argmax(s.t_events[0] > 1.0)   # descarta el punto de partida
    return s.y_events[0][k], s.y_events[1][0]

retorno, pico = vuelta(v_est)
h = 1e-5
derivada = (vuelta(v_est + h)[0][1] - vuelta(v_est - h)[0][1]) / (2 * h)

print(f"período         {T:.9f}")
print(f"cruce v*        {v_est:.9f}")
print(f"amplitud        {pico[0]:.9f}")
print(f"multiplicador   {np.exp(retorno[2]):.9e}")
print(f"derivada de P   {derivada:.9e}")
El programa imprime lo siguiente.
período         6.663286859
cruce v*        2.172713693
amplitud        2.008619861
multiplicador   8.596950636e-04
derivada de P   8.596950929e-04
Los dos cálculos del multiplicador difieren en unas tres partes en cien millones, un desacuerdo compatible con el error de la diferencia finita. La convergencia de varias trayectorias hacia una curva común es evidencia numérica sobre las integraciones realizadas. La unicidad del ciclo se apoya en el teorema de Liénard. La concordancia entre los dos cálculos del multiplicador verifica la implementación y la fórmula en este caso, sin sustituir su demostración general.
Del régimen casi sinusoidal a la relajación
El parámetro controla la intensidad del amortiguamiento no lineal. Con pequeño la solución se parece a una sinusoide cuya amplitud cambia despacio, el contexto en que el promediado resulta informativo. Al aumentar , la forma de onda deja de ser sinusoidal. Aparecen tramos lentos separados por transiciones rápidas y el oscilador entra en el régimen que el propio Van der Pol llamó oscilación de relajación (van der Pol, 1926).
El cuadro 42.2 muestra que la amplitud se mantiene cerca de 2 en todo el intervalo, mientras que el período crece con y el ciclo atrae con una intensidad que aumenta rápidamente. Para grande el período crece de manera aproximadamente proporcional a . Los cocientes valen con , con y con . Se acercan lentamente al valor asintótico (Strogatz, 2015, sec. 7.5).
Cuadro 42.2. Período, amplitud y logaritmo del multiplicador transversal del ciclo de Van der Pol para varios valores de .
| Período | Amplitud | ||
|---|---|---|---|
| 0,1 | 6,287111 | 2,000103 | −0,629 |
| 0,5 | 6,380676 | 2,002488 | −3,240 |
| 1 | 6,663287 | 2,008620 | −7,059 |
| 2 | 7,629874 | 2,019891 | −18,18 |
| 5 | 11,612231 | 2,021508 | −85,45 |
| 10 | 19,078370 | 2,014285 | −311,8 |
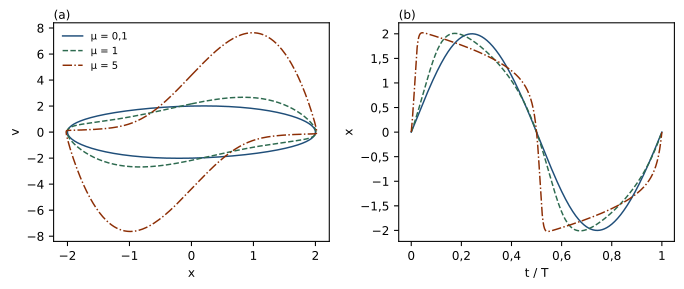
No desarrollaremos aquí la separación formal entre escalas lentas y rápidas, que requiere identificar un parámetro pequeño que multiplica una de las derivadas y distinguir las variedades lentas de las capas rápidas. Ese análisis corresponde al capítulo 47. Por ahora basta registrar que un ciclo límite no necesita tener forma sinusoidal. La periodicidad solo requiere que el estado se repita después de un período. La forma de onda puede contener tramos lentos y transiciones abruptas sin que la órbita deje de ser periódica.
Qué autoriza a hablar de un ciclo límite
Con lo visto hasta aquí puede precisarse qué evidencia sostiene cada afirmación sobre un ciclo límite. Una curva cerrada en un retrato de fases no basta, porque las órbitas del oscilador armónico y las de Duffing también son cerradas y forman familias. La estabilidad tampoco forma parte de la definición. Existen ciclos límite repulsivos y semiestables, de modo que la atracción debe demostrarse o calcularse aparte, por ejemplo mediante el multiplicador transversal.
Una serie temporal casi periódica admite varias explicaciones además de un atractor periódico. Puede provenir de una fuerza externa, de un transitorio muy lento, de una dinámica cuasiperiódica o de la proyección parcial de un estado de mayor dimensión. Identificar un ciclo límite en datos requiere un modelo o pruebas dinámicas adicionales, como la recuperación de la amplitud después de una perturbación.
La linealización de un equilibrio inestable describe la dinámica cerca de ese punto y no garantiza acotación global ni la existencia de una órbita periódica. En el otro extremo, integrar muchas condiciones iniciales puede revelar una estructura y refutar hipótesis, aunque una muestra finita de estados iniciales no demuestra la unicidad de un ciclo ni determina con exactitud su cuenca. En Van der Pol, la unicidad proviene del teorema de Liénard y la estabilidad local se lee en el multiplicador.
La estabilidad orbital tampoco implica convergencia a una fase única. La dirección tangente es neutral en un sistema autónomo y un desfase entre dos trayectorias persiste indefinidamente, como muestra la figura 42.2b. El balance describe, a su vez, el intercambio de energía de las variables reducidas. Un balance físico completo tendría que incluir la fuente que suministra esa energía.
Hasta aquí mantuvimos fija la estructura del sistema y estudiamos qué soluciones admite. El capítulo 43 permitirá que un parámetro cambie y preguntará cuándo se reorganizan el número o la estabilidad de las soluciones, es decir, cuándo ocurre una bifurcación.
Ejercicios
Ejercicio 42.1. Considere el oscilador de Duffing conservativo con . (a) Verifique la factorización de usada en el texto. (b) Desarrolle el integrando de para pequeño y demuestre que . (c) Evalúe la aproximación con y y compárela con el cuadro 42.1. ¿Qué ocurre con ?
Ejercicio 42.2. Considere el resorte blando, con . (a) Encuentre los máximos del potencial y su valor. (b) ¿Para qué amplitudes iniciales , con , la solución es periódica? (c) Use la expresión de para mostrar que el período crece con la amplitud y explique por qué diverge cuando . (d) ¿Tiene este sistema ciclos límite?
Ejercicio 42.3. Considere los sistemas en coordenadas polares con y (a) , (b) , (c) . Clasifique en cada caso la órbita como ciclo estable, repulsivo o semiestable y calcule su multiplicador linealizando cerca de . (d) En el caso (a), la divergencia del campo en coordenadas cartesianas es . Compruebe que la fórmula del multiplicador da el mismo resultado.
Ejercicio 42.4. Considere la ecuación lenta obtenida por promediado. (a) Demuestre que satisface y resuélvala con . (b) Con y , calcule el instante en que la amplitud promediada alcanza . (c) En ese instante, la integración del sistema completo desde da . Interprete la diferencia.
Ejercicio 42.5. (a) Demuestre que si resuelve la ecuación de Van der Pol con parámetro , entonces la resuelve con parámetro . (b) Deduzca que para el sistema tiene un único ciclo límite repulsivo y que el origen es estable. (c) ¿Qué relación hay entre los multiplicadores de los ciclos con y ? Calcule el de .
Ejercicio 42.6. Para el ciclo de Van der Pol con y , considere una desviación inicial de sobre la sección . (a) Estime con la aproximación lineal la desviación después de uno y de dos retornos. (b) La integración del sistema completo da y . Explique por qué el segundo cociente entre desviaciones sucesivas se acerca más a que el primero. (c) Calcule la tasa media de contracción transversal por unidad de tiempo.
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 42.1. (a) Como , se tiene . Al usar y sacar el factor común se obtiene la expresión del texto. (b) Con , el corchete elevado a vale aproximadamente . Como e , resulta . (c) Con la aproximación da frente a , un error relativo de %. Con da frente a . El desarrollo requiere pequeño y deja de ser útil cuando esa cantidad se acerca a uno.
Solución 42.2. (a) Con , y . Los máximos están en , con . (b) La solución es periódica si , porque entonces la energía es menor que y la partícula queda confinada en el pozo central. Con el estado inicial es el propio equilibrio inestable. Si , la fuerza es positiva y la partícula se aleja sin límite. (c) Con el corchete disminuye al crecer , luego el integrando aumenta y el período crece desde . Con el corchete vale exactamente , el integrando se reduce a y la integral diverge en . Para la integral es finita y crece sin límite cuando . Por ejemplo, , y . La órbita límite es la separatriz que une los puntos de silla . (d) No. Las órbitas periódicas forman una familia continua parametrizada por la energía y ninguna está aislada.
Solución 42.3. Sea el segundo miembro de la ecuación radial y . Cerca del ciclo, y el período es , así que . (a) , el ciclo es estable y . (b) , el ciclo es repulsivo y . (c) y , luego la linealización no decide. Como a ambos lados de , las trayectorias interiores se acercan al ciclo y las exteriores se alejan de él. El ciclo es semiestable. (d) Sobre la divergencia vale y su integral sobre una vuelta es , que da el mismo multiplicador que en (a).
Solución 42.4. (a) , una ecuación logística con tasa y capacidad 4. Su solución es . (b) Con y , el instante es . (c) La diferencia, de unos , es compatible con las correcciones de orden que el promediado desprecia. La amplitud promediada describe una envolvente, mientras que oscila en torno a ella porque la órbita no es exactamente una circunferencia.
Solución 42.5. (a) Con se tiene y . Al evaluar la ecuación de en y sustituir resulta , que es la ecuación de Van der Pol con parámetro . (b) La inversión temporal lleva el ciclo estable de parámetro a un ciclo del sistema con parámetro , reflejado en el plano mediante . Un ciclo que atraía hacia el futuro repele después de invertir el tiempo. La unicidad se conserva porque la correspondencia es biunívoca. En el origen, con da valores propios de parte real negativa, por lo que el origen es estable. (c) Invertir el tiempo cambia el signo de la integral de la divergencia, de modo que . Para , .
Solución 42.6. (a) La aproximación lineal da después de un retorno y después de dos. (b) El primer cociente vale y difiere de en un 10 %, porque una desviación de todavía activa términos no lineales del mapa de retorno. El cociente siguiente parte de una desviación mil veces menor y vale , prácticamente . (c) La tasa media es por unidad de tiempo adimensional.
Referencias
Guckenheimer, J. y Holmes, P. (1983). Nonlinear oscillations, dynamical systems, and bifurcations of vector fields. Springer. https://doi.org/10.1007/978-1-4612-1140-2
Hairer, E., Nørsett, S. P. y Wanner, G. (1993). Solving ordinary differential equations I: Nonstiff problems (2.ª ed. rev.). Springer. https://doi.org/10.1007/978-3-540-78862-1
Perko, L. (2001). Differential equations and dynamical systems (3.ª ed.). Springer. https://doi.org/10.1007/978-1-4613-0003-8
Strogatz, S. H. (2015). Nonlinear dynamics and chaos: With applications to physics, biology, chemistry, and engineering (2.ª ed.). Westview Press.
van der Pol, B. (1926). On «relaxation-oscillations». The London, Edinburgh, and Dublin Philosophical Magazine and Journal of Science, 2(11), 978–992. https://doi.org/10.1080/14786442608564127
Virtanen, P., Gommers, R., Oliphant, T. E., Haberland, M., Reddy, T., Cournapeau, D., Burovski, E., Peterson, P., Weckesser, W., Bright, J., van der Walt, S. J., Brett, M., Wilson, J., Millman, K. J., Mayorov, N., Nelson, A. R. J., Jones, E., Kern, R., Larson, E., … SciPy 1.0 Contributors. (2020). SciPy 1.0: Fundamental algorithms for scientific computing in Python. Nature Methods, 17(3), 261–272. https://doi.org/10.1038/s41592-019-0686-2