Año 2 · Módulo 12 · Nivel T
120.1. Un mismo sistema permite órbitas regulares e irregulares
Bajo las hipótesis clásicas, el problema de dos cuerpos de Newton tiene una descripción analítica completa y sus órbitas ligadas son cónicas cerradas. Al añadir un tercer cuerpo cambia la dificultad, incluso si su masa se considera despreciable. Aparecen equilibrios en un marco rotatorio, regiones geométricamente inaccesibles y trayectorias cuya estabilidad depende delicadamente de la razón entre las masas principales. El problema restringido de tres cuerpos permite estudiar estas propiedades con ecuaciones suficientemente simples para analizarlas en detalle.
Supondremos que los dos cuerpos principales mantienen órbitas circulares en torno a su centro de masa. La partícula de prueba responde a la gravedad de ambos sin modificar su movimiento. Al pasar a coordenadas rotatorias, los primarios quedan fijos y podemos localizar los cinco puntos de Lagrange. También aparece una integral primera, la constante de Jacobi, que restringe las posiciones accesibles a cada valor de esa constante.
Aun con estas simplificaciones, el sistema conserva dos grados de libertad y admite movimientos de naturaleza diferente. Calcularemos las condiciones de equilibrio y su estabilidad lineal, delimitaremos las regiones geométricamente accesibles y contrastaremos esas predicciones con integraciones numéricas. El control de la constante conservada ayudará a reconocer errores del algoritmo, aunque no decide si una órbita es periódica, cuasiperiódica o caótica.
Fuera de la astronomía, en sistemas clínicos, ecológicos o tecnológicos, es habitual observar una transición y atribuirla de inmediato a «caos». Los modelos orbitales enseñan a separar un cambio de estabilidad local, un paso por un cuello geométrico, un movimiento cuasiperiódico y una región caótica, cada uno con su propia prueba. El estudio de un sistema bien definido permite practicar la disciplina de inferencia que necesitaremos cuando los modelos sean menos transparentes.
120.2. Construcción y límites del problema circular restringido
Sean dos masas principales y , con . Escalamos las unidades de modo que su separación, la suma de masas y su velocidad angular orbital valgan uno. Escribimos
En el marco que gira con los primarios, el centro de masa es el origen y sus posiciones son
El tercer cuerpo tiene coordenadas y velocidades relativas . Sus distancias instantáneas a los primarios son
El sistema supone movimiento plano, órbitas circulares exactas de los primarios, ausencia de presión de radiación y relatividad, masas principales puntuales y ninguna retroacción gravitacional significativa del tercer cuerpo. No describe, sin correcciones, la vida completa de un sistema planetario real. Tampoco puede usarse cerca de una colisión física sin examinar si el supuesto de partículas puntuales sigue siendo pertinente. Son precisamente estas limitaciones las que permiten estudiar con precisión la arquitectura dinámica básica.
En un marco inercial, la atracción gravitatoria varía continuamente en dirección por la rotación de los primarios. El marco sinódico, que gira con ellos, introduce dos fuerzas ficticias (la centrífuga y la de Coriolis) que provienen del cambio de coordenadas; la gravedad sigue siendo conservativa. La velocidad de la partícula en el sistema rotatorio no coincide con su velocidad inercial y esa diferencia será importante para interpretar energía y momentos.
El potencial efectivo usado en las ecuaciones del movimiento se escribe convencionalmente con signo positivo como
El término cuadrático proviene de la fuerza centrífuga, mientras las fracciones son los opuestos de los potenciales gravitacionales newtonianos en nuestras unidades. Se trata de una función potencial efectiva, con el signo opuesto al de la energía potencial física. Respetar esta convención evita un error frecuente, que es escribir el gradiente con el signo cambiado y convertir puntos estables en inestables por una confusión algebraica.
Las ecuaciones diferenciales completas son
Al introducir y obtenemos cuatro ecuaciones de primer orden, suficientes para construir el campo vectorial numérico. La no linealidad se concentra en los términos y de los gradientes gravitacionales. Las singularidades están en los primarios y quedan fuera del dominio regular donde aplicaremos nuestros teoremas y simulaciones.
120.3. La constante de Jacobi, una integral que no resuelve todo
Podemos derivar una cantidad conservada sin invocar todavía el formalismo canónico. Multipliquemos la primera ecuación por y la segunda por ; al sumar, los términos de Coriolis se cancelan y queda
El lado izquierdo es la derivada temporal de . El derecho es la derivada de porque el potencial efectivo no depende explícitamente del tiempo en el marco rotatorio. Resulta
Por convención, multiplicamos la constante por menos dos y definimos la constante de Jacobi
Para una trayectoria regular exacta, permanece constante. Es una restricción fuerte, pero no basta para la integrabilidad de Liouville, que en un sistema hamiltoniano autónomo con dos grados de libertad exige dos integrales independientes en involución. La conservación de una sola integral no determina periodicidad ni cuasiperiodicidad. La ausencia de una segunda integral global independiente limita las reducciones analíticas del PCR3C.
La formulación canónica muestra cómo encaja esta constante en C111–C112. Los momentos conjugados del sistema rotatorio son
mientras el hamiltoniano autónomo es
Al sustituir y por sus expresiones en velocidades se comprueba que . Así, la conservación de Jacobi es la conservación de energía del hamiltoniano rotatorio. La energía mecánica inercial de la partícula no tiene por qué ser constante, porque en el marco inercial el campo gravitatorio de los dos primarios puede intercambiar energía con ella mientras el sistema reducido conserva .
Esto tiene una consecuencia para la interpretación numérica. Una trayectoria calculada puede conservar con gran precisión y, sin embargo, abandonar rápidamente una vecindad inestable, porque estados diferentes pertenecen a la misma superficie integral. La integral delimita una hipersuperficie de dimensión tres en el espacio de fases de cuatro dimensiones, pero no selecciona una órbita dentro de ella.
120.4. Regiones de velocidad nula y límites geométricos
La identidad implica que las posiciones físicamente accesibles cumplen
Los lugares donde forman las curvas de velocidad nula en el plano. Al otro lado, donde , no puede existir una trayectoria real con el valor elegido de la constante, pues exigiría un cuadrado de la velocidad negativo. La desigualdad es una restricción cinemática exacta del modelo reducido. No obliga a una trayectoria a recorrer toda la región permitida, ni garantiza que dos zonas permitidas estén conectadas por un camino dinámicamente realizable con las condiciones iniciales concretas.
Las curvas de velocidad nula dependen de . Para ciertos valores forman lóbulos separados alrededor de los cuerpos principales; al modificar la constante pueden abrir cuellos cerca de equilibrios colineales. Esa apertura establece accesibilidad geométrica, pero el paso efectivo exige condiciones de velocidad y fase que conduzcan la trayectoria hacia la región estrecha.
El valor tampoco es una variable de control externa que se pueda ajustar libremente a lo largo de una solución no perturbada. Para cambiar de superficie de Jacobi necesitamos modificar condiciones iniciales o introducir una perturbación que rompa las hipótesis del sistema. Variar en un diagrama equivale a comparar familias distintas de trayectorias.
La curva de velocidad nula delimita accesibilidad en el marco rotatorio; no es una pared material ni un potencial disipativo. En un punto de velocidad nula la partícula está instantáneamente en reposo respecto del marco rotatorio y conserva, en general, velocidad inercial. Tampoco podemos extrapolar la curva a sistemas con fuerzas adicionales sin recalcular la integral pertinente.
Una lectura rigurosa distingue tres niveles. La desigualdad descarta estados imposibles, la topología de las regiones permitidas señala rutas geométricas posibles y el flujo dinámico determina qué trayectorias usan esas rutas.
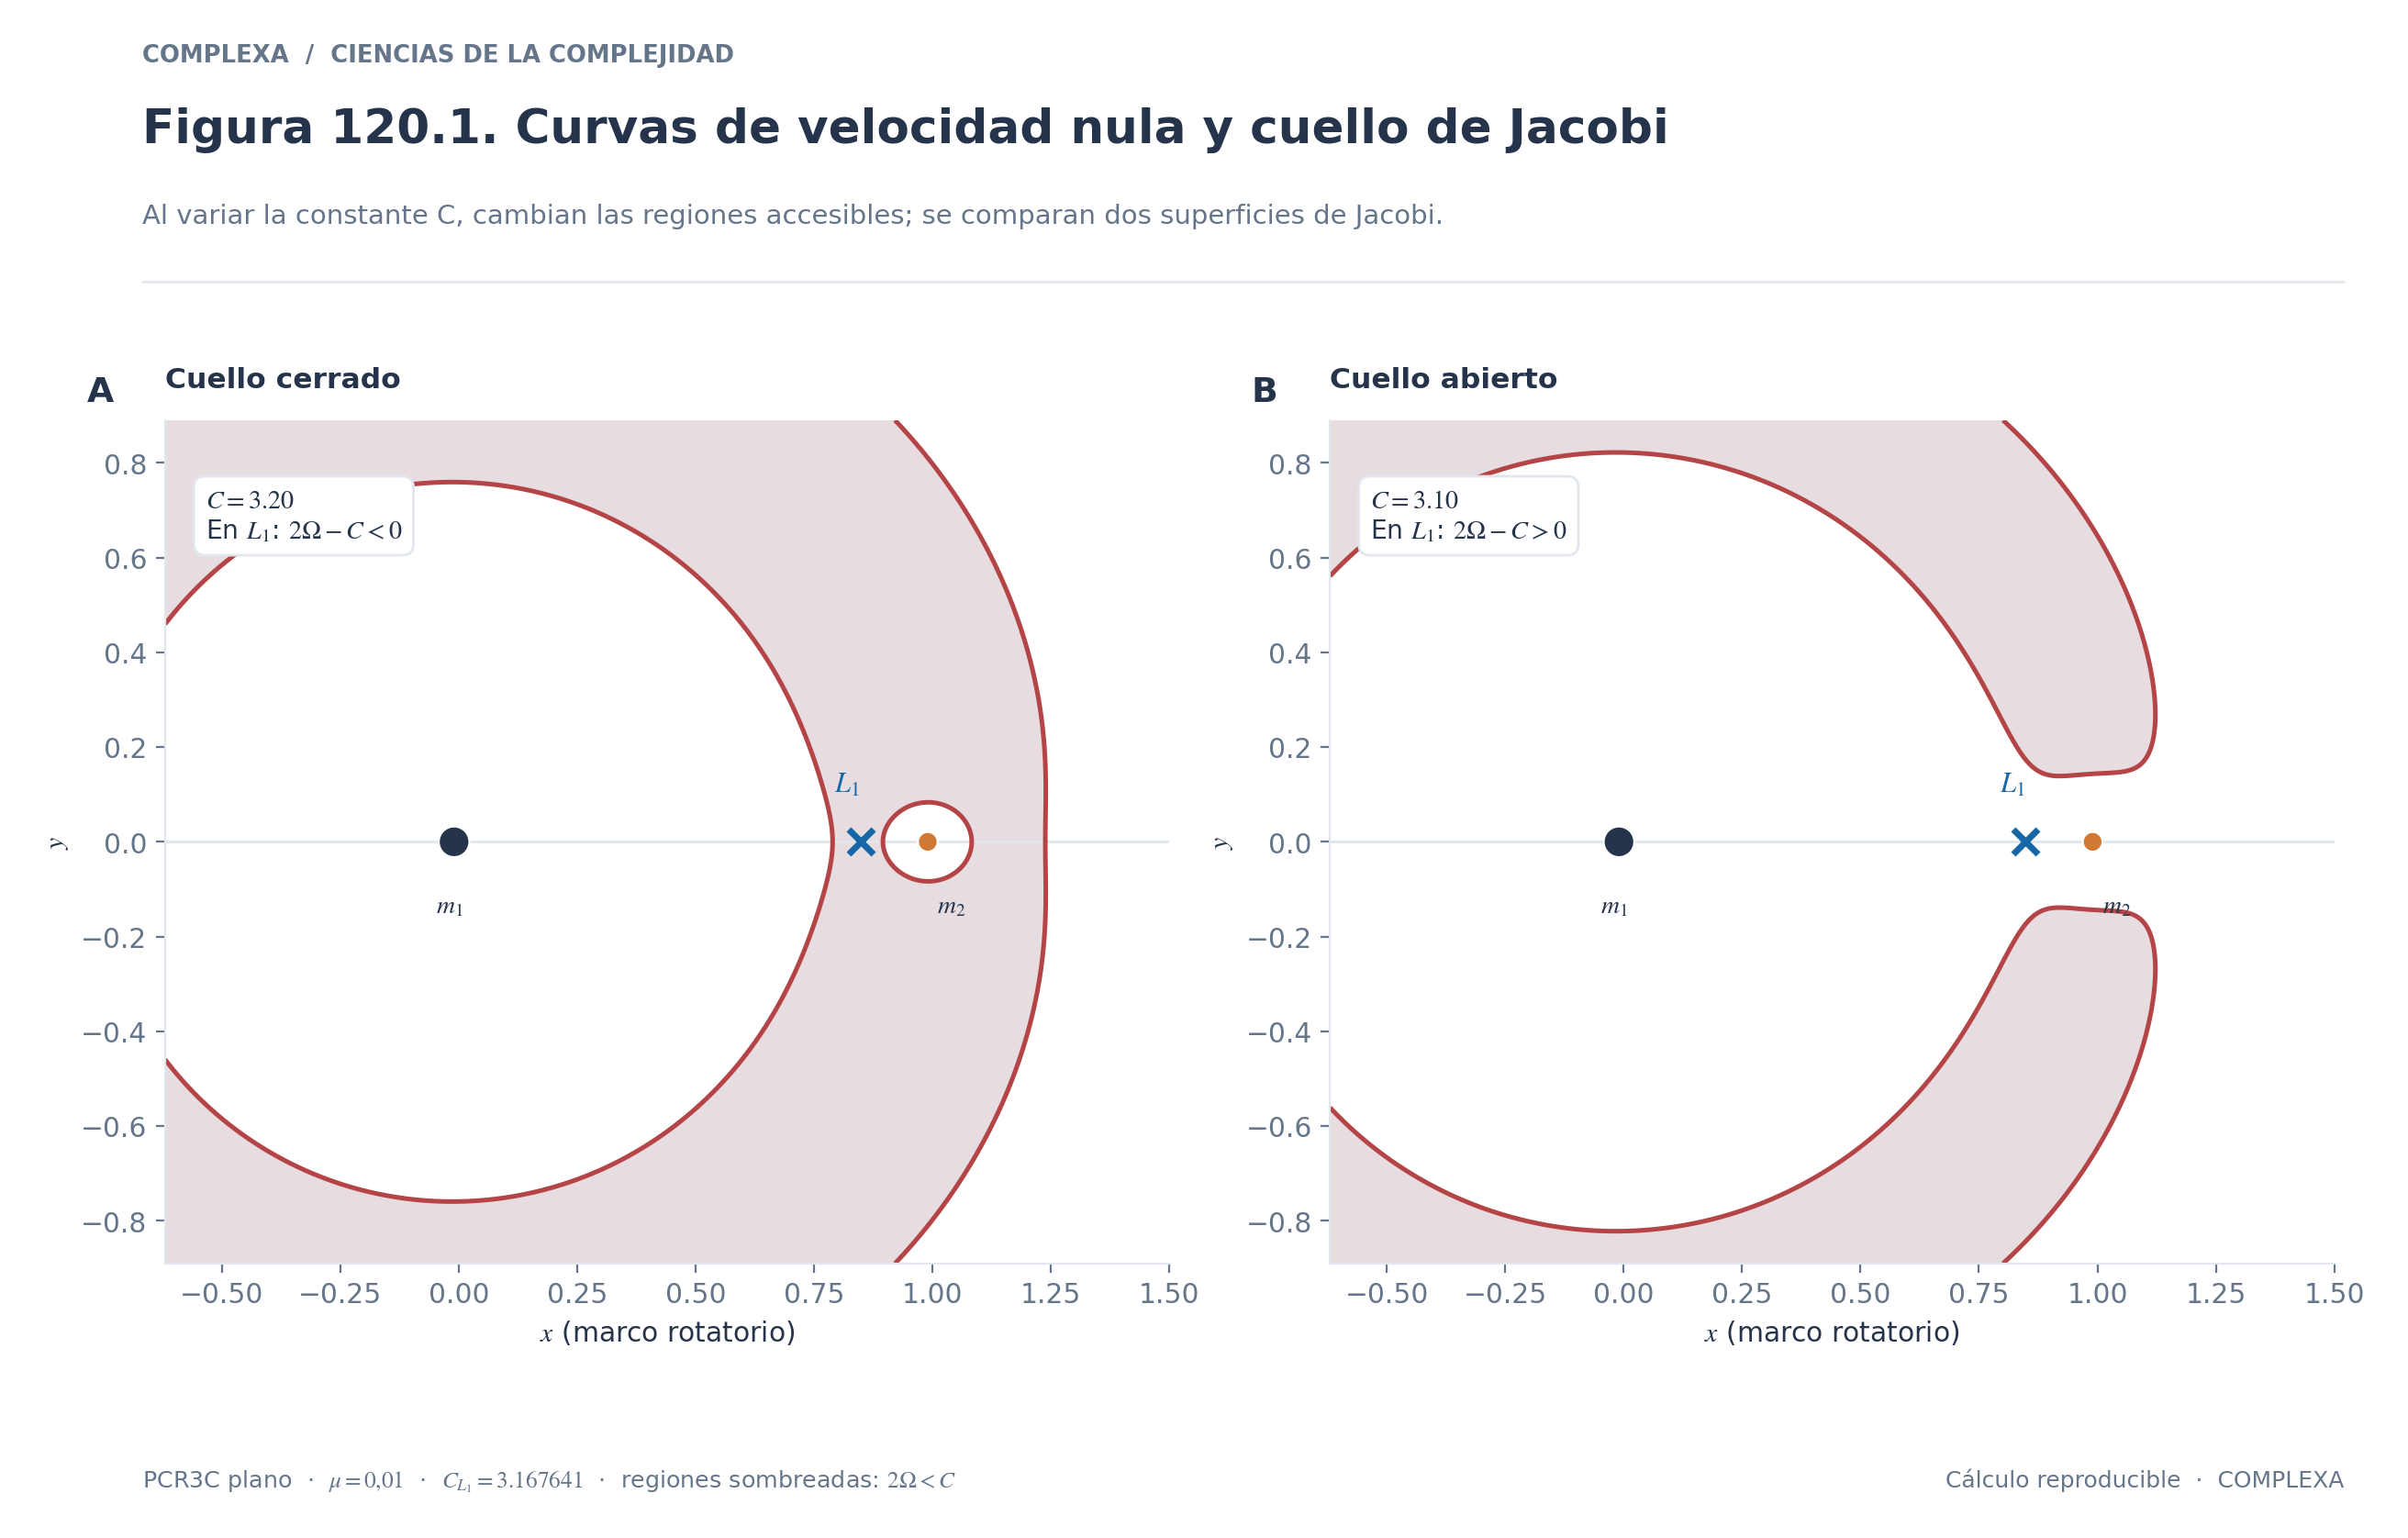
Figura 120.1. Curvas de velocidad nula en el problema circular restringido plano de tres cuerpos, con . La zona sombreada es cinemáticamente prohibida () y las regiones blancas son permitidas. El punto se localiza en y tiene . Para (A), queda en zona prohibida; para (B), el cuello central se abre. Son dos superficies de Jacobi diferentes, no dos momentos de una misma órbita ni una demostración de tránsito efectivo.
120.5. Los cinco puntos de equilibrio y la estabilidad triangular
En el marco rotatorio, un equilibrio satisface y . Existen cinco posiciones clásicas de Lagrange. Tres están sobre la recta que une los primarios, con entre ellos, más allá del cuerpo secundario y al otro lado del cuerpo principal. Sus posiciones se obtienen resolviendo ecuaciones algebraicas no lineales en , normalmente mediante cálculo numérico. Los otros dos, y , forman triángulos equiláteros con los primarios y están en
En y tenemos y se verifica de inmediato que las dos componentes del gradiente de se anulan. El valor de Jacobi para un cuerpo en reposo sinódico allí es
Los puntos colineales son linealmente inestables en el problema plano usual. Las variedades estables e inestables de órbitas próximas a esos puntos pueden organizar recorridos de transferencia y dispersión. Los puntos triangulares requieren un análisis más fino, porque su estabilidad depende de la distribución relativa de las masas.
Introduzcamos pequeñas perturbaciones alrededor de . La linealización del movimiento conduce a
En la posición triangular los elementos del hessiano toman los valores
Si buscamos soluciones proporcionales a , el determinante del sistema homogéneo da la ecuación característica
Con queda . Las dos raíces son reales negativas cuando . Para , el umbral clásico de Routh es
Si , los cuatro autovalores son imaginarios puros y el equilibrio triangular es **espectralmente estable** en la aproximación lineal. Si , aparece al menos un par con parte real no nula y el equilibrio es linealmente inestable. En el valor crítico hay una degeneración espectral y la conclusión requiere análisis adicional. Por debajo del umbral, la estabilidad espectral tampoco garantiza estabilidad no lineal para todos los parámetros, porque las resonancias especiales y los términos de orden superior requieren tratamiento propio.
120.6. Dos regímenes calculados y el cambio de carácter del equilibrio
Examinemos dos razones de masas próximas, pero situadas a lados diferentes del umbral. El primer sistema tendrá . Su discriminante lineal es . La ecuación característica da dos frecuencias aproximadas, y , correspondientes a parejas de autovalores imaginarios. La teoría lineal predice oscilaciones de pequeña amplitud alrededor de , con dos escalas temporales. No tiene por qué observarse una única elipse cerrada en el espacio de configuraciones, ya que la superposición de frecuencias puede producir una trayectoria de aspecto complejo sin que haya caos.
El segundo sistema tendrá . Ahora . Los autovalores calculados incluyen una pareja con parte real positiva de aproximadamente . Eso implica que ciertas perturbaciones crecen exponencialmente mientras permanecen dentro del dominio donde la linealización es válida. Su tiempo característico de amplificación es aproximadamente unidades temporales.
Los dos ejemplos mantienen el mismo modelo gravitacional. La diferencia procede solo del parámetro de masas; no hay fricción, ruido ni cambios externos de energía. Compararemos condiciones iniciales cerca de . Para el primer caso, usaremos un desplazamiento horizontal y velocidades sinódicas iniciales nulas. Para el segundo, elegiremos una perturbación todavía menor, , con velocidades iniciales también nulas. Como las perturbaciones tienen magnitudes distintas, las amplitudes finales no se comparan directamente; el objetivo es mostrar el contraste cualitativo entre un régimen cercano a un centro elíptico y otro con inestabilidad espectral.
Para , una integración adaptativa de orden alto hasta , con tolerancias estrictas, da una distancia máxima de la posición a cercana a . La distancia final es aproximadamente y la constante de Jacobi inicial vale . En el segundo caso, hasta , la distancia alcanza aproximadamente , mientras el valor inicial de Jacobi es . Ambas simulaciones conservan numéricamente la constante con desviaciones muy pequeñas, del orden de y respectivamente en las muestras calculadas.
Estos resultados comprueban la coherencia entre teoría y experimento, aunque no demuestran estabilidad no lineal para todos los tiempos. La trayectoria del primer caso puede cambiar cualitativamente en otras condiciones iniciales, escalas o resonancias. La del segundo muestra la amplificación esperada de una perturbación linealmente inestable, pero una inestabilidad local no equivale a caos. Para establecer caos es necesario investigar conjuntos invariantes, intersecciones transversales, exponentes asintóticos o criterios matemáticos específicos.
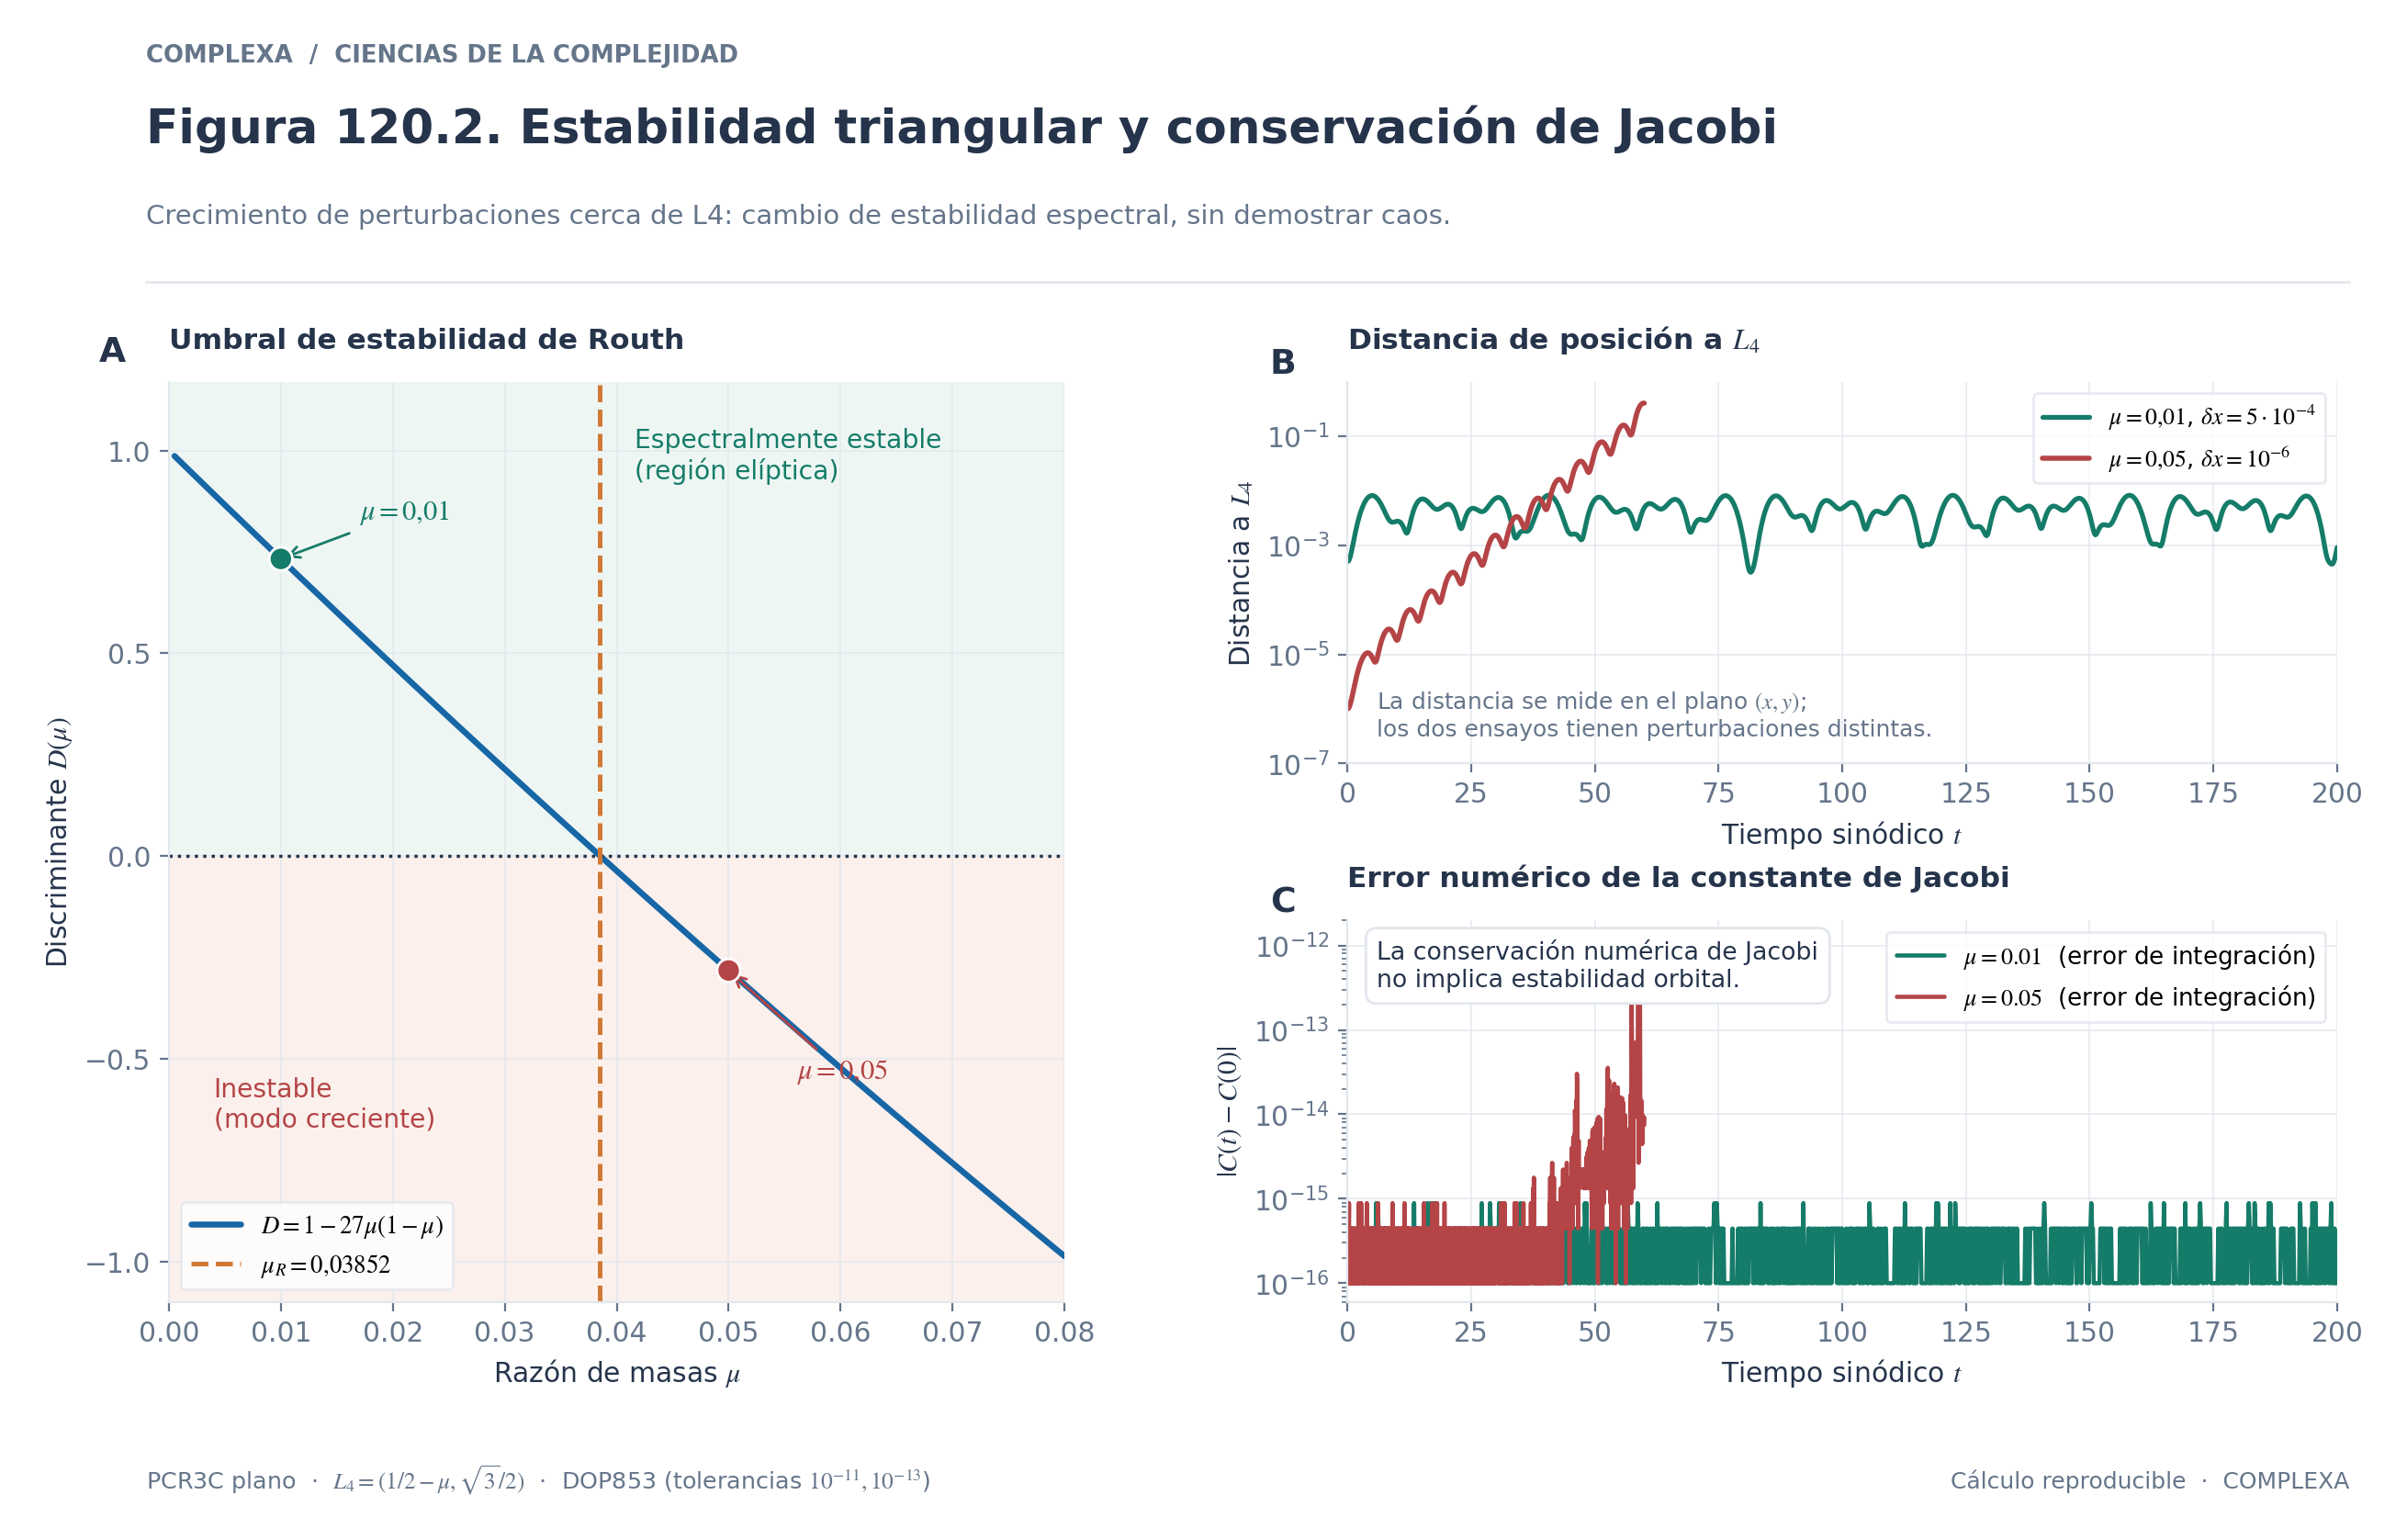
Figura 120.2. Análisis lineal y dos integraciones en torno al punto triangular . El panel A grafica el discriminante y el umbral de Routh . El panel B presenta la distancia de posición a para (, ) y (, ). El panel C representa el error numérico de la constante de Jacobi en ambos ensayos con DOP853. La inestabilidad lineal y la buena conservación del integral no prueban caos ni estabilidad no lineal global.
120.7. Un programa reproducible con verificación independiente de Jacobi
El experimento numérico se implementa con NumPy y SciPy. No emplea un integrador simpléctico de paso fijo, porque aquí nos interesa evaluar cuidadosamente las fuerzas y comparar las soluciones con el análisis lineal mientras evitamos errores cerca de regiones sensibles. El método DOP853 es explícito, adaptativo y de orden alto; no es simpléctico. Por eso comprobamos la integral de Jacobi durante la integración e informamos el error observado, sin suponer que el algoritmo la conserva exactamente. Si aparecen encuentros muy cercanos o tiempos de integración extremadamente largos, habrá que reconsiderar también la elección del método.
import numpy as np
from scipy.integrate import solve_ivp

def potencial(x, y, mu):
    r1 = np.hypot(x + mu, y)
    r2 = np.hypot(x - 1 + mu, y)
    return 0.5*(x*x+y*y) + (1-mu)/r1 + mu/r2

def campo(t, z, mu):
    x, y, vx, vy = z
    r1_sq = (x + mu)**2 + y*y
    r2_sq = (x - 1 + mu)**2 + y*y
    ox = x - (1-mu)*(x+mu)/r1_sq**1.5 \
           - mu*(x-1+mu)/r2_sq**1.5
    oy = y - (1-mu)*y/r1_sq**1.5 - mu*y/r2_sq**1.5
    return (vx, vy, 2*vy + ox, -2*vx + oy)

def jacobi(z, mu):
    x, y, vx, vy = z
    return 2*potencial(x, y, mu) - vx*vx - vy*vy

def experimento(mu, dx, tf):
    x4, y4 = 0.5-mu, np.sqrt(3)/2
    z0 = np.array([x4+dx, y4, 0., 0.])
    tiempos = np.linspace(0., tf, 1201)
    sol = solve_ivp(campo, (0., tf), z0, args=(mu,),
                    method='DOP853', rtol=1e-11,
                    atol=1e-13, t_eval=tiempos)
    assert sol.success, sol.message
    C0 = jacobi(z0, mu)
    errores = [abs(jacobi(sol.y[:, k], mu)-C0)
               for k in range(sol.y.shape[1])]
    dist = np.hypot(sol.y[0]-x4, sol.y[1]-y4)
    print('mu=', mu, 'C0=', round(C0, 9))
    print('max |delta C|=', max(errores))
    print('max distancia L4=', max(dist))
    print('distancia final L4=', dist[-1])
    return sol

regular = experimento(mu=0.01, dx=5e-4, tf=200)
inestable = experimento(mu=0.05, dx=1e-6, tf=60)
La verificación resulta más convincente porque calcula Jacobi con una expresión distinta del procedimiento de avance (el programa integra las aceleraciones y después comprueba una relación entre posición, velocidad y potencial). No sustituye una auditoría independiente completa, pero detecta algunos errores de signo o de implementación; si invirtiéramos por error un término de Coriolis, la evolución dejaría de conservar la constante esperada.
El experimento debe ampliarse reduciendo las tolerancias, refinando el muestreo y usando otro integrador. Una trayectoria puede conservar bien Jacobi y presentar errores en otros observables. Si dos métodos con tolerancias estrictas difieren mucho al final de una trayectoria inestable, la diferencia puede deberse a la sensibilidad de las propias soluciones reales. Lo más informativo es estimar durante cuánto tiempo las trayectorias permanecen cercanas y si concuerdan las estadísticas o las estructuras geométricas relevantes.
Las singularidades exigen una cautela adicional. Cuando o se aproxima mucho a cero, la fuerza crece violentamente y el programa deja de ser adecuado sin control específico de colisiones y regularización. En los dos ejemplos elegidos las trayectorias verificadas no pasan por una colisión, pero eso no autoriza a integrar durante más tiempo sin vigilar nuevas aproximaciones a los primarios.
120.8. Distinguir periodicidad, cuasiperiodicidad, inestabilidad y caos
La regularidad orbital no se determina mirando si una curva parece ordenada. Una órbita periódica regresa exactamente al mismo estado del espacio de fases después de un período. Una trayectoria cuasiperiódica, cuando existen varias frecuencias racionalmente independientes apropiadas, puede llenar densamente un toro invariante sin repetirse. Una trayectoria inestable puede abandonar exponencialmente una vecindad y después recorrer una órbita regular diferente. Para declarar caótica una trayectoria hacen falta criterios dinámicos más exigentes que el aspecto irregular de su proyección sobre el plano.
Una herramienta clásica es la sección de Poincaré. En el PCR3C podemos escoger, por ejemplo, y registrar solo los cruces con . Fijado el valor de Jacobi, los cruces se representan con dos coordenadas independientes compatibles con la restricción. Las órbitas periódicas dan puntos aislados o conjuntos finitos; las órbitas cuasiperiódicas suelen producir curvas invariantes; las trayectorias que exploran regiones caóticas pueden producir nubes estructuradas. Las muestras finitas, sin embargo, son sensibles a errores de integración, a transitorios y a la elección de la sección.
Una sección de Poincaré exige localizar los cruces del plano mediante detección de eventos e interpolación de orden suficiente. Seleccionar únicamente los puntos de la malla temporal más próximos al plano introduce errores sistemáticos. También hay que identificar el valor de Jacobi de cada órbita, porque mezclar distintos niveles de la integral puede producir una nube de puntos que no es una sección del mismo mapa reducido. Para un flujo de dos grados de libertad con una integral, la sección apropiada define localmente un mapa bidimensional.
Otra herramienta es un exponente de Lyapunov de tiempo finito. Si perturbamos ligeramente un estado inicial, podemos examinar la amplificación de su separación durante un intervalo. En un sistema conservativo, sin embargo, la tasa observada cambia con la dirección de la perturbación, la duración de la ventana y la proximidad a separatrices. Que dos trayectorias próximas terminen lejos no demuestra un exponente asintótico positivo. Un cálculo responsable integra las ecuaciones variacionales, renormaliza los vectores tangentes cuando corresponde, explora ventanas crecientes y verifica que la estimación es estable al cambiar las tolerancias.
Esto permite precisar el alcance de «estabilidad» e «irregularidad» en este modelo. Nuestro segundo caso demuestra una inestabilidad espectral concreta, mientras que la dinámica general del PCR3C admite además fenómenos caóticos producidos por variedades invariantes y conexiones transversales. El análisis correcto identifica primero el mecanismo demostrado, después selecciona indicadores adicionales y, finalmente, decide qué afirmación más fuerte está respaldada por los resultados.
120.9. Del equilibrio local al transporte entre regiones orbitales
Las estructuras próximas a los puntos colineales permiten estudiar el transporte de larga distancia. Cerca de o pueden existir órbitas periódicas inestables cuyas variedades estables e inestables organizan familias de trayectorias. Una variedad estable reúne estados que se aproximan asintóticamente a una estructura invariante al avanzar el tiempo; una variedad inestable reúne los que se aproximan a ella al retrocederlo. Estas superficies pueden tener forma tubular en regiones relevantes del espacio de fases. Su geometría ayuda a entender por qué ciertas trayectorias atraviesan un cuello permitido y otras regresan, incluso cuando comparten la misma constante de Jacobi.
Como vimos en C109, una intersección homoclínica transversal de variedades estables e inestables de una órbita hiperbólica apropiada es evidencia matemática de una dinámica de tipo herradura en un sistema que satisface las hipótesis pertinentes. Ahora bien, ver un entrecruzamiento en una proyección no demuestra transversalidad, ni bastan pocos puntos de una sección numérica para asegurar la presencia de un conjunto invariante hiperbólico. El trabajo geométrico exige construir las variedades, localizar las intersecciones y comprobar las condiciones correspondientes.
Consideremos un cálculo de accesibilidad para . La ecuación entre los primarios produce . Al evaluar la constante allí, con velocidades nulas, obtenemos . Si elegimos , entonces en la posición exacta de se tendría ; esa posición queda prohibida para dicha superficie de Jacobi. Si elegimos , el valor local de es positivo. La apertura del cuello admite el paso, pero la proporción y geometría de las trayectorias que lo cruzan dependen del flujo.
No hemos necesitado ninguna fuerza nueva para cambiar la clasificación geométrica, porque comparamos dos superficies conservativas del mismo sistema con condiciones iniciales diferentes. Si una nave real aplicara un impulso para modificar su ruta, ese impulso cambiaría su constante de Jacobi y habría que modelarlo explícitamente. La misma separación entre accesibilidad y control aparece al estudiar umbrales de transición en otros sistemas.
120.10. Qué necesitamos para no confundir irregularidad y error numérico
En un problema conservativo, los controles de integración son especialmente necesarios cuando hay inestabilidad dinámica, porque la inestabilidad real amplifica inevitablemente las pequeñas diferencias en las condiciones iniciales y en los cálculos. Por eso una trayectoria de referencia no puede usarse indefinidamente como si fuera una verdad observacional exacta. Incluso una integración de orden alto y tolerancia muy estricta tiene error; dos soluciones próximas pueden separarse por las propiedades del flujo físico.
El protocolo apropiado combina pruebas de naturaleza distinta. La conservación de Jacobi es un control de consistencia; la repetición con tolerancias menores examina convergencia numérica; la comparación de secciones o tiempos de retorno evalúa propiedades geométricas; la evolución variacional estima sensibilidad local. Al caracterizar numéricamente una región caótica hay que considerar cómo dependen los indicadores del horizonte temporal, porque un exponente calculado sobre un horizonte finito puede ser positivo sin caracterizar la dinámica asintótica y una ventana de observación limitada puede omitir episodios intermitentes de duración extraordinaria.
El problema también obliga a separar incertidumbre del modelo e incertidumbre del algoritmo. Pasar del PCR3C a un problema de tres cuerpos con masas comparables modifica las ecuaciones, permitir excentricidad en los primarios introduce otra dependencia temporal y añadir relatividad o fuerzas no gravitatorias puede alterar integrales y resonancias. Reducir las tolerancias del integrador no corrige esos supuestos. Para comparar un modelo con un sistema físico tendremos que justificar qué términos omitidos son despreciables para el horizonte estudiado.
Un investigador responsable declararía, junto a cada figura o tabla, la razón de masas, el sistema de unidades, las variables utilizadas, la superficie de Jacobi, el integrador y sus tolerancias, las condiciones iniciales y la duración de la integración. Los indicadores de caos exigen además especificar el procedimiento de renormalización, la sección, la ventana temporal y la convergencia. Con estos datos se puede reconstruir el argumento y entender por qué dos autores obtienen dibujos orbitales diferentes sin que ninguno esté necesariamente equivocado.
120.11. Ejercicios resueltos de integración del módulo
Ejercicio 1. Calcular Jacobi en un punto triangular. Sea y la partícula en , inmóvil en coordenadas rotatorias. Como , y las velocidades son cero, tenemos . Una velocidad relativa no nula en la misma posición disminuiría en una cantidad igual al cuadrado de esa velocidad. No sería correcto sumar la velocidad inercial de rotación al término cinético de esta expresión.
Ejercicio 2. Resolver la condición espectral. Compare con . En el primer caso, , por lo que el discriminante es positivo y las raíces son negativas. El equilibrio triangular es elíptico a nivel lineal. En el segundo, y las raíces son complejas no reales. Sus raíces cuadradas incluyen autovalores de parte real positiva y negativa; hay inestabilidad lineal.
Ejercicio 3. Evaluar un cuello de Jacobi. Para , se ha calculado . Considérese una trayectoria con . En el punto , ; el punto no pertenece a la región accesible. Con , obtenemos y esa posición no está excluida por la desigualdad energética. El resultado no indica la dirección de paso, porque la velocidad tiene dos componentes posibles compatibles con el mismo cuadrado.
Ejercicio 4. Identificar qué demuestra una integración. Una simulación conserva con error menor que y una perturbación de posición aumenta mil veces. ¿Se ha demostrado caos? No. La conservación de Jacobi comprueba una propiedad del integrador, mientras el aumento de separación podría proceder de un modo lineal inestable, de un transitorio o de dinámica caótica. Para distinguir estos casos hacen falta análisis de estabilidad, variaciones temporales y geometría del flujo. La inferencia es aún más débil si solo se dispone de dos posiciones finales.
Ejercicio 5. Explicar por qué una sola integral es insuficiente. El PCR3C plano tiene dos grados de libertad, por lo que su espacio de fases es de dimensión cuatro. Fijar restringe el movimiento a una hipersuperficie de tres dimensiones, salvo singularidades o valores degenerados. La integrabilidad hamiltoniana de Liouville exigiría, genéricamente, una segunda integral independiente en involución. De la conservación de no se deduce que cada trayectoria pertenezca a un toro regular. La presencia de zonas caóticas no contradice la conservación de la integral existente.
Los ejercicios recorren el núcleo del módulo 12. Las ecuaciones de Hamilton dan la estructura canónica; la forma simpléctica y el teorema de Liouville imponen restricciones geométricas; los toros, las resonancias y los mecanismos de transporte explican por qué pueden coexistir regiones regulares e irregulares; el análisis numérico muestra cómo comprobar una conclusión sin confundir precisión de cálculo con verdad del modelo.
120.12. Lo que permite concluir el caso orbital
El problema circular restringido de tres cuerpos combina una ley determinista con una geometría orbital diversa. En el marco rotatorio se obtienen los cinco puntos de Lagrange y una integral primera, la constante de Jacobi. Esta última determina las regiones donde una partícula no puede estar para un valor dado de la constante, aunque no especifica cuál será su órbita dentro de las regiones accesibles.
El cálculo de estabilidad de los puntos triangulares muestra que la razón de masas modifica el comportamiento de perturbaciones pequeñas. La integración numérica contrasta la predicción lineal y controla la constancia de Jacobi en la ventana estudiada. Para clasificar una trayectoria como caótica hace falta, además del crecimiento de una desviación, información sobre secciones, exponentes o estructuras invariantes pertinentes.
La experiencia del módulo deja una distinción útil para cualquier simulación de dinámica compleja. Una integral primera restringe el movimiento; la integrabilidad exige más estructura; la estabilidad concierne a perturbaciones definidas; el transporte describe desplazamientos entre regiones. Un modelo estocástico añadirá otro tipo de información, mediante distribuciones de probabilidad sobre trayectorias. La apariencia irregular de una señal no autoriza a intercambiar esas descripciones.
Referencias
- Szebehely, V. (1967). Theory of Orbits: The Restricted Problem of Three Bodies. Academic Press.
- Murray, C. D., y Dermott, S. F. (1999). Solar System Dynamics. Cambridge University Press.
- Koon, W. S., Lo, M. W., Marsden, J. E., y Ross, S. D. (2022). Dynamical Systems, the Three-Body Problem and Space Mission Design. Marsden Books. https://www.ross.aoe.vt.edu/books/
- Meyer, K. R., Hall, G. R., y Offin, D. (2009). Introduction to Hamiltonian Dynamical Systems and the N-Body Problem (2.ª ed.). Springer.
- Conley, C. C. (1965). Notes on the restricted three body problem: Approximate behavior of solutions near the collinear Lagrangian points. NASA Technical Reports Server. https://ntrs.nasa.gov/citations/19650023457
- Rein, H., y Tamayo, D. (2015). WHFast: A fast and unbiased implementation of a symplectic Wisdom–Holman integrator for long-term gravitational simulations. Monthly Notices of the Royal Astronomical Society, 452(1), 376–388. https://doi.org/10.1093/mnras/stv1257
- Hairer, E., Lubich, C., y Wanner, G. (2006). Geometric Numerical Integration (2.ª ed.). Springer. https://doi.org/10.1007/3-540-30666-8