COMPLEXA · Ciencias de la Complejidad y Teoría del Caos
Módulo 17. Renormalización, universalidad y descripción multiescala
168.1. Motivo del acoplamiento y tipos de esquema
El acoplamiento multiescala permite estudiar sistemas cuya descripción útil cambia con la resolución. Un modelo de partículas sigue posiciones, estados y encuentros individuales; un campo de concentración describe cantidades promediadas sobre regiones del espacio. Conectarlos exige declarar qué magnitud física comparten, cómo se transforma entre representaciones y durante cuánto tiempo es válida esa transformación. La primera decisión es identificar qué información microscópica modifica realmente la predicción macroscópica de interés.
Las variables de ambos modelos pertenecen a espacios diferentes. Una posición tiene unidades de longitud, una concentración expresa cantidad por volumen y una tasa describe variación por tiempo. Aunque dos programas almacenen sus resultados como vectores de números reales, esa semejanza informática carece de significado físico. Cada intercambio requiere una definición operacional (región de promedio, instante de evaluación, unidades, convención de signo y tratamiento de las fluctuaciones). El contrato de interfaz forma parte del modelo matemático.
En un esquema jerárquico o secuencial, el cálculo microscópico produce previamente una ley constitutiva, un coeficiente efectivo o una tabla de respuestas, que el modelo macroscópico usa después sin resolver continuamente todos los detalles. Esta organización amortiza el coste cuando muchas simulaciones comparten el mismo cierre. Su riesgo principal es usar la parametrización fuera del régimen en que se construyó, especialmente si cambia la microestructura o interviene una memoria que la tabla omite.
En un esquema concurrente, las descripciones coexisten durante la simulación e intercambian información mientras evolucionan. Puede reservarse la resolución microscópica para una zona reactiva y usarse una ecuación continua en el resto del dominio. También pueden ejecutarse microproblemas locales para alimentar un solver global. Esta flexibilidad introduce costes de comunicación, sincronización y muestreo, junto con riesgos de inestabilidad, discontinuidades artificiales o duplicación de cantidades donde ambas representaciones se solapan.
La elección depende de la pregunta científica y del régimen de escalas. Si los detalles finos se equilibran rápidamente y su efecto admite una ley estable, el esquema secuencial suele ser defendible. Cuando la evolución local altera sustancialmente el cierre o aparecen eventos espacialmente concentrados, la concurrencia puede justificar su complejidad. En ambos casos debe compararse el beneficio predictivo con el coste de resolver, verificar y estimar la incertidumbre de una interfaz adicional.
El desarrollo siguiente organiza ese contrato mediante operadores de transferencia, balances y criterios de validación. Una conexión aceptable debe conservar las cantidades pertinentes, respetar las dimensiones físicas y mantener controlado el error de cierre. Estas propiedades no se obtienen solo con fidelidad microscópica, porque la predicción final depende también de lo que se descarta al promediar, de cómo se reconstruyen los estados finos y de la frecuencia con que se actualiza la información compartida.
168.2. Restricción, levantamiento y consistencia
Sean el estado microscópico y el conjunto de observables macroscópicos elegidos. El operador de restricción transforma una configuración fina en esos observables, que pueden ser densidades locales, momentos de una distribución o cantidades integradas. Su definición determina qué información estará disponible para cerrar la evolución gruesa y qué diferencias entre configuraciones se considerarán irrelevantes. Por tanto, seleccionar variables macroscópicas es una hipótesis física sobre la dinámica que se desea preservar.
El levantamiento construye estados microscópicos compatibles con un estado macroscópico dado. Suele ser aleatorio; lo denotaremos por , donde el parámetro selecciona una realización dentro de un ensemble admisible. Si los observables se fijan exactamente, la condición de consistencia exige recuperarlos al restringir cada realización. Si solo se imponen en promedio, debe declararse la versión estadística de la condición y comprobarse también su dispersión.
Esta identidad expresa compatibilidad instantánea, pero no garantiza que las configuraciones levantadas tengan las correlaciones correctas ni que reproduzcan la evolución posterior. El levantamiento carece, en general, de inversa única, porque muchas posiciones de partículas, distribuciones de velocidades o estados internos producen la misma concentración. Recuperar uno de esos microestados exige información que el valor macroscópico no contiene y que debe incorporarse como una decisión explícita de modelización.
Al promediar se pierden, según la definición de , fluctuaciones subcelda, correlaciones espaciales, distribuciones de estados internos y parte de la historia. Esa pérdida es aceptable cuando los detalles descartados relajan rápidamente o influyen de manera controlable sobre los observables retenidos. Si dos microestados con idéntico valor de generan futuros macroscópicos persistentemente distintos, la descripción gruesa necesita variables adicionales, términos de memoria o una representación probabilística de su cierre.
Una formulación probabilística usa la distribución condicional , donde es una medida microscópica de referencia. El levantamiento debería muestrear una aproximación adecuada a esa distribución que respete las restricciones de energía, exclusión o conservación. Para observables continuos, el condicionamiento se entiende mediante una distribución condicional regular o una banda de tolerancia especificada. Elegir configuraciones uniformes o independientes puede introducir un sesgo importante cuando el sistema presenta correlaciones persistentes.
Chorin, Hald y Kupferman (2000) sitúan las esperanzas condicionales y la información no resuelta en el centro de la predicción reducida. Conviene comprobar por separado la consistencia algebraica del levantamiento, la representatividad del ensemble y la capacidad predictiva del cierre. La primera puede verificarse exactamente mientras las otras fallan. Comparar varios levantamientos compatibles, observar su relajación y medir la dispersión de sus respuestas permite detectar cuánto depende la predicción de decisiones microscópicas que el estado grueso deja indeterminadas.
168.3. Conservación de masa y unidades
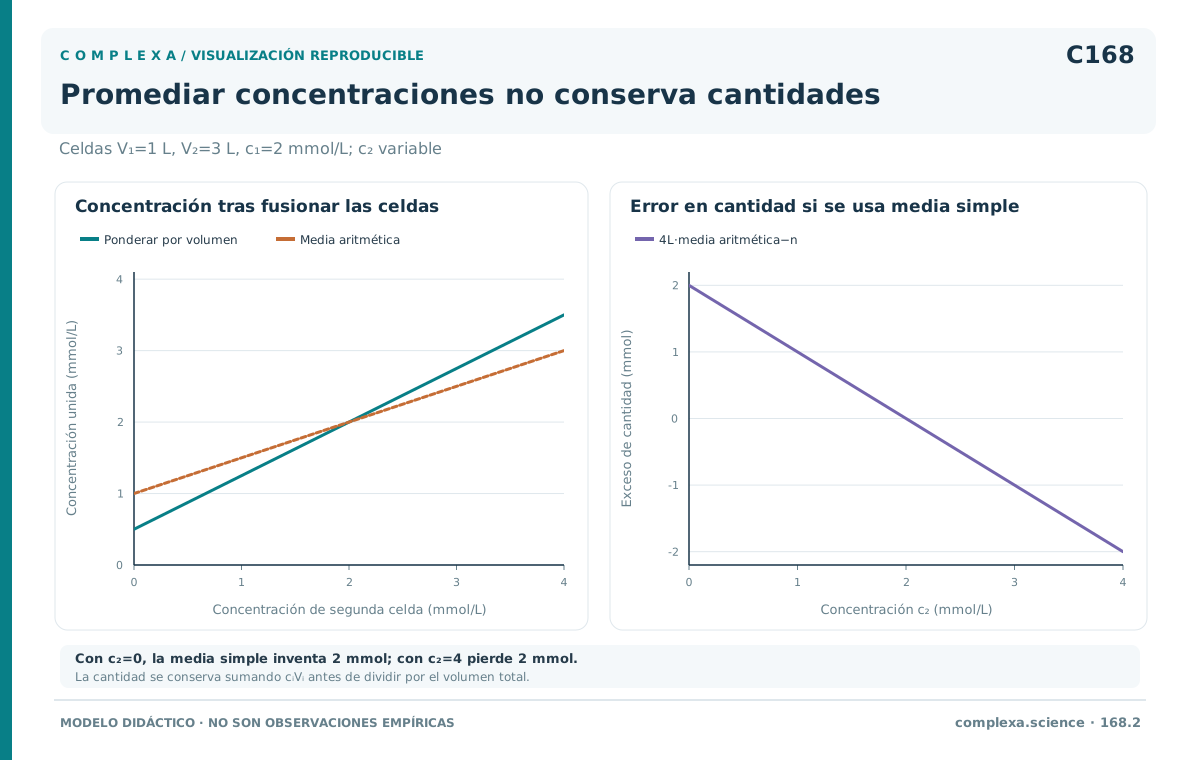
La concentración es una magnitud intensiva; el número de partículas y la cantidad de sustancia son extensivos. Para transferir información entre partículas y campos debe conocerse el volumen físico de cada celda. Sean el número de entidades de la especie considerada en una celda de volumen y su cantidad de sustancia en moles. La concentración molar se obtiene mediante el número de Avogadro .
El volumen debe expresarse en unidades compatibles con la concentración. Si se usan litros, el cociente anterior da moles por litro; con metros cúbicos, moles por metro cúbico. Una densidad numérica, definida como partículas por volumen, prescinde de la conversión molar. Si una partícula computacional representa muchas entidades físicas, su peso estadístico interviene en el conteo. Confundir entidades simuladas con moléculas reales introduce un factor sistemático en todo el intercambio.
Como ejemplo didáctico, una solución homogénea con ocupa un volumen . Su cantidad de sustancia es . La operación es dimensionalmente coherente, porque concentración por volumen da cantidad. Si se necesita una masa, debe multiplicarse además por la masa molar de la especie. Hablar de conservación de masa requiere especificar qué especies y reacciones participan, aunque para una especie inerte también se conserve su cantidad de sustancia.
Si el volumen se duplica añadiendo solución de idéntica composición, también se duplica la cantidad de sustancia y la concentración permanece en . Si el volumen aumenta hasta un litro con la cantidad inicial fija, la concentración pasa a . En una malla adaptativa, fusionar celdas exige sumar cantidades y volúmenes antes de reconstruir la concentración. Un promedio aritmético simple solo es válido cuando los volúmenes coinciden.
En una transferencia conservativa, la cantidad retirada del modelo emisor debe coincidir con la añadida al receptor, salvo fuentes, sumideros o intercambios de frontera explícitos. El balance debe verificarse sobre cantidades integradas, con las mismas convenciones temporales y espaciales. Para reacciones, la conservación se formula con la estequiometría y las masas molares pertinentes; el número total de moléculas puede cambiar aunque la masa permanezca constante. Por ello, conservar el conteo agregado no es una prueba universal de conservación física.
El levantamiento hacia partículas añade una dificultad discreta, porque el número esperado puede no ser entero. Un redondeo determinista repetido puede sesgar la cantidad transferida, mientras que un muestreo aleatorio conserva únicamente ciertas propiedades en esperanza. La implementación debe declarar si conserva exactamente cada realización, usa un depósito de residuos fraccionarios o controla un balance estadístico. La tolerancia de conservación se informa junto con la resolución de la malla, los pesos de partículas y el intervalo de sincronización.
168.4. Difusión heterogénea unidimensional estacionaria
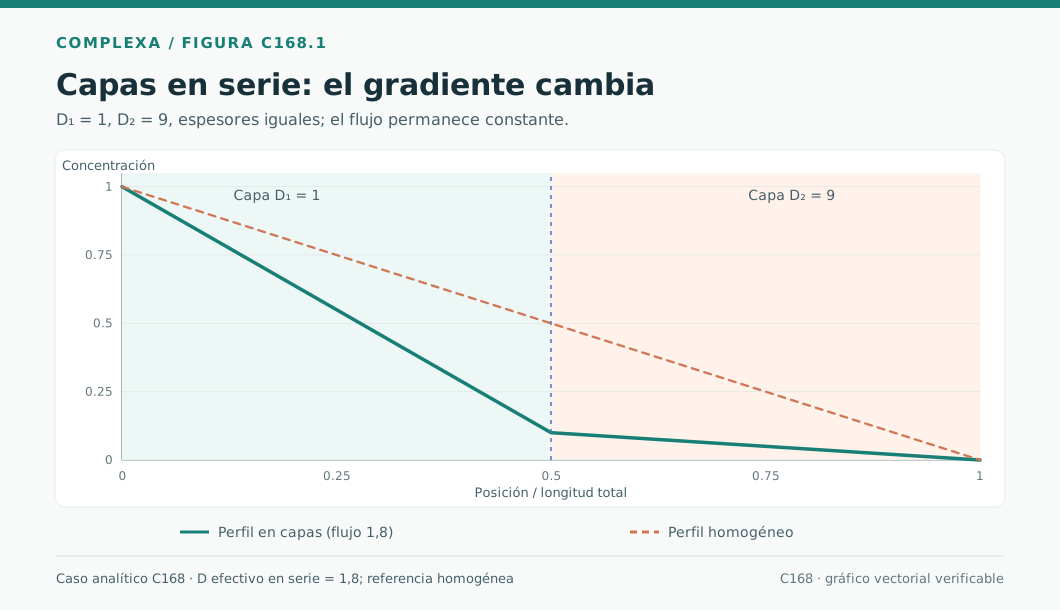
Considérese difusión estacionaria sin fuentes en un medio estratificado. La coordenada mide la distancia de transporte, es la concentración y la difusividad. El flujo por unidad de área, , obedece la ley de Fick. En una geometría unidimensional de sección constante, la conservación impone el mismo flujo en todas las capas. La concentración es continua si no hay resistencias interfaciales ni partición entre fases.
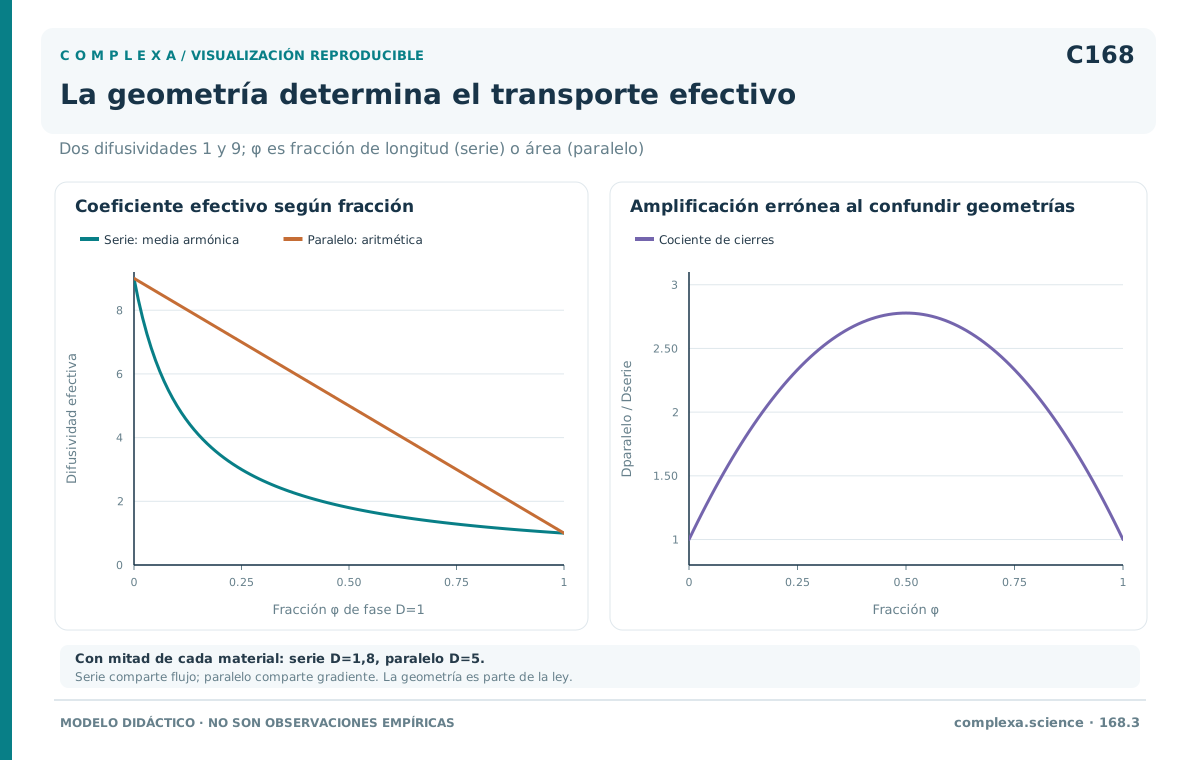
En dos capas en serie, el transporte atraviesa una capa y luego la otra. Sea la longitud total, dividida en fracciones y , con difusividades constantes y . Cada caída de concentración es proporcional a la longitud e inversamente proporcional a la difusividad. Al sumarlas se obtiene la resistencia total y, de la ley global de flujo, el coeficiente efectivo.
En el ejemplo didáctico , y , con una unidad común de difusividad, . La capa menos difusiva concentra la mayor caída y limita el transporte; una media aritmética sobreestimaría el flujo. Se suponen igual sección y contactos sin barrera adicional; una resistencia de contacto modificaría la suma.
En paralelo, las regiones conectan las mismas fronteras de entrada y salida, comparten longitud y diferencia de concentración y, por tanto, tienen gradiente común. Aquí es la fracción de área transversal de la primera región. La suma de flujos parciales ponderados por área da una media aritmética, que con los mismos datos vale cinco.
La diferencia nace de la compatibilidad geométrica. En serie se comparte el flujo y se suman caídas; en paralelo se comparte el gradiente y se suman flujos. Las fracciones representan longitud o área, respectivamente. Aplicar una fórmula sin revisar esa interpretación omite el mecanismo del cierre efectivo, que debe derivarse del balance y de las condiciones de frontera del experimento.
En dos dimensiones, las trayectorias rodean obstáculos y dependen de la conectividad de las fases; no existe una fórmula escalar general basada solo en difusividades y fracciones. Aunque cada fase tenga una difusividad escalar isótropa, su disposición espacial puede producir un tensor efectivo anisótropo. La homogeneización resuelve microproblemas para gradientes independientes y condiciones representativas. Las fórmulas anteriores son referencias exactas para sus geometrías y pruebas útiles de algoritmos de acoplamiento.
168.5. Método multiescala heterogéneo
El método multiescala heterogéneo organiza una simulación en torno a un solver macroscópico que conoce la estructura del balance, pero necesita información constitutiva local, calculada mediante microproblemas en puntos o regiones seleccionados. E y Engquist (2003) presentan este marco para conectar modelos de distintas escalas mediante intercambios definidos por la tarea macroscópica. El ahorro computacional procede de resolver el detalle fino solo donde hace falta estimar una respuesta.
Sea un campo macroscópico, donde es la posición gruesa y el tiempo. Un balance conservativo puede escribirse con un flujo efectivo y una fuente . El solver aproxima las derivadas espaciales y temporales, mientras el cálculo microscópico estima el flujo compatible con el estado local y, cuando corresponde, con su gradiente. La dependencia funcional concreta debe justificarse, porque algunos sistemas requieren además historia, temperatura o variables internas.
La preparación del microproblema transmite esas condiciones macroscópicas mediante fronteras, restricciones o fuerzas externas apropiadas. Para difusión, imponer un gradiente medio permite medir una respuesta de flujo; para un medio periódico, una celda periódica con el corrector adecuado puede representar la heterogeneidad. Las condiciones elegidas deben evitar que el borde artificial domine la medida. Un resultado reproducible bajo una frontera concreta puede seguir sesgado respecto al problema físico que pretende aproximar, especialmente cuando la ventana microscópica es demasiado pequeña.
El tamaño de esa ventana se compara con la longitud de correlación y con la escala de variación macroscópica. Una región demasiado pequeña puede no contener una muestra representativa; una demasiado grande pierde la ventaja del método y mezcla estados macroscópicos distintos. En problemas dinámicos también se seleccionan el tiempo de relajación y el intervalo de observación. Estas decisiones forman parte de la aproximación de cierre y deben estudiarse mediante variaciones controladas que mantengan separadas las resoluciones del solver y del estimador.
Cuando el microproblema es estocástico, el número de realizaciones y la longitud efectiva del muestreo determinan la precisión de la respuesta estimada. Las observaciones correlacionadas contienen menos información que otras tantas muestras independientes. Aumentar muestras reduce la dispersión bajo las hipótesis pertinentes, pero no elimina un sesgo causado por fronteras inadecuadas, falta de relajación o una variable gruesa insuficiente. La incertidumbre del flujo debe propagarse a la solución global, donde puede acumularse o amplificarse durante la evolución.
La evaluación distingue error de cierre, error de discretización y error estadístico. El primero refleja la representación efectiva y sus supuestos; el segundo procede de aproximar las ecuaciones macro y micro; el tercero surge del muestreo finito. Refinar la malla con un cierre sesgado puede estabilizar una respuesta incorrecta. Un estudio defendible varía por separado resolución, ventana y esfuerzo estadístico, compara balances y contrasta el resultado con casos de referencia antes de atribuir cualquier discrepancia a una sola fuente.
168.6. Interfaces concurrentes
Una interfaz concurrente conecta regiones resueltas simultáneamente con descripciones diferentes. Su diseño empieza por identificar las cantidades físicas que atraviesan la frontera y las condiciones de compatibilidad entre ambos lados. Para una misma especie que difunde en un medio sin resistencia interfacial ni partición, puede exigirse continuidad de concentración y balance del flujo normal. Si existe una membrana, una reacción superficial o un equilibrio de partición, las condiciones cambian; suponer por defecto la continuidad de todos los campos impondría una física que quizá no corresponde al sistema.
Aquí y son las concentraciones a ambos lados; y , sus vectores de flujo; y , las normales exteriores de los subdominios. La segunda igualdad expresa que lo que sale de una región entra en la otra, cuando la interfaz no almacena ni transforma materia. Al discretizar, debe conservarse esta relación entre cantidades integradas sobre la misma superficie y el mismo intervalo temporal.
Una región de solapamiento permite comparar o mezclar ambas representaciones en una banda común, donde surge el riesgo de contabilizar dos veces partículas, masa, energía o fuerzas. Una ponderación espacial puede repartir responsabilidades, pero requiere un balance consistente y una definición única de la cantidad física total. Interpolar dos campos y sumarlos sin esa contabilidad modifica el inventario. Las derivadas de los pesos también pueden introducir términos adicionales; hay que incluirlos al formular las ecuaciones o justificar su ausencia.
En acoplamientos mecánicos, una interfaz puede generar fuerzas fantasma (fuerzas residuales que aparecen incluso en un estado uniforme que debería estar equilibrado). Pueden deberse a discrepancias entre energías, vecindades o leyes constitutivas de las dos descripciones. Una prueba homogénea permite aislar el defecto antes de introducir cargas complejas. En transporte, el problema análogo aparece como flujos espurios o capas artificiales cerca del empalme, incluso cuando el estado físico esperado es uniforme o estacionario.
La verificación debe registrar las cantidades que cruzan la interfaz en cada dirección y compararlas con los cambios de inventario de ambos subdominios. La diferencia admisible depende de la discretización, del solver y del carácter determinista o estocástico del intercambio. El refinamiento espacial y temporal debe reducir los defectos numéricos esperados. También conviene desplazar la interfaz y variar el ancho de solapamiento; una predicción muy sensible a estas decisiones revela que la conexión introduce una escala artificial relevante para la respuesta.
Las velocidades nunca se transfieren como si fueran concentraciones. Una velocidad describe desplazamiento por tiempo; una concentración, cantidad por volumen. En el transporte advectivo ambas se combinan en un flujo, pero conservan funciones distintas. El mapeo debe especificar qué variable recibe cada solver y cómo transforma momentos, cantidades y unidades. Si una representación devuelve conteos de cruces y la otra necesita flujo molar, la conversión requiere área, tiempo, pesos de partículas y, si se usan moles, el número de Avogadro.
168.7. Sincronización temporal
Dos modelos acoplados pueden requerir pasos temporales muy diferentes. El subciclado permite ejecutar varias actualizaciones microscópicas durante un paso macroscópico. Sea el paso micro, el paso macro y el número entero de subpasos cuando ambos intervalos encajan exactamente. Esta relación organiza el calendario computacional, pero no garantiza precisión ni estabilidad, porque la información intercambiada puede variar mucho dentro del paso grueso y quedar mal resuelta aunque cada solver aislado sea estable.
En un acoplamiento explícito, cada modelo recibe datos disponibles al comienzo del intervalo o procedentes de la actualización anterior. Mantenerlos constantes durante todos los subpasos es sencillo, aunque introduce un retardo. Cuando una reacción rápida reduce la concentración y esa reducción modifica inmediatamente la reacción, usar valores antiguos puede provocar sobreconsumo u oscilaciones. Las restricciones de estabilidad deben analizarse para el sistema conectado, considerando la intensidad de la retroalimentación además de las condiciones habituales de cada discretización.
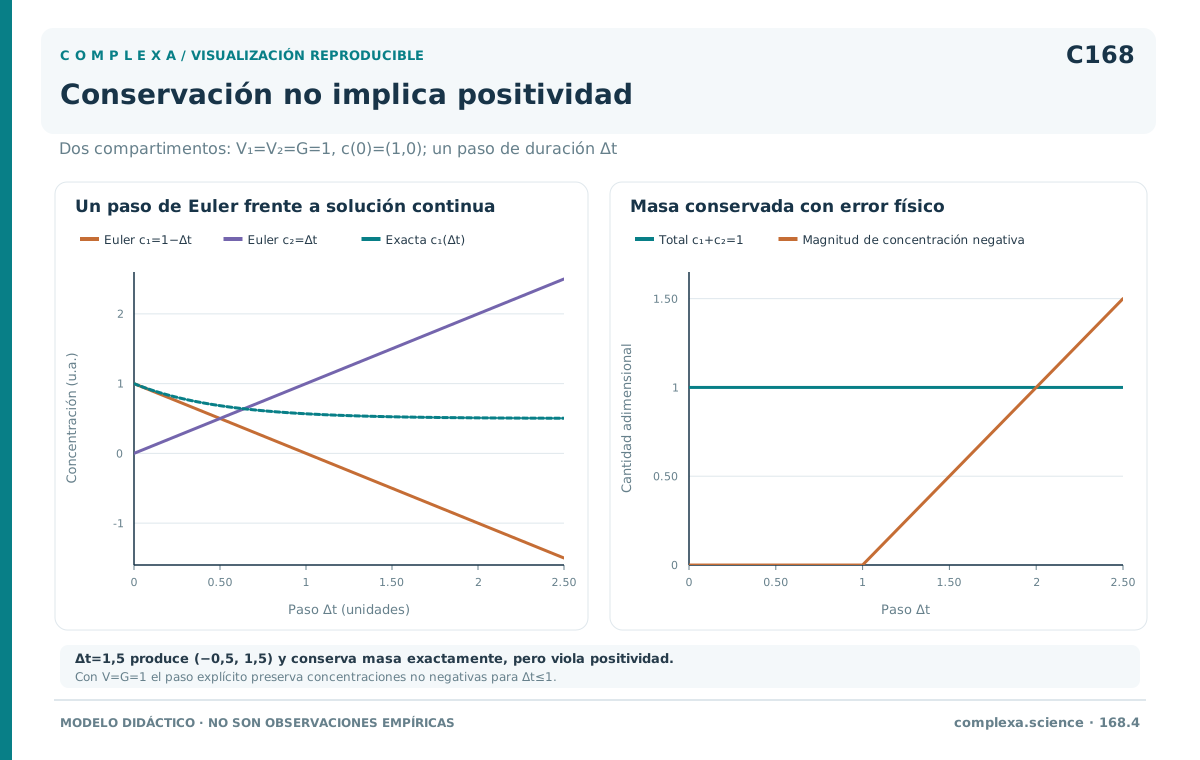
Dos compartimentos permiten distinguir conservación y positividad. Sean volúmenes constantes , concentraciones y una conductancia de intercambio , con unidades de volumen por tiempo. El flujo de cantidad es . Un paso explícito compartido da
Al multiplicar por los volúmenes y sumar, la cantidad total se conserva exactamente para cualquier paso. Para garantizar concentraciones no negativas a partir de cualquier par no negativo, cada actualización debe ser una combinación convexa, condición que exige en ambos compartimentos. Con volúmenes y conductancia unitarios, concentraciones iniciales uno y cero y paso , el resultado es . La cantidad total sigue siendo uno, pero la solución es físicamente inadmisible. Con paso , el par es . El balance compartido comprueba la contabilidad; la restricción de paso controla otra propiedad del método. Un limitador posterior que simplemente reemplace el valor negativo por cero destruiría aquel balance.
El intercambio de flujos debe representar su efecto acumulado durante el intervalo compartido. Si es el flujo molar normal por unidad de área a través de una interfaz uniforme de área , la cantidad transferida se obtiene integrándolo entre dos instantes macro consecutivos, y . En una interfaz no uniforme se integra también sobre la superficie. Usar solo el valor final del flujo añade una aproximación temporal que conviene distinguir del error microscópico.
Un esquema predictor-corrector empieza por anticipar la trayectoria macroscópica durante el intervalo. El modelo microscópico usa esa predicción y devuelve una respuesta integrada; el solver macro corrige después su actualización. Puede repetirse el intercambio hasta alcanzar una tolerancia de compatibilidad. Esta iteración reduce el desfase cuando converge, a costa de resolver más veces los subproblemas. En simulaciones estocásticas, el ruido de muestreo debe separarse del residuo de acoplamiento para evitar iteraciones que persigan fluctuaciones sin significado numérico.
Interpolar valores de frontera impone una trayectoria entre instantes conocidos, pero no calcula las reacciones físicas que habrían ocurrido entre ellos. Si una tasa depende de forma no lineal de la concentración, integrar la tasa evaluada sobre una trayectoria aproximada puede producir una cantidad distinta de la reacción real. El error crece cuando hay umbrales, agotamiento local o eventos discretos. La interpolación debe validarse como parte del método y respetar positividad, disponibilidad de recursos y demás restricciones pertinentes.
La elección del paso macro se apoya en estudios de convergencia y escalas de respuesta. Conviene reducirlo con el error micro controlado para identificar el efecto del retardo. Deben documentarse el orden de actualización, el instante de los datos y el tratamiento de eventos que interrumpen un intervalo. Un balance correcto al final de cada paso puede coexistir con trayectorias intermedias inexactas; si estas determinan tasas posteriores, la sincronización afecta a la predicción completa.
168.8. Métodos sin ecuaciones
En el marco de Kevrekidis y colaboradores (2003), los métodos sin ecuaciones explícitas usan un simulador microscópico para hacer operaciones macroscópicas sin una ecuación cerrada escrita para los observables. Se presupone que existe una evolución gruesa suficientemente regular y que las variables seleccionadas describen sus modos relevantes. La ausencia de una fórmula constitutiva explícita no elimina las hipótesis de cierre. El procedimiento depende de la representatividad del levantamiento, de la separación de tiempos y de la capacidad de estimar respuestas a partir de ráfagas microscópicas relativamente cortas.
El ciclo empieza por levantar un estado grueso a un ensemble de microestados mediante . Después se permite una relajación o curación para eliminar los transitorios artificiales que genera la reconstrucción. El simulador evoluciona durante un intervalo corto y la restricción devuelve los observables. Sea el propagador microscópico durante un tiempo ; el operador grueso inducido combina esas tres operaciones. Para un levantamiento aleatorio, su salida también puede ser una variable aleatoria.
Para estimar una derivada se comparan observables después de la curación y tras un intervalo adicional de observación. Si es el tiempo de curación, la duración de observación y , los estados restringidos correspondientes, una diferencia finita aproxima la velocidad macroscópica . Esta derivada corresponde al estado alcanzado después de la curación. Atribuirla directamente al estado inicial requiere controlar cuánto cambió el observable durante ese periodo y cómo se interpreta la evolución gruesa.
La proyección usa esa estimación para avanzar un intervalo macroscópico mayor, mediante una extrapolación temporal compatible con el integrador elegido. A continuación se reconstruye otro ensemble y se repite el ciclo. El ahorro aparece cuando el simulador fino solo necesita ejecutarse durante una fracción pequeña del horizonte total. Sin embargo, una proyección demasiado larga amplifica los errores de pendiente y puede atravesar cambios de régimen que las ráfagas breves no anticipan. La estabilidad de los modos rápidos también condiciona el paso proyectivo.
La curación requiere separar transitorios finos de la evolución de interés. Si es insuficiente, persisten artefactos del levantamiento; si es excesiva, puede borrar el fenómeno objetivo (una correlación transitoria, un evento de nucleación o una población rara). La consistencia algebraica no determina una duración universal. Estúdiese la sensibilidad a la preparación y a la duración de la curación, comparando medias y distribuciones cuando las fluctuaciones afectan a la dinámica de interés.
Chorin et al. (2000) explican que la información no resuelta puede dejar memoria en los observables; la autonomía gruesa requiere que ese efecto sea despreciable, representable o controlable. Varíense por separado curación, observación, tamaño del ensemble y longitud de proyección. Si la pendiente depende del levantamiento compatible, amplíese el estado grueso o abandónese la extrapolación antes de aumentar solo el muestreo.
168.9. Validación e incertidumbre
La validación empieza con problemas resolubles sin arquitectura multiescala, como estados uniformes, balances cerrados y difusión estratificada estacionaria, que permiten comprobar transferencia, signos y conservación. Estas pruebas detectan errores estructurales que una comparación visual compleja puede ocultar. Superarlas es necesario, pero no acredita el comportamiento con reacciones, heterogeneidades cambiantes o fluctuaciones que activen mecanismos adicionales.
Sin solución exacta, se requiere una referencia más controlada que el método evaluado, por ejemplo una simulación microscópica de dominio completo en un problema reducido o una solución numérica refinada con estudios independientes de convergencia. La referencia también tiene incertidumbre y error de discretización. La comparación debe mantener condiciones iniciales, fronteras, parámetros y observables; promedios distintos o tiempos de muestreo incompatibles confunden diferencias de definición con errores de acoplamiento.
Las discontinuidades de coeficientes son informativas. En difusión sin fuentes ni resistencias de contacto, el gradiente puede saltar mientras el flujo normal permanece continuo. Suavizar el coeficiente puede alterar la resistencia efectiva y ocultar defectos de interfaz. Mídase el error local cerca del salto y el global en cantidades integradas; varíense también la posición de la discontinuidad respecto a la malla y la ubicación de la interfaz para detectar dependencias numéricas ajenas al problema físico.
Los balances cuantitativos requieren un residuo explícito. Sean la masa total, una fuente neta declarada y y las tasas de entrada y salida. En un intervalo de duración , el residuo compara el cambio observado con el intercambio integrado. En un sistema conservativo sin fuentes debe tender a cero al controlar los errores numéricos pertinentes, según las propiedades del esquema.
La incertidumbre comprende variabilidad microscópica, parámetros imprecisos y decisiones de modelización. Distíngase la dispersión física de la incertidumbre del estimador por muestras finitas. Simulaciones independientes permiten estimar distribuciones de observables y comparar cantidades relevantes, como tiempos de agotamiento o flujos acumulados. Los intervalos deben declarar qué fuentes incorporan. Un ensemble grande puede describir con precisión la variabilidad de un modelo cuyo cierre es sistemáticamente inadecuado para el régimen considerado.
Si la propagación macro es no lineal, una fluctuación pequeña puede cruzar un umbral y cambiar toda una trayectoria. Sustituir un coeficiente aleatorio por su media no garantiza reproducir la media de la solución. Inclúyanse sensibilidad, correlaciones y respuestas asimétricas, sin imponer distribuciones cómodas por defecto. La evidencia más sólida combina convergencia numérica, balances, comparación con referencias y estabilidad de las conclusiones ante variaciones justificadas de los supuestos de transferencia.
168.10. Caso de diseño de reacción-difusión entre células y sustrato
Considérese un sistema en el que células discretas consumen un sustrato descrito por un campo continuo. Se busca predecir su disponibilidad espacial y su consumo acumulado. El campo da a cada célula una concentración local y las células devuelven las cantidades consumidas durante un intervalo. Los estados internos pueden regular la tasa, pero solo las variables necesarias para el intercambio cruzan la interfaz. Deben identificarse el sustrato y las unidades de cada recurso.
Sea la concentración molar en la posición y el tiempo ; es su difusividad. La célula consume a tasa , en moles por tiempo. El núcleo espacial normalizado , con unidades de inverso de volumen, distribuye ese consumo sobre y evita confundir una tasa celular extensiva con un sumidero volumétrico. La normalización debe conservarse también cerca de las fronteras.
La concentración recibida por cada célula se obtiene mediante una evaluación o promedio espacial declarado. El consumo devuelto se integra en el tiempo y se resta una sola vez del campo. Si varias células compiten por una región, sus consumos deben ser compatibles con la disponibilidad y el transporte durante el paso; limitar valores negativos tras actualizar puede ocultar un desequilibrio, por lo que asignación e integración deben formularse conjuntamente.
La verificación compara disminución de sustrato, consumo celular y flujos externos; después se estudian tamaño del núcleo, resolución espacial, paso de intercambio y variabilidad de tasas. La incertidumbre celular puede generar regiones agotadas y respuestas macroscópicas asimétricas. Si el propósito incluye productos, biomasa o transformaciones químicas, deben añadirse sus balances estequiométricos explícitos, porque un modelo de consumo sin productos solo permite interpretar el balance del recurso modelado.
La complejidad multiescala se justifica si el carácter discreto de las células o su heterogeneidad interna alteran los observables de interés más allá de la tolerancia aceptada. Basta un modelo único si una ley continua validada reproduce esas cantidades en el régimen previsto, con incertidumbre controlada y menor coste; las alternativas deben compararse bajo las mismas condiciones. La predicción depende de las leyes de reacción y transporte del sistema definido; aplicarla a otro medio requiere revisar sus parámetros, geometría y reglas de intercambio.
Referencias
E, W. y Engquist, B. (2003). The heterogeneous multiscale methods. Communications in Mathematical Sciences, 1(1), 87–132. DOI.
Chorin, A. J., Hald, O. H. y Kupferman, R. (2000). Optimal prediction and the Mori–Zwanzig representation of irreversible processes. Proceedings of the National Academy of Sciences, 97(7), 2968–2973. DOI.
Kevrekidis, I. G., Gear, C. W., Hyman, J. M., Kevrekidis, P. G., Runborg, O. y Theodoropoulos, C. (2003). Equation-free, coarse-grained multiscale computation: Enabling microscopic simulators to perform system-level analysis. Communications in Mathematical Sciences, 1(4), 715–762. DOI.