COMPLEXA · Ciencias de la Complejidad y Teoría del Caos
Módulo 17. Renormalización, universalidad y descripción multiescala
161.1. Qué significa observar a una escala
Una cámara dirigida hacia un río puede mostrar una superficie casi inmóvil o una sucesión de remolinos. La diferencia puede deberse al encuadre, al tiempo de exposición o a la separación entre imágenes. El agua se mueve durante todo el registro, pero algunos movimientos se promedian dentro de un píxel, otros quedan entre dos fotogramas y unos pocos sobreviven como estructuras reconocibles. Antes de atribuir propiedades dinámicas a la película resultante, necesitamos comprender qué transformaciones convirtieron el movimiento del agua en datos.
Esta dificultad aparece incluso con instrumentos perfectamente calibrados. Un termómetro que informa la temperatura media de una habitación puede funcionar sin error mientras omite un gradiente cerca de la ventana. Un contador de personas puede registrar con exactitud cuántos asistentes hay en un recinto sin revelar quién entra o sale. La precisión respecto de la magnitud registrada y la capacidad de distinguir estados del sistema son problemas diferentes.
Llamaremos escala de observación al conjunto de decisiones que determina qué diferencias espaciales, temporales y de estado quedan representadas en un registro. Incluye la extensión cubierta por cada medida, la separación entre medidas y la duración total de la observación. También comprende las variables seleccionadas, porque contar individuos, medir una concentración o registrar la posición de cada partícula produce descripciones con posibilidades distintas. Por eso conviene abandonar la idea de una escala única, ordenada simplemente desde lo pequeño hasta lo grande.
Un estudio puede disponer de mucha resolución espacial y escasa resolución temporal; otro puede seguir durante años una magnitud global aunque desconozca por completo su distribución interna. Ninguno ocupa necesariamente un lugar superior en una jerarquía general, porque su utilidad depende de la pregunta. Para estimar el consumo energético de una ciudad durante un mes puede bastar un total; para localizar una sobrecarga de la red eléctrica se necesita saber dónde y cuándo se concentra la demanda.
Levin (1992) situó esta relación entre patrones y escalas en el centro del análisis ecológico. Su planteamiento permite reconocer que la observación introduce un filtro y que un sistema puede presentar variabilidad característica en varios niveles. La consecuencia metodológica es que las propiedades atribuidas a un patrón deben acompañarse de las condiciones en que ese patrón fue observado.
Trabajaremos con una distinción que se mantendrá durante todo el capítulo. El sistema tiene una dinámica; el registro surge al aplicar un procedimiento de observación a esa dinámica. A veces podremos reconstruir aspectos del movimiento original y otras veces varios movimientos diferentes serán compatibles con los mismos datos. Precisar cuándo ocurre cada situación es una tarea matemática previa a cualquier interpretación sobre organización, regularidad o complejidad.
161.2. Del estado del sistema a las variables accesibles
Supongamos que un modelo describe el estado mediante un vector . Sus componentes podrían ser posiciones y velocidades, concentraciones químicas o cantidades de organismos. La evolución determinista se escribe
La función especifica cómo cambia el estado. Para vincular esta ecuación con un experimento debemos añadir una regla de observación. En su versión más sencilla,
donde es el instante de registro, transforma el estado en las variables medidas y es el error de medición. Esta última cantidad puede ser aleatoria o incorporar componentes sistemáticos; escribirla no equivale a suponer que todos los errores son independientes o gaussianos.
La función suele perder información. Si el estado de una población contiene los números de juveniles y adultos, , el censo total usa . Los estados y dan el mismo censo, cien individuos. No obstante, si la reproducción depende de los adultos, ambos estados pueden generar crecimientos diferentes. Una trayectoria del total contiene información que un único censo no tiene, pero su capacidad para separar composiciones depende del modelo demográfico y del protocolo de seguimiento.
Esta diferencia permite precisar la observabilidad. Dos estados son indistinguibles bajo un protocolo cuando producen exactamente los mismos registros durante el intervalo considerado. Una secuencia puede separar estados que una fotografía no distingue. En un oscilador, la posición inicial puede coincidir mientras la velocidad tiene signos opuestos; unas observaciones posteriores permiten distinguir los movimientos si la cadencia es adecuada. La información disponible depende, así, de la variable medida y de su evolución.
Podemos verlo en un oscilador armónico de frecuencia angular conocida , con y . Dos medidas exactas de posición satisfacen
El determinante es . Si muestreamos cada medio período o un múltiplo de él, las dos posiciones no permiten recuperar la velocidad inicial, porque el segundo registro repite la primera posición (quizá con signo opuesto) para cualquier velocidad. Cuando el seno es distinto de cero, la reconstrucción formal existe, aunque dividir por un seno muy pequeño amplifica el error experimental. Elegir una cadencia próxima a un cuarto de período mejora esta reconstrucción de dos datos, siempre que el modelo y la frecuencia sean conocidos. La misma variable puede, por tanto, resultar informativa o insuficiente según cuándo se mida. Si la frecuencia también es desconocida, el problema tiene otro parámetro y dos posiciones ya no bastan en general.
En mediciones de campos continuos, la regla de observación debe incluir el promedio espacial y la respuesta temporal. Si es una magnitud distribuida en el espacio, un modelo lineal de sensor es
El núcleo describe cuánto contribuye cada posición a la medida del sensor ; el núcleo describe cómo se ponderan los instantes cercanos al tiempo de registro. Aquí los suponemos normalizados sobre los dominios que efectivamente contribuyen a cada medida (sus integrales valen uno), de modo que una señal constante se conserva. Cerca de una frontera, recortar un núcleo espacial normalizado en todo el espacio puede romper esa propiedad; hay que renormalizar la ventana o especificar cómo se prolonga el campo fuera del dominio. Un detector que acumula una cantidad total, en cambio, requeriría otra normalización.
Esta expresión describe una familia particular de instrumentos; un sensor real puede saturarse, responder de forma no lineal o cambiar sus propiedades con la temperatura. El resultado depende también del punto de la cadena de medida en que actúan esas transformaciones. Promediar una concentración y luego calcular una reacción cuadrática produce, en general, un resultado diferente de calcular localmente la reacción y después promediarla. El orden de las operaciones forma parte del modelo experimental.
161.3. Resolución espacial, separación y extensión
Imaginemos una fila de sensores que mide la concentración de una sustancia en un canal. Hay tres longitudes distintas. El soporte espacial es la región que contribuye a cada medida; la separación es la distancia entre sensores y la extensión es el tramo total cubierto. Si reducimos la separación entre sensores sin modificar el tamaño de la región que integra cada uno, obtendremos medidas más numerosas y muy solapadas, aunque la capacidad de distinguir estructuras pequeñas apenas mejore.
La resolución efectiva depende de la respuesta del instrumento. El tamaño de un píxel, por ejemplo, no la determina, porque la formación de la imagen puede mezclar información procedente de posiciones vecinas. En nuestro canal usaremos un sensor ideal que promedia uniformemente una longitud centrada en y registra
Consideremos un perfil espacial sencillo,
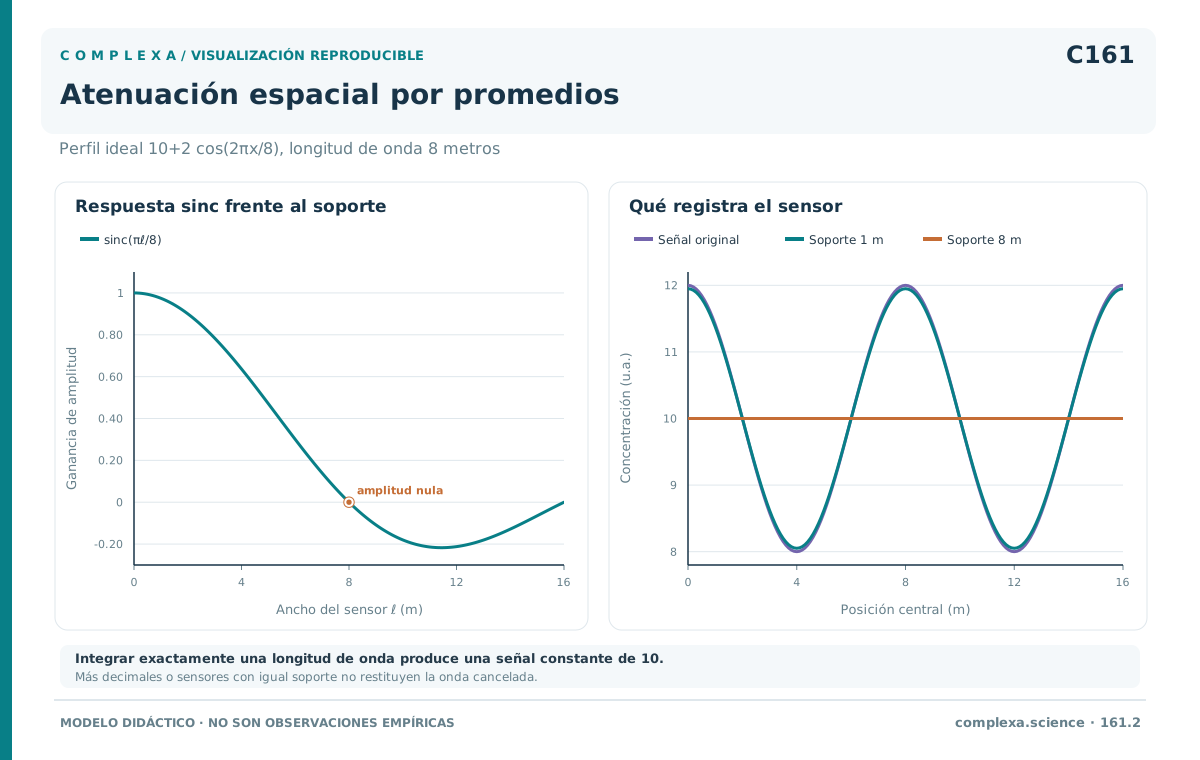
donde es la longitud de onda. Integrando el coseno obtenemos
con , definido por continuidad. El promedio conserva la concentración basal y modifica la amplitud de la variación espacial. Si es mucho menor que , el factor está cerca de uno; si el sensor promedia exactamente una longitud de onda, el factor vale cero y la oscilación desaparece del registro.
El resultado puede sorprender porque no hemos añadido ruido y todos los valores son exactos. La información se pierde porque cada ventana contiene contribuciones que se compensan. Aumentar el número de decimales no recupera el patrón eliminado. Tampoco lo recupera colocar más sensores idénticos si todos promedian una longitud de onda completa de este perfil ideal.
El promedio rectangular atenúa muchas variaciones de pequeña escala, aunque su respuesta tiene ceros y lóbulos, de modo que no suprime de manera uniforme todo lo situado por debajo de una longitud precisa. Otros núcleos responden de otro modo. Un promedio gaussiano produce una atenuación suave y sin esos ceros, pero deshacer una atenuación intensa puede amplificar mucho el ruido. La invertibilidad matemática y la reconstrucción estable con datos reales deben evaluarse por separado.
La extensión total impone otra restricción. Una ventana pequeña puede registrar con mucho detalle una porción de una estructura extensa sin permitir estimar su tamaño. Si una correlación espacial apenas decae dentro del dominio medido, quizá su longitud característica exceda ; los datos no autorizan asignarle un valor preciso. También podría haber una tendencia espacial que no se haya separado correctamente. Distinguir esas posibilidades requiere ampliar el dominio, cambiar el modelo o aportar información independiente.
La comparación entre estudios debe conservar estas diferencias. Un mapa de grano fino sobre un territorio reducido y un mapa de grano grueso sobre una región extensa responden a preguntas distintas. Mostrarlos con el mismo tamaño en pantalla no vuelve equivalentes sus escalas físicas.
161.4. Los tiempos que intervienen en un registro
En el eje temporal aparece una distinción análoga. El intervalo de muestreo separa dos registros consecutivos; el tiempo de integración indica durante cuánto tiempo se acumula información para producir cada dato; la duración total es el tiempo durante el cual seguimos el sistema. Estos parámetros pueden variar de manera independiente dentro de las limitaciones del instrumento.
Un dispositivo puede entregar un valor cada segundo y calcularlo como promedio de los diez segundos anteriores. Las salidas son frecuentes, pero cada una contiene una historia parcialmente compartida con las siguientes. Si observamos una curva suave, parte de esa suavidad puede proceder del procesamiento. Un pulso breve de concentración, por ejemplo, puede quedar ensanchado por la integración temporal aunque la pantalla actualice sus números muchas veces por minuto.
Para estudiar el efecto con una cuenta explícita, promediemos una oscilación sobre una ventana de duración , centrada en . El resultado es
La frecuencia se mide en ciclos por unidad de tiempo. Una exposición que abarque un período completo anula esta componente, mientras que una ventana breve conserva mejor su amplitud. Si el instrumento usa una ventana retrospectiva, desde hasta , aparece además un desplazamiento de fase equivalente a situar el promedio en el centro de ese intervalo. Comparar señales sin tener en cuenta esa marca temporal puede introducir un retraso aparente.
La duración total interviene de otro modo. Para la transformada discreta de un registro uniforme de duración aproximada , los puntos de la malla de frecuencias están separados aproximadamente por . Esta separación orienta sobre qué componentes cercanas pueden distinguirse, aunque la resolución efectiva depende también de la ventana usada y del método de estimación. Interpolar el espectro o agregar ceros produce una curva más densa sin incorporar observaciones nuevas.
Un registro breve puede contener miles de mediciones de un proceso cuyo cambio relevante ocurre cada varias horas. En tal situación, aumentar la frecuencia de adquisición añade detalle local, pero ninguna transición lenta nueva. Si una relajación dura más que el experimento, estimar su tiempo característico será difícil incluso con poco ruido. El problema puede estar en la extensión temporal aunque la base de datos tenga muchas filas.
Tampoco hay una regla universal que obligue a observar durante cierto número fijo de períodos. La duración necesaria depende de la precisión buscada, de la variabilidad entre episodios y de la posible deriva del sistema. Registrar durante más tiempo ayuda a estudiar procesos lentos, pero puede mezclar regímenes que cambiaron durante el seguimiento. La elección de requiere una hipótesis sobre cuánto tiempo siguen siendo comparables las observaciones.
161.5. Cuando el muestreo cambia la frecuencia aparente
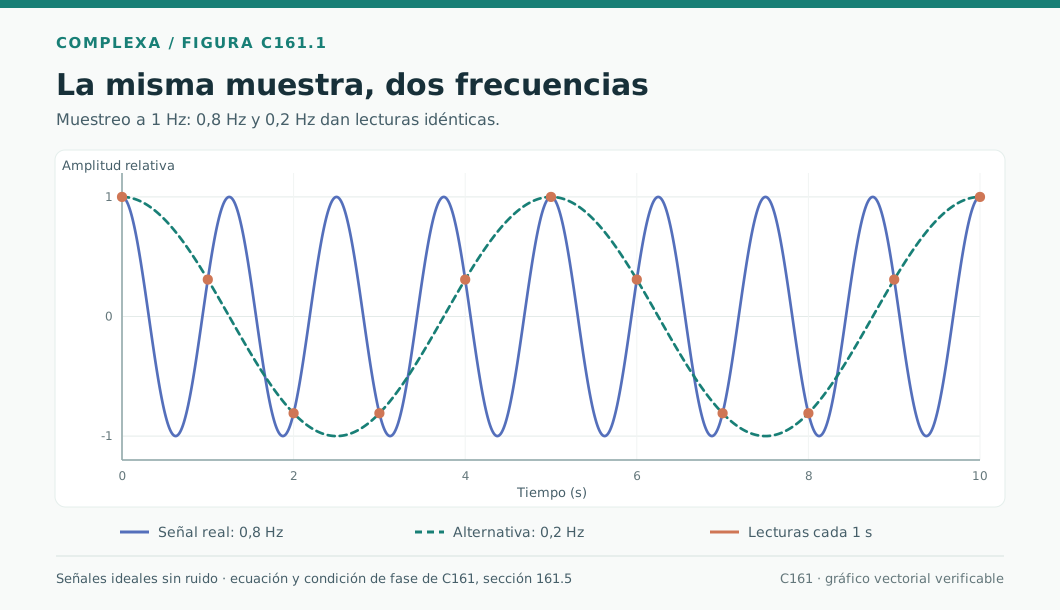
El promedio temporal modifica la señal antes de registrarla. El muestreo añade otra dificultad, ya que movimientos distintos pueden coincidir exactamente en los instantes observados. Este fenómeno se llama aliasing o plegamiento de frecuencias.
Tomemos una oscilación de frecuencia Hz y registremos un dato por segundo. Para todo entero ,
Las muestras de una oscilación que completa ocho ciclos en diez segundos coinciden con las de otra que completa dos. La igualdad se verifica restando al argumento y usando que el coseno es una función par; no depende de un defecto del algoritmo de análisis. Ambas señales son indistinguibles bajo este muestreo puntual y esta elección de fase.
En general, si la frecuencia de muestreo es , las frecuencias separadas por múltiplos enteros de producen secuencias equivalentes, con las correspondientes relaciones de fase. Para señales reales, la representación habitual reúne las frecuencias aparentes entre cero y . Una componente rápida puede aparecer dentro de esa banda como una oscilación más lenta.
El teorema de muestreo, expuesto por Shannon (1949), da una condición de reconstrucción bajo supuestos precisos. Si una señal está limitada a frecuencias de magnitud menor o igual que , el muestreo uniforme ideal permite reconstruirla cuando . La formulación supone conocer esa limitación de banda y disponer del registro ideal que exige el teorema; no garantiza reconstrucción exacta a partir de cualquier segmento finito, ruidoso o incompleto.
En la condición interviene la frecuencia máxima relevante que llega al muestreador. Una señal puede tener un período dominante lento y contener pulsos breves con componentes mucho más rápidas; muestrear dos veces por ciclo dominante no asegura capturar esos pulsos. En la práctica se filtran las componentes excesivamente rápidas antes de reducir la frecuencia de muestreo. Un promedio rectangular ayuda a atenuarlas, pero sus lóbulos impiden tratarlo como un filtro antialias perfecto.
Una vez adquiridos los datos, suavizar la secuencia no suele permitir distinguir cuál de las señales originales produjo un alias. La corrección requiere supuestos adicionales o información obtenida con otro protocolo. Si repetimos la observación a una cadencia diferente, la frecuencia aparente puede desplazarse de un modo que revele el problema. Esa comprobación tiene valor experimental porque cambia una parte conocida del procedimiento mientras mantiene, en lo posible, las condiciones del sistema.
El fenómeno tiene un equivalente espacial. Una retícula de sensores puede convertir un patrón de variación rápida en otro de longitud de onda mayor. También puede invertir el sentido aparente de desplazamiento de una estructura cuando el muestreo temporal es insuficiente; la película de una rueda que parece girar hacia atrás es un ejemplo de esta ambigüedad. En registros científicos, una conclusión sobre propagación debe considerar conjuntamente la separación espacial y la cadencia temporal.
161.6. Fluctuaciones y correlaciones producidas por el registro
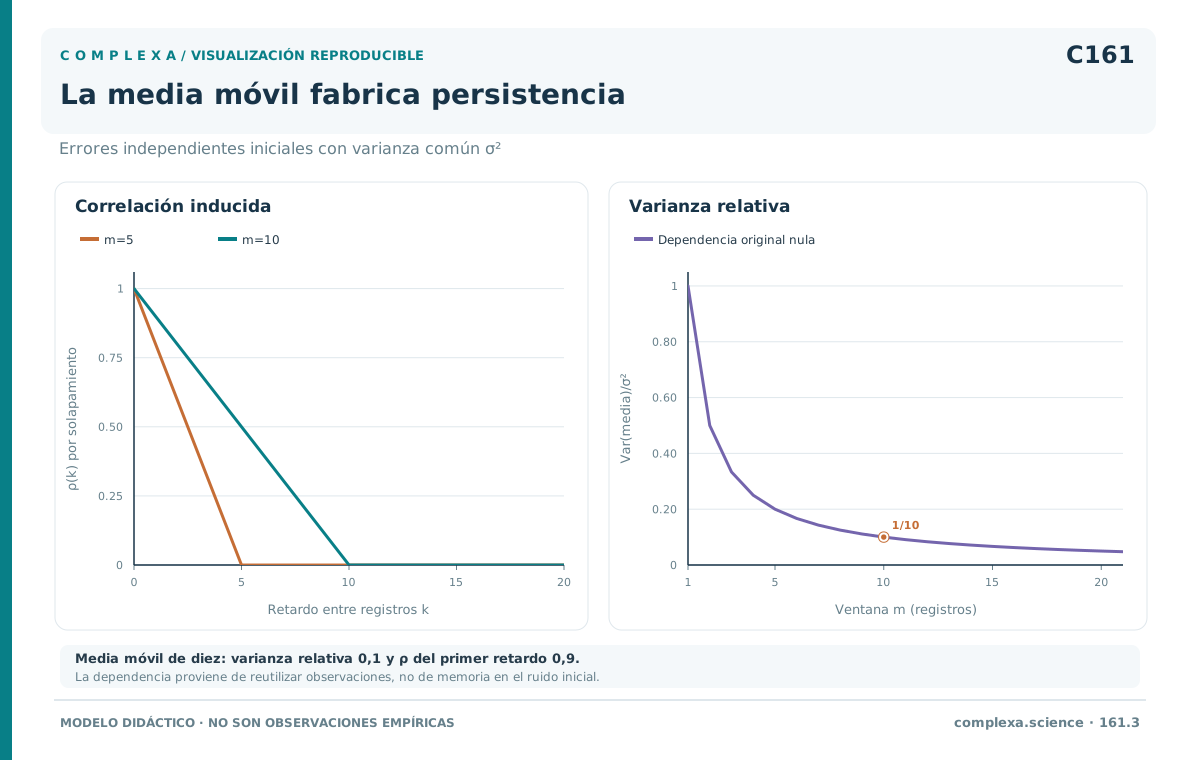
Una curva suavizada suele mostrar menos variabilidad entre puntos consecutivos, aunque el sistema no se haya estabilizado. El procedimiento puede reducir la variación visible y, a la vez, introducir dependencia entre datos que antes eran independientes.
Consideremos una secuencia de errores , independientes, de media cero y varianza . Construimos una media móvil de valores,
La independencia elimina las covarianzas cruzadas y permite calcular
Sin embargo, dos medias consecutivas comparten errores. Para un retraso entero , con , comparten , por lo que
Si , las ventanas no comparten términos y la covarianza es cero. Hemos construido una señal correlacionada a partir de una entrada independiente. Con una ventana de diez puntos, la correlación entre salidas consecutivas alcanza . Un análisis que ignorara el promedio podría atribuir esa persistencia a un mecanismo del sistema.
La disminución de la varianza también exige condiciones. Si las variables promediadas están correlacionadas, la expresión general es
Cuando muchas unidades fluctúan en el mismo sentido, los términos cruzados contribuyen positivamente y el promedio puede conservar una variabilidad considerable. Si todas las variables fueran idénticas, promediarlas no reduciría la varianza. En un sistema espacialmente organizado, aumentar el tamaño de una ventana puede incorporar unidades que comparten una misma fluctuación colectiva.
Por esta razón, comparar la amplitud de las fluctuaciones entre escalas exige conocer tanto el procedimiento de agregación como las dependencias del sistema. Una reducción cercana a la esperada para unidades independientes es compatible con correlaciones débiles en el rango examinado. Una reducción más lenta invita a estudiar correlaciones, heterogeneidad o tendencias. Sin otra evidencia, ninguna de estas curvas identifica de manera inequívoca un mecanismo crítico.
El ruido y la señal tampoco responden necesariamente igual al promedio. Un error instrumental independiente puede disminuir al agregar mediciones, mientras una variación colectiva persiste. Ese contraste permite mejorar una estimación de la componente común. Si el fenómeno de interés es un evento breve o localizado, en cambio, el mismo promedio que ayuda a medir el fondo puede ocultarlo. La conveniencia de suavizar depende de cuál de esas propiedades queremos conservar.
161.7. Variables ocultas y memoria en una descripción reducida
La pérdida de información puede afectar la forma de la ecuación dinámica. Para verlo, tomemos dos variables, con las mismas unidades, que evolucionan según el sistema lineal
Los coeficientes tienen unidades de tiempo inverso. Supongamos y , condiciones que aseguran estabilidad del origen. Si medimos únicamente , dos estados con el mismo valor de esta variable pueden evolucionar de manera diferente según el valor oculto de , siempre que .
Con un factor integrante, la segunda ecuación da
Al sustituir esta expresión en la primera, la variable observada satisface exactamente
El precio de eliminar es que aparece una integral sobre los valores anteriores de , ponderados por un núcleo exponencial. El término que contiene conserva, además, información sobre una condición inicial que no hemos medido. La dinámica completa seguía dos ecuaciones locales en el tiempo; la descripción de una sola variable requiere historia o información adicional.
Algunas elecciones de variables admiten una evolución autónoma, de modo que no toda reducción produce memoria; tampoco una fluctuación impredecible es necesariamente efecto de estados ocultos. El ejemplo muestra una posibilidad concreta que debemos considerar al ajustar una ecuación sencilla a un observable parcial.
Si se relaja mucho más rápido que la evolución relevante de , puede resultar útil aproximar su influencia mediante una relación casi instantánea. Eso exige comprobar una separación de tiempos y considerar el transitorio inicial. Sustituir automáticamente por su valor de equilibrio puede fallar cuando las escalas son comparables o cuando interesa precisamente la respuesta inmediata a una perturbación.
Zwanzig (1961) desarrolló una formulación estadística general en la que las descripciones macroscópicas incorporan efectos de memoria. El ejemplo lineal permite reconocer el problema sin ese formalismo completo. En el análisis de datos, una dependencia temporal que persiste después de un ajuste puede indicar variables omitidas, aunque también puede proceder del filtro instrumental que examinamos antes. Distinguir ambos orígenes requiere modelar la medición y evaluar si añadir observables o modificar el muestreo mejora las predicciones.
161.8. Comparar dependencias a la misma separación física
Dos estudios pueden obtener autocorrelaciones diferentes de un mismo proceso porque usan intervalos distintos. La autocorrelación de primer retraso compara muestras consecutivas, pero esas muestras pueden estar separadas por un segundo, una hora o una semana. Sin el intervalo de muestreo, el número del retraso no especifica una escala física.
Supongamos un proceso estacionario cuya función de autocovarianza es
El parámetro es su tiempo de correlación exponencial. Para un muestreo puntual sin ruido de medición, la autocorrelación entre observaciones consecutivas resulta
Si segundos, un registro cada segundo tiene . Con una observación cada diez segundos, el valor disminuye a . El mecanismo no cambió. Si mantenemos fija la separación física y comparamos el retraso diez del primer registro con el retraso uno del segundo, ambos valores coinciden.
En este modelo ideal podemos recuperar el parámetro mediante
La fórmula solo vale bajo las condiciones que la justifican. Una mezcla de procesos con varios tiempos, una tendencia no eliminada o un filtro de integración pueden producir una autocorrelación que no siga una exponencial simple. El ruido de medición independiente también altera la relación, porque aumenta la varianza del dato sin aumentar del mismo modo la covarianza a retrasos no nulos.
La comparación entre escalas debe prestar igual atención a las unidades espaciales. Una correlación entre parcelas vecinas no corresponde a la misma distancia cuando sus centros están separados por diez metros o por un kilómetro. Cambiar el tamaño de las parcelas puede modificar, además, qué se promedia dentro de cada una. Alinear los ejes físicos es necesario, aunque no siempre suficiente.
Hay otra diferencia entre observar una parte del sistema y reducir físicamente su tamaño. Registrar algunas unidades de una red deja intactas sus interacciones con las unidades que no observamos; retirar unidades puede modificar esas interacciones. Levina y Priesemann (2017) formalizaron efectos del submuestreo sobre observables colectivos y mostraron por qué deben distinguirse de los efectos de tamaño finito. Un registro más prolongado de la misma fracción no elimina automáticamente ese sesgo de cobertura.
Por tanto, antes de comparar una red pequeña con una fracción observada de una red grande hay que precisar qué permanece conectado, qué se omite del registro y qué cambios se hicieron realmente en el sistema. La igualdad del número de variables disponibles no garantiza igualdad de condiciones dinámicas.
161.9. Un campo viajero observado con cuatro protocolos
Reunamos las distinciones anteriores en un ejemplo completamente especificado. Consideremos el campo ideal
con expresado en metros y en segundos. La magnitud se mide en unidades de concentración. Su valor basal es diez, la amplitud es dos, la longitud de onda es ocho metros y el período es diez segundos. Los puntos de fase constante avanzan hacia valores crecientes de a una velocidad de metros por segundo.
Observamos un tramo de treinta y dos metros durante ciento sesenta segundos. Cada sensor promedia una ventana espacial de longitud y una exposición temporal de duración . Las ventanas se centran en las posiciones y tiempos asignados a los registros; suponemos que el campo continúa fuera del tramo observado para evitar efectos de borde en el promedio. Prescindimos del ruido y colocamos los centros de los sensores cada metro.
Como los promedios son lineales y separables, la amplitud que queda después de ambas integraciones es
Para los valores del ejemplo, los factores son no negativos. En una configuración general habría que distinguir el módulo de la amplitud y los posibles cambios de fase debidos al signo.
| Protocolo | Soporte espacial | Integración | Muestreo | Resultado ideal |
|---|---|---|---|---|
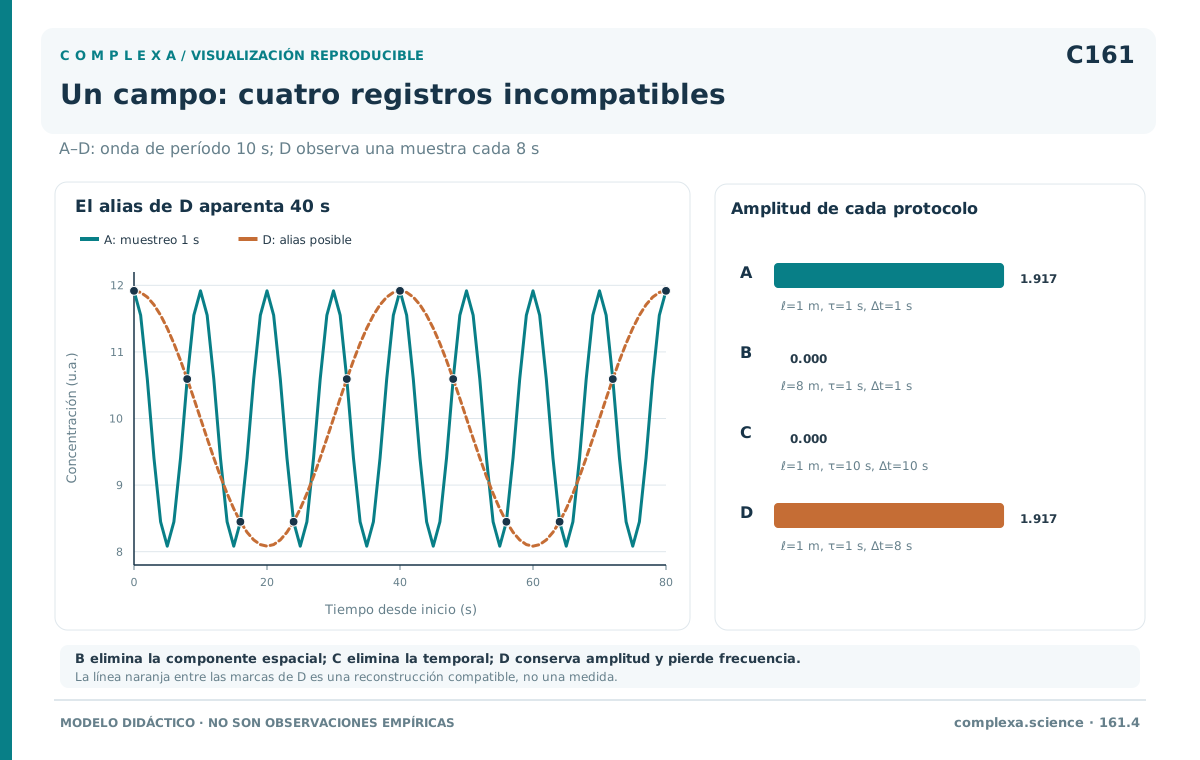
| A | 1 m | 1 s | 1 s | Onda visible, amplitud aproximada 1,92 y período 10 s. |
| B | 8 m | 1 s | 1 s | Campo registrado constante en 10 por cancelación espacial. |
| C | 1 m | 10 s | 10 s | Campo registrado constante en 10 por cancelación temporal. |
| D | 1 m | 1 s | 8 s | Amplitud aproximada 1,92; en un sensor fijo aparece un período de 40 s. |
El protocolo A conserva buena parte de la amplitud y toma diez muestras por período. El pequeño descenso de dos a aproximadamente se explica por la respuesta conocida del sensor. Dentro del modelo ideal podríamos corregirlo dividiendo por los factores de atenuación, que aquí están cerca de uno. Con ruido real habría que propagar también la incertidumbre de esa corrección.
En B cada lectura integra una longitud de onda completa, de modo que las zonas de concentración elevada compensan las de concentración baja y el valor resultante permanece en diez. Ninguna observación adicional con ese mismo soporte recuperará esta componente del campo ideal. El protocolo C llega a un resultado semejante al integrar un período temporal completo. En ambos casos, una señal constante es compatible con una dinámica espacialmente organizada y persistente.
El protocolo D tiene una dificultad distinta. Su frecuencia de muestreo es Hz y la oscilación real tiene Hz. La frecuencia aparente en un punto fijo es Hz, equivalente a un período de cuarenta segundos. La integración breve conserva la amplitud, pero la separación entre observaciones impide identificar correctamente la frecuencia a partir de esas muestras sin información adicional.
Podemos comprobar también el sentido aparente de propagación. En los instantes , la fase contiene , que produce el mismo coseno que . Los fotogramas son compatibles con una onda que avanza en sentido contrario a metros por segundo. El error afecta la interpretación del movimiento completo, aunque cada lectura individual sea exacta.
Los cuatro registros proceden de un mismo campo. La diferencia entre ellos puede calcularse antes de observarlos porque conocemos el modelo y los sensores. En una investigación esa información suele ser parcial, pero el ejercicio indica qué cambios conviene ensayar, ya que reducir el soporte, acortar la exposición y aumentar la cadencia resuelven ambigüedades diferentes.
161.10. Diseñar una observación que responda a la pregunta
La elección de escala comienza por el fenómeno que queremos distinguir. Estimar un valor medio, detectar un frente y medir la velocidad de propagación requieren información diferente. El diseño puede ser adecuado para una de estas tareas e insuficiente para otra, incluso si usa el mismo instrumento y produce archivos de igual tamaño.
Una forma de evaluar el protocolo es construir modelos candidatos y generar los registros que produciría cada uno. Se aplican a las simulaciones el soporte espacial real, la integración temporal y la selección de variables del experimento; después se comparan esas salidas con los datos. Así se evita exigir que una trayectoria del estado completo coincida directamente con una medida que contiene promedios o transformaciones.
Este procedimiento también permite detectar limitaciones antes de interpretar resultados. Si dos modelos de interés producen registros prácticamente indistinguibles bajo el protocolo disponible, mejorar únicamente el ajuste estadístico no resolverá la ambigüedad. Habrá que buscar una observación que los separe, prolongar el seguimiento cuando falten episodios relevantes o aceptar que la pregunta queda parcialmente abierta. La elección depende de qué información falta en cada caso.
Cuando sea posible, conviene conservar los datos anteriores a los promedios irreversibles y documentar las operaciones de adquisición. Esto facilita repetir el análisis con ventanas diferentes y comprobar la estabilidad de los resultados. Sin embargo, volver a procesar los mismos datos solo explora información ya registrada. Un patrón anulado por la exposición o una variable que nunca se midió requieren evidencia adicional.
Cambiar de escala en este sentido todavía no equivale a construir una transformación de renormalización. Aquí hemos especificado cómo cambia el registro al modificar la observación. Para obtener una descripción multiescala del sistema necesitaremos estudiar también cómo deben transformarse sus variables, sus parámetros y sus ecuaciones. Esa tarea exige, como condición práctica, conocer qué magnitudes conserva cada descripción y qué diferencias deja de representar.
Referencias
Levin, S. A. (1992). The problem of pattern and scale in ecology: The Robert H. MacArthur Award Lecture. Ecology, 73(6), 1943–1967. DOI.
Shannon, C. E. (1949). Communication in the presence of noise. Proceedings of the IRE, 37(1), 10–21. DOI.
Zwanzig, R. (1961). Memory effects in irreversible thermodynamics. Physical Review, 124(4), 983–992. DOI.
Levina, A. y Priesemann, V. (2017). Subsampling scaling. Nature Communications, 8, 15140. DOI.