Una instalación puede mantener su producción diaria consumiendo una reserva que no se repone. Su registro de entregas muestra un rendimiento constante, aunque la instalación disponga cada vez de menos margen para sostenerlo. Una segunda instalación obtiene el mismo resultado con entradas que compensan el consumo. Para comparar la continuidad de ambas hace falta medir la reserva, los flujos que la reponen y el tiempo durante el cual pueden mantenerse.
Un problema semejante aparece cuando una célula recupera la actividad de una vía de señalización después de recibir un estímulo persistente. Aunque la variable observada vuelva a su valor previo, otras variables internas permanecen modificadas y de ese cambio interno depende precisamente la respuesta adaptativa. Conservar una función puede exigir, en casos como este, transformar la configuración que la realiza.
La viabilidad añade una exigencia temporal, la de que el sistema pueda seguir cumpliendo determinadas condiciones con las respuestas de que realmente dispone. Una capacidad de ajuste rápida puede evitar que se atraviese un límite, en tanto que otra excelente pero tardía puede llegar cuando ya se ha agotado un recurso. La relación entre adaptación y viabilidad depende de esos tiempos, de los límites elegidos y de las perturbaciones frente a las que se evalúa el sistema.
Qué función se intenta conservar
Una función tiene que expresarse con la precisión suficiente para reconocer cuándo se cumple. «Mantener el servicio» puede significar atender una demanda mínima diaria, conservar una capacidad de respuesta o evitar que se acumule trabajo pendiente, tres formulaciones que dan lugar a problemas diferentes. Una organización puede alcanzar su volumen semanal de actividad y, aun así, interrumpir durante dos días una prestación que debía estar disponible continuamente.
La descripción requiere una variable observable y una condición sobre ella, que puede ser un intervalo permitido, un mínimo de producción o un límite al tiempo durante el cual se tolera una desviación. Si el requisito admite una interrupción breve, el estado del modelo debe incluir cuánto tiempo lleva interrumpido el funcionamiento, porque dos sistemas con igual producción actual pueden encontrarse en situaciones diferentes si uno acaba de detenerse y el otro lleva semanas parado.
La palabra adaptación tiene, además, varios significados técnicos, referidos a procesos con mecanismos y unidades de observación propios. En redes bioquímicas suele designar una respuesta transitoria seguida de la recuperación de una salida ante un estímulo que sigue presente. En evolución se refiere a cambios heredables que modifican el ajuste de una población a su ambiente. En una organización puede describir el aprendizaje y la modificación de procedimientos.
El regreso exacto al valor anterior es una propiedad particularmente exigente, propia de ciertas respuestas. Otras funciones se conservan dentro de un intervalo suficientemente amplio o mediante un cambio de régimen. Una población puede persistir modificando su época de reproducción, del mismo modo que un sistema productivo puede mantener la entrega de bienes con otra combinación de recursos. Una evaluación centrada en la función reconoce estas soluciones sin exigir que todas las variables recuperen su estado inicial.
También debe fijarse para quién se conserva la función. Una unidad puede cumplir su objetivo transfiriendo trabajo a otra. Si la segunda acumula una carga insostenible, la continuidad de la primera depende de un subsidio que el balance local omite. Al ampliar el límite del sistema cambian las restricciones que deben comprobarse. En aplicaciones a servicios de salud, un número agregado de atenciones necesita complementarse con condiciones sobre acceso y calidad para describir el funcionamiento que se pretende sostener, condiciones que requieren una definición propia y datos adecuados.
Un regulador que recuerda el error
La retroalimentación integral es una vía clara para estudiar la adaptación. Sea una salida que se quiere mantener cerca de una referencia y una variable de control que cambia según la diferencia acumulada entre referencia y salida. En un modelo didáctico continuo podemos escribir
donde representa pérdida o relajación de la salida, el efecto del control, la intensidad de su ajuste y una entrada externa constante. El punto indica la derivada temporal y las unidades pueden elegirse de modo que los términos de cada ecuación sean compatibles.
El control aumenta cuando y disminuye cuando . Si la salida permanece por debajo de la referencia, aunque sea por poco, sigue creciendo, de manera que el controlador retiene un efecto del error pasado. La igualdad
explica el nombre de control integral y muestra que el ajuste deja de acumularse cuando desaparece el error.
En un equilibrio, la condición obliga a que , con lo cual la otra ecuación exige . Una perturbación constante puede, por tanto, modificar el valor de control necesario sin alterar la salida final. El polinomio característico de este sistema lineal sin restricciones es . Con los parámetros positivos declarados, sus dos autovalores tienen parte real negativa y las desviaciones respecto del equilibrio decaen.
La arquitectura de una red puede sostener esa propiedad frente a variaciones de parámetros. Barkai y Leibler (1997) estudiaron la robustez de la adaptación en un modelo de señalización bacteriana, el mismo marco en el que Yi et al. (2000) identificaron un control integral y analizaron las condiciones de las que depende. En ese modelo, la salida que recupera su nivel es la actividad de los complejos receptores (una sola entre las muchas variables de la célula) y la integración se realiza a través de la metilación.
Entre los supuestos que examinaron Yi et al. figuran la desmetilación de receptores activos y ciertas independencias de las tasas respecto del estado de metilación y del ligando, supuestos cuya relajación puede reducir la precisión de la adaptación. La conexión con el control integral explica por qué una salida puede volver a su nivel previo ante un conjunto de cambios sin que cada constante molecular conserve exactamente su valor.
Otras clases de modelos admiten arquitecturas adaptativas distintas. Ma et al. (2009) exploraron computacionalmente redes enzimáticas de tres nodos y encontraron, entre las soluciones robustas de esa búsqueda, dos tipos de organización central, que son la retroalimentación negativa con un nodo amortiguador y la regulación hacia delante mediante rutas con efectos opuestos. En el segundo tipo, una ruta contrarresta a la otra bajo condiciones cinéticas que mantienen la proporción necesaria. El resultado, circunscrito al espacio de redes y parámetros estudiado, muestra que una respuesta adaptativa puede analizarse con mecanismos alternativos y lograrse con más de un tipo de circuito.
La desviación que ocurre antes de recuperar el objetivo
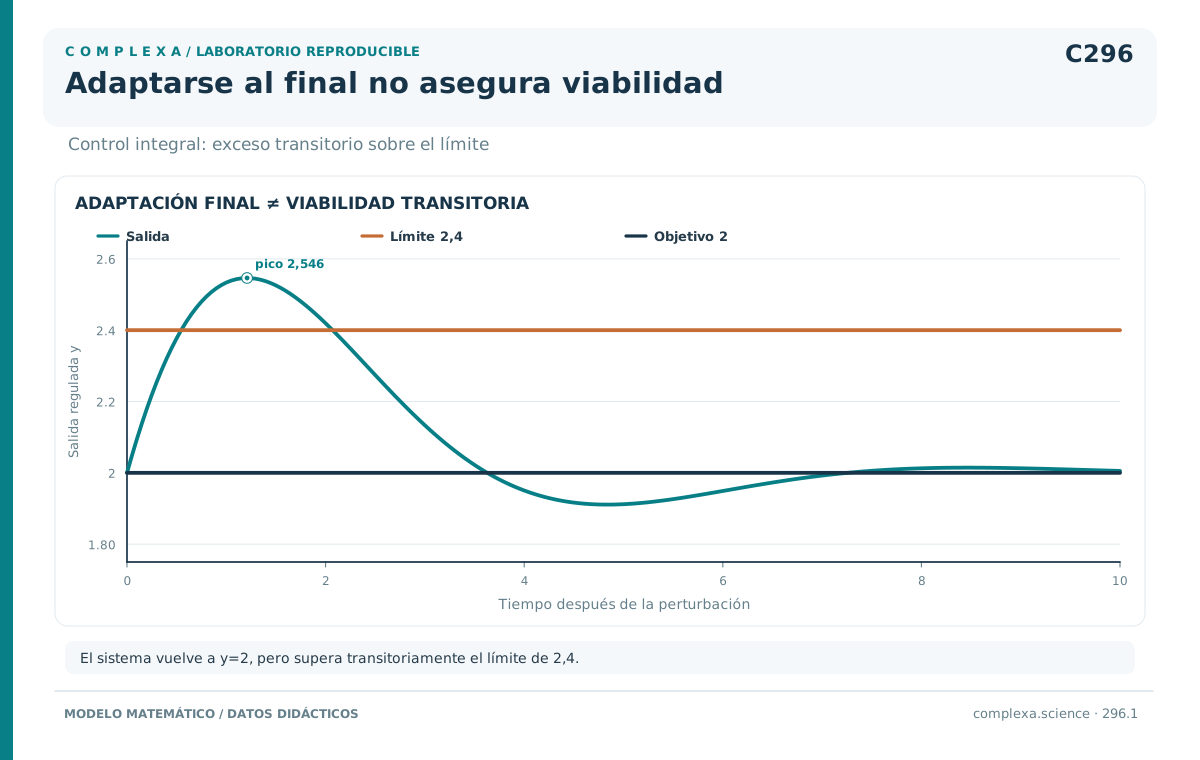
El equilibrio anterior dice poco sobre el máximo desvío durante la respuesta. Tomemos , referencia y estado inicial , con antes de la perturbación. En el instante cero pasa a valer uno y permanece en ese valor. El nuevo equilibrio es , pero el control no puede cambiar de valor de manera instantánea.
La solución para la salida es
La entrada externa hace subir inicialmente hasta que el ajuste de revierte esa subida. El máximo, de valor 2,5463, se alcanza en , aproximadamente 1,209 unidades de tiempo. Después la salida regresa a dos mediante oscilaciones amortiguadas.
Supongamos ahora que la función exige mantener en todo momento. Este regulador, aun siendo estable y perfectamente adaptativo, incumple esa condición durante el transitorio, ya que la salida rebasa el límite por primera vez aproximadamente en . Una evaluación que registrase únicamente el valor inicial y el final clasificaría como satisfactoria una respuesta que atravesó el límite intermedio.
Modificar la ganancia del controlador cambia la forma y la rapidez de la respuesta. Otra opción es incorporar información anticipada sobre la perturbación. Cualquiera de las dos obliga a recalcular la trayectoria completa. Un aumento de la ganancia, por ejemplo, puede reducir parte del error y, en determinadas arquitecturas, volver más oscilatoria la respuesta, con lo que unos límites pueden mejorar y otros empeorar.
Existe además una restricción física de otra naturaleza. Si el control solo puede tomar valores entre cero y tres, el equilibrio requerido tiene que pertenecer a ese intervalo. Con los mismos parámetros y una perturbación , mantener exigiría , un valor situado fuera del dominio de operación del controlador, cualquiera que sea su ganancia. Haría falta un mecanismo capaz de retirar parte de la entrada, modificar el entorno o redefinir el funcionamiento exigido.
Estados admisibles y estados desde los que se puede continuar
La teoría de la viabilidad parte de un conjunto de condiciones que deben satisfacerse. Si el estado es , llamamos al conjunto de estados admisibles. Una dinámica discreta puede representarse como donde es una acción disponible y una perturbación. La elección de puede depender de observaciones actuales y pasadas. Un estado pertenece al núcleo de viabilidad cuando existe una regla de actuación capaz de mantener la evolución dentro de durante el horizonte especificado.
La pertenencia a comprueba solo las condiciones actuales. El núcleo exige además una posibilidad de continuación que depende de la capacidad de frenar o de reponer, algo que la distancia al límite actual deja fuera. Un vehículo puede circular dentro del carril y estar tan cerca de una curva, a tanta velocidad, que ninguna maniobra disponible le evite salirse. Del mismo modo, una reserva puede superar su mínimo y agotarse antes de que llegue un suministro inevitablemente retrasado.
Cury et al. (2005) aplicaron esta perspectiva al enfoque ecosistémico de las pesquerías y consideraron conjuntamente restricciones ecológicas y socioeconómicas. Su formulación busca evoluciones compatibles con límites definidos sin exigir de entrada una única combinación óptima de objetivos. La producción puede variar en ellas siempre que se mantengan las condiciones sobre el ecosistema y el uso del recurso.
La optimización puede incorporarse en un segundo paso. La condición de viabilidad delimita primero qué decisiones conservan la posibilidad de cumplir los requisitos futuros y, entre las acciones que superan ese filtro, alguna puede consumir menos energía o repartir mejor un coste. Un beneficio inmediato elevado puede quedar excluido si conduce a un estado desde el que ya no existe continuación admisible.
La estabilidad se refiere a cómo responde una trayectoria o un conjunto ante perturbaciones. La viabilidad, en cambio, depende de las restricciones seleccionadas. Un equilibrio estable situado fuera de es un estado al que el sistema puede converger con regularidad y que, al mismo tiempo, incumple la función requerida. A la inversa, una evolución puede permanecer indefinidamente dentro de sin acercarse a ningún punto fijo si sus variaciones siguen siendo compatibles con las condiciones.
Una reserva con capacidad de reposición lenta
Construyamos un ejemplo discreto completo. Una instalación mantiene una reserva , medida en unidades enteras, entre cero y diez. Su capacidad efectiva de reposición en el periodo es , también entera y comprendida entre cero y seis. En una primera versión, la demanda es constante e igual a cuatro unidades por periodo. El responsable puede aumentar o disminuir en una unidad la capacidad del periodo siguiente, o bien mantenerla. Por tanto,
Solo son admisibles las acciones que conserven . Como la reposición actual ya está comprometida, un aumento decidido hoy modifica y deja sin cambio . Tampoco se contempla comprar una entrega extraordinaria ni desechar un excedente para evitar el límite superior, restricciones propias del ejercicio que determinan su resultado.
Con once valores de reserva y siete de capacidad, contiene 77 estados. Considérese . La reserva es positiva, pero incluso los aumentos más rápidos permitidos producen pérdidas consecutivas de tres, dos y una unidad, con lo que la reserva pasa por cinco, dos, cero y menos uno. Cualquier ajuste más lento pierde al menos lo mismo. Ese estado satisface los límites presentes y, sin embargo, queda fuera del núcleo viable.
Con , esos mismos aumentos dan la secuencia seis, tres, uno y cero mientras la capacidad sube hasta cuatro, nivel desde el cual puede mantenerse sin perder reserva. Una sola unidad inicial de diferencia decide, por tanto, si existe una continuación admisible. Cuando se necesitan tres unidades de reserva, porque se pierden dos hasta que entra en vigor la capacidad tres y otra más antes de llegar a cuatro.
El exceso de capacidad plantea el problema simétrico frente al techo de almacenamiento. Con , la reducción más rápida todavía añade dos unidades de reserva y después una antes de que la capacidad se estabilice en cuatro, de modo que la reserva inicial no puede superar siete. Una reserva abundante protege frente a una reposición insuficiente y, a la vez, reduce el margen ante una sobreproducción que tarda en detenerse.
Con estos razonamientos se construye el núcleo exacto para demanda constante, que la tabla recoge junto con una variante incierta desarrollada en la sección siguiente. Todos los intervalos se refieren a valores enteros de y las acciones siguen limitadas a cambios de una unidad en .
| Capacidad actual | Reserva viable con demanda 4 | Reserva robustamente viable con demanda 3 o 5 |
|---|---|---|
| 0 | 10 | Ninguna |
| 1 | 6–10 | 10 |
| 2 | 3–10 | 6–10 |
| 3 | 1–10 | 3–10 |
| 4 | 0–10 | 1–9 |
| 5 | 0–9 | 0–7 |
| 6 | 0–7 | 0–4 |
La columna determinista contiene 53 estados, cifra que puede verificarse mediante una eliminación retrospectiva. Se parte de los 77 estados de , se suprimen aquellos desde los que ninguna acción conduce a otro estado del conjunto conservado y se repite la operación sobre el conjunto reducido. Los tamaños sucesivos son 77, 64, 57, 54 y 53. Una nueva repetición deja los mismos 53 estados.
La repetición es necesaria porque una acción puede evitar la infracción del periodo siguiente y conducir, aun así, a una situación sin salida posterior. Una vez alcanzado un conjunto que ya no cambia, cada estado conservado dispone de una acción que lleva a otro estado conservado. Repitiendo esa elección puede continuarse indefinidamente en este sistema finito. La comprobación debe recorrer todas las acciones permitidas, incluidas las de mantener o reducir capacidad, porque limitarla a una política elegida de antemano mediría solo la viabilidad de esa política.
La incertidumbre cambia la pregunta
Sustituyamos la demanda constante por una demanda que puede valer tres o cinco en cada periodo. No asignamos probabilidades, porque buscamos una garantía frente a cualquier secuencia formada por esos valores. En cada periodo el responsable observa y y decide . Solo después se realiza la demanda y la reserva se actualiza según .
Una acción es aceptable cuando conduce a un estado viable tanto si la demanda es tres como si es cinco. El cálculo conserva los estados para los que existe al menos una acción aceptable. En símbolos, el paso retrospectivo utiliza
El orden de los cuantificadores expresa la información disponible al decidir. Si la acción actual pudiera elegirse conociendo una perturbación todavía no observada, se estaría resolviendo un problema de control diferente. Las acciones de periodos posteriores sí podrán incorporar las demandas que ya se hayan realizado.
La tercera columna de la tabla contiene el núcleo robusto. El cálculo completo reduce los 77 estados a 56, después a 43, a 37 y finalmente a 36, conjunto que una nueva iteración deja intacto. La diferencia con los 53 estados del caso determinista, que suponía siempre el valor medio, procede de exigir una respuesta válida para ambas demandas y sus posibles continuaciones.
El estado , por ejemplo, puede mantenerse con demanda cuatro, pero una demanda de cinco deja la reserva en menos uno antes de que cualquier cambio de capacidad tenga efecto. En el otro extremo, incumple el límite superior si la demanda es tres. Con capacidad cuatro, la franja robusta exige al menos una unidad de margen a cada lado.
Un estado interior puede admitir varias respuestas. Desde , las tres acciones posibles (aumentar, mantener o reducir la capacidad) conservan la pertenencia al núcleo robusto frente a cualquiera de las dos demandas siguientes, mientras que desde solo la conserva un aumento de una unidad. El funcionamiento actual puede parecer correcto en ambos casos, que se distinguen por el número de decisiones futuras que siguen disponibles.
La garantía depende del conjunto de perturbaciones considerado. Ninguna reserva finita podría darla ante una demanda arbitrariamente grande. Si la demanda alta solo puede durar cierto número de periodos, puede incluirse en el estado una variable que registre esa duración y calcularse un conjunto menos restrictivo. Un intervalo acotado, una distribución de probabilidades y un presupuesto de perturbaciones son modos distintos de representar la incertidumbre, entre los que se elige según el problema investigado.
Martin y Alvarez (2019) estudiaron cómo asociar a los estados viables una medida de la perturbación que pueden soportar ahora y en el futuro. Esa medida completa la clasificación de un estado como viable o inviable, puesto que dos posiciones del mismo núcleo pueden tener márgenes de tolerancia diferentes y admitir trayectorias que los aumenten.
El ajuste utiliza recursos y también tarda
En el ejemplo, modificar la capacidad no tiene coste y solo está limitado por la velocidad. Si aumentar consumiera una reserva financiera o exigiera personal disponible, esas cantidades tendrían que incorporarse al estado, porque la existencia de una política en el modelo reducido podría depender de recursos que nunca se comprobaron. Incluir el coste puede suprimir precisamente las únicas acciones de las que dependía la continuación.
Un servicio podría mantener su actividad con horas extraordinarias durante una demanda elevada. Si esa respuesta se prolongara, el modelo tendría que indicar cuántas horas pueden acumularse y cómo se recupera la capacidad de trabajo, información que recoge una variable de carga acumulada, capaz de distinguir una respuesta excepcional de su repetición indefinida. Se trata de un ejemplo organizativo hipotético, ajeno a cualquier límite clínico de carga o regla de atención.
La rapidez con que se adquiere capacidad es también una propiedad del sistema. Si la instalación pudiera cambiar hasta en dos unidades por periodo, con los mismos límites de reserva, capacidad y demanda, el conjunto de acciones pasaría a ser , excluidas siempre las que salieran del intervalo de capacidad. El núcleo robusto contendría entonces 48 estados. Esa ampliación se debe solo a la mayor rapidez de respuesta, con el mismo máximo de producción y el mismo depósito.
El estado , inviable con la regla lenta frente a demanda incierta, pasa a ser viable. Si el responsable aumenta la capacidad en dos unidades y la demanda es cinco, el periodo siguiente comienza con reserva uno y capacidad cuatro. Un nuevo aumento hasta cinco basta para afrontar otra demanda de cinco sin que la reserva baje de cero. Con demandas menores, las acciones siguientes pueden ajustarse a la reserva observada. La garantía de los 48 estados se comprobó sobre ambas posibilidades en cada paso.
El volumen del núcleo depende de la representación elegida. Los 48 estados son el recuento exacto de este ejemplo entero. Cambiar las unidades, añadir variables o restringir las perturbaciones modificaría esa cifra, aunque dentro de una misma representación y con las mismas condiciones la comparación de los conjuntos sí identifica qué situaciones adicionales se vuelven manejables.
Una mejora puede consistir en ampliar ese conjunto o en conducir el estado actual hacia una zona con más opciones. Acumular reserva ayuda cuando la reposición es baja, pero cerca del techo de almacenamiento puede convenir reducirla. Como el margen necesario depende de la combinación de reserva y capacidad, la decisión exige analizar el estado completo, algo que una instrucción uniforme de maximizar reservas pasa por alto.
Funciones que compiten por la misma capacidad
El análisis cambia cuando deben conservarse varias funciones a la vez. Consideremos dos actividades que comparten una capacidad de seis unidades por periodo. La primera necesita al menos cuatro y la segunda al menos tres. Si cada unidad asignada produce una unidad útil y no hay reservas ni sustitutos, ambas condiciones requieren juntas siete unidades y ninguna regla de reparto puede satisfacerlas a la vez.
Una función objetivo ponderada podría asignar cinco unidades a la primera actividad y una a la segunda, con un resultado agregado alto si el peso de la primera es grande, aunque la segunda siguiera por debajo de su mínimo. Expresar los requisitos como restricciones conserva esa información, que una suma de resultados puede ocultar por compensación. Admitir o impedir esa compensación forma parte de la definición del problema.
Con siete unidades de capacidad aparece la asignación cuatro y tres, factible pero con todo el recurso comprometido. Basta entonces con que una unidad deje de estar disponible durante un periodo para que vuelva a faltar capacidad. Con ocho unidades, por el contrario, puede mantenerse una unidad sin asignar y utilizarla ante esa pérdida. De ahí que una mejora del margen pueda consistir en mantener disponible una respuesta que todavía no se necesita, sin incrementar continuamente la producción observada.
El mismo ejemplo distingue entre ampliar recursos y cambiar requisitos. Reducir a dos el mínimo de la segunda actividad vuelve factible el reparto original de seis unidades, pero modifica lo que se entiende por conservar la función y obliga a interpretar los resultados respecto de la nueva condición. La pertinencia del requisito inicial y la aceptabilidad de su modificación para las personas afectadas son cuestiones que el cálculo de viabilidad deja abiertas.
La sustitución tecnológica es una tercera posibilidad. Si la segunda actividad consigue producir tres unidades útiles consumiendo dos unidades de capacidad compartida, los requisitos iniciales pueden satisfacerse con los seis recursos disponibles gracias a un cambio en la relación entre recurso y resultado. Para incorporarlo al modelo habría que representar su periodo de aprendizaje o instalación, durante el cual la mejora futura todavía no está operativa.
Las funciones también pueden estar vinculadas en el tiempo, por ejemplo cuando parte de la capacidad actual se destina al mantenimiento que evita una reducción futura. Una asignación que hoy cumple ambos mínimos a costa de eliminar todo el mantenimiento puede conducir a una infracción posterior. Cuando una actividad modifica así los recursos de los periodos siguientes, el reparto inmediato ya no describe por completo el problema. El estado tiene que registrar entonces el desgaste y la condición de continuación ha de comprobar cuándo se recupera o se pierde capacidad.
Adaptarse antes de que decline la población
La adaptación evolutiva introduce un proceso que cambia las características de los organismos a lo largo de las generaciones. Una población sometida a un ambiente desfavorable puede disminuir mientras se expanden en ella variantes mejor ajustadas. Cuando el cambio heredable restablece la persistencia antes de la extinción se habla de rescate evolutivo, cuyo estudio exige relacionar la respuesta evolutiva con la trayectoria demográfica.
Bell y Gonzalez (2009) investigaron este problema con poblaciones de levaduras expuestas a condiciones salinas normalmente letales. Manipularon el tamaño poblacional y observaron que algunas poblaciones podían recuperarse, en determinados casos dentro de unas 25 generaciones, con una posibilidad de rescate en la que influía el tamaño inicial. El experimento demuestra una recuperación evolutiva bajo esas condiciones experimentales, en la que intervienen la variación disponible y el riesgo que corren las poblaciones pequeñas.
Un cálculo elemental separa la velocidad de mejora del tiempo disponible. Supongamos, como ejercicio independiente, que una población empieza con y decrece a una tasa continua de 0,1 por unidad de tiempo hasta un momento a partir del cual su crecimiento se vuelve positivo. Antes de ese cambio,
Fijemos un umbral didáctico de 50 individuos, por debajo del cual se considera incumplida la condición de conservación. Para no atravesarlo antes de la recuperación se necesita , de donde , aproximadamente 6,93 unidades de tiempo. Si la mejora llega en cuatro unidades, la población mínima es aproximadamente 67,0, cifra que baja a 36,8 si tarda diez.
El umbral de 50 es una condición impuesta para ilustrar el cálculo, ya que en poblaciones reales el riesgo puede cambiar gradualmente con el tamaño y depender de las fluctuaciones y de la reproducción. El ejemplo muestra que una mejora final idéntica puede producir trayectorias muy diferentes según el momento en que llegue y que medir únicamente el crecimiento posterior a la adaptación omitiría el mínimo poblacional previo.
Un experimento de Olazcuaga et al. (2026) hace visible una distinción relacionada. Durante seis generaciones, los autores estudiaron poblaciones del escarabajo Tribolium castaneum en un ambiente con deltametrina y compararon condiciones de densidad, así como poblaciones con continuidad evolutiva frente a controles en los que cada generación se reemplazaba por individuos de la población ancestral. Las poblaciones supervivientes que podían evolucionar mejoraron su aptitud en el ambiente experimental.
La dependencia de la densidad aumentó el riesgo de extinción y los autores no detectaron que la posibilidad de evolucionar redujera significativamente ese riesgo durante el periodo estudiado. La mejora observada entre los supervivientes y la probabilidad de persistir fueron, por tanto, resultados distintos. Como el experimento no separó por completo las contribuciones genéticas de los posibles efectos transgeneracionales o del microbioma, su diseño y su duración acotan la interpretación de esa mejora.
La selección de supervivientes afecta también a las evaluaciones organizativas. Una comparación limitada a las unidades que siguen funcionando puede encontrar grandes mejoras entre ellas y dejar fuera a las que desaparecieron durante la transición. En ese caso, la función que realizan las unidades restantes puede coexistir con una reducción importante de la cobertura total. Para relacionar adaptación con continuidad se necesita conservar el denominador inicial y registrar cuándo se producen las pérdidas.
Comprobar la continuidad de una política concreta
La pertenencia al núcleo viable asegura que existe alguna regla adecuada, pero una organización situada dentro de él puede aplicar otra que la haga salir. Para evaluar una política concreta deben calcularse las transiciones que esa política produce con la información de la que se dispone al decidir. Los errores de observación pueden obligar a representar varios estados posibles y a abandonar el supuesto de que la reserva real se conoce con exactitud.
En la instalación del ejemplo, medir únicamente sería insuficiente. Con cambios máximos de una unidad, una reserva de tres unidades es robustamente viable si la capacidad es tres y deja de serlo si es dos. Un indicador agregado que registrara solo la reserva daría a ambas situaciones la misma clasificación y pasaría por alto el retraso de reposición contenido en , que modifica las acciones necesarias.
Una política puede también conservar la reserva en una prueba con demanda media y fallar ante una secuencia alternante, razón por la cual la verificación robusta debe revisar las sucesiones permitidas aunque algunas sean poco frecuentes en los registros. Si se opta por una garantía probabilística, corresponde especificar su horizonte y la probabilidad de incumplimiento que se acepta, porque una probabilidad anual pequeña puede dar, acumulada a lo largo de décadas, una probabilidad mucho mayor.
Con la regla original, el estado admite una única acción robustamente viable, la de aumentar la capacidad a cuatro. Una demanda siguiente de tres lleva a y una de cinco, a . Ambas posiciones pertenecen al núcleo, aunque desde la segunda el aumento hasta cinco vuelve a ser obligatorio para conservar la garantía. El registro necesario para ejecutar esa política contiene la reserva observada, la capacidad comprometida y la acción decidida antes de conocer la demanda siguiente.
Referencias
Barkai, N., y Leibler, S. (1997). Robustness in simple biochemical networks. Nature, 387, 913–917. https://doi.org/10.1038/43199
Bell, G., y Gonzalez, A. (2009). Evolutionary rescue can prevent extinction following environmental change. Ecology Letters, 12(9), 942–948. https://doi.org/10.1111/j.1461-0248.2009.01350.x
Cury, P. M., Mullon, C., Garcia, S. M., y Shannon, L. J. (2005). Viability theory for an ecosystem approach to fisheries. ICES Journal of Marine Science, 62(3), 577–584. https://doi.org/10.1016/j.icesjms.2004.10.007
Ma, W., Trusina, A., El-Samad, H., Lim, W. A., y Tang, C. (2009). Defining network topologies that can achieve biochemical adaptation. Cell, 138(4), 760–773. https://doi.org/10.1016/j.cell.2009.06.013
Martin, S., y Alvarez, I. (2019). Anticipating shocks in the state space: Characterizing robustness and building increasingly robust evolutions. SIAM Journal on Control and Optimization, 57(1), 490–509. https://doi.org/10.1137/16M1061175
Olazcuaga, L., Melbourne, B. A., Nordstrom, S. W., y Hufbauer, R. A. (2026). Density dependence during evolutionary rescue increases extinction risk but does not prevent adaptation. Ecology Letters, 29(1), e70312. https://doi.org/10.1111/ele.70312
Yi, T.-M., Huang, Y., Simon, M. I., y Doyle, J. C. (2000). Robust perfect adaptation in bacterial chemotaxis through integral feedback control. Proceedings of the National Academy of Sciences, 97(9), 4649–4653. https://doi.org/10.1073/pnas.97.9.4649