Módulo 25. Autómatas celulares y modelos basados en agentes
246.1. Coordinar movimiento sin una trayectoria central
Una bandada puede cambiar de dirección, mantener cierta cohesión y responder a perturbaciones sin que cada integrante conozca la configuración completa. Los modelos de movimiento colectivo investigan cómo interacciones locales pueden producir esas propiedades.
El enfoque no exige suponer que todos los individuos obedezcan exactamente las mismas reglas ni que carezcan de diferencias de información. Permite comenzar con una hipótesis sencilla y añadir heterogeneidad cuando sea relevante. Lo decisivo es especificar qué percibe cada agente y cómo transforma esa información en movimiento.
Reynolds presentó un modelo de animación distribuida en el que agentes móviles responden a su entorno local [1]. Su propuesta mostró que el movimiento grupal puede construirse mediante interacciones, sin escribir por separado la trayectoria completa de cada individuo. Ese objetivo computacional debe distinguirse de identificar las reglas de una especie concreta.
Vicsek y colaboradores estudiaron un modelo de partículas autopropulsadas con alineamiento local y ruido angular [2]. Su interés se centra en la aparición de movimiento orientado a escala colectiva. Las partículas mantienen rapidez constante y sus direcciones responden a los vecinos. Esta simplificación permite estudiar la organización sin representar todos los detalles de la locomoción.
Ambas aproximaciones pertenecen a una familia amplia, pero no son intercambiables. Un modelo que incluye atracción y evitación de colisiones responde a preguntas distintas de las de otro que solo ajusta orientaciones. Una animación puede parecer una bandada en ambos casos y ocultar diferencias importantes de cohesión o contacto.
En este capítulo construiremos un cálculo pequeño de alineamiento y veremos cómo promediar direcciones, cómo medir la polarización y por qué una polarización alta puede darse sin una agrupación cohesionada. También distinguiremos la interacción por distancia física de la interacción por número de vecinos.
La explicación mantendrá separados tres niveles (la regla programada, el patrón que produce y la evidencia sobre un sistema observado). El primero permite derivar consecuencias; el segundo requiere medidas; el tercero exige contrastar mecanismos y condiciones. Confundirlos convierte una semejanza visual en una conclusión más fuerte de lo que los datos permiten.
Para precisar qué significa que los agentes se muevan juntos, preguntaremos cuánto coinciden sus direcciones, qué distancias mantienen, cómo cambian sus vecinos y qué ocurre cuando retiramos o modificamos una interacción.
Estas preguntas también orientan la elección de datos, porque registrar solo posiciones finales deja sin observar respuestas temporales que podrían distinguir reglas de movimiento rivales.
246.2. Posición, velocidad y vecindad
Representemos al agente i mediante una posición bidimensional y un ángulo de orientación. Su rapidez será una constante positiva común. La velocidad es entonces esa rapidez multiplicada por el vector unitario cuya primera componente es el coseno del ángulo y cuya segunda componente es su seno.
Esta representación separa rapidez y dirección. Dos agentes pueden tener la misma rapidez y desplazarse en sentidos opuestos. Promediar las rapideces individuales no informa sobre el transporte colectivo; necesitamos considerar los vectores y su cancelación.
Definamos como vecinos a los agentes situados a una distancia no mayor que R de la posición de referencia. Incluiremos al propio agente en el promedio de orientación. Esa inclusión conserva una contribución de su dirección anterior y garantiza que la vecindad no esté vacía, aunque la suma vectorial todavía pueda anularse por cancelación.
Como las vecindades se recalculan a partir de las posiciones de cada paso, la red de interacción es dinámica. La orientación modifica el movimiento y el movimiento modifica quién influye sobre quién; esta retroalimentación distingue el problema de un consenso sobre una red fija.
Para el ejemplo usaremos actualización simultánea. Primero calculamos todas las orientaciones nuevas a partir de las posiciones y orientaciones anteriores. En la convención de desplazamiento que emplearemos, las posiciones avanzan con las velocidades anteriores durante el intervalo temporal. Las orientaciones nuevas se usan en el siguiente intervalo.
Usar la velocidad nueva para ese desplazamiento define otra discretización. La diferencia puede ser pequeña en ciertos regímenes, pero debe declararse. El código y la ecuación deben coincidir para que una comparación de parámetros tenga significado.
También hay que especificar las fronteras. Podemos estudiar un plano abierto, una región con paredes o un dominio periódico. En este último, la distancia entre agentes próximos a bordes opuestos debe calcularse teniendo en cuenta la identificación de esos bordes. Con la distancia ordinaria se romperían las interacciones que el dominio periódico pretende conservar.
Las partículas puntuales de esta versión no tienen volumen ni una regla de repulsión. Dos posiciones pueden coincidir y dos trayectorias pueden cruzarse. Si queremos representar cuerpos que no se superponen, debemos introducir mecanismos adicionales y comprobar sus consecuencias, porque la regla de alineamiento no contiene nada que impida las colisiones.
246.3. Promediar ángulos exige respetar su geometría
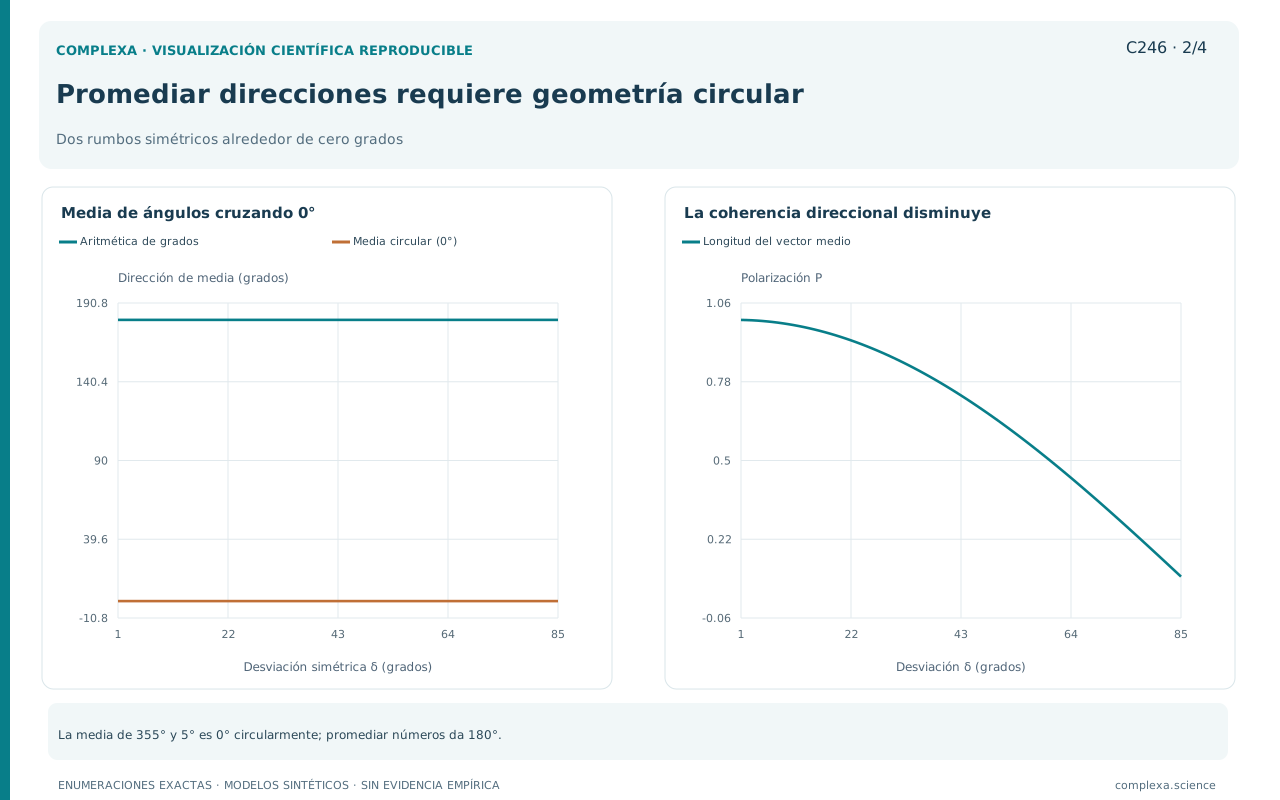
Los ángulos no deben promediarse siempre como números ordinarios. Dos orientaciones de trescientos cincuenta y diez grados están cerca de cero; su promedio aritmético, ciento ochenta grados, apunta en la dirección opuesta a la que comparten porque ignora que el círculo se cierra.
La media circular se obtiene sumando los vectores unitarios y calculando el argumento del resultado. Una función de dos argumentos, que usa por separado la suma de senos y la suma de cosenos, permite identificar el cuadrante correcto. Dividir una suma por la otra y aplicar una arcotangente simple puede perder esa información.
Para tres direcciones de trescientos cincuenta, cero y diez grados, las contribuciones verticales se cancelan y las horizontales son positivas. La media circular es cero, mientras que la aritmética sería ciento veinte grados, un valor incompatible con la proximidad de las tres orientaciones originales.
Si la suma vectorial es exactamente cero, no existe una dirección media definida. Dos agentes con orientaciones opuestas y pesos iguales son un ejemplo. Un programa debe resolver ese caso mediante una convención explícita, como conservar la orientación anterior o elegir una dirección al azar.
Aquí conservaremos la orientación previa cuando la suma sea nula. Cerca de cero, una implementación numérica necesita una tolerancia documentada. Una cantidad muy pequeña puede tener un ángulo calculable pero extremadamente sensible a redondeos. Esa sensibilidad no debe confundirse con una propiedad robusta del mecanismo.
Podemos añadir ruido angular independiente después de calcular la dirección media. Adoptaremos una variable uniforme entre menos eta sobre dos y eta sobre dos, medida en radianes. El ángulo nuevo es la media circular más esa perturbación, interpretado módulo una vuelta completa.
El parámetro eta tiene significado solo junto con esta convención. Una implementación que use un intervalo entre menos eta y eta introduce el doble de amplitud. Comparar valores numéricos de eta entre ambas sin convertirlos produciría una discrepancia artificial.
El ruido podría representar errores de percepción o variabilidad de respuesta, pero esa interpretación requiere evidencia. También podría ser simplemente una perturbación matemática para estudiar estabilidad. Nombrar su distribución y su dependencia temporal es más preciso que atribuirle de inmediato un origen biológico.
246.4. Un cálculo local con tres agentes
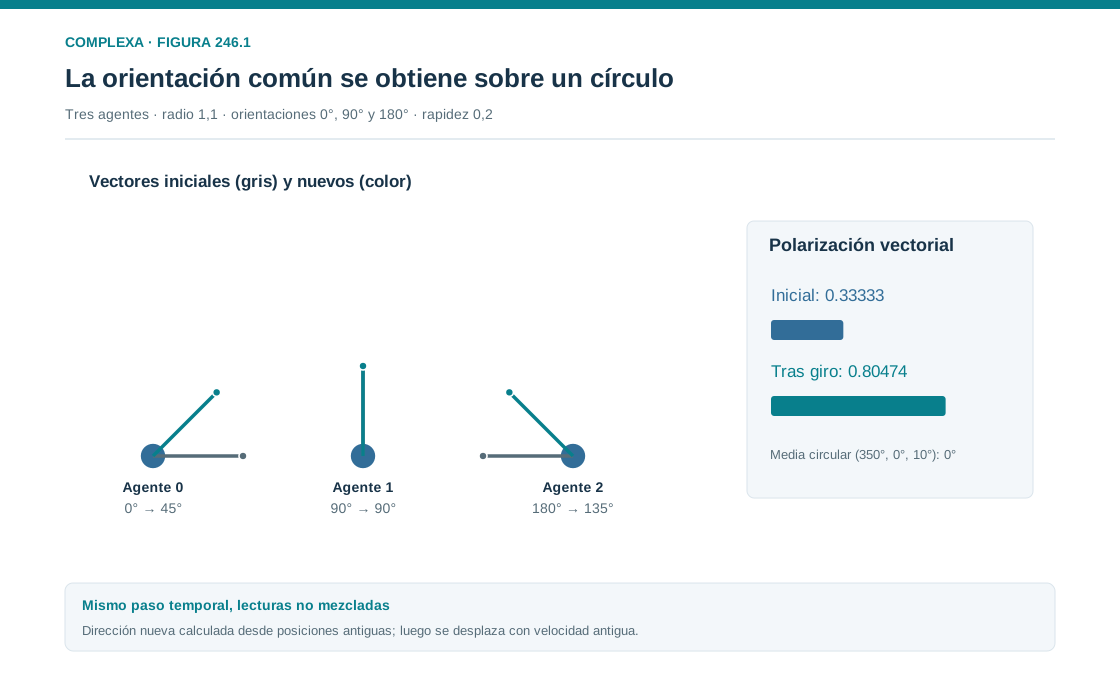
Coloquemos tres agentes en una línea horizontal, en las posiciones cero cero, uno cero y dos cero. Sus orientaciones iniciales serán cero, noventa y ciento ochenta grados. Tomemos un radio de interacción de uno coma uno, incluyamos al propio agente y fijemos ruido angular nulo.
El agente izquierdo observa su propia dirección y la del central. La suma de sus vectores unitarios es uno en horizontal y uno en vertical, así que su orientación nueva es cuarenta y cinco grados. El agente derecho combina la dirección central con la suya y obtiene ciento treinta y cinco grados.
El agente central observa a los tres. Las contribuciones horizontales de los extremos se cancelan y queda una contribución vertical positiva. Su dirección permanece en noventa grados. Después de una actualización de orientaciones, los tres ángulos son cuarenta y cinco, noventa y ciento treinta y cinco.
La dispersión angular disminuye, pero no desaparece en un solo paso. Cada extremo usa información local y no conoce directamente la dirección del otro extremo. La coordinación se propaga mediante la estructura de contactos, que a su vez puede cambiar cuando actualicemos posiciones.
Si ampliamos el radio para que todos observen a todos, los tres obtienen la misma media circular de noventa grados en una actualización. Esa comparación muestra el efecto de cambiar la vecindad, pero de ella no se sigue que un radio mayor produzca siempre mejores resultados con ruido, obstáculos u objetivos diferentes.
Para verificar el desplazamiento, fijemos rapidez cero coma dos y un intervalo de una unidad. Con nuestra convención de usar velocidades anteriores, las posiciones nuevas son cero coma dos cero, uno cero coma dos y uno coma ocho cero. Las orientaciones recién calculadas se aplicarán al siguiente desplazamiento.
No debemos usar las posiciones nuevas para calcular algunas orientaciones y las antiguas para otras. Todas las vecindades del paso pertenecen al mismo estado de referencia. Mezclar ambas versiones introduce asincronía y puede hacer que el resultado dependa del orden de los índices.
El cálculo ilustra alineamiento, pero una reducción inicial de la dispersión angular todavía no garantiza una bandada estable ni una cohesión indefinida. Solo hemos seguido un paso de una configuración particular. Para estudiar la persistencia necesitaríamos continuar la trayectoria, medir la separación y examinar perturbaciones.
El ejemplo es una referencia exacta para una implementación, con la que podemos comprobar vecindades, medias circulares, desplazamientos y la simetría entre extremos. Si el código no reproduce estos números, conviene corregirlo antes de explorar miles de agentes o interpretar una transición colectiva.
246.5. Polarización, cohesión y rotación son propiedades distintas
Una medida habitual de alineamiento es la magnitud de la velocidad media dividida por la rapidez común. Equivale a la magnitud del promedio de vectores unitarios. Toma valores entre cero (cancelación vectorial completa) y uno (direcciones idénticas).
En nuestro ejemplo inicial, las direcciones horizontales se cancelan y queda un vector vertical de magnitud uno. Al dividir por tres obtenemos una polarización de un tercio. Después de la actualización local, las componentes horizontales vuelven a cancelarse y la suma vertical es uno más raíz de dos.
La polarización nueva es el cociente entre uno más raíz de dos y tres, aproximadamente 0,8047. Si todos observaran a todos y adoptaran noventa grados, la polarización sería exactamente uno.
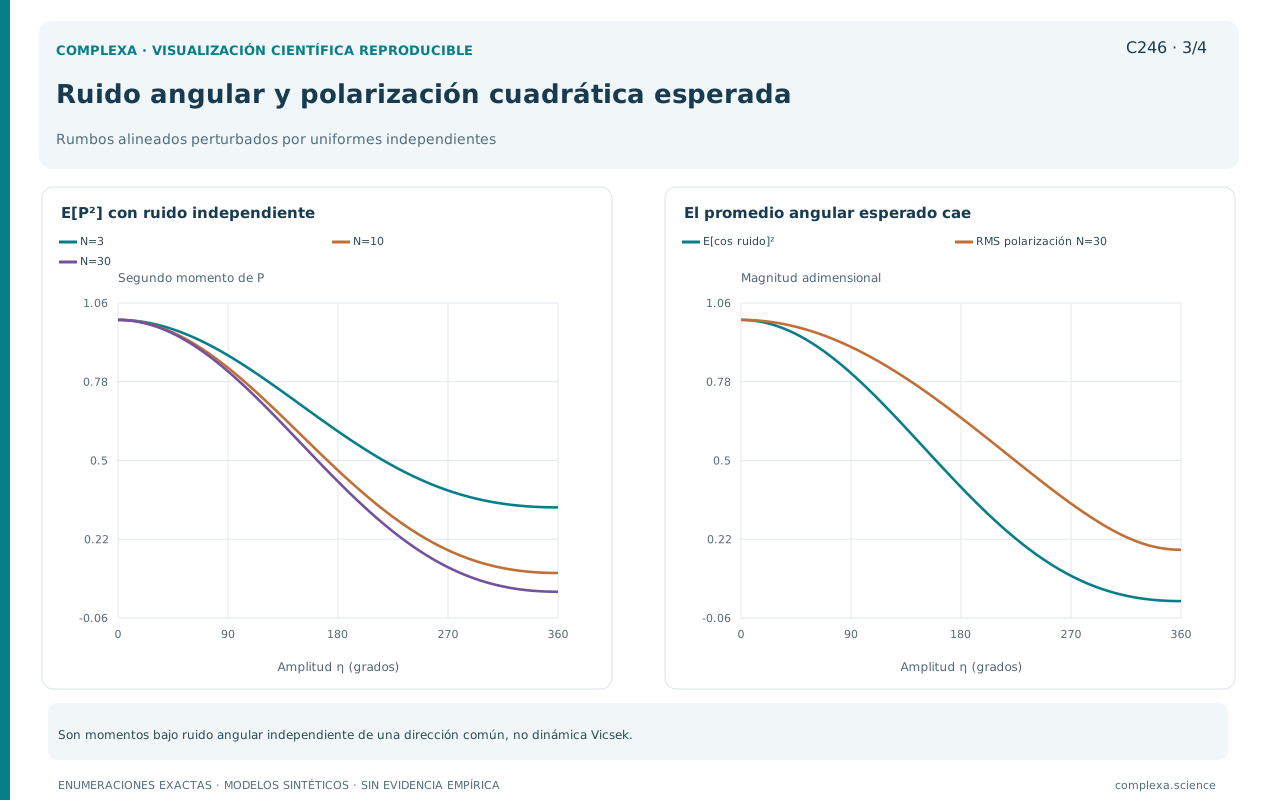
Una polarización alta no garantiza proximidad. Tres agentes muy alejados que se desplazan hacia el este tienen polarización uno aunque no interactúen ni formen un grupo compacto. Para estudiar la cohesión debemos medir distancias, conectividad o dispersión espacial además de orientación.
Una polarización baja tampoco implica ausencia de organización. Cuatro agentes distribuidos alrededor de un centro y orientados tangencialmente pueden formar una rotación ordenada cuyas velocidades se cancelan. Dos subgrupos igualmente numerosos que avanzan en sentidos opuestos también pueden producir polarización global nula.
Estos casos requieren medidas adicionales, como las distancias al centro del grupo, el tamaño del componente conectado o una medida de circulación alrededor de un centro definido. La elección del centro y el tratamiento de agentes situados exactamente en él deben especificarse para evitar singularidades.
En un dominio periódico, el centro aritmético de posiciones puede ser engañoso. Dos agentes próximos a bordes opuestos están cerca según la geometría del dominio, pero su promedio ordinario puede quedar en medio del tablero. Las medidas de cohesión deben respetar la misma geometría que las interacciones.
La polarización también depende del tamaño poblacional cuando las direcciones son aleatorias. En una población finita, la suma de vectores rara vez es exactamente cero. Por tanto, para identificar orden colectivo debemos comparar la polarización observada con una referencia apropiada y con su variabilidad.
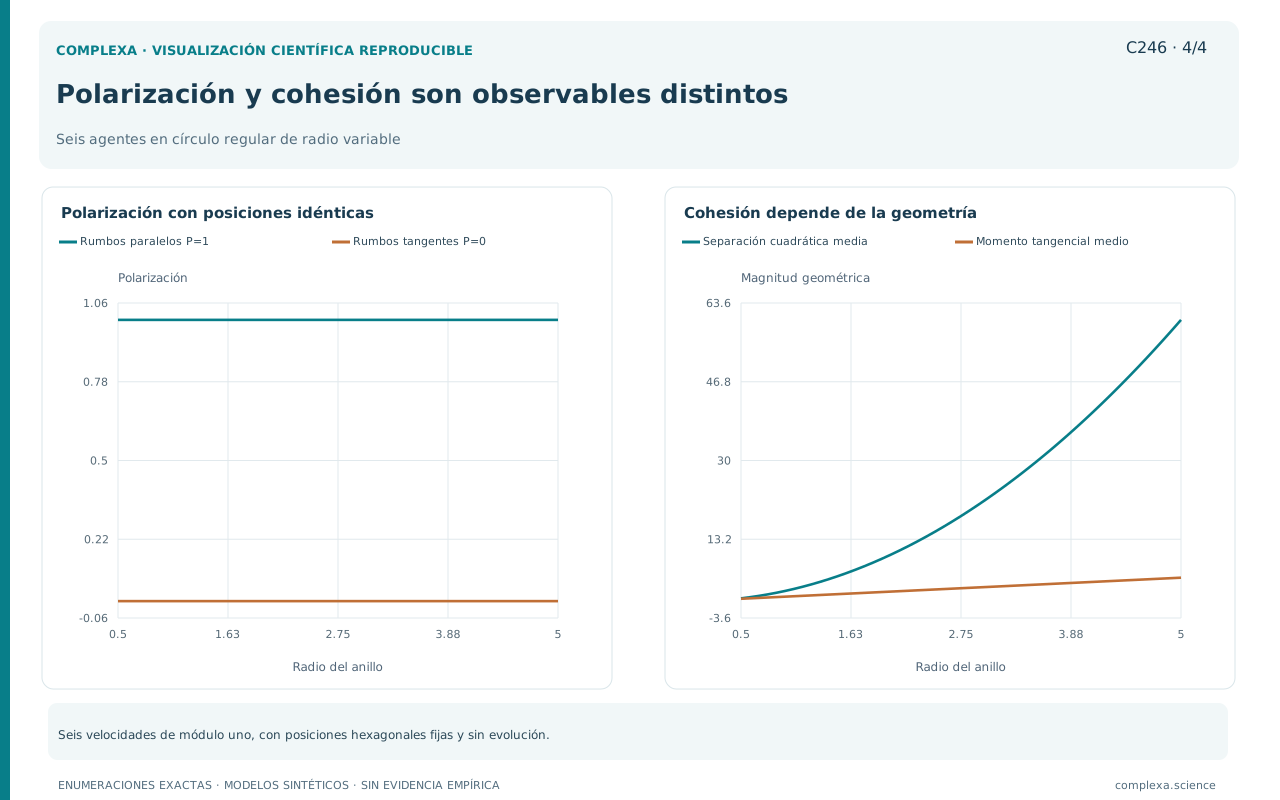
Podemos obtener una referencia exacta para direcciones independientes y uniformes en el círculo. Al elevar al cuadrado la magnitud de la suma, aparecen N contribuciones individuales iguales a uno y términos cruzados que contienen cosenos de diferencias angulares. La esperanza de cada término cruzado es cero por independencia y uniformidad. Después de dividir por N al cuadrado, la esperanza de la polarización al cuadrado resulta uno sobre N.
Esto no significa que la polarización media sea exactamente uno sobre raíz de N. La raíz de la esperanza de un cuadrado y la esperanza de la variable son operaciones diferentes. La primera es una magnitud cuadrática media que da una escala de referencia para las fluctuaciones sin alineamiento.
Con cien agentes, esa escala cuadrática media es cero coma uno. Una realización puede quedar por encima o por debajo. Para decidir si una observación es inusual necesitamos la distribución nula o un procedimiento de comparación; un umbral inventado a partir de la expectativa no sirve. Además, la referencia deja de ser válida si las direcciones iniciales están correlacionadas.
Como control, si generamos muchas poblaciones independientes sin interacción, el promedio de sus polarizaciones al cuadrado debe aproximarse a uno sobre N; si no lo hace, revisaremos la generación angular, la normalización y la independencia antes de atribuir el exceso de orden a un mecanismo colectivo.
Una descripción convincente combina organización angular, espacial y temporal. Pregunta si los agentes coinciden en dirección, si permanecen próximos y durante cuánto tiempo se conserva ese comportamiento. Ninguna de esas dimensiones sustituye a las otras.
246.6. Separación, cohesión y alineamiento como mecanismos
En modelos de bandadas más elaborados, la separación aleja a los agentes que están demasiado próximos, la cohesión los atrae hacia otros y el alineamiento ajusta sus direcciones. Estos componentes aparecen en la tradición de modelos de comportamiento distribuido que parte de Reynolds [1], aunque sus implementaciones concretas no tienen por qué coincidir.
Cada componente responde a un problema distinto. La separación limita contactos excesivos; la cohesión evita la dispersión; el alineamiento reduce diferencias de movimiento. Combinarlos requiere definir fuerzas o direcciones, intensidades, escalas espaciales y prioridades. Una lista de tres nombres no es una especificación reproducible.
Una suma ponderada de tendencias puede permitir que una atracción fuerte compense una repulsión destinada a evitar colisiones. Un esquema con prioridad absoluta para la separación puede producir otra respuesta. Ambas opciones son decisiones del mecanismo y deben examinarse según la pregunta.
También necesitamos restricciones de movimiento. Un agente real o robótico puede tener rapidez máxima, aceleración limitada o radio mínimo de giro. Aplicar instantáneamente cualquier orientación puede ser una simplificación útil, pero no representa esas restricciones. Si son relevantes para las colisiones o la respuesta a obstáculos, deben incorporarse.
La percepción puede depender de la dirección y la visibilidad. Un agente quizá no observe detrás de sí o tenga vecinos ocultos por otros cuerpos. Una vecindad circular completa supone acceso simétrico a todos los individuos cercanos. Cambiar el campo de visión puede alterar la conectividad y la coordinación incluso con el mismo radio.
Para identificar el papel de un componente podemos retirarlo o variar su intensidad. Sin cohesión, un grupo puede dispersarse; sin separación, pueden aparecer superposiciones; sin alineamiento, otras interacciones todavía podrían producir movimiento organizado en ciertos modelos. Esas consecuencias deben verificarse caso por caso.
Una intervención sobre el código demuestra dependencia dentro del modelo. Si al retirar el alineamiento desaparece la polarización, sabemos que ese componente es necesario para el resultado en las condiciones probadas. De ahí no se sigue que todos los grupos animales usen alineamiento explícito de velocidades.
La identificación empírica requiere comparar predicciones que distingan mecanismos. Una regla de atracción hacia posiciones y otra de ajuste de orientación pueden generar trayectorias parecidas en algunas situaciones. Las respuestas a perturbaciones, los retrasos temporales y las relaciones entre posición relativa y aceleración pueden ayudar a distinguirlas.
El análisis debe evitar incorporar el resultado deseado como una instrucción global. Si cada agente recibe directamente la dirección media de toda la población, un alineamiento rápido puede estar programado en la información disponible. Eso puede ser adecuado para un sistema coordinado centralmente, pero en ese caso la coordinación no procede de una percepción estrictamente local.
246.7. Vecinos por distancia y vecinos por orden de proximidad
Una interacción métrica incluye a quienes están dentro de un radio físico. Cuando aumenta la densidad, suele aumentar el número de vecinos disponibles dentro de ese radio. Cuando el grupo se expande, un agente puede perder contactos y quedar aislado si nadie permanece suficientemente cerca.
Una interacción topológica puede seleccionar un número fijo de vecinos más próximos. Al expandirse el grupo, las distancias físicas cambian, pero el número de contactos puede mantenerse. Debemos indicar cómo se resuelven los empates y si la relación es dirigida (que A incluya a B entre sus vecinos no implica que B incluya a A).
Ballerini y colaboradores analizaron bandadas de estorninos mediante reconstrucciones tridimensionales y encontraron evidencia compatible con una interacción basada en un número aproximado de seis o siete vecinos [3]. Ese resultado vale para las condiciones y el método del estudio, sin establecer una constante universal para todas las especies o situaciones.
La inferencia se apoyó en la estructura espacial y en comparaciones, sin acceso directo a una instrucción interna de cada ave. Mecanismos diferentes pueden producir patrones parecidos. Los datos restringen hipótesis y la interpretación debe conservar las condiciones bajo las cuales se obtuvieron.
Podemos construir una comparación controlada. Conservemos las posiciones relativas y aumentemos todas las distancias en un mismo factor. En una regla de radio fijo, algunos vínculos desaparecerán. En una regla que conserva los vecinos más próximos, el orden de proximidad no cambia y los vínculos seleccionados permanecen, salvo empates o límites adicionales.
Eso no significa que una interacción topológica pueda operar a cualquier distancia física. Un modelo puede combinar un número máximo de vecinos con límites de percepción. La combinación responde a una hipótesis diferente y puede ser más pertinente en ciertos sistemas. Debe especificarse como tal.
También puede haber interacciones basadas en la visibilidad, el tiempo hasta la colisión o conexiones persistentes. La distancia métrica y el rango de proximidad son dos posibilidades que no agotan el conjunto de mecanismos. La selección debe orientarse por observaciones y por consecuencias distinguibles.
En nuestro ejemplo de tres agentes, incluir al propio agente y al vecino más próximo obliga a resolver el empate del agente central entre izquierda y derecha. Un radio de uno coma uno evita ese empate de selección porque incluye a ambos. Este detalle muestra cómo una modificación aparentemente pequeña introduce nuevas convenciones.
Al comparar reglas hay que examinar también la red de interacción que producen. Dos modelos pueden compartir polarización media y diferir en conectividad, reciprocidad de vínculos o frecuencia de cambio de vecinos. Esas diferencias pueden cambiar la respuesta del grupo a perturbaciones.
246.8. Ruido, densidad y escalas de simulación
El ruido angular compite con el alineamiento en la versión mínima. Una perturbación pequeña deja direcciones cercanas a la media local; una perturbación amplia puede dispersarlas. Sin embargo, la relación entre ruido y orden depende también de la densidad, la rapidez, el tamaño del dominio y el calendario de actualización.
La densidad media en un cuadrado de lado L es el número de agentes dividido por L al cuadrado. Con un radio fijo, esa densidad influye en el número de encuentros. Esa media no describe necesariamente las agrupaciones locales; con la misma densidad global pueden coexistir regiones densas y vacías.
El cociente entre la distancia recorrida por paso y el radio de interacción es una escala útil. Si un agente recorre una distancia pequeña respecto del radio, sus vecinos tienden a cambiar lentamente. Si recorre una distancia grande, puede renovar muchos contactos entre actualizaciones. Mantener el mismo número de agentes no conserva esta relación.
Otra cantidad relevante compara el tamaño del dominio con el radio. Un radio comparable al tamaño del sistema aproxima una interacción global, mientras que uno pequeño permite diferencias entre regiones. Al estudiar el tamaño poblacional debemos decidir si mantenemos la densidad, el dominio o el número esperado de vecinos.
Un barrido de parámetros puede revelar cambios marcados en la polarización. Clasificar una transición de fase exige, además de esa curva finita, analizar los efectos de tamaño, las fluctuaciones, los estados coexistentes y otras propiedades pertinentes. No asignaremos un exponente universal a partir de una animación o de unos pocos valores.
El trabajo original de Vicsek y colaboradores abrió una línea de estudio del orden colectivo en partículas autopropulsadas [2]. Para usar su modelo como referencia debemos conservar sus convenciones o declarar las modificaciones. Cambiar el tipo de ruido, las fronteras o la actualización puede modificar la comparación.
También hay que considerar los transitorios. Una población inicialmente alineada puede conservar el orden durante cierto tiempo aunque luego se disperse. Una población inicialmente aleatoria puede necesitar un intervalo largo para organizarse. Promediar desde el primer paso mezcla la preparación inicial con el comportamiento posterior.
La duración de las simulaciones debe elegirse a partir de los observables y de la estabilidad de las estimaciones. Una trayectoria larga con fuerte autocorrelación no equivale a muchas observaciones independientes. Podemos comparar realizaciones independientes y bloques temporales e indicar qué incertidumbre captura cada procedimiento.
La sensibilidad numérica debe examinarse cuando disminuimos el paso temporal o cambiamos tolerancias. En modelos definidos intrínsecamente por pasos discretos, modificar el paso puede cambiar la propia regla. Hay que distinguir entre la discretización de una dinámica continua y un proceso discreto que es el modelo mismo.
246.9. Reproducción y contraste de mecanismos
Al verificar una implementación hay que comprobar primero las normas de las velocidades, el dominio de las posiciones y las vecindades. Si la rapidez está fijada, cada vector debe conservar esa magnitud dentro de tolerancias numéricas. Si el dominio es periódico, las posiciones deben volver al intervalo correspondiente y las distancias deben respetar esa geometría.
Después verificamos las medias circulares. Los ángulos próximos a cero por ambos lados deben producir una media próxima a cero. Las direcciones opuestas deben activar la convención para suma nula. Estos casos detectan errores que pueden pasar inadvertidos cuando todas las orientaciones están en un mismo cuadrante.
El caso de tres agentes permite varias comprobaciones a la vez. Exigimos los ángulos de cuarenta y cinco, noventa y ciento treinta y cinco grados, las posiciones nuevas obtenidas y el cambio de polarización de un tercio a aproximadamente 0,8047. Cada comprobación detecta una clase diferente de discrepancia.
La polarización calculada debe permanecer entre cero y uno. Un valor superior a uno puede indicar una normalización incorrecta o velocidades que ya no tienen la rapidez supuesta. Si las rapideces son heterogéneas, debemos decidir entre promediar orientaciones unitarias y normalizar la suma de velocidades por la suma de rapideces, que son observables distintos.
También comprobamos simetrías. Trasladar todo el sistema en un plano abierto no debería alterar las orientaciones relativas. Rotarlo junto con las direcciones debería producir una trayectoria rotada si las reglas no contienen una dirección externa. Las fronteras y los obstáculos pueden romper esas simetrías de manera explícita.
Para contrastar mecanismos, podemos retirar el alineamiento, cambiar la vecindad o introducir un campo direccional común. Si un campo externo alinea a todos de forma independiente, hay polarización sin ninguna influencia entre individuos. Por eso la semejanza de direcciones, sin otros controles, no identifica la influencia entre individuos.
Los datos temporales ayudan a separar la respuesta común de la respuesta mutua, aunque no resuelven automáticamente todos los problemas causales. Debemos considerar retrasos, estímulos compartidos y errores de seguimiento. Una correlación de orientaciones puede surgir porque ambos agentes responden al mismo cambio ambiental.
La documentación final debe incluir reglas completas, parámetros, inicialización, semillas, observables y ejemplos de verificación. Si una animación acompaña el resultado, conviene indicar qué aspecto muestra y qué no permite evaluar. Su función es hacer visible la dinámica; la interpretación descansa en las medidas y los controles.
246.10. Organización colectiva y alcance de la explicación
Los modelos de bandadas muestran cómo interacciones locales pueden coordinar el movimiento sin especificar una trayectoria global para cada integrante. El cálculo de tres agentes permitió seguir esa coordinación paso a paso y comprobar que la geometría circular de las direcciones es parte esencial de la regla.
También distinguimos alineamiento, cohesión y rotación. Una medida de polarización informa sobre la cancelación de velocidades, pero, sin otras medidas, no identifica la proximidad ni el mecanismo responsable. Un grupo disperso puede estar alineado y una rotación organizada puede tener polarización nula.
Las vecindades determinan qué información participa en cada decisión. Las interacciones métrica, topológica y perceptiva generan redes diferentes, especialmente cuando cambia la densidad. La evidencia sobre una especie concreta puede orientar esa elección, pero hay que respetar su alcance y compararla con hipótesis alternativas.
El resultado de una simulación corresponde a una combinación concreta de reglas, escalas y condiciones iniciales. Cambiar el ruido, el paso temporal o el calendario puede modificarlo. La explicación debe nombrar esas dependencias y separar una demostración de posibilidad de una inferencia sobre animales reales.
El siguiente capítulo añadirá heterogeneidad de capacidades y recursos. Esa ampliación permitirá estudiar cómo agentes que comparten una regla formal pueden tener oportunidades diferentes para actuar y por qué las restricciones materiales deben incorporarse antes de interpretar sus decisiones como preferencias.
Referencias
- Reynolds, C. W. (1987). Flocks, herds and schools: A distributed behavioral model. ACM SIGGRAPH Computer Graphics, 21(4), 25–34. https://doi.org/10.1145/37402.37406
- Vicsek, T., Czirók, A., Ben-Jacob, E., Cohen, I. y Shochet, O. (1995). Novel type of phase transition in a system of self-driven particles. Physical Review Letters, 75(6), 1226–1229. https://doi.org/10.1103/PhysRevLett.75.1226
- Ballerini, M., Cabibbo, N., Candelier, R., Cavagna, A., Cisbani, E., Giardina, I., Lecomte, V., Orlandi, A., Parisi, G., Procaccini, A., Viale, M. y Zdravkovic, V. (2008). Interaction ruling animal collective behavior depends on topological rather than metric distance: Evidence from a field study. Proceedings of the National Academy of Sciences, 105(4), 1232–1237. https://doi.org/10.1073/pnas.0711437105