COMPLEXA · Ciencias de la Complejidad y Teoría del Caos
Módulo 20. Procesos colectivos sobre redes y transiciones
197.1. Coordinarse puede significar varias cosas
Dos procesos oscilatorios pueden completar ciclos con la misma frecuencia y mantener un desfase constante. También pueden alcanzar valores idénticos en cada instante, conservar una relación funcional entre estados diferentes o responder de manera semejante a una señal externa. Todas estas situaciones pueden describirse como sincronización en distintos contextos, pero no son equivalentes.
La sincronización de frecuencia significa que los ritmos medios quedan ajustados. La sincronización de fase exige una relación estable entre posiciones dentro del ciclo, con la definición apropiada para posibles proporciones de frecuencia. La sincronización completa implica igualdad de estados. En sistemas complejos también se estudian sincronización generalizada, por grupos y con retraso.
Antes de medir coordinación debemos identificar qué propiedad interesa. Un conjunto de máquinas puede necesitar compartir frecuencia sin moverse en la misma posición. Una actividad alternante puede funcionar precisamente porque dos componentes mantienen fases opuestas. Una medida que premia únicamente igualdad instantánea clasificaría esa alternancia estable como ausencia de coordinación.
La interacción puede producir ajuste mutuo cuando cada oscilador modifica al otro. Una señal externa puede arrastrar a varios procesos sin que interactúen entre sí. La semejanza observada no determina cuál de esos mecanismos actúa. Para explicar la sincronización hacen falta una regla dinámica y observaciones que permitan distinguir influencias.
Este capítulo comenzará con dos osciladores de fase y calculará cuándo se bloquean sus frecuencias. Después examinaremos perturbaciones, sincronización de sistemas caóticos y efectos de la red. El capítulo siguiente desarrollará el modelo de Kuramoto para poblaciones, de modo que aquí mantendremos el foco en los mecanismos y en las condiciones de interpretación.
La coordinación colectiva surge de una competencia entre diferencias propias, acoplamiento y perturbaciones. Su resultado depende de cómo se transmite la interacción, qué variables modifica y cuánto tarda en actuar.
197.2. Fase, amplitud y reducción de un oscilador
Un oscilador autosostenido puede recorrer de forma estable un ciclo en su espacio de estados. Cerca de ese ciclo resulta útil separar la posición a lo largo del recorrido, denominada fase, de las desviaciones que alejan la trayectoria de él. Si estas últimas se amortiguan con rapidez, una descripción solo por fase puede capturar la dinámica lenta.
La fase aumenta aproximadamente de manera uniforme en un oscilador aislado, con una frecuencia natural. Una perturbación puede adelantar o retrasar el siguiente ciclo según el momento en que actúe. Esa sensibilidad se describe mediante una respuesta de fase y ayuda a derivar interacciones efectivas entre osciladores débilmente acoplados.
Para reducir a una fase una señal que sube y baja hacen falta una estructura oscilatoria pertinente y una separación de escalas suficiente. Si el acoplamiento altera mucho la amplitud, elimina el ciclo o introduce excursiones lejanas, una ecuación de fase puede omitir el mecanismo principal.
En una señal medida, la fase puede estimarse mediante eventos repetidos, una trayectoria reconstruida o transformaciones de la señal. Cada procedimiento incorpora decisiones. Los eventos deben representar una posición comparable del ciclo; una transformación analítica necesita una interpretación adecuada de las componentes frecuenciales.
Cuando la amplitud se aproxima a cero, la fase puede volverse muy incierta. Un pequeño error de medición produce entonces grandes cambios angulares. Contar esos cambios como deslizamientos dinámicos reales puede exagerar la pérdida de coordinación. Conviene conservar información de amplitud y calidad de señal.
Dos osciladores pueden tener formas de onda distintas y aun así mantener fases ajustadas. Comparar únicamente valores instantáneos puede perder esa relación. A la inversa, dos señales pueden parecer semejantes durante un intervalo breve sin poseer una fase estable a largo plazo.
La fase es una coordenada del modelo y no circula por la red como una sustancia. El enlace es una perturbación que modifica la velocidad o la posición del ciclo. Su función de interacción debe justificarse mediante el mecanismo o usarse como una aproximación explícita.
197.3. Dos osciladores que ajustan sus frecuencias
Consideremos dos fases con frecuencias naturales distintas y acoplamiento simétrico
La constante positiva mide la intensidad de interacción. Cada oscilador acelera o frena según la posición relativa del otro. Sumando las ecuaciones, la frecuencia de la fase media es el promedio de las frecuencias naturales.
Definamos la diferencia y el desacuerdo natural . La dinámica relativa queda
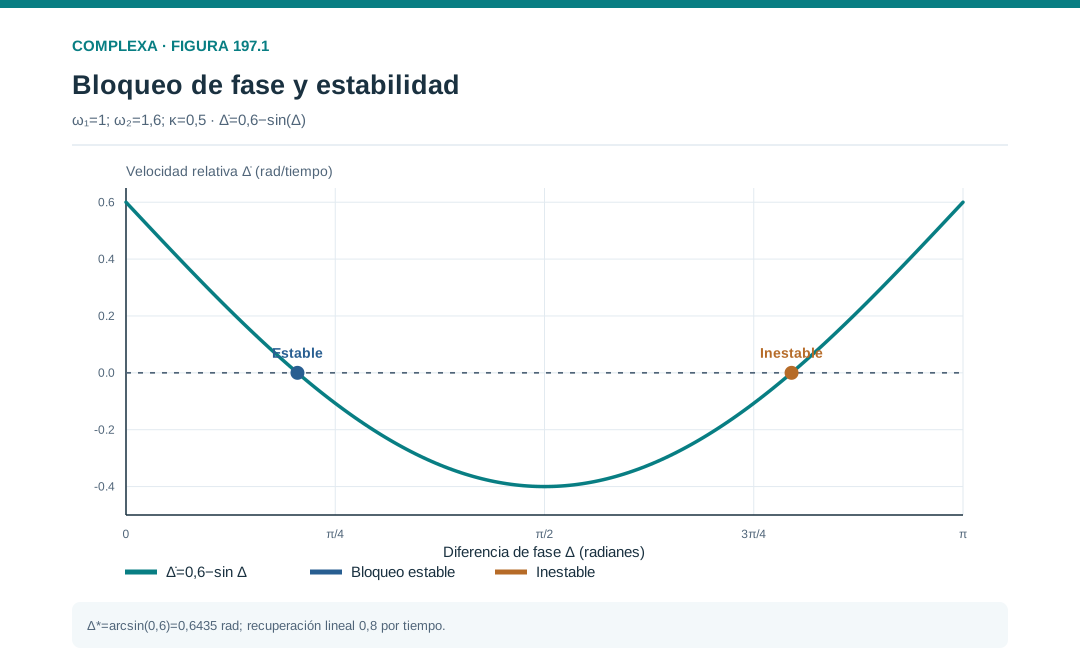
Puede existir un desfase constante cuando el desacuerdo no supera en magnitud el doble del acoplamiento. En el interior de ese intervalo hay una solución estable con coseno positivo y otra inestable. La interacción compensa la diferencia natural y ambos osciladores completan ciclos con una misma frecuencia.
Tomemos frecuencias uno y 1,6 y acoplamiento de un medio, en unidades coherentes. El desacuerdo es 0,6 y el desfase estable satisface seno igual a 0,6. Su valor es aproximadamente 0,6435 radianes. Ambos osciladores avanzan a frecuencia 1,3.
La igualdad de frecuencia no implica igualdad de fase; el desfase permanece distinto de cero porque con él la interacción produce las correcciones opuestas necesarias. Si las frecuencias naturales fueran idénticas, el estado estable de esta regla atractiva podría tener fases iguales.
Una pequeña desviación del desfase estable se amortigua con tasa . En el ejemplo vale 0,8. Esa tasa describe la recuperación local ante perturbaciones relativas pequeñas, pero nada dice sobre cambios que crucen la frontera entre regiones de atracción.
Al acercarse al límite de bloqueo, el coseno de la solución estable se aproxima a cero y la recuperación se vuelve lenta. La existencia de un equilibrio y su capacidad de corregir perturbaciones son propiedades relacionadas, pero diferentes. Un desfase puede permanecer bloqueado y, aun así, responder lentamente al ruido.
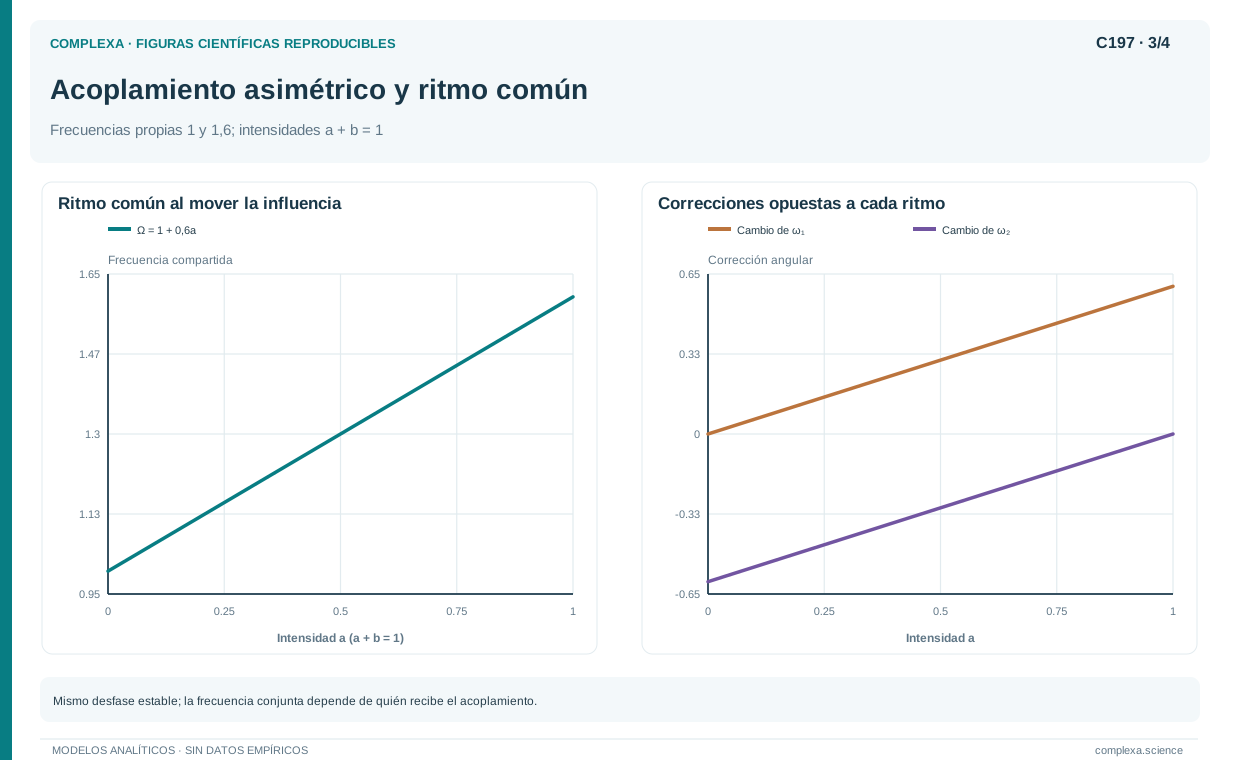
La simetría del acoplamiento explica que la frecuencia compartida sea el promedio simple. Si el primer oscilador recibe del segundo una intensidad a y el segundo recibe del primero una intensidad b, la diferencia de fase se corrige con la suma de ambas intensidades. El bloqueo exige que esa suma alcance el desacuerdo natural. Sin embargo, la frecuencia común es la suma de la frecuencia del primero ponderada por b y la del segundo ponderada por a, dividida por la suma de ambas intensidades.
Con frecuencias uno y 1,6, intensidad de recepción del primero igual a 0,8 y del segundo igual a 0,2, el desfase estable sigue teniendo seno 0,6. La frecuencia compartida pasa a 1,48. El segundo oscilador influye con más intensidad sobre el primero y el ritmo conjunto queda más cerca de su frecuencia natural.
El mismo desfase y el mismo límite de bloqueo pueden acompañarse de frecuencias colectivas distintas. Para inferir la dirección de influencia hace falta, además de observar que los ritmos se igualan, conocer sus frecuencias sin acoplamiento o examinar cómo responden a perturbaciones que permitan distinguir las intensidades. La fórmula se deduce de estas ecuaciones de fase y no convierte una correlación observada en una medida directa de influencia.
197.4. Deslizamientos, observación y arrastre externo
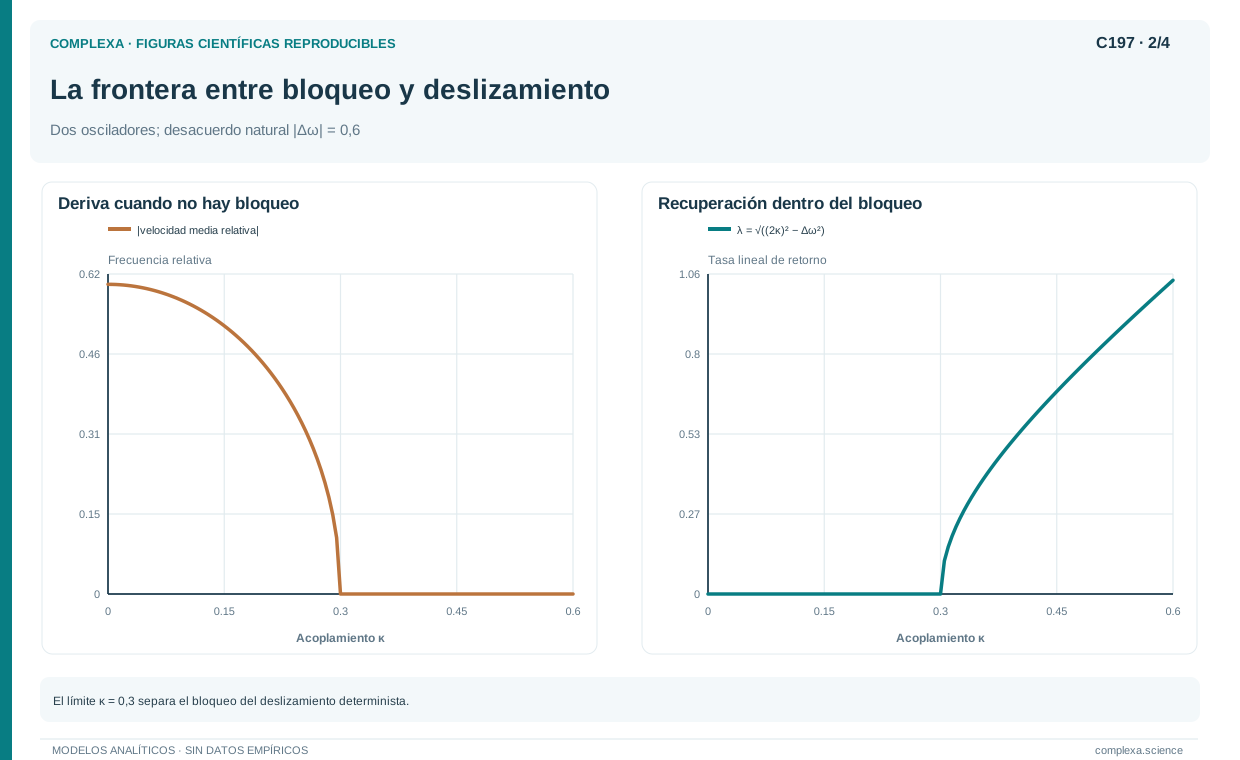
Si el desacuerdo natural supera el alcance de la interacción, la diferencia de fase no puede quedar fija. Uno de los osciladores adelanta repetidamente al otro y aparecen deslizamientos. La velocidad relativa varía durante el ciclo porque el acoplamiento ayuda o se opone en distintas posiciones.
En la ecuación anterior, cuando el desacuerdo es positivo y mayor que el doble del acoplamiento, la velocidad media de deslizamiento es la raíz cuadrada de la diferencia entre sus cuadrados. Con desacuerdo 0,6 y acoplamiento 0,2, esa velocidad media es aproximadamente 0,4472.
La diferencia media de frecuencias es menor que el desacuerdo natural de 0,6, aunque no haya bloqueo. Un registro corto puede captar una fase de movimiento relativo lento y dar una impresión de bloqueo que desaparece al observar más ciclos.
El ruido puede producir deslizamientos ocasionales incluso cuando el modelo determinista tiene un desfase estable. La tasa depende de intensidad de ruido y de la estructura de la dinámica relativa. Un índice medio de coherencia debe acompañarse de información sobre duración de intervalos bloqueados y episodios de pérdida de fase.
Una señal externa genera otra forma de ajuste. Si un oscilador recibe una fuerza periódica de frecuencia , una ecuación posible es
En coordenadas relativas a la señal, la fase obedece una ecuación de bloqueo con desacuerdo entre frecuencia propia y frecuencia externa. Bajo esa aproximación, el arrastre ocurre cuando su magnitud no supera la intensidad de la fuerza.
Varios osciladores pueden quedar arrastrados por la misma señal y mostrar coordinación entre sí aunque no exista un enlace directo. Para atribuir la sincronización a interacción mutua conviene observar respuestas a perturbaciones locales, cambios de acoplamiento o variaciones de la entrada común.
El arrastre tampoco implica que el proceso sea un oscilador autosostenido. Un sistema amortiguado puede seguir una entrada periódica como respuesta forzada. Distinguir ambos casos requiere examinar qué ocurre cuando la entrada cambia o desaparece, dentro de un diseño que permita identificar la dinámica propia.
197.5. Medidas de coordinación y sus diferencias
Una medida de bloqueo de fase usa el promedio de un vector complejo construido con la diferencia entre fases. Si esa diferencia es constante, el módulo del promedio vale uno, sea cual sea el desfase. Si recorre de manera aproximadamente uniforme todo el círculo, el módulo tiende a ser pequeño.
Para una población, el parámetro de orden habitual promedia los vectores de fase individuales
El módulo mide concentración angular alrededor de una fase media. Si todas las fases coinciden, vale uno. Si se distribuyen de manera equilibrada alrededor del círculo, puede ser cero. Su interpretación depende del patrón que se busca detectar.
Dos osciladores perfectamente bloqueados en oposición de fase tienen un índice de bloqueo por pareja igual a uno y un parámetro de orden poblacional igual a cero. Los resultados no se contradicen, porque el primero detecta constancia del desfase y el segundo, concentración en una misma dirección.
En el ejemplo de desfase estable con seno 0,6, el parámetro de orden de los dos osciladores vale aproximadamente 0,9487. La coordinación de frecuencia y de diferencia de fase es perfecta en el modelo determinista, aunque el parámetro no alcance uno.
La correlación lineal de señales tampoco equivale a sincronización de fase. Dos señales sinusoidales con frecuencia idéntica y desfase de un cuarto de ciclo tienen correlación temporal nula al promediar ciclos completos, pese a mantener una relación de fase exacta. Con medio ciclo de desfase, la correlación es negativa.
Dos comunidades internamente coherentes y opuestas pueden cancelarse en una medida global y producir un orden total pequeño. Conviene examinar coherencia dentro y entre grupos, distribución de diferencias y posibles relaciones entre armónicos.
La duración del registro y la variabilidad temporal afectan los estimadores. Un valor elevado obtenido con pocas observaciones puede proceder de fluctuación o de un tramo transitorio. La referencia estadística debe conservar las propiedades relevantes de las señales; un ruido que no represente sus ritmos y dependencias es una mala referencia.
Las medidas describen patrones observados. Para explicar su origen hay que volver a la dinámica y a las posibles entradas comunes, por precisa que sea la medición.
Una referencia probabilística sencilla ayuda a interpretar valores pequeños de coherencia. Si observamos un número M de diferencias de fase independientes y uniformes, el valor esperado del cuadrado del módulo de su promedio es uno dividido por M. Los términos cruzados se anulan en esperanza y quedan las contribuciones de cada observación. El módulo cuadrático medio es, por tanto, el inverso de la raíz del número de muestras, incluso cuando no existe una preferencia de fase.
Con cien muestras independientes, ese nivel cuadrático medio es una décima. Aumentar el número de registros puede reducirlo, pero muestrear más deprisa la misma trayectoria no crea necesariamente observaciones independientes. La autocorrelación temporal reduce la información adicional que dan los puntos cercanos. Una referencia válida debe representar esa dependencia y la duración efectiva de observación.
También puede haber fases relativas constantes sin acoplamiento, como en dos osciladores ideales con exactamente la misma frecuencia natural y sin ruido, que conservan su diferencia inicial. Su índice de bloqueo sería perfecto aunque no intercambiaran ninguna señal. La propiedad descriptiva de coordinación y su explicación causal siguen siendo distintas. Las pruebas de interacción deben examinar respuestas o variaciones que discriminen ese caso de un ajuste producido por acoplamiento.
197.6. Sincronización completa en sistemas no lineales
La coordinación no se limita a oscilaciones periódicas. Sistemas caóticos idénticos pueden sincronizarse bajo acoplamientos apropiados, de modo que sus estados coincidan aunque la trayectoria compartida sea irregular. Pecora y Carroll (1990) mostraron esta posibilidad en sistemas caóticos acoplados.
La sensibilidad a condiciones iniciales de una trayectoria caótica no impide necesariamente la estabilidad de la diferencia entre dos sistemas acoplados. Hay que distinguir perturbaciones que desplazan a ambos juntos sobre la dinámica común y perturbaciones que los separan transversalmente.
Consideremos una red de sistemas idénticos con estados vectoriales y acoplamiento difusivo
Como las filas del laplaciano suman cero, el estado donde todos los nodos siguen una misma trayectoria es invariante y satisface la dinámica aislada. La existencia de esa solución no garantiza que otras preparaciones converjan hacia ella.
Para estudiar estabilidad local, se linealizan pequeñas desviaciones alrededor de la trayectoria común. En una red simétrica fija, los modos espaciales del laplaciano separan las ecuaciones variacionales
El modo de autovalor cero corresponde a perturbaciones a lo largo del estado compartido. Los demás describen diferencias entre nodos. Una trayectoria común puede tener expansión caótica tangencial y, al mismo tiempo, contracción de todas las diferencias transversales.
La sincronización completa requiere sistemas suficientemente idénticos para que ese estado común exista bajo la ecuación elegida. Si las frecuencias, parámetros o entradas difieren, la igualdad exacta puede dejar de ser una solución. Pueden aparecer coordinación aproximada, relaciones funcionales o sincronización por grupos.
La estabilidad local tampoco implica atracción desde cualquier condición inicial. Pueden coexistir otros estados, regiones de atracción separadas o transitorios prolongados. Un resultado sobre pequeñas perturbaciones describe, entonces, solo la capacidad local de coordinación de la red.
197.7. Separar dinámica del nodo y estructura de la red
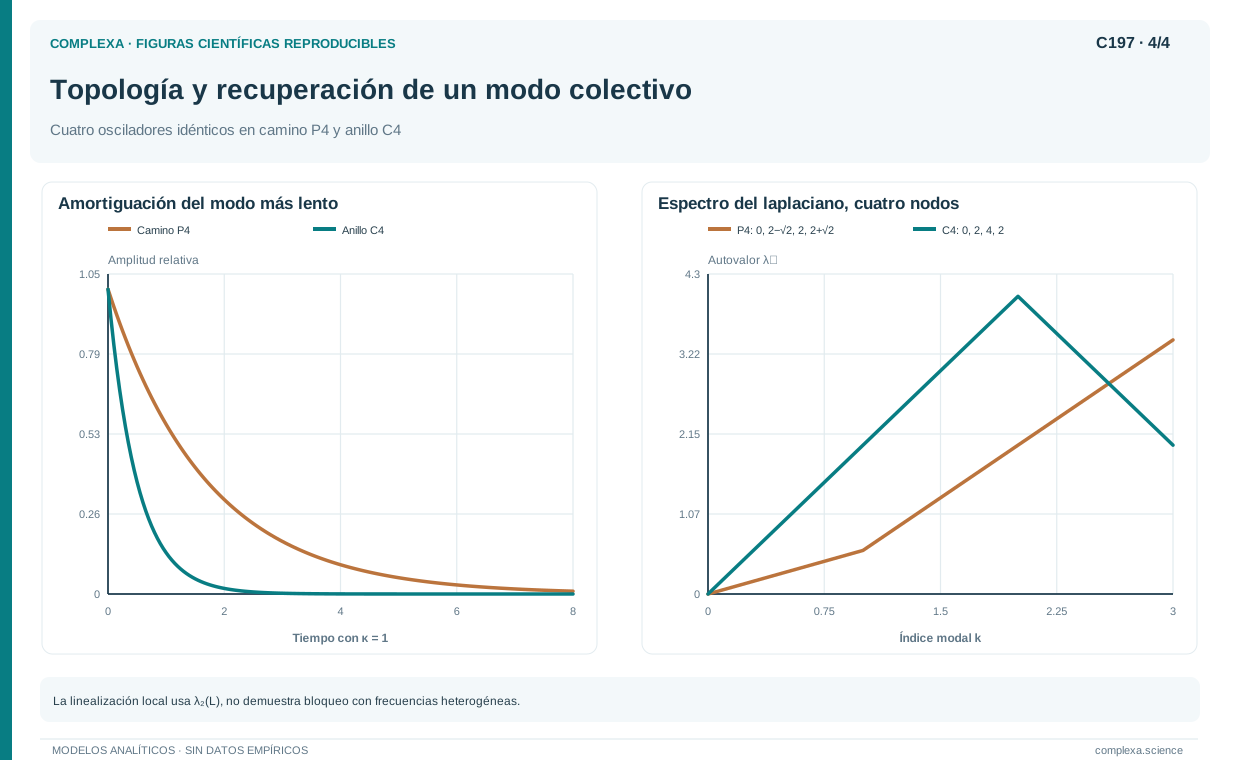
Pecora y Carroll (1998) desarrollaron el método de función maestra de estabilidad. La idea es estudiar la ecuación variacional de un modo mediante un parámetro que combina intensidad de acoplamiento y autovalor de la red. La dinámica del nodo y la forma de interacción determinan una función de estabilidad; el espectro indica dónde se evalúa.
Para un operador simétrico, podemos representar esa función mediante el mayor exponente de crecimiento transversal , con . La sincronización completa es localmente estable cuando la función es negativa para todos los modos no constantes.
Si la región negativa es un intervalo limitado entre dos valores positivos, el acoplamiento debe ser suficientemente fuerte para estabilizar el modo más lento y suficientemente moderado para no desestabilizar el más rápido. La existencia de un intervalo admisible depende de la razón entre el mayor autovalor del laplaciano y su conectividad algebraica.
En otras dinámicas, la región estable puede extenderse hacia acoplamientos grandes o presentar una forma diferente. No existe una regla universal según la cual aumentar conexiones o intensidad siempre mejore la sincronización. El efecto depende de la función de interacción y de la estabilidad del nodo.
Como ejemplo algebraico, supongamos que la región estable de un sistema y un acoplamiento ya analizados es el intervalo entre uno y dos. La cadena de tres nodos tiene autovalores no nulos uno y tres; no existe una intensidad que coloque simultáneamente ambos productos dentro de ese intervalo. El triángulo de pesos unitarios tiene ambos autovalores no nulos iguales a tres y sí admite intensidades entre un tercio y dos tercios.
La región de estabilidad del ejemplo es hipotética y solo ilustra el criterio. El triángulo tiene, por otra parte, un enlace más; comparar diseños bajo un presupuesto fijo requeriría decidir cómo se redistribuyen pesos y costos.
Las redes dirigidas pueden tener autovalores complejos y amplificación transitoria debida a modos no ortogonales. Las redes variables en el tiempo pueden carecer de una base espacial fija. El método debe adaptarse a esas condiciones; aplicar únicamente el espectro instantáneo puede perder efectos de la secuencia de operadores.
La separación entre dinámica y estructura es útil porque localiza las causas de una pérdida de coordinación, que puede deberse a un cambio en la respuesta del nodo, en la intensidad del acoplamiento o en la arquitectura. Un mismo patrón observado puede proceder de modificaciones distintas que requieren datos adicionales para distinguirse.
El criterio de intervalo puede verificarse como dos desigualdades. La intensidad debe superar el límite inferior de estabilidad dividido por el segundo autovalor y permanecer por debajo del límite superior dividido por el mayor autovalor. Existe una elección posible solo cuando el primer cociente es menor que el segundo. La razón entre autovalores resume esa compatibilidad, bajo las condiciones ya especificadas.
Si la red está desconectada, aparecen modos adicionales de autovalor cero que describen diferencias entre componentes. Aumentar la intensidad de enlaces existentes no crea una corrección entre ellas. En una población de osciladores autónomos, su coordinación global necesitaría otra relación, una entrada común o condiciones iniciales especiales. El análisis debe distinguir sincronización dentro de cada componente de estabilidad de un estado compartido por toda la red.
En sistemas caóticos también importa qué noción de estabilidad se evalúa. Un exponente transversal promedio negativo a lo largo de una trayectoria típica es insuficiente para garantizar resistencia uniforme a ruido, desajustes o todas las órbitas contenidas en el atractor. Para afirmar robustez operacional necesitamos estudiar esas perturbaciones y la estabilidad pertinente, además del signo del exponente utilizado en el cálculo.
197.8. Retardos y señales que llegan tarde
Una interacción puede depender del estado que un vecino tenía hace cierto tiempo. En ese caso, el acoplamiento incorpora memoria. Una corrección que sería estabilizadora con información instantánea puede actuar sobre una diferencia que ya cambió y producir oscilaciones o pérdida de estabilidad.
En dos osciladores de fase idénticos con interacción retardada, una solución sincronizada puede tener una frecuencia distinta de la natural. Si ambos siguen una fase común que crece a frecuencia , una ecuación sinusoidal sencilla produce
donde es el retardo. La frecuencia común depende de la fase acumulada mientras viaja la señal. La ecuación puede admitir varias soluciones y su estabilidad requiere un análisis adicional.
Un ejemplo lineal permite calcular un límite explícito. Si una corrección de diferencias usa el estado retardado, cada modo puede obedecer
El modo es estable cuando el producto de tasa y retardo es menor que pi sobre dos. Al aumentar el producto hasta el límite, aparecen raíces imaginarias de la ecuación característica. Una tasa mayor puede reducir el margen temporal disponible para una corrección estable.
En una red con ese tipo de corrección, el modo de mayor autovalor puede imponer la restricción más fuerte. El resultado difiere del problema sin retardo, donde aumentar una tasa positiva de disipación acelera el decaimiento. La memoria cambia la ecuación y, con ella, la interpretación de los mismos autovalores.
Los retardos pueden depender de distancia, procesamiento o duración de una transmisión. También pueden variar entre enlaces o en el tiempo. Reemplazarlos por una media común es otra aproximación, cuya calidad depende de la dispersión y de las escalas del proceso.
La observación necesita distinguir retraso físico y retraso de medición. Si dos dispositivos registran con relojes desalineados, un desfase aparente puede proceder del instrumento. Si el desfase cambia con frecuencia, puede informar sobre propagación o filtrado, pero su interpretación requiere un modelo compatible.
La sincronización con retraso puede ser funcionalmente adecuada si conserva una relación temporal estable. Exigir coincidencia instantánea en ese contexto mediría otra propiedad. El criterio de coordinación debe responder a la tarea que realizan los componentes.
El límite de estabilidad del modo retardado puede derivarse sustituyendo una solución exponencial en su ecuación. La tasa de crecimiento satisface una relación trascendente donde aparece la exponencial de menos esa tasa por el retardo. En la primera pérdida de estabilidad, la tasa puede ser puramente imaginaria. Separar partes real e imaginaria obliga a que el coseno de la frecuencia por el retardo sea cero y a que la frecuencia coincida con la tasa positiva de corrección. La primera combinación produce el producto pi sobre dos.
La derivación muestra por qué el parámetro relevante, el producto de una tasa por un tiempo, es adimensional. Comparar retardos entre sistemas sin considerar sus tasas puede ocultar diferencias de estabilidad. Un mismo segundo de demora resulta pequeño para un proceso lento y grande para otro rápido.
Una ecuación con retardo necesita, además, especificar una historia inicial durante todo el intervalo previo pertinente. En una simulación, la interpolación de esa historia y el paso temporal pueden modificar transitorios o introducir errores de estabilidad. Conviene contrastar la solución con el límite analítico en casos sencillos antes de interpretar oscilaciones producidas numéricamente.
197.9. Ruido, heterogeneidad y coordinación por grupos
Las frecuencias naturales pueden variar entre nodos. Un acoplamiento finito quizá sincronice solo una parte de la población, mientras otros osciladores continúan deslizándose. La distribución de diferencias y la posición de los nodos en la red determinan qué grupos pueden sostener bloqueo.
La heterogeneidad puede concentrarse en regiones o relacionarse con el grado. Un nodo muy conectado puede tener una frecuencia extrema y exigir correcciones importantes a sus vecinos. El efecto no se resume mediante la dispersión global de frecuencias si su asignación sobre la red cambia.
El ruido puede perturbar fases, amplitudes o parámetros. Entradas independientes tienden a separar trayectorias de maneras distintas; una entrada compartida puede generar correlación e incluso favorecer ciertas formas de coordinación. Llamar ruido a una entrada no especifica su efecto.
La coordinación por grupos permite estados donde nodos de un mismo conjunto comparten trayectoria y distintos conjuntos mantienen relaciones diferentes. Las simetrías de red pueden sostener algunas soluciones de ese tipo, pero una partición comunitaria densa no coincide necesariamente con un grupo dinámicamente sincronizado.
Un parámetro de orden global puede ocultar esos patrones. Conviene comparar medidas dentro de grupos, entre grupos y sobre todo el sistema. Si los grupos se eligieron después de observar las señales, esa selección debe considerarse al evaluar cuán sorprendente resulta su coherencia.
La estabilidad ante perturbaciones da información adicional. Podemos examinar si una desviación local se amortigua, se propaga o cambia de forma persistente la relación entre grupos. Esa respuesta debe interpretarse junto con el mecanismo de perturbación; una mera correlación temporal no justifica atribuir causalidad.
Una descripción adecuada puede requerir varios niveles (frecuencias ajustadas en una región, amplitudes heterogéneas y episodios de deslizamiento en otra). Forzar una clasificación binaria de sincronizado o no sincronizado puede ocultar precisamente la organización que interesa explicar.
Podemos separar ruido común y ruido diferencial en el ejemplo de dos fases. Supongamos que ambas reciben perturbaciones aditivas con la misma intensidad y que sus incrementos tienen una correlación definida. La varianza del incremento de la diferencia es proporcional a uno menos esa correlación. Si las perturbaciones son idénticas, se cancelan exactamente en la diferencia, aunque la fase media siga fluctuando.
Cerca de un desfase estable, la desviación relativa se aproxima por una ecuación lineal con restauración y ruido. Su varianza estacionaria crece cuando disminuye la tasa de restauración, siempre que la intensidad diferencial permanezca fija y la aproximación local siga siendo adecuada. Al aproximarse al límite de bloqueo, pueden aparecer fluctuaciones amplias y deslizamientos que esa linealización ya no representa.
La cancelación es propia de una construcción aditiva simétrica. Si el ruido compartido afecta a los osciladores mediante funciones de respuesta de fase distintas, o con intensidades diferentes, puede modificar también la dinámica relativa. La distinción permite identificar qué parte de una pérdida de coherencia podría proceder de entradas diferenciales y cuál requiere cambios del acoplamiento o de las frecuencias naturales.
197.10. Evaluar una explicación de sincronización
Un análisis comienza por definir oscilador, variable observada y forma de coordinación. Después identifica si la interacción es mutua, dirigida, retardada o mediada por una entrada común. La elección de una medida debe corresponder a esa definición.
El ejemplo de dos fases mostró cómo una diferencia natural puede compensarse mediante un desfase estable. Con las medidas vimos que bloqueo de fase y concentración global no siempre coinciden. El análisis transversal explicó por qué sistemas caóticos pueden compartir una trayectoria sin perder su irregularidad temporal.
La red interviene mediante los modos de interacción, pero su efecto depende de la dinámica del nodo. Una conectividad mayor puede ayudar en un régimen y reducir márgenes en otro, especialmente con regiones de estabilidad limitadas o retardos. Las comparaciones deben conservar unidades y presupuesto de acoplamiento cuando sean relevantes.
La evidencia empírica se fortalece al contrastar respuestas a cambios de preparación, entrada y conectividad. Un modelo que explica varias condiciones con los mismos parámetros informa más que uno ajustado a un único índice medio. La incertidumbre de fase, la selección de grupos y la duración del registro deben acompañar el resultado.
Con estas distinciones, la sincronización puede estudiarse como una familia de mecanismos comprobables. El siguiente capítulo estudiará cómo una población de osciladores puede desarrollar coherencia colectiva en el modelo de Kuramoto y qué parte de ese fenómeno conserva una descripción de campo medio.
Referencias
- Pecora, L. M., y Carroll, T. L. (1990). Synchronization in chaotic systems. Physical Review Letters, 64, 821–824. DOI.
- Pecora, L. M., y Carroll, T. L. (1998). Master stability functions for synchronized coupled systems. Physical Review Letters, 80, 2109–2112. DOI.
- Strogatz, S. H. (2000). From Kuramoto to Crawford: Exploring the onset of synchronization in populations of coupled oscillators. Physica D: Nonlinear Phenomena, 143(1–4), 1–20. DOI.