69.1. Una trayectoria calculada no es una trayectoria exacta
En C68 el espectro de Lyapunov convirtió la sensibilidad en una tasa de crecimiento de perturbaciones. Si el mayor exponente es positivo, dos estados inicialmente próximos suelen separarse de forma exponencial durante un intervalo en el que la dinámica linealizada resulta informativa. Esa observación plantea un problema inmediato para cualquier simulación de un sistema caótico, porque cada paso numérico introduce error, por pequeño que sea. Si el sistema amplifica perturbaciones, ¿qué significa entonces confiar en una trayectoria calculada durante tiempos largos?
La pregunta parece simple, aunque contiene varias preguntas distintas. Una integración numérica puede dejar de aproximar pronto a la solución exacta que parte de la misma condición inicial y, sin embargo, seguir muy cerca de otra solución exacta cuyo estado inicial difiere ligeramente. También puede reproducir bien propiedades estadísticas aunque ninguna trayectoria individual mantenga correspondencia punto a punto durante mucho tiempo. En sentido contrario, un error local pequeño no garantiza por sí solo ninguna de esas formas de validez.
El concepto de sombreado formaliza una de estas posibilidades. En lugar de exigir que la trayectoria numérica siga para siempre a la solución exacta que parte del mismo número representado, se pregunta si existe alguna trayectoria exacta del sistema que permanezca cerca de la trayectoria calculada. La diferencia cambia el objeto matemático que se intenta verificar.
Este capítulo desarrolla esa distinción desde casos resolubles hasta sistemas caóticos. El objetivo es especificar qué tipo de afirmación permite el sombreado, bajo qué hipótesis y qué problemas deja intactos, sin convertirlo en una licencia general para confiar en simulaciones largas.
69.2. Error local, error global y pseudoórbita
Sea un mapa
definido sobre un espacio métrico . Una secuencia calculada
sería una órbita exacta si satisficiera
para todo . En un cálculo numérico aparece un defecto
cuando el espacio permite restar estados. En forma métrica se usa
Si esta desigualdad se cumple para todos los pasos considerados, la secuencia se denomina una -pseudoórbita.
El defecto mide una discrepancia local, es decir, cuánto se desvía un paso calculado de la regla exacta aplicada al estado calculado. No debe confundirse con el error global respecto de una órbita exacta. Si se toma la misma condición inicial , el error global es
En una dinámica inestable, puede crecer mucho aunque cada defecto local sea diminuto.
El tercer objeto es la distancia de sombreado. Se pregunta si existe algún , no necesariamente igual a , tal que
para todos los de un intervalo. Si existe, la órbita exacta que parte de -sombrea a la pseudoórbita.
Estas tres cantidades responden preguntas diferentes,
Una simulación puede tener el primer término pequeño, el segundo grande y el tercero pequeño al mismo tiempo.
69.3. Un caso contractivo donde el error no se amplifica
Considérese primero el mapa lineal
y una pseudoórbita
Tomemos como órbita exacta aquella que parte de la misma condición inicial,
La diferencia satisface
Iterando,
Por desigualdad triangular,
Por tanto, en un mapa contractivo el error local acotado produce un error global uniformemente acotado. No es necesario modificar la condición inicial, porque la propia órbita exacta que comienza en permanece cerca.
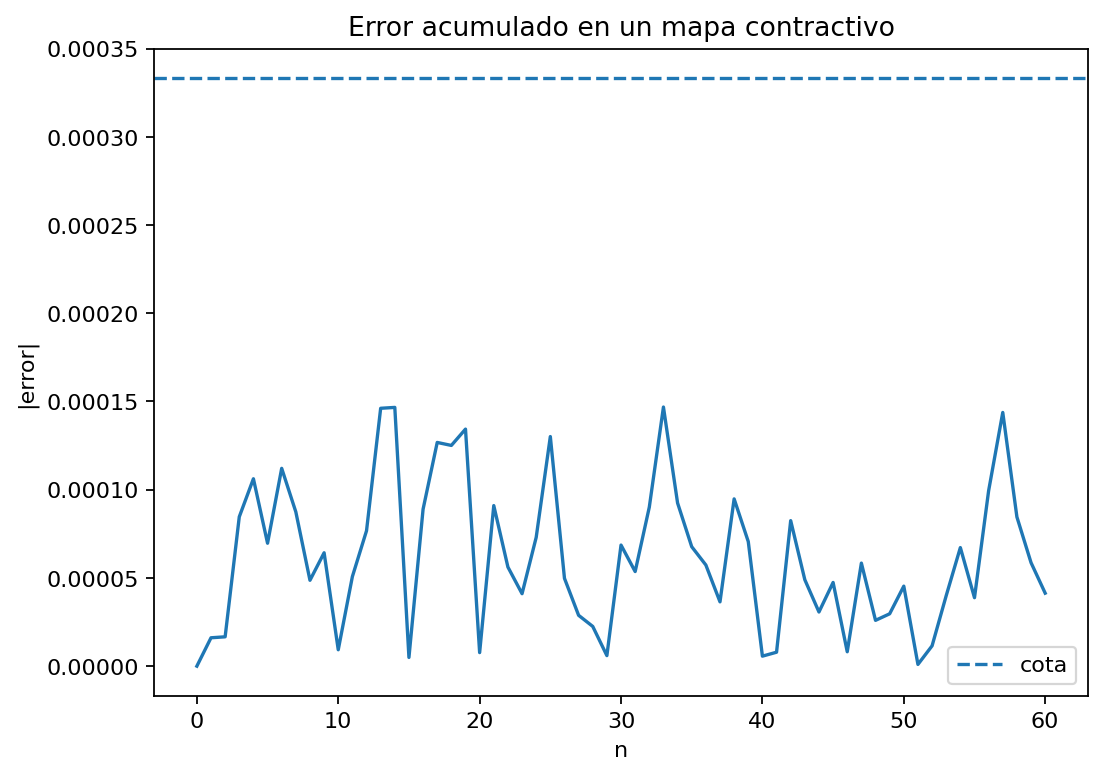
Este caso es pedagógicamente importante porque muestra qué falla al pasar a sistemas caóticos. El problema no es la mera existencia de error numérico. El problema es cómo la dinámica transforma ese error.
69.4. Un caso expansivo donde falla la misma condición inicial y funciona el sombreado
Considérese ahora
con la misma pseudoórbita
Si exigimos , entonces
Los defectos antiguos reciben factores crecientes. Nada impide que el error global aumente aproximadamente como .
Sin embargo, podemos elegir otra condición inicial. Supóngase, para simplificar, que la pseudoórbita se prolonga indefinidamente y que la serie converge. Definamos
y tomemos
La diferencia resulta
Entonces
La conclusión merece atención. Para un mapa expansivo, la órbita exacta con la misma condición inicial puede alejarse rápidamente, mientras que otra órbita exacta, obtenida ajustando ligeramente el inicio, puede permanecer a distancia uniformemente pequeña de toda la pseudoórbita.
En el caso ,
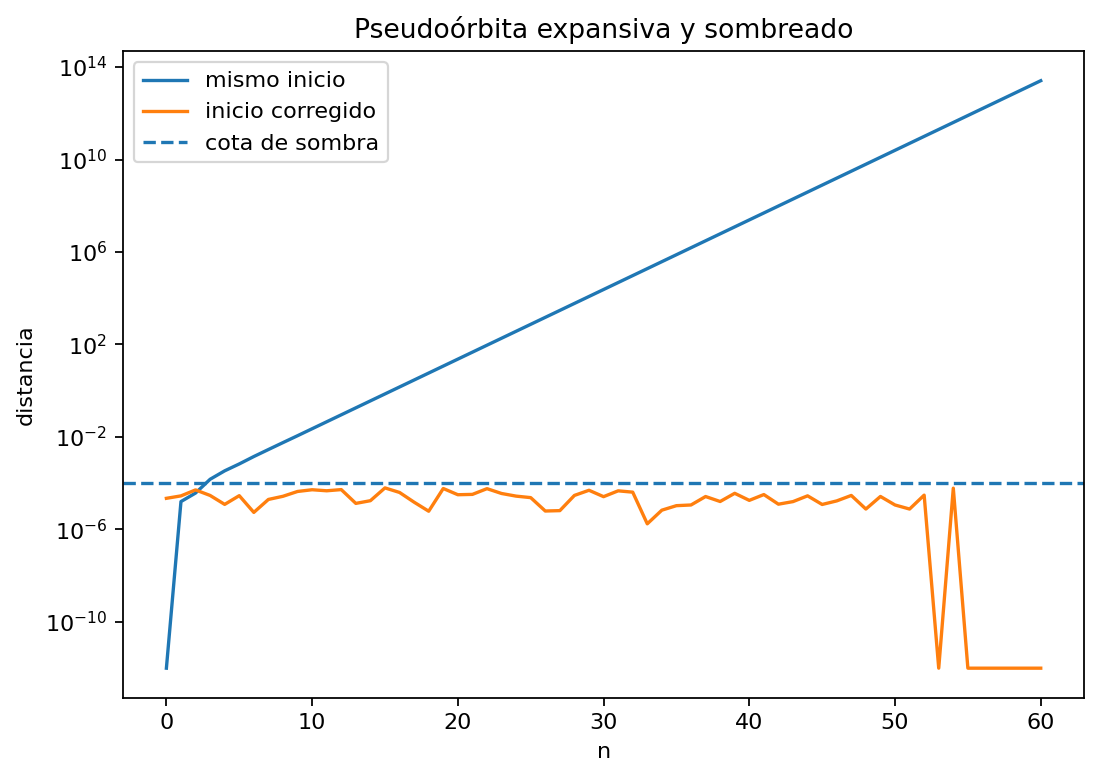
El cálculo reproducible del capítulo construye defectos aleatorios acotados y verifica simultáneamente ambos fenómenos, el crecimiento rápido del error con el mismo inicio y el sombreado uniforme con un inicio corregido.
No hay contradicción. La inestabilidad amplifica la diferencia entre condiciones iniciales y, por la misma razón, permite escoger una condición inicial cuyo efecto futuro compense la secuencia de pequeños defectos.
69.5. El lema de sombreado
Los ejemplos lineales sugieren una idea más general. En conjuntos hiperbólicos uniformes, las direcciones tangentes se separan en subespacios estables e inestables con contracción y expansión uniformes. Esa estructura permite corregir los errores locales en direcciones apropiadas.
Una formulación esquemática del lema de sombreado es la siguiente. Sea un difeomorfismo y un conjunto hiperbólico apropiado. Dado , existe tal que toda -pseudoórbita que permanezca en una vecindad adecuada de es -sombreada por una órbita exacta.
Los cuantificadores importan,
con una relación dependiente del sistema y de la región considerada. El teorema no dice que cualquier error de cualquier tamaño pueda corregirse. Tampoco dice que cualquier sistema caótico tenga la propiedad de sombreado.
La hiperbolicidad uniforme es una hipótesis fuerte. En sistemas donde aparecen tangencias entre variedades, exponentes próximos a cero, singularidades o pérdida de separación uniforme entre direcciones estables e inestables, el argumento clásico puede dejar de aplicarse. Existen resultados de sombreado más generales, aunque requieren condiciones adicionales y a menudo producen garantías de tiempo finito.
69.6. Sombrear no significa recuperar la condición inicial verdadera
En un problema experimental suele interesar una condición inicial física . Si la simulación comienza en una aproximación , la existencia de una órbita sombreante con inicio demuestra que la pseudoórbita calculada es compatible con alguna trayectoria exacta cercana.
Eso no demuestra que
Tampoco demuestra que esté dentro de la incertidumbre experimental admisible, salvo que esa distancia se cuantifique.
Esta diferencia limita la interpretación predictiva del sombreado. Si el objetivo es responder «¿dónde estará exactamente este sistema que comenzó en este estado?», la pérdida de seguimiento respecto de la misma condición inicial sigue siendo relevante. Si el objetivo es responder «¿la trayectoria numérica representa una trayectoria posible de las ecuaciones?», el sombreado aborda una pregunta más adecuada.
Por eso el horizonte de predicción de C68 y el tiempo de sombreado no son intercambiables. El primero se refiere a la pérdida de precisión respecto de un estado inicial específico bajo una tolerancia. El segundo se refiere a la existencia de alguna órbita exacta cercana a la pseudoórbita.
69.7. Sombreado finito e infinito no son la misma garantía
La definición más fuerte de sombreado suele formularse para secuencias infinitas o biinfinitas. En ese contexto se exige que una única órbita exacta permanezca cerca de toda la pseudoórbita durante un horizonte sin fin. Esa propiedad es extraordinariamente informativa, aunque no es la única que interesa numéricamente.
En una simulación concreta casi siempre disponemos de una secuencia finita,
Puede preguntarse entonces si existe una órbita exacta que la sombree solo en ese intervalo. Esta noción de sombreado de tiempo finito es más débil. Una pseudoórbita puede admitir sombras excelentes durante miles de pasos y, aun así, no extenderse a una sombra global.
La diferencia puede entenderse geométricamente. Para un horizonte finito, la condición inicial sombreante puede elegirse usando información de toda la ventana. Si la ventana se extiende, las correcciones exigidas por errores futuros pueden volverse incompatibles con las correcciones previas. En sistemas uniformemente hiperbólicos, la estructura estable-inestable permite controlar esa compatibilidad. Fuera de ese régimen no hay garantía general.
Esto impone una regla de interpretación. Si un algoritmo certifica sombra hasta , la afirmación válida se restringe a y no se extiende a «la trayectoria es fiable» sin horizonte. El tiempo de sombreado es parte del resultado, igual que una barra de error es parte de una estimación.
También conviene distinguir el tiempo de sombreado de un «tiempo de Lyapunov». El primero depende del defecto numérico, de la estructura geométrica y del criterio de cercanía. El segundo se obtiene a partir de una tasa de expansión y una escala de tolerancia. Pueden tener órdenes de magnitud similares en algunos problemas, aunque no son la misma cantidad ni uno determina universalmente al otro.
69.8. La métrica y la escala forman parte de la afirmación
Decir que dos trayectorias están «cerca» requiere una métrica. En un sistema con variables de distinta escala física, la norma euclídea aplicada directamente puede producir una comparación arbitraria. Una diferencia de una unidad en temperatura, posición y concentración no tiene el mismo significado solo porque aparezca como el mismo número.
Si el estado es
puede ser más apropiado trabajar con variables adimensionales
donde es una escala característica o una tolerancia físicamente justificada. La distancia puede entonces definirse, por ejemplo, como
Cambiar la métrica puede cambiar el valor numérico de una distancia de sombreado. En espacios compactos, métricas equivalentes preservan ciertas propiedades topológicas, aunque una afirmación cuantitativa de -sombreado sigue dependiendo de cómo se mide .
La consecuencia práctica es que una cota de sombreado sin unidades, escalas o definición de norma está incompleta. En un modelo físico debe declararse qué significa una desviación aceptable. En un modelo puramente matemático debe especificarse la métrica utilizada.
Esta cuestión también afecta al tiempo. Si el observable de interés tolera errores grandes en unas coordenadas y pequeños en otras, la pérdida de utilidad predictiva puede producirse antes o después de la pérdida de cercanía en la norma de estado completa. El sombreado es una propiedad del espacio de estados; la utilidad científica depende además del observable.
69.9. Sombreado, estabilidad estructural y reproducibilidad algorítmica
Tres ideas próximas suelen confundirse. La propiedad de sombreado relaciona pseudoórbitas con órbitas exactas de un sistema dado. La estabilidad estructural pregunta si una pequeña perturbación del propio sistema produce una dinámica topológicamente equivalente, bajo las hipótesis apropiadas. La reproducibilidad algorítmica pregunta si diferentes métodos, pasos o precisiones producen resultados compatibles.
Una propiedad no sustituye a las otras. Dos integradores pueden reproducir el mismo atractor visual sin que se haya demostrado sombreado de ninguna trayectoria. Un sistema estructuralmente estable puede tolerar perturbaciones de las ecuaciones, mientras que una implementación concreta todavía puede contener errores. Una pseudoórbita puede ser sombreada por el sistema original y, sin embargo, otro método numérico puede muestrear de manera distinta algunas estadísticas finitas.
La distinción resulta especialmente importante cuando se usan simulaciones para inferir mecanismos. Si una conclusión depende de una órbita individual, el sombreado puede ser relevante. Si depende de una bifurcación, interesa además la estabilidad de esa estructura frente a perturbaciones. Si depende de una estadística estimada, debe demostrarse convergencia de esa estadística bajo cambios del protocolo numérico.
Por tanto, una auditoría sólida debe preguntar por separado si el cálculo implementa las ecuaciones previstas, si el resultado converge al refinar el método, si la trayectoria calculada es sombreable durante el intervalo relevante, si la estructura dinámica persiste bajo perturbaciones razonables y si el observable científico es robusto a las decisiones numéricas. Responder afirmativamente a una de estas preguntas no autoriza a saltarse las demás.
69.10. La fase temporal como problema adicional en los flujos
En ecuaciones diferenciales
la solución genera un flujo . Una perturbación en la dirección del propio campo vectorial equivale, en primera aproximación, a adelantar o retrasar la fase temporal. Incluso sobre una órbita periódica estable, dos soluciones pueden permanecer sobre la misma curva geométrica y separarse punto a punto porque una va ligeramente adelantada.
Por ello, los teoremas de sombreado para flujos suelen permitir una reparametrización del tiempo. En vez de exigir
se permite una función creciente , cercana a , con la exigencia
Esta modificación no es un detalle técnico accidental. Los flujos poseen una dirección neutra asociada al avance temporal. En el lenguaje de C68, un exponente de Lyapunov igual a cero aparece en esa dirección para una trayectoria regular no estacionaria de un flujo autónomo.
Un criterio que ignore la deriva de fase puede declarar «mala» una trayectoria que sigue correctamente la geometría orbital. En otros problemas, en cambio, el tiempo físico es parte esencial del observable y una reparametrización amplia no sería aceptable. De nuevo, la noción de validez depende de la pregunta.
69.11. Convergencia finita sin garantía infinita en Lorenz
El sistema de Lorenz constituye un buen ejemplo para separar niveles de evidencia. Podemos integrar
con dos tolerancias numéricas distintas y comparar los resultados desde la misma condición inicial.
Durante un intervalo inicial ambas soluciones pueden concordar estrechamente. Más adelante, la sensibilidad amplifica diferencias de truncamiento y redondeo. La separación crece. Reducir la tolerancia desplaza el instante de desacuerdo, sin eliminar la amplificación.
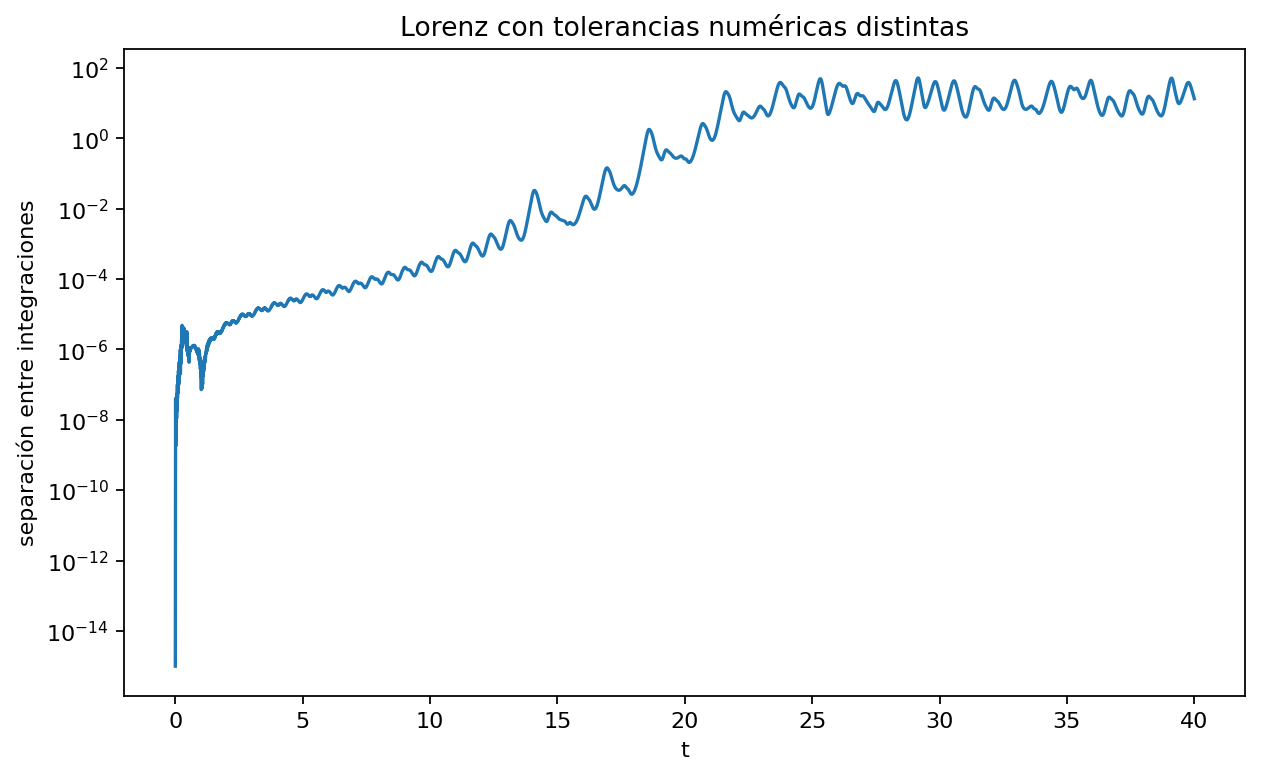
La figura 69.3 compara integraciones DOP853 con tolerancias diferentes. El resultado ilustra convergencia en una ventana finita y no sombreado. Para demostrar sombreado habría que probar la existencia de una solución exacta cercana a la pseudoórbita, más allá de mostrar que dos cálculos refinados se parecen durante cierto tiempo.
Esta distinción evita una inferencia frecuente, la de suponer que dos integradores concordantes demuestran que la trayectoria larga es exacta. La concordancia entre métodos es una prueba útil de consistencia numérica. Puede detectar errores graves de implementación. No constituye por sí sola un teorema de existencia de una órbita exacta cercana durante todo el intervalo.
69.12. Sistemas no uniformemente hiperbólicos
Los sistemas usados en la práctica rara vez presentan la hiperbolicidad uniforme ideal de los teoremas más limpios. El mapa de Hénon en parámetros clásicos, numerosos sistemas hamiltonianos y muchos modelos físicos poseen regiones donde la estructura hiperbólica se debilita.
En esos casos puede existir sombreado durante tiempos largos pero finitos. También pueden aparecer episodios en que ninguna corrección pequeña de la condición inicial consigue mantener una órbita exacta cerca de la pseudoórbita. La literatura numérica denomina a veces glitch al término de un intervalo de sombreado cuando la construcción deja de poder prolongarse.
Hammel, Yorke y Grebogi mostraron que la pregunta relevante para procesos caóticos no es solo cuánto tarda una órbita con el mismo inicio en descorrelacionarse, sino durante cuánto tiempo la trayectoria numérica puede representar alguna órbita verdadera. Trabajos posteriores relacionaron el tiempo y la distancia de sombreado con propiedades dinámicas medibles.
La consecuencia metodológica es sobria. Fuera del régimen donde existe un teorema aplicable, no debe asumirse el sombreado. Debe demostrarse, estimarse con un procedimiento específico o presentarse como una hipótesis no verificada.
69.13. Sombreado y análisis hacia atrás
Existe otra idea relacionada que conviene distinguir, el análisis de error hacia atrás. En lugar de preguntar cuánto difiere la solución numérica de la solución exacta del problema original, se pregunta si el resultado numérico es la solución exacta de un problema ligeramente modificado.
En álgebra numérica esta estrategia es fundamental. En integración geométrica también puede ser muy poderosa, ya que ciertos métodos conservan exactamente o aproximadamente estructuras de una ecuación modificada cercana.
Ahora bien, «resolver exactamente un sistema ligeramente perturbado» y «ser sombreado por una trayectoria exacta del sistema original» no son la misma afirmación. El primero permite modificar las ecuaciones; el segundo mantiene las ecuaciones y modifica la condición inicial o, en flujos, también la parametrización temporal dentro de límites controlados.
Una simulación puede ser excelente desde el punto de vista del error hacia atrás y no disponer de un teorema de sombreado aplicable al sistema original. Conviene mantener separadas estas garantías.
69.14. La precisión finita no desaparece al reducir la tolerancia
Un integrador adaptativo controla principalmente el error de truncamiento estimado. El computador, además, representa números con precisión finita. Reducir rtol y atol no convierte los cálculos en aritmética real exacta.
Cuando la tolerancia pedida se aproxima al piso impuesto por la precisión de máquina pueden ocurrir varias cosas. El integrador realiza más trabajo sin ganar una cantidad proporcional de información. El error de redondeo acumulado adquiere mayor importancia. Dos ejecuciones en precisiones diferentes pueden divergir dinámicamente aunque ambas sean numéricamente correctas dentro de sus respectivos esquemas.
C59 ya mostró un fenómeno análogo en mapas. C69 lo reinterpreta, porque una trayectoria de float64 es una pseudoórbita producida por una combinación de discretización, redondeo y decisiones algorítmicas. Su estatus no mejora hasta infinito por disminuir el paso.
Esto tampoco vuelve inútiles las simulaciones. Obliga a formular qué propiedad debe converger. Puede ser una trayectoria durante tiempo finito, una distribución, una tasa media, una sección de retorno o una propiedad topológica verificada con cotas rigurosas.
69.15. Qué sí puede garantizar un cálculo verificado
Entre una simulación ordinaria y una demostración puramente analítica existe un espectro de técnicas de numérica rigurosa, conocidas en la literatura como rigorous numerics. La aritmética de intervalos, las cotas de error a posteriori y los métodos de inclusión pueden producir afirmaciones matemáticamente certificadas sobre regiones completas del espacio de estados.
En un problema de sombreado, una estrategia posible consiste en calcular una pseudoórbita, estimar rigurosamente sus defectos y controlar la dinámica linealizada alrededor de ella. Con ese control se demuestra que existe una corrección acotada y se certifica que la órbita corregida pertenece al dominio donde las cotas siguen siendo válidas.
Este procedimiento es mucho más exigente que integrar una EDO y dibujar su proyección. A cambio, cambia el estatus de la afirmación, que deja de ser evidencia numérica y pasa a ser una prueba asistida por computador bajo hipótesis y cotas explícitas.
El capítulo no desarrolla todavía estos algoritmos en detalle. Lo relevante en este punto es comprender que «simulación», «verificación de convergencia» y «demostración asistida por computador» son categorías distintas.
69.16. Sombreado, estadística y medidas invariantes
Incluso un sombreado perfecto de una trayectoria finita no resuelve automáticamente preguntas estadísticas de largo plazo. Si la órbita sombreante pertenece a una región atípica, una media temporal finita puede diferir de la medida física de interés. Si el método numérico altera sistemáticamente una medida invariante, la proximidad punto a punto durante cierto tiempo tampoco garantiza ausencia de sesgo estadístico asintótico.
En el sentido opuesto, puede ocurrir que las trayectorias individuales pierdan correspondencia mientras ciertos observables estadísticos convergen de manera robusta.
Por eso deben distinguirse al menos tres objetivos. La fidelidad orbital consiste en representar una trayectoria exacta. La fidelidad estadística consiste en reproducir distribuciones o promedios relevantes. La fidelidad estructural consiste en preservar objetos como atractores, variedades o bifurcaciones. El sombreado se dirige principalmente al primero y puede apoyar a los otros sin sustituirlos.
69.17. El error de modelo permanece fuera del teorema
Supóngase que se demuestra que una trayectoria numérica es sombreada durante pasos por una trayectoria exacta del modelo. Esa sería una garantía fuerte sobre la relación entre algoritmo y ecuaciones.
No dice, sin embargo, que las ecuaciones describan correctamente el sistema físico.
Si faltan variables, el parámetro es incorrecto, la fuerza externa está mal especificada o la estructura causal del modelo es inadecuada, el sombreado puede ser perfecto y la inferencia empírica seguir siendo falsa. El teorema conecta una pseudoórbita con una órbita del mismo modelo matemático.
Esta separación entre error numérico y error de modelo debe mantenerse durante todo el proyecto. Una simulación verificada puede representar con toda exactitud unas ecuaciones equivocadas.
69.18. Un protocolo de confianza para trayectorias caóticas
A partir de C21–C29, C59, C60, C68 y el presente capítulo puede formularse un protocolo mínimo para una simulación caótica.
Primero, se verifica la implementación con casos conocidos, identidades o invariantes cuando existan. Después se estudia convergencia respecto del paso, tolerancia, precisión y método. A continuación se calcula el crecimiento de perturbaciones y se establece un horizonte para la predicción punto a punto que interesa en cada caso.
Si la interpretación requiere afirmar que una trayectoria larga representa alguna solución exacta, debe investigarse el sombreado de forma explícita. No basta con invocar genéricamente el «lema de sombreado» si no se han verificado sus hipótesis.
Finalmente, se separa la confianza orbital de la estadística y de la validez del modelo. En forma compacta,
y
Cada una de estas implicaciones fallidas es una condición para interpretar la simulación con precisión, más que una objeción contra ella.
69.19. Una pseudoórbita expansiva que sí tiene sombra
Retomemos
Con , la órbita exacta con el mismo inicio es . La pseudoórbita satisface
Incluso con errores locales del orden de , la suma puede alcanzar orden unidad en pocas decenas de iteraciones.
Construimos ahora
La órbita exacta
satisface
Por tanto,
El script reproducible usa una secuencia finita de defectos y la prolonga con defectos nulos, de modo que la suma es exacta en el problema construido. Ejecuta tres verificaciones, a saber, que cada paso cumple , que la trayectoria con el mismo inicio se separa rápidamente y que la trayectoria con inicio corregido permanece dentro de la cota teórica.
El ejemplo es deliberadamente simple. Su función es aislar la lógica del sombreado antes de volver a sistemas donde la corrección debe encontrarse mediante algoritmos mucho más complejos.
69.20. Qué concluye y qué no concluye una trayectoria sombreada
Si una pseudoórbita es -sombreada durante un intervalo, podemos afirmar que existe una solución exacta del modelo que permanece dentro de de la trayectoria calculada durante ese intervalo, según la métrica y, para flujos, la noción temporal utilizada.
Sin argumentos adicionales no podemos concluir que la solución exacta parta de la condición inicial física verdadera; que el mismo sombreado se prolongue indefinidamente; que las estadísticas de largo plazo sean correctas; que el modelo represente adecuadamente el sistema empírico; que un pequeño cambio del algoritmo produjera el mismo objeto; ni que cualquier otra trayectoria numérica del sistema posea una sombra comparable.
El sombreado es una garantía precisa y acotada a lo que efectivamente demuestra.
69.21. Hacia los límites de confianza numérica
C68 mostró que un exponente positivo reduce el horizonte de una predicción puntual. C69 añade una segunda capa, porque la pérdida de coincidencia con la misma condición inicial no destruye necesariamente toda relación entre la pseudoórbita y la dinámica exacta.
Esa relación, sin embargo, debe demostrarse bajo hipótesis apropiadas. En sistemas uniformemente hiperbólicos, el sombreado proporciona una estructura robusta. En sistemas no hiperbólicos, la duración y existencia de sombras pueden depender de la región recorrida y de eventos dinámicos específicos.
La conclusión práctica no es que «las trayectorias caóticas son confiables» ni que «las simulaciones caóticas carecen de sentido». La afirmación defendible debe especificar el tipo de confianza, con indicación de respecto de qué órbita, qué tolerancia, qué intervalo, qué observable y qué modelo.
El siguiente capítulo cerrará el módulo auditando una afirmación de caos. Allí deberán combinarse geometría del atractor, retorno, exponentes, precisión numérica y las cautelas de sombreado para decidir qué está establecido y qué solo parece establecido por una figura convincente.
Referencias
Grebogi, C., Hammel, S. M., Yorke, J. A., & Sauer, T. (1990). Shadowing of physical trajectories in chaotic dynamics: Containment and refinement. Physical Review Letters, 65(13), 1527–1530. https://doi.org/10.1103/PhysRevLett.65.1527
Hammel, S. M., Yorke, J. A., & Grebogi, C. (1987). Do numerical orbits of chaotic dynamical processes represent true orbits? Journal of Complexity, 3(2), 136–145. https://doi.org/10.1016/0885-064X(87)90024-0
Hayes, W. B. (2003). Shadowing high-dimensional Hamiltonian systems: The gravitational N-body problem. Physical Review Letters, 90(5), 054104. https://doi.org/10.1103/PhysRevLett.90.054104
Palmer, K. J. (2000). Shadowing in Dynamical Systems: Theory and Applications. Springer. https://doi.org/10.1007/978-1-4757-3210-8
Pilyugin, S. Yu. (1999). Shadowing in Dynamical Systems. Lecture Notes in Mathematics 1706. Springer. https://doi.org/10.1007/BFb0093184
Sauer, T., Grebogi, C., & Yorke, J. A. (1997). How long do numerical chaotic solutions remain valid? Physical Review Letters, 79(1), 59–62. https://doi.org/10.1103/PhysRevLett.79.59
Recursos reproducibles
Descargar recursos del capítulo (ZIP, 360 kB).
2 archivos CSV · 3 figuras · 1 programa Python.
El programa ilustra cálculos del capítulo. Las figuras y los CSV están incluidos, pero el script no vuelve a guardar todos esos archivos.