Dos cuerpos se enfrían al mismo ritmo y sus sensores coinciden al comienzo, media hora después y en las tres lecturas siguientes. Un modelo sin intercambio de calor entre los cuerpos reproduce el registro completo. También lo reproduce otro que admite un intercambio intenso, proporcional a su diferencia de temperatura. Un tercero, con intercambio cúbico, entrega exactamente los mismos valores. La coincidencia persiste aunque se prolongue la observación, porque, mientras ambos cuerpos mantengan la misma temperatura, ninguno de esos intercambios llega a actuar.
El registro descrito es un caso didáctico construido, con temperaturas, errores y condiciones iniciales especificados para poder comprobar cada ajuste; no procede de un experimento térmico publicado. La dificultad que presenta admite una solución completa en tres pasos, que consisten en obtener las ecuaciones compatibles con lo observado, elegir una medición adicional y comprobar cuáles siguen siendo compatibles después de conocerla. El resultado dependerá de qué se mida durante esa prueba, ya que una intervención que cambia el sistema puede seguir siendo inútil si el sensor registra una cantidad que oculta precisamente el mecanismo buscado.
Dos sensores y una trayectoria compartida
Sean e los excesos de temperatura de dos cuerpos sobre un ambiente fijo, expresados en kelvin, con el tiempo medido en horas. Ambos cuerpos tienen capacidades térmicas iguales y constantes. Cada uno pierde calor hacia el ambiente con una tasa de relajación conocida, . Se preparan condiciones iniciales conocidas y, una vez iniciado cada ensayo, no se suministra calor desde fuera. Dos sensores calibrados leen por separado ambos excesos de temperatura.
La familia de ecuaciones propuesta es
La función es el intercambio, expresado como cambio de temperatura por hora tras dividir la potencia transferida por la capacidad térmica común. Su signo indica la dirección. Cuando el primer cuerpo está más caliente, una positiva reduce su temperatura y aumenta la del segundo. La igualdad de capacidades autoriza a usar la misma magnitud con signos opuestos; si fueran distintas, habría que conservar ese factor físico antes de sumar las ecuaciones.
Consideraremos tres posibilidades,
Los coeficientes son no negativos. La unidad de es la hora inversa y la de , kelvin elevado a menos dos por hora. Las dos leyes de intercambio llevan calor desde el cuerpo más caliente hacia el más frío. Son hipótesis constitutivas del ejercicio, sin que la forma cúbica se presente como una ley térmica establecida para materiales concretos.
Las tres posibilidades cumplen restricciones físicas sencillas. El intercambio no altera la suma de las temperaturas y ninguna solución que comienza con excesos no negativos cruza hacia valores negativos. Por ejemplo, cuando e , el intercambio aporta al primer cuerpo una derivada no negativa; en el borde opuesto ocurre lo correspondiente. Imponer esas restricciones descarta algunos campos dinámicos, pero la competencia entre los tres candidatos sigue abierta.
Cada lectura admite un error absoluto de hasta kelvin, cota conocida del caso construido, sin suponer una distribución normal ni independencia entre sensores o entre momentos. La diferencia de dos lecturas puede desviarse hasta kelvin de la diferencia verdadera. Las condiciones iniciales y la relajación ambiental se consideran conocidas exactamente, de modo que la incertidumbre que se propagará procede de las lecturas posteriores.
Resulta útil separar el promedio de la diferencia . Sus ecuaciones son
El promedio tiene la misma evolución en todas las hipótesis. Con los valores numéricos de tiempo expresados en horas y , las soluciones son
Las temperaturas se recuperan como e . Con estas expresiones ajustaremos las observaciones sin introducir errores de integración numérica. En la ecuación cúbica, la sustitución , cuando la diferencia es positiva, convierte el problema en , lo que da una vía independiente para verificar la solución.
En el primer ensayo se fija . La tabla recoge las cinco parejas registradas. Las dos columnas coinciden porque los errores realizados se han construido iguales a cero.
| Tiempo, horas | Sensor de , kelvin | Sensor de , kelvin |
|---|---|---|
| 0 | 1,000000 | 1,000000 |
| 0,5 | 0,606531 | 0,606531 |
| 1 | 0,367879 | 0,367879 |
| 1,5 | 0,223130 | 0,223130 |
| 2 | 0,135335 | 0,135335 |
El error realizado nulo no elimina la cota de medición utilizada por quien ajusta. Las cifras tabuladas están redondeadas, aunque los cálculos conservan su precisión completa. Para cualquier coeficiente admisible, la diferencia inicial nula permanece nula y ambas temperaturas siguen . Esta demostración cubre todos los valores posibles de los coeficientes, sin limitarse a los que se pudieran probar en una cuadrícula.
Una regresión con candidatos y encontraría dos columnas de ceros sobre esa trayectoria, de manera que ningún coeficiente de intercambio modificaría el ajuste. Una penalización que favoreciera pocos términos podría escoger , porque basta para reproducir las observaciones y evita coeficientes adicionales. Tal selección tendría una justificación de parsimonia dentro del registro disponible, aunque el mecanismo de intercambio seguiría sin haberse puesto a prueba.
La identificación dispersa de Brunton, Proctor y Kutz (2016) organiza los términos candidatos en una biblioteca evaluada sobre los estados observados. Esa construcción ayuda a localizar aquí la información ausente, porque las funciones que distinguirían las hipótesis se anulan en todos los estados visitados. Añadir más puntos sobre la misma diagonal no cambia esas columnas; el problema persiste incluso con mediciones perfectas y una duración ilimitada de este ensayo particular.
La diagonal es una región del espacio de estados que las tres dinámicas conservan. El registro informa sobre la velocidad con la que se recorre esa región, pero no sobre la respuesta transversal que aproxima o separa temperaturas distintas. Una grabación muy densa podría establecer con precisión el decaimiento común y continuar sin restringir el intercambio. Contar muestras sin examinar los estados que cubren ocultaría esta diferencia.
También se puede comprobar que las restricciones de disipación mantienen abiertas las alternativas. Para la cantidad cuadrática , las ecuaciones dan
La desigualdad se cumple en las tres familias porque es no negativo. Esta cantidad es una medida matemática de alejamiento del equilibrio y no se identifica con la energía térmica relativa al ambiente, que depende linealmente de las temperaturas y capacidades. Exigir su descenso impediría algunas dinámicas expansivas, aunque no distinguiría las leyes de intercambio consideradas.
Quedan así separados dos trabajos del modelo. El balance y la disipación delimitan qué ecuaciones se admitirán, mientras las observaciones deben discriminar dentro de ese conjunto. En el ensayo simétrico, el segundo trabajo sigue pendiente aun cuando todas las curvas parezcan físicamente razonables y coincidan con los sensores.
Lo que aporta una sola lectura después de un pulso
Se prepara ahora , , lo que equivale a elevar un kelvin el exceso inicial del primer cuerpo respecto de la preparación simétrica. Se conserva exactamente una pareja posterior, una hora después del inicio, sin trayectoria intermedia ni estimación de la pendiente inicial. Esta restricción forma parte del protocolo que se analizará.
La pareja construida es
Su diferencia vale kelvin y el promedio coincide con el valor conocido . Para generar los datos se ha utilizado la ley cúbica con . Ese coeficiente se conserva por separado para comprobar el ejercicio. Los procedimientos de ajuste reciben las lecturas, las condiciones iniciales y las cotas de error. La elección del siguiente ensayo se hace también sin el coeficiente generador.
El modelo sin intercambio predice una diferencia de kelvin. Repartida alrededor del mismo promedio, esa diferencia da temperaturas que se apartan aproximadamente kelvin de cada lectura. Como la desviación supera la cota admitida, el nuevo ensayo excluye bajo las condiciones fijadas, aunque ese modelo había reproducido sin error las cinco parejas anteriores.
La familia lineal dispone de un coeficiente con el que ajustar la diferencia observada. Para una diferencia inicial positiva y un tiempo posterior positivo, su valor central es
La familia cúbica también puede ajustarse, mediante
Ambas predicen exactamente la pareja central. La disponibilidad de dos sensores no ha dado dos restricciones independientes sobre el intercambio, porque su suma ya estaba fijada por el promedio común. En este ensayo queda una diferencia informativa para cada familia y cada una tiene un coeficiente libre con el que reproducirla.
La coincidencia no equivale a un cambio de nombre del mismo parámetro. Una ley transfiere una cantidad proporcional al contraste y la otra responde a su cubo, de modo que, al duplicar un contraste instantáneo, sus intercambios se multiplican por dos y por ocho, respectivamente, si se mantienen los coeficientes. Los modelos tienen consecuencias físicas distintas. Con el protocolo de una sola pareja posterior, el reajuste de sus parámetros compensa esas diferencias.
Para esta amplitud inicial y este tiempo, la relación entre los coeficientes que predicen el mismo extremo puede escribirse como
La expresión describe una correspondencia entre ajustes de dos familias sobre el dato conservado. Cambiar la amplitud inicial introduce su cuadrado dentro del término que contiene el coeficiente cúbico y cambiar el momento de lectura modifica también la correspondencia. Por eso convertir un coeficiente en el otro mediante esta fórmula no construye una equivalencia de las ecuaciones para todos los experimentos.
La calidad del ajuste del extremo no decide cuánto intercambio hubo en cada instante anterior. Los modelos coinciden en el resultado acumulado que registra esa única lectura, aunque para reconstruir la historia intermedia emplean sus leyes respectivas. Aceptar una de esas historias como observada añadiría información que el aparato no conservó.
Sería incorrecto extender la equivalencia a toda la respuesta al pulso. Si ambas leyes reprodujeran la misma diferencia positiva durante un intervalo, sus ecuaciones exigirían en cada instante. Con intercambio cúbico positivo esa igualdad no puede sostenerse, porque la diferencia disminuye con el tiempo mientras los coeficientes se mantienen constantes. Una observación temporal suficientemente precisa podría separar ya las familias sin cambiar la amplitud inicial.
Las pendientes previstas al comienzo del primer pulso hacen visible esa discrepancia. Con los ajustes que acabamos de obtener, la diferencia disminuiría inicialmente a razón de kelvin por hora en el modelo lineal y de dos kelvin por hora en el cúbico. Ambos alcanzan el mismo extremo al cabo de una hora, pero distribuyen de manera distinta la reducción del contraste durante el intervalo.
En la ley cúbica, el cociente entre intercambio y diferencia es . Para el coeficiente generador empieza en horas inversas y cae aproximadamente a a la media hora y a al cumplirse la hora, mientras el coeficiente lineal ajustado permanece en . El extremo puede coincidir porque la diferencia responde al efecto acumulado de esas tasas, aunque sus valores instantáneos sean distintos.
Estas pendientes son predicciones calculadas y no lecturas adicionales del caso. Estimarlas con un sensor exigiría registrar cambios durante un intervalo corto y justificar cómo se trata el error al dividir por esa duración. Acortar el intervalo acerca el cociente de incrementos a una derivada, pero también amplifica el efecto relativo de los errores de las temperaturas. La posibilidad matemática de distinguir campos dinámicos mediante pendientes no especifica por sí misma un procedimiento de medición adecuado.
La alternativa de una segunda pareja posterior evita introducir aquí una estimación de derivadas, porque trabaja directamente con las magnitudes que entregan los sensores y con las cotas ya declaradas. Así puede compararse su capacidad de discriminación con la de una amplitud diferente, manteniendo una unidad de observación común.
Raue y colaboradores (2009) distinguen las ambigüedades de la relación entre parámetros y observables de las limitaciones impuestas por datos y condiciones experimentales concretos. Esa distinción impide convertir el fracaso del ensayo simétrico en una afirmación sobre todos los ensayos posibles. Aquí se ha demostrado una equivalencia bajo una preparación particular y, después, una coincidencia entre ajustes para un registro posterior muy reducido, aunque el sistema admite preparaciones más informativas.
Conservar todos los parámetros compatibles
Los dos coeficientes centrales no recogen todavía la incertidumbre de medición. Para obtener conjuntos completos de parámetros compatibles, se deja que la diferencia verdadera del primer pulso recorra
En esta pareja, cuyo promedio observado coincide exactamente con el promedio conocido, ese intervalo incorpora ambas cotas de los sensores. La diferencia final disminuye de manera continua al aumentar cualquiera de los coeficientes. Por eso basta invertir los dos extremos del intervalo, intercambiando su orden, para obtener todos los parámetros permitidos.
| Familia | Ajuste central | Menor coeficiente compatible | Mayor coeficiente compatible |
|---|---|---|---|
| Lineal, , horas inversas | 0,155770 | 0,119965 | 0,194339 |
| Cúbica, , kelvin⁻² por hora | 0,500000 | 0,356118 | 0,679867 |
Cada punto de un intervalo corresponde a una predicción capaz de producir la pareja registrada con errores dentro de las cotas, mientras un valor exterior exige superar alguna de ellas. La monotonía extiende esta conclusión al continuo completo de parámetros, sin reducir la incertidumbre a una lista de estimaciones obtenidas por diferentes inicializaciones de un algoritmo.
Estos intervalos expresan factibilidad. No tienen un nivel de confianza del noventa y cinco por ciento ni asignan mayor probabilidad a sus centros. Un coeficiente cercano al borde necesita errores próximos a los límites admitidos, pero el supuesto del caso no dice que tales errores sean menos frecuentes; afirmarlo exigiría añadir una distribución de medición y justificarla.
El perfil de verosimilitud estudiado por Raue y colaboradores responde a otra formulación, en la que se fija sucesivamente un parámetro, se reajustan los restantes y se compara la verosimilitud con un umbral. Aquí la operación pertinente consiste en satisfacer desigualdades de error absoluto. Confundir ambas construcciones alteraría el significado de la incertidumbre propagada hacia el siguiente ensayo.
Discriminar familias requiere que cada una conserve sus propios parámetros compatibles. Atkinson y Fedorov (1975) formulan el diseño para dos modelos rivales con conjuntos de parámetros desconocidos. La dificultad correspondiente aparece de forma concreta en este ejercicio, donde una prueba que separa los dos ajustes centrales podría dejar que otro coeficiente de la familia rival se acercara a la nueva lectura. Antes de elegir la prueba hay que comprobar ese margen de reajuste.
Elegir antes de conocer la siguiente pareja
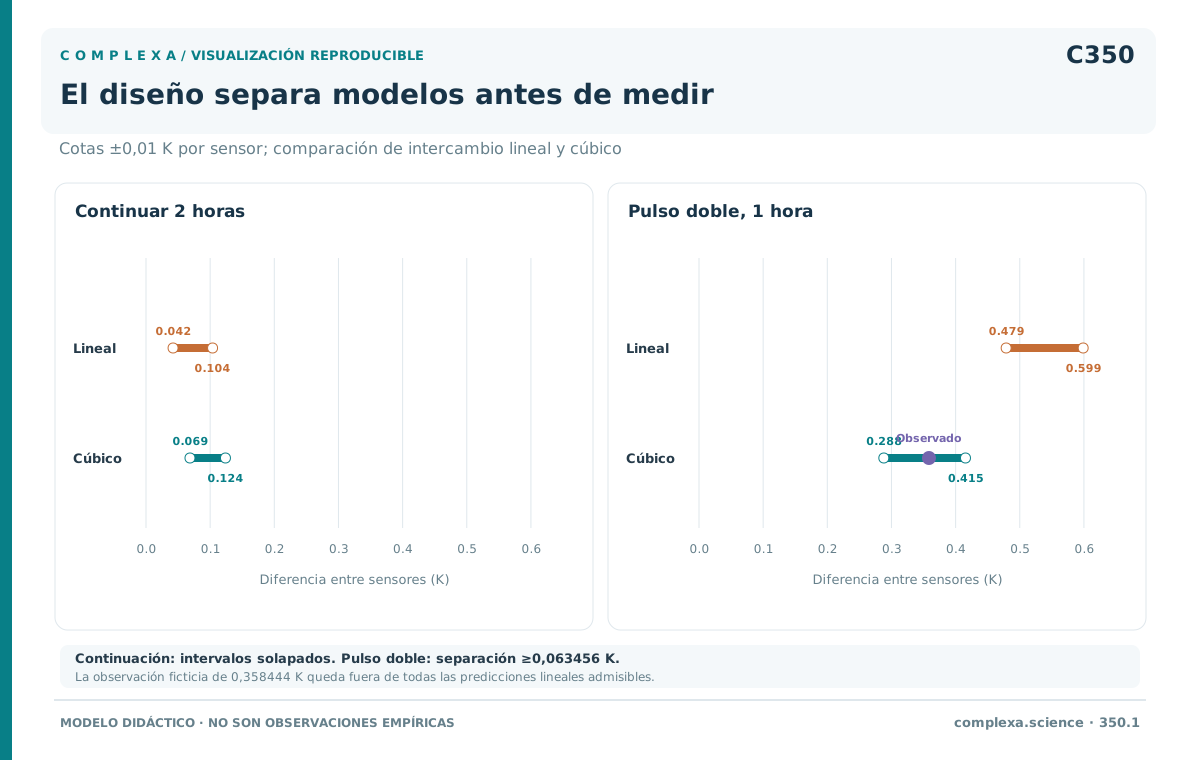
Se dispone de dos opciones factibles. La primera consiste en continuar el ensayo iniciado con , y leer otra pareja al cumplirse dos horas desde su comienzo. La segunda prepara un ensayo nuevo con , y lee los sensores una hora después; su pulso inicial tiene el doble de amplitud. Ambas añaden una pareja con la misma precisión instrumental. El reloj de cada ensayo nuevo comienza en su propia preparación, mientras que continuar el primero conserva el origen temporal de aquel pulso.
Las opciones tienen necesidades de preparación diferentes. No se ha supuesto que consuman la misma energía, que ocupen el mismo tiempo total de trabajo o que sean intercambiables bajo cualquier restricción experimental. El criterio del ejercicio comparará su capacidad de separación dentro de este conjunto de dos alternativas permitidas.
Para cada alternativa se propaga el intervalo completo de coeficientes de cada familia. Como el contraste sigue siendo decreciente respecto del coeficiente, los extremos del intervalo propagado se calculan directamente. Después se amplía el intervalo de contraste verdadero en kelvin por cada lado para admitir el error de la futura diferencia observada.
La tabla contiene esos intervalos de lecturas posibles, que combinan la incertidumbre del ajuste previo con el error del nuevo registro. Todos se calcularon antes de consultar la pareja futura.
| Prueba propuesta | Diferencia observada posible con , kelvin | Diferencia observada posible con , kelvin |
|---|---|---|
| Continuar el primer pulso hasta dos horas | [0,042203; 0,103755] | [0,068569; 0,123822] |
| Pulso doble, lectura a una hora | [0,478809; 0,598809] | [0,288098; 0,415353] |
Con la primera opción, los ajustes centrales predicen diferencias de y kelvin. Sus valores son distintos, pero los intervalos ampliados se solapan y una lectura dentro del solapamiento podría ser explicada por ambas familias. El ensayo aún podría producir un valor favorable a una de ellas, aunque el solapamiento muestra que las cotas disponibles no garantizan esa separación.
La segunda opción mantiene una distancia positiva entre los intervalos. El menor contraste observable permitido por la familia lineal supera al mayor permitido por la cúbica en
Esa distancia permanece después de admitir todos los coeficientes compatibles con la primera pareja y el error de la segunda. El criterio elegido asigna cero a los intervalos que se solapan y, cuando no lo hacen, utiliza la distancia entre sus extremos próximos, por lo que al comparar las dos alternativas selecciona el pulso doble.
Box y Hill (1967) desarrollaron procedimientos secuenciales para discriminar mecanismos a partir de nuevas condiciones experimentales, incorporando la incertidumbre de las predicciones. Su planteamiento ayuda a entender por qué una gran distancia entre dos curvas ajustadas pierde valor si sus incertidumbres también son grandes. El criterio probabilístico de aquel trabajo difiere del utilizado aquí, que opera con conjuntos definidos por errores acotados.
Skanda y Lebiedz (2013) incorporan incertidumbre paramétrica al diseño para discriminar sistemas dinámicos mediante una optimización del caso menos favorable, con un criterio construido a partir de distribuciones de observaciones y de la divergencia de Kullback-Leibler. Este ejercicio adopta una distancia entre intervalos, sin asignar distribuciones, pero conserva una exigencia común con aquel trabajo, la de evaluar también los parámetros que hacen más difícil distinguir los candidatos.
La razón física de la separación se ve en la amplitud. Con el coeficiente lineal ya restringido por el primer pulso, duplicar la diferencia inicial duplica la diferencia predicha a la hora. En la familia cúbica, la mayor diferencia inicial activa un intercambio proporcionalmente más intenso, que durante la nueva trayectoria reduce el contraste con mayor rapidez. El promedio permanece igual entre las familias porque depende solo de la suma inicial.
El cálculo no utiliza un resultado futuro para elegir qué contraste contar. Las condiciones de ambas alternativas, la precisión de los sensores y la regla de selección están fijadas antes de generar la lectura de validación. Se guarda primero la opción elegida y solo después se construye la pareja correspondiente, manteniendo el generador didáctico establecido.
La separación tiene un significado condicional preciso. Si una de las dos familias describe el ensayo con un coeficiente compatible y todos los errores respetan sus cotas, una misma diferencia observada no podrá pertenecer a ambas predicciones de la segunda opción. Sin embargo, elegir una prueba discriminante no asegura que uno de los candidatos la supere, porque podría aparecer una lectura exterior a los dos intervalos. Ese resultado obligaría a revisar el conjunto de hipótesis o algún supuesto experimental.
En este ejercicio conocemos el generador porque construimos los datos. La secuencia computacional comprueba que la selección puede efectuarse con las lecturas previas, pero no transforma el ejemplo en una validación prospectiva sobre un aparato real. Su utilidad consiste en hacer visibles las dependencias; el criterio requiere los conjuntos ajustados y las condiciones posibles, mientras la evaluación posterior requiere además una observación que todavía no intervino en aquella comparación.
Bongard y Lipson (2007) estudiaron una alternancia entre construcción de ecuaciones y elección de nuevas condiciones iniciales que hicieran discrepar a los modelos candidatos. Sus procedimientos especifican variables observables, operadores permitidos y posibilidades de interrogación del sistema. En el caso presente, esa alternancia se reduce a dos familias y dos pruebas, lo que hace posible examinar toda la decisión sin atribuir a una búsqueda automática la capacidad de establecer una ley única.
La precisión instrumental es otra manera de modificar esta decisión. Mantengamos todos los parámetros permitidos por la primera pareja y cambiemos únicamente la cota de error de la futura lectura. Antes de añadir ese error, los intervalos de contraste verdadero para continuar hasta dos horas están separados por kelvin. Para el pulso doble, la separación correspondiente es kelvin.
Si cada sensor futuro tiene una cota , cada intervalo de diferencias se amplía hacia el otro y la separación restante es la distancia anterior menos . La continuación del primer ensayo daría intervalos disjuntos con una cota por sensor inferior a kelvin. Por ejemplo, con una milésima de kelvin conservaría un margen positivo de aproximadamente .
El pulso doble admite una cota por sensor inferior a kelvin antes de que sus intervalos se toquen. Si el nuevo instrumento tuviera una tolerancia de tres centésimas, esa misma preparación dejaría de garantizar la separación. El efecto de aumentar la amplitud no puede evaluarse al margen del error con que se leerá su respuesta.
Esta comparación conserva la incertidumbre original del primer ajuste. No supone que mejorar el segundo sensor vuelva más exactas las lecturas ya obtenidas ni cambia la elección efectuada con los instrumentos del caso, cuya tolerancia permanece en una centésima. Muestra dos recursos diferentes para obtener información, que son modificar el estado que se prepara o medir con mayor precisión una evolución ya iniciada. Su coste y disponibilidad decidirían qué alternativas incluir en otro diseño.
La nueva observación y el rechazo de una familia
En el ensayo seleccionado se preparan , y se conserva la pareja de una hora. Los errores realizados del generador son ahora kelvin en el primer sensor y en el segundo, ambos dentro de sus cotas. Las lecturas resultan
con diferencia kelvin. Se comparan primero con las predicciones que habían quedado fijadas antes de observarlas.
| Familia | predicha, kelvin | predicha, kelvin | Mayor error absoluto entre sensores, kelvin |
|---|---|---|---|
| Lineal, con su ajuste central previo | 1,005164 | 0,466354 | 0,091183 |
| Cúbica, con su ajuste central previo | 0,909981 | 0,561537 | 0,006000 |
El ajuste cúbico previo satisface ambas cotas y el lineal las supera ampliamente. La diferencia observada queda, además, fuera de todo el intervalo de lecturas permitido por la familia lineal que sobrevivía al primer pulso. El límite inferior de ese intervalo era kelvin. La lectura nueva, aproximadamente , no puede alcanzarse cambiando el coeficiente dentro del conjunto previo.
Esta segunda comprobación evita atribuir el rechazo de una familia al fracaso de una estimación puntual. Cualquier coeficiente lineal compatible con el primer ensayo predice para el segundo un contraste demasiado grande, incluso después de conceder el máximo error adverso de los sensores. La incompatibilidad alcanza al conjunto de hipótesis lineales permitido por la información anterior.
Una lectura interior al intervalo cúbico de diferencias todavía exige verificar las temperaturas por separado, porque dos errores podrían producir una diferencia adecuada junto con una suma incompatible con la relajación ambiental conocida. En este caso la comprobación es directa. El coeficiente cúbico central entrega errores de y kelvin, con lo que al menos ese miembro de la familia reproduce ambos canales dentro de las cotas.
Después de evaluar la predicción previa puede actualizarse el conjunto de parámetros. Esa actualización cumple otro papel, el de describir lo que puede inferirse una vez incorporado el nuevo ensayo, sin utilizarse para mejorar retrospectivamente la predicción que se había sometido a prueba.
El promedio verdadero de la nueva pareja es conocido e igual a . Las cotas individuales exigen
La intersección de esas desigualdades restringe la diferencia verdadera a
Este intervalo es ligeramente más estrecho que restar y sumar a la diferencia observada. La suma registrada excede la suma predicha en kelvin y esa discrepancia consume parte del margen de error de los sensores. Conservar los dos canales permite tenerla en cuenta.
Geométricamente, las dos cotas forman un rectángulo de temperaturas posibles alrededor de la pareja observada y el promedio conocido restringe las predicciones a una recta dentro de ese plano. La intersección de la recta con el rectángulo determina el segmento de contrastes admisibles. Conservar solo la diferencia equivale a proyectar antes de utilizar la información sobre la suma y puede producir un intervalo innecesariamente amplio.
El cálculo no ha multiplicado probabilidades de los dos sensores ni ha tratado sus errores como independientes, porque admite cualquier pareja de errores dentro del rectángulo. Si una calibración adicional estableciera que ambos comparten exactamente el mismo sesgo, la región permitida cambiaría y habría que rehacer la intersección. En el presente protocolo, la cota rectangular da una garantía válida sin conocer esa dependencia; el coeficiente cúbico retenido dispone de una pareja concreta de errores que la satisface.
Queda invertir el intervalo y cruzarlo con los parámetros compatibles con el primer ensayo. La tabla siguiente recoge los conjuntos resultantes.
| Familia | Coeficientes permitidos por la segunda pareja | Coeficientes permitidos por ambas parejas |
|---|---|---|
| Lineal, | [0,335066; 0,385325] | Conjunto vacío |
| Cúbica, | [0,407680; 0,530649] | [0,407680; 0,530649] |
La segunda pareja, tomada aisladamente, admitiría reajustar otra vez la familia lineal, aunque su coeficiente tendría que aumentar hasta un intervalo que ya no intersecta el anterior. El rechazo procede de exigir el mismo coeficiente para los dos ensayos. Si se concediera a cada pulso un coeficiente independiente, se estaría evaluando una familia distinta, capaz de variar su mecanismo con la preparación.
La familia cúbica conserva un intervalo que contiene el valor generador. Aun dentro de ella queda incertidumbre, porque las cotas de medición son compatibles con varios coeficientes. Elegir nuevamente un punto central no haría desaparecer ese conjunto. Para reducirlo se necesitarían observaciones adicionales o supuestos de medición más restrictivos.
Lo que habría registrado un único sensor de suma
Supongamos que el equipo hubiera guardado únicamente . Al sumar las ecuaciones se obtiene , por lo que el nuevo ensayo daría en cualquiera de los modelos. La perturbación asimétrica excita el intercambio, pero el observable suma lo cancela exactamente; medir ese total con mayor precisión o con mayor frecuencia no recuperaría el término eliminado.
En la pareja final, la suma observada es kelvin y la predicción común vale , con una desviación que queda dentro de la cota de resultante de sumar los errores de ambos sensores. Con ese único registro, las tres hipótesis pasarían la comprobación, incluida la ausencia de intercambio. La información que descartó las otras posibilidades estaba en cómo se repartía el total.
El promedio y la diferencia son una transformación invertible de las dos lecturas. Conservar ambos no pierde información, mientras que guardar únicamente el promedio sí reduce lo observado. Esta distinción localiza el cambio experimental necesario, que es una preparación asimétrica acompañada de una medida sensible al reparto. Bajo los supuestos del ejercicio, observar un cuerpo junto con el total conocido también podría dar ese contraste.
Otros supuestos modificarían el análisis. Si la relajación ambiental fuera desconocida, habría que ajustar su incertidumbre usando la suma y propagarla hacia las predicciones de cada temperatura. Si las capacidades térmicas difirieran, el balance que elimina el intercambio requeriría la suma ponderada correspondiente. Los intervalos calculados no cubren esas variantes porque fueron obtenidos para un aparato y unas calibraciones explícitos.
El rechazo de la familia lineal tampoco implica que cualquier ley de intercambio restante deba ser cúbica, porque una función más flexible podría coincidir con las observaciones en los estados recorridos y divergir fuera de ellos. El resultado alcanzado basta para una decisión concreta entre los candidatos fijados, uno de los cuales no puede satisfacer conjuntamente los dos ensayos mientras otro conserva parámetros compatibles.
El material reproducible conserva las observaciones separadas de los valores generadores, los parámetros permitidos y las predicciones anteriores a la última pareja. El programa utiliza únicamente la biblioteca estándar de Python y soluciones cerradas. Una comprobación independiente transforma la ecuación cúbica, obtiene los coeficientes mediante bisección y verifica que la ejecución en otra carpeta reproduce los nueve archivos de datos y el resumen de resultados. Esa separación hace posible reconstruir qué información intervino en cada decisión.
Para estos dos sensores y sus cotas, la lectura final vacía el conjunto lineal y conserva . El coeficiente , ya ajustado antes de la prueba, entrega e kelvin. Los desplazamientos registrados de seis milésimas y menos cuatro milésimas caben en las tolerancias individuales. Ese mismo intercambio cúbico explica las dos parejas, para las que no existe un coeficiente lineal común compatible.
Referencias
Atkinson, A. C., & Fedorov, V. V. (1975). The design of experiments for discriminating between two rival models. Biometrika, 62(1), 57–70. https://doi.org/10.1093/biomet/62.1.57
Bongard, J., & Lipson, H. (2007). Automated reverse engineering of nonlinear dynamical systems. Proceedings of the National Academy of Sciences, 104(24), 9943–9948. https://doi.org/10.1073/pnas.0609476104
Box, G. E. P., & Hill, W. J. (1967). Discrimination among mechanistic models. Technometrics, 9(1), 57–71. https://doi.org/10.1080/00401706.1967.10490441
Brunton, S. L., Proctor, J. L., & Kutz, J. N. (2016). Discovering governing equations from data by sparse identification of nonlinear dynamical systems. Proceedings of the National Academy of Sciences, 113(15), 3932–3937. https://doi.org/10.1073/pnas.1517384113
Raue, A., Kreutz, C., Maiwald, T., Bachmann, J., Schilling, M., Klingmüller, U., & Timmer, J. (2009). Structural and practical identifiability analysis of partially observed dynamical models by exploiting the profile likelihood. Bioinformatics, 25(15), 1923–1929. https://doi.org/10.1093/bioinformatics/btp358
Skanda, D., & Lebiedz, D. (2013). A robust optimization approach to experimental design for model discrimination of dynamical systems. Mathematical Programming, 141(1–2), 405–433. https://doi.org/10.1007/s10107-012-0532-0