Tres conceptos próximos que responden a preguntas distintas
En las ciencias de la complejidad aparecen con frecuencia tres expresiones que el lenguaje informal tiende a mezclar, que son emergencia, autoorganización y descentralización. Las tres pueden describir un mismo fenómeno sin designar la misma propiedad. Si no las separamos desde el comienzo, terminaremos usando una palabra como explicación de otra. Decir que un patrón es emergente todavía no explica cómo apareció, del mismo modo que un sistema descentralizado puede no autoorganizarse. La autoorganización, a su vez, es compatible con la ausencia de adaptación y de optimización.
La distinción puede formularse mediante tres preguntas. La emergencia pregunta por la relación entre propiedades descritas en distintos niveles, es decir, si aparece en el conjunto una regularidad que no atribuimos a un componente aislado. La autoorganización pregunta por el proceso mediante el cual se forma una estructura, o sea, si el patrón global surge de las interacciones internas sin que una instancia externa imponga específicamente su configuración. La descentralización pregunta por la arquitectura del control y de la información, para saber si algún componente determina el estado global o si las decisiones resultan de múltiples interacciones locales.
Estas preguntas pertenecen a planos diferentes. Un sistema puede responder afirmativamente a las tres, como ocurre en ciertos modelos de comportamiento colectivo, o solo a una o dos de ellas. En este capítulo construiremos ejemplos y contraejemplos para mantener esa separación. El objetivo es adquirir un lenguaje suficientemente preciso para saber qué afirmación concreta hacemos cada vez que volvamos a estos conceptos en dinámica no lineal, redes, neurociencia o psicopatología.
La emergencia como relación entre niveles de descripción
La noción de emergencia tiene una historia filosófica larga y una literatura contemporánea heterogénea, sin una definición aceptada por todas las disciplinas. Una formulación suficientemente general parte de dos ideas, la dependencia y la autonomía relativa. Una propiedad macroscópica depende de una organización de componentes más básicos, aunque describirla de manera adecuada puede exigir conceptos, variables o leyes de nivel superior. O'Connor (2020) caracteriza esta familia de posiciones por la tensión entre la dependencia de una base y cierta autonomía del nivel emergente.
El circuito de cuatro unidades del capítulo 1 permite ver la idea. El período global depende por completo de la regla de actualización y de las conexiones, sin que ninguna entidad adicional lo «introduzca». Aun así, el período es una propiedad de la trayectoria conjunta que ninguna unidad aislada posee. En un sentido descriptivo, es una propiedad colectiva que aparece cuando consideramos el sistema organizado.
El ejemplo obliga a separar emergencia y misterio. Una propiedad puede ser global y, al mismo tiempo, perfectamente deducible. La temperatura de un gas, la magnetización de un conjunto de espines o la frecuencia de una oscilación colectiva se describen en el nivel macroscópico sin que las leyes microscópicas dejen de operar. El problema científico consiste en establecer qué variables de nivel superior son útiles, cómo dependen de los componentes y qué capacidad explicativa se gana al usarlas.
También hay que separar emergencia y mera agregación. Si diez recipientes contienen un litro de agua cada uno, decir que el conjunto contiene diez litros es una suma directa de propiedades aditivas que no introduce organización nueva. Cuando el patrón global depende de la disposición y de las interacciones, una suma simple puede resultar insuficiente. Wimsatt (1997) propuso entender la emergencia como ausencia de agregatividad y dio criterios para reconocerla. Una propiedad es agregativa si no cambia al reordenar o intercambiar las partes, si varía de manera simple al añadir o quitar partes, si se conserva al descomponer y volver a ensamblar el sistema y si no depende de interacciones cooperativas o inhibitorias entre partes. El volumen de agua de los recipientes cumple los cuatro criterios. El período del circuito falla el primero, porque reordenar las conexiones entre las mismas unidades lo modifica. La frontera entre agregación y emergencia admite así grados. Los criterios permiten precisar en cada caso qué papel desempeña la organización.
Emergencia débil y emergencia fuerte
En filosofía de la ciencia se distingue habitualmente entre emergencia débil y fuerte, aunque esas expresiones no corresponden a una taxonomía única. Usaremos primero «emergencia descriptiva» para las propiedades de una organización que no corresponden a una parte aislada. Reservaremos «débil» para las propuestas compatibles con la dependencia de la macroorganización respecto de una microdinámica especificada, sin poderes causales adicionales. Esa microdinámica puede ser determinista o probabilística. Dentro de esta familia hay tesis distintas sobre deducibilidad y recursos computacionales que conviene mantener separadas (Bedau, 1997; O'Connor, 2020).
Bedau (1997) propuso una formulación influyente de la emergencia débil. En ella, ciertos comportamientos macroscópicos se derivan de la dinámica microscópica, aunque solo pueden obtenerse ejecutando o simulando el proceso. La propuesta muestra que puede haber autonomía explicativa o dificultad de derivación sin postular fuerzas fundamentales nuevas, aun si no toda emergencia débil debe definirse exactamente así.
Que hoy necesitemos simular un modelo no demuestra que sea imposible encontrar una derivación más breve. La irreducibilidad computacional es una tesis adicional sobre un problema definido y no se sigue de que los gráficos del modelo parezcan complicados.
La forma matemática de una variable tampoco decide la cuestión. La magnetización total de un material se calcula como una suma de contribuciones individuales, aunque su valor de equilibrio depende de las interacciones entre espines y cambia si se modifican sus vecindarios. Según los criterios de Wimsatt, esa propiedad no es agregativa pese a su fórmula aditiva.
La emergencia fuerte añade una tesis ontológica. Algunas formulaciones atribuyen al nivel superior poderes causales o leyes que no se reducen a la base física de la que depende. Para quien acepta la clausura causal de lo físico, esa tesis plantea el problema de compatibilizar ambas posiciones sin incurrir en sobredeterminación. La clausura es una premisa filosófica del debate y ninguna simulación permite deducirla. Tampoco la dependencia neuronal de la conciencia decide por sí sola si se requiere una tesis fuerte, débil o no emergentista. Esas alternativas requieren argumentos distintos de la utilidad del vocabulario macroscópico (O'Connor, 2020).
En este libro procederemos con prudencia. Cuando un modelo computacional genere un patrón colectivo, estaremos normalmente ante una forma de emergencia compatible con una descripción microdinámica explícita. No usaremos esos ejemplos como evidencia de emergencia fuerte. Tampoco inferiremos que deba existir una nueva entidad causal independiente porque una propiedad requiera un vocabulario macroscópico útil. La relación entre niveles será objeto de análisis en cada caso.
La expresión «causalidad descendente» plantea una dificultad relacionada, porque se usa para afirmar cosas muy diferentes. En un sentido sobrio, una organización macroscópica puede imponer restricciones sobre los estados accesibles a sus componentes. La forma de un recipiente modifica las trayectorias posibles del fluido sin añadir una fuerza misteriosa a la física molecular. Del mismo modo, una regla institucional puede modificar qué acciones están disponibles para quienes participan en una organización. En ambos casos la descripción macroscópica identifica una restricción real, cuya implementación física o mediante interacciones locales todavía hay que explicar.
Una interpretación más fuerte sostiene que una propiedad emergente posee poderes causales irreducibles que actúan sobre sus componentes. Esa tesis requiere mucho más que comprobar que las variables de nivel superior permiten buenas predicciones. Exige también evitar contar dos veces el mismo proceso bajo descripciones diferentes. Por eso, cuando hablemos de restricciones de nivel superior o de organización global, intentaremos formular qué cambia en las ecuaciones, las condiciones de contorno o las probabilidades de transición de los componentes antes de usar el lenguaje de la causalidad descendente.
La precisión es especialmente útil en psiquiatría y neurociencia. Decir que una norma social «afecta al cerebro» puede designar una cadena perfectamente física, en la que la norma modifica estímulos, conductas, aprendizaje, estrés o exposición a ciertas contingencias, procesos que a su vez alteran estados biológicos. Reconocer que la descripción social puede ser indispensable para identificar la intervención relevante no obliga a postular una causa no física. La autonomía explicativa de un nivel y la composición física del sistema son cuestiones relacionadas, aunque distintas.
La autoorganización como formación de estructura sin un molde externo
La autoorganización es ante todo un proceso. En la tradición de Camazine y colaboradores (2001), centrada en sistemas biológicos, el patrón global surge de numerosas interacciones entre componentes que ejecutan reglas locales sin referencia explícita a la forma global que finalmente aparece. Esta formulación evita dos errores frecuentes. El prefijo «auto» no significa que el sistema esté aislado del entorno. La ausencia de un controlador central tampoco significa ausencia de condiciones externas, restricciones físicas o flujos de energía.
La convección de Rayleigh–Bénard es un ejemplo clásico. Consideremos una capa de fluido calentada desde abajo y enfriada desde arriba. El estado conductivo de referencia está en reposo, aunque su temperatura no es espacialmente uniforme, porque en la idealización más sencilla existe un perfil vertical lineal con uniformidad horizontal. Cuando el contraste térmico aumenta lo suficiente, ese estado pierde estabilidad y aparecen movimientos convectivos organizados. El parámetro relevante es el número de Rayleigh,
donde es la aceleración de gravedad, el coeficiente de expansión térmica, la diferencia de temperatura, el espesor de la capa, la viscosidad cinemática y la difusividad térmica. La convección comienza cuando supera un valor crítico que depende de las fronteras. Para dos fronteras libres, el caso que calculó Rayleigh (1916), ese valor es . Para dos fronteras rígidas es cercano a 1708 (Chandrasekhar, 1961). La organización surge de las interacciones y de las condiciones impuestas, sin instrucción alguna que asigne una posición a cada celda.
El ejemplo corrige la idea ingenua según la cual autoorganización significa «orden sin influencia externa». El gradiente térmico es indispensable, el recipiente impone fronteras, la gravedad interviene y el sistema intercambia energía con el entorno. Lo que falta es una intervención externa que especifique punto por punto dónde debe ubicarse cada celda de convección. La influencia externa es inespecífica respecto del patrón final.
La autoorganización tampoco implica un aumento del orden global del universo ni una violación de la segunda ley de la termodinámica. Los sistemas físicos autoorganizados suelen ser abiertos y estar lejos del equilibrio, de modo que pueden formar estructuras locales mientras disipan energía y producen entropía en el conjunto formado por el sistema y su entorno. La termodinámica de no equilibrio queda para más adelante. Por ahora basta descartar una interpretación incompatible con la física.
La descentralización como propiedad de la arquitectura de control
Llamaremos descentralizado a un sistema cuando la información o las decisiones relevantes no dependen de una única instancia que determine explícitamente el comportamiento de todos los componentes. La definición exacta depende de la tarea, ya que podemos hablar de control descentralizado, almacenamiento distribuido, percepción local o toma de decisiones distribuida. Por eso «descentralización» no debe usarse como sinónimo general de complejidad.
Imaginemos cien dispositivos programados de antemano para ejecutar un horario idéntico sin comunicarse entre sí. No existe un controlador central en tiempo real y tampoco hay autoorganización, porque el patrón fue especificado desde fuera antes de comenzar. A la inversa, un sistema con un controlador central puede generar efectos colectivos no previstos si sus componentes interactúan de maneras no modeladas. La presencia o ausencia de una jerarquía formal no decide, por sí misma, si aparecerá emergencia.
La descentralización tiene ventajas y costos que dependen del problema. Puede reducir la vulnerabilidad frente a la falla de un único componente y permitir respuestas locales rápidas. También puede producir inconsistencias, duplicación de esfuerzos, retrasos o dificultades para alcanzar acuerdos globales. Ninguna de estas consecuencias es universal. Los capítulos sobre redes y control darán herramientas para formularlas con más precisión.
En las organizaciones humanas conviene distinguir además la descentralización operativa de la responsabilidad normativa. Que una decisión surja de múltiples interacciones no implica que nadie sea responsable de diseñar procedimientos, supervisar resultados o corregir fallas. La distinción será especialmente importante al analizar sistemas humano-IA y organizaciones sanitarias en un tomo posterior.
Movimiento colectivo a partir de reglas locales
El modelo de los «boids» de Reynolds (1987) muestra cómo un patrón de movimiento coordinado puede generarse mediante reglas locales simples. Reynolds no pretendía reproducir la biología de una bandada real, porque desarrolló un modelo computacional de comportamiento distribuido para animación. Cada agente actualizaba su movimiento con información local sobre los demás, siguiendo reglas para evitar colisiones, aproximarse al grupo y ajustar la dirección.
De manera esquemática, la velocidad del agente puede representarse con un vector y actualizarse según
donde , y son incrementos de velocidad por paso asociados al alineamiento, la cohesión y la separación respecto de vecinos definidos por una regla explícita. Los pesos , y son adimensionales. Si esos términos fueran aceleraciones, su suma debería multiplicarse por la duración del paso. La posición se actualiza con , donde indexa pasos. También deben fijarse fronteras, vecindarios y límites de rapidez. La expresión es un esquema pedagógico, más simple que el algoritmo de Reynolds y sin pretensión de ley biológica.
Lo importante es qué información falta en la ecuación. Ninguna variable global indica a cada agente la forma final de la bandada, porque cada agente responde a su vecindario. Aun así, al repetir las actualizaciones puede surgir coordinación macroscópica. En este caso el patrón global puede describirse como emergente respecto de las reglas locales, su formación es un ejemplo de autoorganización en sentido operacional y el control es descentralizado.
Que las tres propiedades coincidan en este ejemplo no las convierte en equivalentes. Podemos modificar el algoritmo para mantener la descentralización y eliminar la dinámica autoorganizativa, por ejemplo asignando a cada agente una trayectoria preprogramada. También podemos conservar la emergencia y la autoorganización e introducir una señal global que modifique las reglas locales, situación que Prokopenko (2009) llamó autoorganización guiada. Las categorías describen aspectos diferentes del mecanismo.
Del lenguaje verbal a una medida del orden global
Para afirmar que ha aparecido coordinación hay que definir qué observación contará como tal. En un modelo de agentes que se mueven con velocidades no nulas, una medida simple del alineamiento global es el parámetro de polarización
donde es el número de agentes, es la dirección del agente y la norma es euclidiana. La dirección solo está definida si la velocidad es distinta de cero, de modo que los agentes detenidos requieren una convención aparte. La desigualdad triangular garantiza que . Si todas las direcciones coinciden, . Si se cancelan, . Con un número finito de direcciones aleatorias e independientes no cabe esperar una cancelación exacta, porque el valor típico de es del orden de . La polarización cuantifica el alineamiento sin establecer cohesión espacial ni identificar el mecanismo que lo produjo.
Consideremos cuatro agentes que, para simplificar, solo pueden moverse hacia la derecha (+1) o hacia la izquierda (−1). Si sus direcciones son , la suma vale 2 y . Si todos se mueven hacia la derecha, . Si dos se mueven hacia cada lado, . El parámetro cuantifica un aspecto del orden macroscópico sin indicar dónde están los agentes ni por qué se alinearon.
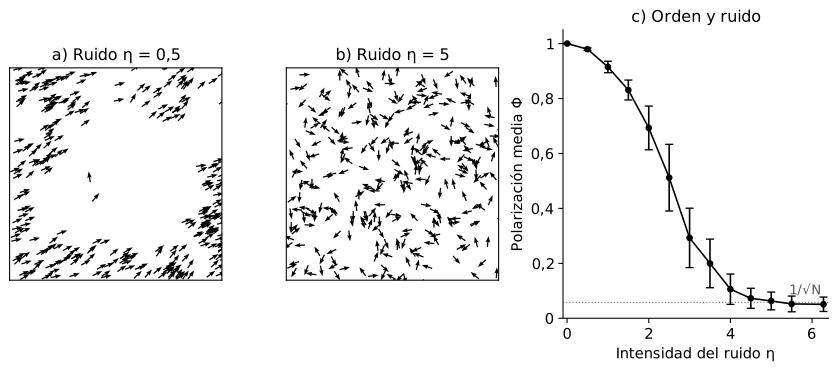
El modelo de Vicsek y colaboradores (1995) muestra para qué sirve esta medida. Cada agente se mueve con rapidez constante y, en cada paso, adopta la dirección media de los agentes situados dentro de un radio fijo, más un error angular aleatorio de amplitud . Con poco ruido, los agentes terminan moviéndose en una dirección común que ninguna regla fija de antemano. Con mucho ruido, las direcciones permanecen desordenadas. Vicsek y colaboradores describieron el paso de un régimen a otro como una transición de fase. La figura 3.1 muestra ambos regímenes y la polarización media en función del ruido, obtenida por simulación. La polarización resume el orden colectivo en un número, aunque ese número no revela la regla local que lo produjo.
Este paso, aparentemente trivial, contiene una decisión científica importante. Para estudiar emergencia hay que especificar qué propiedad macroscópica se observa, porque medidas diferentes describen aspectos diferentes del mismo sistema. Una bandada puede tener alta polarización y baja cohesión espacial. También puede formar grupos locales con direcciones distintas y mostrar una polarización global baja. Elegir una sola variable puede ocultar estructuras relevantes.
El mismo problema reaparecerá de forma más general. En física estadística se habla de parámetros de orden, en redes se usan medidas de conectividad y modularidad y en neurociencia se describen integración, segregación y sincronización. En todos los casos, antes de interpretar una propiedad global hay que establecer cómo se calcula y qué información descarta.
Cuatro contraejemplos para evitar equivalencias falsas
Cuatro construcciones consolidan las diferencias. La emergencia puede darse sin autoorganización. Un programa puede calcular una propiedad global de una estructura impuesta previamente. El valor depende del conjunto y no pertenece a una sola pieza, aunque la estructura no se formó mediante un proceso autoorganizativo. La emergencia descriptiva no informa sobre el origen del patrón.
La descentralización tampoco requiere autoorganización. Una red de dispositivos puede recibir antes de comenzar instrucciones locales completas que determinan una coreografía. Durante la ejecución no hay un controlador central activo, pero el patrón fue especificado desde fuera. Distribuir el control es distinto de formar estructura de manera espontánea.
La autoorganización puede darse sin adaptación. Las celdas de Rayleigh–Bénard forman una estructura dinámica bajo ciertas condiciones físicas sin que haga falta atribuir memoria, aprendizaje ni mejora de desempeño a las moléculas del fluido.
La emergencia puede aparecer, por último, en una organización parcialmente centralizada. Un mercado regulado, una red eléctrica o un hospital pueden tener autoridades centrales y producir a la vez comportamientos colectivos que nadie planificó en detalle. El grado de centralización es una propiedad de ciertas funciones del sistema y deja intactas las interacciones que producen otros fenómenos emergentes.
Estos contraejemplos cumplen una función metodológica. Si una afirmación sigue siendo verdadera después de sustituir un concepto por otro, quizá describimos un caso en que ambos coinciden. Si la sustitución cambia el significado o vuelve falsa la afirmación, hemos identificado por qué los términos deben mantenerse separados.
Autoorganización y optimización
Existe una tendencia intuitiva a asociar la formación espontánea de orden con resultados eficientes. A veces la asociación es correcta, porque un sistema puede desarrollar configuraciones que permiten transportar energía, coordinar movimiento o aprovechar recursos. La definición de autoorganización, sin embargo, no contiene criterio alguno de optimalidad. El patrón resultante puede ser subóptimo o incluso perjudicial respecto de una función que nos interese.
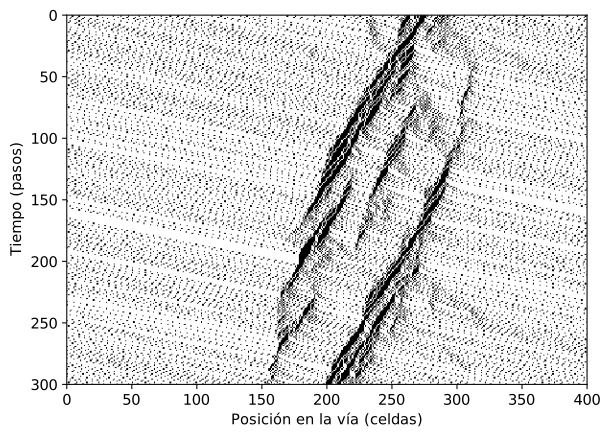
Un atasco de tránsito puede aparecer sin que un controlador central ordene detenerse a los automóviles y sin obstáculo alguno en la vía. Sugiyama y colaboradores (2008) lo mostraron con 22 automóviles que circulaban por una pista circular de 230 metros. Pequeñas fluctuaciones en la conducción bastaron para producir una onda de detención que se propagaba hacia atrás. El modelo celular de Nagel y Schreckenberg (1992) reproduce el fenómeno con cuatro reglas locales, que son acelerar hasta un máximo, frenar para no alcanzar al vehículo de adelante, reducir la velocidad al azar con cierta probabilidad y avanzar. La figura 3.2 muestra las ondas de detención que genera. El patrón colectivo es emergente y se forma de manera autoorganizada, aunque nadie lo consideraría una optimización del flujo.
La misma precaución vale en biología. La selección natural, el desarrollo y la autoorganización son procesos diferentes que pueden interactuar. Que una estructura biológica se autoorganice durante el desarrollo no implica que cada detalle sea óptimo. Que una característica haya sido favorecida por la selección tampoco significa que su formación deba describirse como autoorganización. Los mecanismos históricos y los de formación actual responden a preguntas distintas.
Cuando lleguemos a los sistemas adaptativos incorporaremos explícitamente criterios de desempeño, aprendizaje y viabilidad. Hasta entonces evitaremos introducirlos en conceptos que no los requieren. Esta disciplina terminológica importa especialmente en aplicaciones humanas, donde «adaptativo», «resiliente» y «funcional» adquieren con facilidad una connotación normativa ajena a la matemática.
Aplicaciones al cerebro y a la psicopatología
En neurociencia abundan fenómenos colectivos descritos mediante variables poblacionales, como ritmos, sincronización, patrones de actividad y transiciones entre estados. En muchos modelos, esas regularidades dependen de interacciones locales o distribuidas entre neuronas y circuitos. El lenguaje de la emergencia puede ser razonable si se especifica qué variable macroscópica aparece y qué relaciones microdinámicas la sostienen. No toda propiedad cerebral agregada es, sin embargo, emergente en un sentido filosóficamente interesante.
La conciencia exige todavía más cuidado. Puede estudiarse como una propiedad que depende de la organización neuronal sin identificarse con una neurona individual, lo que basta para plantear un problema de relación entre niveles. No basta, en cambio, para concluir que la conciencia sea un caso de emergencia fuerte ni que posea poderes causales irreducibles, tesis filosóficas adicionales que requieren argumentos independientes.
En psicopatología, algunos modelos de redes proponen que las interacciones entre síntomas contribuyen a la persistencia de un síndrome (Borsboom, 2017). Si un conjunto de síntomas se mantuviera mediante retroalimentaciones internas, podría hablarse de un patrón colectivo sostenido por interacciones. Observar una categoría diagnóstica o una correlación entre síntomas no demuestra, sin embargo, ese mecanismo. Para defender una explicación emergente habría que especificar las reglas de interacción y contrastarlas con alternativas como las causas comunes externas o los procesos latentes.
Tampoco conviene que la palabra «descentralizado» se convierta en una teoría de la mente. La función cerebral está distribuida en muchos sentidos, aunque existen circuitos con conectividad jerárquica, núcleos con proyecciones muy amplias y mecanismos de coordinación global. Una descripción adecuada puede combinar organización local, jerarquías y procesos globales. La ausencia de un «homúnculo» central no implica que todas las regiones tengan funciones equivalentes ni que falten asimetrías de control.
Coordinación distribuida y responsabilidad en las organizaciones
En un equipo clínico pueden aparecer normas informales, rutas de consulta y patrones de cooperación que ninguna dirección central diseñó. Esos patrones pueden estudiarse como autoorganización social si se reconstruye cómo las interacciones locales los estabilizan. Pueden coexistir, además, con procedimientos formales centralizados. En organizaciones reales es más preciso hablar de grados y dominios de descentralización que dividirlas en dos clases puras.
Un ejemplo hipotético muestra la diferencia. Supongamos que una unidad define de manera central los criterios de derivación y deja a cada equipo local decidir cómo coordina horarios y distribuye tareas. La política de acceso es centralizada, mientras que la coordinación cotidiana puede ser descentralizada. Si las soluciones locales se difunden porque los equipos observan y copian prácticas exitosas, aparece además una dinámica adaptativa que la primera descripción no contenía.
El interés para la gestión es práctico. Cuando una función depende de coordinación distribuida, una intervención que modifique solo una regla central puede no producir el comportamiento esperado, porque los componentes reaccionan, reinterpretan la regla y modifican sus relaciones. El razonamiento inverso también puede fallar. Atribuir toda dificultad a una supuesta «complejidad» puede ocultar un problema simple de recursos, incentivos o responsabilidades mal definidas.
Por eso la teoría de la complejidad no debe convertirse en una excusa para renunciar a mecanismos específicos. Quien proponga que un patrón organizacional emerge de interacciones locales tendrá que indicar cuáles son esas interacciones, qué información poseen los actores y por qué ciertas configuraciones se estabilizan. Más adelante usaremos modelos basados en agentes, redes adaptativas y teoría de juegos para construir este tipo de explicación.
Consolidación
La emergencia, la autoorganización y la descentralización pueden coexistir y responden, sin embargo, a preguntas diferentes. La emergencia concierne a las relaciones entre niveles de descripción y a las propiedades del conjunto que exigen considerar la organización. La autoorganización concierne al proceso mediante el cual se forma una estructura global cuya configuración específica nadie impone desde fuera. La descentralización concierne a la manera en que se distribuyen la información, el control y las decisiones.
La emergencia no implica impredecibilidad ni emergencia fuerte, porque un patrón colectivo puede calcularse a partir de reglas locales. La emergencia fuerte es una tesis ontológica más exigente y controvertida, relevante sobre todo en los debates sobre la mente y la conciencia, que no se deriva de observar un patrón macroscópico. Los criterios de agregatividad permiten precisar en qué sentido una propiedad depende de la organización, incluso cuando su fórmula es una suma.
La autoorganización no requiere aislamiento. Un sistema puede recibir energía, materia o información y estar sujeto a condiciones de contorno, siempre que el patrón específico no se escriba desde fuera componente por componente. Tampoco implica aprendizaje, adaptación ni optimización, como muestran las celdas de convección y los atascos de tránsito.
La descentralización no garantiza coordinación. Puede aumentar la robustez frente a ciertas fallas y dificultar al mismo tiempo la consistencia o la supervisión, de modo que su valor depende de la función estudiada y de las restricciones del sistema.
Los modelos de movimiento colectivo mostraron cómo reglas locales generan una variable global medible. El parámetro de polarización cuantifica el alineamiento y describe una transición entre orden y desorden, aunque no explica el mecanismo y puede ocultar otras formas de organización. La distinción entre una variable macroscópica y la explicación de su origen reaparecerá a lo largo del libro. El cuadro 3.1 resume las tres nociones.
Cuadro 3.1. Pregunta, límites y ejemplos de las tres nociones del capítulo.
| Concepto | Pregunta principal | Lo que no implica por sí solo | Ejemplos |
|---|---|---|---|
| Emergencia | ¿Qué propiedad aparece al considerar el conjunto organizado? | Irreducibilidad fuerte ni impredecibilidad | Período del circuito; polarización de una bandada |
| Autoorganización | ¿Cómo se forma el patrón global? | Aislamiento, adaptación ni optimización | Celdas de Rayleigh–Bénard; atascos de tránsito |
| Descentralización | ¿Cómo se distribuyen el control y la información? | Autoorganización ni buen desempeño | Agentes con decisiones locales |
El capítulo 4 estudia escalas, autosemejanza y fractales. Allí reaparece un problema metodológico relacionado, porque la presencia de una regularidad en varios niveles no basta para demostrar que existe una ley de escala ni que la misma explicación valga en todos ellos.
Ejercicios
Ejercicio 3.1. (a) Cuatro agentes se mueven en el plano con direcciones de 0°, 90°, 180° y 270°. Calcule la polarización. (b) Repita el cálculo con direcciones de 0°, 0°, 90° y 90°. (c) Use la desigualdad triangular para mostrar que . (d) Si las direcciones son independientes y uniformemente distribuidas, muestre que . Interprete el resultado para y y compárelo con la figura 3.1.
Ejercicio 3.2. Para cada uno de los siguientes sistemas, indique si presenta emergencia descriptiva, autoorganización, descentralización y adaptación. Justifique cada respuesta. (a) Un espectáculo de fuegos artificiales sincronizado por un programa central. (b) Las celdas de Rayleigh–Bénard. (c) Una colonia de hormigas que forma senderos mediante feromonas que se evaporan. (d) Un hospital con reglas centrales de admisión en el que aparecen tiempos de espera que nadie planificó. (e) Un grupo de agentes de Vicsek en el que uno de ellos conoce un destino y lo persigue.
Ejercicio 3.3. Aplique los cuatro criterios de agregatividad de Wimsatt a las siguientes propiedades. (a) La masa total de un conjunto de piedras. (b) El volumen de una mezcla de 50 mL de agua con 50 mL de etanol, que resulta menor que 100 mL. (c) El período del circuito de cuatro unidades del capítulo 1. (d) La magnetización total de un material ferromagnético a temperatura fija. ¿Cuáles de estas propiedades son agregativas?
Ejercicio 3.4. Bedau llama débilmente emergente a un comportamiento macroscópico que se deriva de la microdinámica, aunque solo puede obtenerse mediante simulación. (a) ¿Cumple esa condición el período del circuito de cuatro unidades? (b) ¿La cumple la polarización media del modelo de Vicsek para un valor dado del ruido? (c) Explique por qué la necesidad actual de simular no demuestra que un comportamiento sea computacionalmente irreducible.
Ejercicio 3.5. En una vía circular de 10 celdas numeradas de 0 a 9, tres vehículos ocupan inicialmente las celdas 0, 1 y 2 con velocidad 0 y avanzan hacia las celdas de número mayor. Aplique las reglas de Nagel y Schreckenberg con velocidad máxima 2 y sin frenado aleatorio. En cada paso, cada vehículo (1) aumenta su velocidad en 1 sin superar el máximo, (2) la reduce si es necesario para no superar el número de celdas libres que tiene delante y (3) avanza tantas celdas como indique su velocidad. Las reglas se aplican a todos los vehículos a la vez. (a) Calcule las posiciones y velocidades durante los primeros cuatro pasos. (b) Describa el estado al que llega el sistema. (c) Explique qué cambia cuando se agrega un frenado aleatorio con cierta probabilidad, como en la figura 3.2.
Ejercicio 3.6. Retome el ejemplo hipotético de la unidad que fija de manera central los criterios de derivación y deja la coordinación cotidiana a cada equipo. (a) Identifique qué aspectos son centralizados, cuáles descentralizados y dónde podría aparecer autoorganización o adaptación. (b) Proponga un indicador que permita detectar la difusión de una práctica entre equipos. (c) Indique qué patrón temporal esperaría si la práctica se difunde por imitación entre equipos y cuál si se adopta por una instrucción central.
Consultar las soluciones de los ejercicios
Soluciones de los ejercicios
Solución 3.1. (a) La suma de los vectores unitarios , , y es el vector nulo, de modo que . (b) La suma es , cuya norma es , de modo que . (c) La norma de una suma no supera la suma de las normas, que vale porque cada dirección tiene norma 1. Al dividir por se obtiene , mientras que por ser una norma. (d) Al desarrollar el cuadrado, . Los términos con valen 1. Los demás se anulan, porque las direcciones son independientes y su valor medio es el vector nulo. Queda y, al dividir por , . El valor típico de la polarización es entonces , que vale 0,5 para 4 agentes y alrededor de 0,058 para 300. La meseta de la curva de la figura 3.1 con ruido alto coincide con este último valor. Con 300 agentes, una polarización de 0,3 sería muy improbable si las direcciones fueran independientes.
Solución 3.2. (a) Hay emergencia descriptiva, porque el espectáculo es una propiedad del conjunto. No hay autoorganización ni descentralización, porque un programa central especifica cada lanzamiento, ni adaptación. (b) Hay emergencia y autoorganización. La descentralización no se aplica en sentido estricto, porque ningún componente toma decisiones. Tampoco hay adaptación. (c) Hay emergencia, autoorganización y descentralización, porque ninguna hormiga dispone de información global y los senderos surgen del refuerzo local de las feromonas (Camazine y colaboradores, 2001). Puede hablarse de adaptación en un sentido limitado, porque la evaporación permite que la red de senderos se reorganice cuando cambian las fuentes de alimento, sin aprendizaje individual. (d) Hay emergencia, porque los tiempos de espera resultan de muchas interacciones. La descentralización es parcial, ya que coexisten reglas centrales y decisiones locales. La autoorganización es parcial por la misma razón. La adaptación no puede afirmarse mientras no se sepa si las reglas cambian en respuesta a los resultados. (e) Hay emergencia y autoorganización guiada, porque el agente informado influye en los demás solo a través de interacciones locales. La descentralización es parcial, ya que un componente posee información que los otros no tienen. No hay adaptación.
Solución 3.3. (a) La masa total cumple los cuatro criterios y es una propiedad agregativa. (b) El volumen de la mezcla falla el criterio de ausencia de interacciones, porque las moléculas de agua y de etanol se acomodan de manera más compacta al mezclarse. Es un ejemplo de no aditividad explicado por interacciones moleculares, sin misterio alguno. (c) El período falla el criterio de reordenamiento, porque las mismas unidades organizadas en parejas tienen período 2. También falla el de ausencia de interacciones, porque surge de la regla de copia entre unidades vecinas. (d) La magnetización tiene una fórmula aditiva, aunque su valor de equilibrio depende del acoplamiento entre espines. Falla el criterio de interacciones y también el de descomposición y reensamblaje, porque un conjunto de espines aislados a la misma temperatura pierde la magnetización espontánea. Solo la masa total es plenamente agregativa.
Solución 3.4. (a) No la cumple. El período se deduce de la estructura de conexiones sin simular, porque en el anillo el estado rota una posición por paso y vuelve a su valor inicial después de cuatro pasos. (b) En la práctica actual sí la cumple, porque la polarización media para valores concretos de los parámetros y un número finito de agentes se obtiene por simulación. Las teorías aproximadas disponibles no reemplazan ese cálculo. (c) Una derivación más breve puede descubrirse más adelante. La irreducibilidad es una afirmación sobre todas las derivaciones posibles y exige una demostración. Algunos autómatas celulares cuya evolución parecía requerir simulación admiten fórmulas cerradas. La regla 90, por ejemplo, genera desde una sola celda activa un patrón que puede calcularse directamente con coeficientes binomiales módulo 2.
Solución 3.5. (a) Con los vehículos ordenados según su posición inicial, las posiciones y velocidades son y en el paso 1, y en el paso 2, y en el paso 3 y y en el paso 4. (b) Desde el paso 4, los tres vehículos avanzan a la velocidad máxima con dos celdas libres delante de cada uno, de modo que el flujo es libre y no se forman atascos. Esa situación es posible porque las siete celdas libres alcanzan para las seis que requieren tres vehículos a velocidad 2. (c) Con frenado aleatorio, un vehículo reduce a veces su velocidad sin motivo externo y obliga a frenar a los que vienen detrás. Cuando la densidad es suficiente, esas perturbaciones se amplifican y forman atascos que se desplazan hacia atrás, como en la figura 3.2. El atasco surge de reglas locales sin obstáculo ni controlador central. Como además reduce el flujo, es un patrón autoorganizado y subóptimo a la vez.
Solución 3.6. (a) Los criterios de derivación son centralizados. La coordinación de horarios y tareas dentro de cada equipo es descentralizada. Las rutinas informales que se estabilizan por interacción local son candidatas a autoorganización. Habría adaptación si los equipos modificaran sus prácticas según los resultados observados y copiaran las que funcionan. (b) Un indicador posible es la proporción mensual de equipos que usan la práctica, obtenida de registros, o el tiempo que tarda cada equipo en adoptarla. (c) Si la práctica se difunde por imitación, la adopción debería ser gradual, con una curva acumulada en forma de S. El orden de adopción debería seguir, además, los contactos entre equipos. Si se adopta por instrucción central, la adopción debería concentrarse poco después de la fecha de la instrucción, con independencia de los contactos entre equipos. Ambos mecanismos pueden coexistir, de modo que conviene registrar la red de comunicación entre equipos y las fechas de las instrucciones.
Referencias
Bedau, M. A. (1997). Weak emergence. Noûs, 31(S11), 375–399. https://doi.org/10.1111/0029-4624.31.s11.17
Borsboom, D. (2017). A network theory of mental disorders. World Psychiatry, 16(1), 5–13. https://doi.org/10.1002/wps.20375
Camazine, S., Deneubourg, J.-L., Franks, N. R., Sneyd, J., Theraulaz, G. y Bonabeau, E. (2001). Self-organization in biological systems. Princeton University Press.
Chandrasekhar, S. (1961). Hydrodynamic and hydromagnetic stability. Clarendon Press.
Nagel, K. y Schreckenberg, M. (1992). A cellular automaton model for freeway traffic. Journal de Physique I, 2(12), 2221–2229. https://doi.org/10.1051/jp1:1992277
O'Connor, T. (2020). Emergent properties. En E. N. Zalta (Ed.), The Stanford encyclopedia of philosophy. Metaphysics Research Lab, Stanford University. https://plato.stanford.edu/entries/properties-emergent/
Prokopenko, M. (2009). Guided self-organization. HFSP Journal, 3(5), 287–289. https://doi.org/10.2976/1.3233933
Rayleigh, Lord. (1916). On convection currents in a horizontal layer of fluid, when the higher temperature is on the under side. Philosophical Magazine, 32(192), 529–546. https://doi.org/10.1080/14786441608635602
Reynolds, C. W. (1987). Flocks, herds and schools: A distributed behavioral model. Computer Graphics, 21(4), 25–34. https://doi.org/10.1145/37402.37406
Sugiyama, Y., Fukui, M., Kikuchi, M., Hasebe, K., Nakayama, A., Nishinari, K., Tadaki, S. y Yukawa, S. (2008). Traffic jams without bottlenecks: Experimental evidence for the physical mechanism of the formation of a jam. New Journal of Physics, 10(3), 033001. https://doi.org/10.1088/1367-2630/10/3/033001
Vicsek, T., Czirók, A., Ben-Jacob, E., Cohen, I. y Shochet, O. (1995). Novel type of phase transition in a system of self-driven particles. Physical Review Letters, 75(6), 1226–1229. https://doi.org/10.1103/PhysRevLett.75.1226
Wimsatt, W. C. (1997). Aggregativity: Reductive heuristics for finding emergence. Philosophy of Science, 64(S4), S372–S384.