Módulo 25. Autómatas celulares y modelos basados en agentes
243.1. Un sistema pequeño en su descripción
El Juego de la Vida es un autómata celular bidimensional propuesto por John Conway y presentado a un público amplio por Martin Gardner en 1970 [1]. Su descripción usa dos estados y una regla local breve. Después de elegir una configuración inicial, la evolución queda determinada. El interés matemático proviene de la variedad de estructuras y procesos que esa misma regla admite.
El nombre invita a imaginar organismos, nacimientos y muertes. Esa terminología es una metáfora para cambios de estado. Una celda activa no tiene metabolismo, objetivos ni una historia hereditaria independiente de la configuración. Podemos estudiar el sistema sin atribuirle propiedades biológicas; para usarlo como modelo de un fenómeno vivo harían falta correspondencias y evidencia adicionales.
Tampoco hay una decisión del jugador durante la evolución estándar. La elección inicial fija el experimento y la regla produce los pasos posteriores. Si una persona modifica celdas mientras observa, introduce intervenciones externas que pueden ser interesantes, pero que pertenecen a un protocolo diferente y deben distinguirse de la dinámica autónoma.
La lección central del capítulo será que una regla local sencilla puede sostener objetos reconocibles y permitir construcciones computacionales. Ambas afirmaciones requieren precisión. Un objeto persistente puede cambiar continuamente sus celdas; una construcción capaz de computar no implica que cualquier configuración aleatoria esté haciendo un cálculo útil.
Trabajaremos primero con tres patrones pequeños (un bloque inmóvil, un oscilador de dos pasos y un planeador que reaparece desplazado después de cuatro pasos), cada uno de los cuales permite verificar directamente una propiedad. Después examinaremos qué significa transportar información y cómo esas posibilidades se relacionan con la computación universal.
Los cálculos usarán una cuadrícula infinita, aunque en los ejemplos iniciales solo haya un número finito de celdas activas. Esa elección evita que una frontera artificial interfiera con las primeras generaciones. Más adelante distinguiremos esa idealización de una simulación sobre un rectángulo finito o sobre una superficie con bordes identificados.
La cuadrícula infinita no necesita almacenarse completa para calcular un número finito de pasos desde un conjunto finito de celdas activas. Basta conservar sus coordenadas y examinar sus vecindades.
Ante una animación, aprenderemos a formular preguntas precisas. ¿Se conserva el número de celdas? ¿Se repite la configuración? ¿La repetición requiere trasladarla? ¿Qué señal puede leerse y bajo qué convenio? Cada respuesta usa un observable diferente y evita confundir la organización visual con una propiedad demostrada.
243.2. La regla y sus condiciones de aplicación
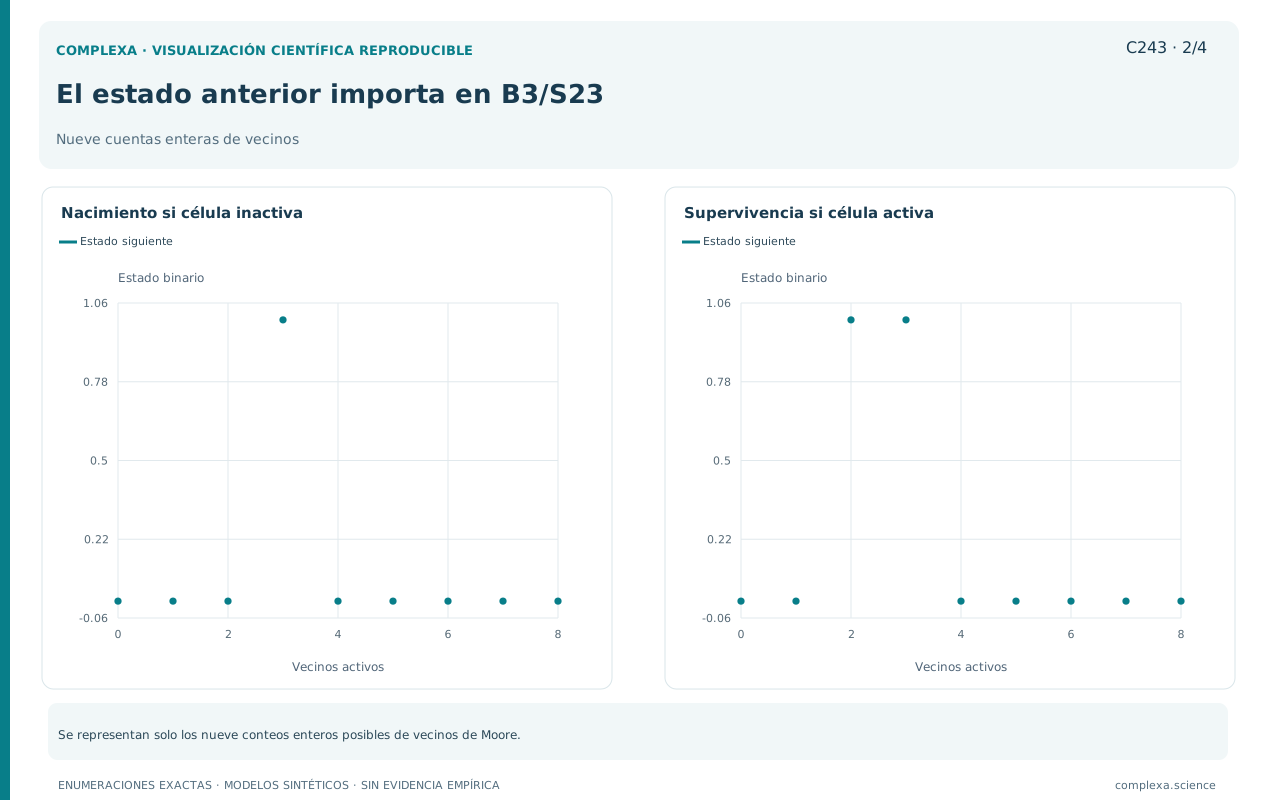
Cada celda tiene ocho vecinas, cuatro que comparten un lado y cuatro que comparten una esquina. El propio estado de la celda se considera por separado. En cada paso contamos cuántas de esas ocho vecinas están activas. Todas las decisiones usan la configuración anterior y se aplican simultáneamente.
Una celda inactiva se activa si tiene exactamente tres vecinas activas. Una celda activa permanece así si tiene dos o tres. En los demás casos queda inactiva. La notación B3/S23 resume nacimientos con tres vecinas y supervivencia con dos o tres; para definir completamente el proceso, esa abreviatura debe acompañarse de la vecindad y el calendario.
Si x es el estado binario y n el número de vecinas activas, la regla se escribe
Esta expresión contiene una asimetría entre una celda activa y una inactiva cuando ambas tienen dos vecinas. La primera sobrevive y la segunda no nace. Por ello, el número de vecinas no siempre basta y también necesitamos el estado anterior de la posición.
La actualización simultánea importa tanto como los umbrales. Una celda recién activada no puede contribuir a otro nacimiento dentro del mismo paso. Si un programa modifica el tablero mientras lo recorre y usa inmediatamente esos cambios, ejecuta un sistema diferente, en el que la dirección del recorrido puede introducir efectos ajenos al Juego de la Vida estándar.
El estado completamente vacío es un punto fijo. Ninguna posición tiene tres vecinas activas, de modo que no aparece actividad espontánea. Una sola celda activa desaparece en el paso siguiente porque no tiene vecinas. Ambas observaciones son pruebas elementales para una implementación.
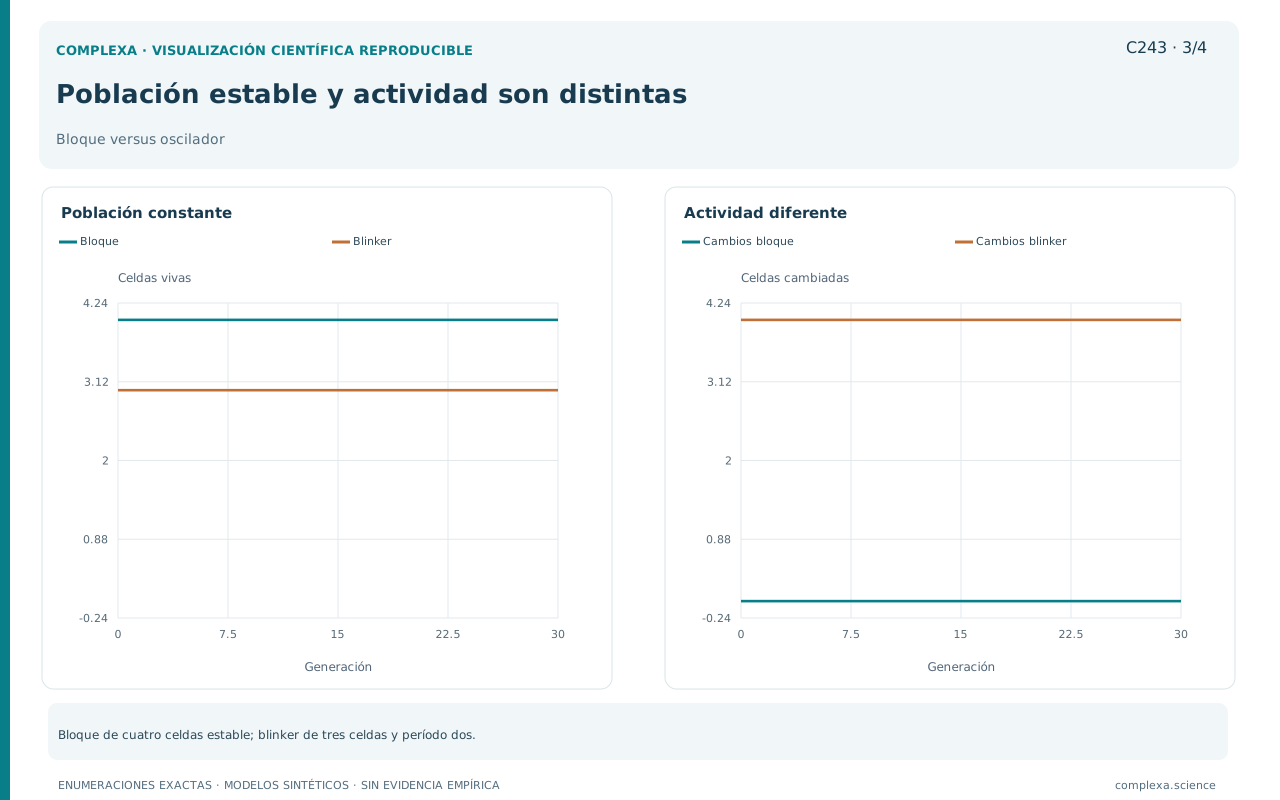
La regla no conserva el número de celdas activas, ya que puede producir nacimientos y desapariciones en cantidades diferentes. También puede mantener ese número mientras cambia muchas de las posiciones ocupadas, o todas. Por eso, una serie temporal de población constante no demuestra que el sistema esté inmóvil.
La regla es invariante bajo traslaciones y bajo las rotaciones y reflexiones que preservan la cuadrícula. Si trasladamos una configuración y luego la actualizamos, obtenemos la traslación de su actualización original. Esta propiedad permitirá demostrar el movimiento persistente de un planeador sin recalcular indefinidamente su trayectoria.
No debemos confundir esas simetrías con la isotropía continua. Una cuadrícula cuadrada distingue direcciones y distancias de una forma en que un plano continuo no lo hace. La regla trata por igual las ocho posiciones vecinas en el conteo, pero la geometría discreta sigue imponiendo restricciones al movimiento y a la propagación.
243.3. Inmovilidad y oscilación mediante cálculos locales
Consideremos cuatro celdas activas en las coordenadas cero cero, uno cero, cero uno y uno uno, que forman un cuadrado de dos por dos. Cada celda activa tiene exactamente tres vecinas activas y, por tanto, sobrevive. Ninguna celda exterior tiene exactamente tres vecinas activas, ya que las que están junto a un lado tienen dos y las situadas junto a una esquina tienen una.
El conjunto permanece idéntico después de un paso y, como la regla es determinista, seguirá idéntico en todos los pasos posteriores. Hemos demostrado que el bloque es un punto fijo. Para sostener esa conclusión basta verificar una actualización completa.
Ahora coloquemos tres celdas en una línea horizontal, con coordenadas menos uno cero, cero cero y uno cero. La celda central tiene dos vecinas activas y sobrevive. Las dos celdas de los extremos solo tienen una y desaparecen. Las posiciones cero menos uno y cero uno tienen tres vecinas activas y nacen.
El resultado es una línea vertical de tres celdas. Al aplicar nuevamente la misma regla, recuperamos la línea horizontal. La configuración tiene período dos, es decir, alterna entre dos estados distintos y vuelve al inicial después de dos pasos. Este patrón suele llamarse blinker u oscilador de tres celdas.
El número de celdas activas permanece en tres, pero en cada transición desaparecen dos y nacen dos. Si medimos actividad como el número de posiciones cuyo estado cambia, obtenemos cuatro cambios por paso. La celda central permanece activa y las cuatro posiciones periféricas alternan su ocupación.
Un período uno, como el del bloque, es precisamente un punto fijo. En un oscilador de período mayor, la configuración completa vuelve a su estado inicial sin desplazamiento. Conviene indicar el período mínimo. Decir que el oscilador de tres celdas se repite después de cuatro pasos es verdadero, pero oculta que su repetición fundamental ocurre después de dos.
Estos ejemplos muestran por qué la persistencia no equivale a conservar las mismas celdas. El oscilador conserva una organización temporal aunque parte de su soporte cambie en cada paso. Podemos reconocer un objeto mediante una secuencia recurrente, siempre que definamos qué estados y transformaciones admitimos como equivalentes.
La identificación de objetos es una operación del análisis. La regla solo actualiza celdas; no contiene una variable llamada bloque u oscilador. Esa diferencia permite estudiar cómo una descripción colectiva resume la dinámica sin suponer que las entidades resumidas existan como instrucciones adicionales del autómata.
243.4. Un planeador descrito por coordenadas
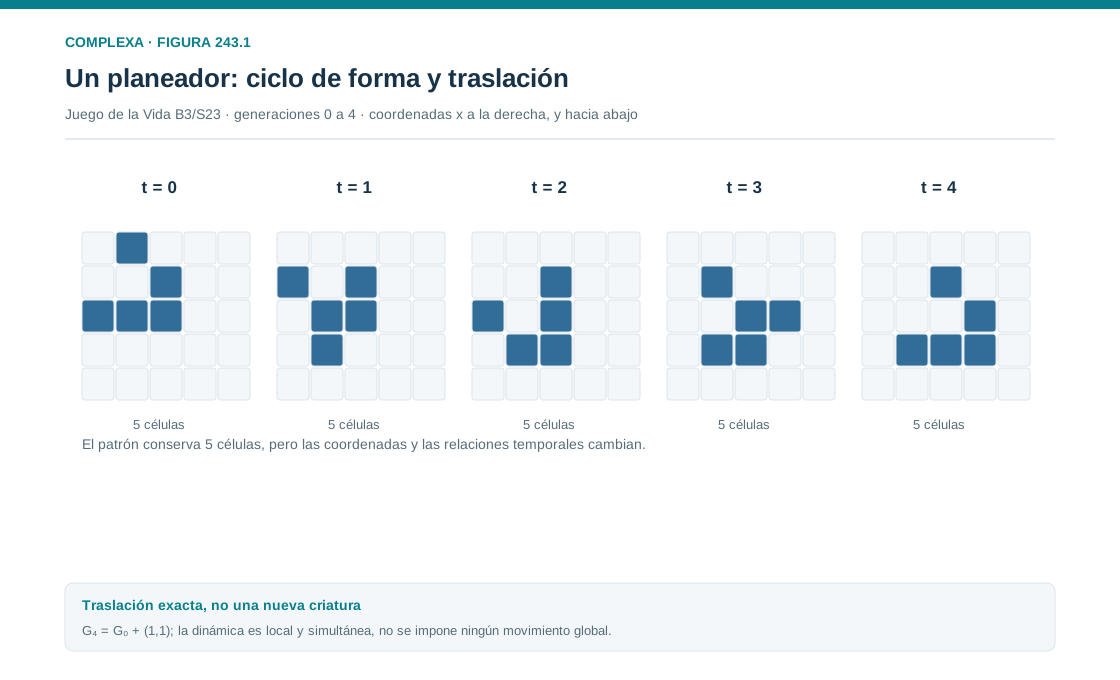
Tomemos como configuración inicial las cinco posiciones activas uno cero, dos uno, cero dos, uno dos y dos dos. El eje horizontal aumenta hacia la derecha y el vertical hacia abajo. Esta convención fija la orientación del desplazamiento y evita depender de una representación gráfica que pueda rotarse al copiarse.
La tabla recoge las primeras cinco configuraciones. Cada par indica una posición activa; todas las posiciones no listadas están inactivas.
| Tiempo | Conjunto de coordenadas activas |
|---|---|
| 0 | (1,0), (2,1), (0,2), (1,2), (2,2) |
| 1 | (0,1), (2,1), (1,2), (2,2), (1,3) |
| 2 | (2,1), (0,2), (2,2), (1,3), (2,3) |
| 3 | (1,1), (2,2), (3,2), (1,3), (2,3) |
| 4 | (2,1), (3,2), (1,3), (2,3), (3,3) |
La configuración del tiempo cuatro coincide exactamente con la del tiempo cero trasladada una unidad en cada dirección. Por la invariancia de la regla bajo traslaciones, los cuatro pasos siguientes repetirán el proceso desde la nueva posición.
Si llamamos S al conjunto inicial y T al operador que traslada una unidad en ambos ejes, la relación comprobada es F elevado a cuatro de S igual a T de S. Como F y T conmutan, después de ocho pasos obtenemos T aplicado dos veces a S. El argumento se repite por inducción para cualquier múltiplo de cuatro, de modo que
Este patrón es un planeador, una estructura periódica salvo por una traslación. Su desplazamiento neto es de una celda por eje cada cuatro generaciones. La velocidad media por coordenada es un cuarto de celda por generación; la magnitud euclidiana del desplazamiento medio es raíz de dos dividida por cuatro.
No debemos interpretar esa velocidad como el movimiento de una misma celda material. En cada paso del ejemplo nacen dos celdas y desaparecen dos. El objeto que se desplaza es una organización recurrente de estados, cuya identidad colectiva se mantiene mientras cambian sus componentes activos.
Tampoco se desplaza como un cuerpo rígido en cada generación, ya que las fases intermedias tienen formas diferentes. La velocidad indicada describe el desplazamiento después de un ciclo completo. Medir la posición mediante un centroide en cada paso puede producir variaciones dentro del ciclo que no contradicen esa velocidad media.
En un entorno vacío y sin fronteras, la demostración garantiza la continuación del movimiento. Si el planeador encuentra otro patrón, las vecindades cambian y la conclusión deja de aplicarse automáticamente. La persistencia aislada y la resistencia a perturbaciones son propiedades distintas que requieren experimentos diferentes.
243.5. Qué significa medir organización
El bloque, el oscilador y el planeador ilustran tres relaciones entre forma y tiempo. El primero conserva exactamente su configuración. El segundo recorre un ciclo sin desplazamiento neto. El tercero recorre un ciclo acompañado de traslación. Una medida que solo cuente celdas activas puede pasar por alto estas diferencias.
En una cuadrícula infinita, cualquier patrón finito tiene densidad asintótica cero cuando dividimos su población por el área de ventanas cada vez mayores. Esa densidad coincide para un bloque, un planeador y un conjunto finito muy complicado. La coincidencia solo indica que la medida pierde las diferencias entre ellos al tomar el límite.
En una ventana finita, la densidad depende del tamaño y la posición de la ventana. Un planeador puede hacer que la densidad observada caiga a cero simplemente porque sale del campo de visión. Si interpretamos esa caída como desaparición del patrón, confundiremos una limitación del observador con un cambio de la dinámica.
Podemos medir actividad contando cambios entre configuraciones consecutivas. También podemos buscar períodos, desplazamientos, componentes conectados o coincidencias con patrones conocidos. Cada medida necesita una definición. Dos celdas unidas por una esquina forman un mismo componente si admitimos conectividad diagonal y pueden pertenecer a componentes diferentes si solo admitimos lados.
La detección de un planeador puede comparar una configuración con versiones trasladadas de una anterior. En un patrón aislado y finito, esa comparación es sencilla. En una escena con muchos objetos, debemos decidir cómo separar superposiciones, cómo tratar restos de colisiones y durante cuántas fases exigir coincidencia.
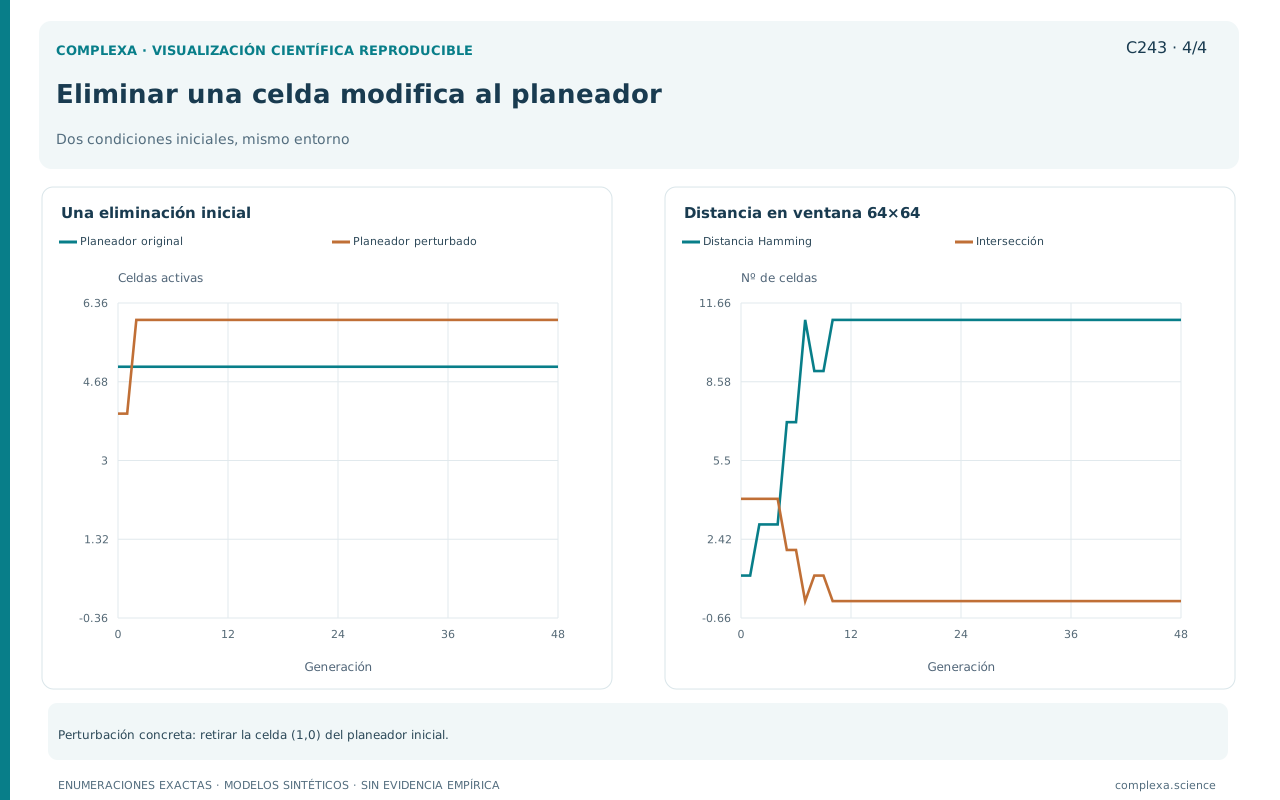
La sensibilidad a perturbaciones también necesita un protocolo. Podemos cambiar una celda inicial y comparar las evoluciones con una distancia de Hamming dentro de una región definida. Si un patrón se desplaza ligeramente, sin embargo, la distancia puede ser grande aunque conserve una forma semejante. Permitir alineación espacial responde a otra pregunta y produce otra medida.
No hay una única cantidad que capture toda la organización del sistema. Una descripción útil combina observables pertinentes para la pregunta. Si nos interesa transmitir señales, importan dirección, fase y colisiones. Si nos interesa crecimiento poblacional, importan nacimientos, extensión espacial y dependencia de la inicialización.
Las categorías visuales pueden orientar la exploración, pero deben acompañarse de criterios operativos. Decir que una configuración parece caótica no demuestra sensibilidad exponencial ni una propiedad estadística específica. Decir que parece viva no demuestra adaptación. El vocabulario debe seguir a las pruebas que efectivamente hacemos.
La ventaja de los patrones pequeños es que permiten contrastar nuestras medidas con propiedades conocidas por cálculo directo. Si un detector clasifica un bloque como móvil o no reconoce el período dos del oscilador, debemos corregir el instrumento de análisis antes de interpretar escenas mayores.
243.6. De una estructura móvil a una señal
Un planeador puede transportar una diferencia entre configuraciones. Si acordamos observar una región en un momento determinado, su presencia o ausencia puede representar un bit. La regla del autómata no contiene ese significado; lo establece un convenio de codificación entre quien prepara la configuración y quien interpreta la salida.
Para codificar hay que fijar una trayectoria, una orientación y una ventana temporal, además de distinguir presencia y ausencia. Un planeador que llega cuatro generaciones tarde puede representar un símbolo incorrecto para un circuito diseñado con otro calendario. La fase forma parte de la señal porque determina las celdas que interactúan durante una colisión.
También necesitamos definir el fondo sobre el que viaja. Un planeador aislado en un plano vacío tiene la trayectoria demostrada antes. Si el espacio contiene otros patrones, estos pueden alterarlo. La posibilidad de comunicación depende, por tanto, de condiciones de propagación y de compatibilidad entre los elementos del dispositivo.
Las interacciones entre patrones permiten construir operaciones sobre señales. Dos trayectorias preparadas para encontrarse pueden producir un resultado distinto de cualquiera de ellas por separado. Sin embargo, para llamar compuerta lógica a una colisión debemos especificar todas las entradas admitidas y verificar las salidas bajo el mismo convenio.
Por ejemplo, una operación que representa conjunción debe dar una salida activa únicamente cuando llegan ambas entradas. Hay cuatro combinaciones binarias que comprobar. También debemos verificar que los restos producidos no interfieran con operaciones posteriores. Una tabla lógica correcta en una región aislada puede resultar insuficiente para componer un circuito.
La composición añade requisitos de sincronización, separación espacial y reutilización. Una salida debe poder alimentar otra operación con la orientación y el tiempo adecuados. Si cada operación destruye componentes necesarios o deja señales espurias, hay que diseñar mecanismos adicionales para sostener el cálculo. La ingeniería del patrón forma parte de la demostración.
No presentaremos una lista de coordenadas para una computadora completa. Los ejemplos anteriores demuestran persistencia y movimiento; las construcciones universales requieren estructuras mucho mayores. Mantener separados esos niveles evita que una explicación intuitiva de señales se confunda con una prueba completa de universalidad.
La distinción también ayuda a interpretar sistemas naturales. La sola propagación de una perturbación no implica que el sistema use una representación simbólica. En el Juego de la Vida podemos imponer una codificación y verificarla. En otro sistema, atribuir función informativa requiere evidencia sobre cómo se produce, transforma y usa esa diferencia.
243.7. Universalidad y recursos disponibles
Un sistema es computacionalmente universal, en el sentido relevante aquí, si puede simular una máquina de cómputo universal mediante una codificación y una construcción apropiadas. La afirmación trata sobre lo que permite la clase de configuraciones y recursos del sistema. No afirma que todas sus trayectorias hagan cálculos universales.
Rendell desarrolló construcciones de máquinas de Turing en el Juego de la Vida y presentó su arquitectura en una monografía [2]. El trabajo incluye almacenamiento extensible mediante estructuras que crecen. Sin esa extensibilidad, la máquina tendría una cantidad fija de memoria y solo podría atravesar un número finito de estados.
La cinta ilimitada de una máquina de Turing es una idealización de recursos disponibles según se necesiten. Una computación que termina después de un número finito de pasos usa una cantidad finita de espacio. La universalidad exige que no exista una cota fija de memoria que impida representar computaciones arbitrariamente extensas.
Una simulación en una pantalla de tamaño fijo no satisface automáticamente esa condición. Puede mostrar el funcionamiento de una parte de la construcción o de una computación particular. Para sostener la afirmación general necesitamos una familia de configuraciones ampliables o un mecanismo que haga disponible nuevo espacio conforme avanza la simulación.
También hay que distinguir capacidad y eficiencia. Un dispositivo puede simular cualquier cálculo computable y hacerlo con costos enormes de espacio y tiempo. La universalidad no implica rapidez, facilidad de programación ni utilidad práctica frente a una computadora convencional. Cada una de esas propiedades requiere su propio análisis de recursos.
Asimismo, una construcción universal puede depender de una preparación muy especial. Su existencia no informa qué proporción de configuraciones aleatorias la contiene, cuánto tarda en aparecer espontáneamente o si es resistente a errores.
Podemos entender la universalidad como una advertencia contra ciertas expectativas de clasificación total. Cuando un sistema puede codificar cómputos arbitrarios, algunas preguntas globales sobre configuraciones sin cotas heredan dificultades lógicas de esos cómputos. Sin embargo, declarar indecidible un observable concreto exige una reducción que conecte la pregunta sobre ese observable con un problema indecidible.
Esa condición evita exageraciones frecuentes. Calcular los próximos cien pasos de una configuración finita es una tarea bien definida y decidible mediante simulación directa, como también lo es reconocer un bloque de cuatro celdas. Las limitaciones generales no eliminan la posibilidad de resolver muchas instancias o familias particulares.
Una demostración de universalidad amplía lo que sabemos que el sistema puede hacer. Los cálculos pequeños, los algoritmos especializados y las restricciones de dominio determinan lo que podemos predecir en casos concretos. Ambos niveles de conocimiento son compatibles.
243.8. Fronteras, tamaño y horizonte de observación
Para simular un tablero finito debemos decidir qué ocurre fuera de él. Una posibilidad fija todas las posiciones exteriores como inactivas. Otra identifica bordes opuestos y produce una geometría toroidal. Ambas opciones cambian las vecindades cerca de los límites y pueden modificar la evolución de un patrón que los alcance.
En un toro, un planeador puede reaparecer por el lado opuesto y encontrarse con estructuras que dejó atrás. En un tablero con exterior inactivo puede deformarse o desaparecer al tocar el borde. Ninguno de esos resultados contradice su movimiento en un plano infinito, porque se trata de condiciones espaciales diferentes.
La localidad permite controlar durante cuánto tiempo una frontera puede influir en una región. En un paso, el estado de una celda depende solo de su entorno de radio uno en distancia de Chebyshev. Después de t pasos, depende como máximo de posiciones a distancia t. Este cono de dependencia es solo una cota; un patrón concreto puede propagarse más despacio.
Si queremos calcular una región interior durante un horizonte finito, podemos reservar un margen suficiente alrededor de ella y representar correctamente los estados iniciales de ese margen. La frontera exterior no podrá afectarla antes del límite establecido por la dependencia local.
El criterio debe aplicarse a la pregunta concreta. Seguir un planeador que se desplaza exige ampliar o mover la región de observación. Calcular una salida en una posición fija requiere proteger su pasado causal. Una misma ventana puede ser suficiente para una medida y truncar otra.
Un tablero finito con N posiciones binarias tiene dos elevado a N configuraciones posibles. Bajo una actualización determinista, alguna configuración se repite al observar dos elevado a N más uno estados sucesivos. Desde la primera repetición, la trayectoria entra en un ciclo. El argumento no requiere conocer la regla específica.
Esa cota suele ser demasiado grande para servir como método práctico de espera. Su valor es conceptual. Una implementación cerrada de tamaño fijo es un sistema de estados finitos y no puede disponer de memoria ilimitada, aunque tenga transitorios muy largos o patrones visualmente elaborados.
El plano infinito no está sujeto a la misma cota global. Un patrón puede desplazarse indefinidamente y ocupar nuevas posiciones. Por eso debemos declarar el espacio cuando discutimos períodos, crecimiento o capacidad computacional. Una afirmación demostrada para un tablero finito no se traslada automáticamente a una cuadrícula sin límites.
La documentación de un experimento debe incluir tamaño, fronteras, horizonte y criterio de detención. La frase «el patrón se estabilizó» es ambigua si solo significa que no observamos cambios durante cierto intervalo. Un punto fijo puede verificarse en un paso; una ausencia aparente de actividad dentro de una ventana puede esconder movimiento fuera de ella.
243.9. Un protocolo de reproducción y perturbación
Una reproducción mínima puede almacenar el conjunto de coordenadas activas. Para cada posición vecina de alguna celda activa, contamos cuántas contribuciones recibe. Después construimos un conjunto nuevo con las posiciones cuyo conteo es tres y con las posiciones previamente activas cuyo conteo es dos. Reemplazamos el conjunto solo cuando termina todo el cálculo.
Las celdas activas aisladas pueden no aparecer en el diccionario de conteos, pero deben desaparecer en el resultado. Una implementación basada en conjuntos resuelve ese caso al construir la salida desde las condiciones de supervivencia y nacimiento. Conviene comprobarlo explícitamente para evitar conservar por defecto celdas que deberían eliminarse.
Podemos verificar el bloque, el oscilador y las cinco fases del planeador. En el primer caso exigimos igualdad después de un paso. En el segundo exigimos desigualdad después de uno e igualdad después de dos. En el tercero comparamos el cuarto estado con la traslación exacta del inicial.
La prueba del planeador debe verificar las coordenadas además de la población. Un programa equivocado podría conservar cinco celdas y desplazarlas de otra forma. La igualdad de conjuntos comprueba simultáneamente forma, orientación y desplazamiento. También podemos confirmar que cada transición del ciclo produce dos nacimientos y dos desapariciones.
Después de verificar la dinámica base, podemos diseñar perturbaciones. Eliminar una celda inicial pregunta por la dependencia del patrón respecto de ese componente. Añadir una celda a cierta distancia pregunta por su interacción con una perturbación específica. No conviene llamar robusto al patrón después de probar una única modificación favorable.
Un estudio sistemático define un conjunto de perturbaciones, una distribución sobre ellas si corresponde y un criterio de éxito. Podemos exigir recuperar exactamente un planeador, conservar alguna estructura móvil o mantener una señal legible en cierta región. Los tres criterios pueden producir conclusiones diferentes y deben elegirse antes de resumir resultados.
El tiempo de observación también influye. Una perturbación puede causar un cambio transitorio y luego desaparecer, o parecer inocua hasta que un resto colisiona con el patrón. Aumentar el horizonte ayuda a detectar ciertos efectos, aunque una exploración finita, sin otro argumento, no es una demostración para todos los tiempos.
Para los patrones pequeños tenemos argumentos exactos que complementan la simulación. Para construcciones grandes, la verificación puede organizarse por componentes y por interfaces entre ellos. Una biblioteca de piezas comprobadas facilita el trabajo, aunque la composición completa todavía debe verificarse bajo sus condiciones de sincronización y espacio.
Guardar estados iniciales, convenciones de coordenadas y resultados esperados permite que otra persona reproduzca el experimento sin reconstruir una figura a mano. La animación puede acompañar el análisis, pero las coordenadas y las reglas son una especificación más precisa de lo que se pone a prueba.
243.10. Lo que enseña una regla simple
El Juego de la Vida permite observar cómo una descripción local breve sostiene organizaciones colectivas distintas. Los ejemplos de este capítulo separaron inmovilidad, oscilación y movimiento periódico. Esas propiedades se demostraron mediante transiciones y simetrías, sin atribuir intención a las celdas ni convertir la metáfora biológica en una explicación.
La identidad de un patrón puede persistir mientras cambian sus componentes. El planeador conserva una secuencia de formas y un desplazamiento regular, aunque ninguna instrucción local diga que debe viajar. Esa relación entre descripción microscópica y objeto colectivo es una manera concreta de estudiar la organización emergente.
La capacidad computacional añade otro nivel. Mediante codificaciones, sincronización y estructuras apropiadas, los patrones pueden representar y transformar información. Las construcciones universales muestran una posibilidad del sistema bajo recursos y preparaciones definidos. No autorizan a concluir que toda actividad irregular computa algo relevante o que la universalidad aparece espontáneamente con alta probabilidad.
La geometría y el horizonte forman parte de cualquier conclusión. Un plano infinito, un rectángulo con exterior vacío y un toro finito no son versiones intercambiables para todas las preguntas. La localidad permite controlar algunos efectos de frontera, mientras que el número finito de configuraciones impone restricciones a sistemas de tamaño fijo.
El método transferible consiste en elegir observables que correspondan a la propiedad discutida, comprobar ejemplos pequeños y declarar el alcance de las generalizaciones. Contar población, reconocer una forma, medir un desplazamiento y verificar una codificación son tareas diferentes. Si se mantienen separadas, el sistema puede estudiarse con mayor precisión.
En el siguiente capítulo cambiaremos una condición que aquí permaneció fija, la simultaneidad de las actualizaciones. Veremos que modificar quién actúa primero puede alterar ciclos, puntos de llegada y señales. Esa comparación mostrará por qué el calendario de interacción forma parte del mecanismo.
Referencias
- Gardner, M. (1970). Mathematical Games: The fantastic combinations of John Conway’s new solitaire game “life”. Scientific American, 223(4), 120–123. https://doi.org/10.1038/scientificamerican1070-120
- Rendell, P. (2016; publicación electrónica en 2015). Turing Machine Universality of the Game of Life. Emergence, Complexity and Computation, vol. 18. Springer. https://doi.org/10.1007/978-3-319-19842-2