En los capítulos anteriores aparecieron repetidamente puntos fijos de tipo silla. En una silla hiperbólica, la linealización contiene direcciones que se contraen y direcciones que se expanden. Esa información es local, ya que describe lo que ocurre con perturbaciones suficientemente pequeñas cerca del punto. Sin embargo, las trayectorias no permanecen necesariamente cerca de la silla. Si se siguen esas direcciones mediante la dinámica, se prolongan en objetos geométricos que pueden curvarse, plegarse y atravesar grandes regiones del espacio de estados. Esos objetos son las variedades estables e inestables.
Este paso es indispensable para comprender la dinámica global. Los autovalores responden qué ocurre infinitesimalmente cerca de una solución hiperbólica. Las variedades invariantes responden cómo se organizan conjuntos completos de trayectorias. En sistemas planares pueden actuar como fronteras entre regiones con destinos diferentes; en dimensiones mayores pueden canalizar transporte, aproximar órbitas a conjuntos invariantes o alejarlas de ellos. Cuando una variedad de una silla divide regiones dinámicamente distintas, se habla habitualmente de separatriz.
La terminología debe manejarse con precisión. Una variedad estable es bastante más que «la dirección estable». El nombre de separatriz corresponde solo a las curvas que efectivamente separan comportamientos. Dibujar un autovector largo tampoco equivale a trazar la variedad global. La geometría lineal y la geometría no lineal coinciden solo en el límite local.
El capítulo desarrolla esta diferencia de manera formal y computacional. Se comenzará con definiciones para flujos y mapas, se formulará el teorema de la variedad estable en la versión necesaria para este curso, se resolverá un ejemplo no lineal en el que una variedad puede obtenerse exactamente, se mostrará un caso en el que una variedad estable constituye una frontera de cuencas y, finalmente, se prolongarán numéricamente las variedades de una silla del mapa de Hénon estudiado en C64.
65.1. Conjuntos estables e inestables
Sea un sistema continuo autónomo
con flujo . Supongamos que es un equilibrio, de modo que . El conjunto estable de se define como
El conjunto inestable es
La definición inestable exige mirar la trayectoria hacia el pasado. Para un flujo generado por una ecuación diferencial ordinaria con existencia y unicidad adecuadas, esta inversión temporal está bien definida mientras la solución exista.
Para un mapa invertible
con punto fijo , se definen análogamente
La invertibilidad es importante en esta formulación. Si un mapa no es invertible, un punto puede tener varias preimágenes o ninguna, de modo que la noción de pasado ya no corresponde a una órbita inversa única. Existen definiciones y extensiones para esos casos, aunque aquí trabajaremos primero con difeomorfismos como el mapa de Hénon con .
Estas definiciones son globales. Para formular el resultado local se introducen las variedades locales y , que contienen los puntos que permanecen en una vecindad suficientemente pequeña mientras convergen al equilibrio en la dirección temporal correspondiente. Su tamaño depende de la vecindad elegida; su tangencia en el punto no.
65.2. Hiperbolicidad y descomposición del espacio tangente
Para un flujo, un equilibrio es hiperbólico si el jacobiano
no tiene autovalores con parte real cero. El espacio tangente puede entonces separarse en un subespacio estable , generado por los modos con
y un subespacio inestable , generado por los modos con
Para un mapa diferenciable, la condición correspondiente es que no tenga autovalores sobre el círculo unitario. El subespacio estable contiene los modos con y el inestable los modos con
Si aparece un autovalor con parte real cero en un flujo, o con módulo uno en un mapa, la descomposición hiperbólica deja de ser suficiente. Esa situación ya apareció en las bifurcaciones de C43 a C46, donde la estructura local cambia cualitativamente justo cuando se pierde hiperbolicidad.
La hiperbolicidad no significa que el sistema sea lineal. Significa que la linealización posee una separación robusta entre direcciones contractivas y expansivas. El contenido del teorema de la variedad estable es que esa separación lineal persiste localmente como geometría no lineal.
65.3. Teorema de la variedad estable
En una formulación apropiada para un punto fijo hiperbólico de un difeomorfismo , existen variedades locales y que son invariantes en el sentido local y satisfacen
Es decir, las variedades son tangentes en a los subespacios que predice la linealización. Su dimensión coincide con la dimensión de esos subespacios. Si en un mapa bidimensional existe un autovalor estable y uno inestable, ambas variedades locales son curvas unidimensionales.
Para un flujo hiperbólico se obtiene un resultado análogo. La diferencia formal entre tiempo continuo y discreto no altera la idea geométrica central, según la cual la no linealidad deforma los subespacios lineales en variedades invariantes.
El teorema no dice que la variedad global sea una recta ni que pueda obtenerse prolongando indefinidamente el autovector. Solo garantiza tangencia local y regularidad bajo las hipótesis correspondientes. La variedad global se construye aplicando la dinámica a las piezas locales. Para un difeomorfismo,
mientras
Estas expresiones explican por qué las variedades pueden volverse geométricamente complejas aunque comiencen como pequeños segmentos casi rectos.
65.4. Dimensión, codimensión y aproximación transitoria
La dimensión de una variedad invariante está fijada localmente por el número de direcciones estables o inestables. En un mapa bidimensional con una silla ordinaria, una dirección es estable y la otra inestable, por lo que ambas variedades son curvas. En un sistema tridimensional pueden aparecer, por ejemplo, una variedad estable bidimensional y una inestable unidimensional, o la configuración inversa.
Esta diferencia importa para interpretar separatrices. Una subvariedad de codimensión uno puede, bajo condiciones geométricas apropiadas, dividir localmente una región del espacio de estados. Una curva en el plano tiene codimensión uno; una superficie en tres dimensiones también. Una curva unidimensional dentro de un espacio tridimensional tiene codimensión dos y, en general, no separa por sí sola una vecindad en dos componentes. Por tanto, junto con preguntar si una silla posee una variedad estable importa conocer su dimensión respecto del espacio donde vive la dinámica.
Hay otra distinción que suele pasar inadvertida. Una trayectoria puede acercarse durante un tiempo a una silla sin pertenecer a su variedad estable. Considérese el mapa lineal
con
La solución es
Si , la trayectoria está exactamente sobre la variedad estable y converge al origen. Si es muy pequeño pero no nulo, el término estable puede dominar inicialmente y la distancia total al origen puede disminuir durante varias iteraciones. Más tarde, termina dominando y la trayectoria se aleja. Una aproximación transitoria a la silla no demuestra pertenencia a .
Este mecanismo explica por qué las sillas pueden producir transitorios prolongados. Cuanto menor sea la componente inicial en la dirección inestable, más tiempo puede tardar en hacerse visible. Cerca de una frontera de cuencas, dos condiciones iniciales extremadamente próximas pero situadas a lados distintos de la variedad estable pueden compartir una larga fase transitoria antes de dirigirse hacia destinos diferentes.
La misma idea impone una cautela numérica. En aritmética finita rara vez se representa exactamente una variedad estable salvo que su ecuación tenga una forma compatible con los números representables. Un punto que teóricamente debería permanecer sobre ella puede adquirir una pequeña componente inestable por redondeo o por error de integración. Si esa componente se amplifica, la salida tardía de la vecindad no significa necesariamente que la variedad teórica deje de ser invariante.
65.5. Un ejemplo no lineal resoluble
Considérese el sistema
El origen es un equilibrio. Su jacobiano es
Por tanto, el eje es el subespacio inestable lineal y el eje el subespacio estable lineal. Sin embargo, la variedad inestable del sistema no lineal no coincide con el eje .
Busquemos una variedad inestable en forma de gráfico
Para que el gráfico sea invariante, el campo vectorial debe ser tangente a él. A lo largo de una trayectoria contenida en el gráfico,
Sustituyendo las ecuaciones,
Reordenando,
El miembro izquierdo es la derivada de , de modo que
Integrando,
Para que sea regular en el origen debe cumplirse . Por tanto,
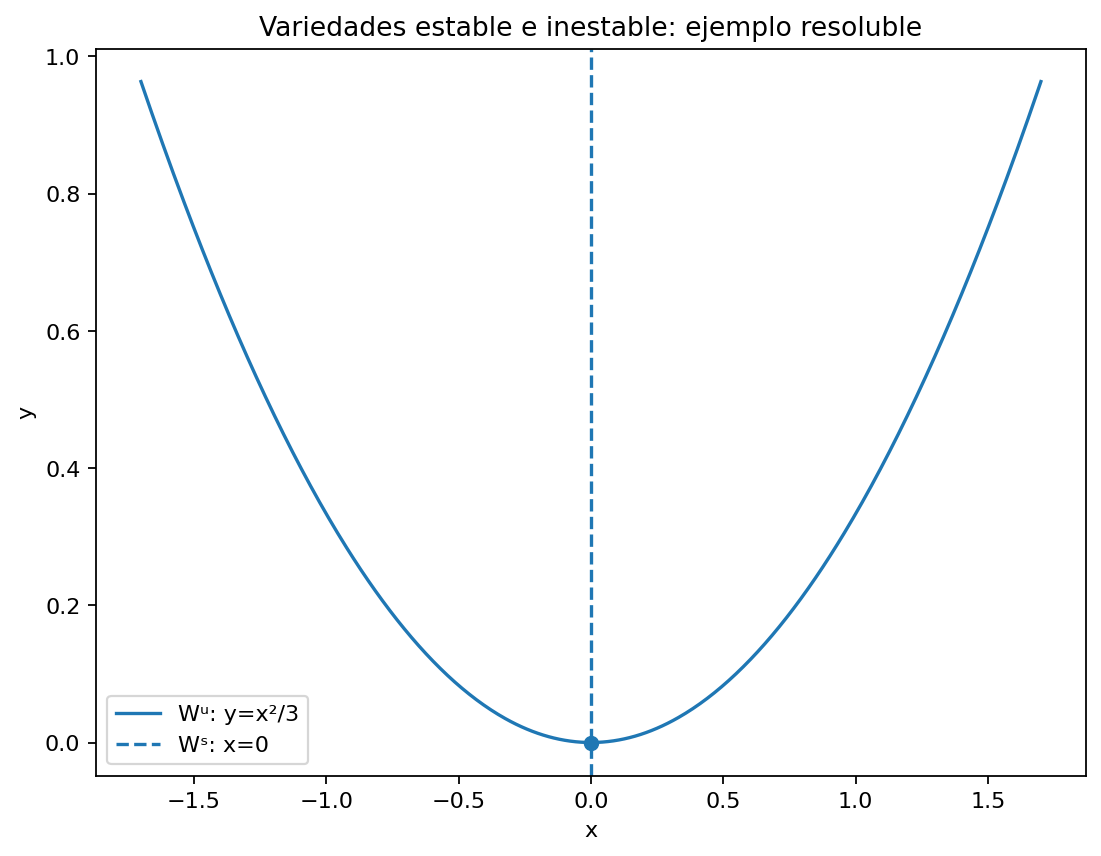
La variedad inestable es localmente la parábola
en una vecindad adecuada. Su tangente en el origen es efectivamente el eje , porque
La variedad estable sí coincide con el eje . Si , entonces y , de modo que cuando .
La figura 65.1 muestra ambos objetos. Este ejemplo contiene la lección central del capítulo. El autovector inestable entrega la tangente de la variedad y no su forma global.
65.6. De una pieza local a una variedad global
Supongamos ahora un mapa bidimensional invertible con una silla hiperbólica. Cerca del punto fijo, un pequeño segmento alineado con el autovector inestable aproxima . Si ese segmento se itera hacia delante, los puntos se alejan de la silla siguiendo la variedad inestable global. De forma simétrica, un pequeño segmento alineado con el autovector estable puede iterarse hacia atrás para trazar la variedad estable global.
Este procedimiento parece sencillo, aunque contiene varias dificultades numéricas. Una pequeña componente transversal al subespacio correcto puede amplificarse al iterar en la dirección desfavorable. Además, un muestreo uniforme del segmento local deja de ser uniforme después de muchas iteraciones, porque algunas regiones de la curva quedan escasamente representadas mientras otras acumulan puntos. Los algoritmos profesionales de continuación de variedades adaptan el muestreo y refinan los segmentos conforme la curva se estira.
Por tanto, la estrategia utilizada aquí es deliberadamente pedagógica. Produce aproximaciones geométricas de segmentos globales y no una parametrización certificada de toda la variedad.
65.7. Variedades del mapa de Hénon
Retomemos el mapa clásico
En C64 obtuvimos dos puntos fijos y comprobamos que ambos son sillas. Consideremos el punto
Su jacobiano es
Los autovalores calculados son aproximadamente
Existe por tanto una dirección fuertemente contractiva y otra expansiva con inversión de orientación en cada paso. La razón entre pequeñas distancias alineadas exactamente con cada autovector se aproxima, en el límite local, a o .
Una variedad unidimensional que atraviesa una silla posee, al retirar el punto fijo, dos componentes locales o ramas. El signo del multiplicador determina cómo actúa el mapa sobre ellas cerca del equilibrio. Si el multiplicador es positivo, una rama se mapea localmente sobre sí misma; si es negativo, las dos ramas se intercambian en cada iteración. En la silla elegida de Hénon, , de modo que la orientación sobre la dirección inestable se invierte paso a paso. Esta alternancia local no debe confundirse con el plegamiento global del atractor, dado que la primera se deduce del signo de un autovalor mientras que el segundo depende de la composición no lineal del mapa a lo largo de regiones extensas.
La variedad estable tiene aquí un multiplicador positivo pequeño. Cerca de la silla, puntos que pertenecen exactamente a esa curva se aproximan sin alternar de lado en la coordenada intrínseca asociada a la dirección estable. Sin embargo, una observación en las coordenadas puede mostrar curvatura y cambios de orientación aparente. El signo del autovalor describe la dinámica sobre la coordenada linealizada local y no una regla visual global para toda la curva.
Para construir numéricamente las variedades se toma un segmento muy corto alrededor de en la dirección inestable y se itera con . Para la variedad estable se toma un segmento en la dirección estable y se aplica el mapa inverso,
La figura 65.3 muestra segmentos obtenidos mediante este procedimiento. Cerca del punto fijo las curvas son prácticamente rectas y coinciden con los autovectores. Al prolongarse globalmente se curvan y se pliegan. Esa curvatura no está contenida en los autovalores del punto fijo; emerge al componer repetidamente la dinámica no lineal.
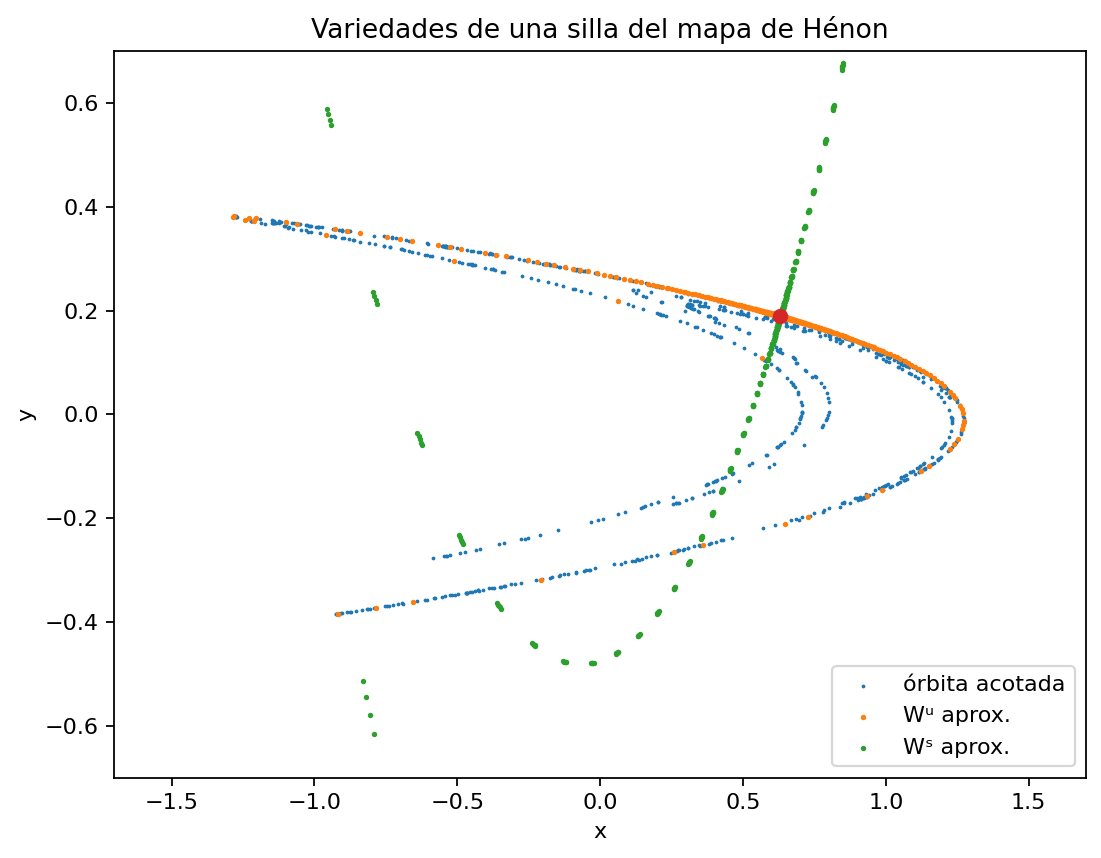
Debe evitarse la inferencia frecuente de que una curva dibujada numéricamente es «la variedad completa». La figura muestra iterados de segmentos locales durante un número finito de pasos y dentro de una ventana finita. La variedad matemática es un objeto asintótico que puede extenderse más allá de la región representada.
65.8. Separatrices y fronteras de cuencas
El término separatriz se utiliza para variedades invariantes que separan regiones con comportamientos cualitativamente diferentes. En sistemas planares con varios atractores, la variedad estable de una silla puede constituir una frontera entre cuencas.
Considérese
Los equilibrios son
Los puntos son atractores. El origen es una silla, porque el jacobiano
tiene un autovalor positivo y otro negativo.
La recta
es invariante. Si una condición inicial satisface , permanece en esa recta y converge al origen porque . Por tanto,
Además, el signo de no cambia a lo largo de una trayectoria que no parte de . Si , la dinámica converge hacia ; si , converge hacia . En consecuencia, la variedad estable de la silla es exactamente la frontera entre las dos cuencas.
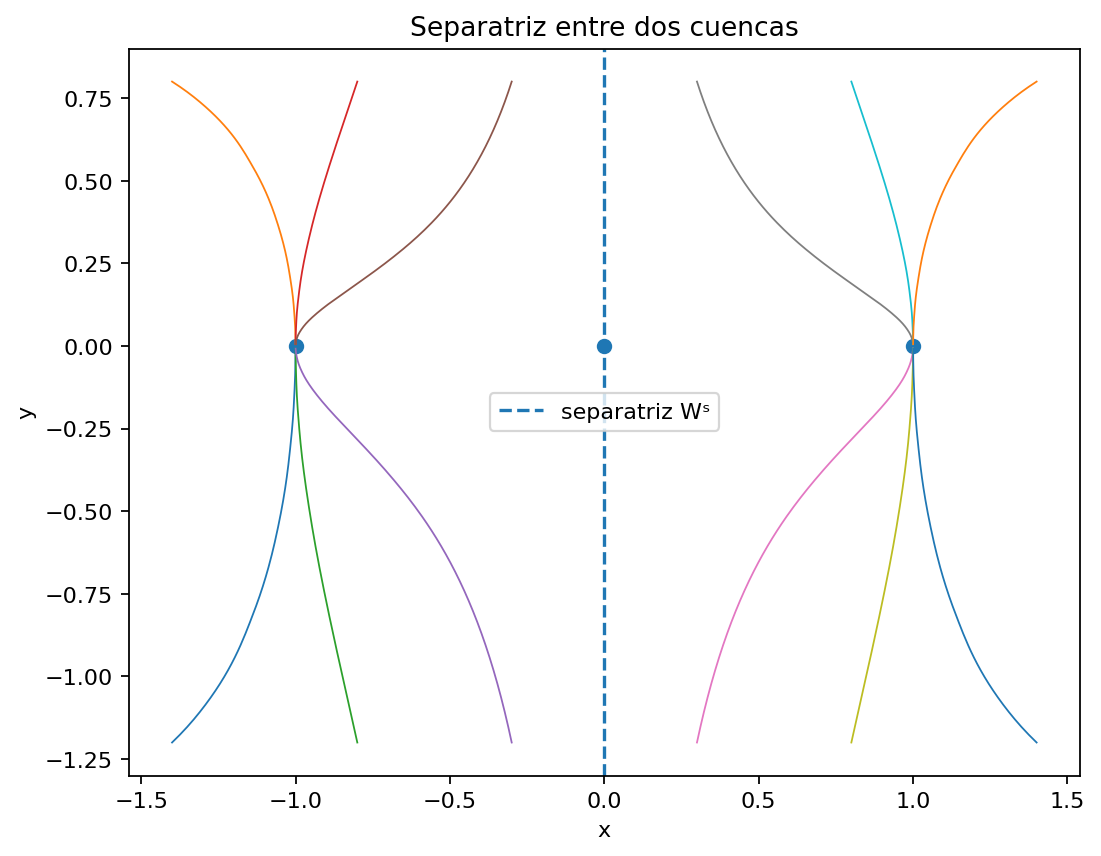
Este ejemplo permite distinguir dos conceptos. Una variedad estable queda definida por convergencia asintótica hacia un conjunto invariante, mientras que una separatriz cumple una función geométrica global, la de separar regiones dinámicamente distintas. Una variedad estable puede ser separatriz, aunque no toda variedad estable divide cuencas de atracción.
65.9. Lo que una separatriz no garantiza
Una separatriz no constituye por sí sola evidencia de caos. El sistema biestable anterior tiene una separatriz perfectamente definida y una dinámica global sencilla, en la que casi todas las trayectorias terminan en uno de dos equilibrios atractivos.
Tampoco toda frontera visual entre grupos de trayectorias es una variedad invariante. Una frontera de cuenca matemática debe estar definida por el comportamiento asintótico, mientras que una clasificación numérica finita depende del horizonte de simulación, del umbral utilizado para decidir convergencia y de la resolución con que se muestrea el espacio de estados.
Además, una variedad inestable no es necesariamente una frontera. Su función geométrica depende del sistema. Puede transportar trayectorias desde una vecindad de una silla hacia regiones lejanas sin separar dos cuencas. En otras configuraciones, segmentos de variedades estables o inestables pueden participar en fronteras complejas.
La palabra «separatriz» debe por tanto acompañarse de una pregunta concreta sobre qué regiones separa y según qué propiedad dinámica. Si no se especifica el comportamiento a ambos lados, el término puede convertirse en una etiqueta gráfica sin contenido suficiente.
65.10. Invariancia, tangencia y orientación temporal
Las variedades poseen una orientación temporal diferente. Un punto sobre se aproxima a hacia el futuro. Un punto sobre se aproxima a hacia el pasado. Esto no significa que las trayectorias «circulen» necesariamente hacia el punto por una variedad y salgan por la otra en un ciclo cerrado. Son propiedades asintóticas independientes.
En un flujo planar, las ramas de una variedad inestable de una silla suelen alejarse del equilibrio hacia el futuro. Las ramas estables se aproximan hacia el futuro. En un mapa, la situación es análoga, aunque la inversión del tiempo requiere aplicar , siempre que exista.
La invariancia también debe formularse con cuidado. Globalmente, para un difeomorfismo,
Una variedad local no tiene por qué mapearse exactamente sobre sí misma dentro de la misma vecindad, ya que un punto puede salir de la región local aunque siga perteneciendo a la variedad global. Esta diferencia entre objeto local y global evita confundir la formulación del teorema con la extensión completa obtenida por iteración.
65.11. Qué puede y qué no puede demostrar una construcción numérica
Una aproximación numérica de una variedad puede apoyar varias afirmaciones concretas. Puede comprobar que la curva sale del punto fijo tangente al autovector correspondiente. Puede mostrar cómo se curva bajo iteraciones sucesivas. Puede verificar que los puntos generados por la regla de continuación son imágenes o preimágenes unos de otros dentro del error aritmético.
No demuestra automáticamente que no existan otras ramas, que la curva representada sea completa ni que una aparente intersección en una figura sea exacta. Dos curvas proyectadas con grosor de línea finito pueden parecer cruzarse sin hacerlo en el sistema matemático. Incluso cuando existe una intersección, distinguir tangencia de transversalidad requiere analizar las tangentes locales con resolución suficiente.
Estas cautelas importarán en C66. Allí el problema pasará de construir cada variedad por separado a estudiar qué ocurre cuando una variedad estable y una inestable se conectan o se intersectan.
La precisión finita también importa. Al trazar , cualquier error transversal puede crecer al avanzar; al trazar hacia atrás, la misma lógica se invierte. Por eso, aumentar el número de iteraciones sin refinamiento no garantiza una aproximación mejor. En geometría global, una curva más larga puede ser numéricamente menos confiable que una más corta.
65.12. Verificación computacional
El paquete reproducible acompaña este capítulo con tres problemas independientes.
Primero, para
se verifica algebraica y numéricamente que satisface la condición de invariancia. Se integran además condiciones iniciales sobre la curva y se comprueba que permanecen sobre ella dentro de la tolerancia numérica.
Segundo, para
se comprueba que condiciones iniciales con convergen hacia , las de hacia y las situadas exactamente sobre hacia la silla. Esto verifica operacionalmente el papel de la variedad estable como separatriz en el ejemplo.
Tercero, en el mapa de Hénon se verifican el punto fijo utilizado, la separación hiperbólica de autovalores, la escala local predicha por los multiplicadores, la composición del mapa con su inversa y la consistencia entre etapas sucesivas de las curvas generadas por iteración.
Se ejecutaron 93 comprobaciones y todas resultaron satisfactorias. El resultado valida la consistencia interna entre las fórmulas, los ejemplos y el código incluido. No constituye una prueba computacional de toda la geometría global del mapa de Hénon.
65.13. De las variedades a las conexiones globales
C64 terminó con dos sillas hiperbólicas cuyas direcciones locales podían calcularse mediante el jacobiano. C65 ha mostrado cómo esas direcciones se prolongan en variedades invariantes y cómo una variedad estable puede adquirir el papel adicional de separatriz. El paso siguiente consiste en estudiar relaciones entre variedades diferentes o entre ramas de una misma silla.
Cuando una variedad inestable regresa y encuentra una variedad estable, la geometría global puede cambiar por completo. El tipo de encuentro importa, porque una coincidencia exacta, una conexión entre sillas distintas, una tangencia y una intersección transversal no son equivalentes. Estas configuraciones no pueden decidirse observando únicamente los autovalores locales.
El capítulo 66 estudiará las conexiones homoclínicas y heteroclínicas. Ese problema completa la transición desde la estabilidad local hacia la organización global del espacio de estados y prepara la construcción geométrica que aparecerá después en la herradura de Smale.
Referencias
Hirsch, M. W., Pugh, C. C., & Shub, M. (1977). Invariant Manifolds. Lecture Notes in Mathematics, 583. Springer. https://doi.org/10.1007/BFb0092042
Guckenheimer, J., & Holmes, P. (1983). Nonlinear Oscillations, Dynamical Systems, and Bifurcations of Vector Fields. Springer. https://doi.org/10.1007/978-1-4612-1140-2
Wiggins, S. (2003). Introduction to Applied Nonlinear Dynamical Systems and Chaos (2nd ed.). Springer. https://doi.org/10.1007/b97481
Hénon, M. (1976). A two-dimensional mapping with a strange attractor. Communications in Mathematical Physics, 50(1), 69–77. https://doi.org/10.1007/BF01608556
Recursos reproducibles
Descargar recursos del capítulo (ZIP, 597 kB).
3 archivos CSV · 3 figuras · 1 programa Python.
El programa se ha ejecutado en una carpeta vacía y genera los archivos de datos y figuras incluidos en el paquete.