64.1. Del flujo continuo a una dinámica discreta bidimensional
Los tres capítulos anteriores introdujeron una secuencia que conviene mantener unida. En C61, una sección de Poincaré permitió reemplazar parte de la evolución continua de un flujo por una regla de retorno, de modo que en lugar de seguir cada instante se registran cruces sucesivos de una superficie transversal. En C62 y C63, Lorenz y Rössler mostraron que un flujo tridimensional disipativo puede producir retornos irregulares, estiramiento local y reinyección dentro de una región acotada. El paso siguiente consiste en estudiar directamente una regla discreta de dos dimensiones que concentre varias de esas operaciones geométricas.
El mapa de Hénon fue introducido por Michel Hénon en 1976 con ese propósito. Su forma clásica es
es decir,
Trabajaremos principalmente con los parámetros utilizados en el artículo original,
El sistema tiene solo dos variables y una única no linealidad cuadrática explícita, aunque eso no lo convierte en un mapa unidimensional disfrazado. El estado en el instante discreto es el par . Conocer solo no determina , porque el término contiene información adicional. De hecho, como , el mapa puede escribirse como una recurrencia escalar de segundo orden,
Esta forma hace visible la memoria de un paso, ya que el nuevo valor depende del estado actual y del valor anterior. El mapa bidimensional y la recurrencia de segundo orden son dos representaciones equivalentes del mismo sistema, aunque la forma bidimensional es la adecuada para estudiar geometría, áreas, invertibilidad y direcciones locales.
Llamarlo «modelo de retorno» requiere una precisión. Un mapa de Poincaré de un flujo tridimensional actúa normalmente sobre una sección bidimensional y envía un cruce al siguiente. El mapa de Hénon tiene esa dimensionalidad y reproduce cualitativamente operaciones que aparecen en retornos disipativos, entre ellas la deformación, la contracción, la expansión en ciertas direcciones y la reinyección. No es, sin embargo, el mapa de retorno exacto de Lorenz ni de Rössler. Es un sistema autónomo discreto que sirve como modelo matemático reducido de una geometría de retorno.
64.2. El jacobiano separa contracción de deformación
El jacobiano de es
Su determinante tiene una forma muy simple,
No depende del estado. Para los parámetros clásicos,
Esto contiene dos afirmaciones diferentes. Primero, el signo negativo indica inversión de orientación, de modo que una base orientada positivamente se transforma localmente en una base de orientación opuesta. Segundo, el valor absoluto
indica que un elemento infinitesimal de área se reduce exactamente al 30 % de su área anterior en una iteración. Tras iteraciones,
porque el determinante de la derivada de una composición es el producto de los determinantes. La contracción de área es una propiedad exacta del mapa.
La contracción de área tampoco implica que todas las distancias se reduzcan. El jacobiano puede expandir una dirección y contraer otra con mayor intensidad. El producto de los dos factores locales orientados está fijado por , no cada factor por separado. Esta distinción es esencial para entender cómo un sistema disipativo puede reducir áreas y, al mismo tiempo, separar puntos cercanos en ciertas direcciones.
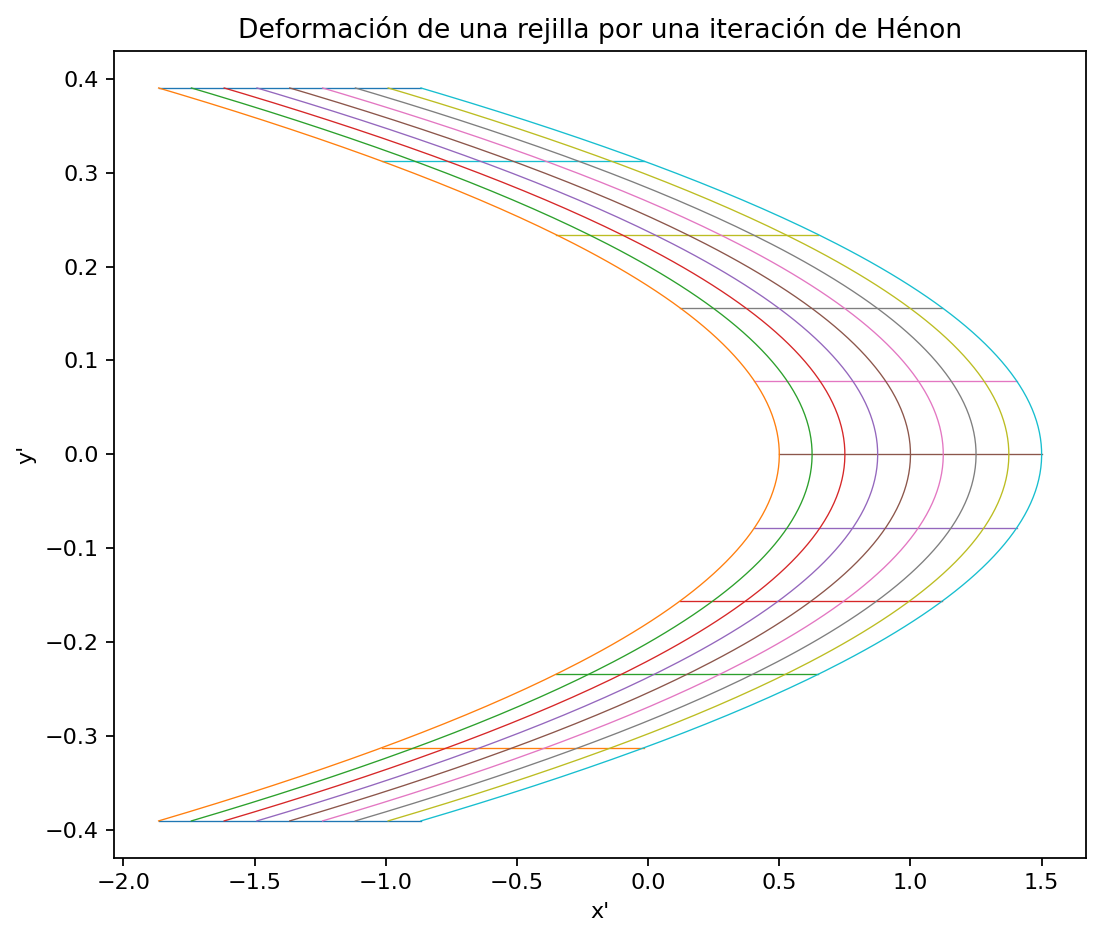
La figura 64.2 aplica una iteración a una rejilla. Las líneas horizontales se curvan porque la primera coordenada contiene ; las líneas verticales se transforman de otro modo porque entra linealmente. Hablar de «plegamiento» es útil si se entiende en sentido geométrico, ya que el mapa curva y reinserta regiones del plano. No debe interpretarse como una identificación local de puntos distintos, porque para el mapa es invertible.
Una factorización que aclara la geometría
La fórmula de Hénon admite una descomposición elemental que ayuda a separar qué operación produce la curvatura y cuál produce la disipación. Definamos
y
Entonces
La transformación conserva la primera coordenada y desplaza la segunda en una cantidad que depende cuadráticamente de . Su jacobiano es
Por tanto, deforma una región sin cambiar localmente su área orientada. Una banda rectangular puede adquirir una curvatura parabólica, aunque esa curvatura no es todavía disipación. La segunda transformación tiene matriz constante
Esta operación intercambia las coordenadas, escala una de ellas por e invierte la orientación. Toda la contracción neta de área de una iteración aparece aquí. La identidad
queda así interpretada como composición de una deformación no lineal que conserva área y una transformación lineal que la reduce.
Esta factorización evita dos errores frecuentes. El primero consiste en atribuir la dinámica compleja únicamente a la contracción. Una transformación lineal contractiva por sí sola tendería a simplificar la geometría en vez de generar el conjunto observado. El segundo consiste en identificar no linealidad con pérdida de volumen. En , la no linealidad curva la región y conserva exactamente el área. La estructura rica surge de la repetición de operaciones con funciones distintas, que deforman, contraen, invierten la orientación y vuelven a aplicar la deformación sobre la imagen ya transformada.
También precisa el sentido del término «plegamiento». En mapas no invertibles, un pliegue puede hacer que dos puntos distintos tengan exactamente la misma imagen. Eso no ocurre aquí cuando . El mapa completo conserva la identidad de cada punto porque posee inversa global. El plegamiento relevante es de carácter geométrico, ya que una región se curva y aproxima partes previamente alejadas sin identificarlas. Esta diferencia importará en C67, donde la herradura de Smale mostrará que estirar y plegar puede coexistir con invertibilidad.
64.3. Invertibilidad y el papel especial de
Si , el mapa puede invertirse explícitamente. Sean
De la segunda ecuación,
Sustituyendo en la primera,
Por tanto,
Mientras , cada punto de la imagen tiene un único predecesor. Esta propiedad lo distingue de muchos mapas unidimensionales del módulo anterior, como el mapa logístico o el mapa tienda, en los que varias preimágenes pueden converger en un mismo estado.
El límite muestra por qué la segunda coordenada es estructuralmente importante. En ese caso,
Después de una iteración, toda la dinámica queda confinada a la recta . Desde entonces
Aparece el mapa cuadrático unidimensional. Así, controla simultáneamente la conservación de una segunda dimensión dinámica, la invertibilidad y la magnitud de la contracción de área. Cuando , hay contracción neta de áreas; cuando , el módulo del área local se conserva; cuando , las áreas se expanden localmente. Ninguna de estas condiciones, por sí sola, clasifica toda la dinámica global.
64.4. Puntos fijos resueltos antes de simular
Un punto fijo satisface
Sustituyendo la segunda ecuación en la primera, por lo que
Si , las soluciones son
Para y , obtenemos aproximadamente
La estabilidad local se determina con los autovalores del jacobiano evaluado en cada punto fijo. El polinomio característico es
En , los autovalores son aproximadamente
Uno tiene módulo mayor que uno y el otro menor que uno. Por tanto, es una silla hiperbólica. Para ,
por lo que también es una silla hiperbólica.
Este resultado impide una lectura demasiado simple del conjunto observado numéricamente. El atractor clásico no puede explicarse como convergencia hacia un punto fijo estable. Los dos equilibrios poseen direcciones locales estables e inestables. Esas direcciones se prolongan globalmente en variedades invariantes cuya organización será el objeto de C65. Aquí basta con retener que la geometría relevante ya está insinuada por la linealización sin quedar determinada por ella, puesto que los autovalores describen el comportamiento cerca de cada silla y no el retorno global.
Puntos periódicos y multiplicadores del retorno
Los puntos fijos son solo el caso de período uno. Una órbita periódica de período primo satisface sin satisfacer esa igualdad para ningún entero positivo menor que . Esta observación conecta directamente el mapa de Hénon con C52 y C61. En un flujo continuo, una órbita periódica intersectada por una sección de Poincaré aparece como un punto fijo del mapa de retorno. En un mapa ya discreto, una órbita de período se convierte en un punto fijo de la iterada .
La estabilidad local del ciclo no se obtiene mirando únicamente en uno de sus puntos. El objeto correcto es el producto de jacobianos a lo largo de una vuelta completa,
Los autovalores de esta matriz son los multiplicadores del ciclo. Si ambos tienen módulo menor que uno, el ciclo es localmente atractivo; si alguno tiene módulo mayor que uno, existe una dirección localmente expansiva. Como cada factor tiene determinante ,
Así, para los parámetros clásicos, el producto de los dos multiplicadores de cualquier ciclo de período vale . Esta identidad exacta no dice cuáles son individualmente los multiplicadores, aunque impone una restricción fuerte, porque una expansión en una dirección debe compensarse con una contracción suficientemente intensa en la otra para que el producto conserve ese valor.
La fórmula también muestra por qué la estabilidad de los puntos fijos no agota la pregunta sobre el largo plazo. Aunque ambos puntos fijos clásicos sean sillas, pueden existir ciclos de períodos mayores y conjuntos invariantes no periódicos. Encontrarlos numéricamente exige métodos distintos de la simple iteración desde una condición inicial, ya que una órbita inestable, por definición, no suele ser seleccionada por iteración directa desde un punto genérico. Esta diferencia entre «objetos que existen» y «objetos que una simulación típica visita» será recurrente en el estudio de la geometría global.
64.5. El conjunto observado para ,
Al iterar el mapa desde y descartar un transitorio, aparece el conjunto representado en la figura 64.1. La órbita no llena una región bidimensional de área positiva de manera uniforme. Se concentra en bandas finas que se curvan y se aproximan entre sí. A escalas crecientes, esas bandas revelan estructura adicional.
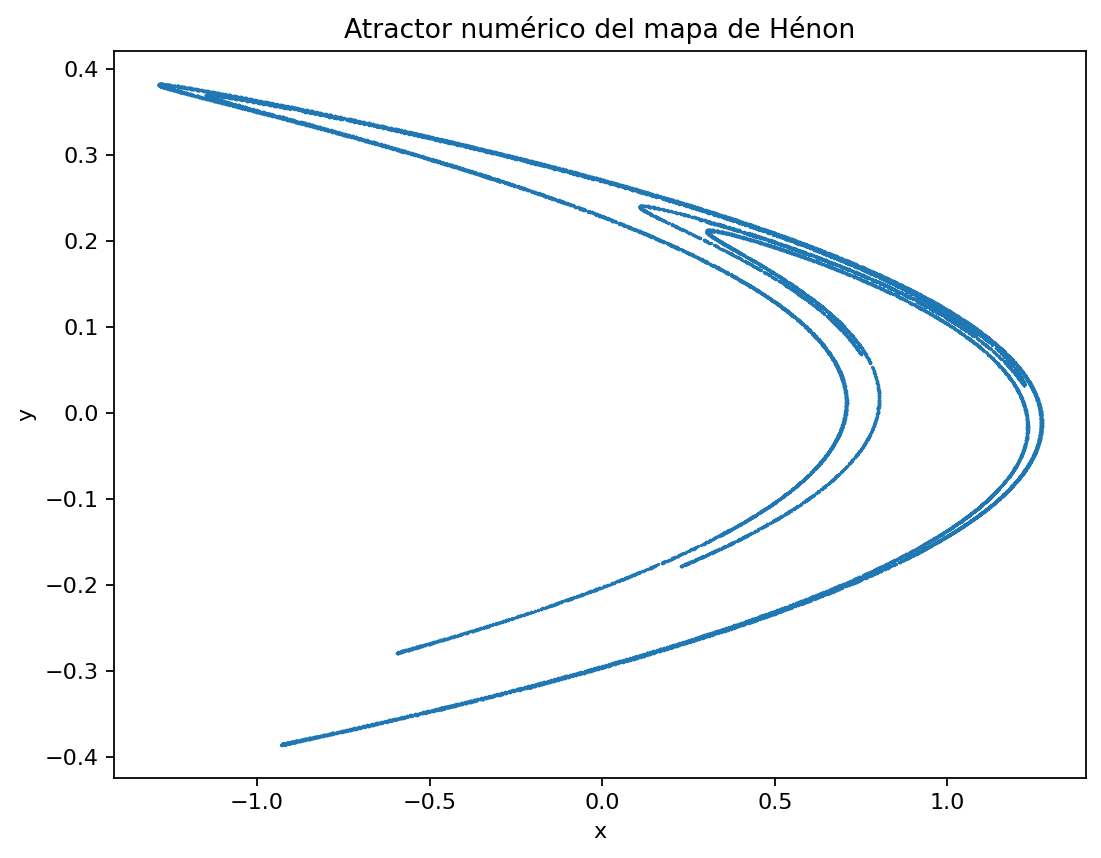
En el experimento reproducible de este capítulo se iteraron 120 000 pasos desde y se descartaron los primeros 5 001. Durante el segmento analizado se observó
Estas cotas son resultados del experimento numérico y no teoremas sobre todas las órbitas. Cambiar la condición inicial puede producir un comportamiento distinto. De hecho, el artículo original de Hénon ya señalaba que algunas condiciones iniciales generan órbitas que divergen a infinito, mientras otras se aproximan al conjunto que motivó el término «atractor extraño».
La figura 64.3 hace visible este punto mediante un barrido de condiciones iniciales. Cada píxel registra cuántas iteraciones transcurren antes de que la órbita supere un umbral de escape; el valor máximo significa únicamente que no escapó durante el horizonte observado. La figura no representa exactamente la cuenca de atracción matemática, porque una órbita que permanece acotada durante 120 pasos podría escapar después. Es una clasificación finita y dependiente del umbral.
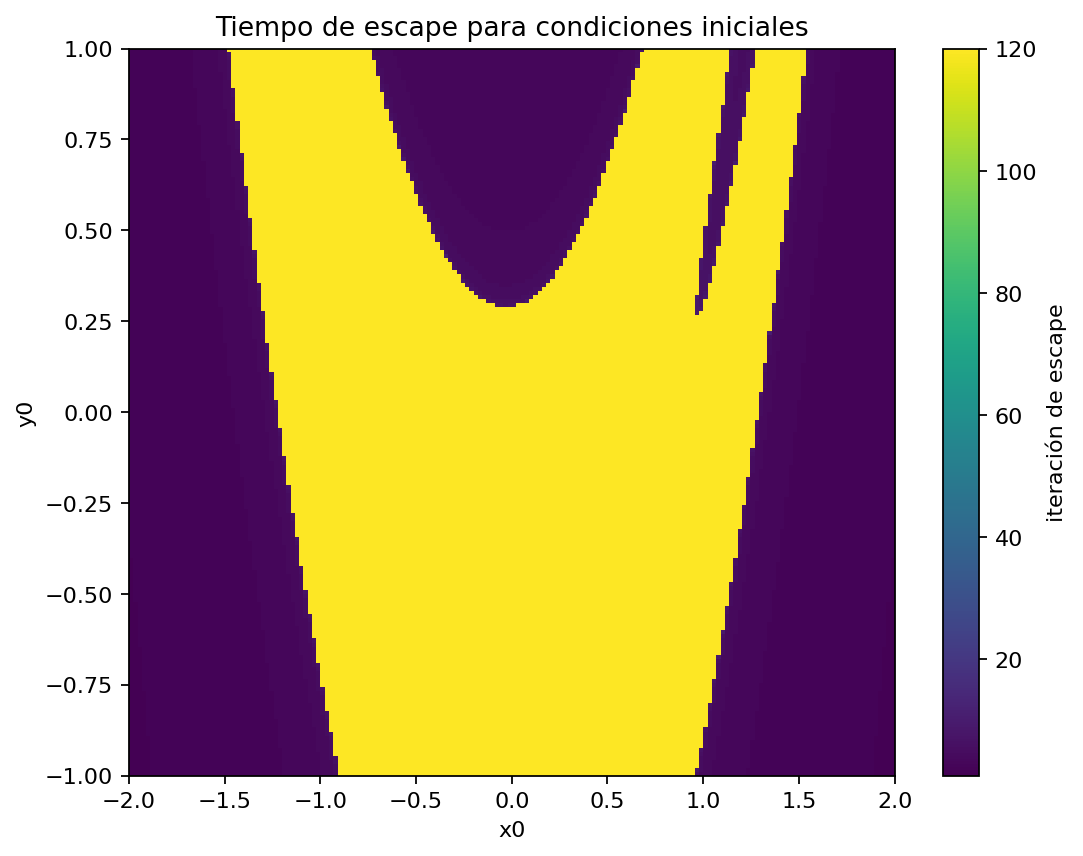
Esta diferencia entre «no escapó durante la simulación» y «pertenece a la cuenca de un atractor» es del mismo tipo que las distinciones metodológicas desarrolladas en C59. Una simulación finita puede proporcionar evidencia, aunque no convierte automáticamente una propiedad observada en una afirmación global.
Invariancia, atracción y cuenca son propiedades diferentes
Conviene distinguir tres preguntas que una figura del atractor suele mezclar. La primera es si un conjunto es invariante, es decir, si o, en una formulación unilateral más débil, si . La segunda es si el conjunto atrae puntos cercanos. La tercera es desde qué condiciones iniciales ocurre esa aproximación. El conjunto de esas condiciones constituye su cuenca de atracción.
Un conjunto puede ser invariante sin ser atractor. Los dos puntos fijos de Hénon son ejemplos inmediatos, porque cada uno es invariante y ambos son sillas que no atraen una vecindad abierta completa. Del mismo modo, observar una órbita acotada durante mucho tiempo no identifica automáticamente el conjunto invariante al que pertenece ni determina su cuenca.
Para un atractor numérico se suele proceder de manera operacional. Se descarta un transitorio, se comprueba que la órbita permanece en una región acotada durante un horizonte largo y se examina si distintos puntos de una vecindad producen nubes de largo plazo compatibles. Este procedimiento es informativo, aunque contiene varias decisiones, entre ellas el tamaño del transitorio, el horizonte, el umbral de escape, la resolución de la malla y la precisión aritmética. Un cambio en cualquiera de ellas puede modificar la clasificación de puntos cercanos a la frontera de la cuenca.
La figura 64.3 debe leerse de ese modo. No colorea «la cuenca verdadera» de manera exacta. Clasifica una rejilla finita según un experimento finito. Los puntos que escapan pronto aportan evidencia inequívoca de que el atractor clásico no es global. Los que no escapan durante 120 iteraciones solo pertenecen a la categoría observacional «no escapó aún». Para promover esa etiqueta a una afirmación asintótica haría falta análisis adicional.
Esta cautela adquiere especial importancia en sistemas disipativos. La contracción de áreas puede inducir la intuición de que casi todo debe terminar en el mismo objeto. No es así en general. Un mismo mapa puede poseer varias cuencas, atractores coexistentes o conjuntos no acotados. La disipación restringe volúmenes locales sin seleccionar por sí sola un único destino global.
64.6. Contracción de área no significa colapso a una curva lisa
Como cada iteración reduce áreas por , podría parecer que el conjunto asintótico debería terminar siendo una curva unidimensional suave. Esa conclusión no se sigue. La contracción transversal puede coexistir con estiramiento, curvatura y reinyección repetidos. El resultado puede tener dimensión efectiva entre uno y dos y mostrar estructura fina en múltiples escalas.
No calcularemos aquí una dimensión fractal, problema que pertenece al Módulo 8. Tampoco calcularemos el espectro completo de Lyapunov, reservado para C68. Lo importante en este punto es entender el mecanismo geométrico mínimo. Una región pequeña puede alargarse en una dirección mientras se estrecha fuertemente en otra. La dinámica vuelve a curvar y reintroducir la región al dominio visitado. La repetición de esta secuencia permite mantener separación local y recurrencia dentro de un conjunto globalmente delgado.
El determinante constante ofrece una comprobación limpia. Si es una región suficientemente regular y el cambio de variables puede aplicarse globalmente sobre ella, la medida de área de su imagen se escala por ,
Tras iteraciones,
Esta contracción exponencial de áreas ayuda a explicar por qué las órbitas de una región extensa pueden concentrarse en una estructura muy fina. Sin embargo, no demuestra por sí sola existencia de un atractor extraño, sensibilidad a condiciones iniciales ni transitividad. Cada afirmación requiere criterios adicionales.
64.7. Un mapa de retorno no debe reducirse sin justificación a una sola coordenada
En C63 usamos máximos sucesivos y secciones de Poincaré para visualizar el retorno de Rössler. Una tentación habitual consiste en tomar una coordenada del mapa de Hénon y construir el diagrama frente a , interpretándolo como si existiera una función escalar
La ecuación verdadera es
Dos estados con el mismo y diferente producen valores distintos de . El estado completo es bidimensional. La figura 64.4 muestra la proyección de una órbita sobre el plano . La nube puede parecer estrecha en varias zonas, aunque eso no transforma la proyección en una regla unidimensional exacta.
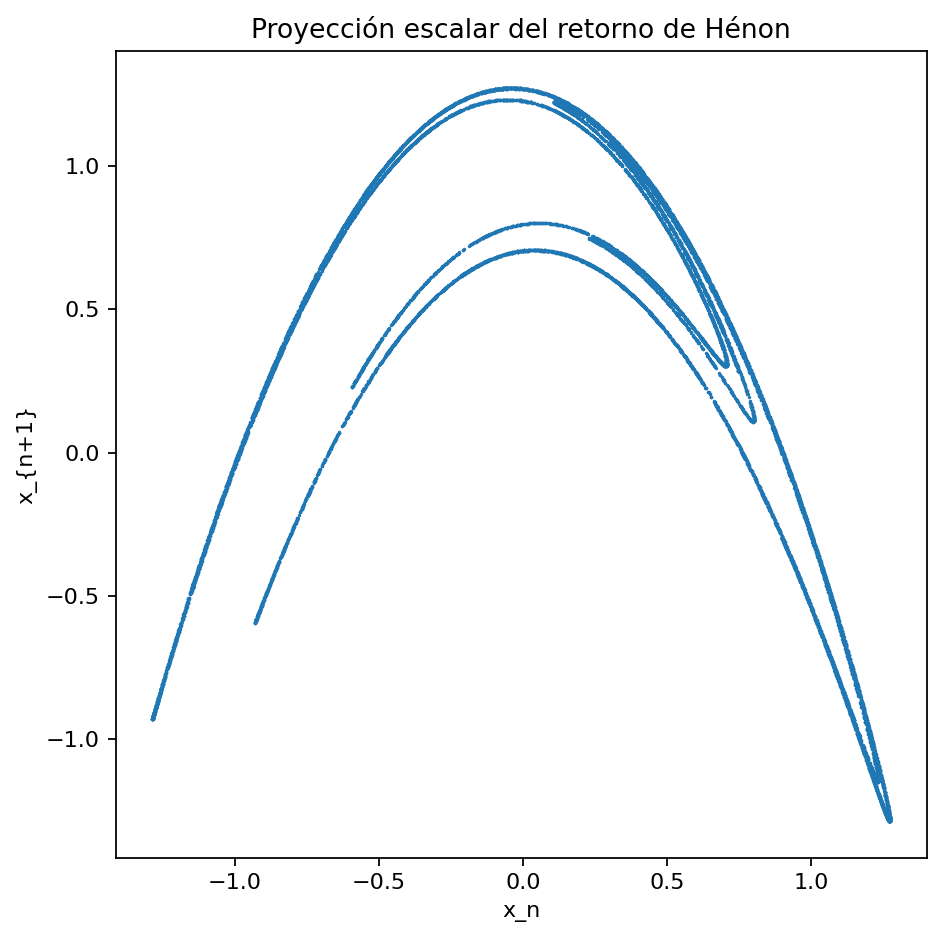
Para justificar una reducción a una coordenada sería necesario demostrar, al menos en la región relevante, que la otra variable queda determinada de manera suficientemente regular por la primera o que existe una coordenada reducida con dinámica cerrada. Una apariencia casi funcional en una figura no basta. Esta precaución será importante más adelante cuando reconstruyamos estados a partir de observaciones parciales.
El mapa de Hénon ofrece así una lección metodológica adicional, ya que una representación de retorno puede ser de menor dimensión que el flujo original sin ser unidimensional. Reducir de tres dimensiones a una sección de dos dimensiones ya elimina la dirección asociada al avance continuo a lo largo de la órbita. Reducir nuevamente de dos dimensiones a una sola coordenada es otra operación y requiere otra justificación.
Qué significa modelar un retorno
La expresión «modelo de retorno» no debe confundirse con «ajuste empírico de una nube de puntos». Un mapa de retorno matemático presupone una regla que lleva un estado de la sección al estado del siguiente cruce. Esa regla conserva la información necesaria para continuar la evolución dentro de la representación elegida. Si se registra solo una coordenada y se omite otra que influye en el futuro, el resultado deja de ser un sistema cerrado.
El mapa de Hénon permite ver esta diferencia de manera algebraica. El par determina de forma única . En cambio, aislado no lo hace. La variable puede interpretarse formalmente como una memoria comprimida del paso previo porque . El sistema bidimensional es markoviano en su propio espacio de estados, dado que una vez conocido el par actual no se necesita una historia más larga. La proyección unidimensional, en cambio, adquiere memoria explícita.
Este ejemplo anticipa una idea general de las ciencias de la complejidad. La dimensión de un estado se elige por suficiencia predictiva respecto de la regla del modelo, no por conveniencia gráfica. Dos coordenadas pueden parecer redundantes si el atractor ocupa una región muy delgada, aunque una geometría delgada no implica que una coordenada sea funcionalmente eliminable. Para reducir la dimensión se necesita una relación dinámica o geométrica que cierre las ecuaciones reducidas.
En sistemas observados experimentalmente el problema es más difícil, porque las coordenadas adecuadas pueden no conocerse. Allí un gráfico de retorno estrecho puede sugerir una variable latente de baja dimensión, aunque también puede surgir por proyección, ruido, filtrado o muestreo. Hénon funciona como un contraejemplo limpio, porque conocemos la regla completa y podemos demostrar exactamente qué información se pierde al descartar .
64.8. Una geometría mínima pero no trivial
El mapa de Hénon reúne varias propiedades en una forma algebraica breve. Es bidimensional, no lineal, invertible para , disipativo cuando y capaz de mostrar dinámica irregular para ciertos parámetros. Además, conecta directamente con el mapa cuadrático cuando . Estas características lo convierten en un modelo útil para estudiar cómo una ruta hacia el caos conocida en una dimensión se transforma al introducir una segunda variable y memoria.
Sin embargo, «simple» no significa «resuelto». Conocer la fórmula exacta no permite deducir de inmediato la geometría global de todas sus órbitas. La existencia de dos sillas hiperbólicas, la contracción exacta de áreas y la invertibilidad son resultados analíticos claros. La estructura detallada del conjunto observado para , , sus propiedades estadísticas y la organización de su cuenca exigen herramientas adicionales.
También conviene separar el uso histórico del término «atractor extraño» de lo que una simulación demuestra. Hénon construyó el mapa para obtener mediante un sistema plano sencillo propiedades semejantes a las observadas en Lorenz. La figura clásica es evidencia numérica de una estructura atractora complicada. En este capítulo no se presenta una demostración rigurosa de que los parámetros exactos satisfagan una definición específica de atractor extraño. Se estudian propiedades exactas del mapa y se documenta por separado lo que muestra la simulación.
La precisión finita añade otro límite. Dos implementaciones que usan float64 y longdouble pueden seguirse estrechamente durante varias iteraciones y luego divergir. En una dinámica con expansión local, ese desacuerdo tardío no prueba que uno de los cálculos sea incorrecto. Muestra que una trayectoria numérica particular pierde identidad punto a punto después de cierto horizonte. La estructura estadística o geométrica puede seguir siendo comparable, aunque esa es una pregunta diferente.
64.9. Verificación computacional
El paquete reproducible acompaña las derivaciones con un conjunto de comprobaciones automáticas. No se utiliza un integrador de ecuaciones diferenciales porque el mapa define directamente la actualización exacta de un paso. Cada iteración numérica evalúa la fórmula de Hénon en aritmética finita.
Las comprobaciones algebraicas abarcan el determinante del jacobiano en múltiples puntos, que siempre vale ; la comparación del jacobiano analítico con diferencias finitas; la composición del mapa con su inversa para ; los residuos de los dos puntos fijos; el producto de autovalores junto con la clasificación local de ambos equilibrios como sillas; y la identidad mediante productos de jacobianos.
Las comprobaciones dinámicas y de representación abarcan el confinamiento observado de la órbita clásica durante el horizonte especificado, la existencia de condiciones iniciales que escapan, la equivalencia con la recurrencia escalar de segundo orden, la recuperación del mapa cuadrático cuando y la comparación entre float64 y longdouble, que ilustra la pérdida progresiva de concordancia punto a punto.
El paquete reconstruido el 3 de octubre de 2026 ejecuta 17 grupos de comprobaciones, todos satisfactorios en el entorno documentado. El registro y el resumen incluidos detallan los errores numéricos y los parámetros. Este protocolo aporta evidencia de consistencia entre las fórmulas y los experimentos incluidos. No certifica propiedades matemáticas que el protocolo no evalúa. En particular, no demuestra caos, no demuestra una dimensión fractal determinada y no demuestra que todas las condiciones iniciales de una región converjan al mismo conjunto.
64.10. De Hénon a la geometría global
Lorenz y Rössler introdujeron atractores mediante flujos continuos; Hénon concentra parte de esa geometría en una transformación bidimensional. En los tres casos aparece una combinación de recurrencia, expansión en algunas direcciones y contracción en otras. La diferencia es que el mapa de Hénon permite observar esas operaciones paso a paso sin integrar entre retornos.
El análisis local de los dos puntos fijos ya muestra dos direcciones con comportamientos opuestos, una que contrae y otra que expande. Conocer los autovectores en un punto no basta, sin embargo, para entender la estructura completa. Las direcciones locales se prolongan en curvas invariantes que pueden deformarse, aproximarse, cruzarse de manera transversal o actuar como fronteras geométricas para otras trayectorias. Esa extensión desde la linealización local hacia objetos globales constituye el siguiente problema.
El capítulo 65 estudiará las variedades estables e inestables y las separatrices. El mapa de Hénon proporciona un escenario natural para esa transición, porque sus sillas son fáciles de localizar y linealizar, mientras que la prolongación global de sus direcciones revela una geometría mucho más rica que la sugerida por los autovalores locales.
Referencias
Hénon, M. (1976). A two-dimensional mapping with a strange attractor. Communications in Mathematical Physics, 50(1), 69–77. https://doi.org/10.1007/BF01608556
Alligood, K. T., Sauer, T. D., & Yorke, J. A. (1996). Chaos: An Introduction to Dynamical Systems. Springer. https://doi.org/10.1007/b97589
Ott, E. (2002). Chaos in Dynamical Systems (2nd ed.). Cambridge University Press. https://doi.org/10.1017/CBO9780511803260
Wiggins, S. (2003). Introduction to Applied Nonlinear Dynamical Systems and Chaos (2nd ed.). Springer. https://doi.org/10.1007/b97481
Recursos reproducibles
Descargar recursos del capítulo (ZIP, 2,3 MB).
5 archivos CSV · 4 figuras · 1 programa Python.
Paquete reconstruido el 3 de octubre de 2026 a partir del código del bloque 61–80 y las ecuaciones del capítulo. Incluye 17 grupos de comprobaciones. El ZIP individual original no se ha recuperado. La procedencia se documenta dentro de la descarga.
El programa se ha ejecutado en una carpeta vacía y genera los archivos de datos y figuras incluidos en el paquete.