Módulo 28. Juegos evolutivos y cooperación
1. El problema que vamos a resolver
Supongamos que observamos una población en la que aproximadamente el ochenta por ciento de los participantes coopera. Después de una perturbación pequeña, la cooperación vuelve a aumentar. Queremos explicar ese comportamiento y anticipar qué cambios podrían hacerlo desaparecer. La frecuencia observada es una pista, aunque distintos mecanismos podrían sostenerla.
Construiremos tres sistemas hipotéticos. En el primero, los cooperadores encuentran con mayor frecuencia a otros cooperadores. En el segundo, los participantes usan una regla condicional en relaciones repetidas. En el tercero, una institución impone una pérdida esperada a quienes no contribuyen. Los parámetros se elegirán para que los tres sistemas favorezcan la cooperación desde la misma frecuencia inicial.
El ejercicio no usa datos de una comunidad real. Su propósito es mostrar cómo distintas causas pueden producir una observación semejante y cómo diseñar comparaciones que las separen. Todos los números se derivan de reglas explícitas. Las referencias del capítulo conectan esas reglas con marcos de investigación estudiados previamente, pero los cálculos del caso son propios.
Usaremos como interacción básica un juego de donación. Cooperar cuesta una unidad y entrega al compañero un beneficio de tres. La cooperación mutua produce dos por participante; aprovechar a un cooperador produce tres; cooperar frente a un no cooperador produce menos uno; la defección mutua produce cero. Sin estructura adicional, no cooperar tiene una ventaja constante de una unidad.
La variable x será la frecuencia de la estrategia cooperadora pertinente en cada escenario. En el segundo, esa estrategia es una regla que abarca toda la relación, por lo que las frecuencias deben interpretarse con cuidado. Que el ochenta por ciento de las estrategias sean condicionales no significa que el ochenta por ciento de las acciones sea cooperación.
Para comparar direcciones de cambio usaremos el replicador continuo,
donde delta mayúscula es la diferencia de pagos entre estrategias. La escala temporal es una convención matemática del ejercicio; sin una calibración adicional, no la interpretaremos como días o generaciones de una población empírica.
Resolver el caso requerirá calcular pagos, identificar umbrales, evaluar perturbaciones y examinar costos colectivos y límites de identificación. La pregunta final será qué información adicional necesitaríamos para elegir una explicación, aunque los tres modelos produzcan cooperación creciente desde el estado inicial.
2. Escenario A de encuentros asociados
En el primer sistema, con probabilidad r un individuo encuentra a otro de su mismo tipo y con probabilidad uno menos r encuentra un compañero al azar. Tomaremos r igual a un medio. La probabilidad de encontrar un cooperador es un medio más un medio x para C y un medio x para D.
Los pagos esperados son
La diferencia es cero coma cinco en cualquier frecuencia. La asociación hace que los cooperadores reciban suficiente ayuda adicional para compensar el costo de ayudar. Lo único que hemos modificado es la distribución de compañeros.
El replicador queda
Toda frecuencia interior aumenta hacia uno. Las fronteras siguen siendo estacionarias porque la ecuación no crea estrategias ausentes, pero cualquier introducción positiva de C crece y la cooperación completa resiste a una pequeña introducción de D.
Partiendo de x igual a cero coma ocho, la solución es
El tiempo necesario para alcanzar cero coma noventa y cinco es dos veces el logaritmo de cuatro coma setenta y cinco, aproximadamente tres coma doce unidades. Este tiempo depende de la escala de selección elegida; el cálculo útil es la relación entre el campo de velocidades y la trayectoria.
El pago medio de la interacción es dos x. A la frecuencia inicial vale uno coma seis y, al acercarse la población a cooperación completa, se aproxima a dos. La asociación cambia quién recibe beneficios, pero a una frecuencia fija no modifica la producción total del juego de donación. Cada acto sigue costando uno y produciendo tres.
La hipótesis decisiva es que r permanezca en un medio mientras cambia x. En una población real, mantener encuentros asociados puede requerir dispersión limitada, reconocimiento o selección de compañeros. Si ese mecanismo se debilita cuando los cooperadores se vuelven raros, la predicción de invasión podría cambiar.
El marco de parentesco y asociación ayuda a formular esta posibilidad [1], pero el coeficiente aquí es un parámetro explícito de formación de parejas. No lo identificamos automáticamente con una relación genealógica. Para contrastar el escenario habría que medir las probabilidades condicionales de encuentro y el proceso que las produce.
3. Escenario B de cooperación condicional en relaciones repetidas
En el segundo sistema, las parejas se forman al azar y continúan cada ronda con probabilidad delta igual a cero coma setenta y cinco. Una estrategia G empieza cooperando, sigue haciéndolo mientras no haya ocurrido ninguna defección y, después de cualquier defección, no vuelve a cooperar. La alternativa D nunca coopera. Supondremos acciones sin errores en este escenario inicial.
Dos G cooperan durante toda la relación; G frente a D coopera solo en la primera ronda. Con pagos descontados normalizados, la matriz entre reglas completas es
El pago de G es dos coma veinticinco x menos cero coma veinticinco. El de D es cero coma setenta y cinco x. La diferencia resulta uno coma cinco x menos cero coma veinticinco.
El replicador tiene un umbral interior en un sexto. Por encima, G aumenta hacia uno; por debajo, disminuye hacia cero. Desde la frecuencia inicial cero coma ocho, la diferencia de pagos es cero coma noventa y cinco y la cooperación condicional aumenta. Una introducción del diez por ciento de G entre D, en cambio, disminuye, mientras que en el escenario A habría aumentado.
La cooperación completa es localmente estable frente a D porque un D raro obtiene cero coma setenta y cinco, mientras los residentes G obtienen casi dos. Esa resistencia no garantiza que G pueda establecerse desde cualquier frecuencia. La historia inicial y la asociación durante el arranque pueden decidir si llega a hacerlo, como vimos en el análisis de juegos repetidos [2].
El pago medio es
A x igual a cero coma ocho vale uno coma treinta y seis. Cerca de cooperación completa se aproxima a dos. Con la misma frecuencia inicial de estrategia cooperadora que en A, el pago medio es distinto porque las parejas mixtas producen una explotación inicial seguida de defección.
La proporción de acciones cooperativas tampoco coincide con x. Dos G cooperan en todas las rondas; una pareja mixta solo contiene una acción cooperativa inicial por parte de G. El promedio depende de la duración y de cómo se ponderen las rondas. Si los datos registran acciones y el modelo registra reglas, necesitamos una función de observación que conecte ambas cantidades.
El supuesto de ausencia de errores es delicado, porque un disparador permanente puede destruir una relación después de un error. Antes de aplicar el escenario a datos reales habría que estudiar su sensibilidad al ruido y considerar estrategias con reparación.
4. Escenario C de pérdida esperada por incumplir
En el tercer sistema, las parejas se forman al azar y no se necesita repetir la relación. Una institución impone a D una pérdida esperada de uno coma cinco unidades. Todos pagan un costo de mantenimiento de cero coma dos. Para fijar la contabilidad del ejercicio, supondremos que la sanción destruye pago y que nunca se aplica por error a C.
Los pagos son
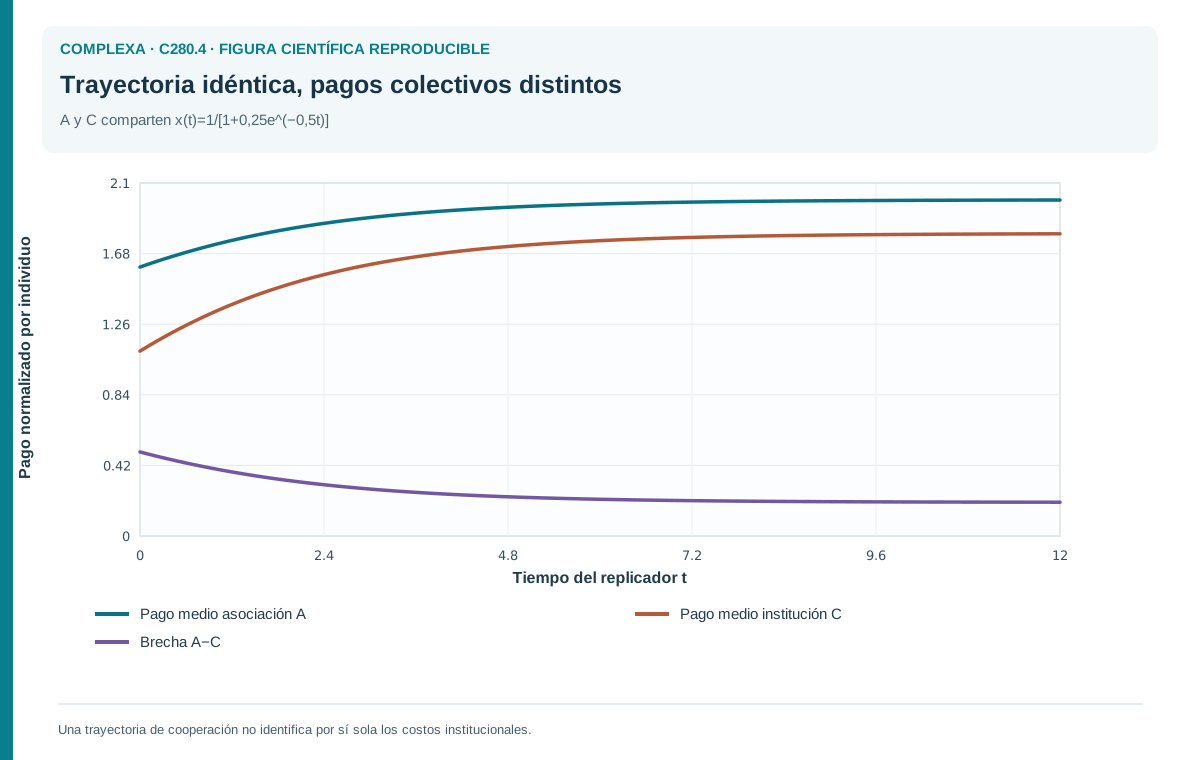
La diferencia es cero coma cinco, exactamente la misma que en el escenario A. Por tanto, el replicador produce la misma trayectoria de frecuencias desde cualquier condición inicial. Observar x a lo largo del tiempo, incluso sin error de medición, no permite distinguir esos dos modelos con los parámetros elegidos.
La igualdad de trayectorias no implica igualdad de consecuencias. El pago medio del escenario institucional es
A x igual a cero coma ocho vale uno coma uno. Cerca de cooperación completa se aproxima a uno coma ocho, porque el costo de mantenimiento continúa aunque casi nadie sea sancionado. En A, el límite era dos. La misma velocidad de expansión cooperadora puede coexistir con un resultado colectivo diferente.
Los pagos negativos que pueden aparecer a frecuencias bajas no son cantidades negativas de descendientes, porque aquí usamos diferencias de pago como tasas relativas en una ecuación continua. Si quisiéramos construir una actualización reproductiva discreta, tendríamos que definir una función de aptitud positiva y revisar la velocidad resultante.
La pérdida esperada puede descomponerse en probabilidad de sanción y magnitud. Por ejemplo, una probabilidad de un medio y una sanción de tres producen uno coma cinco. Esa equivalencia de valor esperado, sin embargo, no garantiza equivalencia conductual si los participantes responden de manera no lineal al riesgo o si existen restricciones de pago. El ejercicio supone una evaluación lineal de esas consecuencias.
La institución se toma como dada y se financia con el costo común. No hemos explicado cómo surge, quién aplica la sanción ni qué impide el incumplimiento de los propios encargados. Los estudios de autogobierno y sanciones muestran que esas preguntas forman parte de la investigación sobre cooperación institucional [3]. El modelo resuelve una comparación de incentivos condicionada a que el mecanismo funcione como se especificó.
Una explicación empírica del escenario requeriría medir la aplicación efectiva, los costos y los errores, ya que de la existencia de una regla escrita no se deduce una pérdida esperada de uno coma cinco para quienes incumplen.
5. Comparar los tres sistemas sin confundir medidas
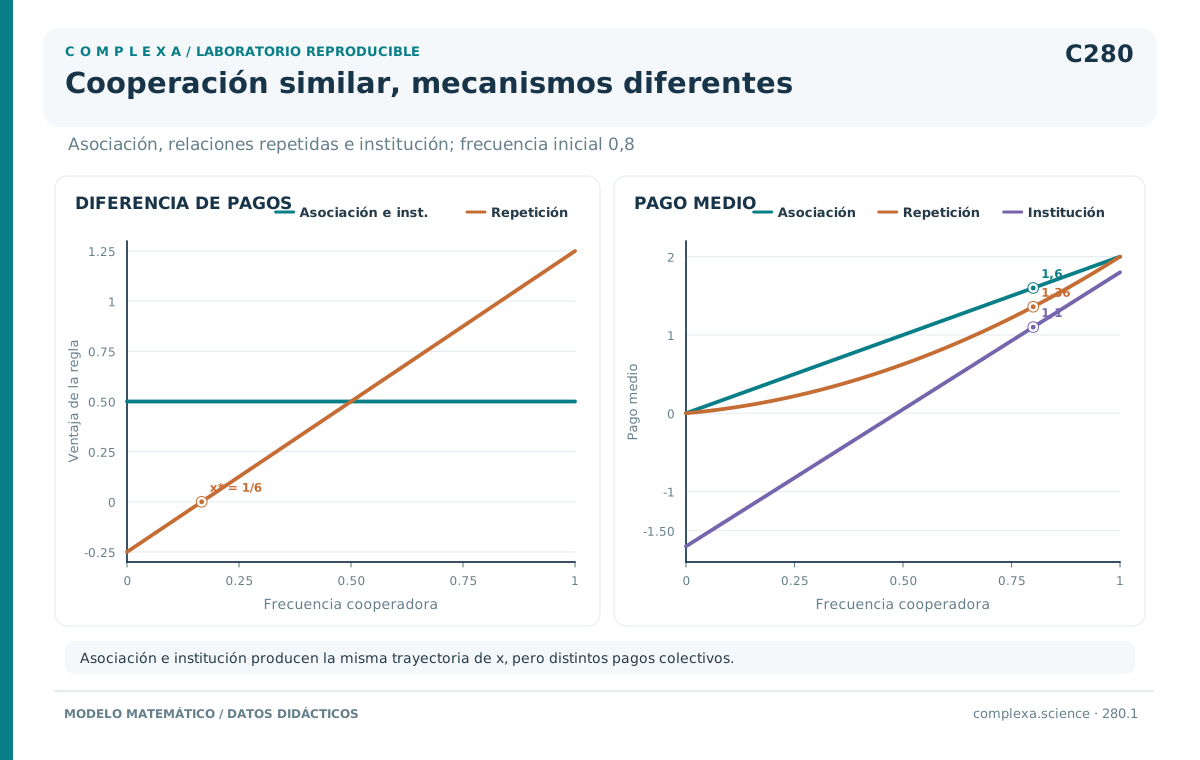
La tabla siguiente reúne los resultados. Las frecuencias se refieren a estrategias y los pagos, a las unidades normalizadas definidas en cada escenario.
| Propiedad | Asociación A | Repetición B | Institución C |
|---|---|---|---|
| Diferencia de pagos | 0,5 | 1,5x − 0,25 | 0,5 |
| Frecuencia inicial | 0,8 | 0,8 | 0,8 |
| Dirección inicial | Aumenta C | Aumenta G | Aumenta C |
| Umbral interior | Ninguno | 1/6 | Ninguno |
| Pago medio inicial | 1,6 | 1,36 | 1,1 |
| Pago medio cerca de x = 1 | 2 | 2 | 1,8 |
| Respuesta desde x = 0,1 | Aumenta | Disminuye | Aumenta |
La tabla separa dos preguntas. La diferencia de pagos determina el cambio de frecuencias bajo el replicador; el pago medio describe el resultado agregado de la interacción. Ninguna cantidad sustituye a la otra, como muestran A y C, con diferencias iguales y pagos medios distintos.
La comparación temporal exige más cuidado en B. Sus pagos resumen una relación entera mediante descuento normalizado, mientras que A y C describen un encuentro. Hemos elegido una escala común de actualización para comparar formas dinámicas, pero una aplicación empírica tendría que considerar cuánto dura cada relación y cuándo se transmiten las estrategias. Una relación más larga puede producir más beneficios acumulados y también ocupar más tiempo.
La tabla tampoco establece una clasificación normativa universal. El escenario A omitió posibles costos de mantener la asociación, mientras que C incluyó un costo institucional. Si formar parejas selectivas costara cero coma tres por participante, su pago colectivo cambiaría. Las comparaciones de eficiencia requieren incluir costos equivalentes según la pregunta.
La estabilidad indicada es relativa a las dos estrategias incluidas en cada sistema. Un tercer tipo que falsifique señales, explote una regla condicional o evite sanciones podría modificar el resultado.
El estado x igual a uno puede permanecer fijo en una ecuación sin mutación aunque los incentivos cambien después. Para comprobar su resistencia hay que introducir una pequeña cantidad de la alternativa y observar en qué dirección cambia.
El caso muestra una dificultad de identificación estructural, ya que mecanismos diferentes pueden generar exactamente la misma ecuación observada. Acumular más mediciones de esa misma variable no resuelve necesariamente el problema. Necesitamos observar pagos, encuentros o respuestas a perturbaciones que afecten de manera distinta a cada mecanismo.
6. Perturbaciones que distinguen las explicaciones
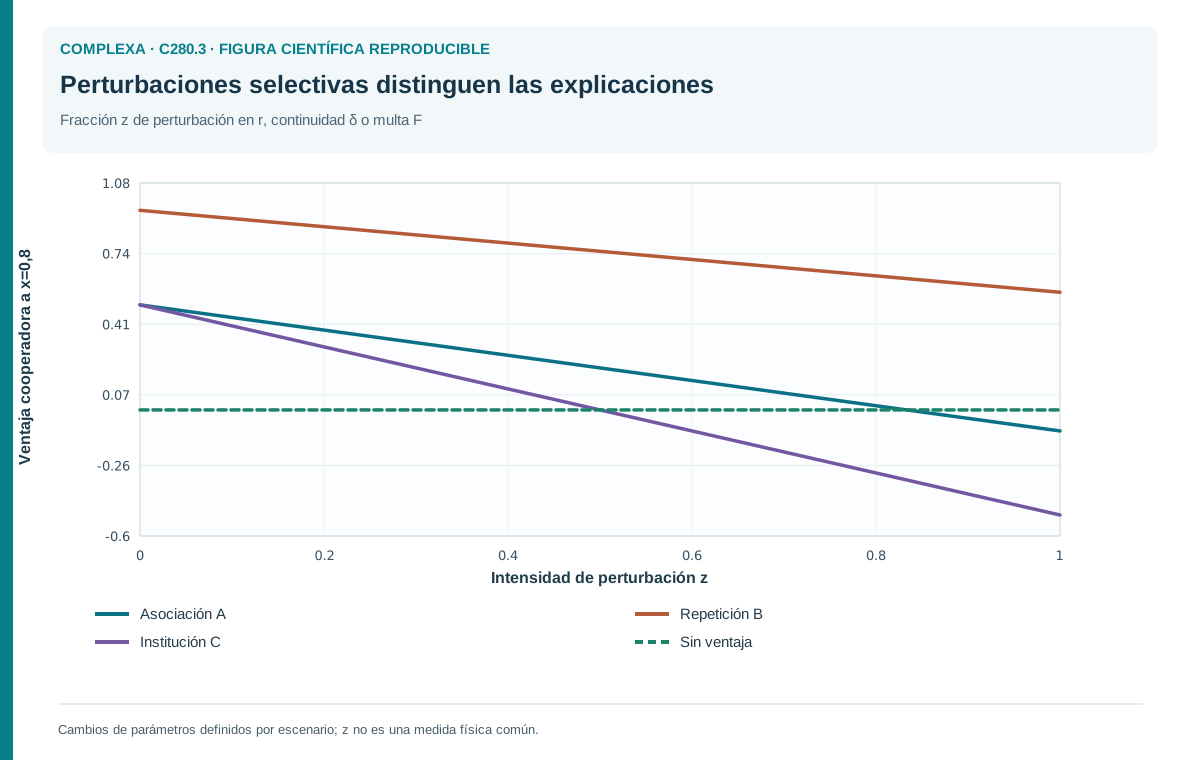
La primera perturbación reorganiza los compañeros al azar y elimina así la asociación del escenario A, cuyo parámetro r pasa de un medio a cero. La diferencia de pagos se vuelve menos uno y la cooperación disminuye en cualquier frecuencia interior. Si los otros mecanismos permanecen intactos, esta reorganización no modifica, por definición, sus parámetros principales.
En una aplicación real, reorganizar compañeros también podría romper relaciones repetidas o borrar información reputacional. Por eso la perturbación debe diseñarse para distinguir esos efectos. La predicción del modelo supone un cambio aislado en la asociación; si varias variables cambian juntas, los datos necesitarán una interpretación más amplia.
La segunda perturbación reduce la continuidad de B de cero coma setenta y cinco a cero coma dos. La diferencia general entre G y D es . Al sustituir delta igual a cero coma dos obtenemos cero coma cuatro x menos cero coma ocho, negativa en todo el intervalo entre cero y uno.
Con relaciones tan breves, incluso una población casi enteramente G queda expuesta a D. La cooperación mutua futura ya no compensa la oportunidad de explotar la primera ronda. El cambio no afecta directamente la asociación de A ni la pérdida institucional de C, aunque podría hacerlo en un sistema donde los mecanismos estén acoplados.
La tercera perturbación reduce la pérdida esperada por incumplir en C de uno coma cinco a cero coma tres. La diferencia de pagos pasa de cero coma cinco a menos cero coma siete y la cooperación disminuye. Si la reducción proviene de una menor vigilancia, puede cambiar también el costo institucional; aquí mantenemos ese costo fijo para aislar el incentivo.
Una cuarta perturbación altera la frecuencia inicial. Desde cero coma uno, A y C aumentan, mientras que B disminuye porque está por debajo de un sexto. Así se distingue el problema de coordinación de B incluso sin modificar sus pagos, siempre que las estrategias se introduzcan sin cambiar a la vez su desempeño.
Las perturbaciones permiten construir predicciones contrastables. No garantizan, sin embargo, una identificación perfecta, porque un sistema real puede combinar asociación, repetición y sanciones. En ese caso, quitar un mecanismo podría dejar intacta la cooperación porque otro compensa su pérdida. La ausencia de efecto no demostraría necesariamente que el mecanismo eliminado nunca contribuyó.
7. Una comprobación numérica reproducible
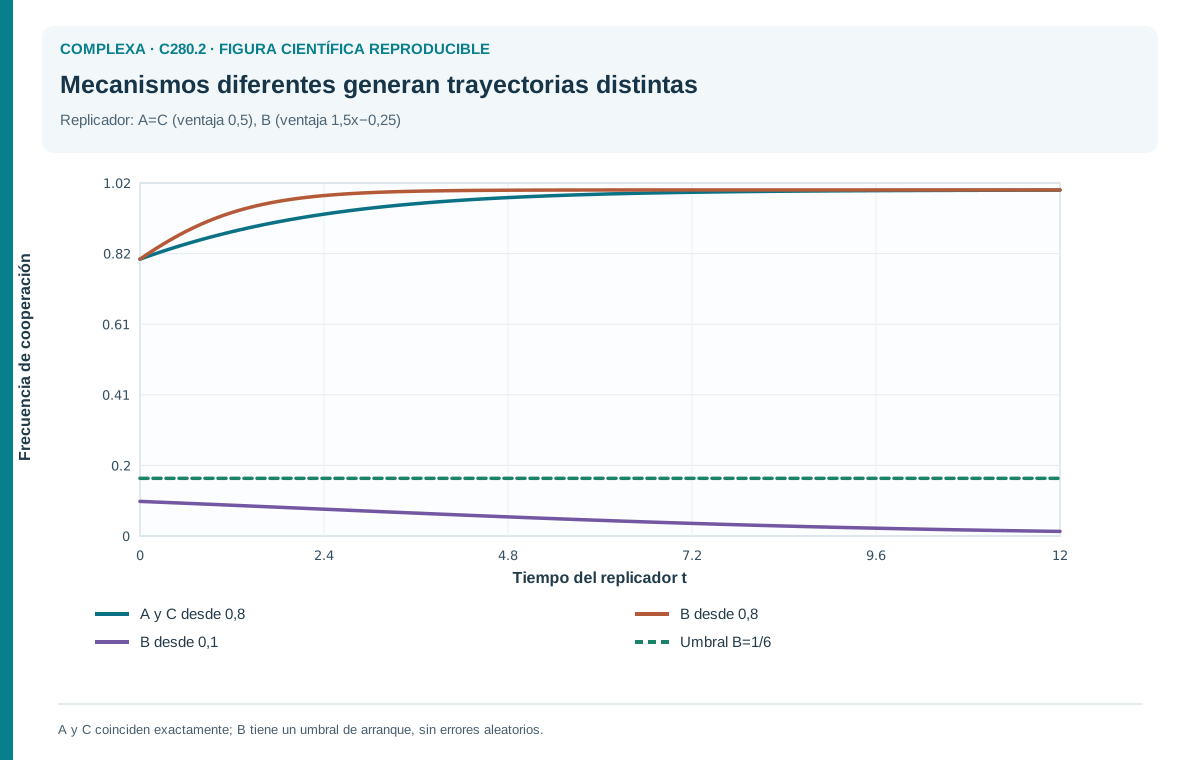
Las ecuaciones de A y C tienen solución logística exacta. La de B puede integrarse numéricamente y compararse con su análisis de signos. Un cálculo reproducible debe conservar las reglas declaradas, usar un paso suficientemente pequeño y verificar que las frecuencias permanezcan en el intervalo admisible.
Podemos aplicar el método de Runge–Kutta de cuarto orden al campo de velocidades de cada escenario. En cada paso se evalúa la pendiente en cuatro puntos y se combinan esas evaluaciones para actualizar x. El objetivo es aproximar la trayectoria de las ecuaciones ya especificadas, sin introducir hipótesis biológicas nuevas.
El procedimiento comienza con x igual a cero coma ocho, usa pasos de una centésima de unidad temporal y registra las frecuencias en tiempos predeterminados. Para A y C, la diferencia entre el resultado numérico y la solución logística es una comprobación independiente. Para B, debe verificarse que la trayectoria aumenta desde cero coma ocho y disminuye desde cero coma uno.
También conviene ejecutar el cálculo con un paso menor. Si el cambio en los resultados es pequeño respecto de la precisión comunicada, la discretización está suficientemente controlada para esta tarea. Lo que hay que demostrar es que el signo del cambio, el umbral y las comparaciones no son artefactos del método.
Los casos de control incluyen la frecuencia exacta un sexto en B, que debe permanecer estacionaria salvo redondeo, y las fronteras cero y uno en los tres modelos. También puede verificarse que una perturbación pequeña a cada lado del umbral de B produzca direcciones opuestas. Cada uno de estos controles corresponde a una afirmación del caso.
La integración no debe corregir frecuencias inválidas recortándolas silenciosamente a cero o uno. Si un método genera valores fuera del intervalo, hay que revisar el paso o el algoritmo. Un recorte puede introducir fijaciones artificiales y ocultar un error numérico, como discutimos al estudiar el replicador.
Para comunicar el resultado basta conservar parámetros, condición inicial y regla de actualización junto con las salidas relevantes. Una figura atractiva sin esos datos sería menos informativa que una tabla verificable. En este caso, las expresiones analíticas y el programa incluido permiten reconstruir las trayectorias y modificar una hipótesis a la vez.
Una comprobación inmediata usa las pendientes iniciales. En A y C, con x igual a cero coma ocho, el producto x por uno menos x vale cero coma dieciséis y la diferencia de pagos vale cero coma cinco, de modo que la pendiente es cero coma cero ocho. En B, la diferencia de pagos vale cero coma noventa y cinco y la pendiente es cero coma ciento cincuenta y dos. En la escala matemática elegida, la expansión inicial de B es más rápida.
Si la velocidad de actualización fuera desconocida, podríamos multiplicar el campo de B por diez diecinueveavos y hacer coincidir esa pendiente inicial con la de A. Una sola medición de velocidad tampoco identificaría entonces el mecanismo. Esa calibración positiva, sin embargo, no cambia el signo de la respuesta en frecuencias bajas. Desde x igual a cero coma uno, A y C tienen pendiente cero coma cero cuarenta y cinco, mientras que B sin reescalar tiene pendiente menos cero coma cero cero nueve.
Este contraste ilustra la diferencia entre ajustar una escala temporal y cambiar la estructura dinámica. Un factor positivo puede acelerar o frenar una trayectoria, pero no elimina el umbral ni convierte una dirección negativa en positiva. Las observaciones a varias frecuencias iniciales dan información que no puede obtenerse prolongando una única trayectoria cerca de cooperación completa.
El cálculo se usará también para comprobar las perturbaciones anteriores. Cada cambio de parámetro debe producir el campo de velocidades previsto antes de interpretar cualquier curva. La simulación permite explorar la derivación, pero es esta la que explica por qué la cooperación aumenta o disminuye.
"""Caso C280: integración determinista, sin dependencias externas."""
import math

def ventaja(nombre, x):
    return {"A": 0.5, "B": 1.5*x-0.25, "C": 0.5}[nombre]

def campo(nombre, x):
    return x*(1-x)*ventaja(nombre, x)

def paso(nombre, x, h):
    k1 = campo(nombre, x)
    k2 = campo(nombre, x+h*k1/2)
    k3 = campo(nombre, x+h*k2/2)
    k4 = campo(nombre, x+h*k3)
    return x+h*(k1+2*k2+2*k3+k4)/6

def trayectoria(nombre, inicial, tiempo, h=0.01):
    pasos = round(tiempo/h)
    assert abs(pasos*h-tiempo) < 1e-10
    x = inicial
    for _ in range(pasos):
        x = paso(nombre, x, h)
        assert 0 <= x <= 1
    return x

def logistica(inicial, tiempo):
    return 1/(1+(1-inicial)/inicial*math.exp(-0.5*tiempo))

if __name__ == "__main__":
    print("tiempo,A,B,C")
    for t in (0, 1, 2, 5, 10):
        xs = [trayectoria(n, 0.8, t) for n in "ABC"]
        assert abs(xs[0]-logistica(0.8, t)) < 1e-10
        assert abs(xs[0]-xs[2]) < 1e-14
        assert abs(xs[1]-trayectoria("B", 0.8, t, 0.005)) < 1e-8
        print(str(t)+","+",".join(f"{x:.8f}" for x in xs))
    assert trayectoria("B", 0.1, 10) < 0.1
    assert trayectoria("A", 0.1, 10) > 0.1
    assert abs(trayectoria("B", 1/6, 10)-1/6) < 1e-12
    for n in "ABC":
        assert trayectoria(n, 0, 10) == 0
        assert trayectoria(n, 1, 10) == 1
    print("Comprobaciones de trayectoria, umbral y fronteras: correctas.")
La tabla de salida conserva ocho decimales para facilitar la comparación numérica; esa precisión no representa incertidumbre empírica.
8. Ruido, población finita y límites de robustez
Los tres escenarios son deterministas y describen la población mediante frecuencias continuas. En una población finita, un cooperador con ventaja puede perderse por azar. La probabilidad de establecimiento depende del tamaño poblacional, de la intensidad selectiva y de la regla de reemplazo. La dirección del replicador orienta la tendencia, pero no determina cada realización.
El escenario B es especialmente sensible a errores de ejecución porque su regla de retirada es permanente. Con una probabilidad de error independiente del uno por ciento para cada jugador en cada ronda, la probabilidad de atravesar cien rondas sin ningún error es cero coma noventa y nueve elevado a doscientos, aproximadamente cero coma ciento treinta y cuatro. La mayoría de las relaciones suficientemente largas sufriría alguno.
Un error puede activar la retirada aunque ambos jugadores intentaran cooperar. Sustituir G por una regla con recuperación, como algunas versiones de win-stay, lose-shift, cambia la matriz entre estrategias. El análisis de errores del capítulo anterior mostró cómo calcular ese efecto [4]. No sería correcto mantener los pagos de G y atribuirles automáticamente la robustez de otra regla.
En A, la asociación puede fluctuar. Si r varía alrededor del umbral de un tercio, algunos períodos favorecen la cooperación y otros la desfavorecen. El efecto acumulado dependerá de la secuencia y de cómo esas variaciones se relacionen con la frecuencia. Usar solo el promedio de r puede ser insuficiente si el proceso de transmisión es no lineal o si los cambios ambientales afectan otros parámetros.
En C, los errores de sanción reducen la diferencia entre el trato a cooperadores y a no cooperadores. Si ambos tipos reciben pérdidas esperadas similares, la institución conserva sus costos sin modificar suficientemente el incentivo. La estabilidad debe evaluarse con la probabilidad real de sanción de cada tipo, que puede alejarse de la regla ideal.
También puede haber innovaciones estratégicas. Un individuo puede cooperar solo cuando es observado, cambiar de identidad o elegir compañeros de manera oportunista. Estas alternativas amplían el espacio de estrategias y pueden hacer vulnerable un estado que era estable frente a D incondicional. Todo análisis de estabilidad debe indicar qué repertorio se examinó.
La robustez es, por tanto, una propiedad relativa a perturbaciones definidas. Podemos evaluar errores pequeños, variaciones de parámetros o la introducción de estrategias nuevas, pero una resistencia demostrada frente a una de ellas no garantiza la resistencia frente a todas.
9. Qué datos permitirían elegir un mecanismo
Si quisiéramos aplicar el caso a una población real, comenzaríamos por definir qué se transmite. Podría ser una conducta heredable, una regla aprendida o una práctica institucional. Después precisaríamos qué observaciones cuentan como cooperación y cómo se corresponden con las estrategias del modelo. Esa correspondencia debe establecerse antes de ajustar una trayectoria de frecuencias.
Para evaluar A necesitamos registrar quién interactúa con quién y estimar probabilidades condicionales de recibir ayuda. La asociación debe medirse en la escala a la que se transfiere el beneficio. Una semejanza promedio de toda la población puede ser irrelevante si las interacciones ocurren en pequeños vecindarios. También necesitamos estimar los costos de mantener esa estructura.
Para evaluar B necesitamos historias de encuentros y respuestas a acciones previas. La duración de las relaciones, la posibilidad de reconocer al compañero y los errores de ejecución afectan los pagos. Un aumento de cooperación en relaciones largas sería compatible tanto con reciprocidad como con selección de compañeros fiables. El diseño debe distinguir la permanencia de una pareja de la composición de las parejas observadas.
Para evaluar C necesitamos información sobre vigilancia, sanciones aplicadas y costos. La regla formal puede diferir de la práctica. También debemos medir si el comportamiento cambia cuando cambia la probabilidad de aplicación, manteniendo comparables los demás elementos. Una correlación entre instituciones fuertes y cooperación puede reflejar causalidad en ambas direcciones.
Los pagos no tienen que ser monetarios, pero deben corresponder a una variable pertinente para la transmisión o la decisión. Si la adopción depende de satisfacción, normas o prestigio, una medida exclusivamente económica puede omitir consecuencias decisivas. El modelo debe explicar cómo se conecta su pago con el proceso observado.
La estructura grupal puede introducir diferencias entre cambios locales y globales. Los sistemas sintéticos estudiados por Chuang y colaboradores muestran cómo una contabilidad explícita permite examinar cooperación y asociación en condiciones controladas [5]. En una aplicación, medir frecuencias sin las contribuciones relativas de los grupos podría ocultar el mecanismo de agregación.
La estrategia de identificación más informativa combinaría observaciones longitudinales con perturbaciones específicas y predicciones previas. El objetivo sería encontrar condiciones en las que los modelos divergen. Si todos explican solo el mismo estado final, la evidencia sigue siendo insuficiente para decidir entre ellos, aunque cada ajuste sea numéricamente preciso.
10. Resultado del caso y preguntas abiertas
El caso tiene una solución definida dentro de sus supuestos. Desde una frecuencia inicial de cero coma ocho, los tres sistemas favorecen la expansión de la estrategia cooperadora y se aproximan a cooperación completa. A y C producen exactamente la misma trayectoria de frecuencias porque comparten una diferencia de pagos constante de cero coma cinco. B también aumenta desde ese estado, pero tiene un umbral de un sexto.
Las consecuencias colectivas difieren. A y B se aproximan a un pago normalizado de dos, mientras que C se aproxima a uno coma ocho por el costo institucional persistente. A la frecuencia inicial común, los pagos medios son uno coma seis, uno coma treinta y seis y uno coma uno. La frecuencia de estrategias no resume toda la información relevante sobre resultados.
Las perturbaciones distinguen mecanismos. Eliminar la asociación cambia la dirección en A; reducir la continuidad puede hacer lo mismo en B; debilitar la pérdida esperada por incumplir invierte el incentivo en C. Introducir una frecuencia cooperadora baja también separa B de los otros dos sistemas. Estas predicciones permiten ir más allá de describir que existe cooperación.
El ejercicio deja preguntas que una aplicación deberá resolver. ¿Cómo se mantiene la asociación? ¿Qué estrategias reparan errores? ¿Quién financia la institución? ¿Qué ocurre cuando aparecen alternativas más sofisticadas? Responderlas requiere ampliar el modelo con mecanismos observables y recalcular sus consecuencias sin confundir supuestos con resultados.
La teoría de juegos evolutivos permite relacionar de manera disciplinada interacción, transmisión y cambio poblacional. Su fuerza está en mostrar qué comparación favorece a cada estrategia y qué modificación altera esa comparación. Su límite aparece cuando los parámetros se ajustan libremente para explicar cualquier desenlace sin predicciones adicionales.
Con este caso termina el módulo sobre juegos evolutivos y cooperación. La cooperación estable puede tener causas distintas y varias de ellas pueden actuar simultáneamente. Para comprender un sistema concreto necesitamos identificar qué beneficios llegan a quién, qué costos se pagan y cómo las interacciones presentes modifican la representación futura de las estrategias. Los cálculos ayudan a convertir esas preguntas en hipótesis que puedan ponerse a prueba.
Referencias
- Hamilton, W. D. (1964). The genetical evolution of social behaviour. I. Journal of Theoretical Biology, 7(1), 1–16. https://doi.org/10.1016/0022-5193(64)90038-4
- Axelrod, R., y Hamilton, W. D. (1981). The evolution of cooperation. Science, 211(4489), 1390–1396. https://doi.org/10.1126/science.7466396
- Ostrom, E., Walker, J., y Gardner, R. (1992). Covenants with and without a sword: Self-governance is possible. American Political Science Review, 86(2), 404–417. https://doi.org/10.2307/1964229
- Nowak, M., y Sigmund, K. (1993). A strategy of win-stay, lose-shift that outperforms tit-for-tat in the Prisoner's Dilemma game. Nature, 364, 56–58. https://doi.org/10.1038/364056a0
- Chuang, J. S., Rivoire, O., y Leibler, S. (2010). Cooperation and Hamilton's rule in a simple synthetic microbial system. Molecular Systems Biology, 6, 398. https://doi.org/10.1038/msb.2010.57