91.1. De variables a relaciones
El Módulo 9 terminó mostrando que agregar puede cambiar una asociación porque la distribución conjunta contiene estructura que desaparece al marginalizar. El Módulo 10 cambia el objeto principal.
Hasta ahora, muchas preguntas se formularon sobre variables medidas en una unidad o sobre distribuciones de varias variables. En una red, la relación entre unidades distintas pasa a ser parte explícita del estado del sistema.
Una representación de red requiere responder al menos tres preguntas. Qué entidades serán nodos, qué relación contará como arista y qué información del vínculo conservaremos. La palabra «red» no trae esas respuestas consigo.
Una misma realidad empírica puede producir grafos diferentes si definimos como vínculo «haber interactuado alguna vez», «interactuar al menos cinco minutos», «enviar información», «recibir información», «compartir un recurso» o «tener una correlación superior a un umbral».
Antes de calcular grado, distancia, centralidad o comunidades, debemos saber qué objeto matemático hemos construido.
C91 se concentra en esa representación.
91.2. Grafo y red empírica
Un grafo es un objeto matemático.
Una red empírica es una representación de un sistema real mediante entidades y relaciones que hemos decidido codificar como un grafo.
Esta distinción evita atribuir al fenómeno propiedades que pertenecen a la representación.
Si dos personas conversaron tres veces, podemos construir una arista binaria, una arista con peso tres, tres aristas paralelas, tres eventos temporales o varias aristas etiquetadas por canal. Esos objetos no contienen la misma información.
El grafo comienza después de tomar decisiones de medición y codificación.
91.3. Grafo simple no dirigido
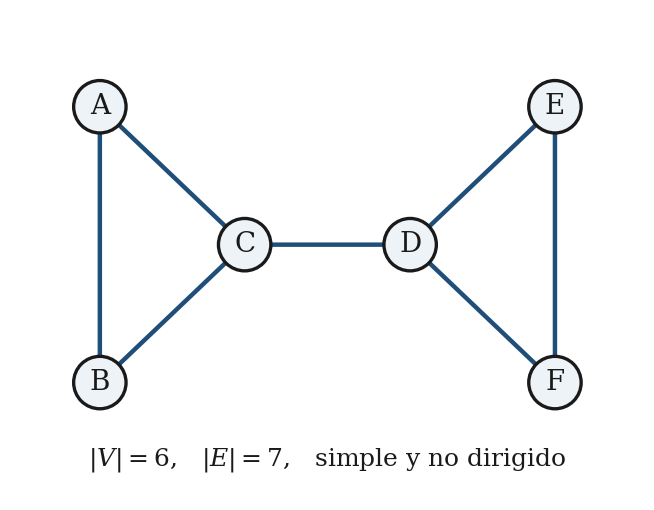
Un grafo simple no dirigido se escribe donde es el conjunto de vértices y un conjunto de pares no ordenados de vértices distintos.
En el ejemplo reproducible,
Las aristas son
Tenemos seis vértices y siete aristas.
Como las aristas no tienen dirección,
Como el grafo es simple, no permitimos varias aristas entre el mismo par ni lazos de la forma
91.4. Los nombres de los nodos no son la estructura
Podríamos renombrar
y así sucesivamente.
Mientras preservemos qué pares están conectados, el grafo representa la misma estructura relacional.
Esta idea conduce al concepto de isomorfismo, según el cual dos grafos pueden ser estructuralmente iguales aunque utilicen etiquetas distintas.
Las etiquetas siguen contando en datos empíricos porque identifican entidades. Sin embargo, muchas propiedades estructurales no deberían depender del orden arbitrario en que guardamos los nodos en un archivo o matriz.
91.5. Lista de aristas
Una forma directa de almacenar el grafo es mediante una lista de aristas:
| origen | destino |
|---|---|
| A | B |
| A | C |
| B | C |
| C | D |
| D | E |
| D | F |
| E | F |
Para un grafo no dirigido, las columnas «origen» y «destino» son una convención de almacenamiento y no implican causalidad ni dirección.
La lista de aristas es eficiente cuando la red es dispersa, porque si existen pocos vínculos respecto del número total de pares posibles almacenamos solo los pares presentes.
También permite añadir atributos por arista, como peso, fecha, tipo o confianza.
91.6. Matriz de adyacencia
Ordenemos los nodos como
La matriz de adyacencia de un grafo simple no dirigido se define mediante
Para nuestro ejemplo,
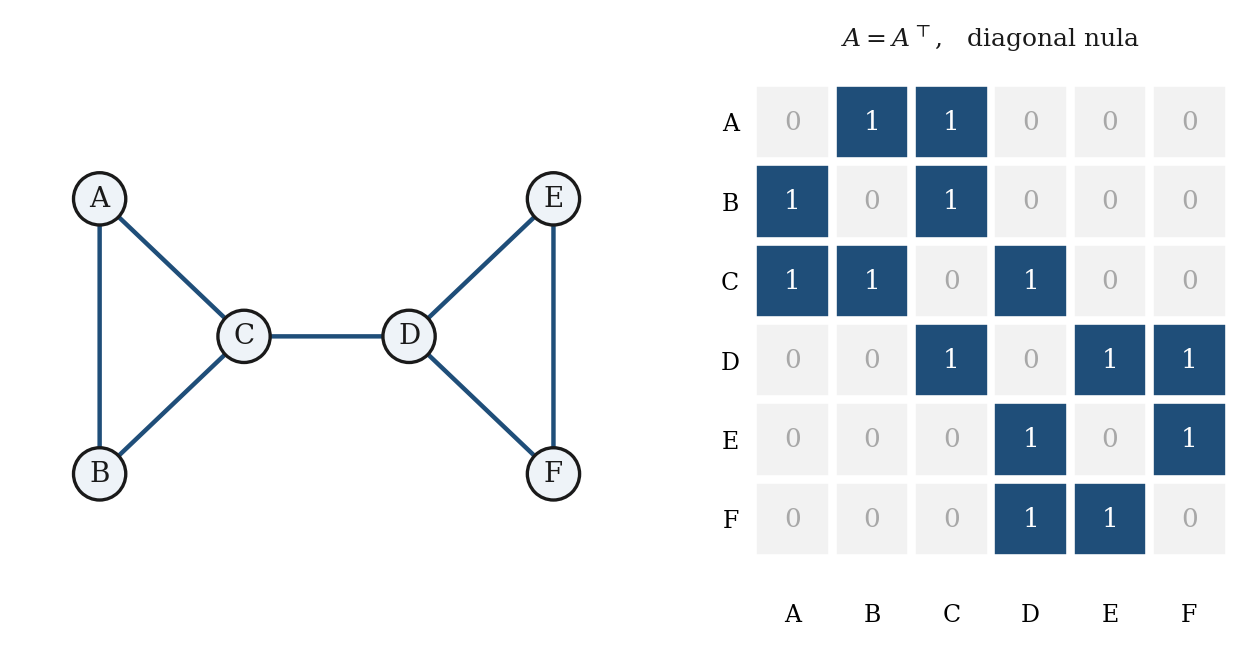
La matriz contiene la misma información estructural que la lista de aristas para este tipo de grafo.
91.7. Simetría y diagonal
En un grafo no dirigido,
Por tanto,
La matriz es simétrica.
Si no permitimos lazos, para todo .
La diagonal nula es consecuencia de haber elegido un grafo simple sin lazos, antes que una propiedad universal de todas las redes.
Si los lazos fueran parte significativa del sistema, la diagonal tendría otra interpretación.
91.8. Contar aristas desde la matriz
En un grafo no dirigido simple, cada arista aparece dos veces en la matriz:
y
Por eso,
En nuestro ejemplo,
de modo que
Esta identidad es una comprobación básica de consistencia entre representación matricial y lista de aristas.
91.9. El orden de filas y columnas es arbitrario
Supongamos que reordenamos los nodos como
Sea la matriz de permutación correspondiente.
La nueva matriz es
Visualmente puede parecer muy diferente.
Sin embargo, no hemos añadido ni eliminado ninguna relación.
La suma de entradas sigue siendo 14, la diagonal sigue siendo cero y la estructura del grafo no ha cambiado.
Esto reaparecerá más adelante, porque una matriz de adyacencia puede mostrar bloques o patrones visuales que dependen parcialmente del orden elegido para los nodos.
91.10. Matriz de incidencia
Otra representación relaciona nodos con aristas.
Damos a cada arista una orientación arbitraria únicamente para construir la matriz .
Para una arista orientada de hacia ,
y las demás entradas de esa columna son cero.
Entonces tiene una fila por nodo y una columna por arista.
En nuestro grafo,
Cada columna tiene exactamente un , un y suma cero.
La orientación utilizada aquí es una convención algebraica para representar incidencia y no convierte el grafo original en dirigido.
91.11. Una identidad de consistencia
Sea la matriz diagonal cuyos elementos diagonales son el número de aristas incidentes en cada nodo.
Entonces, para un grafo simple no dirigido,
La matriz se denomina laplaciano del grafo.
No estudiaremos todavía sus propiedades espectrales. Aquí cumple otra función, la de mostrar que las representaciones no están desconectadas.
La lista de aristas construye , produce y esa matriz coincide con una combinación derivada de la adyacencia.
El paquete verifica la igualdad exactamente.
91.12. Grafo dirigido
En muchas redes la relación tiene dirección.
Un correo enviado de a no es el mismo evento que uno enviado de a .
Una cita bibliográfica tiene origen y destino.
Una transferencia de recursos también puede ser asimétrica.
Un grafo dirigido se escribe
pero ahora
La arista no es equivalente a
La orientación forma parte de la estructura.
91.13. Convención de la matriz dirigida
Adoptaremos la convención
si existe una arista
Con esta convención, la fila describe vínculos salientes desde y la columna contiene vínculos que llegan a .
Otros textos pueden usar la convención transpuesta.
Por eso siempre debemos declarar qué significa
Una fórmula correcta bajo una convención puede cambiar de orientación bajo otra.
El problema está en usar la convención elegida de manera consistente, cualquiera que sea.
91.14. La matriz dirigida no tiene por qué ser simétrica
En el ejemplo reproducible ponderado, mientras
Por tanto,
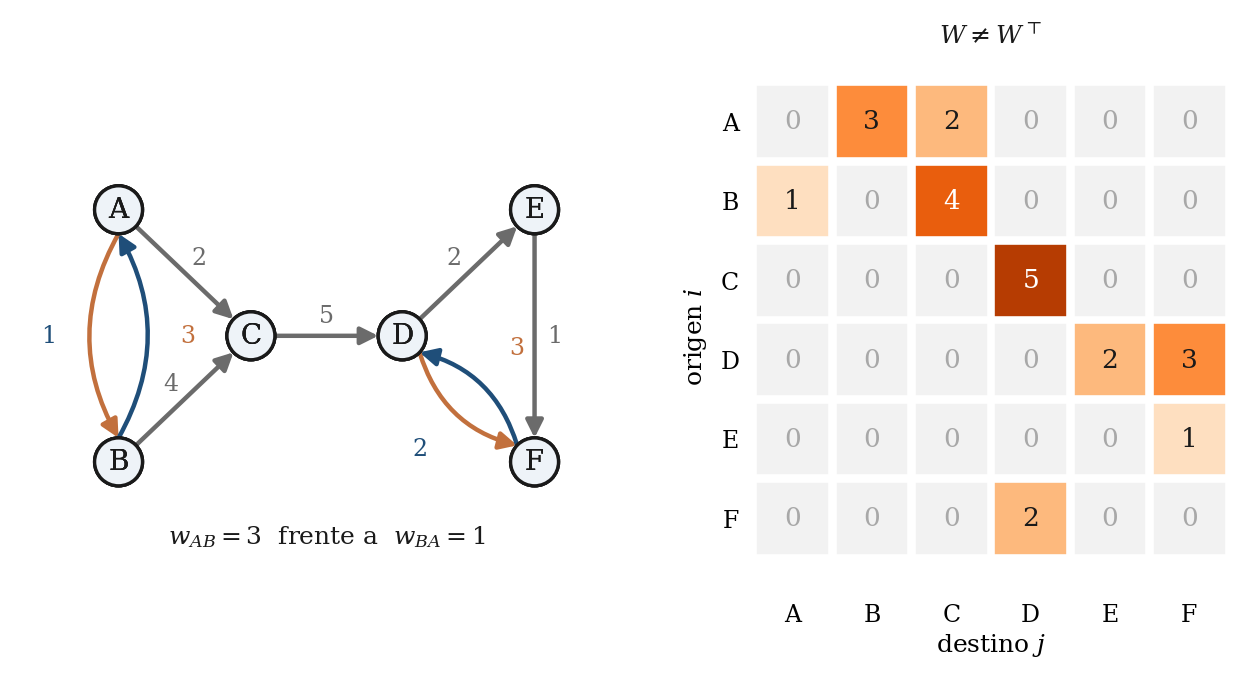
La asimetría de la matriz contiene información.
Si reemplazáramos automáticamente
por
construiríamos otra red.
Tal simetrización puede ser razonable para una pregunta concreta, pero debe reconocerse como una transformación del objeto original.
91.15. Redes ponderadas
Una red ponderada reemplaza la información binaria de presencia/ausencia por valores
Los pesos pueden medir frecuencia, duración, capacidad, probabilidad, correlación, flujo, costo o distancia. Estas semánticas no son equivalentes.
Si un peso alto significa «vínculo fuerte», puede interpretarse de manera opuesta a un peso alto que significa «distancia grande» o «costo alto».
Antes de aplicar cualquier algoritmo ponderado debemos saber qué representa el número y cómo debe combinarse a lo largo de la red.
91.16. Peso cero no es necesariamente ausencia
En algunas representaciones, significa ausencia de vínculo.
En otras, cero puede ser un valor válido de una relación medida.
Por ejemplo, una correlación puede ser cero sin que la pareja esté «no observada».
Además, un dato ausente no es lo mismo que una relación observada como inexistente.
El paquete incluye una matriz donde
representa ausencia observada y
representa vínculo no medido.
Convertir ambos en cero fusionaría dos estados epistemológicos distintos.
91.17. Pesos negativos
Algunas redes admiten pesos negativos.
Una matriz de correlaciones puede contener
Una red de interacciones puede distinguir activación e inhibición.
Una relación positiva y una negativa no deberían colapsarse automáticamente mediante
Muchos algoritmos clásicos de redes fueron definidos para pesos no negativos y requieren modificaciones si existen signos.
Por tanto, «red ponderada» todavía no especifica toda la matemática necesaria.
91.18. Multigrafos
Un grafo simple permite como máximo una arista entre dos nodos.
Podemos tener, en cambio, varias relaciones entre el mismo par. En el ejemplo reproducible, envía un correo a y además participa con en una reunión.
Un multigrafo puede conservar ambos vínculos como aristas distintas.
Si lo colapsamos a una adyacencia binaria, perdemos multiplicidad y tipo.
Si usamos conservamos el número de aristas paralelas, pero no sabemos ya cuál era correo y cuál reunión.
La matriz que necesitamos depende de qué información queremos preservar.
91.19. Lazos
Una arista es un lazo.
Puede ser absurda en algunas redes sociales si definimos una relación entre personas distintas.
Puede ser natural en otras representaciones.
Por ejemplo, una matriz de transición puede tener probabilidad de permanecer en el mismo estado.
Una red de flujos entre regiones puede incluir consumo interno si la definición lo permite.
Eliminar la diagonal por costumbre puede borrar información relevante.
La decisión debe derivarse del significado de la relación.
91.20. Matriz densa frente a estructura dispersa
Con nodos, una matriz de adyacencia contiene entradas.
Una red con un millón de nodos requeriría posiciones si la almacenáramos como una matriz densa.
Muchas redes reales son dispersas, con un número de aristas que crece mucho más lentamente que .
En esos casos se utilizan listas de adyacencia, listas de aristas o matrices dispersas.
La representación computacional puede cambiar por completo el costo sin cambiar el grafo matemático.
Distinguir objeto y estructura de datos evita confundir limitaciones de almacenamiento con propiedades de la red.
91.21. De una medición ponderada a una arista binaria
Supongamos que la entrada representa duración de contacto entre dos unidades.
Podemos construir una red binaria mediante un umbral :
Esta operación parece sencilla.
Sin embargo, define qué interacciones serán tratadas como existentes.
Cambiar el umbral cambia el grafo.
El paquete utiliza una matriz simétrica de seis nodos con duraciones entre 0 y 9.
91.22. Sensibilidad al umbral
Con umbral el ejemplo contiene 11 aristas.
Con quedan 7.
Con quedan 3.
Con queda solo una.
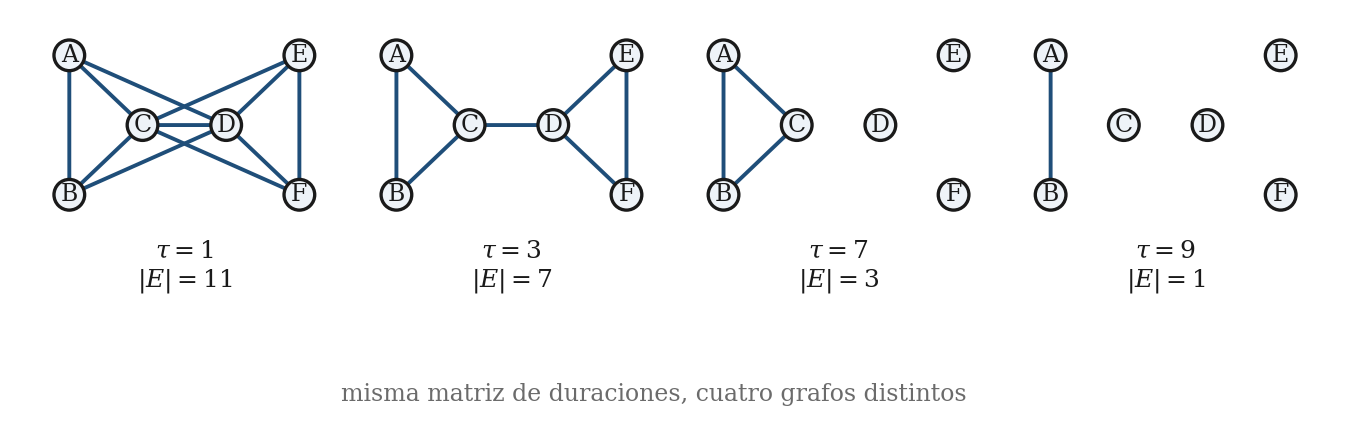
Lo que cambió es la regla operacional usada para convertir pesos en vínculos, mientras el sistema empírico subyacente permanece igual.
Cualquier propiedad calculada después dependerá potencialmente de esa decisión.
91.23. Binarizar destruye información
Si reemplazamos por perdemos cuánto superaba cada relación el umbral.
Un contacto de duración 3 y otro de duración 9 se vuelven idénticos si ambos reciben valor uno.
También hacemos discontinuo el tratamiento del umbral:
y pueden terminar en estados distintos aunque la diferencia empírica sea mínima.
La binarización puede ser útil si la pregunta requiere presencia y ausencia, aunque aplicarla por comodidad es otra cosa.
91.24. La definición de nodo también es un modelo
Hasta ahora hemos fijado los nodos.
En aplicaciones, esta decisión también puede cambiar.
Un hospital puede representarse mediante personas, equipos, servicios, edificios o episodios de atención. Una ciudad admite individuos, hogares, intersecciones, zonas censales o instituciones.
Cada elección produce otro conjunto y otra semántica para .
No existe una red «natural» independiente de la pregunta.
91.25. Proyección y pérdida de estructura bipartita
Supongamos personas conectadas con eventos .
La representación natural puede ser bipartita, con aristas que unen personas con eventos en lugar de personas entre sí.
Podríamos proyectarla a una red de personas:
si ambas asistieron al mismo evento.
La proyección crea una arista nueva que no era una interacción directa en los datos originales.
Además, un evento con cien asistentes genera una gran cantidad de pares.
La red proyectada puede estar dominada por el tamaño de los eventos.
La elección de proyección debe declararse porque cambia el significado de la relación.
91.26. Redes temporales
Una única matriz puede ser insuficiente si las relaciones cambian en el tiempo.
Podemos representar una secuencia
o eventos con marcas temporales
Agregar todos los contactos de un año en una sola arista puede crear conexiones que nunca coexistieron.
Dos caminos aparentemente disponibles en la red agregada pueden requerir viajar hacia atrás en el tiempo.
C93 estudiará caminos y accesibilidad en grafos estáticos. Más adelante el currículo abordará redes temporales de forma explícita.
Aquí basta reconocer que colapsar tiempo es otra operación de representación.
91.27. Redes multicapa
Una pareja de nodos puede estar conectada por distintos tipos de vínculo:
Podemos construir matrices separadas
Sumarlas produce una red agregada, pero mezcla semánticas.
En algunos problemas interesa justamente la interacción entre capas.
En otros, una sola capa es la única relevante.
La notación matricial hace visible que «una red» puede ser en realidad una familia de relaciones sobre el mismo conjunto de nodos.
91.28. Matriz de adyacencia no es matriz de correlación
Una matriz cuadrada simétrica con diagonal conocida puede parecer una adyacencia, pero no toda matriz de relaciones es automáticamente un grafo simple.
Una matriz de correlaciones tiene entradas en y diagonal uno.
Si la convertimos en red, debemos decidir si conservar signos y pesos, si eliminar la diagonal, si aplicar un umbral, si usar correlación marginal o parcial y cómo tratar la incertidumbre de estimación.
La matriz estadística es un objeto previo.
La red aparece después de especificar cómo traducimos esas entradas a vínculos.
91.29. Una arista no implica causalidad
Una arista puede significar causalidad si fue definida causalmente dentro de un modelo apropiado.
Una arista también puede indicar coexistencia, similitud, correlación, flujo observado o posibilidad de interacción.
Por tanto,
no significa automáticamente
Incluso una flecha
puede representar dirección de flujo sin afirmar una intervención causal.
La semántica proviene de la definición del vínculo antes que del dibujo.
91.30. El dibujo no es el grafo
Un algoritmo de disposición asigna coordenadas visuales a los nodos:
Esas coordenadas pueden no existir en el objeto matemático original.
Dos dibujos muy distintos pueden representar exactamente el mismo grafo.
La distancia visual entre nodos tampoco equivale necesariamente a distancia de red.
Un diseño por fuerzas suele colocar nodos conectados cerca para facilitar lectura, pero esas posiciones son resultado del algoritmo gráfico.
No deberían interpretarse como variables empíricas salvo que las coordenadas representen realmente espacio físico.
91.31. Errores frecuentes de representación
Antes de analizar una red conviene excluir errores simples.
Uno es confundir cero con dato ausente.
Otro es tratar una matriz dirigida como si fuera simétrica.
También es frecuente duplicar aristas no dirigidas al importar datos, perder la identidad de las multiaristas, convertir pesos en distancias sin transformar su significado, incluir la diagonal accidentalmente, mezclar periodos temporales incompatibles, usar identificadores distintos para la misma entidad o tratar como idénticos nodos que solo comparten el nombre.
Estos errores ocurren antes de cualquier algoritmo de redes.
91.32. Protocolo mínimo de especificación
Una red debería acompañarse de una definición explícita.
Conviene declarar qué entidad corresponde a cada vértice y qué observación o regla crea un vínculo. Hay que precisar después si el orden de los extremos tiene significado, qué mide el peso, en qué unidades lo hace y si existen pesos negativos.
Queda por definir si se permiten lazos, si puede haber varias aristas entre el mismo par, si la red es instantánea, acumulada o temporal, o si el cero significa ausencia observada más que falta de medición. Finalmente debe indicarse si se aplicaron umbrales, proyecciones o simetrizaciones.
Sin estas decisiones, muchas métricas posteriores son imposibles de interpretar.
91.33. Atributos de nodos y aristas no son topología
Una red empírica suele contener información adicional.
Cada nodo puede tener atributos:
Cada arista también puede contener:
Estos atributos no forman parte automáticamente de la topología binaria.
Dos redes pueden tener exactamente la misma matriz de adyacencia y atributos completamente distintos.
También puede ocurrir lo contrario, con los mismos nodos y atributos pero otra definición de arista.
Por eso conviene separar tres capas:
Esta separación facilita preguntas posteriores. Podemos estudiar si una propiedad de nodo está relacionada con la posición estructural sin haber usado esa misma propiedad para definir las aristas.
Si, en cambio, construimos vínculos precisamente porque dos nodos tienen atributos semejantes, la red ya incorpora esa información en su definición.
El origen de cada variable debe quedar documentado para evitar razonamientos circulares.
91.34. Cuando una relación involucra más de dos entidades
Un grafo ordinario representa relaciones binarias:
o
Algunos eventos, en cambio, involucran simultáneamente más de dos entidades.
Una reunión con cinco participantes no es necesariamente equivalente a diez interacciones independientes por pares.
Si la convertimos en un clique, añadimos todas las aristas
La proyección afirma que todos los pares estuvieron relacionados, aunque el evento original era uno solo y colectivo.
Una representación alternativa es un hipergrafo, donde una hiperarista puede conectar un conjunto
Otra opción es introducir el evento como un nodo adicional y construir una red bipartita entre participantes y eventos.
Ninguna representación es universalmente superior.
La decisión depende de qué propiedades del evento queremos preservar.
Este ejemplo refuerza la regla central de C91. Reducir una relación compleja a aristas binarias puede ser útil, pero sigue siendo una operación de modelamiento y debe reconocerse como tal.
91.35. Identificadores, duplicados y entidades mal resueltas
Muchos errores de red ocurren al decidir qué registros corresponden a la misma entidad, antes de cualquier operación matemática.
Supongamos que una persona aparece como:
y
Si el sistema los trata como tres nodos, fragmentamos una entidad real.
El error inverso también existe, porque dos personas distintas pueden compartir nombre y quedar fusionadas en un único nodo.
Este problema se denomina habitualmente resolución de entidades.
Sus consecuencias pueden propagarse por toda la red. Dividir un nodo reparte sus aristas entre identidades artificiales. Fusionar dos nodos combina vínculos que nunca pertenecieron a una sola entidad.
Algo similar ocurre con aristas duplicadas. En un grafo simple, importar dos veces el mismo registro puede no cambiar la adyacencia binaria. En una red ponderada por frecuencia, puede duplicar el peso.
Por eso una auditoría de red debe incluir claves únicas, reglas de deduplicación y trazabilidad desde cada arista hacia el registro que la generó.
91.36. La red final debería poder reconstruirse desde datos fuente
Una representación científica es más auditable si podemos reproducirla mediante una cadena explícita:
Si existe un umbral, debe quedar registrado.
Si se eliminan lazos, debe declararse.
Si se simetriza una matriz dirigida, debe conservarse la regla.
Si varias observaciones se agregan en un peso, debe especificarse la función de agregación:
Idealmente, la lista de aristas final no debería ser el único archivo disponible.
La capacidad de reconstruirla permite modificar una decisión sin repetir manualmente todo el análisis.
En el paquete de C91, la lista de aristas, las matrices y el script se conservan juntos por este motivo. La reproducibilidad de una red empieza en su construcción, mucho antes de la figura final.
91.37. Grafo observado y grafo latente
Una última distinción completa la representación.
En muchos problemas no observamos directamente todas las relaciones que existen. Observamos un procedimiento de detección.
Podemos distinguir conceptualmente:
del sistema de relaciones que queremos representar, y
construido a partir de registros, sensores, encuestas o bases de datos.
Una arista ausente en el grafo observado puede significar:
o
De forma análoga, una arista observada puede contener falsos positivos, duplicados o errores de identidad.
Esta incertidumbre no debería codificarse silenciosamente como una red exacta si es material para la pregunta.
En algunos análisis puede representarse mediante pesos de confianza o probabilidades de arista. En otros, conviene realizar análisis de sensibilidad añadiendo o retirando vínculos plausibles.
La idea conecta con C79 y C80, porque una propiedad calculada sobre una representación finita hereda los límites del procedimiento que produjo esa representación.
Una centralidad, una distancia o una comunidad futura serán propiedades del grafo que analizamos. Por eso conviene conservar también metadatos sobre cobertura, periodo de observación y calidad de detección, especialmente cuando se comparan redes obtenidas con instrumentos diferentes. Si el grafo observado es una medición imperfecta de la estructura relacional relevante, la incertidumbre de medición debe mantenerse separada de la exactitud algebraica con que calculamos la métrica.
91.38. Verificación computacional
El paquete reproducible construye el grafo de seis nodos a partir de su lista de aristas.
Comprueba que la matriz de adyacencia tenga dimensión sea simétrica y tenga diagonal nula.
Verifica
Construye una matriz de incidencia orientada arbitrariamente y confirma que cada columna contiene un , un y suma cero.
Después comprueba exactamente
También reordena los nodos mediante una matriz de permutación y verifica que
preserve simetría, diagonal y número de aristas.
En el ejemplo dirigido ponderado confirma asimetría y diferencia entre los pesos y .
Para la matriz de contactos, la binarización produce 11 aristas con umbral 1, 7 con umbral 3, 3 con umbral 7 y una con umbral 9.
Finalmente, el multigrafo demuestra que una representación binaria conserva solo existencia de vínculo, mientras una matriz de conteos puede conservar multiplicidad pero no identidad de las aristas paralelas.
Se ejecutaron 35 comprobaciones automáticas y las 35 resultaron satisfactorias.
91.39. Qué queda establecido
Un grafo es una representación matemática de entidades y relaciones.
La red empírica exige definir nodos, vínculos, dirección, peso, tiempo, lazos, multiplicidad y tratamiento de ausencias, porque no aparece por sí sola en los datos.
Una lista de aristas y una matriz de adyacencia pueden representar el mismo grafo simple. La matriz de incidencia aporta otra codificación compatible.
En grafos no dirigidos simples, la adyacencia es simétrica y la diagonal es nula. En grafos dirigidos o ponderados esas propiedades cambian.
Binarizar, simetrizar, proyectar o agregar tiempo son transformaciones de la red antes que detalles de archivo.
Por eso el análisis de redes comienza antes de calcular la primera métrica. Una especificación precisa vuelve interpretables los resultados posteriores y permite distinguir propiedades del sistema de propiedades introducidas por la codificación.
C92 estudiará el grado, la fuerza y la heterogeneidad de las conexiones. Allí, una vez fijada con precisión la representación, podremos preguntar cómo se distribuyen las conexiones entre nodos sin confundir esa heterogeneidad con decisiones de codificación previas.
Referencias
- Barabási, A.-L. (2016). Network Science. Cambridge University Press.
- Bollobás, B. (1998). Modern Graph Theory. Springer.
- Diestel, R. (2017). Graph Theory (5th ed.). Springer.
- Newman, M. E. J. (2010). Networks: An Introduction. Oxford University Press.
- Wasserman, S., & Faust, K. (1994). Social Network Analysis: Methods and Applications. Cambridge University Press.
Recursos reproducibles
Descargar recursos del capítulo (ZIP, 217 kB).
12 archivos CSV · 4 figuras · 1 programa Python.
El programa se ha ejecutado en una carpeta vacía y genera los archivos de datos y figuras incluidos en el paquete.