100.1. El cierre del primer año va más allá de una lista de conceptos
Las primeras cien clases han construido varios lenguajes para estudiar sistemas complejos.
Un sistema puede describirse mediante variables y estados, reglas de evolución, trayectorias, equilibrios y ciclos, sensibilidad a perturbaciones, distribuciones de probabilidad, geometría de los conjuntos visitados o matrices y redes de interacción.
Estos lenguajes no son sinónimos. Cada uno conserva cierta información y descarta otra.
La dificultad madura consiste en reconocer qué objeto estamos describiendo, qué pregunta responde y qué conclusiones quedan fuera de su alcance, más que en calcular una métrica aislada.
C100 resolverá un único ejemplo utilizando varias representaciones del mismo fenómeno.
El objetivo es integrar el año sin borrar las distinciones que lo hicieron útil.
100.2. El sistema de mapas logísticos acoplados sobre una red
Consideremos unidades.
Cada unidad tiene un estado escalar
Si estuviera aislada, evolucionaría mediante el mapa logístico con
Las unidades no están aisladas.
Existe una red estructural no dirigida cuya matriz de adyacencia es
Sea
el grado de cada nodo y definamos la matriz normalizada por filas
La regla completa es
con
100.3. Qué representa cada término
El primer término, conserva parte de la dinámica local del nodo.
El segundo,
incorpora el promedio de los valores transformados de sus vecinos estructurales.
Como cada fila de suma uno,
La actualización es una combinación convexa de cantidades que permanecen en
Por ello, con las condiciones utilizadas, durante toda la simulación.
El paquete verifica este dominio en las 4001 observaciones temporales.
100.4. Primera representación, el estado
En un tiempo fijo , el sistema completo está descrito por el vector
Este es un punto en un espacio de estados de dimensión doce:
No es una trayectoria.
No es una distribución.
No es una red.
Es una configuración instantánea de las variables dinámicas.
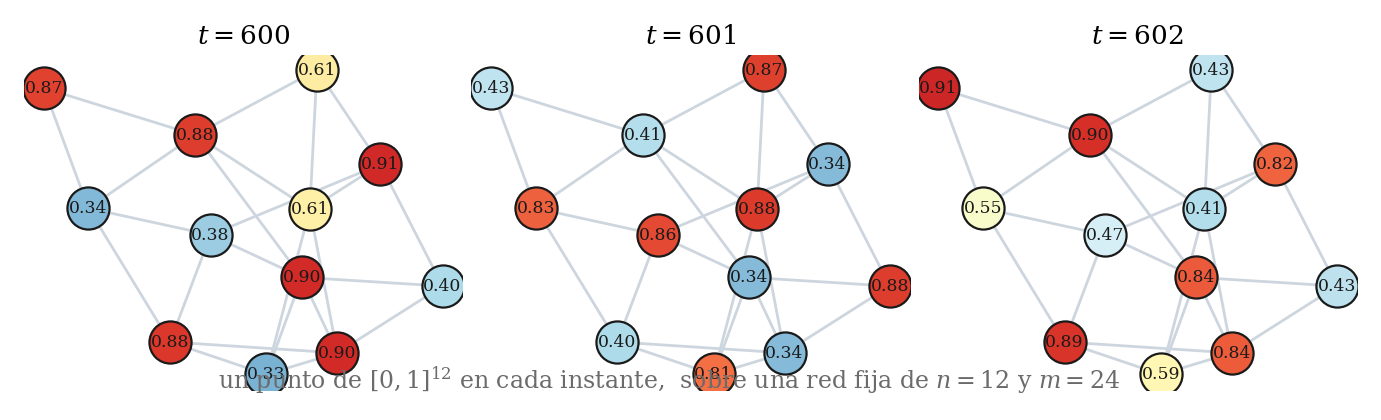
La red de fondo indica qué nodos pueden influirse según el modelo. Los valores sobre los nodos indican cuál es el estado en ese instante.
100.5. Una fotografía no contiene la regla de evolución
Si observamos solo
no podemos deducir de manera única:
ni la regla funcional utilizada.
Muchos modelos diferentes pueden atravesar el mismo estado.
Por tanto:
Esta separación estaba presente desde las primeras clases del año.
Definir qué variables describen un sistema no equivale a especificar cómo cambian.
El espacio de estados contiene posibilidades.
La regla de evolución selecciona cómo se conectan temporalmente.
100.6. Segunda representación, la trayectoria
Al iterar el modelo obtenemos
La sucesión es una trayectoria discreta en el espacio de estados.
Cada paso conserva el orden temporal.
La trayectoria responde preguntas que una fotografía deja abiertas. Hacia dónde evoluciona el sistema, si repite configuraciones, si se aproxima a un equilibrio o a un ciclo, si es sensible a las condiciones iniciales, qué estados visita con mayor frecuencia y si existen escalas temporales distintas.
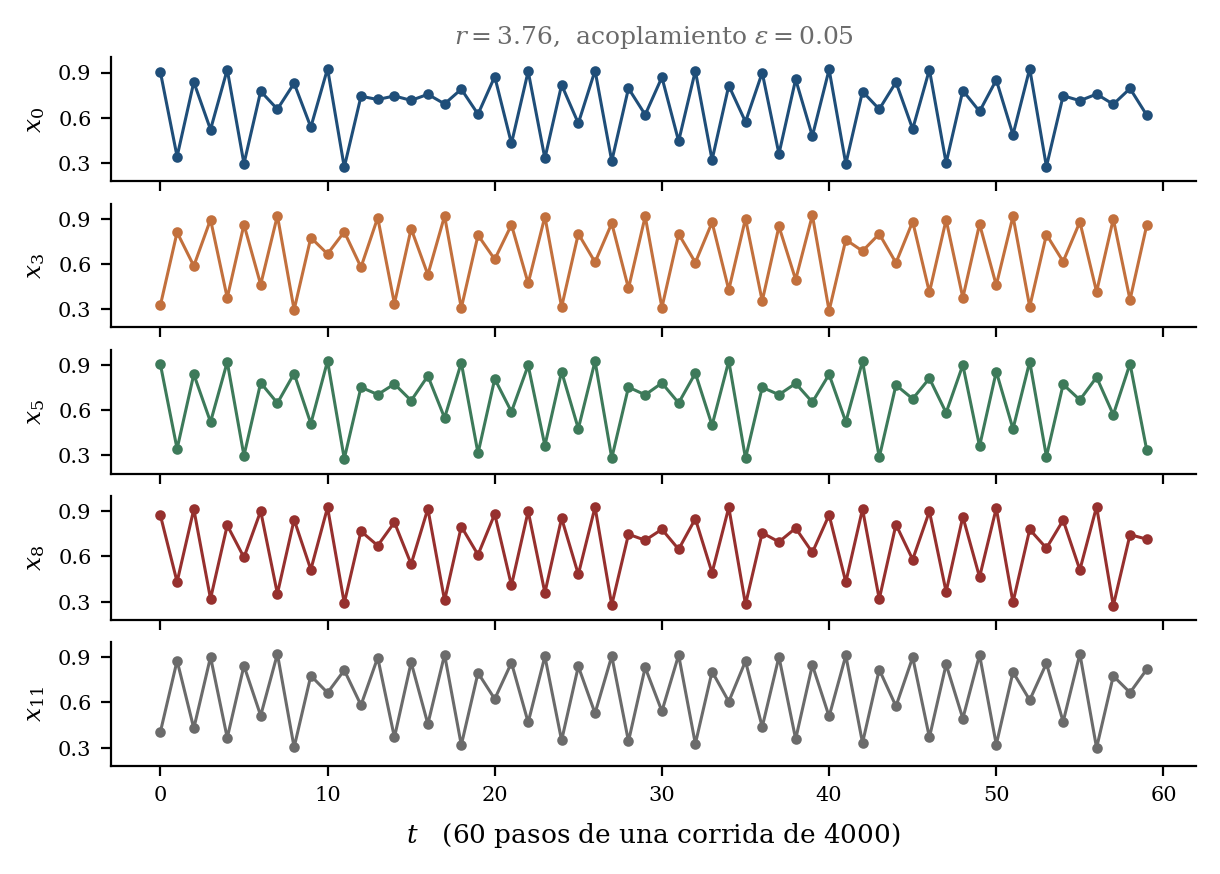
Un conjunto de valores sin orden no contiene esas relaciones temporales.
100.7. La misma red puede sostener trayectorias diferentes
La matriz permanece fija durante todo el experimento.
También permanecen fijos y
Sin embargo, cambiar la condición inicial cambia la trayectoria concreta.
Por tanto:
no implica
si los estados iniciales son distintos.
Esto parece elemental, pero evita una confusión frecuente, porque la topología de interacción no determina por sí sola la realización temporal exacta.
100.8. Sensibilidad a condiciones iniciales
Construimos dos condiciones iniciales que difieren solo en el primer nodo:
La separación posterior es
Durante una ventana inicial, el logaritmo de la separación crece aproximadamente de forma lineal.
La pendiente estimada es por iteración.
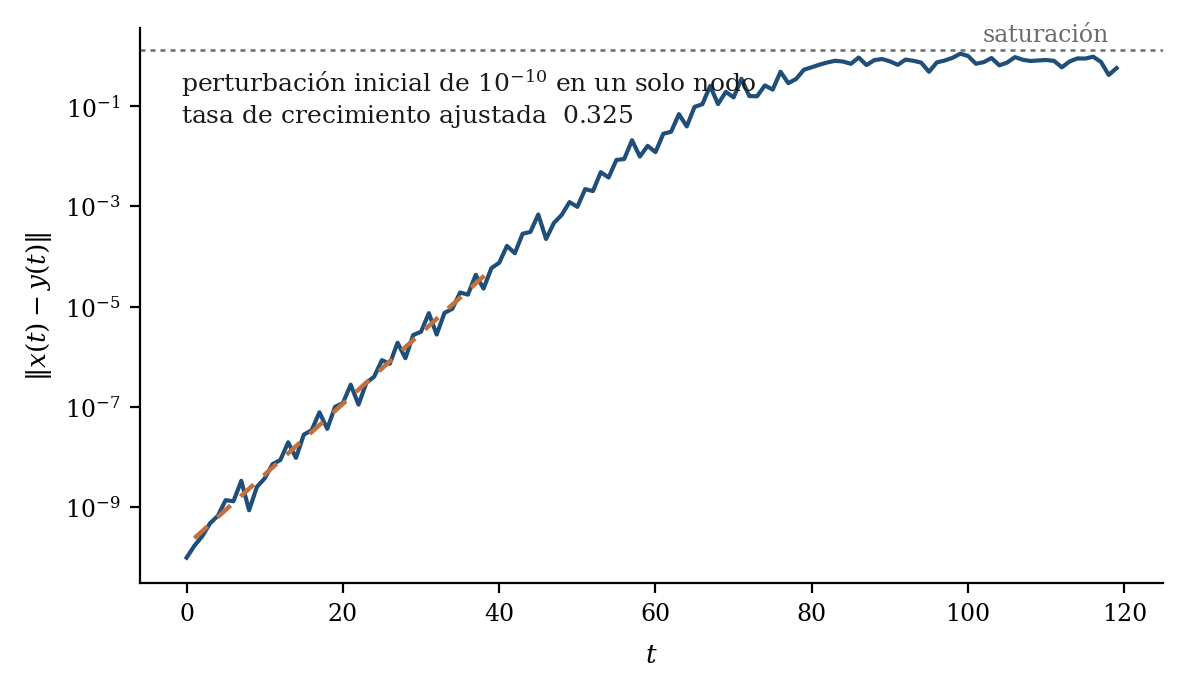
A las cien iteraciones, la separación ya es del orden de
100.9. Qué demuestra y qué no demuestra esa pendiente
La pendiente positiva es compatible con amplificación rápida de perturbaciones en esta trayectoria.
No la convertiremos automáticamente en un exponente de Lyapunov asintótico completo del sistema de doce dimensiones.
Para ello habría que definir con precisión el espacio tangente, el jacobiano de la dinámica acoplada, la normalización de las perturbaciones, el horizonte, el régimen transitorio y, si interesa más de una dirección, el espectro completo.
La lección de C57 y C68 permanece intacta. Una pendiente numérica finita es evidencia sobre una escala concreta, no una licencia para ampliar la afirmación sin control.
100.10. Tercera representación, la red estructural
La red estructural está definida por
En el ejemplo contiene aristas.
Los grados son:
Su agrupamiento medio es aproximadamente
La longitud media de camino es y el diámetro es
Estas propiedades describen la arquitectura de acoplamiento.
No describen directamente los valores de .
100.11. La distancia entre la red estructural y la dinámica
Dos sistemas pueden compartir exactamente la misma matriz y utilizar reglas locales diferentes.
Podemos mantener la red y cambiar:
o incluso la forma de combinar vecinos.
La topología sería idéntica.
Las trayectorias podrían ser radicalmente distintas.
Por tanto:
La red especifica una parte del modelo, la de quién puede acoplarse con quién y, según la formulación, con qué peso.
100.12. De una matriz de correlaciones a una red
Podemos observar la trayectoria y calcular
después de eliminar un transitorio.
Esto produce una matriz de asociación estadística.
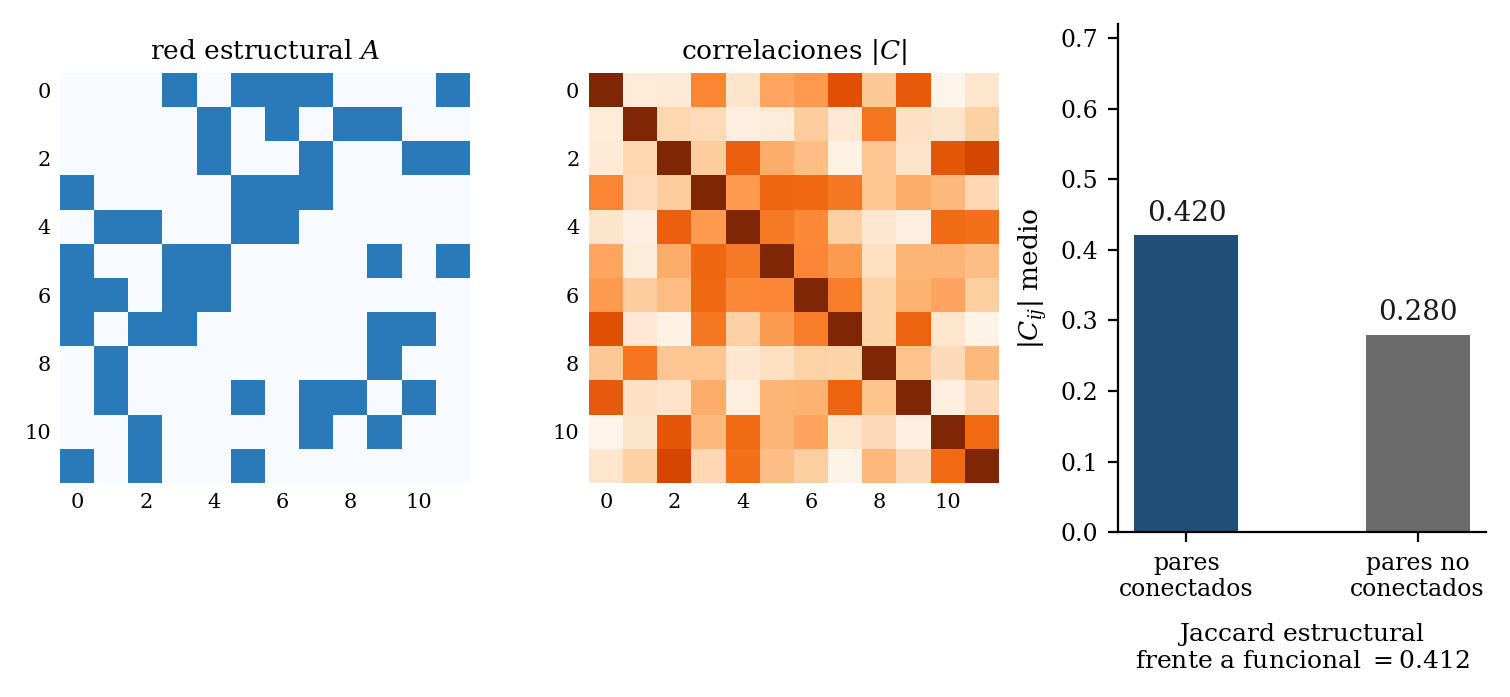
La matriz no es la matriz estructural .
Una arista de representa acoplamiento explícito en el modelo.
Una entrada de resume covariación temporal observada.
La primera pertenece a la regla.
La segunda se deriva de una trayectoria.
100.13. De correlaciones a una red funcional
Para hacer visible la diferencia, construimos una red funcional.
Tomamos los pares con mayor hasta conservar exactamente 24 aristas, el mismo número que la red estructural.
Así evitamos que la comparación se deba simplemente a densidades distintas.
La similitud Jaccard entre ambos conjuntos de aristas es solo
La red funcional comparte una fracción limitada de sus vínculos con la estructural.
Igualar el número de aristas no las vuelve equivalentes.
100.14. Por qué puede aparecer correlación sin arista directa
Dos nodos no conectados pueden estar correlacionados porque comparten vecinos, porque reciben influencias desde rutas más largas, porque responden a estados colectivos, porque la dinámica local produce regularidades comunes o porque existen dependencias indirectas.
Entonces:
no implica
En el experimento, los pares estructuralmente conectados tienen una correlación absoluta media de aproximadamente
Los pares no conectados alcanzan todavía aproximadamente
Hay una diferencia promedio, no una correspondencia uno a uno.
100.15. Una arista estructural tampoco garantiza correlación máxima
El hecho de que indica que aparece explícitamente en la actualización de , normalizado por grado.
Eso no obliga a que la correlación lineal sea grande.
La relación puede quedar modificada por la no linealidad, por los otros vecinos, por los estados intermedios, por las fases temporales, por una correlación negativa o por la sensibilidad caótica.
La correlación es un resumen particular de la trayectoria, no una lectura directa del mecanismo de acoplamiento.
100.16. Cuarta representación, la distribución empírica de visitas
Después de descartar las primeras 500 iteraciones, reunimos los valores de la trayectoria.
Podemos construir una medida empírica:
Esta representación responde a otra pregunta, la de qué valores aparecen con qué frecuencia. Ya no registra en qué orden aparecieron.
La distribución de visitas puede ser útil para cuantiles, medias, varianzas o densidades empíricas.
Comprime, en cambio, la información temporal.
100.17. Un experimento decisivo con el tiempo barajado
Tomamos cada serie y permutamos aleatoriamente sus tiempos.
Los valores de cada nodo permanecen exactamente iguales como multiconjunto.
Por tanto, sus cuantiles son idénticos.
El paquete verifica que la diferencia máxima entre cuantiles 10 %, 50 % y 90 % antes y después del barajado es exactamente cero dentro de precisión numérica.
La distribución marginal de cada nodo no cambió.
El orden temporal sí.
100.18. Misma distribución, distinta trayectoria
Antes del barajado, la autocorrelación media de retardo uno es aproximadamente
Después:
La dependencia temporal ha desaparecido casi por completo.
Sin embargo, el histograma global es el mismo.
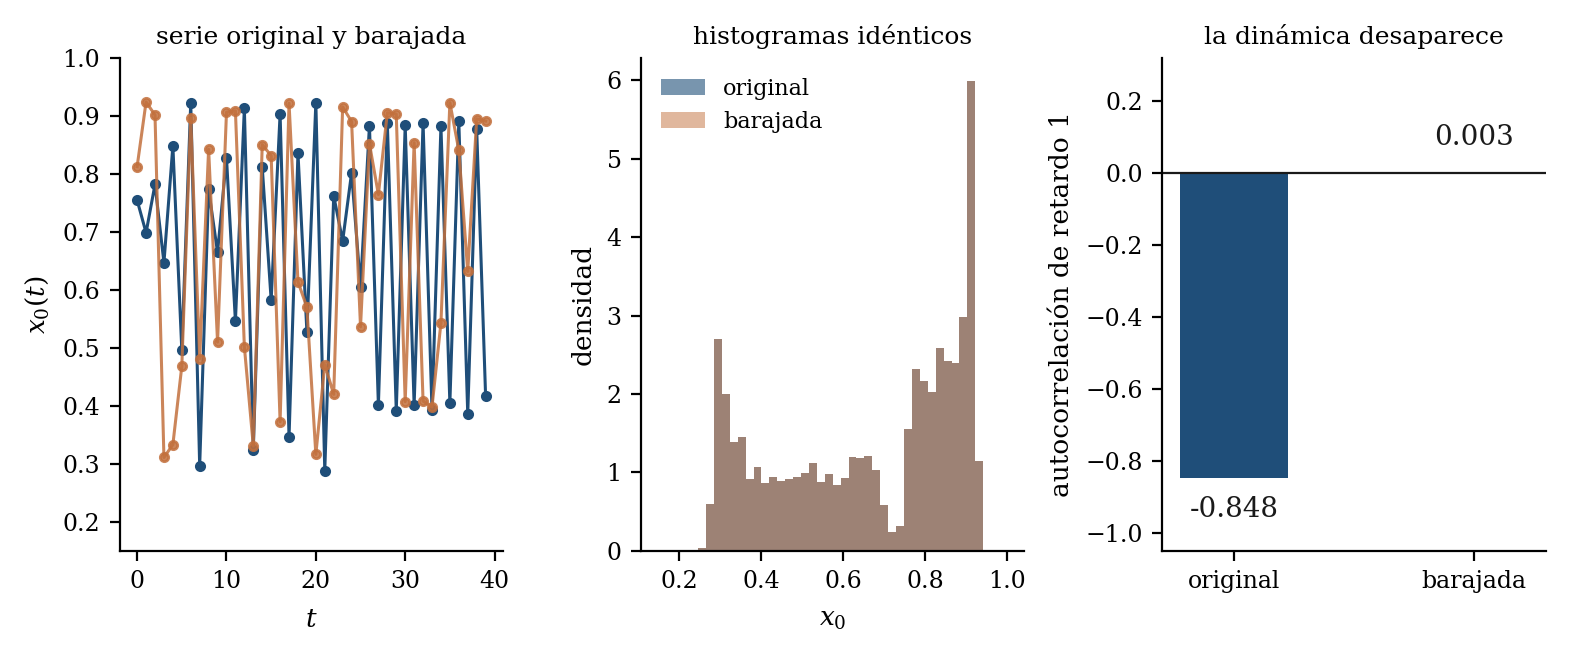
Esta es una síntesis directa de probabilidad y dinámica:
100.19. Por qué el histograma no conserva causalidad temporal
Un histograma ignora si los valores se produjeron como o como
Las frecuencias son idénticas.
Las transiciones son diferentes.
La distribución de estados visitados puede ser exactamente la misma mientras cambian por completo las autocorrelaciones, los tiempos de retorno, las secuencias simbólicas, la predictibilidad y las rutas por el espacio de estados.
El Módulo 9 añadió probabilidad al lenguaje del año. C100 muestra por qué esa adición no reemplaza la dinámica.
100.20. La medida invariante y la trayectoria individual
En sistemas dinámicos caóticos puede resultar útil describir una distribución de visitas de largo plazo.
Una medida de visitas responde, en cambio, a:
no a:
Dos trayectorias distintas pueden compartir una medida estadística semejante.
También una sola trayectoria finita puede estimar mal esa medida si no ha explorado suficientemente el atractor.
C78 conectó precisamente geometría de atractores y distribución de visitas.
Aquí reaparece la misma distinción en un sistema acoplado.
100.21. Fractalidad e irregularidad son cosas distintas
Podríamos proyectar la trayectoria a dos o tres coordenadas y obtener un conjunto visualmente irregular.
Eso no bastaría para declarar:
Los capítulos C71–C80 exigieron una definición de escala, un estimador, un rango de ajuste, un examen de sensibilidad a la resolución, alternativas consideradas y la separación entre propiedad asintótica y objeto finito. El cierre del año conserva esa disciplina.
Una figura compleja no sustituye una afirmación matemática bien especificada.
100.22. Red funcional original frente a red funcional barajada
Después del barajado temporal volvemos a calcular correlaciones y construimos otra red funcional de 24 aristas.
La similitud Jaccard entre la red funcional original y la barajada es aproximadamente
Las distribuciones marginales por nodo eran idénticas.
La estructura funcional derivada cambia de manera marcada porque la correlación depende de cómo los valores se emparejan a través del tiempo.
Por tanto:
100.23. La red funcional también depende de la ventana
Dividimos la trayectoria postransitoria en dos mitades.
Calculamos una red funcional de 24 aristas en cada ventana.
Su similitud Jaccard es aproximadamente
La red estructural no cambió.
La red funcional sí.
Este resultado no implica que la estructura física haya cambiado.
Indica que la asociación estadística observada depende del segmento temporal utilizado.
Esta es una diferencia de fondo entre red estructural y red derivada de datos.
100.24. La sincronización como resumen global adicional
Podemos calcular en cada tiempo
Después definimos la dispersión instantánea
Si todos los nodos estuvieran perfectamente sincronizados,
En el régimen reproducible, el promedio postransitorio es aproximadamente
El sistema no se encuentra sincronizado por completo.
Este escalar resume una propiedad colectiva, pero pierde casi toda la configuración interna.
100.25. El promedio colectivo frente al estado completo
Dos estados diferentes pueden tener la misma media:
También pueden tener la misma desviación estándar.
Por tanto, reducir
a
es una proyección muchos-a-uno.
Puede ser útil si la pregunta se refiere a actividad promedio.
Es insuficiente si necesitamos conocer qué nodos están altos o bajos.
El Módulo 2 proporcionó precisamente el lenguaje de vectores, proyecciones y transformaciones para entender estas reducciones sin confundirlas con equivalencias.
100.26. Tabla de representaciones
| Representación | Objeto | Conserva | Pierde o no determina |
|---|---|---|---|
| Estado | punto en | configuración instantánea | historia, regla, red |
| Trayectoria | secuencia ordenada | evolución temporal | mecanismo único que la produjo |
| Distribución empírica | medida de visitas | frecuencias y cuantiles | orden temporal |
| Red estructural | grafo de acoplamiento | arquitectura de interacción | estado y trayectoria concreta |
| Correlación | matriz estadística | covariación observada | mecanismo estructural único |
| Red funcional | grafo derivado | pares seleccionados por una regla | pesos completos, causalidad, estructura física |
| Promedio | observable macroscópico | nivel colectivo medio | configuración microscópica |
La misma realidad modelada admite todas estas representaciones.
Ninguna contiene automáticamente a las demás.
100.27. El orden correcto de una pregunta
Una buena práctica consiste en empezar por el verbo científico.
Si queremos saber qué ocurre ahora, necesitamos un estado. Si preguntamos cómo llegó hasta aquí, una trayectoria o una historia. Si preguntamos qué valores son típicos, una distribución. Si preguntamos quién puede interactuar directamente con quién, una red estructural. Si preguntamos qué unidades covarían en esta ventana, una medida estadística y quizá una red funcional.
La representación debe seguir a la pregunta.
100.28. Primer error de categoría, explicar la trayectoria con el histograma
El barajado temporal produce un contraejemplo explícito.
Dos conjuntos de datos comparten los mismos valores, los mismos cuantiles y el mismo histograma por nodo. Sin embargo, uno conserva la dinámica y el otro no.
Por tanto, una explicación que utilice únicamente la distribución marginal no puede reconstruir la dependencia temporal perdida.
Este es un error de tipo representacional, el de pedirle a una estadística estática que responda una pregunta dinámica.
100.29. Segundo error, interpretar la correlación como arista causal
En el modelo conocemos la estructura causal del acoplamiento porque la escribimos explícitamente en la ecuación.
Aun así, la matriz de correlaciones no reproduce esa estructura.
Esto demuestra incluso en un sistema completamente conocido:
En datos empíricos la inferencia es aún más difícil porque no conocemos la ecuación verdadera.
La red funcional puede servir como descripción.
No debería recibir automáticamente una interpretación causal.
100.30. Tercer error, atribuir a la red lo que pertenece a la dinámica
La red tiene:
agrupamiento y diámetro
Ninguna de esas cifras implica por sí sola sensibilidad a condiciones iniciales.
Podríamos usar la misma red con una dinámica lineal estable y obtener convergencia.
La sensibilidad observada resulta de la combinación de:
Una topología no es una dinámica.
100.31. Cuarto error, atribuir al modelo lo que pertenece a la simulación
El script genera una trayectoria numérica finita.
La trayectoria calculada no es el modelo matemático completo.
Tampoco constituye prueba empírica sobre un sistema real.
El modelo es la regla.
La simulación es una consecuencia computada bajo unos parámetros, una condición inicial, un horizonte, una precisión numérica y una implementación concretos.
C21–C30 insistieron en separar modelo, algoritmo y ejecución.
C100 conserva esa separación.
100.32. Verificación antes de interpretación
El paquete realiza 27 comprobaciones automáticas.
Entre ellas verifica:
para todas las filas.
Comprueba que la trayectoria permanece en
Verifica simetría y diagonal nula de .
Confirma que el barajado preserva exactamente los cuantiles.
Comprueba que las redes funcionales tienen exactamente el mismo número de aristas que la estructural.
Estas pruebas no demuestran que el modelo sea una buena descripción de algún fenómeno real.
Demuestran que la implementación satisface propiedades que debería satisfacer.
100.33. Verificación y validación
Esta distinción recorrió todo el año.
La verificación pregunta si resolvimos o implementamos correctamente el modelo definido. La validación pregunta si ese modelo es adecuado para el fenómeno de interés.
Una simulación puede estar perfectamente verificada y ser empíricamente inadecuada.
También un modelo conceptualmente útil puede estar mal implementado.
La reproducibilidad computacional permite auditar el primer problema.
Los datos y la comparación de modelos son necesarios para el segundo.
100.34. Cómo reaparecen las matemáticas del primer año
El ejemplo condensa herramientas desarrolladas desde C11.
El estado es un vector.
La red es una matriz.
La actualización es una transformación no lineal.
La normalización por grados construye un operador lineal de mezcla aplicado después del mapa local.
La sensibilidad puede estudiarse mediante perturbaciones y jacobianos.
Los observables son proyecciones del estado.
Las correlaciones son estadísticas de la trayectoria.
Las métricas de red resumen o grafos derivados.
La integración no elimina las distinciones entre estas operaciones.
Las vuelve explícitas dentro de un mismo sistema.
100.35. Cómo reaparece la estabilidad
En los primeros módulos dinámicos aprendimos a preguntar por los equilibrios, la estabilidad local, las cuencas, los ciclos y las bifurcaciones.
En el sistema de C100 podríamos variar o y observar cambios de régimen.
Con acoplamiento suficientemente fuerte podrían aparecer formas de sincronización.
Con otros parámetros podrían estabilizarse configuraciones diferentes.
El ejemplo actual fija los parámetros para estudiar representaciones.
No pretende cartografiar todo su diagrama dinámico.
100.36. Cómo reaparece el caos
El mapa logístico local introduce expansión no lineal.
La red mezcla los valores transformados entre vecinos.
El resultado muestra sensibilidad temprana de dos condiciones cercanas.
El aprendizaje del año, sin embargo, impide resumir todo diciendo que «la red es caótica». La red no es el objeto que recorre la trayectoria. Lo que puede exhibir comportamiento sensible es el sistema dinámico definido sobre la red.
Incluso esa afirmación requiere especificar régimen, métrica y escala.
100.37. Cómo reaparece la geometría de atractores
Una trayectoria larga no visita uniformemente todo
La dinámica restringe las regiones accesibles y la frecuencia de visitas.
Podemos estudiar proyecciones, retornos, medidas empíricas y posiblemente dimensiones.
Cada reducción, sin embargo, puede ocultar estructura.
Una proyección bidimensional puede superponer estados distintos del espacio de doce dimensiones.
Una dimensión estimada sobre una trayectoria finita depende del rango de escalas.
Las lecciones de C61–C80 siguen activas.
100.38. Cómo reaparece la probabilidad
Al analizar frecuencias temporales introducimos una distribución empírica.
Al estimar correlaciones tratamos la trayectoria como fuente de datos.
Al comparar ventanas aparece variabilidad muestral.
Si quisiéramos cuantificar incertidumbre, podríamos utilizar bootstrap, pero un remuestreo i.i.d. de tiempos destruiría dependencia temporal, exactamente como advirtió C89.
Necesitaríamos un esquema que respete la estructura del proceso.
La probabilidad no se añade al final como decoración. Debe corresponder al mecanismo de muestreo.
100.39. Cómo reaparecen las redes
C91–C99 dejaron varias preguntas aplicables a , desde el grado, la distancia, el agrupamiento y la centralidad hasta la comparación con redes aleatorias, el mundo pequeño, las colas de grado y las comunidades.
Podemos calcular todas ellas sobre la red estructural de C100, aunque hacerlo no explica por sí solo la trayectoria.
También podemos construir una red funcional desde , que tendrá sus propias métricas.
Entonces aparece una necesidad terminológica:
Sin esa respuesta, un número de centralidad carece de objeto bien definido.
100.40. Estructura y función pueden correlacionarse sin ser idénticas
En el experimento, los pares conectados estructuralmente alcanzan, en promedio, mayor correlación absoluta que los no conectados:
Existe una señal estadística de la estructura.
La correspondencia, sin embargo, es imperfecta. Este es un punto más matizado que afirmar:
o
Una arquitectura restringe dinámicas posibles.
La dinámica transforma esa arquitectura en patrones estadísticos a través de reglas, estados e historia.
100.41. Un mismo fenómeno admite niveles de compresión
Partamos de la simulación completa:
valores.
Podemos comprimirla como:
Cada paso reduce información.
La compresión puede ser útil si conserva aquello necesario para la pregunta.
Se vuelve problemática cuando olvidamos qué información fue eliminada.
La complejidad no exige conservar todos los detalles siempre.
Exige saber qué detalles fueron descartados y con qué justificación.
100.42. La descripción más detallada tampoco es siempre la mejor
El extremo opuesto también es problemático.
Guardar toda la trayectoria no produce automáticamente comprensión.
Un archivo con 48.012 números puede contener más información que un promedio, pero puede ser menos útil para una pregunta específica.
La ciencia de sistemas necesita representaciones intermedias:
pero
El primer año ha sido, en gran medida, un entrenamiento en construir esas representaciones sin confundir reducción con equivalencia.
100.43. Cinco preguntas antes de aceptar una conclusión
Ante cualquier resultado sobre un sistema complejo conviene preguntar cinco cosas.
La primera es cuál es el objeto, sea un estado, una trayectoria, una distribución, un atractor, una red o una estadística. La segunda es cuál es la operación aplicada, sea una iteración, una proyección, un promedio, un umbral, un ajuste o una aleatorización.
La tercera es qué se conservó, sea el orden temporal, los grados, los pesos, las escalas o la condición inicial. La cuarta es qué se perdió, sea la dirección, el tiempo, la identidad de los nodos o la estructura microscópica. La quinta es qué conclusión queda realmente respaldada, si una descripción, una predicción, un mecanismo o una afirmación causal.
Estas preguntas condensan buena parte de la disciplina metodológica construida durante el año.
100.44. Una matriz de errores de categoría
| Observación | Conclusión excesiva | Problema |
|---|---|---|
| Histograma irregular | «la dinámica es caótica» | distribución ≠ dinámica |
| Correlación alta | «existe arista causal» | asociación ≠ mecanismo |
| Centralidad alta | «intervenir aquí será eficaz» | estructura ≠ efecto causal |
| Recta log-log | «hay ley de potencia» | patrón visual ≠ evidencia distributiva |
| Trayectorias distintas | «las reglas son distintas» | mismo modelo puede depender del estado inicial |
| Buen ajuste numérico | «el modelo es verdadero» | verificación/ajuste ≠ validación |
| Red modular | «existen grupos funcionales reales» | partición estructural ≠ función |
| Dimensión no entera estimada | «el objeto es fractal» | estimador finito ≠ propiedad asintótica |
El hilo común no es desconfiar de las métricas.
Es asignar a cada una el tipo de afirmación que puede sostener.
100.45. El sistema complejo no es ninguna de sus representaciones por separado
Decir que «el sistema es una red» puede ser útil si estudiamos relaciones.
Decir que «el sistema es una trayectoria» puede ser útil si estudiamos evolución.
Decir que «el sistema es una distribución» puede ser útil si estudiamos frecuencias.
Ninguna de esas frases, sin embargo, agota el fenómeno modelado.
El objeto científico aparece en la relación entre:
y
La teoría de sistemas complejos necesita cambiar de representación sin perder conciencia de ese cambio.
100.46. Verificación computacional del caso
El paquete reproducible construye una red estructural de doce nodos y 24 aristas.
Simula 4000 iteraciones de mapas logísticos acoplados.
Comprueba que todos los estados permanecen en , que el operador de vecinos está exactamente normalizado y que una perturbación inicial de se amplifica. Verifica además la preservación exacta de los cuantiles bajo barajado temporal, la destrucción de la autocorrelación tras ese barajado, la diferencia entre red estructural y funcional, además de la variación de la red funcional entre ventanas temporales.
La tasa inicial de crecimiento de separación es aproximadamente
La autocorrelación media de retardo uno cambia desde hasta aproximadamente al barajar el tiempo.
La similitud Jaccard estructural-funcional es
La similitud entre redes funcionales de dos ventanas es
Se ejecutaron 27 comprobaciones automáticas y las 27 resultaron satisfactorias.
100.47. Síntesis del primer año
El primer año comenzó preguntando qué significa modelar un sistema complejo.
Después construyó las herramientas necesarias para hacer esa pregunta operativa. Estados y coordenadas, matrices y transformaciones, simulación reproducible, ecuaciones diferenciales, estabilidad y bifurcaciones, mapas discretos, sensibilidad y caos, atractores y geometría global, fractales y escalamiento, probabilidad y muestreo, redes y organización relacional.
C100 muestra que estas áreas no son capítulos aislados.
Son representaciones complementarias de problemas que pueden coexistir dentro de un mismo sistema.
La madurez conceptual consiste en poder pasar de una a otra sin borrar sus supuestos.
100.48. Qué queda establecido
Un estado es una configuración instantánea.
Una trayectoria es una secuencia ordenada de estados.
Una distribución resume frecuencias y puede perder el orden temporal.
Una red estructural codifica relaciones incluidas en el modelo.
Una red funcional se deriva de una estadística sobre observaciones y no debe identificarse automáticamente con la estructura.
Un observable colectivo comprime el estado y puede ocultar configuraciones diferentes.
Un modelo especifica reglas. Una simulación produce realizaciones finitas de esas reglas. Una prueba computacional verifica implementación. Ninguna de esas operaciones, por sí sola, valida el modelo frente al mundo.
El resultado central del primer año puede formularse así:
y, complementariamente,
El Tomo I termina aquí, con las primeras cien clases completadas.
El Año 2 comenzará en C101 con las escalas características y las formas normales, es decir, con la tarea de simplificar sin perder el mecanismo, iniciando una etapa de reducción dinámica más avanzada sobre las bases construidas durante este primer recorrido.
Referencias
- Barabási, A.-L. (2016). Network Science. Cambridge University Press.
- Kantz, H., & Schreiber, T. (2004). Nonlinear Time Series Analysis (2nd ed.). Cambridge University Press.
- Newman, M. E. J. (2010). Networks: An Introduction. Oxford University Press.
- Ott, E. (2002). Chaos in Dynamical Systems (2nd ed.). Cambridge University Press.
- Strogatz, S. H. (2015). Nonlinear Dynamics and Chaos (2nd ed.). Westview Press.
Recursos reproducibles
Descargar recursos del capítulo (ZIP, 1,3 MB).
8 archivos CSV · 5 figuras · 1 programa Python.
El programa se ha ejecutado en una carpeta vacía y genera los archivos de datos y figuras incluidos en el paquete.