73.1. Del ejemplo a la estructura común
Los capítulos anteriores construyeron dos fractales clásicos mediante reglas aparentemente diferentes. En el conjunto de Cantor se conservaban dos copias reducidas del intervalo. En la curva de Koch un segmento se reemplazaba por cuatro copias reducidas, rotadas y trasladadas. En ambos casos aparecía una misma idea, según la cual el objeto completo podía reconstruirse como unión de imágenes contraídas de sí mismo.
Los sistemas de funciones iteradas, o IFS por iterated function systems, formalizan esa arquitectura.
La abstracción es útil porque separa tres niveles que conviene no confundir. El primero son las transformaciones individuales, que actúan sobre puntos. El segundo es el operador inducido, que actúa sobre conjuntos. El tercero es el conjunto límite, que aparece como punto fijo de ese operador.
En los ejemplos clásicos, cada transformación individual es contractiva. Si se itera una sola de ellas sobre un punto, la trayectoria converge a un punto fijo ordinario. El fractal aparece porque se aplican simultáneamente varias contracciones al conjunto completo. La unión de sus imágenes puede conservar una estructura extensa y no trivial aunque cada mapa por separado reduzca distancias.
Este capítulo desarrollará esa afirmación con precisión. Definiremos contracciones en espacios métricos completos, introduciremos la métrica de Hausdorff sobre compactos no vacíos y demostraremos que el operador de Hutchinson es contractivo. El teorema del punto fijo de Banach garantiza entonces la existencia y unicidad del atractor del IFS.
La construcción permitirá reinterpretar Cantor y Koch, generar el triángulo de Sierpiński y comprender por qué diferentes condiciones iniciales producen el mismo conjunto límite.
73.2. Transformaciones contractivas
Sea un espacio métrico. Una aplicación
es contractiva si existe una constante
tal que
para todo .
El menor valor admisible de , cuando existe, puede interpretarse como factor de Lipschitz de la transformación. La propiedad que importa es la desigualdad estricta,
Una aplicación con puede preservar distancias y no tiene por qué poseer un punto fijo atractivo. Una rotación del círculo es un ejemplo inmediato.
En , una transformación afín
es contractiva respecto de la norma euclídea si
donde es la norma operatorial inducida. En una similitud pura,
con ortogonal y
se tiene exactamente
Las transformaciones de Cantor y Sierpiński pertenecen a esta clase.
73.3. El teorema del punto fijo de Banach
La herramienta fundamental es el principio de contracción de Banach.
Sea un espacio métrico completo y
una contracción con factor . Entonces existe un único punto
tal que
Además, para cualquier condición inicial , converge a .
La demostración contiene la tasa de convergencia. Como la distancia entre iterados separados puede acotarse por una serie geométrica. La completitud garantiza que la sucesión de Cauchy tiene límite en . La continuidad de una contracción permite pasar al límite y obtener el punto fijo.
La unicidad también es inmediata. Si y fueran puntos fijos distintos,
Como , esto obliga a
Por tanto,
El teorema se refiere todavía a puntos. Para producir fractales necesitamos aplicar la misma lógica a un espacio cuyos «puntos» sean conjuntos compactos.
73.4. El espacio de compactos
Sea un espacio métrico completo. Denotemos por
el conjunto de todos los subconjuntos compactos no vacíos de .
Queremos medir la distancia entre dos conjuntos
La distancia ordinaria entre puntos no basta. Una posibilidad natural es preguntar cuánto debe expandirse uno de los conjuntos para cubrir al otro.
Para un punto y un conjunto , definimos
La distancia dirigida de a es
Esta cantidad no es simétrica. Puede ocurrir que todos los puntos de estén cerca de , mientras tiene regiones lejanas de .
La distancia de Hausdorff corrige ese problema,
Para compactos no vacíos, es una métrica.
Un resultado central es que si es completo, entonces , equipado con , también es completo.
Ese hecho permite aplicar Banach a transformaciones que actúan sobre conjuntos.
73.5. Un IFS
Un sistema de funciones iteradas consiste en una familia finita de aplicaciones contractivas
sobre un espacio métrico completo .
Supongamos que cada tiene factor de contracción ,
Definimos
Entonces
El sistema completo no se itera escogiendo necesariamente una sola función. Primero construiremos un operador que actúa sobre conjuntos y aplica todas las transformaciones simultáneamente.
73.6. El operador de Hutchinson
Para
definimos
Esta aplicación
se denomina operador de Hutchinson.
La unión sigue siendo compacta porque cada imagen es compacta y existe un número finito de ellas.
Cantor aparece inmediatamente. Si
entonces
Es decir,
Repitiendo,
La construcción sustractiva de C71 puede reescribirse como iteración positiva de un operador sobre conjuntos.
73.7. Por qué el operador también es contractivo
El paso principal es demostrar
Comencemos con una sola función . Para cualquier , existe un punto de tan cercano como queramos a la distancia . Por contractividad,
Al tomar supremos,
Repitiendo en la dirección inversa,
Entonces
Para la unión de todas las imágenes, cada punto de pertenece a alguna rama . Puede compararse con la rama correspondiente , contenida en . Por ello,
La misma desigualdad vale en la otra dirección. En consecuencia,
El operador de Hutchinson es una contracción sobre el espacio completo .
73.8. Existencia y unicidad del atractor del IFS
Ahora puede aplicarse el teorema de Banach.
Existe un único conjunto compacto no vacío
tal que
Es decir,
Este conjunto se denomina habitualmente atractor del IFS.
Además, para cualquier conjunto compacto no vacío inicial ,
converge a en métrica de Hausdorff.
La tasa satisface
La conclusión es más fuerte que «la imagen parece estabilizarse». La existencia del límite, su unicidad y la independencia respecto del conjunto inicial se deducen de la contractividad.
Esta independencia debe interpretarse correctamente. Las aproximaciones intermedias dependen de . El límite no.
73.9. Un atractor de conjuntos no es un punto fijo individual
La palabra «atractor» puede inducir una confusión.
Cada mapa contractivo posee su propio punto fijo ordinario. Sin embargo, el atractor del IFS no es, en general, ninguno de esos puntos.
En el IFS de Cantor, tiene punto fijo , mientras tiene punto fijo .
El atractor del sistema completo es el conjunto de Cantor,
Por tanto,
El primero es un punto de . El segundo es un elemento de , es decir, un conjunto compacto.
Esta distinción es central. El fractal surge porque elevamos el problema desde el espacio de estados al espacio de conjuntos.
73.10. Cantor como IFS contractivo
Volvamos al conjunto de Cantor con
Ambas transformaciones poseen razón de contracción
El operador de Hutchinson satisface
El atractor único es el conjunto compacto que satisface
Si iniciamos con obtenemos exactamente las aproximaciones de C71,
En este caso puede calcularse incluso la distancia exacta al límite,
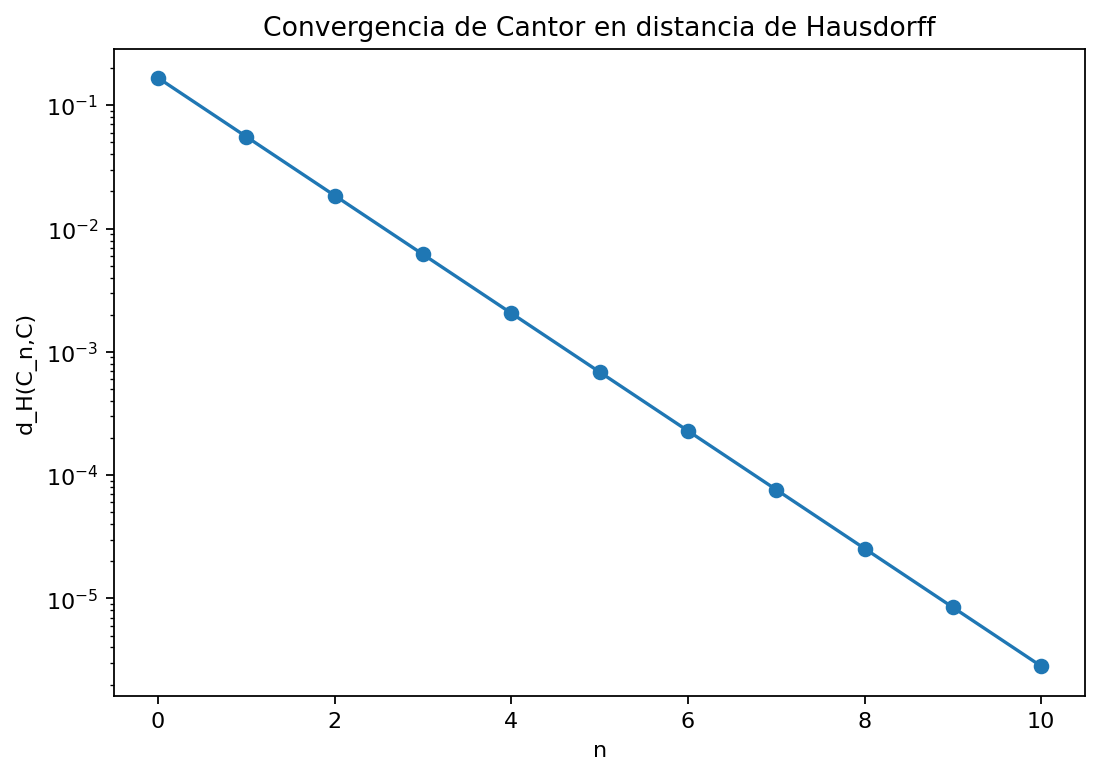
La figura 73.3 muestra esta convergencia geométrica. Cada iteración reduce la distancia por un factor
coherente con el factor de contracción del IFS.
73.11. Koch como sistema de cuatro contracciones
La curva de Koch también puede describirse mediante cuatro similitudes del plano. Cada una reduce longitudes por un factor
Las cuatro ramas incluyen traslaciones y rotaciones para situar las copias sobre los cuatro segmentos del generador.
Si las denotamos
la curva límite satisface
Todas las transformaciones son contractivas con factor . Por el teorema del IFS, existe un único compacto que satisface esa ecuación.
Esto aporta una lectura distinta de C72. Allí construimos la curva sustituyendo segmentos. Ahora podemos afirmar que la curva de Koch es el punto fijo de una contracción que actúa sobre conjuntos compactos.
La equivalencia entre ambas construcciones no depende de la apariencia de las aproximaciones. Se deriva de la misma ecuación de invariancia.
73.12. El triángulo de Sierpiński como ejemplo nuevo
Consideremos los vértices de un triángulo equilátero,
Definimos
Cada mapa lleva el triángulo completo a uno de sus tres subtriángulos de esquina y reduce todas las distancias por un factor
El atractor satisface
Ese conjunto es el triángulo de Sierpiński.
Si iniciamos con un solo punto, el operador produce primero tres puntos, luego nueve, después veintisiete. Tras iteraciones aparecen puntos si no se eliminan duplicados.
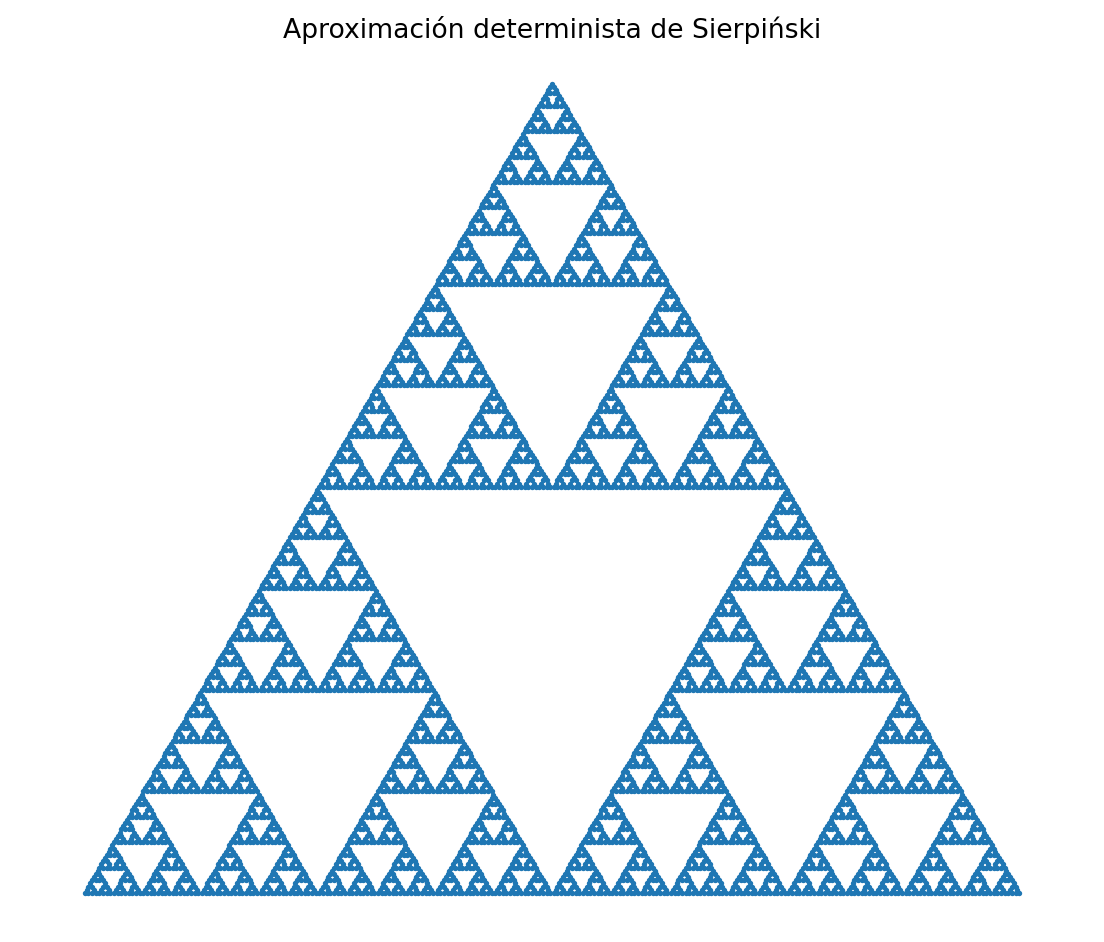
La figura 73.1 muestra la octava iteración. No es el atractor exacto, sino una aproximación finita al punto fijo en .
73.13. Convergencia desde diferentes conjuntos iniciales
Una consecuencia fuerte del teorema es que no necesitamos comenzar con el triángulo correcto.
Podemos partir de un punto, un círculo, una nube aleatoria o cualquier compacto no vacío apropiado. La iteración
convergerá al mismo atractor.
La geometría temprana puede ser muy distinta. Si es grande, las primeras etapas contienen copias grandes de su forma. Si es un único punto, las aproximaciones son nubes finitas.
Aun así, la distancia al atractor satisface
Esto permite separar la dependencia transitoria de la unicidad asintótica.
Es el análogo, en el espacio de conjuntos, de la convergencia hacia un punto fijo estable en un sistema dinámico ordinario.
73.14. Qué papel desempeña la completitud
El teorema de Banach requiere completitud.
Una sucesión puede ser de Cauchy dentro de un espacio y, sin embargo, converger a un punto que no pertenece a ese espacio si el espacio es incompleto.
Un ejemplo elemental es el conjunto de números racionales con la distancia usual. Existen sucesiones racionales de Cauchy que convergen a números irracionales.
En el problema del IFS queremos que la sucesión de compactos
tenga su límite dentro del mismo espacio sobre el que actúa .
Por eso no basta con escribir informalmente «las imágenes se hacen cada vez más parecidas». La completitud es la hipótesis que permite transformar el comportamiento de Cauchy en existencia de un límite.
Para espacios euclídeos, esta condición está satisfecha y con la métrica de Hausdorff es completo.
73.15. El juego del caos, o iterar una rama por vez
El operador de Hutchinson aplica todas las ramas simultáneamente. Existe otra forma de aproximar el mismo atractor.
Partimos de un punto . En cada paso elegimos un índice
y calculamos
Si todas las ramas relevantes se eligen repetidamente bajo condiciones apropiadas, la nube de puntos termina visitando el atractor.
Este procedimiento es conocido como juego del caos.
Para Sierpiński, si elegimos los tres mapas con probabilidad , la nube resultante reproduce visualmente el triángulo fractal después de descartar un transitorio breve.
La explicación intuitiva es que cada composición
selecciona una región de escala aproximadamente . Secuencias largas de símbolos recorren regiones cada vez más finas del atractor.
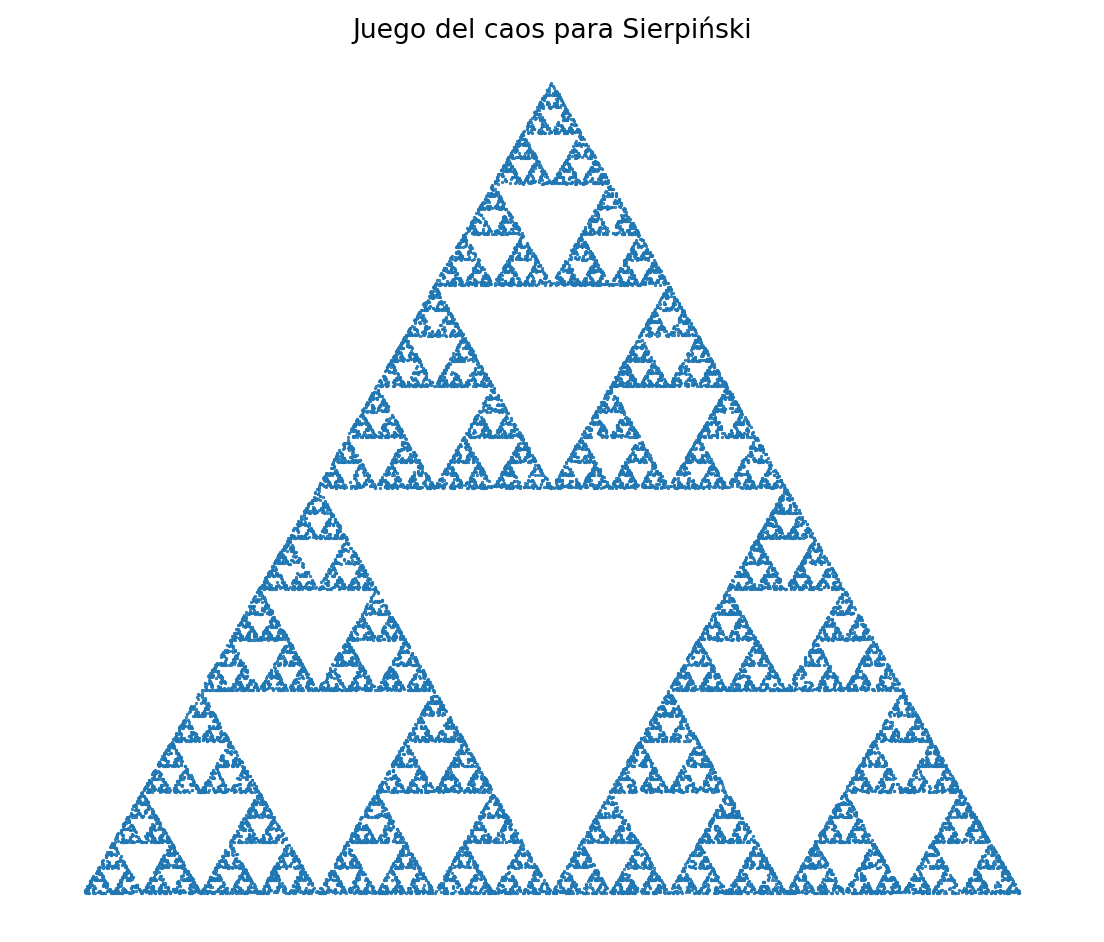
La figura 73.2 utiliza iteraciones aleatorias.
73.16. El juego del caos no cambia la ecuación del soporte
Supongamos que asignamos probabilidades
Las transformaciones geométricas siguen siendo las mismas. El compacto invariante definido por
no incorpora esas probabilidades.
Lo que cambia es la frecuencia con que la órbita aleatoria visita distintas regiones.
Con probabilidades iguales, el triángulo de Sierpiński clásico recibe una distribución simétrica de visitas. Con probabilidades desiguales, algunas ramas se visitan con mayor frecuencia.
Por tanto, debemos separar el
de la
Esta diferencia será desarrollada con mayor detalle en C78. Aquí basta advertir que una imagen generada por juego del caos puede parecer «más oscura» en ciertas regiones por la medida de muestreo, aunque el atractor geométrico sea el mismo.
73.17. El código simbólico reaparece
Cada punto generado por una composición de mapas puede asociarse a una palabra
La palabra indica qué ramas se eligieron.
Para una secuencia infinita
consideremos
Debido a la contractividad, el efecto de la condición inicial desaparece cuando . La composición converge entonces a un punto del atractor bajo las hipótesis estándar.
Esto conecta C73 con C67 y C71. El código simbólico excede la condición de etiqueta, ya que describe una secuencia de contracciones que localiza progresivamente un punto dentro de regiones cada vez menores.
Cuando las imágenes de las ramas se solapan, diferentes códigos pueden corresponder al mismo punto. La codificación no tiene por qué ser inyectiva.
Por tanto,
no es una propiedad automática de cualquier IFS.
73.18. El papel del solapamiento
Cantor y Sierpiński tienen ramas con separación clara. En otros IFS, las imágenes
pueden solaparse.
La existencia y unicidad del atractor no requieren que las ramas estén separadas. La contractividad basta para el teorema básico de Hutchinson.
Sin embargo, el solapamiento sí afecta otras propiedades, entre ellas la unicidad de la codificación simbólica, el cálculo simple de dimensión, la distribución de medidas y la estructura local del conjunto.
Esto explica por qué la ecuación de similitud
no puede utilizarse sin más para cualquier sistema de similitudes solapadas. En C71 y C72 las condiciones geométricas eran especialmente favorables.
El teorema del IFS proporciona el conjunto invariante. La dimensión exige hipótesis adicionales.
73.19. Transformaciones contractivas que no son similitudes
No toda contracción reduce todas las direcciones por el mismo factor.
Una transformación afín
puede contraer más en una dirección que en otra. Por ejemplo,
contrae ambos ejes de manera anisotrópica.
El IFS sigue siendo contractivo si
El atractor existe y es único por el mismo argumento.
Sin embargo, deja de ser estrictamente autosimilar en el sentido de copias obtenidas por una única razón escalar. Puede aparecer autoafinidad, que será tratada en C76.
Esta generalización es importante. El poder de los IFS no depende de que cada rama sea una miniatura rígida del conjunto completo.
73.20. Un contraejemplo con una familia no contractiva
Considérese
sobre .
La primera aplicación tiene factor de Lipschitz
Por tanto, la familia no satisface la hipótesis contractiva estricta con
El teorema de Hutchinson–Banach, en la forma usada aquí, ya no puede invocarse.
Esto no significa que todo IFS con una rama no contractiva carezca de conjuntos invariantes. Significa algo más preciso, a saber, que la existencia y unicidad global obtenidas por el argumento de contracción dejan de estar garantizadas.
Esta es la forma correcta de leer una hipótesis matemática. Cuando falla una condición suficiente, no se concluye automáticamente el resultado contrario; se pierde el derecho a usar ese teorema.
73.21. Un segundo contraejemplo con una sola rama
Supongamos que tomamos el IFS de Sierpiński, aunque en cada paso aplicamos siempre .
Entonces converge al vértice .
No aparece el triángulo de Sierpiński.
El atractor fractal pertenece al sistema completo de ramas. Para aproximarlo mediante una sola trayectoria aleatoria necesitamos una regla de selección que explore las ramas.
Esto aclara una confusión frecuente entre dos procedimientos,
y
El primero es una iteración determinista sobre conjuntos. El segundo es una iteración sobre puntos guiada por símbolos o azar.
Pueden aproximar el mismo soporte, aunque no son el mismo algoritmo.
73.22. Cotas a posteriori para estimar el error sin conocer el atractor
La desigualdad
es conceptualmente clara, aunque contiene una cantidad incómoda, la distancia inicial al atractor , que es el objeto que a menudo no conocemos.
El principio de contracción permite obtener una cota a posteriori basada solo en dos iterados consecutivos.
Como
tenemos
Por contractividad,
Por tanto,
y finalmente
Esta desigualdad es especialmente útil en cómputo. Si conocemos el factor contractivo y podemos estimar cuánto cambió el conjunto en la última iteración, obtenemos una cota sobre la distancia al límite sin disponer de una representación exacta del atractor.
También puede escribirse una cota desde el comienzo,
La demostración utiliza la serie geométrica formada por las diferencias entre iterados sucesivos.
En el IFS de Cantor,
Además,
Entonces la cota a posteriori produce
La distancia exacta es aún menor,
de modo que la cota es conservadora y correcta.
Esto ilustra una diferencia metodológica que reaparecerá muchas veces. Una cota demostrada no tiene que ser numéricamente ajustada para ser útil, porque su función primaria es garantizar que el error no excede cierto valor.
73.23. El teorema del collage y el problema inverso
Hasta ahora partimos de un IFS y preguntamos cuál es su atractor. Puede plantearse el problema inverso. Dado un conjunto objetivo , ¿podemos encontrar un IFS cuyo atractor se parezca a ?
Supongamos que es contractivo con factor y que conseguimos que
Es decir, el conjunto objetivo se parece bastante a la unión de sus imágenes bajo las transformaciones elegidas.
Sea el atractor del IFS. Entonces
El segundo término satisface
Por tanto,
y
Esta desigualdad se conoce habitualmente como teorema del collage en la literatura de IFS.
La idea es poderosa, porque no necesitamos calcular primero el atractor exacto para saber que estará cerca del objetivo. Basta conseguir que el objetivo sea casi invariante bajo el operador elegido.
El nombre «collage» refleja el procedimiento geométrico, que consiste en intentar cubrir el objeto objetivo mediante copias transformadas y contraídas de sí mismo.
Sin embargo, esta estrategia tiene límites importantes.
Primero, una aproximación geométrica buena no implica que el IFS represente el mecanismo que generó el objeto observado.
Segundo, diferentes sistemas de transformaciones pueden producir atractores parecidos dentro de la resolución disponible. El problema inverso puede ser no identificable.
Tercero, la cota depende de
Si una pequeña discrepancia de collage puede amplificarse en una cota poco informativa. Las contracciones débiles convergen lentamente y ofrecen garantías geométricas menos ajustadas.
Por tanto, el teorema convierte el ajuste visual en una desigualdad, sin resolver automáticamente la identificación causal ni la selección entre modelos rivales.
73.24. Contracción fuerte, convergencia rápida y pérdida de memoria
La constante cumple varios papeles simultáneos.
Controla cuánto se contraen las distancias en una iteración,
Controla la tasa de pérdida de memoria del conjunto inicial,
También controla las cotas de error a posteriori mediante el factor
Si es pequeño, dos inicializaciones distintas se vuelven cercanas rápidamente. Si está próximo a uno, la memoria transitoria puede persistir durante muchas iteraciones.
Esto permite cuantificar una frase que de otro modo sería vaga, la de que «el atractor no depende de la condición inicial». Matemáticamente, la independencia es asintótica y la velocidad con que se vuelve visible está gobernada por .
Por ejemplo, con
una diferencia inicial entre dos compactos se reduce, como máximo, por un factor después de iteraciones del operador.
Con la cota correspondiente es mucho más lenta.
En una simulación finita, ambos sistemas poseen un atractor único, mientras que el primero puede parecer convergido en pocas etapas y el segundo conserva durante largo tiempo rasgos del conjunto inicial.
La distinción entre unicidad asintótica y velocidad de convergencia es otra razón para no inferir propiedades del límite solo a partir de una figura obtenida con un número arbitrario de iteraciones.
73.25. Demostración del teorema del IFS
Podemos resumir la cadena lógica.
Sea completo y
una familia de contracciones con factores
Definimos
Sea
El espacio adecuado para trabajar es
que es completo con la métrica de Hausdorff. Cada rama contrae conjuntos, según
La unión conserva la cota máxima, de modo que
y por tanto es una contracción. Aplicando Banach se obtiene que existe un único
tal que
Para la convergencia, tomemos cualquier . Entonces
satisface
Además,
La existencia del fractal como límite queda así reducida a un teorema de punto fijo sobre un espacio de conjuntos.
73.26. Verificación computacional
El paquete reproducible implementa tres pruebas distintas.
Primero, reconstruye Cantor mediante el operador de Hutchinson y verifica la cantidad y escala de los intervalos. Para ese caso se registra además la distancia exacta
Segundo, verifica numéricamente que cada mapa de Sierpiński reduce distancias exactamente por un factor .
Tercero, genera pares de nubes finitas y comprueba que la aproximación numérica a la distancia de Hausdorff satisface
También se genera el triángulo mediante iteración determinista del conjunto y mediante juego del caos.
Se ejecutaron 93 comprobaciones automáticas y todas resultaron satisfactorias.
Los ensayos sobre nubes no sustituyen la demostración general del teorema. Verifican que la implementación concreta respeta la cota que ya fue derivada analíticamente.
73.27. Qué aporta la formalización
Cantor y Koch podían estudiarse sin hablar de espacios de compactos. Sin embargo, el lenguaje de IFS revela que ambos son manifestaciones del mismo mecanismo.
La formalización aporta cuatro cosas. La existencia del conjunto límite deja de depender de la confianza en una sucesión de dibujos. La unicidad garantiza que, bajo contractividad, existe un único compacto invariante. La convergencia global asegura que cualquier compacto inicial converge al mismo atractor. La tasa establece que la métrica de Hausdorff decrece al menos de acuerdo con el factor de contracción.
Estas propiedades convierten una receta gráfica en un problema bien planteado de análisis.
73.28. Qué no aporta
El teorema básico de IFS no responde todas las preguntas sobre el atractor.
No determina automáticamente su dimensión, si distintas ramas se solapan, si la codificación es única, qué medida probabilística es natural sobre el conjunto, cómo estimarlo desde datos empíricos ni si una estructura observada en la naturaleza fue generada efectivamente por un IFS.
Tampoco afirma que todo fractal sea atractor de un IFS finito contractivo.
Un modelo generativo puede reproducir una geometría sin ser el mecanismo causal de un objeto real. Esta distinción entre representación matemática y explicación empírica será importante cuando el proyecto pase de fractales ideales a datos.
73.29. De IFS a dimensión
La formalización de este capítulo deja preparado el siguiente paso.
En un IFS de similitudes con razones
aparece naturalmente la ecuación
Para Cantor,
Para Koch,
Para Sierpiński,
En ejemplos con separación apropiada, el exponente coincide con dimensiones geométricas importantes.
C73 termina deliberadamente antes de convertir esta ecuación en una definición universal. C74 introducirá la dimensión por conteo de cajas desde una perspectiva operacional. C75 mostrará por qué dimensión de similitud, dimensión de cajas y dimensión de Hausdorff pueden coincidir en estos modelos canónicos y divergir en situaciones más generales.
Referencias
Banach, S. (1922). Sur les opérations dans les ensembles abstraits et leur application aux équations intégrales. Fundamenta Mathematicae, 3, 133–181. https://doi.org/10.4064/fm-3-1-133-181
Hutchinson, J. E. (1981). Fractals and self-similarity. Indiana University Mathematics Journal, 30(5), 713–747. https://doi.org/10.1512/iumj.1981.30.30055
Barnsley, M. F. (1993). Fractals Everywhere (2nd ed.). Academic Press Professional. ISBN 978-0-12-079061-6.
Falconer, K. (2003). Fractal Geometry: Mathematical Foundations and Applications (2nd ed.). Wiley. https://doi.org/10.1002/0470013850
Recursos reproducibles
Descargar recursos del capítulo (ZIP, 324 kB).
2 archivos CSV · 3 figuras · 1 programa Python.
El programa ilustra cálculos del capítulo. Las figuras y los CSV están incluidos, pero el script no vuelve a guardar todos esos archivos.